你的浏览器版本过低,可能导致网站不能正常访问!
为了你能正常使用网站功能,请使用这些浏览器。

【经验分享】stm32 SPI介绍和配置

[复制链接]
STMCU小助手 发布时间:2022-1-28 20:52
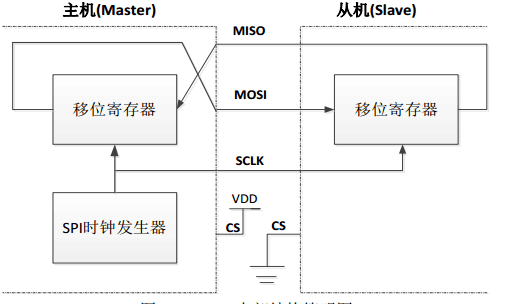
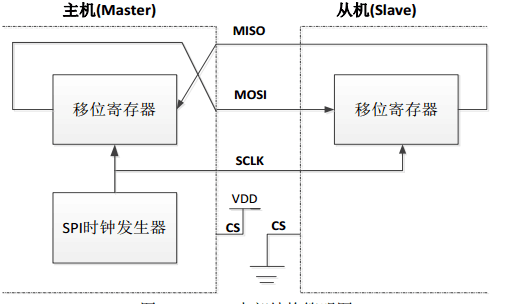
  SPI是一种高速的,全双工同步的通信总线,在芯片管脚上占用了四根线,节约了芯片的管脚,同时为PCB的布局节省了空间,提供了方便,因此越来越多的芯片集成了这种通信协议,STM32也就有了SPI接口。
997393-20170722120547761-2088629986.png
+ f+ Y  a( _3 y! m3 r' O) ]
有上图可知有四个通信口,两个位移寄存器是同步的,那MISO和MOSI就不难理解了。
SCLK时钟信号,由主设备产生。CS从设备片选信号,由主设备控制。
1、配置相关引脚的复用功能,使能SPI2时钟。
假设我们要使用SPI2,第一步SPI2时钟使能,第二步相关引脚的输出模式(MISO,MOSI,SCLK,(CS没有接外设的话,我们使用软件管理方式))。
  1. GPIO_InitTypeDef GPIO_InitStructure;1 O' P- z6 h& \$ R( S. ~4 ~
  2. RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB, ENABLE );//PORTB 时钟使能) W* s; f- s' t4 b% T( L, g
  3. RCC_APB1PeriphClockCmd(RCC_APB1Periph_SPI2, ENABLE );//SPI2 时钟使能. S" G9 t3 ]' Z2 P/ W
  4. GPIO_InitStructure.GPIO_Pin = GPIO_Pin_13 | GPIO_Pin_14 | GPIO_Pin_15;
    7 v2 Y# ^  M) \$ s" q# G
  5. GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; //PB13/14/15 复用推挽输出
    # i4 u! z+ @  }& [
  6. GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;+ w" `/ \% y3 J+ z8 y1 ?' {7 F+ [, h
  7. GPIO_Init(GPIOB, &GPIO_InitStructure);//初始化 GPIOB
复制代码
0 \: D  j8 [  e: x8 z% ?
2、初始化SPI2,设置SPI2工作模式
  1. SPI_InitTypeDef SPI_InitStructure;
    - Q# z7 z) Y0 m' X6 ^# t: d
  2. SPI_InitStructure.SPI_Direction = SPI_Direction_2Lines_FullDuplex; //双线双向全双工,还有半双工以及串行发和串行收方式* D+ @) F; d5 U' U* Q
  3. SPI_InitStructure.SPI_Mode = SPI_Mode_Master; //主 SPI   还有副 SPI0 `8 Y; ^& D" {2 c
  4. SPI_InitStructure.SPI_DataSize = SPI_DataSize_8b; // SPI 发送接收8或者16位帧结构
    , Z8 f  x( y/ C6 L3 P. P9 O
  5. SPI_InitStructure.SPI_CPOL = SPI_CPOL_High;//串行同步时钟的空闲状态为高电平或者低电平  @7 |9 Q9 h3 T1 D' R8 H
  6. SPI_InitStructure.SPI_CPHA = SPI_CPHA_2Edge;//第一个或者第二个跳变沿数据被采样
    ) @6 a# V; R2 W1 h% s' d
  7. SPI_InitStructure.SPI_NSS = SPI_NSS_Soft; //NSS 信号由软件控制5 ?" u/ u( T6 ?: t2 ^. W
  8. SPI_InitStructure.SPI_BaudRatePrescaler = SPI_BaudRatePrescaler_256; //预分频 256
    1 l3 h! H/ E1 P) V  }
  9. SPI_InitStructure.SPI_FirstBit = SPI_FirstBit_MSB; //数据传输从 MSB 位开始2 Q3 z$ j0 t. y" H: t; A, ~
  10. SPI_InitStructure.SPI_CRCPolynomial = 7; //CRC 值计算的多项式
    8 k. V$ Q' g; D$ S/ {6 D% o0 J
  11. SPI_Init(SPI2, &SPI_InitStructure); //根据指定的参数初始化外设 SPIx 寄存器
复制代码

# t* N$ I" o, l: A
3、使能SPI2
初始化完成之后我们就要使能SPI2通信了。
SPI_Cmd(SPI2,ENABLE);//使能SPI外设
4.SPI传输数据
传输数据时,就需要有发送数据和接收数据的函数
发送数据函数为:void SPI_I2S_SendData(SPI_TypeDef* SPIx, uint16_t Data);
+ |6 n% {8 j8 T
接收数据函数为:uint16_t SPI_I2S_ReceiveData(SPI_TypeDef* SPIx) ;2 A( ]9 `2 _, D# `  v- U' i/ O8 D3 S
5、查看SPI传输状态
判断数据是否传输完成
SPI_I2S_GetFlagStatus(SPI2, SPI_I2S_FLAG_RXNE);
2 p' D) l+ ~+ {6 N
赞 收藏 评论0 发布时间:2022-1-28 20:52

举报

0个回答

所属标签

相似技术帖

官网相关资源

关于
我们是谁
投资者关系
意法半导体可持续发展举措
创新与技术
意法半导体官网
联系我们
联系ST分支机构
寻找销售人员和分销渠道
社区
媒体中心
活动与培训
隐私策略
隐私策略
Cookies管理
行使您的权利
官方最新发布
人形机器人运动控制、感知与智能配电
半导体创新技术与应用方向
EE架构与软件定义汽车
12V/48V 汽车智能配电(SPD)
区域控制单元(ZCU)与分区架构
关注我们
st-img 微信公众号
st-img 手机版