|
本文介绍如何使用STM32标准外设库的GPIO端口模拟SPI,本例程使用PA5、PA6和PA7模拟一路SPI。SPI有4种工作模式,模拟SPI使用模式0,即空闲时SCK为低电平,在奇数边沿采样。 本文适合对单片机及C语言有一定基础的开发人员阅读,MCU使用STM32F103VE系列。
* }" B% b* M# x7 d7 @9 C1. 简介SPI 协议是由摩托罗拉公司提出的通讯协议(Serial Peripheral Interface),即串行外围设备接口,是一种高速全双工的通信总线。它被广泛地使用在要求通讯速率较高的场合。SPI用于多设备之间通讯,分为主机Master和从机Slave,主机只有一个,从机可以有多个,通过片选信号对从机进行选择,一次只能选择一个从机。通讯只能由主机发起,支持的操作分为读取和写入,即主机读取从机的数据,以及向从机写入数据。 SPI一般有4根线,分别是片选线SS、时钟线SCK、主设备输出\从设备输入MOSI、主设备输入\从设备输出MISO,其中除MISO对于主机为输入引脚外,其他引脚对于主机均为输出引脚。因为有独立的输入和输出引脚,因此SPI支持全双工工作模式,即可以同时接收和发送。 2. 总线传输信号- 空闲状态:片选信号SS低电平有效,那么空闲状态片选信号SS为高。
- 开始信号及结束信号:开始信号需要将片选信号SS拉低,结束信号需要将片选信号SS拉高。
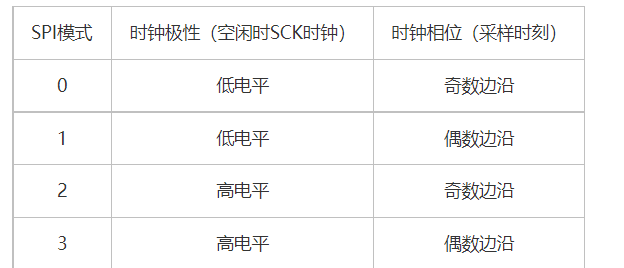
- 通讯模式:SPI有4种通讯模式,分别为0、1、2、3,根据时钟极性和时钟相位确定,时钟极性分别为空闲低电平和空闲高电平,时钟相位分别为SCK奇数边沿采样和偶数边沿采样。常用的模式为模式0和模式3。" f& }, T5 d& Q: j5 t0 j
| SPI模式 | 时钟极性(空闲时SCK时钟) | 时钟相位(采样时刻) | 0 | 低电平 | 奇数边沿 | 1 | 低电平 | 偶数边沿 | 2 | 高电平 | 奇数边沿 | 3 | 高电平 | 偶数边沿 |
+ y* B: n2 j! w
/ G* P5 U x7 c( @
3. 时序说明以模式0举例说明: - 空闲状态:片选信号SS为高,SCK输出低电平。
- 开始信号:片选信号SS变低,SCK输出低电平。
- 结束信号:片选信号SS变高,SCK输出低电平。
- 读取:SCK由低变高之后,读取MISO引脚信号。
- 写入:SCK输出低电平,MOSI引脚输出相应的电平,然后SCK输出高电平。
- 一个时钟周期同时读取和写入:SCK输出低电平,主设备控制MOSI输出相应电平,从设备控制MISO输出相应电平,然后SCK输出高电平,从设备读取MOSI引脚电平,主设备读取MISO引脚电平。即无论主设备还是从设备,均在SCK为低电平时输出信号,在SCK为高电平时读取信号。2 j8 f1 {/ H& J O' v: ^" T; ~
4. 初始化初始化跟普通GPIO类似,SCK和MOSI设置为推挽输出,而MISO设置为浮空输入。 GPIO初始化完成之后,SCK置为低电平,进入空闲状态。 5. 模拟信号由于SPI支持一个周期内同时读取和写入,因此读取和写入操作可以用一个函数实现,而单独的读取函数和写入函数可以通过调用该读写函数实现。
+ u+ f2 g- P: X+ y完整代码(仅自己编写的部分)
) }8 c; y; Y) _/ R* ]) n- #define SPI_SCK_1 GPIO_SetBits(GPIOA, GPIO_Pin_5) /* SCK = 1 */
) A5 l/ Q# a& y! S/ O - #define SPI_SCK_0 GPIO_ResetBits(GPIOA, GPIO_Pin_5) /* SCK = 0 */8 Q: R3 p; n* I$ C4 B, @- a3 A6 g
3 A1 e$ o1 o3 @; s8 {8 D. z- #define SPI_MOSI_1 GPIO_SetBits(GPIOA, GPIO_Pin_7) /* MOSI = 1 */4 ] y7 y' c5 x" ~4 p' A
- #define SPI_MOSI_0 GPIO_ResetBits(GPIOA, GPIO_Pin_7) /* MOSI = 0 */) Y$ l7 U) t. s7 v4 _, Y8 W4 s
- 9 f8 i( Z/ t! y6 o p+ N
- #define SPI_READ_MISO GPIO_ReadInputDataBit(GPIOA, GPIO_Pin_6) /* 读MISO口线状态 */
" |: a$ Y% k2 P9 \( u: B - . N# @% Y: l* L( a2 v \
- #define Dummy_Byte 0xFF //读取时MISO发送的数据,可以为任意数据
7 K* P3 P r. J$ l. h7 {, H( _- Y& u2 E - ' j* K4 G3 n9 Q G* s
) u5 E E1 @: l7 ?, ^- //初始化SPI; s" @" e9 `6 k. x% ~ G( Q+ n( s
- void SPI_IoInit(void)$ h8 J7 M) k& o) _5 h
- {: P6 E3 y5 N$ K& W7 X- u; V
- GPIO_InitTypeDef GPIO_InitStructure;* z0 f6 W8 C) e5 u0 t
9 W% c! k6 f5 K; s* o- RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA | RCC_APB2Periph_GPIOC, ENABLE);% q/ E4 p- ~. [5 _: F% d. u4 B
% \* F( Y: q0 f% v' C4 t6 w: p2 Q- //CS引脚初始化/ F0 D$ U6 ?9 |, f, v, b5 l, L
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_0;
( ~+ ^* W% I, O. [3 _0 H+ X - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP ; //推挽输出$ ^& H/ k) V% Q) e; U" e* E/ y/ V
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
! N; S' E$ ?; [: _, D0 h - GPIO_Init(GPIOC, &GPIO_InitStructure);
j3 U; k9 j1 L: h/ ~" t* h+ g - 2 m% H1 w3 _2 |" B
- //SCK和MOSI引脚初始化
4 T8 x$ Q& v5 a) l9 S0 h - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_5|GPIO_Pin_7;
7 s/ _: r( [4 k1 E7 J - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP ; //推挽输出 b3 _% e& V8 Q
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;' D& i) \9 A" t* n
- GPIO_Init(GPIOA, &GPIO_InitStructure);
/ S: `" z/ h' C - : D$ i4 @( P& l1 G% h* o7 W3 w: w
- //MISO引脚初始化
3 S' Q9 x1 b) [: O$ Z. Y9 W - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_6;
* }5 ]9 H' w+ y6 N3 Y - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IPU ; //浮空输入 C) d+ X6 z9 z, T( |" g
- GPIO_Init(GPIOA, &GPIO_InitStructure);/ M2 X+ t! R0 H) S Y
+ M- Y$ @# B. Y- SPI_CS_1;% c2 V5 K1 l- f
- SPI_SCK_1;9 n' V& h* i0 y
- }
4 y% V- ^/ k/ i! G: Q# v+ x H2 x - 3 |# V* V) I, F; W; Z$ S: P
- //SPI可以同时读取和写入数据,因此一个函数即可满足要求* D+ S% Y. }. G* S- G! j; u
- uint8_t SPI_ReadWriteByte(uint8_t txData)
$ ~! f. w( v* ]% a - {/ S x* V- y. @$ e5 r1 m
- uint8_t i;
5 D: d X6 c7 q9 g8 n) U! i - uint8_t rxData = 0;1 E! `( c3 `4 z
- - i2 @% b+ ~, y ? y
- for(i = 0; i < 8; i++)( v# q Y6 h4 I9 K* s3 X* E
- {+ n; [; c# l& k. R. z
- SPI_SCK_0;) c% X' Z6 a4 g* v
- delay_us(1);3 P. @9 ?" k$ t9 l
- //数据发送5 s4 `, Y: I5 E% o0 X3 ?8 A
- if(txData & 0x80){
9 J, I4 G3 L# P) x- G8 h: s( c" M - SPI_MOSI_1;% T1 D5 p- v% I
- }else{: g/ \. g+ Q* M- I% F! ~! @: i3 Z
- SPI_MOSI_0;
6 d! G }6 Z/ \# f% f) n - }0 s% V: B8 Z! B* l) ~# Q6 c5 c
- txData <<= 1;
5 K/ [2 Z; k- h* M* L7 i - delay_us(1);
: R- Q$ `+ L0 c4 V, b - - \' T3 H8 i1 i. ]/ s; X2 B
- SPI_SCK_1;
# K7 e; p" M6 @. r - delay_us(1);2 D: I9 _1 M) ?: V
- //数据接收
# O3 r' C1 S. W* g* M2 J8 E - rxData <<= 1;
{( T( c/ U6 Q; f - if(SPI_READ_MISO){& b2 Y. T* l h
- rxData |= 0x01;* w x9 C' a1 v2 k/ e4 N# k. S
- }
' b+ Z+ h8 L6 ?4 N - delay_us(1);
4 U3 D. K5 j8 \! ~0 l - }
( e: ?* |- W& r: C" ]3 F - SPI_SCK_0;- J$ d; ]8 x4 A2 b) {1 o; v
$ D7 ^ ^1 S: z1 P k: i5 K- return rxData;( I1 D* ?. U" m7 z
- }
" u& N7 m7 R- U9 v5 u
1 P) V' Y# V6 E0 m1 H) m$ [9 \) C+ T- uint8_t SPI_ReadByte(void)
: v+ ]* o+ U- F9 Q7 R% `) U - {. c' g O" C, _; I1 a) D
- return SPI_ReadWriteByte(Dummy_Byte);
5 C3 k1 t n9 d; b" Y0 {+ H, o - }
! ?- d; U0 e r% G
! ?2 \- Z1 p+ m6 R2 ^6 j$ S8 W- void SPI_WriteByte(uint8_t txData)
+ G2 s; `6 |9 h7 F8 ^, B8 z8 y5 E; H. h - {
' y! O- Z1 L( r' B - (void)SPI_ReadWriteByte(txData);
: Z+ t) Y# r* x+ n1 {0 k - }
1 T* X' [1 {- t, e" B
| 




 STMCU小助手
发布时间:2022-2-1 18:00
 微信公众号
 手机版