spi概述
( ^; U t; T0 ]3 X8 V% k' N2 eSPI是串行外设接口(Serial Peripheral Interface)的缩写,是一种高速的,全双工,同步的通信总线,并且在芯片的管脚上只占用四根线,节约了芯片的管脚,同时为PCB的布局上节省空间,提供方便,正是出于这种简单易用的特性,越来越多的芯片集成了这种通信协议,比如 EEPROM,FLASH,实时时钟,AD转换器。' _' C- L- q* F V; I
W25Q64 是一款SPI接口的Flash芯片,其存储空间为 64Mbit,相当于8M字节。W25Q64可以支持 SPI 的模式 0 和模式 3,也就是 CPOL=0/CPHA=0 和CPOL=1/CPHA=1 这两种模式。( q/ \6 t" F) i% N- {8 p( \
) F6 ^" p3 O; p+ b4 g, R+ O生成例程
' n% D1 q( l$ s6 w; W" @0 T5 N) X使用STM32CUBEMX生成例程,这里使用NUCLEO-F103RB开发板
* z* W+ z0 S& k$ B1 x9 Q9 a; ~% }5 i2 ?# a
 3 s) U4 b1 X* ^* A: ?2 n# U2 c
; s& G1 i. R8 ^ J# V
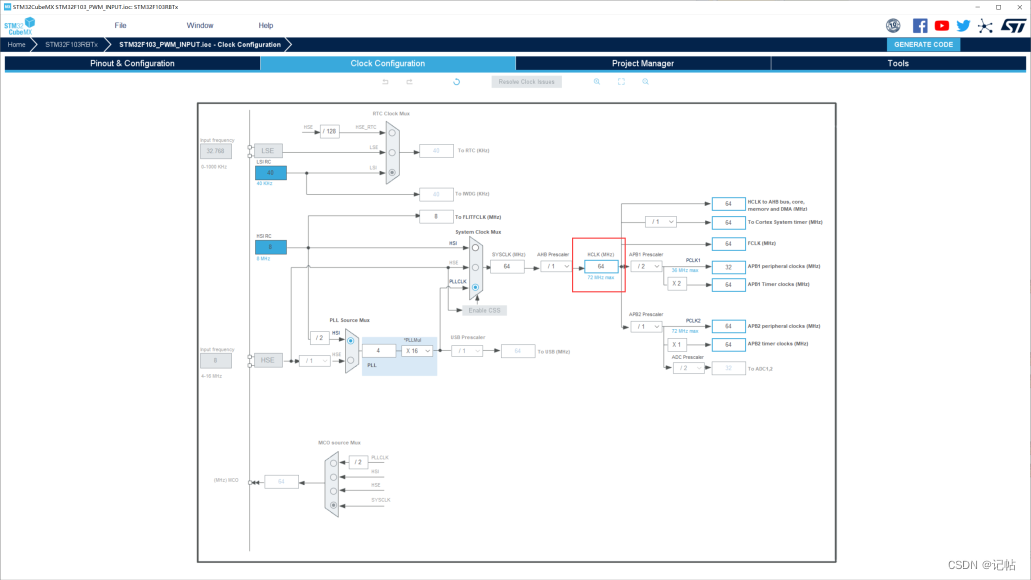
配置时钟树,配置时钟为64M。
$ i- r* ?7 B2 O' A/ f) g7 s$ i# M+ J9 F! ?( f ]* b2 v
 8 c& w& |; q' H
2 F9 v, B% Z: O+ r, Q6 G2 g查看原理图,PA2和PA3设置为开发板的串口。1 ?& S9 L; t7 A3 u% s) C
8 C, d% v( N7 e9 v
 $ H9 h& ]) f5 R- C% B: U7 N
+ q& E4 x/ Y: d( ]" }( c! D( o配置串口。% H9 Z) q4 x: G9 M2 }( _& m( l
7 m3 D" j3 I G4 B a4 S% T

! a% _- R9 ^, o$ Q
S! V, K6 f7 V0 f& j G' G由于需要输入数据,开启DMA进行接收。
. L$ t5 [) O2 i+ H b5 y! e6 V. V5 X2 u$ Z# g( O
 + U- b- K+ l& B
* j2 Y" \" Y. U. D中断。
) A/ |# E9 n1 _. f% v5 Y
. V; {& `7 B4 a" y9 q/ k3 q
 n8 q' \! B- ]; c V( ~
# P3 f( Y2 [ ?" w' K1 i
SPI配置+ h2 @7 k, [' c$ x1 R5 |8 Y. T" ^
在开发板中有arduino接口,配置这几个接口为spi。
^# s7 f3 V: f6 o. {! Z7 i
: w* a. q' L5 w
Y: J8 E5 b8 _4 v# a2 M

+ x+ @3 P) K; m$ N6 U0 Q5 U4 }7 N' d5 _, z# F8 O
本次实验使用的SPI与Flash通信,配置如下。! W2 w9 U1 u3 i' }
SPI的通信原理很简单,它以主从方式工作,这种模式通常有一个主设备和一个或多个从设备,需要至少4根线,事实上3根也可以(单向传输时)。也是所有基于SPI的设备共有的,它们是MISO(主设备数据输入)、MOSI(主设备数据输出)、SCLK(时钟)、CS(片选)。3 T' a8 T0 v- |, }* k
(1)MISO– Master Input Slave Output,主设备数据输入,从设备数据输出;* f+ D) j0 y7 n* c# g
(2)MOSI– Master Output Slave Input,主设备数据输出,从设备数据输入;( Q( O' }8 L1 E
(3)SCLK – Serial Clock,时钟信号,由主设备产生;
3 i: W; c6 U& A# }- f(4)CS – Chip Select,从设备使能信号,由主设备控制。
, N) t, r/ a4 i+ C A
5 k; Y3 f1 x# Y& l6 w5 O! J

: N/ ~+ W- w6 t% P3 t2 U# r1 u; b
/ N% U6 R5 n7 X" m1 a/ H7 c) {负责通讯的3根线了。通讯是通过数据交换完成的,这里先要知道SPI是串行通讯协议,也就是说数据是一位一位的传输的。这就是SCLK时钟线存在的原因,由SCLK提供时钟脉冲,SDI,SDO则基于此脉冲完成数据传输。数据输出通过 SDO线,数据在时钟上升沿或下降沿时改变,在紧接着的下降沿或上升沿被读取。完成一位数据传输,输入也使用同样原理。因此,至少需要8次时钟信号的改变(上沿和下沿为一次),才能完成8位数据的传输。4 B' A: T2 f3 c& P3 N4 `
时钟信号线SCLK只能由主设备控制,从设备不能控制。同样,在一个基于SPI的设备中,至少有一个主设备。这样的传输方式有一个优点,在数据位的传输过程中可以暂停,也就是时钟的周期可以为不等宽,因为时钟线由主设备控制,当没有时钟跳变时,从设备不采集或传送数据。SPI还是一个数据交换协议:因为SPI的数据输入和输出线独立,所以允许同时完成数据的输入和输出。芯片集成的SPI串行同步时钟极性和相位可以通过寄存器配置,IO模拟的SPI串行同步时钟需要根据从设备支持的时钟极性和相位来通讯。
" R+ @0 ?9 F8 r! y+ x8 P# d- _6 F最后,SPI接口的一个缺点:没有指定的流控制,没有应答机制确认是否接收到数据。2 Y1 Z' T+ H3 y6 ^
, i: W& | B+ p( ]3 c

2 N7 _) O- X2 X$ X$ T; c; ]7 m' m. y. m; J
其中,CS是从芯片是否被主芯片选中的控制信号,也就是说只有片选信号为预先规定的使能信号时(高电位或低电位),主芯片对此从芯片的操作才有效。这就使在同一条总线上连接多个SPI设备成为可能。
2 _/ q( l+ j2 Z: }( ^# A随便配置一个端口为CS片选,并且命名为CS。
' H- G9 t n& Z" k, K3 e
( h) i) T+ Y) M7 f! I
 " w$ I0 r$ F7 u: @; y" d* l
4 N1 @- U4 I3 A5 q4 ^! w8 HNOR Flash
* o& `9 M6 g3 H" H3 k( vNOR Flash是一种非易失闪存技术,是Intel在1988年创建。是市场上两种主要的非易失闪存技术之一。: P3 r' E4 \8 G, x; m0 r' Z3 M
以GD25Q64E为例,该 Flash为64M-bit大小,即8192K-Byte。( F7 n8 @0 y- K9 B( y
) z, K$ k9 V$ ?6 j8 w
# W( l9 Q$ _7 @! [7 O5 o
 . n$ X% H+ A- T
! G7 a5 Z& W* Y
W25Q64将8M的容量分为127个块(Block),每个块大小为64K字节,每个块又分为16个扇区(Sector),每个扇区4K个字节。W25Q64的最小擦除单位为一个扇区,也就是每次必须擦除4K个字节。
6 y& D) U! O5 X1 |# y& B5 j即4K16128=8192K=8M
& N. s( z8 m3 j+ i$ V1 H' m! G
; O' r$ z. g# }! j& I/ {

0 j& @5 H& P1 A* P$ M# Z7 s. ~! ~
$ R# U$ M3 _; e+ X4 a; |W25Q64的原理及应用) S+ S' }* F( r q4 j
复位初始化) ]# G8 _9 ^0 t% W, d( ~- x5 M/ A# d
对于复位,需要发送0x66和0x99
* z8 x3 a; O0 T' b* i A$ C% ^6 _. k
 ' n' Z. U" n+ s
$ c) w0 X+ e4 H1 w2 d代码中的初始化。# _3 R- F- I& A4 Z4 x
0 {! j/ M( Y p3 V' b+ R9 D
- /* Reset Operations *// r6 S- h$ K; ~, P
- #define RESET_ENABLE_CMD 0x66
& Y& ]. E- C7 k+ _$ s" o - #define RESET_MEMORY_CMD 0x999 v" l+ j+ R1 s7 g
- /**) ?; V& F \2 ~, _2 U" e' r2 ?
- * @brief Initializes the W25Q128FV interface.1 f, ^1 ]6 b& k& u
- * @retval None- T! J- H& Y: q; h
- */
/ Y# o+ ~* ^5 r G: J* g/ [4 { - uint8_t BSP_W25Qx_Init(void)7 T1 p9 B4 f- g" q- I$ j! y4 d
- { , U+ U0 F5 E1 S( e4 K
- /* Reset W25Qxxx */
3 Q, o7 V' d; i - BSP_W25Qx_Reset();
; k. C N& w- r6 `3 u -
1 U' n/ X5 h, \1 ]6 C - return BSP_W25Qx_GetStatus();
7 |+ O, Y# `- u3 L0 }5 N+ x/ i - }; D7 x" h2 d' Q. C
- 5 o7 o& S6 ^5 `: W
- /**
7 l! ]# v3 N3 V$ \6 w% [ - * @brief This function reset the W25Qx.
# A" O- C6 f0 Z- W& u - * @retval None# T5 f' _5 U" W# Z+ b, p% W
- */
9 @/ k0 q4 b0 l4 [8 u$ l: c - static void BSP_W25Qx_Reset(void)
+ `/ ^. c* d% l k- Z" x2 R8 y - {
# w8 F% Y6 T( F9 I" A9 ] - uint8_t cmd[2] = {RESET_ENABLE_CMD,RESET_MEMORY_CMD};. D: y0 ^+ A+ {0 e9 f9 ^' q2 j7 V
- ( u2 U/ O0 B1 w( A
- W25Qx_Enable();; N& d% a* T4 `$ M8 u" m
- /* Send the reset command */7 K) ?- j; q5 _, |& V- f) C$ w. M
- HAL_SPI_Transmit(&hspi1, cmd, 2, W25Qx_TIMEOUT_VALUE);
: m" r A2 {7 i+ l - W25Qx_Disable();' U/ W5 H# d$ Q+ Z9 [+ ?
- 8 {; K) D* C6 E+ p
- }
4 o" m' N/ R* V) e6 Z

* z" T9 H4 j* w( ?2 i1 V; y3 z3 b
3 F0 @2 j0 D: s( }, u" H+ X# RID" N s/ Q; ]! N+ J" }
对于兆易创新W25Q64,主要有三种查询ID方式。8 I9 r7 {: E# v
5 b# K) d9 P& t" x5 w' V4 O

; V, G; t" \9 x& ?% ]: x$ W
) A' i# _( o Y7 \& I# T可以使用90H查询设备ID,以判断是否是W25Q64设备。' `8 t P. g0 F0 m
4 [2 T0 i" V7 w- u

! M9 q+ R2 l4 |) U; l& `
- g9 B2 ^6 F6 r/ K1 ~- /* Identification Operations */7 m6 S1 M% K# J/ ]! f! [# {
- #define READ_ID_CMD 0x9F* `; A3 h+ a- L0 ]7 x' i5 m) f% G
- /**
0 b9 x0 s5 D7 l P+ U1 {# A. U - * @brief Read Manufacture/Device ID.
! ^( Z% W; s |/ i( g. W7 ? - * @param return value address
% q& c6 F+ v# p+ X" U! u* w) Q: A4 t4 J - * @retval None/ h5 ^" Y8 _' s
- */
1 e! ~9 U8 a7 ]4 B6 } - void BSP_W25Qx_Read_ID(uint8_t *ID)/ N; f. k9 W& ^' Z" u- J
- {
& k3 U! }; P2 X- _, T) \, Q - uint8_t cmd[4] = {READ_ID_CMD,0x00,0x00,0x00};) O1 D/ |7 {6 K+ C, z* W
-
0 R8 B3 C0 t, r# R& ^ - W25Qx_Enable();
+ @* s, X/ Y9 q3 F* Y - /* Send the read ID command */
* E7 k, Z: _0 n, u1 q8 Z% Z - HAL_SPI_Transmit(&hspi1, cmd, 4, W25Qx_TIMEOUT_VALUE);
/ c/ {7 W/ c _ - /* Reception of the data */
/ j. y/ q; g- A# l; V& v, D7 ?! m: f - HAL_SPI_Receive(&hspi1,ID, 2, W25Qx_TIMEOUT_VALUE);, |, F8 C( a* k# F7 n0 H
- W25Qx_Disable();+ O$ \6 Q1 ^8 h" d( X- p4 K
- 6 v% g+ a* t2 H1 J; ~1 g( @
- }
- M9 M* K0 a" O% B S1 L
- \& m: S( B$ ?; q( V1 c

, [4 G$ B# W. ]" |) D" B4 A. J" R- ]* |% k% ^: E/ P3 L
读取数据2 c( }) ~3 m1 O1 C, Y5 Y- L
对于兆易创新W25Q64,读取数据使用0x03指令,后面添加需要读取的数据地址。
8 X. o1 ^8 x' l: T3 U9 J数据可以一直进行读取,当不需要读取数据时候将片选CS拉高,关闭时钟SCLK即可。
9 y5 B7 W i, e' _7 `$ q
5 g5 l& d4 X. z, T

% D0 w$ E+ c. r8 s+ ]+ c `5 r- w9 a
+ h: W) q$ j! A7 r4 l9 K- #define READ_CMD 0x03
2 w0 K( c8 v& `- i6 ? - % P4 [$ o1 t5 F
- /**
/ n. x( ]1 e6 r+ R a% S' V - * @brief Reads an amount of data from the QSPI memory.
2 s5 i8 K. q$ x# f - * @param pData: Pointer to data to be read( n/ _% q# \7 N9 q0 ]
- * @param ReadAddr: Read start address0 d* m/ T/ n- X1 I
- * @param Size: Size of data to read ! Y w1 P; ]" A1 F8 Z; Q
- * @retval QSPI memory status: j6 M: \. H" E* F( [2 v$ j
- */
i* m" j$ k0 I w/ r# z - uint8_t BSP_W25Qx_Read(uint8_t* pData, uint32_t ReadAddr, uint32_t Size)
) r0 i/ |0 j$ j* ~& m, G9 u' { - {- a2 c6 j0 e2 n6 ~" g. A0 g! e; {# B
- uint8_t cmd[4];6 F }5 F, Q" N/ k$ m
- 0 u- l) Y% ]$ u- S- L
- /* Configure the command */. `: M' F7 ^6 L- i% s, L6 w
- cmd[0] = READ_CMD;
0 o2 o/ x* z8 E1 Q - cmd[1] = (uint8_t)(ReadAddr >> 16);. c6 d7 `3 q2 {! \/ H; Z
- cmd[2] = (uint8_t)(ReadAddr >> 8);
2 y+ v8 r! l; i8 Z - cmd[3] = (uint8_t)(ReadAddr);
; { I& Y8 ~6 }1 c# Y - * M! o+ M8 B2 z. a7 ]
- W25Qx_Enable();
! ?; _- g- R) `# k - /* Send the read ID command */
5 u+ m" V3 v7 d - HAL_SPI_Transmit(&hspi1, cmd, 4, W25Qx_TIMEOUT_VALUE); : L' l% `: j1 H' }! O1 |0 ~2 @8 B
- /* Reception of the data */
! W1 r6 u. {8 y( J9 | - if (HAL_SPI_Receive(&hspi1, pData,Size,W25Qx_TIMEOUT_VALUE) != HAL_OK)% S1 P' b: }5 h7 b8 L
- {
4 M8 f$ [$ G8 y7 w% A+ U - return W25Qx_ERROR;2 u$ [0 V2 ]; j. F h5 b7 i
- }. K* i4 g! f4 s; _
- W25Qx_Disable();: ?4 c6 m# p3 p+ Z- |; ]; f% x
- return W25Qx_OK;
* d M. o& m) p0 ^( m: _ - }2 c6 s4 s( A8 S" a
以读取10个数据为例子,波形如下所示。
" U5 _$ v* `8 W
/ N, k8 Y% i( T' ?* y' I- BSP_W25Qx_Read(rData2,0x1000,0x00a);

l4 _' ?6 K- r+ T) Q e( T1 x
* S9 e* j& F/ U1 k$ x9 E擦除扇区3 S6 e4 I$ I" U8 u! z+ h7 ^
最小的擦除单位是扇区,擦除指令为0x20和3字节的地址。4 m& I1 e1 o$ ]& ~4 y
4 I) S$ L9 l# U! U
 6 k4 o) Q, l3 f: c8 O3 H3 H
+ C0 y0 D" P& x( X- #define SECTOR_ERASE_CMD 0x20# s, X* Z/ _$ I6 v. y
- uint8_t BSP_W25Qx_Erase_Block(uint32_t Address)6 j. s: g* m$ r
- {
: S* q6 G* I0 f) a+ g7 R# X; Z - uint8_t cmd[4];
! t( E- m- P, C" j/ U' H/ H1 ? - uint32_t tickstart = HAL_GetTick();
6 |; A) H) U5 x, H: F - cmd[0] = SECTOR_ERASE_CMD;
* ]9 j+ g) n. b: s2 @- t - cmd[1] = (uint8_t)(Address >> 16);
; O. ?* a6 S, ?5 c: b - cmd[2] = (uint8_t)(Address >> 8);5 m% b' m- P( _' p3 @
- cmd[3] = (uint8_t)(Address);
0 h; c- U* g2 S3 s - 8 v$ m1 r/ H' L9 M
- /* Enable write operations */9 {6 R& U! X" @, r
- BSP_W25Qx_WriteEnable();
) t- J# |# i8 C -
$ s5 B. {1 H$ v - /*Select the FLASH: Chip Select low *// k: S8 T. E) I
- W25Qx_Enable();
% h* K3 Q; p! c F6 K/ U& ] - /* Send the read ID command */8 m0 x6 _+ R- o" X* y5 J6 ^+ j L5 v
- HAL_SPI_Transmit(&hspi1, cmd, 4, W25Qx_TIMEOUT_VALUE); ) j/ s* X+ _+ Y4 Z5 ^0 l6 u
- /*Deselect the FLASH: Chip Select high */! x2 z5 m! G: I$ ]2 r
- W25Qx_Disable();
! J3 E: e; J" D+ k0 i - ! n# G5 I5 m. C1 y9 d. t
- /* Wait the end of Flash writing */" }" K- K5 v5 A/ L7 u. v% o) B
- while(BSP_W25Qx_GetStatus() == W25Qx_BUSY);
% i3 K2 l: f( m4 [- D4 ] - {2 r, K: m6 F/ b
- /* Check for the Timeout */
- q/ A7 h3 F9 \% t- u ?8 h - if((HAL_GetTick() - tickstart) > W25Q128FV_SECTOR_ERASE_MAX_TIME)7 _* ^6 |7 }* Q/ c1 K
- {
6 O4 ~" f' L; k* D - return W25Qx_TIMEOUT;
! p& p* Y' R( j6 ]9 [1 H - }
9 z2 Z4 o; A4 i7 N* S - }4 [* }8 S3 ~: ~* a
- return W25Qx_OK;8 r# l, ~/ }, r5 f
- }
' D, |. T {2 \, ]' j0 X
3 [. V5 o7 N. e

, M6 I0 W! i0 e8 @! Z& q) R
, c( A3 ~/ h6 H9 I- v写数据
: i) @7 O5 n+ Z: b9 W对于写数据到flash中,使用0x02指令进行写数据,后面还需要指定24位地址,才能进行写数据。1 L+ N9 {* N' B! _4 l0 N
7 @7 K" N+ K: T6 ~5 ]& u

6 I) i$ f6 F2 G" L3 o6 m0 s: |3 `0 U2 k; r+ R( p. G
- #define PAGE_PROG_CMD 0x02) x$ J, L7 R% t7 S
- /**
8 V( o) r% K$ f$ x - * @brief Writes an amount of data to the QSPI memory.! {1 F$ H: x' j3 ~1 t
- * @param pData: Pointer to data to be written
+ n2 q7 `; b2 t) |; x - * @param WriteAddr: Write start address
; \( j) q; @% f' x. C1 e - * @param Size: Size of data to write,No more than 256byte. ) l& l2 d) x+ O4 |& n
- * @retval QSPI memory status
7 G) C7 j* H) ]4 v4 j - */) b, ?- G$ \8 R: ^& S7 z) d
- uint8_t BSP_W25Qx_Write(uint8_t* pData, uint32_t WriteAddr, uint32_t Size)! q" _1 ^3 C9 {; [, n
- {- F/ z' W5 [1 A! M/ Z0 k4 E( f
- uint8_t cmd[4];
+ Z( h7 D) o1 B/ r - uint32_t end_addr, current_size, current_addr;7 p0 U2 V1 I- n
- uint32_t tickstart = HAL_GetTick();
4 E2 P6 s8 G9 |0 g z* y1 M8 } I! V -
5 B$ |, K `+ O - /* Calculation of the size between the write address and the end of the page */$ I, L2 o* e4 }, m
- current_addr = 0;
: l1 P# f; k, K% ? - ! l, I: a! H/ U p$ P/ f. _2 h
- while (current_addr <= WriteAddr)//判断地址属于哪一扇区开始. ^1 f$ j, g/ L/ R- p$ j
- {
2 s# L+ y# s4 Q# ^, J3 U, y; v; E* Q) A - current_addr += W25Q128FV_PAGE_SIZE;//0x100-> 256 bytes
. U9 }) X$ `/ m: |! T2 a# h7 x - }
6 a' Y [8 x1 Z' o7 ] - current_size = current_addr - WriteAddr;. B4 x1 K: g ~$ U
- 9 b _+ {; Y/ f7 W" j& J5 ~$ O( ~
- /* Check if the size of the data is less than the remaining place in the page */" ^; M" {: ~- |; B$ T! g1 a
- if (current_size > Size); d' ~9 }4 x2 k$ R/ j. w
- {
" ]9 D" c) F6 J3 V - current_size = Size;& p( {' s0 D6 V% K, x
- }5 ?3 \1 Z5 U) D4 D H. `. l5 E
' A8 z, D5 ~. P u, j- /* Initialize the adress variables *///写入地址大小范围( [+ H! v7 z3 ~0 @
- current_addr = WriteAddr;% r) {' k* O6 o: H
- end_addr = WriteAddr + Size;/ i# Q; n0 }) d% E' M* a" L
- 2 g" K1 g0 o5 B' U, s3 [
- /* Perform the write page by page */
/ U- W' D$ j1 f+ N! ]" | - do
L. H5 K+ z+ `) i" l - {
) g" u1 v1 V8 b* x" ~7 \- P" ~ m0 Y - /* Configure the command */
3 `% ^, }; y; Y) H# I/ P( i4 U1 P - cmd[0] = PAGE_PROG_CMD;9 C0 v- k- o6 Z& o& {
- cmd[1] = (uint8_t)(current_addr >> 16);4 }- z( M. f% J4 s5 Y& ?0 w0 _5 ]
- cmd[2] = (uint8_t)(current_addr >> 8);
& S8 e9 @& a2 b! b/ E$ } - cmd[3] = (uint8_t)(current_addr);% L) d2 h- I) I/ P1 n1 p
- 2 D* t5 M: w8 ^+ [+ w |$ }* E+ r0 @, V
- /* Enable write operations */
! r: ^9 Z2 q! H/ A. q - BSP_W25Qx_WriteEnable();3 R: Z- E( `2 m5 G2 J- @9 b
-
8 [ p9 i0 @' ^' S' q - W25Qx_Enable();# v- ^( ~+ W- s9 ]/ G" R* ]
- /* Send the command */4 A- H: l! H' N) {0 Y" o, q( P
- if (HAL_SPI_Transmit(&hspi1,cmd, 4, W25Qx_TIMEOUT_VALUE) != HAL_OK)
( F- d0 z F3 i8 F$ Z - {7 l2 ? f4 c6 ]6 D
- return W25Qx_ERROR;
/ g* `0 i4 V* q( p* M! `9 R - }
$ o) l- n: E1 X, n: G
; W- z, g0 U1 ?# Z' g. F6 c- /* Transmission of the data */9 ^( A& ^3 p' a6 G' L
- if (HAL_SPI_Transmit(&hspi1, pData,current_size, W25Qx_TIMEOUT_VALUE) != HAL_OK)
/ d. t9 N* M( p0 M4 ^3 ^/ l - {
& y. a2 n5 m2 N" u# s8 h - return W25Qx_ERROR;
+ R( p6 a z3 @9 D2 E5 C6 n - }
" c+ N+ |% r7 o4 ? - W25Qx_Disable();
5 m5 M( m8 V5 @& q) f# s - /* Wait the end of Flash writing */
: C: O6 x5 U6 N" ^# X - while(BSP_W25Qx_GetStatus() == W25Qx_BUSY);
. d C' G" h ^. c - {
( N* I- ~& v/ o n% N - /* Check for the Timeout */
7 J! t. H n* e - if((HAL_GetTick() - tickstart) > W25Qx_TIMEOUT_VALUE)- |( b$ @# c) S3 I
- {
; @ E4 f1 c: w$ B5 U6 H - return W25Qx_TIMEOUT;1 r+ J7 {) k; s# v: s
- }) X% }& y) S% p, L$ ^2 P' P4 a
- }
- w) h, \# G/ e% z' k# q! F - + @& D7 U) g5 k) H2 X1 H
- /* Update the address and size variables for next page programming */" B; u+ O, o+ e9 `6 ?1 N
- current_addr += current_size;+ C# I) ?: q3 t+ q
- pData += current_size;& g& G- e2 q8 }2 J3 b, `- S6 u
- current_size = ((current_addr + W25Q128FV_PAGE_SIZE) > end_addr) ? (end_addr - current_addr) : W25Q128FV_PAGE_SIZE;( B8 ~4 }$ d: h+ `$ x
- } while (current_addr < end_addr);
$ G ]" Z/ z+ \! {
3 @& k, n& F/ d5 Q4 y-
0 a! `, E/ R; {& q, B: [ - return W25Qx_OK;
* R5 P" l9 H: z# m - }
对flash的0x1000地址进行写数据,指令如下。
# C: {6 z4 J4 U6 D6 c: X- Q
( _* ~( N9 X; z' p7 q- BSP_W25Qx_Write(wData2,0x1000,0x000a);
% D$ q+ m' z- P, v波形如下所示。' _ ~- C) w6 l1 _2 l
: W; P! j2 Y( h4 K( l$ ]1 I7 b
 u$ i# O$ J4 y& F+ \
- i* G) z: M9 V% `W25Qx.c
- c/ K& R9 m( d% s8 J- /*********************************************************************************************************
- r1 e3 r# }) \% m - *7 ~$ N: z5 U( K" }2 F. i
- * File : ws_W25Qx.c* X( `- K$ ]3 {4 s7 m
- * Hardware Environment:
. M, l9 M: E) d+ Y6 Y; C - * Build Environment : RealView MDK-ARM Version: 4.20, E5 e# I+ P6 h
- * Version : V1.0
9 [( n( K! G! I( E% |* n - * By : 3 C1 n7 ^8 h; t8 T9 J, u
- *
4 n8 @# @8 z' h - * (c) Copyright 2005-2011, WaveShare
* t% o7 ^) [6 A, ^8 ? - * <a href="http://www.waveshare.net" target="_blank">http://www.waveshare.net</a>
( ^# {% w- p3 y/ O% [) R9 j - * All Rights Reserved8 d/ e& j( {3 F! R1 @8 I; F7 N& `
- *
0 G' k% }. C! L1 v b - *********************************************************************************************************/7 L% ]. C4 p/ s7 c
- + S) J3 |+ `/ w, G* {- E4 f
- #include "W25Qx.h"5 N' ]1 h6 n9 ]1 R, C7 E
( D; m% J* ]5 g- /**
' r/ A7 e3 }6 I* y1 a - * @brief Initializes the W25Q128FV interface.0 C* Z6 N' E& G9 R0 K
- * @retval None
8 w8 T0 K1 }& Z, [. v - */
$ [* `" f3 Z. F* T - uint8_t BSP_W25Qx_Init(void)
9 V" @3 E- E# H* x6 R0 e - {
( M2 \( Z: ?9 P% Q: ~/ s - /* Reset W25Qxxx */
5 l6 i# C* n, Y2 `* x - BSP_W25Qx_Reset();5 E9 l9 L9 K9 t/ M( d; K: |' h/ d
- , @* K' S2 i3 Y6 l
- return BSP_W25Qx_GetStatus();& i( [, A. x1 W/ O, |( d1 J" z
- } a3 C$ f" T3 E& {0 |
- $ r9 ~% T% O, B) f ]% \
- /**
( e- K0 m0 }, O; F - * @brief This function reset the W25Qx.
9 T) p8 d; ?/ r+ K$ w6 h - * @retval None
* p& c6 x& |8 I- W7 j* q% q - */
$ b- `7 J9 i& U* A; ^$ c - static void BSP_W25Qx_Reset(void)0 a" I. ]# h$ P F
- {6 g# s/ I* R. a' C' |8 j. _
- uint8_t cmd[2] = {RESET_ENABLE_CMD,RESET_MEMORY_CMD};
. j- y8 n9 ~$ g+ a4 P$ k9 F; u$ G -
& @: q% x) U$ e) T: u) I; v* E - W25Qx_Enable();
3 |9 [0 P2 M7 m7 m7 T - /* Send the reset command */
+ @; U Y7 F" {/ V5 s7 ~8 ?* o - HAL_SPI_Transmit(&hspi1, cmd, 2, W25Qx_TIMEOUT_VALUE); " n# U0 e; q# ^
- W25Qx_Disable();; I5 H4 [4 x- v2 I: j
- - U3 v% Y0 {2 X7 b7 L
- }
8 p% N9 U; h) U- l4 B
: V& x4 u% c0 B- /**
3 k* e# Q, C# J( C, z: ]- _ - * @brief Reads current status of the W25Q128FV.
: L/ l8 D0 r' F; U5 a - * @retval W25Q128FV memory status
& {: { T& \. f3 i1 `# T9 q5 ^ - */2 X0 c7 |/ [0 z6 v( n
- static uint8_t BSP_W25Qx_GetStatus(void)! J$ ]' Q$ c/ u8 I; R) c
- {
* l1 W5 z& f9 T* F - uint8_t cmd[] = {READ_STATUS_REG1_CMD};
. a7 f1 ]5 ^# k - uint8_t status;( t6 C+ K q( B9 @
- $ N6 N' S. c" A5 s" _
- W25Qx_Enable();; g3 `. @% b! J
- /* Send the read status command */; N1 R- z) J8 j" q) L; ^
- HAL_SPI_Transmit(&hspi1, cmd, 1, W25Qx_TIMEOUT_VALUE);
& g; f3 K4 `, B3 `% w' b - /* Reception of the data */
1 h o% `; c- u* b5 \: U - HAL_SPI_Receive(&hspi1,&status, 1, W25Qx_TIMEOUT_VALUE);# }5 L% h6 W' B' q. h
- W25Qx_Disable();( e. h# W! w5 `- g& H8 v, B
- & a: I( N0 w% o
- /* Check the value of the register */
( X% f) x% x2 x/ X: r; ^9 _ - if((status & W25Q128FV_FSR_BUSY) != 0)2 T% [ s( j; a* I+ b4 ^) ?
- {
0 c- H7 K: L6 e- q4 C4 R; W - return W25Qx_BUSY;" ~ C8 ^+ m9 H- }, F7 \
- }3 Q' e; f1 ]. N5 y# E/ O) e. w; D
- else6 D2 i, v& j) k0 N: ] Z
- { T" q% z y3 a! c; n
- return W25Qx_OK;
4 B/ F- B' x$ a, ?, a l - }
. o- C3 b! E0 G! B - }% ~# z. Z7 r; L; x% N% l9 n4 `
- " ], Q. t5 m2 {2 s
- /**
/ T7 z1 g; S s/ U - * @brief This function send a Write Enable and wait it is effective.
5 s$ ]: @4 n: g A H; l; N - * @retval None
9 X! |4 K( F* ^$ Z - */( F0 r% f9 q2 w
- uint8_t BSP_W25Qx_WriteEnable(void)
/ {- l& O! Y! z4 u - {; r9 j- k$ a) S# R5 f7 }
- uint8_t cmd[] = {WRITE_ENABLE_CMD};8 |2 J4 [/ h1 }2 \
- uint32_t tickstart = HAL_GetTick();
9 g* h5 @2 t! }" x' w- p1 h - ) p! I3 m2 q1 M6 E" i( _
- /*Select the FLASH: Chip Select low */
+ ^# G: X& O2 g% U9 K - W25Qx_Enable();, Z6 }. l& y; N: ^; x
- /* Send the read ID command */
, ]9 j* |2 X: S9 K2 _ - HAL_SPI_Transmit(&hspi1, cmd, 1, W25Qx_TIMEOUT_VALUE);
% a6 l f6 j5 F1 h2 o; v! n4 Q. q - /*Deselect the FLASH: Chip Select high */# X. B" _1 j" J! I% A! _8 A' N+ F4 q
- W25Qx_Disable();
% K) B( B' Z, B+ z$ Y7 _ -
- ^, ~9 _% h( [ - /* Wait the end of Flash writing */: P4 N6 M9 y1 g9 ~2 j5 F" d
- while(BSP_W25Qx_GetStatus() == W25Qx_BUSY);
: e1 @4 o6 m, B- D1 j4 q - {
# B( k" m; U; N/ @ - /* Check for the Timeout */ c1 ~* P' ]- W" b+ w ^
- if((HAL_GetTick() - tickstart) > W25Qx_TIMEOUT_VALUE)
* z0 l0 e4 C% H4 i3 M - {
' F* k" c* L3 s* L) s' K3 { - return W25Qx_TIMEOUT;0 h$ J$ Z8 |7 D( c9 n z
- }
. ? Y# w3 J( o/ d- E \ - }
# S2 R; x; r+ @0 \8 R# D - # h% V Z" z, s
- return W25Qx_OK;; o9 t: ~6 W+ h& n, E7 ^. Z( ~
- }
7 ?1 |! d [( G4 c
& e& T- p6 J- T$ o; O- /**6 A+ u1 C9 i" M+ |
- * @brief Read Manufacture/Device ID.* _2 |/ b! V$ M5 V2 C- d
- * @param return value address
1 C( e: o- _2 y j$ f$ T - * @retval None
; y9 x( f* p+ T# G7 Z$ V/ I$ B, R - */. F4 C; u) y1 V
- void BSP_W25Qx_Read_ID(uint8_t *ID)- t$ d, c* [2 Q' h0 W& e
- {
/ q- Z/ |3 q! V5 a/ r - uint8_t cmd[4] = {READ_ID_CMD,0x00,0x00,0x00};1 ~" o( ^! u, k* u6 _ G3 ~1 [
-
( s! p# g" T8 |, t+ A* { - W25Qx_Enable();) ]& Y: X# L2 Q3 O- o& {. u F8 b1 r
- /* Send the read ID command */- S0 J. x* V' u) X6 `4 O# z
- HAL_SPI_Transmit(&hspi1, cmd, 4, W25Qx_TIMEOUT_VALUE); : N0 H- B# H* M9 m
- /* Reception of the data */
% F& i7 X _7 Z! |: R - HAL_SPI_Receive(&hspi1,ID, 2, W25Qx_TIMEOUT_VALUE);
& i& y" [( h2 ^8 U7 Q8 n - W25Qx_Disable();
7 t+ T. D! E* `, u - ( @8 i6 ?6 R! M
- }) j* a( v Q' P& b
2 e- V! b- W+ u) Q9 [" T- /**5 |' U1 Y* V6 b( G; M F+ J
- * @brief Reads an amount of data from the QSPI memory.; b0 i: ]7 N) p0 \
- * @param pData: Pointer to data to be read
/ t+ D' j7 a/ ~: |: B5 @# O- c - * @param ReadAddr: Read start address
0 f' x h+ H% s* | - * @param Size: Size of data to read
( K$ g- H8 m( i7 J4 G! J - * @retval QSPI memory status) E7 Q" B8 i1 @ \' W
- */
. {% F; s* S+ b7 O& ~. u, V - uint8_t BSP_W25Qx_Read(uint8_t* pData, uint32_t ReadAddr, uint32_t Size)
9 `( S u5 B. {& ^ - {, e& j$ r, S8 k, F) T, r6 v
- uint8_t cmd[4];
5 f4 j1 w1 C" _4 o" Y+ z
) H2 t% j1 s9 J ^. q3 I- /* Configure the command */
& E: ?" J* f; y! c, }* d% y - cmd[0] = READ_CMD;- ]: _1 k. ^% q/ z5 I7 ^9 O* h- e
- cmd[1] = (uint8_t)(ReadAddr >> 16);
* L6 z- [- u5 S* A7 i* _& L3 t6 ` - cmd[2] = (uint8_t)(ReadAddr >> 8);
/ r5 |- Z7 S+ E3 S+ g% w; L. L - cmd[3] = (uint8_t)(ReadAddr); x" T, \. G) X* v
-
$ A# G6 @$ ?, X! y; C" ?* A+ ]: {1 R - W25Qx_Enable();/ @$ \) S* v6 V' ?* ^, }
- /* Send the read ID command */
% L( z& O8 R# y0 d( d! k - HAL_SPI_Transmit(&hspi1, cmd, 4, W25Qx_TIMEOUT_VALUE); . j0 ]2 J: y. J. V1 h6 q
- /* Reception of the data */# S2 S1 v& O! F+ s$ i
- if (HAL_SPI_Receive(&hspi1, pData,Size,W25Qx_TIMEOUT_VALUE) != HAL_OK)/ |3 n: W$ ^' Y- P4 s
- {
+ J( i8 }5 x* u3 W( { - return W25Qx_ERROR;6 n& l, R$ o2 g' G% ^7 U% m( X; I6 v
- }4 c, {- X+ |3 M W- c0 U- _
- W25Qx_Disable();9 P+ X- ?% O: p8 `% {+ E
- return W25Qx_OK;
" F8 M5 `/ Z& Q, r3 u: E5 A - }3 m: J6 t; E; G+ E! A9 \
- * H0 b/ f4 n* c2 C
- /**5 ] Z) i$ d8 m& Y, n; }
- * @brief Writes an amount of data to the QSPI memory.
! K. X/ \( _7 n$ q% s - * @param pData: Pointer to data to be written- I3 v! M1 r. o; I
- * @param WriteAddr: Write start address
, l% o& P% c! n8 Z; [ - * @param Size: Size of data to write,No more than 256byte. ; a5 c' y' E! T! F' M
- * @retval QSPI memory status1 Y8 o3 j$ h, ?4 [9 y1 p
- */
( s& ?! p9 K8 B7 _# v/ K - uint8_t BSP_W25Qx_Write(uint8_t* pData, uint32_t WriteAddr, uint32_t Size)
0 p0 o5 O4 ?* v - {+ m O. N q& Z- s* _
- uint8_t cmd[4];
( d- N; n' G h$ T x - uint32_t end_addr, current_size, current_addr;$ C! l2 j0 c7 N* F% P* S
- uint32_t tickstart = HAL_GetTick();5 X# F6 D$ L1 T. T! ?; W6 n0 k( O {
- 3 U4 e* }1 C( J7 \8 R
- /* Calculation of the size between the write address and the end of the page */
6 t' c8 w2 g) L0 L, k - current_addr = 0;. k! A" E' O9 j9 c
- % R$ `3 V- O/ P x- G
- while (current_addr <= WriteAddr)//判断地址属于哪一扇区开始
) S4 L, w5 @0 O8 v - {
: K9 h3 E" B1 g7 j& k7 r - current_addr += W25Q128FV_PAGE_SIZE;//0x100-> 256 bytes
5 R0 u W/ } n1 q6 `9 v - }# M2 G p0 C& c* N# P
- current_size = current_addr - WriteAddr;
7 d, [/ u6 q" N; ?2 J - 4 Q. Q& J3 e/ b' H- i7 a S6 w9 U
- /* Check if the size of the data is less than the remaining place in the page */
! M+ M* `) I, w7 E/ L' P- q - if (current_size > Size)7 ^7 l: t4 N* U
- {0 _ i, L, m3 H$ ], ?; n+ Y# V
- current_size = Size;" x a( |3 c3 F8 a4 \8 V6 ?
- }; m. p, H5 A) }) s8 Y+ g& [
- d9 }: d0 x" y" a( Y( k- /* Initialize the adress variables *///写入地址大小范围
0 _ D& j: i, J. `1 j! Z0 K - current_addr = WriteAddr;+ ^- h/ [! u- h( V" b
- end_addr = WriteAddr + Size;2 m) A1 ~! G: e8 {4 |2 h% Z
- : ^8 I2 M) w9 ?' c1 [* P
- /* Perform the write page by page */& t! }' v b: H- J# D6 } c; V2 t
- do
& y, s/ E- i! Z8 I. r - {
: D; S4 C3 K! h4 C. v8 o - /* Configure the command */
9 X* y7 F* W# D - cmd[0] = PAGE_PROG_CMD;
; f. p2 X! _! B! u" j2 V4 i3 q. ^ - cmd[1] = (uint8_t)(current_addr >> 16);
$ D, i- ?0 i I. @) {! n8 d0 s - cmd[2] = (uint8_t)(current_addr >> 8);" l+ l; l g& O2 M
- cmd[3] = (uint8_t)(current_addr);
3 e( J7 v& K% s9 p- I1 i0 U7 v
2 h/ y; J) V' C, J, g- i- /* Enable write operations */
, B5 o% Z8 H- z - BSP_W25Qx_WriteEnable();
$ s- }( @* y; f% y7 J6 ` -
5 t% `" ?4 E6 m- a* C9 [0 v - W25Qx_Enable();
- I/ Z, }, ]% p+ W - /* Send the command */
* }9 y( ?' s9 H - if (HAL_SPI_Transmit(&hspi1,cmd, 4, W25Qx_TIMEOUT_VALUE) != HAL_OK)
6 w! U0 d) P# C: W& T2 b - {9 `: E9 q0 @3 ?. d& a B" m# Z
- return W25Qx_ERROR;
+ o5 _. o1 s3 Y. b" Y5 C% f) f, D - }! C) X. D, y& d3 K3 W" p
! O" ~# t* c( G- W# W4 I- /* Transmission of the data */0 W8 L J8 \7 M+ R
- if (HAL_SPI_Transmit(&hspi1, pData,current_size, W25Qx_TIMEOUT_VALUE) != HAL_OK)2 s# C" P* P0 m
- {
, A, {; S8 J- O1 p - return W25Qx_ERROR;/ z( e' V( k0 y: [3 L# j. R
- }1 i( R5 U7 s- A6 Y) i/ z2 g
- W25Qx_Disable();; \( [: L5 ^# D$ N5 O; a1 a% }
- /* Wait the end of Flash writing */
8 @3 d4 `- C- Z - while(BSP_W25Qx_GetStatus() == W25Qx_BUSY); c( X5 T+ V6 y5 U' @+ W7 r
- {. X) k/ p( Z9 B# H6 a( T& j
- /* Check for the Timeout */% ~1 b% A+ }3 k/ T
- if((HAL_GetTick() - tickstart) > W25Qx_TIMEOUT_VALUE)
/ m4 ? l H- y3 ? - { 6 J4 t- v3 C9 n% L, w
- return W25Qx_TIMEOUT;( `/ J2 T$ y0 b
- }
, i/ m8 n3 X6 n5 @# ^. L - }
0 o# ~6 C. @" G, h* ~ - + j) r# Y. n3 n0 r& |5 `* k3 T; u
- /* Update the address and size variables for next page programming */1 \) b! X, x; M" \. e P
- current_addr += current_size;
2 |( U( h. z9 V. i( b9 H9 ]1 f. C - pData += current_size; v! ^7 _$ K2 J
- current_size = ((current_addr + W25Q128FV_PAGE_SIZE) > end_addr) ? (end_addr - current_addr) : W25Q128FV_PAGE_SIZE;
- l2 }% J5 i; F4 ^ - } while (current_addr < end_addr);
/ I. J% z. ^. q6 Q( A
8 U. S3 q+ B' x' ]' d) I-
/ c0 F; ~+ O; O/ q3 x E9 k, d - return W25Qx_OK;
( r* c1 R5 {8 ~0 s) q, H% ~6 y - }
/ D _8 o& X8 { - + e4 a+ N* {2 ]! j
- /**' b, C4 S9 U3 i h ]9 M3 @0 Q
- * @brief Erases the specified block of the QSPI memory. 5 g' J$ @& y0 C6 S2 D
- * @param BlockAddress: Block address to erase
" T7 G% [8 r' l( Q: k0 @5 S - * @retval QSPI memory status
; N7 s. c8 O6 x" r' t7 Y' R* W - */
& U( z0 j' W4 W - uint8_t BSP_W25Qx_Erase_Block(uint32_t Address)
, L* q7 v* n/ I7 y8 u - {( x; m* h& I( m9 S
- uint8_t cmd[4];4 B4 t" P% Q8 _2 p- _. X
- uint32_t tickstart = HAL_GetTick();- t2 C9 X* r/ p2 W# S6 Y
- cmd[0] = SECTOR_ERASE_CMD;
& U. v% h( _2 z, k9 y M - cmd[1] = (uint8_t)(Address >> 16);
6 L7 Z& p" Z7 O - cmd[2] = (uint8_t)(Address >> 8);
5 U& u) ?$ b3 t; f' Y0 _. B; v' ~ - cmd[3] = (uint8_t)(Address);: i7 }. H" F5 j0 I5 k. ]4 [
-
3 U6 J: ?6 A; ^ - /* Enable write operations */
! k: n% W# s6 Y! k3 }" K0 i0 o3 {" p - // BSP_W25Qx_WriteEnable();
7 d; L0 s0 ~% N1 D. {! J -
$ Y! E# q, A# x' V9 P - /*Select the FLASH: Chip Select low */$ ^" S1 ]( ?4 c9 b; G
- W25Qx_Enable();' H" n0 H- u, d, a) @
- /* Send the read ID command */
0 R6 J; K; r' I5 ^; N - HAL_SPI_Transmit(&hspi1, cmd, 4, W25Qx_TIMEOUT_VALUE); 8 A5 I6 z! b4 n8 n2 @( Z
- /*Deselect the FLASH: Chip Select high */
) V: H% U( x# g# p9 h$ D2 F/ c+ K - W25Qx_Disable();2 ]" J0 K4 D7 p
- _0 D+ y6 Q/ _) `' z% }
- /* Wait the end of Flash writing */
/ V& _; a: T' E' `+ A8 | - while(BSP_W25Qx_GetStatus() == W25Qx_BUSY);$ k* o( U j' P3 M, q
- {: K0 c6 {0 x7 N5 D& F
- /* Check for the Timeout */5 ~( {! ?$ s; `" h+ G
- if((HAL_GetTick() - tickstart) > W25Q128FV_SECTOR_ERASE_MAX_TIME)4 C6 m# v+ I6 L
- {
5 W: n& D, p5 B( [7 i - return W25Qx_TIMEOUT;: q" X& a* k( o$ x( d. a# p1 y* W
- }
% ]/ q2 n! b. X) ^5 P" c3 v$ | - }
: Q& X t8 _# D3 V, d - return W25Qx_OK;
# D# h. v- {% G3 _/ P0 j - }4 ^. f9 T* S- S- t$ g) }
, ?) A; ^2 Y" p8 h+ C( y" |9 w' \4 p- /** l$ ? p2 V5 G2 t& q4 C6 w0 f: l
- * @brief Erases the entire QSPI memory.This function will take a very long time.
. D1 w( N* S3 `2 ]3 {$ M - * @retval QSPI memory status9 T( h( v9 T# v2 r2 `9 J$ _ V
- */
$ N8 C3 I( w0 ]& ?) z - uint8_t BSP_W25Qx_Erase_Chip(void)* ?9 Q S- b. }; s9 J* ^
- {
' o" u( h- e1 J) Z - uint8_t cmd[4];
6 {( t* B. H+ L& ] - uint32_t tickstart = HAL_GetTick();5 J0 {3 ~' u) m9 c7 \. X' a
- cmd[0] = SECTOR_ERASE_CMD;* V, j& S8 ]' @* I0 S {2 i
-
( c& ^1 W: \' V* [ - /* Enable write operations */
5 D+ Y9 `- S% |1 ?$ R- v9 x! |+ E" b7 { - BSP_W25Qx_WriteEnable();- [* W* \4 Y# \, N: }. a
- " {8 S9 e' v d- _( t& i6 C
- /*Select the FLASH: Chip Select low */
! ]5 D4 S: Y. @: D& |% M - W25Qx_Enable(); ~; V5 H- Y6 b4 S% R7 O
- /* Send the read ID command */% S$ d0 u& I, }: O' G( J
- HAL_SPI_Transmit(&hspi1, cmd, 1, W25Qx_TIMEOUT_VALUE);
" B7 w* W+ l8 l2 [/ O - /*Deselect the FLASH: Chip Select high */
5 C0 ^1 E: x: L4 ^& z; x - W25Qx_Disable();
9 ~0 j% ?& G7 X# Y - & v5 e7 g; u8 u7 `0 Z' ]$ z
- /* Wait the end of Flash writing */
6 O6 h) M9 h! b6 ?5 z - while(BSP_W25Qx_GetStatus() != W25Qx_BUSY);' f m' {" y! G( `
- {
j5 z9 v( |$ S - /* Check for the Timeout */: w5 C- l( w# F* W$ h) W
- if((HAL_GetTick() - tickstart) > W25Q128FV_BULK_ERASE_MAX_TIME)
: w' n* R) `5 ]3 ~+ m9 x - {
5 R9 _7 ^ r" h" y+ d3 r9 a - return W25Qx_TIMEOUT;
; O& Q8 C# _; }- U - }& q5 a1 \& U/ a' a; x z# e8 F2 ^; c
- }8 P. L' d+ m6 n, E
- return W25Qx_OK;
) T3 I' b9 z4 Q0 p' D0 ^1 n - }
2 P. q/ Y6 m% `" K, y9 u
7 k6 Q& _, @4 l/ bW25Qx.h, K0 Z3 y X: V8 i* J& Q3 |3 c9 z
- /*********************************************************************************************************- q8 n% }( w6 B, n% e: S1 z
- *& K q2 {+ N3 P/ L. U, P% U& p
- * File : W25Qx.h
' a2 t! X5 ]4 V7 t! `$ N' S - * Hardware Environment:
* t# b: ^* m5 l3 r8 P - * Build Environment : RealView MDK-ARM Version: 5.15% u+ O+ @4 Z# m8 J: \/ d
- * Version : V1.0
5 }1 |" Q0 P. y' }; e; }% \" B - * By : : E, C! w- v7 {9 d: `1 d
- *
4 B" a. N' Z! z0 |: G - * (c) Copyright 2005-2015, WaveShare* j% E; [7 f) G
- * <a href="http://www.waveshare.net" target="_blank">http://www.waveshare.net</a>; S6 c6 a" i" M2 Q& e; r; s8 y$ |
- * All Rights Reserved
* r2 i! A S$ C3 ~0 L# b4 t - *' M- l8 o0 \* s- ]# ^' N
- *********************************************************************************************************/2 {1 i# b: B/ F7 b/ Y& X
- /* Define to prevent recursive inclusion -------------------------------------*/: a/ u- Q" h6 t7 M6 Y3 o1 G) G
- #ifndef __W25Qx_H
% o, r, v0 h2 }+ @ - #define __W25Qx_H$ U# b' y+ t2 J4 x$ Y* l2 d
, \/ w% [0 ^( P+ B- #ifdef __cplusplus( E ]6 E, d! C8 T6 ?
- extern "C" {1 K, R/ u2 t/ h$ l1 D
- #endif 4 V _+ a( `- ~ T) e* q c; K
- + C9 j5 {0 y- f4 g7 h
- /* Includes ------------------------------------------------------------------*/* s+ P& k2 Z3 p5 ]/ M; s- q& k0 o
- #include "stm32f0xx.h"
/ A p* m7 l0 k2 @" f8 B - #include "spi.h", u) M3 m: u# @) V5 w6 n
- & k0 U, ?5 q4 b: m( m9 _9 r
- /** @addtogroup BSP
, Y3 E; A: V& W8 m4 Q* i5 W- x% s) V - * @{
8 L' r5 o% Q& W# z* ] - */
: X! T8 V9 i3 E7 N8 B - ( ]7 e* E$ }8 R9 x" [
- /** @addtogroup Components6 [" k: X4 c, B; y
- * @{
& C; q9 L" [' t( E+ ]2 b' Y - */ + x& W* t" \: ?$ f
- 4 M% d+ F* }- Z7 b$ M5 d/ r
- /** @addtogroup W25Q128FV
3 @1 v. j8 }2 _( v/ I! z" B - * @{6 }7 l7 _3 P5 d% b
- */1 W$ l( X8 S, B; g% t% Z' b
" E% ?; H- E/ p8 \& |- /** @defgroup W25Q128FV_Exported_Types7 e3 G! j$ [. _' f! M, I8 u# Z
- * @{3 e% O+ r# r- X- f8 A/ D: Q; ~
- */
) ^/ I$ S3 V2 U3 m) T - H3 q$ ^; A" T- R. t% z) ^
- /**
% P0 P) E* b* g7 V/ G - * @}
* i# ]$ u& H" |) R! l- O! t& U4 X - */
' e% E# E `8 o6 a' `( v - 0 B4 Q% l: J& W! |
- /** @defgroup W25Q128FV_Exported_Constants$ `, k" k) x2 P+ k. r$ O& `' o: [
- * @{
8 d0 _ E: {% _* |; T* K* Z& ] - */' y/ U* \+ x- ^+ H* q, V" q0 t
- # J( j" ?1 W) j! }
- /**
% R: r: ~& H/ C - * @brief W25Q128FV Configuration
- m2 w0 G. `/ P5 d' A7 E2 K - */ ( h9 r% X; Y W" T6 \( s
- #define W25Q128FV_FLASH_SIZE 0x1000000 /* 128 MBits => 16MBytes */, E! d5 W" H! H# e0 k! S5 S; J# k# y
- #define W25Q128FV_SECTOR_SIZE 0x10000 /* 256 sectors of 64KBytes */& ?" A; }. V3 m) ~
- #define W25Q128FV_SUBSECTOR_SIZE 0x1000 /* 4096 subsectors of 4kBytes */
4 j! ^* l# H) h$ S: {" \ - #define W25Q128FV_PAGE_SIZE 0x100 /* 65536 pages of 256 bytes */
2 v2 `/ r( ^ B" m4 _0 x - 1 W1 z* K9 n3 V5 \0 v: s" N
- #define W25Q128FV_DUMMY_CYCLES_READ 4( n, }# G# h5 d2 V
- #define W25Q128FV_DUMMY_CYCLES_READ_QUAD 10
9 D8 p- H( Z# v' ], a4 D3 g& o
5 f' G, g8 o x' [# T" {: `6 t- #define W25Q128FV_BULK_ERASE_MAX_TIME 250000* ~: z5 l- D* c0 ~
- #define W25Q128FV_SECTOR_ERASE_MAX_TIME 3000
8 ]6 p% F# T3 \3 I; x2 g - #define W25Q128FV_SUBSECTOR_ERASE_MAX_TIME 800
/ F4 S+ G; R4 U8 b5 g - #define W25Qx_TIMEOUT_VALUE 1000: R9 |+ m Q: `9 W
$ B5 ?. p& n' f& T" P- /** - X; Z# e& f# k; |* o. j9 n$ d
- * @brief W25Q128FV Commands
& i) [) ]& L; v. z - */ # }; p& X* K, H# R( b4 l4 ^
- /* Reset Operations */) b6 ?; Z( T5 P4 `) ]( h# S
- #define RESET_ENABLE_CMD 0x661 u5 ^6 C8 L/ K
- #define RESET_MEMORY_CMD 0x99
T" s: L7 V/ t2 V {" J9 Q; n$ [, T - - [* b( _& U4 `% S
- #define ENTER_QPI_MODE_CMD 0x38
, b/ s/ D5 t- p5 M: u w h( _% d% J) G - #define EXIT_QPI_MODE_CMD 0xFF
# u- j/ \ [( M# `
" B: l0 X9 j6 J/ d: Z% w& B- /* Identification Operations */2 z2 q6 ?6 U$ @, Y) t2 ]
- #define READ_ID_CMD 0x901 g5 \" x6 j2 R4 ?) ]# O0 _3 Y1 u1 D
- #define DUAL_READ_ID_CMD 0x925 v1 r1 \/ H3 w) H
- #define QUAD_READ_ID_CMD 0x94
( E2 a1 s$ E1 v- Z B* O - #define READ_JEDEC_ID_CMD 0x9F Z! x. F& l3 m+ p! |8 a0 j4 T
- 2 u- _8 c* _# v* D* X
- /* Read Operations */
7 C8 O1 d. Q" ?3 I# a - #define READ_CMD 0x03" U7 h( l8 N& ?* K
- #define FAST_READ_CMD 0x0B& x+ Z( p) x! Y: l6 ]
- #define DUAL_OUT_FAST_READ_CMD 0x3B
- C, z) d O& e$ H: O - #define DUAL_INOUT_FAST_READ_CMD 0xBB
' z# w! X$ O/ i m - #define QUAD_OUT_FAST_READ_CMD 0x6B v" m9 ?, O, z: f5 Z; j
- #define QUAD_INOUT_FAST_READ_CMD 0xEB: j: s- | [9 ^ K5 F8 H! ]) D4 s
- 2 S; z( H# U2 c) v6 f" M2 L
- /* Write Operations */
; P7 [- d4 Z5 Z" n: F; m1 m: z9 _ - #define WRITE_ENABLE_CMD 0x063 u6 x- T$ z' W. `0 z
- #define WRITE_DISABLE_CMD 0x04
A2 a2 K3 h5 D, K" O - 8 x( z6 a. l. _$ K2 e' p
- /* Register Operations */# _/ P' p0 q* ]. Q$ H
- #define READ_STATUS_REG1_CMD 0x053 { m! [3 Y- V# y' T
- #define READ_STATUS_REG2_CMD 0x35
6 T& ^/ ?9 g8 a; u - #define READ_STATUS_REG3_CMD 0x15' h' z6 Q: L( C* b# v$ z8 b; K
- 3 H& h: }7 U/ A* {& a9 @8 R- s
- #define WRITE_STATUS_REG1_CMD 0x011 l+ l6 G. b, w8 A
- #define WRITE_STATUS_REG2_CMD 0x31' ]! X; f) w7 Y7 C. Q) D, i
- #define WRITE_STATUS_REG3_CMD 0x112 Q @ E2 J+ V; m
9 K. v( `8 O+ H- ^7 G
$ h- B9 ]1 [; Y0 X! o- /* Program Operations */
6 D6 W" M7 Z/ r' \ - #define PAGE_PROG_CMD 0x02
1 m+ {, [7 s" D6 j* l - #define QUAD_INPUT_PAGE_PROG_CMD 0x322 H' a- o. b- }
y9 |7 _1 H( {, B* e( ` B* X
) o2 N& j- @; ~8 I D) r. a- /* Erase Operations */
! _, H0 G: `$ x - #define SECTOR_ERASE_CMD 0x20
& L! K! \; @ h- G - #define CHIP_ERASE_CMD 0xC7
! ~; r& E8 G+ g7 a - 1 B2 z( M- k' }2 C9 u4 B5 `4 n
- #define PROG_ERASE_RESUME_CMD 0x7A$ B* E- H" p k
- #define PROG_ERASE_SUSPEND_CMD 0x75, V h( E, c# {, Y! \6 |* V9 h
4 K3 A$ M# x6 n* L4 O
7 Y! P8 [7 n$ f7 r8 g$ A- /* Flag Status Register */. r; H$ y, Y. v) n3 J9 A
- #define W25Q128FV_FSR_BUSY ((uint8_t)0x01) /*!< busy */
8 m3 U& ?1 I/ `" n1 [ - #define W25Q128FV_FSR_WREN ((uint8_t)0x02) /*!< write enable */* Q8 a3 W1 H- v5 b V
- #define W25Q128FV_FSR_QE ((uint8_t)0x02) /*!< quad enable */( K& C7 r+ z, H) g/ x
- $ G7 ?8 J) C& ^, }
- ) K6 O4 t% H1 t3 H
- #define W25Qx_Enable() HAL_GPIO_WritePin(CS_GPIO_Port, CS_Pin, GPIO_PIN_RESET)
2 F' B/ K; m ^7 ]% C, c1 K$ F - #define W25Qx_Disable() HAL_GPIO_WritePin(CS_GPIO_Port, CS_Pin, GPIO_PIN_SET)
6 \4 ^( o! `, f$ J
6 b+ B2 S+ l# s! E! O# K5 R- #define W25Qx_OK ((uint8_t)0x00)( v6 W5 Y+ ~+ r5 s+ N
- #define W25Qx_ERROR ((uint8_t)0x01)
" A; r! K% A" S$ a - #define W25Qx_BUSY ((uint8_t)0x02)& @& |5 q& Q4 {- W- J/ f. f: z
- #define W25Qx_TIMEOUT ((uint8_t)0x03)
2 c6 z* b! b' P" b9 `. ^ - 8 m, V y8 h+ m! z4 I
- ( W% C3 q6 @" G) K3 W+ R3 x! X
- uint8_t BSP_W25Qx_Init(void);9 u+ N9 h3 b4 h: v, t
- static void BSP_W25Qx_Reset(void);
' H+ h" P2 K, f" Z, ~7 x - static uint8_t BSP_W25Qx_GetStatus(void);' Z1 g, ~& |5 d+ Q! q; C( j
- uint8_t BSP_W25Qx_WriteEnable(void);
5 [/ H7 t& I$ ~* Y - void BSP_W25Qx_Read_ID(uint8_t *ID);6 m5 M& G) L# \# D4 Q9 k: ]4 t
- uint8_t BSP_W25Qx_Read(uint8_t* pData, uint32_t ReadAddr, uint32_t Size);! A! ?7 }) L4 n6 a' Z a2 o
- uint8_t BSP_W25Qx_Write(uint8_t* pData, uint32_t WriteAddr, uint32_t Size);
& ]" p7 y8 m* D - uint8_t BSP_W25Qx_Erase_Block(uint32_t Address);4 O3 H" V) i- E9 I* s
- uint8_t BSP_W25Qx_Erase_Chip(void);. f2 G; P# A: }2 v J9 `8 z$ p
5 v0 V( i( s* A) s4 r z: b% `- /**
5 |0 u/ z. z ^: [1 r' I1 D+ ~ - * @}5 \: @4 w9 ?7 s* d- P6 G
- */8 J5 m9 @, k _' J E& a
- 3 a" Y0 ?) \1 u3 O$ Q# l
- /** @defgroup W25Q128FV_Exported_Functions( T" g) n l# H0 g; Y5 k
- * @{
% w3 f7 e' K; ^9 P! l) n - */ + m n. X+ F/ r. I: N n0 R
- /**
' k0 B# B9 \' ~: v - * @}, R9 j1 `2 h7 p* t$ u' W
- */
" A5 y* T9 `% l7 F% d- m - ; ^1 O, y7 B5 ~ y& ?' z* L$ B2 w
- /**
4 M- X/ |* H5 z1 Q( D- j - * @}# N1 ]3 I# ]# V4 b
- */ 7 y2 M! D/ P' G# T7 w, R
, F1 i+ g$ f/ _- /**. j! H; l( X8 @
- * @}
$ W. H% B! T+ E$ v, ^ - */ # ?! [$ ^5 ?/ V4 O u
{" A2 v9 {4 r- /**& g$ p' g: p7 G( ]
- * @}
" ]5 {% h% \9 N4 } - */( H6 y" m; W! `' d( i; v- d' q) a
9 i5 a% ^9 b2 V6 u; A- #ifdef __cplusplus
. K! E5 X) F: ^ - }
2 d0 U+ n6 U, o" C# r: [ - #endif/ t: u+ e$ j! Y, y" M: B7 l5 ^
- 4 ~, }4 e2 L" l9 G
- #endif /* __W25Qx_H */
* j, ~9 @/ f i案例$ U: ~8 x% D, U" A4 i! L: K6 Z+ g
向0扇区(0块0扇区),17扇区(1块1扇区),34扇区(2块2扇区)分别写入0x200的数据。
! Y% y7 Z) z, C5 c0 m8 @' [7 j. o) q+ M! O
头文件定义9 R. _3 v, E4 b( U5 A
- /* USER CODE BEGIN Includes */
l/ I' y8 z v - #include "stdio.h"
" O2 e! }; o5 e; o- j$ y( g9 J
; \7 m3 ^& ^; k+ {5 J- #include "W25Qx.h"; m" _3 r8 @% }$ i
- /* USER CODE END Includes */
串口接收和flash数组定义
2 O- ]' I7 ^) p) k+ d- /* USER CODE BEGIN PV */
' V2 f( N3 @/ K* Q" T! d+ p - #define BUFFERSIZE 255 //可以接收的最大字符个数 ! X$ ^) T+ |! P8 e
- uint8_t ReceiveBuff[BUFFERSIZE]; //接收缓冲区
( Y8 ]2 f( P* q: } - uint8_t recv_end_flag = 0,Rx_len;//接收完成中断标志,接收到字符长度
. k* N/ K0 v: y1 x" H# U - 5 w0 [3 W+ Y w! z0 e/ j5 E
- uint8_t wData1[0x200];( c3 A7 q3 S+ c7 Y6 A& _
- uint8_t wData2[0x200];9 N% ]' ^; U- M5 K
- uint8_t wData3[0x200];
% E7 v) U9 X3 r Z - . B6 u* O* d. H0 c2 m
- uint8_t rData1[0x200];
3 T: ~% G& w2 u5 M - uint8_t rData2[0x200];
; v% s8 \9 H9 c& n9 C - uint8_t rData3[0x200];
1 z& e+ E. T& ] - uint8_t ID[4];
7 v4 O$ E8 M9 U' U( @ H7 W, h - uint32_t i;( ?/ m1 T! X# u1 T
- / q1 B/ b, K0 ^( A% v) J& _
- uint8_t flag[1] ;
0 E8 r: Y& \& B5 Q/ e1 S( X - int i_flag = 0;
& P7 r7 ?3 ^+ ^: _6 t# P) y - /* USER CODE END PV */
串口重定向5 H3 g5 B% X. c* d5 Y
- /* USER CODE BEGIN PFP */
4 c! E$ c$ Q8 s; Q) i. m | - void uart2_data(void);
! R5 \8 T/ C; O/ s# W+ D9 J - #ifdef __GNUC__ //串口重定向; c5 g' w) L$ l. u2 x
- #define PUTCHAR_PROTOTYPE int __io_putchar(int ch)' j9 Y- b" }/ l& l7 ?1 G: t
- #else
0 ~! N% t8 _/ ]0 M - #define PUTCHAR_PROTOTYPE int fputc(int ch, FILE *f)
) M* V8 G/ s1 B) G - #endif
* ~+ F. [; k1 u8 b1 E ?# v - PUTCHAR_PROTOTYPE
4 U: R* Z' u9 M" w4 H - {4 e7 [) ]1 a, g( L* M E
- HAL_UART_Transmit(&huart2 , (uint8_t *)&ch, 1, 0xFFFF);4 n9 @4 E& S, Z& J" K1 h
- return ch;. r. A- {4 O0 a- T: ?3 B+ L
- }. _) w6 F' r: U) E9 d7 G; @+ ^
- /* USER CODE END PFP */
$ N3 z+ ]8 e- B' v串口中断设置4 R2 R' ~: r0 \+ w4 W) W% _7 i9 K
- #include "stm32f1xx_it.c"文件中断外部变量引用:: Z+ \! D0 ]( U( Q+ P( ]1 Q3 \
- 9 Z& w i* @! p# n2 O/ i; R
- /* USER CODE BEGIN 0 */5 t: s! A" `$ Z/ ~ l U
- #define BUFFERSIZE 255 //可接收的最大数据量& x$ h3 f5 A# i1 B8 U3 h5 E* y: f
- extern uint8_t recv_end_flag,Rx_len,bootfirst;
6 g2 X7 W+ g. I" z# h6 | - /* USER CODE END 0 */
串口2中断函数:$ b) a- _" C T: ?7 m+ \3 D& C
: ~% E% C3 `3 f) J. b6 m
- /**! I) `7 ?* G5 k
- * @brief This function handles USART2 global interrupt.$ N+ z% z* L! g! }4 s8 m5 P& `. ^6 E
- */3 u4 P' ]# M0 l; }0 k
- void USART2_IRQHandler(void)' p/ {* Z6 I: p. U t. M) W
- {
' i# J, n$ |7 @6 g+ y - /* USER CODE BEGIN USART2_IRQn 0 */
' ], N" P% T+ ]. w$ Z - $ [4 ]7 _/ o% {$ _' z* @* Q/ `& M. B
- /* USER CODE END USART2_IRQn 0 */
) K4 R9 E; o9 Q% d* S - HAL_UART_IRQHandler(&huart2);
9 W, o& g8 {) M - /* USER CODE BEGIN USART2_IRQn 1 */
* o7 `; P( Y' d$ K9 F - uint32_t temp;
9 ]) n. |9 ?9 N - if(USART2 == huart2.Instance)//判断是否为串口2中断
) y8 ^6 E2 U: t# g* J+ Z" T. N& F9 h
1 _* P$ e1 w' n1 j- G2 E. g- { 6 J3 Q# k7 o$ [) s3 G$ p
- if(RESET != __HAL_UART_GET_FLAG(&huart2,UART_FLAG_IDLE))//如果为串口2
2 {! h9 d" i# I" g, K - {/ h$ Z s6 b9 B& M# l7 n# `1 p6 E
- __HAL_UART_CLEAR_IDLEFLAG(&huart2);//清除中断标志) ]& |$ T; O8 S+ P* i! k
- HAL_UART_DMAStop(&huart2);//停止DMA接收) I3 n! g" D+ q% M0 ~7 e: j7 u
- temp = __HAL_DMA_GET_COUNTER(&hdma_usart2_rx);//获取DMA当前还有多少未填充
6 b, h$ F2 h: ^3 S( t1 n - Rx_len = BUFFERSIZE - temp; //计算串口接收到的数据个数+ J; Q8 b( k5 {
- recv_end_flag = 1;
/ \+ x, A2 e4 m+ W( \$ ]1 W - }
% _3 m2 \# J( W L! B, ]7 N - }, t9 } D. p0 y: L1 h
8 |% L# Z' m& f* \- /* USER CODE END USART2_IRQn 1 */
* m8 q s( o9 Z2 n& _ - }
6 t& Y1 N$ H$ f' H
" v- q' D& m9 x! s! F主程序: p) _4 F) Q) B* X6 B) H! e
读取ID和flash数据及擦除。
" o1 Y: W$ l3 W+ M5 W/ J+ V" @9 ~
- /* USER CODE BEGIN 2 */
. p6 I* P1 A# G" t1 i - printf("GD Nor Flash案例\n");# ?3 g: ?. o/ M# v2 }# B8 `
- __HAL_UART_ENABLE_IT(&huart2, UART_IT_IDLE);//使能串口1 IDLE中断
/ p3 F! j4 G- A* P1 S$ \. k - ) L6 E) o, O. G" b. b! }
- /*##-1- Read the device ID ########################*/ , `# j! x/ R# K5 u0 l7 y' }1 ~
- BSP_W25Qx_Init();//初始化W25Q128# t/ P+ O+ I1 w& M4 v# p" x; e$ B
- BSP_W25Qx_Read_ID(ID);//读取ID9 d8 P, q/ m% |) H m) p
- 9 b, q9 d) Z- B. K3 W/ h
- if((ID[0] != 0xC8) | (ID[1] != 0x16))
. |! T0 B G# x W$ P5 a8 E. U - {
8 P5 Q( G( F0 g$ ^* S( Y( r - Error_Handler();//如果 ID不对打印错误
$ W1 N6 O% N& S+ d4 ~. M& u7 y- C - }1 p& i; |* l- J+ Q& ^
- else//ID正确,打印ID
6 `7 P5 f& I9 I0 M - {! x- M* r8 ?$ k+ @
- printf("W25Q64 ID : ");$ R1 g7 T5 P) F Q0 d. g
- for(i=0;i<2;i++)
4 F: P7 C! \; W9 j8 S$ r* _ - {! `* L5 \* o R: {6 ]
- printf("0x%02X ",ID);
: F: L: n% C- K - }- q. Q5 A1 T0 i1 g# U( a
- printf("\r\n\r\n");/ s i9 S+ e* V2 \
- }
" B& F- j4 h% u. I/ b( {0 T6 z - 2 L3 Y. s# C# i) Y8 q3 J
+ I: g/ `% ?; ]. a* D& B+ z7 [- /**************************读取第0扇区数据**************************************************************/% ^- E0 {: E p0 X: a
- ! r1 f6 l) Z. N1 q: a$ ?
- /*##-3- Read the flash ########################*/
e% l$ z. y9 K. h( [ - /*读取数据,rData读取数据的指针,起始地址0x00,读取数据长度0x200*/8 m& `3 S$ F$ X! c" P2 M u) ~
- if(BSP_W25Qx_Read(rData1,0x0,0x200)== W25Qx_OK)0 G; a0 Y. [- y9 d) P/ K2 K3 Y5 I6 s$ [
- printf("读取原始的0个扇区数据成功!\n");, n6 r8 P2 }8 Z7 v0 L
- else
7 L1 ]0 ?2 r7 N; p1 i$ I - Error_Handler();
$ ~! r. K, {0 q* t& q5 n6 J4 A - /*打印数据*/ / a* |) i( ?# P0 o$ c3 y
- printf("读取原始的0个扇区数据为: \r\n");
& ^: ]6 X$ i5 D2 a+ I -
5 I- \: v; p! j; D, T, u& E4 L - for(i =0;i<0x200;i++)& ?! K8 W4 y0 Z; k
- {# T& h( ^: D1 S% m6 E1 Q! J, i
- if(i%20==0)/ S( V5 k4 i! O6 P# W
- printf("\n0扇区第%d到%d的数据为:\r\n",i,i+19);5 o; ?7 Q. Q+ @8 v0 N# S
- printf("0x%02X ",rData1);
- B" B& X4 |# K, e% w3 q: E7 K - }
' k9 S1 {. p" `% L) t$ _ - & ]# [! u: E+ e8 [0 T" `3 E, `+ U
- printf("\n");- b4 I: ]. r% e) f Y
- ! }) k" C- y7 L) B
-
4 E* ^! u; x' @+ ^ - /**************************读取第17扇区数据**************************************************************/
8 x, T7 x- y( n; @$ K2 N6 y& Q - * H& \9 k- f5 T6 r8 i- K
- /*##-3- Read the flash ########################*/
6 ~: U6 q! ^0 X3 K - /*读取数据,rData读取数据的指针,起始地址0x1000,读取数据长度0x200*/
% }% N- ~& N+ m* t( g3 E# _( ]4 m - if(BSP_W25Qx_Read(rData2,0x11000,0x200)== W25Qx_OK); s* h' w( G# a: o
- printf("读取原始的17个扇区数据成功!\n");
4 d7 `' ?( _& q! |9 q0 X8 F" S - else& y. [5 p D7 b T, R) Y
- Error_Handler();
5 L0 q* Z5 ]2 ~* s - /*打印数据*/
! H2 z. Q8 C6 g1 ^. c - printf("读取原始的2个扇区数据为:");! @5 B3 o6 e! }5 t
-
/ l1 g" f/ F4 e! o; E - for(i =0;i<0x200;i++)1 V* t& R* I+ C9 W& C; a% O2 a- b/ f
- {$ o2 x5 ]9 c1 W8 `3 Y4 X! t
- if(i%20==0) e5 g% c" X- C& n0 `- q
- printf("\n17扇区第%d到%d的数据为:\r\n",i,i+19);
5 C4 q1 t, G7 b9 J6 | - printf("0x%02X ",rData2);" A; {, t/ m" C3 g3 q+ v+ Q
- }
/ V( u5 w' V/ s+ E7 s7 Y
- ?; N0 w9 T- ]- printf("\n"); 0 L0 h0 @/ Q8 r1 I p
-
0 m7 k4 |1 X# ?& l - 5 c% ~8 P9 @9 O" w G6 |, \
- /**************************读取第34扇区数据**************************************************************/" K+ D4 n( r- W
-
1 |) P1 r0 g* q4 E8 ^- o, @3 t0 N - /*##-3- Read the flash ########################*/
9 E7 {9 p' ? x9 |& P: u. | - /*读取数据,rData读取数据的指针,起始地址0x2000,读取数据长度0x200*/
$ H5 h$ ]7 ^9 z! F2 | - if(BSP_W25Qx_Read(rData3,0x22000,0x200)== W25Qx_OK)3 N" {) x6 E8 P2 c. k1 V7 ~
- printf("读取原始的34个扇区数据成功!\n");' }* q7 n. ]3 N$ H7 U
- else
2 [: N E! P. Q4 o% Z9 O - Error_Handler();- i/ m& l! q& @1 Y# T' N
- /*打印数据*/
# Z, `5 b% n2 z- W4 ?8 L% I# e" S - printf("读取原始的34个扇区数据为: ");
. ^) b4 U% [5 R5 @' Q. p0 R - * `$ \9 }% m; @3 r% z
- for(i =0;i<0x200;i++)
7 D* P {# W8 L+ U' @- c5 } - {
& I; I% A) j2 e. a - if(i%20==0)* k6 t2 w8 l2 p. f' u
- printf("\n34扇区第%d到%d的数据为:\r\n",i,i+19);
3 {) L, |, Z: E - printf("0x%02X ",rData3);+ u1 L& c) z7 ]0 C9 z
- }
7 @# x; N' [7 @/ m+ z) s: m# | - - D/ F( R+ n5 i9 \- `$ {2 w$ a s
- printf("\n");
( c+ P- w% }6 n& _ - - \+ ^6 I* {# g' O" s
- % g- B, v0 x8 Q* y
. D, W& o, \; @- /**************************清除第0扇区数据为0**************************************************************/
% e+ J" u# q0 L/ P - : Z8 [+ x$ X! O
) S! l; {: X7 g# F o/ f* v- * _) Y/ Q( w6 K( D; r
- /*##-2- Erase Block ##################################*/
! t2 I' ^* u0 S7 t - if(BSP_W25Qx_Erase_Block(0) == W25Qx_OK)
3 C$ z! _7 f6 d4 [9 o5 W - printf(" QSPI Erase Block ok\r\n");
+ j) A4 G3 Q$ q/ M8 f$ c3 ~& r - else
0 }4 T# W; `. X5 {( I1 h4 D - Error_Handler();$ r$ x( f3 e$ b" C
- % k9 @+ S- V1 j' q5 D
- /*##-2- Written to the flash ########################*/ ; A/ K6 X. S+ D1 G( L' Y
- /* fill buffer */1 D8 ^4 U0 D' o0 {
- printf(" 初始化数据,清零第0扇区前0x200的数据!\r\n");$ N) H. a- A, u8 d
- for(i =0;i<0x200;i ++)7 V$ ^% D0 l0 U/ K. q' B8 g' W
- {! i' B" y; J. ~/ A/ L; l8 l
- wData1 = 0;# }% I8 K+ |+ ~; \
- rData1 = 0;
9 h, Y" s3 N7 G- K9 g - }
: _6 ~- P) l1 G* S- [" W+ i! D - /*写入数据,wData写入数据的指针,起始地址0x00,写入数据长度0x200*/- Y2 Z, c4 e6 ^) s% d; ^
- if(BSP_W25Qx_Write(wData1,0x00,0x200)== W25Qx_OK)
$ U1 l, s' @0 Y! b0 T+ o$ U9 g1 K - printf("清零第0扇区前0x200的数据成功!\r\n");
* w3 X) h# s, _/ S - else
2 M% o; D3 ~1 f! ?. C( w( L - Error_Handler();
. M+ Z. O m" b; `, J3 T
6 K0 D. b" y/ u( h6 W! A6 U% C& X' V-
% A# g' `3 L" \5 K, q& T. N - " l( @9 h* s* j* I5 I4 T3 S1 D
- - d J6 s$ m1 i* b
- /*##-3- Read the flash ########################*/
) a8 i3 I, t9 Z - /*读取数据,rData读取数据的指针,起始地址0x00,读取数据长度0x200*/! O+ t1 \+ b; O. G2 ~
- if(BSP_W25Qx_Read(rData1,0x00,0x200)== W25Qx_OK)
: j6 W- i6 ^1 n - printf("读取第0扇区前0x200数据成功!\r\n\r\n");& D* X: C7 v' u
- else( N5 F8 A- P$ c% {
- Error_Handler();6 I0 O9 f3 L# M9 S! P* a; ?+ P7 a
- /*打印数据*/ ( i9 I, N5 q& d$ H5 d' n- m
- printf("读取第0扇区前0x200数据为: \r\n"); r) D. j7 r* W: M# M
-
% T2 P3 a8 E1 ], V, k5 B - for(i =0;i<0x200;i++)
" ^& w% i, G8 j5 g - {" F! ~+ K6 Q( k* }8 a
- if(i%20==0)
1 P* w$ e$ M7 n6 Y9 o6 z - printf("\n第%d到%d的数据为:\r\n",i,i+19);0 q& i$ v' `2 | j
- printf("0x%02X ",rData1);
* l X8 K" S2 i$ O - }
* E- n r. o4 k! r( N - / v! {# T6 \7 V" H0 |+ ^+ P! e/ ?
- printf("\n");
1 O. a* A( f* r$ @, J7 d
2 A9 E6 b2 S( l k
/ _# N) ^; |9 D: r2 Y- /**************************清除第17扇区数据为0**************************************************************/4 t1 o5 U; d. W8 Z `9 f+ n2 ]! S
- 0 S- K5 M u+ z3 Z; G
- 3 k5 {4 y! ?+ d& H
- 0 A' M! t; t. p Q' S4 Q: Y7 x
- /*##-2- Erase Block ##################################*/
* ^4 z7 t3 Y% y - if(BSP_W25Qx_Erase_Block(0x11000) == W25Qx_OK)
X% X" A: O, W7 M - printf(" QSPI Erase Block ok\r\n");
- J+ R7 T+ ]6 d2 N7 j# Y - else
$ G$ w" ^% [) K- J) `0 Z3 F - Error_Handler();+ E& @2 z' ?/ x8 w& D8 w# T( G9 X% z
-
r$ l8 n, \; ~/ ? - /*##-2- Written to the flash ########################*/
5 Z1 g) t: j0 I$ }3 p+ V; Y - /* fill buffer */6 Q P0 J2 n# k: y2 n( u
- printf(" 初始化数据,清零第17扇区前0x200的数据!\r\n");9 J q# l4 O/ s+ L' ~2 w8 s3 S" @
- for(i =0;i<0x200;i ++)
+ R# }' v7 a* [4 s9 `9 \$ l: _9 | - {
- K# ?4 B& \$ q9 E" t/ q" B% i - wData2 = 0;
# }: n1 Z. J. f' L3 z - rData2 = 0;
- o; l4 k) G# ?6 c - }* q/ G4 P) C& G' {8 A; s
- /*写入数据,wData写入数据的指针,起始地址0x1000,写入数据长度0x200*/
2 B" ^3 @( ]; i3 B- G - if(BSP_W25Qx_Write(wData2,0x11000,0x200)== W25Qx_OK)6 ?; v, p+ C% h( q5 Q
- printf("清零第2扇区前0x200的数据成功!\r\n");) C \. O) }6 }6 l7 `& }
- else
, L" Q ]( g# V' W* y6 n - Error_Handler();
2 A+ Y4 o6 E; R0 @ - ; a. `, O. W9 ^$ Q. p; x* G
- 0 N7 }7 T9 d( N
-
$ q& _' h+ Z" n! @! s# _ -
2 i% A5 ]) ]& k6 H - /*##-3- Read the flash ########################*/
* K$ V( V8 B; ~! U0 v1 j - /*读取数据,rData读取数据的指针,起始地址0x00,读取数据长度0x200*/
1 C9 w: U O+ x- l - if(BSP_W25Qx_Read(rData2,0x11000,0x200)== W25Qx_OK)
" N) A7 I/ z2 F - printf("读取第17扇区前0x200数据成功!\r\n\r\n");
* ?) k! H1 `: |7 `9 v - else
. Q0 {( T7 ]4 M7 Z$ R - Error_Handler();5 ~, {9 l% `+ e7 s
- /*打印数据*/
# S* S$ R5 F1 b - printf("读取第17扇区前0x200数据为: \r\n");
$ ?9 X6 Q8 [9 u% H% g/ F+ E - 4 y* p ^. L- o" @7 Z- I* c. N
- for(i =0;i<0x200;i++)( b5 C3 j# R1 \, ~# z: V, k
- {3 M7 G8 T" a: \) i) Y
- if(i%20==0)
# p# ~3 _+ H' \( Q - printf("\n第%d到%d的数据为:\r\n",i,i+19);
7 N u' R& T# y8 c# v1 G! D - printf("0x%02X ",rData2);' P' h+ U3 ^) ]( q Y
- }$ @/ F( @2 S' p+ J2 ]1 K+ |; k4 H- l
- $ g9 ?, @9 I# b7 c" V
- printf("\n");" X* H! n1 o1 c5 d
- ; j' A3 c- n5 P8 _
- . D1 A) Y0 e' K; u; C7 g {+ f
- /**************************清除第34扇区数据为0**************************************************************/3 r# _! J9 r+ i- n+ i
0 I) J9 ]! S; d( m- ( I4 E5 C/ }$ t9 I5 f4 s
-
' P9 _* g5 z% d8 h, B* ~ - /*##-2- Erase Block ##################################*/
' x4 p% M7 P/ l1 H/ u - if(BSP_W25Qx_Erase_Block(0x22000) == W25Qx_OK)3 e, v6 a0 w, R: }" N, m6 a( Y
- printf(" QSPI Erase Block ok\r\n");4 ~/ q0 `8 F! z0 O5 O' U
- else
3 B! t) i8 P* }% W. @ - Error_Handler();
, b# g7 C1 ]6 U$ G4 h - ' z( k7 _( K& F
- /*##-2- Written to the flash ########################*/
+ K! [. {, A. E V' q) o3 d - /* fill buffer */% V, t# A9 ?# N5 X4 p
- printf(" 初始化数据,清零第34扇区前0x200的数据!\r\n");. k' _/ D# D9 W" i9 K
- for(i =0;i<0x200;i ++)
5 y& K, p5 ]# P" O6 H - {3 R; x. ~7 ^, t
- wData3 = 0;. z9 L' c- w+ U2 F! w
- rData3 = 0;/ w/ ^& a; I4 Z% ]5 A3 E) _4 ^
- }' `% Q- e# r1 `6 W j
- /*写入数据,wData写入数据的指针,起始地址0x22000,写入数据长度0x200*/% a8 r1 P0 H b' Q/ V* I
- if(BSP_W25Qx_Write(wData3,0x22000,0x200)== W25Qx_OK)
" q& W& q% S( Q9 P+ o+ P6 c - printf("清零第34扇区前0x200的数据成功!\r\n");
7 [' q G# Z* Z - else
0 D2 S' W4 x* e: I9 U" T - Error_Handler();
: K" ], G0 I, c& S
/ S$ g% X0 k% W) z8 f2 s- a) f4 X-
" v4 [1 s! N6 x1 ]6 [ - 9 T2 g4 o( i. j7 g, M% K
- , Q( G2 `2 A4 O9 d( _
- /*##-3- Read the flash ########################*/
1 Z3 G- O* R7 v4 e6 Z* l3 b' c - /*读取数据,rData读取数据的指针,起始地址0x00,读取数据长度0x200*/3 Q/ B' H& K7 {5 ~
- if(BSP_W25Qx_Read(rData3,0x22000,0x200)== W25Qx_OK)( M! v5 v6 t, R; D
- printf("读取第34扇区前0x200数据成功!\r\n\r\n");! e8 A& ?8 L* ^$ Q# d; m
- else/ ]2 E5 M8 m9 x- h+ G
- Error_Handler();
/ a$ k) [1 Z4 E0 Z - /*打印数据*/ 5 f7 B7 Z; v& S! h: @. k6 w
- printf("读取第34扇区前0x200数据为: \r\n");
* H5 M2 L# b! \9 } -
! E$ A# |9 o! r7 C% B+ ^ - for(i =0;i<0x200;i++). o- n! v) Z, S& V
- {
2 l" n$ _% J" X3 n0 ?% C6 G - if(i%20==0)
& s5 l# D' |( e* c - printf("\n第%d到%d的数据为:\r\n",i,i+19);$ E3 y; W5 z) r; _- k& C
- printf("0x%02X ",rData3);3 w4 J3 `" K/ ~. a9 N7 w
- }
% l, y! ^+ R E1 p4 J - 0 Z! Q3 V3 t: W; P) u/ P; [
- printf("\n");! ~( {, D& b/ e1 ^. j* p
- $ H* N7 |4 b# D4 {
2 B+ a* z2 a7 N- /* USER CODE END 2 */
m, Q0 F0 W9 S0 F+ B3 M主程序。, P( L; |8 b8 Q" n; {; N& @ n
- O w p# o9 q/ P" z3 o, v' m/ C- /* Infinite loop */: d" B) G4 Y$ V' H6 ?
- /* USER CODE BEGIN WHILE */
1 S( _& ~8 j# M) } - while (1)
$ A$ j) ?( o. L% }( M - {4 S+ n# W: T+ W8 l
- /* USER CODE END WHILE */
/ @) }7 I8 {' s$ [/ [! x& {0 y4 T
: t# K4 L0 s) o- /* USER CODE BEGIN 3 */8 Z: `0 L1 Q( U! \2 w
- uart2_data();' M# D, z( O+ c' Z% P
- HAL_Delay(100);) K% w" u- h1 {( I- P1 X" D
-
7 h2 w- I/ R+ h* R' ]+ I6 K. E) q - }$ E7 x6 o! s3 j/ U3 r/ f
- /* USER CODE END 3 */
* d. Z( d; z+ C. u5 U1 j0 v数据处理
6 y, x5 l8 s9 H: Y% z- /* USER CODE BEGIN 4 */! S, q5 `' f0 [9 U
- void uart2_data(void)
8 U/ D" r7 f: ` E9 G% ? - {0 @+ A: o) o# p# X/ f1 t0 @4 h
- if(recv_end_flag ==1)//接收完成标志 `# L4 A" }; t- ^/ Y* n, l5 q8 N- m
- {
6 u1 {9 j% j/ M4 {! k' [ - 7 K9 r+ h) ^! F$ P
! ^7 K# p# h# ]) _ q- if(ReceiveBuff[0]==0x00)
" q2 x$ c; B! D! Y: _* b - {4 j# N# D' ?$ k( M% Z) Q
- printf("写入数据长度:%d\n",Rx_len-2);/ A t8 p1 ?) L. l* }7 ^
- for(int i =0;i<Rx_len-2;i++)
+ R* Q" z6 {6 u, C( m; u7 H# c% J - {* z8 U7 [4 U% H2 j) W2 g) n$ M
- wData1[ (i+ReceiveBuff[1]) ] = ReceiveBuff[i+2];2 j: }& ~& b4 C$ d5 o
: J3 X# |2 ]1 C. N: B- }) r2 x' B8 X/ J& Z% K
-
$ z9 A5 h \- }4 X
2 v; H( U) Z: q$ \, i. X- /*##-2- Erase Block ##################################*/
% O% j5 A* z. g0 @ - if(BSP_W25Qx_Erase_Block(0) == W25Qx_OK)
# P5 p: q& r" w1 F9 X5 c - printf(" QSPI Erase Block ok\r\n");" B8 k: E2 g7 v; ?2 O5 ]
- else- v( t7 L, K, O2 J4 k" X
- Error_Handler();
3 R8 z! V; [) R% k
+ ]9 i, m5 f7 H# M; {-
. r; V* Q; D8 f4 w9 v - /*写入数据,wData写入数据的指针,起始地址0x00,写入数据长度0x200*/
" {0 w& N L8 g: s - if(BSP_W25Qx_Write(wData1,0x00,0x200)== W25Qx_OK)- z% m ? ~, |4 b( [
- - b( a1 ~1 Z: P' W' Q" M
- printf("扇区0数据成功~~~~~~~~~~~~~~~~~~~~~~~~~~!\r\n");
7 g( U6 w: g6 _6 V* b! Q - else
+ m g* x2 T/ D! ]! V3 H - Error_Handler();3 _9 C1 u: W3 S( M, c( k
- ' e% `0 h; d: n- Q
- if(BSP_W25Qx_Read(rData1,0x00,0x200)== W25Qx_OK)5 V/ _+ n- f! ]' e
- printf("读取扇区0前0x200数据成功!\r\n\r\n");
* b1 m1 z, x/ w& s. B - else- }& W: [$ B g% {$ {
- Error_Handler();
" m3 \$ _/ O$ _4 w; `7 s, ^+ ~/ q! w - /*打印数据*/
" @9 G* Q% b4 Z u* S - printf("读取扇区0前0x200数据为: \r\n");
2 `8 b: F# @/ y. a- I( [$ b -
0 j3 Z- `! p" n9 ` - for(i =0;i<0x200;i++)
2 X& t" ~' v. d6 x3 q! I3 y6 t - {8 @4 `! b# |/ z; f0 R9 v; H
- if(i%20==0)
. X8 y7 d) u, ` - printf("\n第%d到%d的数据为:\r\n",i,i+19);' `- j0 t- c- o$ b
- printf("0x%02X ",wData1);
4 l5 w2 T+ f" V - }
% a! x; ~9 A/ D% I8 e5 J0 [
7 Y4 G1 H1 ?3 l) _' [! }: [' `4 L1 A- printf("\n");8 k k& v6 Q% c4 y7 v
- # S5 s8 p& U) b* y
- }4 G1 x1 @( r0 b- J; S: z4 |3 F# v
- 1 l; O; u/ c) T- p/ X r
-
7 ~# W- l1 \- S - ; F* U5 f: p7 e5 h7 G
- else if(ReceiveBuff[0]==0x17)) ]3 G' S7 c; D
- {
* ?% R+ v3 H3 Z/ M( j4 I+ K1 t* u - printf("写入数据长度:%d\n",Rx_len-2);
; J a" B$ r# Y# J - for(int i =0;i<Rx_len-2;i++)
" B4 [1 U# i1 @2 g$ m* J# Q2 {% I - {
2 n) W8 }9 s5 e - // Data=ReceiveBuff[i+2];: I/ Z4 c5 Y6 T1 @& o- K
- wData2[ (i+ReceiveBuff[1]) ] = ReceiveBuff[i+2];9 L- R' l3 F+ X1 R* L/ ?
- }
" c9 }' u$ j# U% ^! K4 u- W( Z) T -
- i* B5 A& W( L( \# ]9 q; R7 X
, i$ Y2 A; v$ ]+ d. R- /*##-17- Erase Block ##################################*/
l. S. T" L% g7 P+ t z$ C9 e- q8 b - if(BSP_W25Qx_Erase_Block(0x11000) == W25Qx_OK)
% J1 A# D, J$ d% ^" L8 A - printf(" QSPI Erase Block ok\r\n"); g* `& i# |% u4 _
- else
3 ~( I: ^# d0 E - Error_Handler();+ ~2 t+ d2 b3 y% K' _6 P
- - R" _& u* y6 E3 C3 G
-
5 h% r% E* `) V$ e - /*写入数据,wData写入数据的指针,起始地址0x11000,写入数据长度0x200*/
) P4 P8 A+ K1 p, f1 B! F% [ - if(BSP_W25Qx_Write(wData2,0x11000,0x200)== W25Qx_OK)
! \0 l+ J! r4 j5 A9 R8 y - " U/ h# |5 e. i6 x3 c+ g: [; I
- printf("扇区17数据成功~~~~~~~~~~~~~~~~~~~~~~~~~~!\r\n");8 ?. w1 ~! v0 F2 `: L2 G$ j7 w T
- else* H3 w% r$ [ F+ B. [
- Error_Handler();
2 P! ?2 Y8 w! B5 N* E3 m -
2 k4 s* i' z1 J q7 C4 k v - if(BSP_W25Qx_Read(rData2,0x11000,0x200)== W25Qx_OK)3 B- U, {3 h: a) z/ H3 P' B
- printf("读取扇区17前0x200数据成功!\r\n\r\n");
3 ]- M. x/ [1 i) J' N - else
. Q4 M: O1 H% Z0 N0 s. j - Error_Handler();
/ y1 T0 H# A2 g O, S/ T' M9 d, T - /*打印数据*/ # f6 ?, r4 F. ?" ^' ?# K# }
- printf("读取扇区17前0x200数据为: \r\n");, _; l. M5 v9 R! q1 t# x$ i
-
& y( M: `* {' T$ `; A2 z - for(i =0;i<0x200;i++)
0 M5 R( c* T* o$ W9 U" w0 F - {
! R. x$ F* }) E: N2 ?8 B - if(i%20==0)
7 y' g& Q- k& o0 V. s& U1 D9 d; J% l - printf("\n第%d到%d的数据为:\r\n",i,i+19);. z4 N+ v- ~! W% F/ w
- printf("0x%02X ",rData2);7 Y- ?9 J: \. U# u
- }+ I2 T# `6 p) s0 z9 F/ g
7 O) U9 X/ `' B" Q- printf("\n");1 O( X$ B# J" C; S
- ( A( f. x9 j0 Z. Z) S
- } " B1 m: i$ H. h! F
- 2 Z! l: A: h1 [- r1 n3 e# d& @
5 }; O* \/ \% c
" ]: c& f; z# S1 i9 l1 x4 i- else if(ReceiveBuff[0]==0x34)
# C; `2 _9 I9 p0 ?% x8 M+ }- O0 f* C - {
+ A' ?, x! ?9 `- ]) B7 \ - printf("写入数据长度:%d\n",Rx_len-2);! N P; Y5 Q7 p6 w% C8 `6 Z0 \
- for(int i =0;i<Rx_len-2;i++)
: m% y- ~" u6 g0 _9 S4 | - {
+ g/ G( _" ~# C( X - // Data=ReceiveBuff[i+2];
9 O0 A; {" P# Z/ V - wData3[ (i+ReceiveBuff[1]) ] = ReceiveBuff[i+2];
& x% I. K# \- a9 P+ `8 f - }4 A$ @" t. J# m3 c, Q4 v
- ' C' t- I( {$ O5 q2 m
2 n* R, C+ }% O6 R$ q- M j) r- /*##-22- Erase Block ##################################*/
; b6 l; s" U9 [! ?- M( u - if(BSP_W25Qx_Erase_Block(0x22000) == W25Qx_OK)
p' |2 j' ?+ N) m E6 x - printf(" QSPI Erase Block ok\r\n");9 X8 e7 H! J8 o7 p
- else4 X9 H5 P% L& j, G2 L6 _
- Error_Handler();% V( c4 w6 v% l& _7 ^8 @
! g$ X+ u5 N+ A0 Y-
7 t" x P; d9 s8 y0 M N& H - /*写入数据,wData写入数据的指针,起始地址0x22000,写入数据长度0x200*/
! S z9 g( d( i8 Q - if(BSP_W25Qx_Write(wData3,0x22000,0x200)== W25Qx_OK)
# z" S1 \' }+ t) ]4 n - / g# I% ?- o" F' G
- printf("扇区34数据成功~~~~~~~~~~~~~~~~~~~~~~~~~~!\r\n");
" n6 x( |2 G' G2 g9 ~ - else
6 g6 }7 z+ A! ~$ L. v9 C - Error_Handler();
4 R! i. a& _/ u! i -
" H3 }; d0 Y* W4 @; c! a) B; B6 C - if(BSP_W25Qx_Read(rData3,0x22000,0x200)== W25Qx_OK)
" H8 X7 |7 q% M* e1 \; @& S4 ] - printf("读取扇区34前0x200数据成功!\r\n\r\n");
$ a* M$ T0 W$ v - else
/ e9 d" a, S3 a0 ]0 K - Error_Handler();) v3 N/ h- w( Z
- /*打印数据*/
& \( ]* k& u! f$ g6 u! B% F - printf("读取扇区34前0x200数据为: \r\n");$ T; U, w! r# g
- ; N( Q/ f1 }$ f" P3 [$ Q, Q
- for(i =0;i<0x200;i++)
! |8 K# |" I6 @% @3 M - {; M0 m+ c# R, x+ a- c
- if(i%20==0)
. ?6 u/ h+ C" q( ?) x - printf("\n第%d到%d的数据为:\r\n",i,i+19);% z( w _- C- t& Z+ g
- printf("0x%02X ",rData3);
6 p; D& J0 x1 Y+ o* X+ s* o3 `0 P - }# R! s$ g2 E' y9 x0 c. W0 y0 h6 R! z
- 4 N) l7 _, p1 N
- printf("\n");/ j8 R/ P" I; \
-
: \9 B# F6 V+ b - } , r9 k4 v* \! B, z7 K3 ^
- ; c" y/ L1 v9 m, `
8 i; s0 D' q7 S; O0 v- Z, g: s- $ {; s$ U& k! C
- 4 L$ ?' a" h. \$ b* y9 J g q
- else
0 p* t: Y9 W% F% j8 b - printf("输入错误!");
6 N# u) l, }5 k3 U - 1 B8 L1 E" |1 u9 [% z
- for(int i = 0; i < Rx_len ; i++) //清空接收缓存区
. U# {% W8 c: d8 _ - ReceiveBuff=0;//置0
8 L& Y, J; P1 i( y) I - Rx_len=0;//接收数据长度清零5 g& ^: B8 L% F) p
- recv_end_flag=0;//接收标志位清零& q& d& A- ], G, w( \
- //开启下一次接收
" F) ~5 J0 q) q8 h2 C/ h R - HAL_UART_Receive_DMA(&huart2,(uint8_t*)ReceiveBuff,BUFFERSIZE);; E J$ I# z( Q9 Q7 {9 F$ c
- }7 c7 a2 M F8 _% P" Z3 ?
* A) c+ \# h% t1 ~# K6 q- }
6 d2 y6 o& b* k - - G( G$ m- @6 Q
- /* USER CODE END 4 */
演示" F5 H$ h8 c2 |. ]* o
W25Q64芯片型号的ID为0XEF17,下方读取为0XC816,所以读取成功。6 y# |5 Q0 E# z4 Z9 U% W
7 F# Y6 N& Q" A3 C3 i2 l5 q) M

$ ?+ s0 D9 G1 g! d/ [: E) A# ^0 B8 ~2 U% N. n3 f
开机会打印出0,17,34扇区的前0x200个数据。9 m* _1 Z. J( W4 v
* h' t: v+ l+ }4 I

# {) N+ T9 R4 p: H' x
* L& L0 y# q8 m4 l- |5 t' [ T0 ]打印完原始数据之后将数据全部清零,清零完成如下图所示。5 i& L( F" E* X1 r0 ]7 {: Z
' v; q9 S; c% `" [" X' O

]4 y$ j; Z1 T( j. `9 T' b
$ s+ C" r I) G+ J串口定义了ReceiveBuff[0]的数据为写入什么扇区,ReceiveBuff[0]为1写入扇区1,ReceiveBuff[0]为2写入扇区2,ReceiveBuff[0]为3写入扇区3,若为其他数据,则打印输入错误;ReceiveBuff[1]则为写入的位置。0 y- U/ ^9 o C/ W# R+ D
输入:00 05 01 02 03 04" p6 V+ E9 j0 v/ L
向扇区0的的05号位置开始写入数据01 02 03 04。9 ~6 k8 e+ w& J) X" u
" x. g1 Y( |$ r# i3 z+ n0 t
 # A F4 b' a) A& Q$ t7 p* r
* i, z U' I4 e# y, P0 h输入:00 28 11 12 13 14 15
& a5 n9 o1 M& M: I; {向扇区0的的40(28是十六进制)号位置开始写入数据11 12 13 14 15。9 w& N) e2 a. k4 y+ I
7 }9 f t# `3 ` b* j
 & m9 Z, L: ~8 F# w5 M
% O, g5 D2 N! j+ }. [! Z
输入:17 10 aa bb3 X# z- M# R0 c9 w* c) n, Q# `
向扇区17的的16(10是十六进制)号位置开始写入数据aa bb。$ y$ k! e9 y8 i% _& D4 X, c/ g4 O8 L& [
3 S0 U) t- Z+ \9 R- H

, x% z! q$ B2 x& ^# F: y0 J& o* k+ G8 Y( M3 L+ d2 ]
————————————————& X' ^$ r, L' B1 y) F- ?
版权声明:记帖
# c9 f' a/ @- F+ R
1 |8 }. D6 i! U2 a$ Z7 Q6 A1 n8 G& E* B- ^
5 ?% N# C/ P6 o; c" ^ |





 STMCU小助手
发布时间:2022-10-20 19:14
 微信公众号
 手机版