|
STM32基本定时器具有以下功能:& C2 l5 K' `; ^* G7 E 16位向上、向下、向上/下自动装载计数器。( G+ s, B/ B# p& W9 i! T: T 16位可编程(可以实时修改)预分频器,计数器时钟频率的分频系数为1~65535之间的任意数值。; G$ x' {/ z0 u1 S6 V+ U4 O 定时触发ADC或者DAC以达到固定频率采用或者还原的目的(部分基本定时器具有此功能)。4 q# m3 t1 D ]1 C* S" A( H STM32通用定时器具有以下功能: 16位向上、向下、向上/下自动装载计数器。 16位可编程(可以实时修改)预分频器,计数器时钟频率的分频系数为1~65535之间的任意数值。 6 }/ S3 g. D# \ 4 个独立通道(TIMx_CH1~4)可以用作:! A( `/ d& B! x5 I# [ 测量输入信号的脉冲长度( 输入捕获)。1 W, F# w- ?; i 输出比较。6 k/ ?8 a L, `, T 单脉冲模式输出。 PWM输出(边缘或中间对齐模式)。: }& Z0 I! X3 ~, r) y+ J0 M 支持针对定位的增量(正交)编码器和霍尔传感器电路。 如下事件发生时产生中断/DMA: 更新:计数器向上溢出/向下溢出,计数器初始化(通过软件或者内 部/外部触发)! }4 T7 A5 [7 q0 o8 Z- x 触发事件(计数器启动、停止、初始化或者由内部/外部触发计数) 输入捕获 输出比较 Q: Q; Q3 h0 X STM32高级定时器具有以下功能:+ O' k, j2 i! C2 H4 u 还具有控制交直流电动机所有的功能。 输出6路互补带死区的信号,刹车功能等等。' W6 Q2 P' @( j6 a& K2 n 还具有一般定时器的功能。 * Q) w. H/ P/ | S' p' J 6 V: p! R5 Z# O1 e2 [+ u, n 时钟树配置: , {4 l5 e" S/ O5 j6 |* { 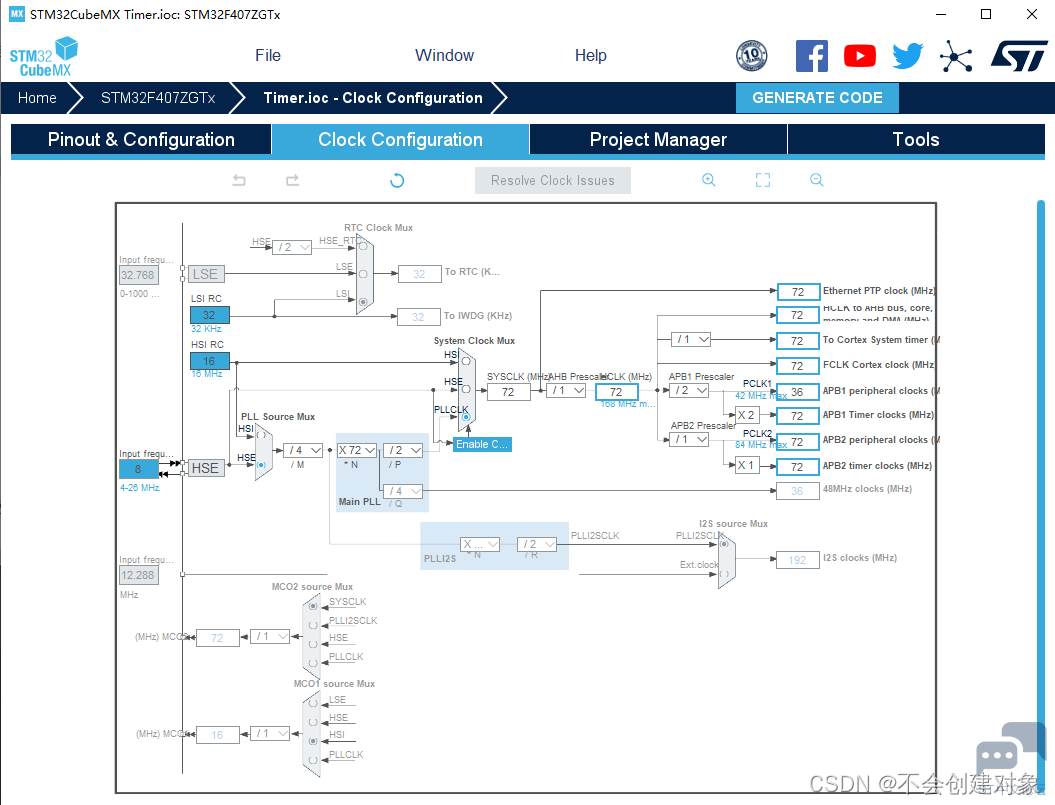
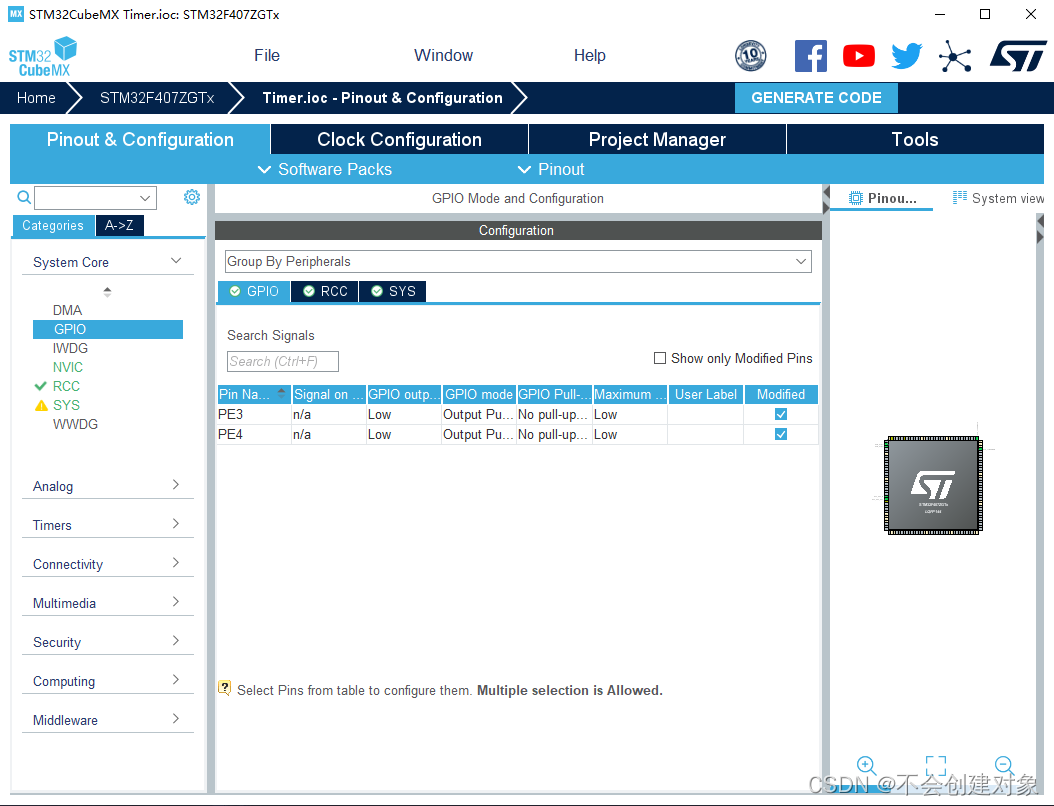
配置GPIO:0 K. L ^( y* ^0 B1 ~ 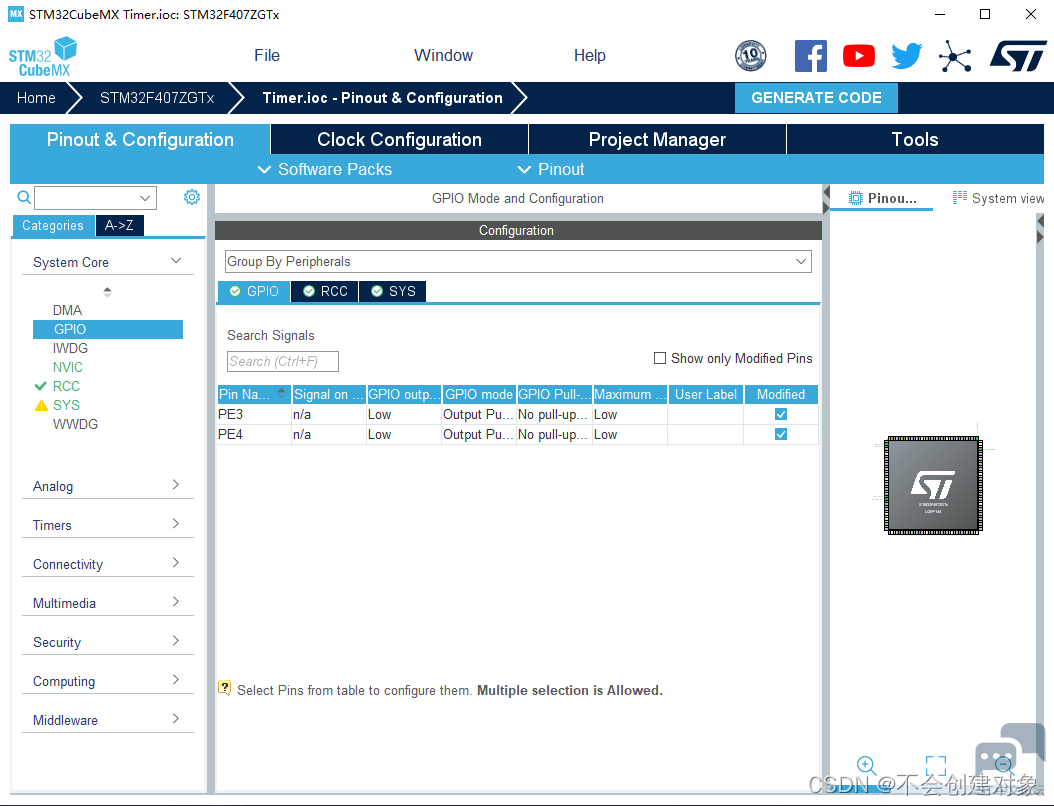
+ a, F9 P ?5 A7 C) P7 j/ o" C PE3和PE4是两个LED灯。 0 d, Q0 y# x! `6 m/ |% R 配置定时器: 7 L; B3 F# V I2 d. B g: _ 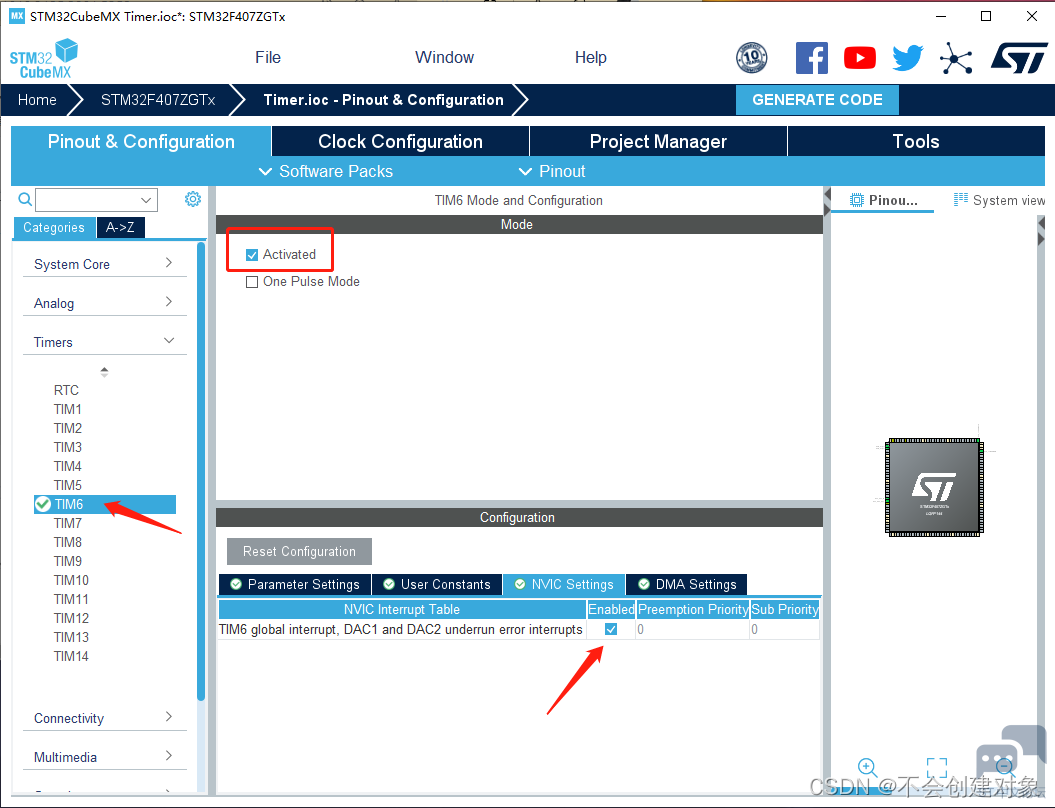
点点鼠标CuBe就会自己配置相应参数,这是CuBe的强大的地方,节省很多时间!9 w( ~2 J2 T6 h9 O k; ~( D1 Q9 Q ! h3 D1 t6 |$ Q1 z# R2 ] 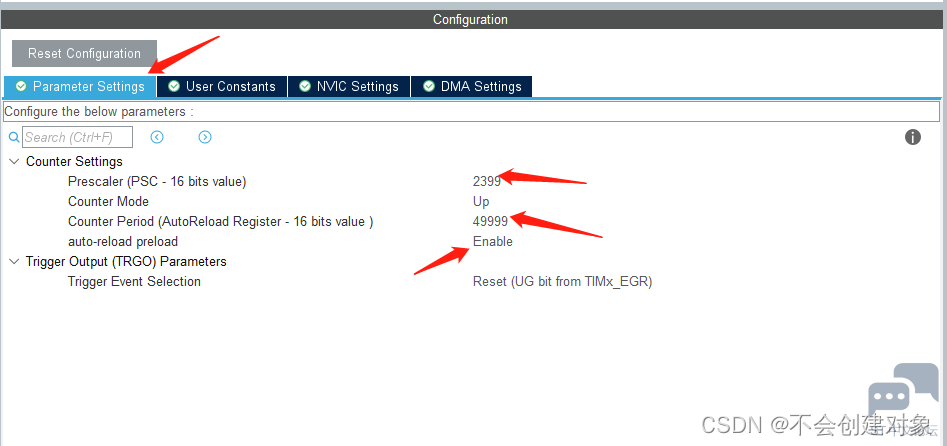
7 W) M: _" C$ p0 R* Q( k0 T& k$ K H 其中参数含义分别为: Prescaler 分频系数0 c m- D, g0 q2 n Counter Mode 计数模式(分为向上和向下) Count Period 计数周期9 [ |* K) ^& m/ | auto-reload preload 自动重装载 TRGO Event Selection 触发事件4 V. H) _, X& j2 L 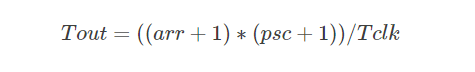
?0 J6 z! {4 Y 其中时间溢出公式为: ( X* E: p/ I h/ a( }$ M" x 其他参数无须修改,用到再查资料。 ) U0 ]) K0 `! {8 Z7 Z) Q; E% A2 o 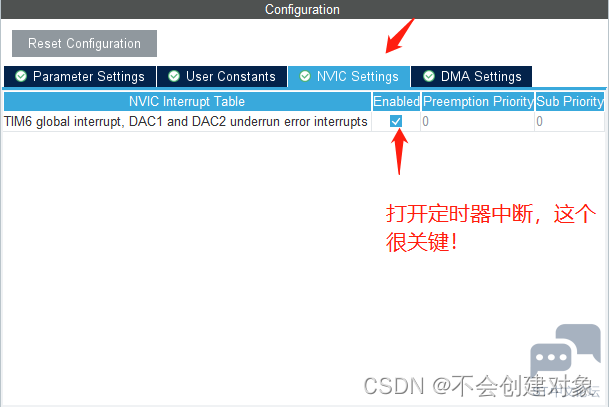
/ g% O, T3 d2 f 7 ]( n5 l' ?8 m- F- V CuBe的配置就这样完成了,接下来进入MDK了。# y) X7 o6 I1 f2 Y- J % ?0 }# J$ P4 F( {7 K; U 首先是启动驱动器:) C% w/ Q, f9 b& @# {* v# T 这个过程想要手动启动定时器,系统才能进入定时器中断(这个放在main函数开头的地方)0 [( l' e9 \% F7 E+ Y0 G
注意,如果使用HAL_TIM_Base_Start(&htim6);函数打开定时器,则定时器会启动,但不会进入定时器中断。6 N' H2 F' @: g7 k 主函数中就不需要再编写其他的代码了。' h2 y0 c$ e6 w$ O( j 7 q% j# c& s( m4 I! i g* a7 _& k 然后我们来到stm32f4××_it.c文件,找到TIM6中断,在里面添加自己的代码即可。我这里就只添加了这个: s/ f; V* [. r$ f 7 P y! k8 F3 \5 ]& I 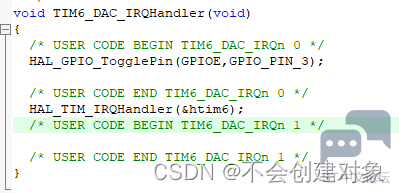
然后我代码的效果就是PE3每隔500ms翻转一次,PE4保持常亮。大家记得还要配置debug里面的东西,之后就是编译、下载程序了。具体参考下面: $ z1 W) Q/ ~& M4 ]. m/ R; f0 X7 H 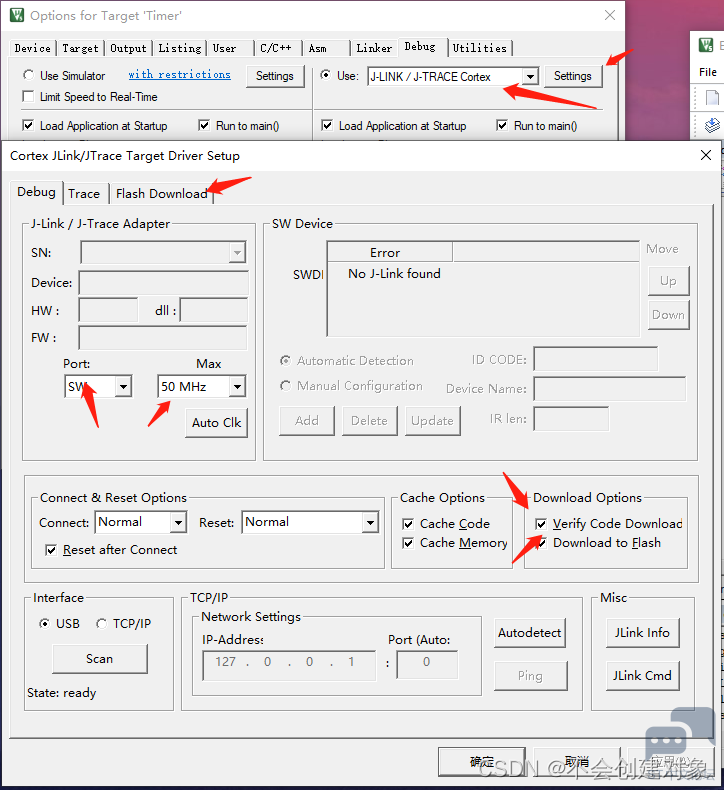
———————————————— 版权声明:不会创建对象 |
【STM32H5 评测】ADC 电压表
【STM32H5 评测】基础硬件加密与随机数性能 - STM32H5E5实测硬件AES加解密、HASH运算、TRNG真随机数输出速率与稳定性
【STM32H5 评测】NUCLEO-H5E5ZJ 使用 TrustZone 安全分区系统实践测试
【STM32H5 评测】CPU核心性能 - STM32H5E5跑 RTOS,观察任务切换速度、中断响应快慢
【STM32H5 评测】介绍、环境搭建、工程测试
#双节活动 1.在CubeMX中引用touchGFX出现的问题与解决
如何将STM32CubeMX生成的CMake工程导入STM32CubeIDE
【 逢7发帖赢大礼】1、利用CubeMX生成正点原子H7R7开发板的STM32CubeIDE工程
STM32CubeCLT 1.22.0新版本发布
【下载问题解决】关于ST官网下载软件问题解决
 微信公众号
 手机版