STMCU小助手
发布时间:2022-12-4 18:00
|
前言2 u5 Q1 H( w( P# Z( h m: A MotionFX 是 X-CUBE-MEMS1 软件的中间件库组件,可在 STM32 上运行。它可提供实时运动传感器数据融合。它还执行陀螺仪偏差和磁力计硬铁校准。 该算法以静态库格式提供,旨在用于基于 ARM® Cortex®-M4 架构的 STM32 微控制器。 y) j \2 r+ O4 c) q/ {- A 它以 STM32Cube 软件技术为基础而构建,便于在不同 STM32 微控制器之间移植。 该 软 件 附 带 了 NUCLEO-F401RE 或 NUCLEO-L476RG 开 发 板 上 的 X-NUCLEO-IKS01A1 ( 可 选STEVAL-MKI160V1)或 X-NUCLEO-IKS01A2 扩展板上运行的示例实现。 0 e/ f, z0 v4 k, J$ \" [ 1 缩写和缩略语 ![K7B5EXOWSMKY]OTCUD8Y]X9.png](data/attachment/forum/202212/03/182345f2yo7mkklor5noye.png "K7B5EXOWSMKY]OTCUD8Y]X9.png")
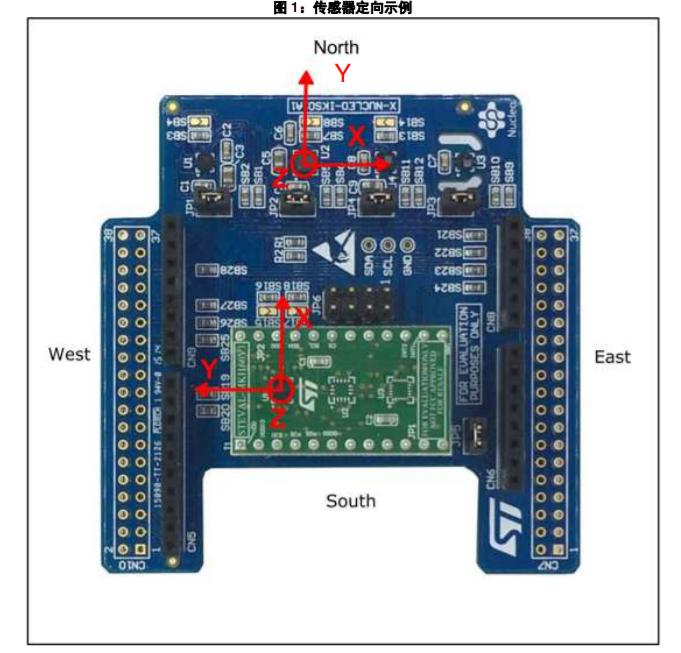
' m$ F; u6 |" t% _: a 2 MotionFX middleware library in X-CUBE-MEMS1 software expansion for STM32Cube 2.1 MotionFX 概述; c2 z" W# `! C7 }, k MotionFX 库扩展了 X-CUBE-MEMS1 软件的功能。 该库从加速度计、陀螺仪(6 轴融合)和磁力计(9 轴融合)获取数据,并提供实时运动传感器数据融合。 无论环境条件如何,MotionFX 滤波和预测软件都利用高级算法智能地对来自多个 MEMS 传感器的输出进行整合,可以实现最佳性能。 X-NUCLEO-IKS01A2 和 X-NUCLEO-IKS01A1(可选 STEVAL-MKI160V1)扩展板上提供了一个示例实现,安装在 NUCLEO-F401RE 或 NUCLEO-L476RG 开发板上。 / Y7 G" p+ K. F3 }0 R' o' u# E 2.2 MotionFX 库5 j6 a8 h6 }6 T3 K' O/ J 在“Documentation”文件夹的 HTML 文件(使用 MotionFX_Package.chm 编译)中,提供了完整描述 MotionFX API 的功能和参数的技术信息。 2.2.1 MotionFX 库说明 MotionFX 传感器融合库可管理从加速度计、陀螺仪和磁力计传感器获取的数据;它能够:$ b) v5 ]$ p: |) u: _0 V) q( i; x • 实时 9 轴运动传感器数据融合(加速度计,陀螺仪,磁力计) r, o& `2 S D& T • 实时 6 轴运动传感器数据融合(加速度计,陀螺仪)0 u) {+ x9 W/ s& R0 d, q • 计算旋转、四元数、重力和线性加速度数据 • 陀螺仪偏差校准 • 磁力计硬铁校准3 Y0 E0 y5 z4 G • 建议传感器数据采样频率为 100 Hz- z, E2 j' y9 D; b3 d6 M0 W • 45 kB 的代码和 8 kB 的数据存储器 j1 j% e+ v Z+ G9 I 实际空间大小对于不同的 IDE(工具链)可能不同/ e0 b3 j4 i2 \9 P" p • 适用于 ARM Cortex-M4 架构0 g- @' B7 \* b 2.2.2 MotionFX 6 轴和 9 轴传感器融合模式2 R7 ~- l0 T" l7 ] MotionFX 库实现了传感器融合算法,用来估算空间中的 3D 方向。它使用基于 Kalman 理论的数字滤波器来融合来自多个传感器的数据,并补偿单个传感器的限制。例如,陀螺仪数据可能会漂移,这会影响定向估计;这个问题可以通过使用磁力计提供绝对定向信息来解决。 类似地,磁力计带宽不高,并且受磁力干扰,但是这些弱点可利用陀螺仪来进行补偿。 3 j; \$ m/ w. T: O( C# c5 k 9 轴传感器融合使用来自加速度计、陀螺仪和磁力计的数据,并提供 3D 空间中的绝对定向,包括航向(即磁性北方向)。- l |, p4 E" n6 e9 V 6 轴传感器融合仅使用加速度计和陀螺仪数据。它对计算要求较低,但不能提供有关器件绝对定向的信息。5 t2 u& p( }6 D( B2 d 6 轴传感器融合适用于快速移动(例如,游戏中)并且不需要绝对定位时的场景。 3 c% P: O4 J6 z2 ] $ E. o' ]! P$ t2 k u" z& b 2.2.3 MotionFX 库操作6 p/ |6 K! b! a/ u- A1 r( L3 ` MotionFX 库将 6 轴和 9 轴传感器融合算法集成在一个库中;甚至可以同时运行它们。 该库实现了传感器融合计算相关的以下关键内部函数:8 Q, `' J, x- @2 Z1 C# C 1. MotionFX_propagate 是用于估计 3D 空间中定向的预测函数;在此阶段给予了陀螺仪数据更高权重。 F- v7 t- \: v1 {( L 2. MotionFX_update 是校正函数,可在需要时调整预测值;这个阶段给予了加速度计和磁力计数据更高权重。 每当调用 MotionFX_propagate 时,都可调用 MotionFX_update 函数,在计算能力较小的系统中不经常调用该函数。 MotionFX_update 函数大约比 MotionFX_propagate 函数多花费三倍的 MCU 计算时间。2 t1 T8 o& b3 i: ~3 }$ N ! a. u1 x: ]# q 2.2.4 MotionFX 库参数! ?5 o3 F6 q' t+ x MotionFX 库使用 MFX_knobs_t 结构体进行“参数化”。 结构体参数如下: • ATime、MTime、FrTime 表示用于预测的传感器(信任因子)的加权稳定性,从 0 到 1。建议使用默认值。 • LMode 代表陀螺仪偏差学习模式;库能够自动监测校准条件并进行零偏校准。 此可能的参数值是:! j# K( _! b8 q$ {9 A" _- W − LMode = 0 – 学习关闭;如果陀螺仪已校准,则使用此模式* P' K' X( n* C8 L# ` − LMode = 1 – 静态学习;仅当系统不动时进行学习 − LMode = 2 – 动态学习;系统移动时也进行学习/ Z; u* o/ P# a" u. i0 B • gbias_acc/gyro/mag_th_sc_6X, gbias_acc/gyro/mag_th_sc_9X 表示阈值,低于这些阈值时 gbias 算法自动启动。这些值应通过测试来确定(不同型号器件对应不同的阈值)。6 {( n+ Z" R) b% h) u: b$ N! g 示例项目中的值通常是正确的 − modx 表示 MotionFX_update 调用频率的抽取 − output_type 用于定义融合库输出数据的坐标系统类型:0 = NED,1 = ENU; t2 ]* K6 j. X. E2 S − start_automatic_gbias_calculation 表示一个标志,当该标志设置为 1 时可重新启动陀螺仪偏差校准) k/ C, x d& n) r( T − acc/gyro/mag_orientation 是由三个字符组成的 acc/gyro/mag 数据定向字符串,指示速度计数据输出使用的参考框架的每个正定向的方向,顺序为 x、y、z。有效值2 Q2 v4 R) d0 \7 m% o7 K/ p& B 为:n(北)或 s(南),w(西)或 e(东),u(上)或 d(下)。 如下图所示,X-NUCLEO-IKS01A1 加速度计传感器采用 ENU 定向(x - 东,y - 北,z - 上),因此字符串为“enu”,而 STEVAL-MKI160V1 中的加速度计传感器为 NWU 定向(x-北,y-西,z-上),字符串为“nwu”。1 P& R9 B4 ~; c; { H& O ![Z3MBJ8L`T]`V%JB%8QE3%NL.png](data/attachment/forum/202212/03/182346sz9plgoaon59vf3c.png "Z3MBJ8L`T]`V%JB%8QE3%NL.png")
+ @$ }' Y# F3 p S; b# C; N MotionFX_propagate 和 MotionFX_update 函数从 MFX_input_t 结构体获取传感器数据:* Z5 q) ]9 o2 ~0 z • mag 表示校准后的磁力计数据,以 µT/ 50 计 u( T' |3 j3 K, k% j% X C • acc 表示加速度计数据,以 g 计) E( Z: O; Q4 o* s j/ T • gyro 表示陀螺仪数据,以 dps 计 , l v: ?: o; X0 T4 ] MotionFX_propagate 和 MotionFX_update 将融合算法输出保存到 MFX_output_t 结构体中: • rotation_6/9X 表示系统定向为三角格式:偏航角,俯仰角,翻滚角! J0 k# K, {$ Y: k$ n8 ~8 ? • quaternion_6/9X 表示系统定向四元素格式;此格式可提供与 rotation_6/9X 同样的信息,但它在计算方面具有优势,因此通常用于其他算法(基于传感器融合)。 • gravity_6/9X 表示从加速度数据中所得到的静态加速度(即,地球重力)向量; l2 O \: E% {+ l! n- `3 d6 F • linear_acceleration_6/9X 表示从加速度数据中得到的动态加速度(即,移动)向量。 完整版请查看:附件9 y5 x! ~0 B+ o6 Q" ^! D ) x, h: D- D" c( u 3 k; o0 z5 l# g. B4 @2 u ] |

STM32Cube 的 X-CUBE-MEMS1 扩展软件中 MotionFX 传感器融合库使用入门.pdf
下载1.34 MB, 下载次数: 25
【STM32H5 评测】7、运行FreeRTOS+TrustZone工程
【STM32H5 评测】NUCLEO-H5E5ZJ 安全启动与安全固件更新性能测试
从 CubeMX 到 MX2:这些关键变化必须知道
【STM32H5 评测】ADC 电压表
STM32Cube嵌入式软件更新(2026年8月)
【STM32H5 评测】基础硬件加密与随机数性能 - STM32H5E5实测硬件AES加解密、HASH运算、TRNG真随机数输出速率与稳定性
【STM32H5 评测】NUCLEO-H5E5ZJ 使用 TrustZone 安全分区系统实践测试
【STM32H5 评测】CPU核心性能 - STM32H5E5跑 RTOS,观察任务切换速度、中断响应快慢
【STM32H5 评测】介绍、环境搭建、工程测试
#双节活动 1.在CubeMX中引用touchGFX出现的问题与解决
 微信公众号
 手机版