你的浏览器版本过低,可能导致网站不能正常访问!
为了你能正常使用网站功能,请使用这些浏览器。

基于STM32CubeIDE驱动舵机做的动量轮平衡自行车(三)

[复制链接]
STMCU小助手 发布时间:2023-2-9 17:33

4 G. ?' _5 `9 A5 F7 X! d# d

: U0 L: K1 v% R" C- g/ b $YJKBHDG4_N~WZV9GBCJ4UM.png
( E7 H3 F% [" r) i' l/ D9 }' X# W* q9 Y7 U3 P, d( U
背景0 B: a+ J$ Y+ X! {8 }" J
        本文用于记录平衡自行车的制作过程,及制作中遇到的问题;总体方案如下:采用采用STM32F103C8T6作为主控单元、MPU-6050作为位姿采集单元、0.96寸OLED显示位姿、无刷电机带动动量轮调节小车平衡、1S锂电池配合5V和12V升压模块作为电源、蓝牙模块用于无线控制及调试、SG90舵机用于控制行驶方向和支撑小车。
0 V; k. o  R5 b/ n; [
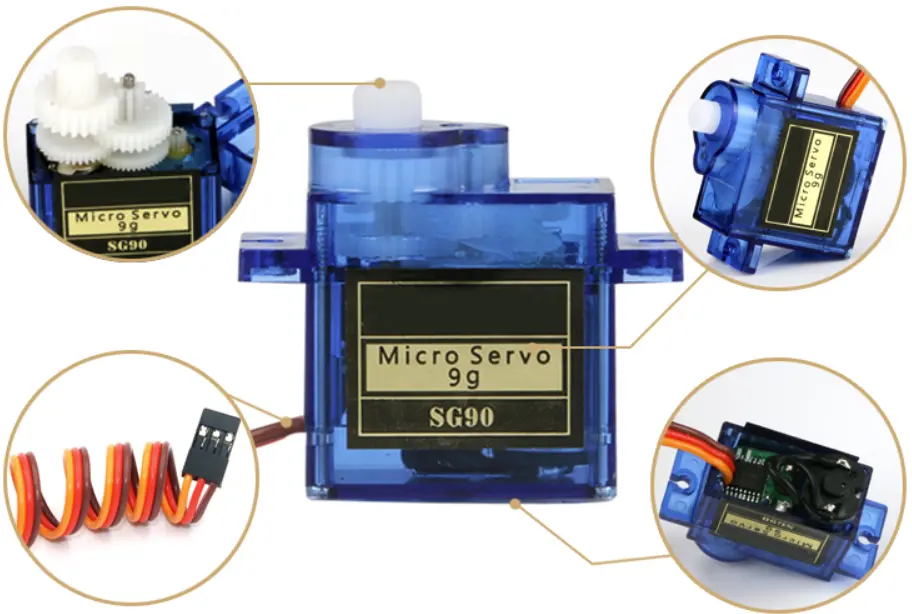
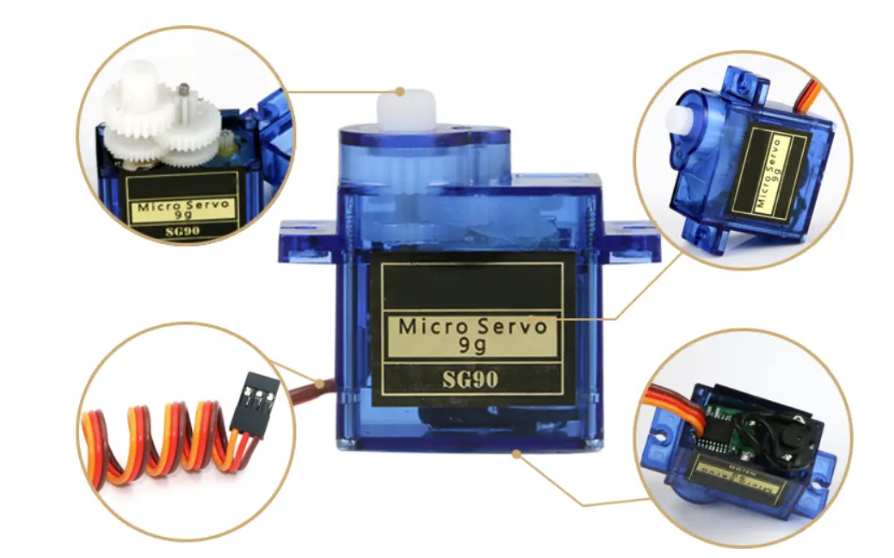
SG90舵机规格及参数简介
, v# }5 z$ i( `/ c+ q/ v: R9 x+ d& q

; {+ d+ X" H4 r  R JSF_KM4SGQQ(IZ8VUVTTKKA.png * p. O' m9 f! P

8 u, N' d9 z% F5 ~, x" ]/ e

" t( S( A- z6 T4 c4 [
        SG90舵机上有三根线,分别是GND(棕色线)、VCC(红色线)和SIG(黄色线),舵机通过接收PWM信号,使其进入内部电路产生一个偏置电压,触发电机通过减速齿轮带动电位器移动,使电压差为零时,电机停转,从而达到伺服的效果。即给舵机一个特定的PWM信号,舵机旋转到特定角度。

5 o! l; w1 s: K/ k5 [
    SG90舵机的控制需要一个20ms的时基脉冲,控制高电平时间为0.5ms~2.5ms范围内即可控制舵机在0 ~ 180°转动。
t=0.5ms---------------舵机转动到0°
t=1.0ms---------------舵机转动到45°
t=1.5ms---------------舵机转动到90°
t=2.0ms---------------舵机转动到135°
t=2.5ms---------------舵机转动到180°
高电平时间与角度的换算关系为:
高电平时间=0.5ms+(角度/180°)*2ms

1 x3 H, w+ y! ]' l. }- v
驱动舵机
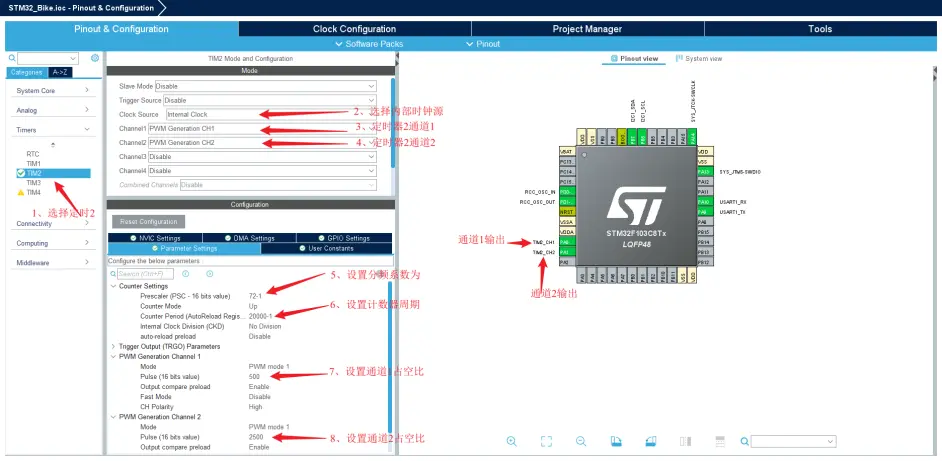
        在上一篇专栏建立工程()的基础上,设置定时器2的通道1和通道2产生PWM信号控制舵机的运动。

/ x8 \6 z2 b( O: `! N
M_1F7LE2{$MCJ~W@3GHG2.png

7 Y1 z+ Z/ S+ O* Y. e
系统时钟频率:72MHz
预分频系数Prescaler:72 ,向上计数;
自动重装初值(ARR寄存器)Counter Period (AutoReload Register :20000  ;
此时定时器的中断时间是20ms, 计算方法是T = 72*20000/72MHz =20ms ;
舵机角度 = 180 *(Pluse - 500)/ 2000
Pluse 用于设置PWM的占空比
t=0.5ms---------------舵机转动到0°---------------  Pluse = 500
t=1.0ms---------------舵机转动到45°---------------Pluse = 1000
t=1.5ms---------------舵机转动到90°---------------Pluse = 1500
t=2.0ms---------------舵机转动到135°--------------Pluse = 2000
t=2.5ms---------------舵机转动到180°--------------Pluse = 2500

' T* o3 u: A2 {
    在main函数中添加下列代码,通过__HAL_TIM_SetCompare(&htim2, TIM_CHANNEL_1,500+servo1)函数控制PWM输出的占空比,从而控制舵机角度。
  1. /* USER CODE BEGIN 2 */* n! Y( }$ a% I

  2. * @' m" k  A9 z4 q# v
  3.   /* ********************启动定时器2的通道1和通道2,控制舵机******************* */( E/ \1 \: Y# b- H
  4.   HAL_TIM_PWM_Start(&htim2, TIM_CHANNEL_1);
    8 j$ ], a6 ?/ o+ |: |. s$ ]3 M
  5.   HAL_TIM_PWM_Start(&htim2, TIM_CHANNEL_2);% `9 d1 E0 |7 |1 ~
  6.   /* ************设置通道1和通道2PWM的占空比,SG90舵机500~2500************* */
    / U4 R( E- a% K( D
  7.   __HAL_TIM_SetCompare(&htim2, TIM_CHANNEL_1,500);
    7 L( _! f. g! ^. P( c$ ]+ o
  8.   __HAL_TIM_SetCompare(&htim2, TIM_CHANNEL_2,2500);  ~5 g8 n6 ~4 T% f) i6 b* l% O
  9. $ y% m- Q2 U2 ^- i* `
  10.   /* USER CODE END 2 */+ Y6 I3 [+ j8 ]) C& X' l- R

  11. 8 ], _0 m( R: c. N7 }
  12.   /* Infinite loop */& A0 [& F# v( C7 [/ ^) I4 e, O# |
  13.   /* USER CODE BEGIN WHILE */0 r$ }! r9 B3 o) F
  14.   while (1)
    ) W& V9 B% E2 e) h3 {( N( G
  15.   {9 U! u' \; a* ~5 N, x; \
  16.           /* **********调试舵机角度*********** */0 u/ f! j2 s/ C. l) G
  17.           static uint16_t servo1 = 0;% K8 c+ Z3 a  x+ ?" _
  18.           __HAL_TIM_SetCompare(&htim2, TIM_CHANNEL_1,500+servo1);$ Q. ~# c6 V' J8 a5 N) U, h3 Z
  19.           __HAL_TIM_SetCompare(&htim2, TIM_CHANNEL_2,2500-servo1);
    - I5 o) }$ e# c, ~
  20.           servo1 +=10;
    6 B6 w* o* S. V+ Y  V6 a
  21.           if(servo1>2000) servo1 = 0;' X/ L; d. w+ X. h8 I& V
  22.           HAL_Delay(10);
    . ?$ V$ Y$ w" R8 k# m' O
  23.     /* USER CODE END WHILE */- y  L: n$ B/ R  x+ u8 c% g! }
  24. $ E- h  I7 M$ u6 ~5 u8 P
  25.     /* USER CODE BEGIN 3 */" g% ]3 a( S- H$ {+ S- X% m
  26.   }9 e5 Z& X; d% k. P2 a4 L0 j
  27.   /* USER CODE END 3 */
    ' }$ s0 ]7 o* z% o7 N2 C2 ~
  28. }
复制代码

5 M& `' A% g5 U7 i' L
通道1和通道2控制的舵机运动状态如下所示:
6 }5 e. u3 W1 c9 |8 G4 F
9 K, s5 K1 U! r7 O. h
321FKX1PL4GQ_@L1(}BJWF4.png
* A# }' ^7 p' U* P; j, A

3 \* M/ B' q/ _, k! ?
7 ^( J8 a  p" L; Q+ g
赞 收藏 评论0 发布时间:2023-2-9 17:33

举报

0个回答

所属标签

相似技术帖

官网相关资源

关于
我们是谁
投资者关系
意法半导体可持续发展举措
创新与技术
意法半导体官网
联系我们
联系ST分支机构
寻找销售人员和分销渠道
社区
媒体中心
活动与培训
隐私策略
隐私策略
Cookies管理
行使您的权利
官方最新发布
人形机器人运动控制、感知与智能配电
半导体创新技术与应用方向
EE架构与软件定义汽车
12V/48V 汽车智能配电(SPD)
区域控制单元(ZCU)与分区架构
关注我们
st-img 微信公众号
st-img 手机版