|
使用Platformio平台的libopencm3开发框架来开发STM32G0,以下为定时器timer的基本使用方法。 $ z1 U' t5 A; S7 m$ W8 F0 o3 s' m4 G+ J
1 新建项目在PIO主页新建项目timer,框架选择libopencm3,开发板选择 MonkeyPi_STM32_G070RB; 新建完成后在src目录新建主程序文件main.c; 然后更改项目文件platformio.ini的烧写和调试方式:
0 j/ p, N5 o& w% j- q" a
- 1upload_protocol = cmsis-dap
5 @$ d4 e* i" _8 Q- ` - 2debug_tool = cmsis-dap
7 e/ t8 k [8 u3 K' X
2 使用基本定时器定时器设置
! X, m' |7 C0 u( U* p
以下为设置定时器3的过程: - 1static void timer_setup(void)' N7 q/ q# H8 z8 u2 P1 `) Y- i
- 2{, C7 J$ t7 B8 D9 C; S; b6 Y
- 3 /* Enable TIM3 clock. */
9 @$ ?+ k* g" {, l - 4 rcc_periph_clock_enable(RCC_TIM3);) n# J3 b- F7 I! M
- 58 W% O9 I& P: Q3 W% z
- 6 /* Enable TIM3 interrupt. */* @( n) U6 m; ~0 E0 I1 _# R3 q
- 7 nvic_enable_irq(NVIC_TIM3_IRQ);
. v1 W8 d4 x# P; [ - 8
& P9 y% S; D* O2 a, \ - 9 /* Timer global mode:' b5 o' o" Z3 P' |
- 10 * - No divider8 Q/ o6 T; u4 X8 q8 O, u
- 11 * - Alignment edge2 |9 w' j6 w `8 Z( N1 z
- 12 * - Direction up
7 }5 t. H: m$ H0 X& `0 n- G2 Y - 13 */
' x% i" M1 J- m& O* T$ E - 14 timer_set_mode(TIM3, TIM_CR1_CKD_CK_INT,2 |) C) c1 _" y2 e, V5 Z
- 15 TIM_CR1_CMS_EDGE, TIM_CR1_DIR_UP);2 ?6 i! X; F1 N* ?
- 16 J* [# |2 E ~
- 17 /*1 M* ~! ~/ B1 K$ b, f$ b
- 18 * APB1 PRE = 1, TIMPCLK = PCLK8 ^ O! f- P1 I+ U$ \/ A
- 19 * APB1 PRE != 1, TIMPCLK = PCLK * 2. e2 C/ W) R$ M4 h
- 20 */- S A7 }% y/ r+ g, a
- 21 timer_set_prescaler(TIM3, (rcc_apb1_frequency/100000-1)); //100KHz" l6 i/ C3 j% U. u+ Z' a7 P
- 22
6 ? t+ b) Y5 S# b: N# S2 i - 23 /* Disable preload. */$ C& Z J( f8 `- z- {- Y, R
- 24 timer_disable_preload(TIM3);! w8 O/ Q. y/ ^& _0 H/ u- A' c
- 25 timer_continuous_mode(TIM3);4 z' i/ J, t( M: S
- 26
+ M7 _- h5 ~( Q" M" J - 27 /* Timer Period */, D4 v% u" c9 q5 A
- 28 timer_set_period(TIM3, 20000-1); /* 100kHz /20_000 = 5 Hz */
. }: x# V1 s$ u# Y! v - 29
1 e; O3 Q- a" H, L0 A2 C) F- ]/ C - 30 /* Counter enable. */
9 h. ?0 W5 N( r5 C' J - 31 timer_enable_counter(TIM3);
! \- r: ]7 v C - 32. J* s6 ], ]7 k3 s! ]; A4 Y
- 33 timer_enable_irq(TIM3, TIM_DIER_UIE);3 B/ M. B. t+ Q( ~& {) t8 }2 t" f) Q- l
- 34}
% V& _9 t- \6 E' J包括设置定时器的模式,使能定时器中断,定时器的中断频率通过 timer_set_prescaler 设置分频值和 timer_set_period 设置周期值,上面需要注意的是 timer_set_prescaler 设置分频值需要根据系统设置的时钟,如果APB1的分频为1,则TIM外设时钟和APB1相同,否则为其2倍,这里由于系统设置的时钟为64MHz,即APB1预分频为1,因此这里设置TIM分频为 rcc_apb1_frequency/100000-1,即100KHz;然后timer_set_period设置定时器周期为 20000-1,那么定时器中断频率为5Hz; " c2 n+ S4 s" }; s: X9 j
定时器中断
/ U' o2 A1 O2 }" ^- y& [, A
- 1void tim3_isr(void)
' [" X9 A0 A% _2 H7 E4 N- a$ D - 2{9 `# K* p+ @0 D) C" t! T
- 3 if(timer_get_flag(TIM3, TIM_SR_UIF)) {
: P; H& q8 N) D2 ~ - 4 /* Clear compare interrupt flag. */6 H- C9 c; F; ~& h
- 5 timer_clear_flag(TIM3, TIM_SR_UIF);
- o+ C ]1 r( m* h( _. ]) ~/ f - 6
: U8 U9 l) V( @3 R; n; ~ - 7 gpio_toggle(GPIOB,GPIO4);
) n5 b# C3 a1 u: Z1 D, a - 8 }
: n' C1 J- e& G: e. _. f3 o+ B - 9}
9 `, o* I( Z0 l v
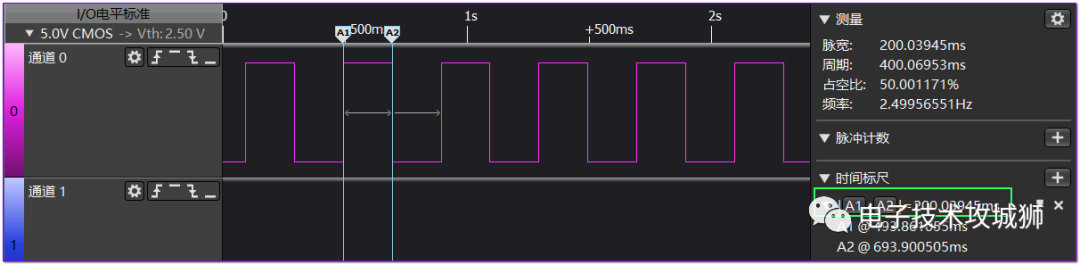
这里直接在中断中对GPIO进行翻转,即5Hz翻转一次GPIO,即200ms进行高低变化; * r+ c( t; f4 N) y' ]2 X
烧写测试 ) k; G- X" h: w& ~' |
将程序烧写到开发板后,测量频率可以看到和预期一致: 0 j. R1 S1 t( N+ E4 q, A/ R
; {5 Z' O, P+ V! H/ {$ K
3 使用systick定时器3.1 systick 定时器设置2 [) j' ~9 o9 H: v. U% e" I
- 1static void systick_setup(void)
2 D) A. B& B: n - 2{3 G6 H2 a' M% W
- 3 /* clock rate / 1000 to get 1mS interrupt rate */ K, q2 M$ E2 R! d- J ^
- 4 systick_set_reload(64000);3 S& g' _# h& }& V
- 5 systick_set_clocksource(STK_CSR_CLKSOURCE_AHB);
0 G0 }* ^, J9 ~9 j5 J! @8 Y - 6 systick_counter_enable();, @ s5 ~- Y! u8 f
- 7 /* this done last */
6 ?' {1 k5 W" [7 p* I& n- Q; D" n - 8 systick_interrupt_enable();4 J3 V% V4 {! ]8 @( m
- 9}
: x. v: N. b) E( O/ n! ? ~这里设置systick重载值为64000,因为系统设置时钟为64MHz,那么定时器的频率为1KHz,即1ms时间定时中断;
8 t8 _ c0 H9 J: e
3.2 systick 定时器中断( X; T( ~, _9 B( X
- 1volatile uint32_t tick_counter = 0;! s# M( h0 w: c: g6 _3 S7 H
- 2, t% Y# {' ]* `, L1 P4 u5 K
- 3void sys_tick_handler(void)
2 s5 u1 h( f) h. X) N! \, x0 ]! r - 4{
8 ^* W$ [" V# v, O# R6 X' Z; l6 } - 5 tick_counter++;
; f5 ^1 c$ H4 V" a( O) u - 6}
' i1 N! V, p, ]: N这里在中断函数里进行计数;
: x- v& U$ b- X3 p9 I; p z
3.3 使用一般这个systick定时器在cortex-m芯片中都存在,因此比较通用,可以用作RTOS的时基或用作延时功能,比如根据上面的tick_counter计数可以实现类似Arduino中的millis方式编程: - 1uint32_t millis(void)$ ~" A! B `! Q4 w
- 2{
3 w* C" g7 h. e7 R) s8 [ - 3 return tick_counter;2 s6 I' n R8 `4 e& [
- 4}
2 v0 O/ z6 \# E% E& W使用millis进行延时
. L: P* N) H: c, |
- 1uint32_t lastTime = millis();
- @& ~ e6 b. T/ L; u - 2while(1){
. [4 D. ]' y7 e6 W- w( E+ B- @ - 3 if( (millis() - lastTime) > 500) {
3 U3 A, Q4 j3 A+ Y4 y2 ]5 Q2 A s0 } - 4 lastTime = millis();9 D; `+ q, {+ W/ _6 w0 u
- 5! q6 D: P( p* _8 a/ g
- 6 gpio_toggle(GPIOB,GPIO4);" S3 N0 d z e8 p0 i
- 7 }
. ?" Q5 X. S* O) Z+ ], K6 z' @ - 8
A; t' U6 ?4 T( O - 9 ...
2 j- N. m: m/ x ~, C6 a8 e; K - 10}
" Q& @1 N, N$ o1 L4 t
- N! o/ k5 ]" S0 l这样就达到500ms的延时,而且不会对其他语句的执行造成影响; k+ s- `2 x) ?1 ~8 P8 i
转载自: MakerInChina.cn
& Y9 n3 Q$ ^* e3 K
( Z) z5 [; d( f/ E' Y( } |





 STMCU小助手
发布时间:2023-2-22 18:44

 微信公众号
 手机版