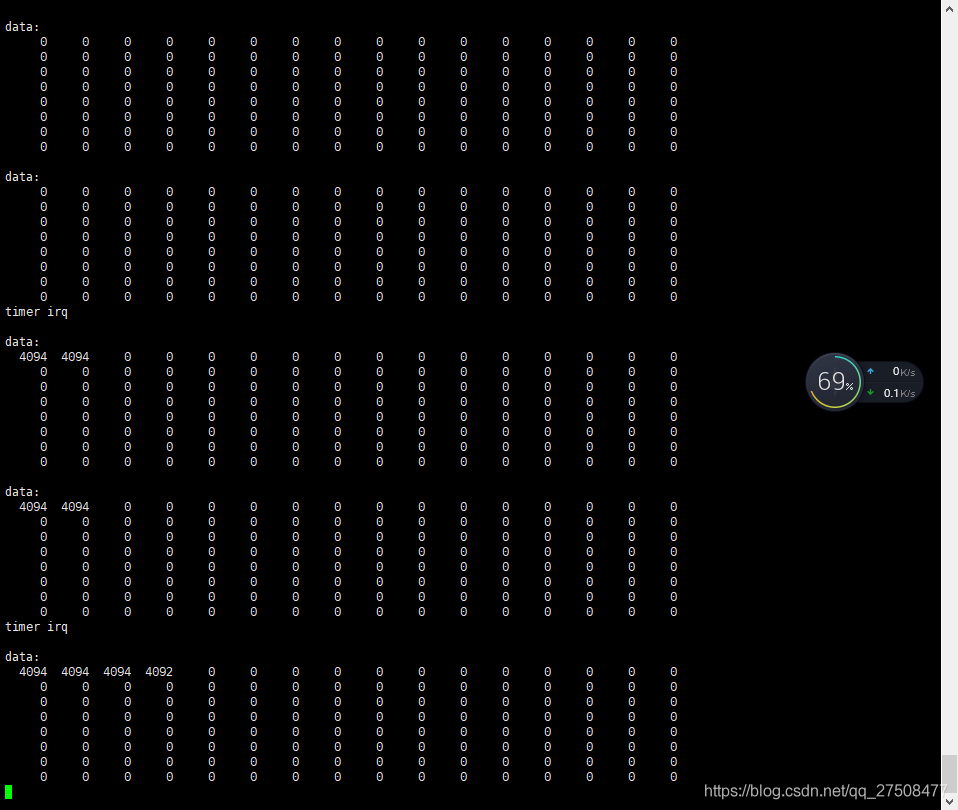
实现了定时器加DMA的等周期采集。
`2 k4 B4 D, G& w" j, H' _adc.c:- D( N9 T! e' f# V! ^1 P# b w
- #include "adc.h"
0 q4 Q0 D- j3 G7 G - #include "delay.h"% ]+ w* z. o3 X) m) B
- 1 p: f, y8 U/ O% Z4 t2 Y# r
- ADC_HandleTypeDef ADC1_Handler;//ADC句柄. ]0 W9 S8 F5 y% A6 e
- DMA_HandleTypeDef ADC1DMA_Handler;
4 k4 R8 `$ i: c( N - ADC_ChannelConfTypeDef ADC1_ChanConf;: l2 f Q& H7 l
- . o& S! u; C# N& W& `. l
- TIM_HandleTypeDef TIM2_Handler;' K- U. Q) x* m5 u1 @
- TIM_OC_InitTypeDef TIM2_CH2Handler;6 ~0 w3 J4 ^7 L+ E
- uint16_t buffer[128];0 s5 D7 Z7 S% L( Q
9 b! V9 O8 L$ o1 E* _) A; n0 O& U- static void MX_TIM2_Init(void)3 X* e: B6 {1 |
- {7 Z1 z& J: L2 x
- __HAL_RCC_TIM2_CLK_ENABLE();) J. G% I2 a$ T- l% [; D* ^' b9 w
-
: E! L. i! O8 N: r6 u$ s& Y - HAL_NVIC_SetPriority(TIM2_IRQn, 1, 3);
& x E: Z# z6 [$ _ - HAL_NVIC_EnableIRQ(TIM2_IRQn);
& j, g& E1 _/ ? - {/ N0 A7 J& q! o' b+ e0 ]: f
- TIM2_Handler.Instance = TIM2;
1 y) P8 ~# B; x8 k - TIM2_Handler.Init.Prescaler = 10800;
8 Y6 r6 f) r9 L - TIM2_Handler.Init.CounterMode = TIM_COUNTERMODE_UP;; f* j8 f( Z9 D
- TIM2_Handler.Init.Period = 20000;; ]6 I7 Z5 u2 o4 _; a
- TIM2_Handler.Init.ClockDivision = TIM_CLOCKDIVISION_DIV1;' Z; _, w) x# h9 y. n
- * F+ g- s( ?1 u6 v) N
- HAL_TIM_PWM_Init(&TIM2_Handler);0 ^* Q/ V+ M8 b
- V3 N9 k. u. L: r! A- & Q/ f8 r* Z! Y+ s
- TIM2_CH2Handler.OCMode = TIM_OCMODE_PWM1;- i! I1 `/ G) T+ T. w! }7 d5 r
- TIM2_CH2Handler.Pulse = 10000;7 _8 D" @4 @4 y* @: U
- TIM2_CH2Handler.OCPolarity = TIM_OCPOLARITY_HIGH;4 B) `% W& X# @: G& M, q8 N: h
- TIM2_CH2Handler.OCFastMode = TIM_OCFAST_DISABLE;
( Z" L2 a! u8 }: D- s* O - HAL_TIM_PWM_ConfigChannel(&TIM2_Handler, &TIM2_CH2Handler, TIM_CHANNEL_2) ;, x! f2 F# P' k7 Y7 l. Y% O
- ; w/ m* s0 A, i9 I% i Z
- ) A5 `" U0 d* {. Q, e0 G" i
- __HAL_TIM_ENABLE_IT(&TIM2_Handler, TIM_IT_UPDATE);
1 b4 l) z* U, ?( D+ v- a9 \ - TIM_CCxChannelCmd(TIM2_Handler.Instance, TIM_CHANNEL_2, TIM_CCx_ENABLE);
' o, b* z+ u- d% ^9 | - __HAL_TIM_ENABLE(&TIM2_Handler);
0 V& ]0 S4 K* N$ u+ _! h - }" m6 m; d1 u! M4 E' f
- 2 v. g) I! w% F. ?2 O' U
1 f$ ~% o! Y4 ]# x- void TIM2_IRQHandler(void)
; @/ N! H1 Z- [. J( j- p - {- [1 u+ w' {: l" Q- b# g, J7 u! x
- HAL_TIM_IRQHandler(&TIM2_Handler);, `% E" ]0 y; ^
- }' B L' [7 L$ U+ i* M! b$ S) b4 K
$ y: ^5 B- y+ ]1 e) d- * ^% p1 H6 M4 H' g+ M) Y
- void HAL_TIM_PeriodElapsedCallback(TIM_HandleTypeDef *htim)
' t: w8 a2 ]* P" \ - {
$ B8 K/ H6 x! A+ E# D2 Q0 R* V - if (htim == (&TIM2_Handler))
. Y! C" } `: _. o& f- _3 M1 i - {
) y ]. U1 u" V- f R4 l6 [% x - printf("timer irq\r\n");& `! x' U1 v) d
- }
2 `% C$ V4 C' [ - }
- c& K4 r( W s# j; i - . R0 L& p2 k% m! w% {5 J3 x5 N. P
8 F, C2 y) @: i+ A8 j' g e# |9 k9 h- void HAL_TIM_PWM_MspInit(TIM_HandleTypeDef *htim)7 `8 Y3 E2 b" @. ]5 a; r
- {3 c6 k( Y3 Q+ A+ M, {
- GPIO_InitTypeDef GPIO_InitStruct = {0};2 m& Q" {! H$ f8 Z
! a$ Z# j5 w1 D: c6 G- __HAL_RCC_TIM2_CLK_ENABLE();( v' n' ?6 Z3 Y7 ]. {" |
- __HAL_RCC_GPIOA_CLK_ENABLE();5 V" C( {, Y1 B% Z6 X1 I
- GPIO_InitStruct.Pin = GPIO_PIN_1;4 o5 r4 J" s: I' Y; T% M' H
- GPIO_InitStruct.Mode = GPIO_MODE_AF_PP;* p# T6 N. R, c( U; @
- GPIO_InitStruct.Pull = GPIO_NOPULL;
" M5 }& u2 E# Y* n( ~ - GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_LOW;
- y( H9 U) V6 N( j6 D9 \" v - GPIO_InitStruct.Alternate = GPIO_AF1_TIM2;) H& w) K; S4 y, i1 P. F; q* M( U) K6 G
- HAL_GPIO_Init(GPIOA, &GPIO_InitStruct);- C6 A4 e% y0 M* o/ e V) q% J( j
- }
& C7 l' z r% t2 N4 u' V( T
& v- S" |9 s! I# {+ z. @( T. D, C- ( M! x4 B$ v, c2 u: {) T0 \
- : c0 v: B5 v3 f5 y" m, R
- //初始化ADC
& u ]% v, J# r% r3 \1 ~5 }8 I, }0 s - //ch: ADC_channels- Y1 V- Q. Q7 _3 J2 \8 ?7 v
- //通道值 0~16取值范围为:ADC_CHANNEL_0~ADC_CHANNEL_16
, o8 o# z7 B7 d - void MY_ADC_Init(void)
+ j+ p/ T7 N5 k7 L' @4 o! v. F& a - {
$ j7 O# c1 m- D, N+ J - __HAL_RCC_DMA2_CLK_ENABLE();1 a% [" @2 r& C; z) G
- HAL_NVIC_SetPriority(DMA2_Stream0_IRQn, 0, 0);. I8 D z! K, Q
- HAL_NVIC_EnableIRQ(DMA2_Stream0_IRQn);
$ g, H6 a5 e2 G/ r' |. P+ V - ( F8 k. q: m+ ~+ [0 p- t# [4 b
- ADC1DMA_Handler.Instance = DMA2_Stream0;
E; ]0 _8 l f8 a3 P7 g# k - ADC1DMA_Handler.Init.Channel = DMA_CHANNEL_0;6 n( x7 J. n* L7 J4 b' g( e
- ADC1DMA_Handler.Init.Direction = DMA_PERIPH_TO_MEMORY;
$ B5 p; |8 k4 W3 x- c) x% X - ADC1DMA_Handler.Init.PeriphInc = DMA_PINC_DISABLE; //外设非增量模式
6 @* j0 j5 h( I# I/ j+ P - ADC1DMA_Handler.Init.MemInc = DMA_MINC_ENABLE; //存储器增量模式! [: l( P; W/ Y" n$ e) H/ m4 s
- ADC1DMA_Handler.Init.PeriphDataAlignment = DMA_PDATAALIGN_HALFWORD; //外设数据长度:16位. I9 u1 O9 u- e5 v$ h
- ADC1DMA_Handler.Init.MemDataAlignment = DMA_MDATAALIGN_HALFWORD; //存储器数据长度:16位
+ |2 l' m" W4 C5 L3 Y5 z3 Z: Q - ADC1DMA_Handler.Init.Mode = DMA_CIRCULAR; //传输一次就结束7 w" E% ?( v, k1 H( O7 n
- ADC1DMA_Handler.Init.Priority = DMA_PRIORITY_LOW; //中等优先级
& N% J- m" f5 j }0 ] - ADC1DMA_Handler.Init.FIFOMode = DMA_FIFOMODE_DISABLE; /* 禁止FIFO*/
2 [2 m- U4 j* L+ k
a$ S& J! f/ ?% p$ a" J$ g- HAL_DMA_Init(&ADC1DMA_Handler);
( o. D# c; Q% [3 \) C" d - - J0 S. I( e5 f, g; S8 C) m* G
- __HAL_LINKDMA(&ADC1_Handler, DMA_Handle, ADC1DMA_Handler); //将DMA与ADC联系起来6 a$ q, h' ~. B1 C2 k
- 0 w* O) v+ v" l8 I0 P
; J2 t6 R) d1 F- ADC1_Handler.Instance = ADC1;
. Q5 o; _" a* Z9 o9 u - ADC1_Handler.Init.ClockPrescaler = ADC_CLOCK_SYNC_PCLK_DIV4; //4分频,ADCCLK=PCLK2/4=108/4=27MHZ! \0 Q9 v0 A( ?5 }9 y4 h
- ADC1_Handler.Init.Resolution = ADC_RESOLUTION_12B; //12位模式9 @* E1 u2 k A9 A7 g z$ c
- ADC1_Handler.Init.ScanConvMode = ENABLE; //非扫描模式$ R4 a* z- y1 I0 H( ^
- ADC1_Handler.Init.ContinuousConvMode = DISABLE; //关闭连续转换4 P( d* n4 C0 Y( f* \% k
- ADC1_Handler.Init.DiscontinuousConvMode = DISABLE; //禁止不连续采样模式
; ], X3 \$ n1 B' y l( [0 X3 N$ t - ADC1_Handler.Init.ExternalTrigConvEdge = ADC_EXTERNALTRIGCONVEDGE_RISING; //使用软件触发
% d% k- ?4 w' `9 R4 a; W - ADC1_Handler.Init.ExternalTrigConv = ADC_EXTERNALTRIGCONV_T2_CC2; //软件触发
7 g+ K9 |$ ~) h7 N2 ]3 D - ADC1_Handler.Init.DataAlign = ADC_DATAALIGN_RIGHT; //右对齐
5 O/ r- ]; ^3 V; \ - ADC1_Handler.Init.NbrOfConversion = 2; //1个转换在规则序列中 也就是只转换规则序列1
8 C7 R, u# A2 L, M - ADC1_Handler.Init.DMAContinuousRequests = ENABLE; //关闭DMA请求
9 Z& A M8 l* H/ @ - ADC1_Handler.Init.EOCSelection = ADC_EOC_SINGLE_CONV;
0 t6 a: b/ K% d j( c5 l1 f% n - HAL_ADC_Init(&ADC1_Handler);
6 Z" m" o/ W2 m$ I( U' R
/ p6 O* u' [! x0 H% {- ADC1_ChanConf.Channel = ADC_CHANNEL_5; //通道5 d, y: s p- F8 A
- ADC1_ChanConf.Rank = 1; //序列1
3 I: Z/ U- E, C3 L" l( F - ADC1_ChanConf.SamplingTime = ADC_SAMPLETIME_480CYCLES; //采样时间
+ u7 i+ h3 w2 A - ADC1_ChanConf.Offset = 0;) W' X$ \. d- {2 f; X* q& ]
- HAL_ADC_ConfigChannel(&ADC1_Handler, &ADC1_ChanConf); //通道配置6 s' y7 ~/ C" N+ h
$ { f9 j( F/ b5 S9 D1 X- R- ADC1_ChanConf.Channel = ADC_CHANNEL_6; //通道
& u9 Q+ S6 U; ^- }5 N% R5 O$ d - ADC1_ChanConf.Rank = 2; //序列2' F+ E7 Q3 l' w% L- ]' Z
- ADC1_ChanConf.SamplingTime = ADC_SAMPLETIME_480CYCLES; //采样时间
4 V& o* g2 X) w# [7 g a: ? - ADC1_ChanConf.Offset = 0;
; a) x6 o7 t% Z5 s, M - HAL_ADC_ConfigChannel(&ADC1_Handler, &ADC1_ChanConf); //通道配置
* s1 v, L0 s2 Z8 F3 o8 k/ | - & M4 f* F2 k" {, o7 B' S+ K9 |
-
1 B) c; |$ n- M6 A( U - MX_TIM2_Init();
* H4 R" K1 f/ l$ o - HAL_ADC_Start_DMA(&ADC1_Handler, (uint32_t *)buffer, 128);
2 Q; [( z; y( |* G - }
7 f- Z" B* `5 H% {! _
! X4 `* x6 v) p% b# h% t1 S- //ADC底层驱动,引脚配置,时钟使能
6 \3 H$ l( x/ b$ ]- z& d - //此函数会被HAL_ADC_Init()调用
9 d7 g0 T1 Q: S! H! j7 H2 _7 G+ ? - //hadc:ADC句柄
' l7 E* Q8 l+ S - void HAL_ADC_MspInit(ADC_HandleTypeDef *hadc)
& v/ {, w2 P: F& g; L# Y6 d" a - {4 A0 e. O' }0 u4 |4 I* }
- GPIO_InitTypeDef GPIO_Initure;
5 r5 Q) L- B4 F" J! W) z - __HAL_RCC_ADC1_CLK_ENABLE(); //使能ADC1时钟/ w$ o$ E' |2 Q4 d% J5 f4 x
- __HAL_RCC_GPIOA_CLK_ENABLE(); //开启GPIOA时钟4 L( o) G; W) j1 O
4 J% x& e5 B7 W! l' H! s7 c- k! ]- GPIO_Initure.Pin = GPIO_PIN_5 | GPIO_PIN_6; //PA5
. z. R, Y3 ~0 ^# f0 {' p# Q - GPIO_Initure.Mode = GPIO_MODE_ANALOG; //模拟% @3 {# r% \; t' H; @
- GPIO_Initure.Pull = GPIO_NOPULL; //不带上下拉% J! u' Z8 A' c$ ~$ L7 y6 Q0 @# P
- HAL_GPIO_Init(GPIOA, &GPIO_Initure);3 V% _) b: f: h. @, R4 U
- }
" P: _. }5 q8 a" k; t7 D# }( y
. C- Z9 N+ ~$ {6 g+ N, v, f- void DMA2_Stream0_IRQHandler(void)6 {3 v( |; x7 i' i
- {
4 J. R* o( _6 k: b* H |9 W, E - HAL_DMA_IRQHandler(&ADC1DMA_Handler);
v. ^5 `+ ^) h0 N- ~' X - }
1 X% J k8 w& v - 2 P2 P8 g- W+ l% \( [' I
- void HAL_ADC_ConvCpltCallback(ADC_HandleTypeDef *hadc)
1 X0 I6 P% t+ c R, O1 l$ \' U' p - {# M, V6 j2 i8 e2 L! ?
- printf("DMA transfer complete\r\n");7 f4 M/ y! B4 `
- }
& f0 A5 F( O& I' W3 t7 S - void HAL_ADC_ConvHalfCpltCallback(ADC_HandleTypeDef *hadc)6 |3 Y! d- W. J- G% g
- {8 }% @: @5 w1 S' g4 a& |
- printf("DMA Half transfer complete\r\n");- X* {( B$ b4 G. p
- }( y, `# i! D G; Q
" p+ k9 u( d# W& t- void HAL_ADC_ErrorCallback(ADC_HandleTypeDef *hadc)
E. s1 N% ]% S2 K# X - {
! P& w6 {$ T0 e4 T - printf("DMA transfer error\r\n");2 ?. X* Y! d% g9 c: Y
- }. K8 y5 d( i" w5 R# F
" M, z! z) r- Y- ]( O7 Zmain.c:
) p) V& `9 p; Z1 z- d- #include "sys.h"6 c' L# L% \* }( g9 U: v6 b
- #include "delay.h"
& Y2 Z1 R. ~- N" N1 [" @- U - #include "usart.h"" Y$ v" s5 }" }
" i8 y) M( a; F) Y& W2 l! n- #include "adc.h"% i7 y# P4 I0 U0 h! F
- 2 h1 X- j. U) ]8 Y
- extern uint16_t buffer[128];; C6 E" V% m3 c; H! s
- & H4 e- w: y* q( w2 O: V
- void show()* b$ } H6 b$ J$ \
- {" C4 S. M% P+ v9 ?" F; T
- int i;
- [: g& M1 v$ w; i& D! u- W8 M - printf("\r\ndata:");
' C% L7 W# H: |" L - for (i = 0; i < 128; i++)
9 R9 t3 \3 ?3 j8 n' M - {
* T/ u4 S3 l" x: z - if (i % 16 == 0) printf("\r\n");
' r8 a# F! j7 h# v3 e& u5 w! B - printf("%6d", buffer[i]);
0 @7 O0 D- G# o w$ g$ w5 H( r - //buffer[i]=0;
- d4 a4 k7 [+ x$ I
9 ~3 [7 U) h* Y0 D9 Q- }9 m) W& |) }! J$ [: ]
- printf("\r\n");
0 E3 L" V! L2 y$ F# Y - }6 R/ C. m+ v* j. ~& z9 u: t5 e
- 3 ?! \" ~! X: K" b# }
- : J8 X1 p9 x" Y1 \. p) A
- int main(void)! p& e! X$ F+ O
- {
! Q% G; _5 P& B K% O" `: L - //Cache_Enable(); //打开L1-Cache* t: o0 _0 S- ~3 F
- HAL_Init(); //初始化HAL库( F, X/ a$ |2 y4 Z+ e, K
- Stm32_Clock_Init(432, 8, 2, 9); //设置时钟,216Mhz% B2 \, H6 ?' F1 h. H
- delay_init(216); //延时初始化1 w. g& J- \+ b; N" v4 v
- uart_init(115200); //串口初始化
N) @4 n" _3 w! v. Q - 0 f3 [$ Z) L" i! ~% F3 G6 {
- printf("\r\n\r\n\r\n---------------------------------------\r\nstart\r\n");5 P# N4 k6 u8 u0 ^/ I; X T
- MY_ADC_Init(); //初始化ADC1通道54 y: b3 ^4 M5 H: y2 ^
- ; |* w: t7 E; p; @
- while (1)
. |& m0 \ o5 a - {
8 v" x4 [! i) B, S& J$ H( ^4 K+ O - show();
7 {6 q: z6 `3 y( h0 R" h5 @! h) z5 S - //printf("cnt:%d\r\n",TIM2->CNT);
~! w- ` [; ]3 p" Y - delay_ms(1000);2 I1 E1 ^% C8 v. a* D
- }
& S6 ?9 v2 Q* j* b- s+ z' q2 @# \ - }
/ ^, f( m+ d1 ^
1 i9 B+ z- q2 K) v; o/ R
/ K2 ~# r) G" H$ |7 L z, m7 j/ H因为定时器是2s采集一次,主函数是1s打印一次,所以显示结果如下:
. o1 _$ ?; h6 @, P8 z8 d6 e9 d' c% |* t
 * t, S* D. q! y) A# n6 q T. k
) |1 E4 H5 O- N! I) W$ U————————————————, {2 H7 ?! S; @& N A6 ?8 M. F
版权声明:小盼你最萌哒3 \9 O* `. D: i9 O) M7 G1 c
如有侵权请联系删除
# E& [# H$ K4 `, j# M0 R$ ?8 u
! T$ e% p' d% \8 S4 k t* \6 P3 I, I8 Y' x
|





 STMCU小助手
发布时间:2023-3-13 22:32
 微信公众号
 手机版