一、cube.AI实际项目应用/ O6 q4 m2 A- j; o$ h
接篇二,前文都是采用FP-AI-SENSING1案例和配套的B-L475E-IOT01A开发板来阐述的,而实际项目中,我们都是基于自身项目硬件平台来训练模型及部署模型的,我们仅仅需要cube.AI软件包(作为可调用库)来支持我们项目,不会强行采用FP-AI-SENSING1案例去收集数据及配套的B-L475E-IOT01A等硬件平台部署。
9 @$ u7 W5 t5 ]* Q+ P1 y% K* y
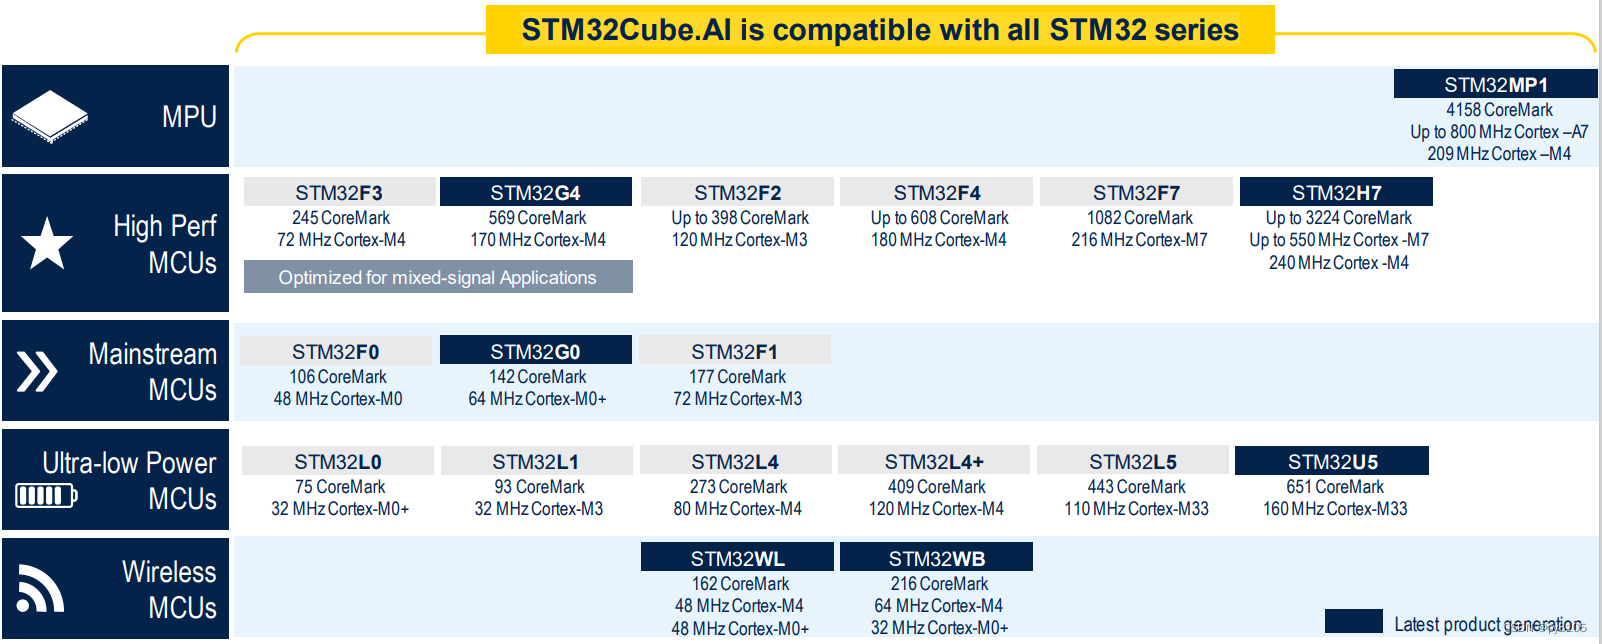
5 d: Z# [; i) e1 ~" M! q 回顾篇一,ST公司支持到如下图芯片型号,
6 W' x0 P; `: u$ L. n2 v% i8 _. i! ]2 _8 h- ~% i$ q0 U

8 I( E$ f: p6 V' y0 ]1 i, O; M: Y7 D
在本文中,将采用STM32L496VGT6-ali开发板来部署cube.AI实现人工智能。STM32L496VGT6开发板已经集成了LSM6DSL传感器(三轴加速度计及三轴陀螺仪传感器),项目设想如下:! z4 _$ H1 h& O5 f& f
& F Y6 d& a1 @ 1)通过LSM6DSL采集加速度数值(x/y/z三轴加速度)2 a. d: i$ v- P' g
) L0 R7 O9 k' x& N+ L5 M: `( f
2)本文只采集三种姿态(开发板正面朝上,静止不动、左右移动、上下移动三种姿态)时的加速度数值,用来实现分类神经网络,三种姿态作为神经网络模型输出值(分类)
" x# O3 ^. n* c% u* Q9 S$ B; l
8 {, E0 t* b* _ _& @) c 3)每次输入读取三组加速度值(每组数据是读取x/y/z三轴的三个加速度值),共9个数值作为神经网络模型输入数据' x X* h2 V/ D3 z T
+ ^/ r1 F2 `/ F" g1 Z9 f 4)利用STM32L496VGT6开发板上的三个按钮,KEY0为静止不动姿态采集按键,KEY1为左右移动姿态采集按键,KEY2为上下移动姿态采集按键。
m1 w( Z2 R) g" ?4 @7 Z" q( P& \: t. E; v* G( N0 G
5)通过串口打印输出采集数据信息,并通过串联助手连接获得采集日志并保存成TXT文件7 L y2 f* b1 c" v) |1 M
3 e( u5 i) Z( p, X/ b
6)将记录数据文件转换为csv文件,通过keras框架,编写神经网络训练模型python项目,进行神经网络模型训练,并输出.h5训练模型文件
r @0 z5 [0 w6 X# r$ y# n |* W/ S* l" q) G
7)通过cubeMX和cube.AI将h5神经网络模型转换为c语言神经网络模型% ?. N+ P0 f- `2 }2 J: w8 u
# r! G8 y7 N' @ 8)将LSM6DSL实时采集数据推送给c语言神经网络模型API,进行神经网络计算,查看输出结果是否符合预期。
4 h9 w* Q$ v: v; M. i3 i9 K5 q7 z9 w4 {0 ~* d
$ B7 @ X9 ]- e二、创建工程
5 E& Q9 ?$ r% \6 Z( b6 O9 | 在CubeIDE上,基于STM32L496VGT6芯片,创建新工程STM32工程,并实现了串口lpuart1调试日志输出,三个按键KEY0~2和三个LED灯LED0~2的功能实现,并实现LSM6DSL传感器采集数据功能(I2C4)
* a' Z( d6 O m h6 Y" n! Z8 i8 `$ _7 n4 U
现给出简要的配置及源码信息:* L3 K7 Q1 r+ m5 V( F/ i3 S
! q( @+ e" [- e! K8 N7 e2.1 工程配置
$ Z" v* P: s- [. Q) K1 X 1)内核功能配置及RCC开启外部时钟支持* P; ~1 U& J1 T e& W- S( x5 U" j
4 }! k* S) r) V& k
 u5 d: r0 ?% M2 O# d; |0 J6 y
/ C1 |+ ^7 [) ^, p" \
 ; m1 S! ?) T5 f" {2 N! g2 {0 H
' \! T& p8 C# L. G! D( ?2 A% e& Q
2)开启LPUART1,并开启其中断支持
+ T9 ?3 {9 Y# I' I3 q7 e2 G$ y6 P% G2 J1 D
 0 `4 j0 L P" }% \/ Z
! Z0 S" j( ^7 J( S
 ) o% H) I. t7 E9 |& s3 i
# A: W3 \) O o9 R4 u 3)开启I2C4,并开启其中断功能及DMA功能/ o+ J$ O/ T! z; p6 i6 @
4 z$ k3 J0 ]4 s' D# t
% u3 U& H% K) s7 Z& K+ ~
5 p/ e. L6 F: q/ j6 P$ i1 X- @4 i
 7 y9 E3 }6 r8 v( s; G4 R+ |
# g7 l) M! K! B3 C2 V, J
 1 M8 O4 V' H, T& L$ E/ }
# S7 l3 f& J$ v8 u+ E 4)配置GPIO引脚(三个按键及三个LED灯)
* o' K& o7 q0 ]+ P% X8 j1 r9 ~" B1 V- N, s) w$ `

+ T% t, B' P e8 E) u, s8 }$ `, J# ], A/ m. F
5)配置时钟树
* h+ @9 y; T+ I. g8 G$ t* E8 j3 ^6 o# s H6 ]* _

. {1 d1 Y* d* c/ S" b$ C9 V+ X' _. G
6)引脚视图8 j, Q* V8 u6 q7 l: Y! X0 W' D
@7 ~: i+ d( b& Z1 W( w$ a; s

$ m6 |% t9 B: [0 g* `. w5 x
2 s0 |7 z& Y3 L' n 7)工程配置,选择为每个外设生成独立的.h/.c文件- s5 [" s' b0 @3 l( V
% r- m; B) |8 _% p
 5 u/ @6 j1 ~# ^5 v j8 P# \) z
( x0 R8 S' S. |. [8 \- z0 y) @$ U$ J 生成输出代码
8 {. }# s7 v# z6 Z! f( j6 p+ R3 y% }3 {1 C3 [' t2 r: Q! n* ]# o( p
2.2 外设代码设计
4 r/ Y! g1 e Q3 F+ c9 E. K( [ 禁用syscalls.c文件(右键进入文件属性设置页面)
) F( W$ C2 M3 s- M, @ [7 Q/ T+ m6 s5 Z' J# J- K k
 . l" e7 {8 J9 h- K0 f
1 g: f. k% }& u, O( j$ E 在工程下,创建源目录ICore,在该目录下,如下图所示,创建子目录及外设驱动源文件5 e5 g: D' d& @8 g6 d; f
, |- z$ d) K' C' s- [& T

5 S$ l. X- O! T7 T) n' s9 \" M% j0 G
源码文件内容如下:! _, k$ k( c. u9 Z
1)key.h- #ifndef KEY_H_
7 b; e$ K+ L% L$ R& f9 f. n - #define KEY_H_
! p4 E* Y6 B& |. | - 9 _# K1 i ~! a8 o& [
- #include "main.h"
+ F3 y* L# ^% m& s2 [ - #include "gpio.h"
4 Z1 L) i* c" l' A4 Z8 D& y - 8 o5 r& @) i+ X' ~) L# t, e
- GPIO_PinState get_key0_val();3 H( j% X4 u4 p9 ~
- GPIO_PinState get_key1_val();7 ]4 Y V( S4 ^8 x, V
- GPIO_PinState get_key2_val();9 W6 I# H7 r8 C2 L
- : a/ o! K; Z& G; F" x- {3 h
- uint8_t KEY_0(void);2 F! ^6 m; g% { C8 m, j& \
- uint8_t KEY_1(void);
, A% F( G3 F- f9 a% H' s/ N - uint8_t KEY_2(void);
( b* S: M R+ h# [4 C -
" z# e" c' J3 a - #endif /* KEY_H_ */
key.c
: R+ {7 A" V: n- #include "key.h"# P! h- g5 @! D* F2 f" e
-
0 o t# R# E# z# U% y A3 p - GPIO_PinState get_key0_val()9 U: k& A: V- L$ [" w* j. w
- {& }8 m g1 d5 R7 W
- return HAL_GPIO_ReadPin(KEY0_GPIO_Port,KEY0_Pin);/ ?1 ?- s- P& j/ p3 \7 v6 `$ Z
- };
0 A) A% H2 N" I. Z+ D - 4 O# }3 p( [& g. U7 Z( {: E1 B
- GPIO_PinState get_key1_val()8 c4 k! b0 s) c) w7 L, @5 D
- {
, `2 v$ ^% S, r/ ^ - return HAL_GPIO_ReadPin(KEY1_GPIO_Port,KEY1_Pin);# `% X1 r2 S* l/ y$ M+ `
- };0 f1 T4 w8 b% d2 \- |
- 8 q/ O: i5 f4 ] T4 W! d; W
- GPIO_PinState get_key2_val()2 [4 N: Z; ?2 x$ W
- {
- k8 N" M, j. k1 R" o0 m - return HAL_GPIO_ReadPin(KEY2_GPIO_Port,KEY2_Pin);- j5 U! D& `1 ^% o
- };" K8 C1 z2 T f8 F( q% z
- ) O1 l0 J" n# D# P: Y6 f- M6 p
- uint8_t KEY_0(void)7 q. Y4 W1 y( c9 J
- {/ t' g0 R7 }, B4 O
- uint8_t a;/ {( c: v8 [# K( b# ]! B. [1 M
- a=0;//如果未进入按键处理,则返回05 D' [/ G$ V+ A r( s( X$ B* ?
- if(HAL_GPIO_ReadPin(KEY0_GPIO_Port,KEY0_Pin)==GPIO_PIN_RESET){//读按键接口的电平
: @2 o" v5 ^) _% T4 N8 g8 l - HAL_Delay(20);//延时去抖动
* j/ J3 c; r4 N - if(HAL_GPIO_ReadPin(KEY0_GPIO_Port,KEY0_Pin)==GPIO_PIN_RESET){ //读按键接口的电平
- q# ^2 @1 e4 g }; i - a=1;//进入按键处理,返回1
+ f: s8 K5 t, i* x1 ^9 i2 B% J' v" i - }; M+ \( V! ^9 G# j9 }- w
- }
. v! [6 |0 f, K0 t - while(HAL_GPIO_ReadPin(KEY0_GPIO_Port,KEY0_Pin)==GPIO_PIN_RESET); //等待按键松开
8 c, m* z# b" q! m7 l1 {; U" J* Q# c- X1 G - return a;) c, }3 c5 `+ y* c2 Q3 i5 p9 w/ j) h) q
- }8 s$ M( d" [6 @0 `6 l* Y! G
-
, n8 x$ f& f* K* E - uint8_t KEY_1(void)
+ h( n0 f8 }. u9 h - {! O, w0 I; l" `2 D" O# \9 P
- uint8_t a;
# h. ?' A `/ @/ K8 F+ t. o - a=0;//如果未进入按键处理,则返回07 x7 f4 o$ m U4 o+ j; b
- if(HAL_GPIO_ReadPin(KEY1_GPIO_Port,KEY1_Pin)==GPIO_PIN_RESET){//读按键接口的电平. u# a$ b1 {5 @4 L. @, u1 k+ `2 a1 {
- HAL_Delay(20);//延时去抖动6 S6 N0 B& V* d; g) E
- if(HAL_GPIO_ReadPin(KEY1_GPIO_Port,KEY1_Pin)==GPIO_PIN_RESET){ //读按键接口的电平: X! n1 g5 R, t0 i9 \3 w; N; z( Y
- a=1;//进入按键处理,返回1: H! H, H6 F! q/ N2 @5 ?
- }
. V$ v! @$ Z: n) [ - }
! {0 e i& I3 @# B3 v - while(HAL_GPIO_ReadPin(KEY1_GPIO_Port,KEY1_Pin)==GPIO_PIN_RESET); //等待按键松开- q+ D: F% j6 L
- return a;
1 @& b% N. h4 ^8 Z, ~ - }
p" G& ~6 f+ e w -
" c9 q7 M! z1 z - uint8_t KEY_2(void)9 E( k0 B& e6 f- f3 u7 e2 E
- {5 I" y& u2 m: E6 E' ^
- uint8_t a;
; C( H. v& D/ {6 _0 H' {/ c - a=0;//如果未进入按键处理,则返回0, l8 Q8 n2 q1 J: f
- if(HAL_GPIO_ReadPin(KEY2_GPIO_Port,KEY2_Pin)==GPIO_PIN_RESET){//读按键接口的电平
[/ o0 @6 n/ T, Z. u3 O - HAL_Delay(20);//延时去抖动% t. m- y3 {9 h
- if(HAL_GPIO_ReadPin(KEY2_GPIO_Port,KEY2_Pin)==GPIO_PIN_RESET){ //读按键接口的电平
! e% B \$ y& S& q+ E H% _; P, n - a=1;//进入按键处理,返回1- D; @8 f* V+ D1 g' `" J2 R
- }; l- x3 r, ~, E8 c0 h
- }
: b/ h9 j/ i$ }: L% T - while(HAL_GPIO_ReadPin(KEY2_GPIO_Port,KEY2_Pin)==GPIO_PIN_RESET); //等待按键松开
) s, T! q% I1 q- V |0 H+ ` - return a;: }2 G! C, J" ?' J
- }
2) led.h! p; M* u1 ]% J* s. w, G
- #ifndef LED_H_
& @5 K4 ^6 O+ [) A' H* ~ - #define LED_H_
6 e0 V1 [/ f! D3 |" B5 } - #include "main.h"
1 P% `" d- O; e6 c" K! n - #include "gpio.h"
9 L9 ~0 r- F! ~' X -
/ r0 n& P" r) c# |0 a - void Toggle_led0();. E4 ?) k# f7 _: }
- void Toggle_led1();6 L1 D% r' r9 o
- void Toggle_led2();6 |: K; Q, B% P/ Y
-
* _3 q) g5 O W7 F& h - void set_led0_val(GPIO_PinState PinState);! d# F: V, o" s& q2 e2 T9 c( R C7 u1 H
- void set_led1_val(GPIO_PinState PinState);
' m1 t# B" E, L3 w) w8 S+ K- X - void set_led2_val(GPIO_PinState PinState);+ C+ E# m7 l' u8 M& m( ~3 i
-
9 n8 V+ e% W3 {# ]1 F2 ~* S# g - #endif /* LED_H_ */
2 T4 y; U( d( B0 o led.c
9 k# }8 S/ ?, J" A- #include "led.h"% I6 p: m2 M2 ~4 R( }+ S: T
-
' s- h& S, Q8 x0 i% s0 w+ S$ g - void Toggle_led0()5 {2 l/ O5 P$ n$ X+ ^. H
- {8 c5 S& d! p$ {$ t$ Q: Q
- HAL_GPIO_TogglePin(LED0_GPIO_Port,LED0_Pin);2 _/ S+ x: i; d. }' y& }5 R* ~
- }
0 F) I+ ^6 i# I1 A8 k - $ }' K- d/ L2 C- z" v6 ^5 A
- void Toggle_led1()/ T3 Q G" B" C. M% X
- {
+ M! N' n d/ h - HAL_GPIO_TogglePin(LED1_GPIO_Port,LED1_Pin);& D! C& I# O) E
- }
6 a. U" [. T$ C$ v5 M" j -
/ h" A: g2 d% D1 ^) A - void Toggle_led2()$ g) j/ D z6 h7 z
- {- H% L8 j- p1 ^3 E
- HAL_GPIO_TogglePin(LED2_GPIO_Port,LED2_Pin);
9 Y/ @: V! b! i+ z - }1 e" b. a- l& A% I# }3 j0 ?
- 5 [& z# H" Q3 f
- void set_led0_val(GPIO_PinState PinState)' l2 Q( T6 m9 Z1 F# X' H. b
- {
3 j5 W0 F6 b& s/ ~ - HAL_GPIO_WritePin(LED0_GPIO_Port,LED0_Pin,PinState);3 |2 \+ D: z' ~7 f
- };3 r+ N& l/ M: y- M
-
2 z* P E ]; V! A! g/ F( o - void set_led1_val(GPIO_PinState PinState)7 J; s- D' _, ^' M$ Y
- {
" Y2 b/ F R8 ? - HAL_GPIO_WritePin(LED1_GPIO_Port,LED1_Pin,PinState);
; C- u- u% V( ^) w! s9 w# p0 W - };6 I5 @- X7 v. a n. @
-
8 _! I2 p! f5 e; S; ^ - void set_led2_val(GPIO_PinState PinState)
0 g: V9 F" V& U) T1 D. a, P - {- B* y, h, x$ x. N
- HAL_GPIO_WritePin(LED2_GPIO_Port,LED2_Pin,PinState);
V! S" y) T; `: t" a# u - };
1 P' [ ^8 n0 d8 M 3)print.h0 f6 ?% O- j, ^
- #ifndef INC_RETARGET_H_
& T, ^7 x+ X- F* P8 N( u - #define INC_RETARGET_H_" \/ o6 H, F, l8 c
- & }$ V* \0 Y% i! J" h7 }1 O
- #include "stm32l4xx_hal.h", u$ l$ s5 s: B7 c1 m* u
- #include "stdio.h"//用于printf函数串口重映射- M$ e$ K! C# {& @4 J/ T2 Z3 h
- #include <sys/stat.h>
8 |+ C+ ?/ Z" g -
2 X$ k, f2 @" ?) W0 I - void ResetPrintInit(UART_HandleTypeDef *huart);
6 c) n( f' Q, S; l0 d( d- U7 y - $ M+ {3 f& h5 g2 k! h
- int _isatty(int fd);7 x+ U9 ]$ F/ ^' _# [
- int _write(int fd, char* ptr, int len);
5 y. R4 N2 W) [8 g. M - int _close(int fd);
; O/ X! F. q5 ~ - int _lseek(int fd, int ptr, int dir);
. b0 W0 Y1 N* f1 A( V) k" @! b, h - int _read(int fd, char* ptr, int len);
1 G) g- f4 H9 S( P; \+ B - int _fstat(int fd, struct stat* st);
( f: i! d" n$ A& Y -
# `$ p4 h, c' t1 F - #endif /* INC_RETARGET_H_ */
2 q E5 u" t0 O7 z print.c, o Y8 p" n: u6 P+ ~* r
- #include <_ansi.h>
6 n5 I4 `( ], u( E - #include <_syslist.h>. r* ^7 g. k$ ?( d- w' T; ]9 e
- #include <errno.h>
- x7 O5 _+ i7 O$ }9 k - #include <sys/time.h>
+ N. l4 l$ D/ z7 ] - #include <sys/times.h>
& s2 I x* v9 \* X: J - #include <limits.h>
; v0 g P! }# H; s# m - #include <signal.h>, b" N! W& G! q& {0 b
- #include <stdint.h>
/ h, s' l0 v9 {/ q/ ` - #include <stdio.h>
3 S7 X2 [, N, A$ n - . _4 x# j# h( w& T/ ]: Y) N
- #include "print.h"
+ q2 ^! y! p$ e8 u- J5 E9 p( d/ p) o5 F - 1 K/ O% y) m, B# Y
- #if !defined(OS_USE_SEMIHOSTING)
6 X: j3 z' d5 |9 r+ q - #define STDIN_FILENO 0
5 ~9 N) E+ E# ^5 Q; g - #define STDOUT_FILENO 1; N; K7 s5 u' X) h7 d
- #define STDERR_FILENO 2/ W, B, ?- s( v+ h% s1 b$ H1 ]9 i
- ; W) _9 l$ Y& S, M+ S$ [
- UART_HandleTypeDef *gHuart;, d# X* [7 f6 w6 G5 M# `' a/ \
-
' r/ M& K$ }% C* W# i/ a( {0 i - void ResetPrintInit(UART_HandleTypeDef *huart) {& \% a9 \3 L5 e) M% S9 I& A
- gHuart = huart;
4 j/ p( ]2 B6 { - /* Disable I/O buffering for STDOUT stream, so that, j/ n Y2 v& B" V% r
- * chars are sent out as soon as they are printed. */+ W$ j' Y, n$ Z* j; G: Z
- setvbuf(stdout, NULL, _IONBF, 0);$ Q1 d6 n" h+ [" A9 M8 t. n# c
- }
. z _ ]) b) f/ w g! x' M1 c; [2 |& w$ o - int _isatty(int fd) {+ M" j) W2 K# k1 y
- if (fd >= STDIN_FILENO && fd <= STDERR_FILENO); e# X1 e3 W! O6 G+ j5 o
- return 1;
' Y+ z3 g! @( F$ G - errno = EBADF;- \+ U% K" M3 n/ b* |
- return 0;
* u" z% _! W2 o4 g" `: d! A- ~9 R8 D - }- Z& d7 P4 r: A; l& M) {
- int _write(int fd, char* ptr, int len) {8 O: \' h) a9 q9 V: y/ e: K, N2 f& d
- HAL_StatusTypeDef hstatus;
3 C, r2 ?5 ^0 U3 M) p - if (fd == STDOUT_FILENO || fd == STDERR_FILENO) {
1 }" C7 Q3 N( ~7 a- G+ F$ N. x7 s - hstatus = HAL_UART_Transmit(gHuart, (uint8_t *) ptr, len, HAL_MAX_DELAY);
9 H( B, C5 i7 ]2 j9 n3 f3 C. i - if (hstatus == HAL_OK)3 n$ c/ M9 k0 B( t N( s. w3 u
- return len;
I9 ~. F2 e$ _ - else
7 b8 [0 E% q" A! p$ F9 n - return EIO;) L, c1 G J+ a# y- W+ b
- }
0 |% c. a1 y) [7 l7 B% w2 n - errno = EBADF;- L& d* _! u' p: @! U
- return -1;
1 N2 w$ O' S+ p% T5 T4 W - }
" k" `5 \9 s! M! ~ - int _close(int fd) {8 i1 n9 m9 | \* K6 I
- if (fd >= STDIN_FILENO && fd <= STDERR_FILENO), f) W; ?9 R$ a8 v. x" _
- return 0;
. L% C1 Q" O( T4 O+ r - errno = EBADF;
8 k: U; N5 C1 \. J: m - return -1;
; K9 G" e+ P( o# s2 a8 C9 } - }
% w5 E% \% y7 F/ u/ ?& g, Z - int _lseek(int fd, int ptr, int dir) {
2 P4 } V+ K: h5 `1 U - (void) fd;; t5 D! y7 @2 ^: V7 f# K
- (void) ptr;
9 Q+ Y5 h# P9 B. z, d - (void) dir;
" J( \! ~) i/ }/ k r* _2 G3 w. U - errno = EBADF;% w" E! t% A* I4 ?9 N6 O2 x
- return -1;% Y7 u/ l/ U+ _3 K0 I
- }4 N" S5 d: B8 Z$ g& f# j
- int _read(int fd, char* ptr, int len) {3 c* f: R: @0 N
- HAL_StatusTypeDef hstatus;
( T$ ~! J- P+ b$ i2 N( ^ - if (fd == STDIN_FILENO) {
]' X# Z i7 P& c - hstatus = HAL_UART_Receive(gHuart, (uint8_t *) ptr, 1, HAL_MAX_DELAY);
, }/ F) i) D- \; R" y) O - if (hstatus == HAL_OK) c0 m; O9 i; I4 k' e7 o% Z
- return 1;
; Y* d" j* s6 D: m9 v - else
! ?: w. f) H V5 [. _+ s% Y - return EIO;
1 I! U5 A3 [# o8 Q. r3 N% h b - }, \( \. \; g1 P
- errno = EBADF;3 u/ U7 T, ]; ^! o! G+ I% _
- return -1;
5 g4 O% Z3 T8 d+ F+ ?+ Z' @+ I - }
) F* P: ^/ W& A3 r - int _fstat(int fd, struct stat* st) {3 d" L* D i. u. U" s; U
- if (fd >= STDIN_FILENO && fd <= STDERR_FILENO) {) G2 H, i2 X0 D6 v& A6 L$ x
- st->st_mode = S_IFCHR;" R* K/ n+ q5 o {0 a. k
- return 0;
0 J# B* Q: A5 e. A4 l$ \ - }9 G1 e8 L. H, U& H
- errno = EBADF;
- s$ J0 U" Z2 b9 s - return 0;
1 L& R( B5 a. J - }2 s& P9 S0 ]" u( [0 v: ^
- % i* ^" t. e. q o' \. c; J2 h/ |+ S
- #endif //#if !defined(OS_USE_SEMIHOSTING)
4) usart.h
6 |5 k \5 i% @7 U3 ^( ?- #ifndef INC_USART_H_
, ~+ Z; P# M7 | - #define INC_USART_H_
, T% L% \: P3 K, D" k -
+ x" o5 K- Z3 \% ^ - #include "stm32l4xx_hal.h" //HAL库文件声明2 s6 ~2 H/ Z( t+ i
- #include <string.h>//用于字符串处理的库
1 b9 n* T4 [; q* [3 W - #include "../print/print.h"//用于printf函数串口重映射8 `* ]; d" B3 H+ V2 p0 E3 Z
- 2 u$ i4 R7 {7 _
- extern UART_HandleTypeDef hlpuart1;//声明LPUSART的HAL库结构体$ R* E. X" V$ a& P% ?
-
b" a4 ~+ ?5 r; v3 W2 H- q - #define HLPUSART_REC_LEN 256//定义LPUSART最大接收字节数% A) r! g8 k$ j0 v* A- s2 |9 }
- 3 X$ u7 i7 l. ?4 I2 ^( c6 ]
- extern uint8_t HLPUSART_RX_BUF[HLPUSART_REC_LEN];//接收缓冲,最大HLPUSART_REC_LEN个字节.末字节为换行符& v# t- {0 ?/ I
- extern uint16_t HLPUSART_RX_STA;//接收状态标记8 s k+ V" i. L/ l) X
- extern uint8_t HLPUSART_NewData;//当前串口中断接收的1个字节数据的缓存
# s# ]0 q0 ^3 a7 o - 7 C2 F* r0 V; O& U! F h
-
+ M) W+ l1 K" f9 V" p- M+ T/ [ - void HAL_UART_RxCpltCallback(UART_HandleTypeDef *huart);//串口中断回调函数声明
; Y3 C- q. c+ u6 k5 _" m0 u -
% L" I9 X W3 {2 u - #endif /* INC_USART_H_ */
& U- ^$ |5 J3 ^, Q U$ h; |! a usart.c' O X J( V. r7 _1 _8 D4 h
- #include "usart.h"- J7 u$ D% [( b2 \- Y1 J2 z
-
0 S- }6 |, ^- J4 P5 f3 z - uint8_t HLPUSART_RX_BUF[HLPUSART_REC_LEN];//接收缓冲,最大HLPUSART_REC_LEN个字节.末字节为换行符. T3 ~2 N- w0 K( N3 U6 p- E% u/ K" l
- /*8 Z4 Z$ n0 { p0 v
- * bit15:接收到回车(0x0d)时设置HLPUSART_RX_STA|=0x8000;
& X1 U/ K( w& {+ k, o4 V* ?& H6 ~ - * bit14:接收溢出标志,数据超出缓存长度时,设置HLPUSART_RX_STA|=0x4000;
" _5 Z8 [2 J7 A5 m6 S - * bit13:预留
& ^7 s; u, ^6 C: c Z2 ] - * bit12:预留8 r# f! Z# W: T. V: {3 H4 d
- * bit11~0:接收到的有效字节数目(0~4095). a. X/ B# Q# K( a& T9 t2 {
- */ u3 | @: J; S
- uint16_t HLPUSART_RX_STA=0;接收状态标记//bit15:接收完成标志,bit14:接收到回车(0x0d),bit13~0:接收到的有效字节数目
" q4 k' I7 ~3 s }6 w8 ~3 ~7 z: S - uint8_t HLPUSART_NewData;//当前串口中断接收的1个字节数据的缓存( `; N3 V3 B7 _! V: J; i, u
- * y9 i1 ^. G6 a4 M& _& n
- void HAL_UART_RxCpltCallback(UART_HandleTypeDef *huart)//串口中断回调函数2 t3 N/ S/ X4 U/ P2 h
- {9 i7 ?3 o6 W5 e* ^9 j- `
- if(huart ==&hlpuart1)//判断中断来源(串口1:USB转串口)& Z' V6 q/ B5 o# D" Q: K# o$ Q
- {
1 E0 R2 d1 ^5 n6 H/ l9 q - if(HLPUSART_NewData==0x0d){//回车标记
8 @. A/ h+ x# ^" o' D. { - HLPUSART_RX_STA|=0x8000;//标记接到回车' d- ]& ]; G8 o
- }else{
! |. C" Q" ?2 E% _; T - if((HLPUSART_RX_STA&0X0FFF)<HLPUSART_REC_LEN){( x. K0 F* E, O$ t0 C! I" H. `# G5 k
- HLPUSART_RX_BUF[HLPUSART_RX_STA&0X0FFF]=HLPUSART_NewData; //将收到的数据放入数组
/ ^0 j' J* _3 d4 [2 ?( F( u, t - HLPUSART_RX_STA++; //数据长度计数加1$ b- r C9 T/ u% r7 x+ s; C, {
- }else{$ b6 f4 m- _. ?7 [; W; \
- HLPUSART_RX_STA|=0x4000;//数据超出缓存长度,标记溢出5 N" s$ O* p2 F' ~! v
- }
6 u0 c0 r+ w# g3 S - }
$ a3 P8 k1 [$ m6 V# m1 p; p - HAL_UART_Receive_IT(&hlpuart1,(uint8_t *)&HLPUSART_NewData,1); //再开启接收中断5 G2 f: p p1 m6 Y
- }
, H$ N0 K9 X# I - }
5) LSM6DSL.h* i+ l, p1 w' o6 {6 l, {
- #ifndef _LSM6DSL_H_) J. q3 T9 q G. d% s
- #define _LSM6DSL_H_* w& N' I5 p6 M5 S1 M$ _0 o
-
, @4 c: W; f; L$ h0 ?/ s# D" P* T - #include "main.h"5 q& ]. Y# ^4 S+ H* g3 f
-
$ p. B8 M8 n9 r9 t - void LSM6DSL_init();
3 l/ E7 i& P& B; L - //
* A/ G. ?) a0 ?/ [6 I# N/ d1 i; f - uint8_t LSM6DSL_acc_st_open(void);
5 n C/ Y9 X( a - uint8_t LSM6DSL_acc_st_close(void);8 i0 i" ^9 ?+ D0 x' H
- 5 S9 S1 o$ Z- J& i' |0 K3 G
- uint8_t LSM6DSL_gyro_st_open(void);
5 i9 u% |, h: _6 \& F# l8 R - uint8_t LSM6DSL_gyro_st_close(void);
) Y$ ^* n- \* l3 I; y/ U+ @ -
O t8 t6 m' j, W1 I - uint8_t LSM6DSL_acc_read(int32_t *x_data,int32_t *y_data,int32_t *z_data);: I) b# U3 D: B( {" h) c
- uint8_t LSM6DSL_gyro_read(int32_t *x_data,int32_t *y_data,int32_t *z_data);3 d( _4 J. f$ z; W9 J, ^5 y
-
i, N. L* j- K8 g- |& g* N9 D4 ^' j - #endif /* LSM6DSL_LSM6DSL_H_ */
LSM6DSL.c,实现传感器的ID检验、软重置、模式设置、数据读取及转换功能。# X% ^3 s3 w, R. e( a
- #include <stdio.h>, I! S( t' ?) M
- #include "LSM6DSL.h"
+ Z( ~, I4 y' c+ y! v4 \ -
! M9 n4 w( O' H0 @" H - extern I2C_HandleTypeDef hi2c4;9 }0 C; G' u: z( o7 a& x6 c. s
-
. m/ b. k+ M) D. v$ |2 I - #define LSM6DSL_I2C_ADDR1 (0x6A)- G6 a8 b) h' w7 a" E5 h1 M. M/ d
- #define LSM6DSL_I2C_ADDR2 (0x6B)3 o) W2 I% X* a7 W0 @% j- @- ]
- #define LSM6DSL_I2C_ADDR_TRANS(n) ((n) << 1)
1 \- s: J% ^" @ - #define LSM6DSL_I2C_ADDR LSM6DSL_I2C_ADDR_TRANS(LSM6DSL_I2C_ADDR2)& {, k6 [! u1 R0 c9 c
-
: }" M+ P) |4 I& Z - #define LSM6DSL_ACC_GYRO_FUNC_CFG_ACCESS 0x01
2 n" {9 i" l, {" j y* k& s - #define LSM6DSL_ACC_GYRO_SENSOR_SYNC_TIME 0x048 V: n' [: G% q9 l) t
- #define LSM6DSL_ACC_GYRO_SENSOR_RES_RATIO 0x05( Y2 }3 {9 s( g$ X
- #define LSM6DSL_ACC_GYRO_FIFO_CTRL1 0x06
* A( _0 i4 o" X, [/ z& V% i - #define LSM6DSL_ACC_GYRO_FIFO_CTRL2 0x07
3 E& T* ?" q" k! f j - #define LSM6DSL_ACC_GYRO_FIFO_CTRL3 0x08
3 I, K5 w) \* ]. d" _1 s* X) s- p; x - #define LSM6DSL_ACC_GYRO_FIFO_CTRL4 0x09
( B/ `" W* M. D - #define LSM6DSL_ACC_GYRO_FIFO_CTRL5 0x0A
q1 A, A; E% y - #define LSM6DSL_ACC_GYRO_DRDY_PULSE_CFG_G 0x0B8 n" a+ Z, p- F0 D% F
- #define LSM6DSL_ACC_GYRO_INT1_CTRL 0x0D# ^' ]; [) |6 `3 A1 c% I+ k7 p
- #define LSM6DSL_ACC_GYRO_INT2_CTRL 0x0E
) o2 `( _( | v6 m% Z9 o5 X9 D. } - #define LSM6DSL_ACC_GYRO_WHO_AM_I_REG 0x0F
6 m! R+ b- G% z) P+ ^3 d/ q R - #define LSM6DSL_ACC_GYRO_CTRL1_XL 0x10# b/ @/ |: I! N- _( U
- #define LSM6DSL_ACC_GYRO_CTRL2_G 0x11
: u! X' X! T* B* {6 d3 F8 o - #define LSM6DSL_ACC_GYRO_CTRL3_C 0x12# L7 }1 t4 I8 g* T# V* I. I7 V
- #define LSM6DSL_ACC_GYRO_CTRL4_C 0x13& b' P& ]- \. ]. R- I1 m# u
- #define LSM6DSL_ACC_GYRO_CTRL5_C 0x149 |" U, e8 d0 r1 q6 p
- #define LSM6DSL_ACC_GYRO_CTRL6_C 0x15( A M7 U% |" E+ I7 x" a
- #define LSM6DSL_ACC_GYRO_CTRL7_G 0x16- I& [# G* M3 b4 W
- #define LSM6DSL_ACC_GYRO_CTRL8_XL 0x179 r; w/ V0 t: q
- #define LSM6DSL_ACC_GYRO_CTRL9_XL 0x184 P, [) n3 ?5 `
- #define LSM6DSL_ACC_GYRO_CTRL10_C 0x196 ?# g2 V( p Y5 y
-
$ B* j: Q, I6 e" T2 q2 H N - + v6 t- B# R/ H9 P3 b( T- j8 [
- #define LSM6DSL_ACC_GYRO_MASTER_CONFIG 0x1A
& X8 C q; V; V8 `% C - #define LSM6DSL_ACC_GYRO_WAKE_UP_SRC 0x1B
* U" `+ s: o T$ O6 v. ]) F - #define LSM6DSL_ACC_GYRO_TAP_SRC 0x1C
% {4 }& q7 ]- Q } - #define LSM6DSL_ACC_GYRO_D6D_SRC 0x1D" k& Q3 {; n2 w
- #define LSM6DSL_ACC_GYRO_STATUS_REG 0x1E
, D5 p# Y, K( X' |# b, D3 Q+ Z% m8 t -
. p5 q! P: ]! Y4 ]4 j! N3 s - #define LSM6DSL_ACC_GYRO_OUT_TEMP_L 0x20" |7 ^- c2 \2 o" ?# L
- #define LSM6DSL_ACC_GYRO_OUT_TEMP_H 0x21
x2 J( e( L1 j1 \7 A; Q1 d# ]: N - #define LSM6DSL_ACC_GYRO_OUTX_L_G 0x22
+ o H! k* w) a! q }3 Y. a - #define LSM6DSL_ACC_GYRO_OUTX_H_G 0x23
: i U" {$ d6 O N2 M) ^ ^$ @ - #define LSM6DSL_ACC_GYRO_OUTY_L_G 0x24; ^" |: m I& J) x. l9 v
- #define LSM6DSL_ACC_GYRO_OUTY_H_G 0x25
' z0 x/ T" v. v O( M - #define LSM6DSL_ACC_GYRO_OUTZ_L_G 0x26' L `6 U( T, O& t+ v; `! `: R$ Z
- #define LSM6DSL_ACC_GYRO_OUTZ_H_G 0x27
- ~4 e4 L& o. s - #define LSM6DSL_ACC_GYRO_OUTX_L_XL 0x28
+ D5 L! |+ e( F7 } l - #define LSM6DSL_ACC_GYRO_OUTX_H_XL 0x29
* O" ~* h; x k4 @1 `4 ~4 j - #define LSM6DSL_ACC_GYRO_OUTY_L_XL 0x2A
) B u0 g) K J+ ` O - #define LSM6DSL_ACC_GYRO_OUTY_H_XL 0x2B+ Z, X {/ d5 N3 C8 a. j
- #define LSM6DSL_ACC_GYRO_OUTZ_L_XL 0x2C4 N- c: |$ j) d4 `! w1 R4 ?8 v
- #define LSM6DSL_ACC_GYRO_OUTZ_H_XL 0x2D$ N1 l+ F1 r- Y T" W4 H
- #define LSM6DSL_ACC_GYRO_SENSORHUB1_REG 0x2E
; |6 O8 V* z$ v) T, Q9 a1 | - #define LSM6DSL_ACC_GYRO_SENSORHUB2_REG 0x2F
3 X6 `9 ?5 j7 r - #define LSM6DSL_ACC_GYRO_SENSORHUB3_REG 0x30
) e2 ^. S7 R1 S" X5 V - #define LSM6DSL_ACC_GYRO_SENSORHUB4_REG 0x31) n: f% F2 f/ @# T% K ?2 F& D! E
- #define LSM6DSL_ACC_GYRO_SENSORHUB5_REG 0x32
5 i8 C, O8 y6 q: X/ ]1 `' s: T - #define LSM6DSL_ACC_GYRO_SENSORHUB6_REG 0x339 g+ K& K! b& A
- #define LSM6DSL_ACC_GYRO_SENSORHUB7_REG 0x34
/ u$ l( }( }) a - #define LSM6DSL_ACC_GYRO_SENSORHUB8_REG 0x35/ k" y4 f1 |/ s; F# U) x
- #define LSM6DSL_ACC_GYRO_SENSORHUB9_REG 0x36
+ d9 {" M& g7 a - #define LSM6DSL_ACC_GYRO_SENSORHUB10_REG 0x37
T+ S( S/ q! l z) z3 b% r. ] - #define LSM6DSL_ACC_GYRO_SENSORHUB11_REG 0x38
4 R6 N% }9 i7 r! F- `# ^# t( y - #define LSM6DSL_ACC_GYRO_SENSORHUB12_REG 0x39% A% x) Q0 `( L% l' G$ H
- #define LSM6DSL_ACC_GYRO_FIFO_STATUS1 0x3A
- m5 M$ H+ E* J2 U0 P - #define LSM6DSL_ACC_GYRO_FIFO_STATUS2 0x3B
' F* b4 L# z, K5 k; M - #define LSM6DSL_ACC_GYRO_FIFO_STATUS3 0x3C1 T8 i; d, h7 \9 a; U- @. p) X
- #define LSM6DSL_ACC_GYRO_FIFO_STATUS4 0x3D. z9 ?/ _. I! O1 q+ T
- #define LSM6DSL_ACC_GYRO_FIFO_DATA_OUT_L 0x3E
2 s1 N5 X. R5 |( ^* [: j/ y - #define LSM6DSL_ACC_GYRO_FIFO_DATA_OUT_H 0x3F4 v! |5 i; ? S) l- Z
- #define LSM6DSL_ACC_GYRO_TIMESTAMP0_REG 0x40
: l0 t% p8 D u" Z: T( b - #define LSM6DSL_ACC_GYRO_TIMESTAMP1_REG 0x41# C; G0 p1 c. |, S- Z9 R
- #define LSM6DSL_ACC_GYRO_TIMESTAMP2_REG 0x42) S% |5 I) B* N; U
- + q& ?$ p; u1 O3 @( G
- #define LSM6DSL_ACC_GYRO_TIMESTAMP_L 0x49
) ^4 K3 ], k4 D) n$ \ - #define LSM6DSL_ACC_GYRO_TIMESTAMP_H 0x4A+ J5 S' Q8 L% d# _$ f
- + n% V$ t6 K1 L! X' R7 l
- #define LSM6DSL_ACC_GYRO_STEP_COUNTER_L 0x4B+ J+ v- U. ~6 k/ [: b) E2 W
- #define LSM6DSL_ACC_GYRO_STEP_COUNTER_H 0x4C
: q& `- ?' b* d -
6 d4 [+ `8 ^9 F+ T - #define LSM6DSL_ACC_GYRO_SENSORHUB13_REG 0x4D6 n: P K1 I8 D V
- #define LSM6DSL_ACC_GYRO_SENSORHUB14_REG 0x4E
4 _0 O' r3 S, X- w* _' R% V - #define LSM6DSL_ACC_GYRO_SENSORHUB15_REG 0x4F6 e7 {' [2 b5 g+ q# b) ]# a
- #define LSM6DSL_ACC_GYRO_SENSORHUB16_REG 0x500 w4 F0 @& w% {; }, ~
- #define LSM6DSL_ACC_GYRO_SENSORHUB17_REG 0x51
* j9 h1 D' D) T0 i; T0 @: n0 [ - #define LSM6DSL_ACC_GYRO_SENSORHUB18_REG 0x52
~! p' Y& w4 c$ Y, O( s - 6 ^4 ]" R7 t1 z& [0 {) P" X6 p/ Z: r, t
- #define LSM6DSL_ACC_GYRO_FUNC_SRC 0x53
# z$ c* R' P* m( G- ^5 V6 j" [8 c - #define LSM6DSL_ACC_GYRO_TAP_CFG1 0x585 k0 n2 F4 d% y1 U/ S
- #define LSM6DSL_ACC_GYRO_TAP_THS_6D 0x59
( G4 K6 X" M& {; W* R - #define LSM6DSL_ACC_GYRO_INT_DUR2 0x5A
; D, S" \" z+ N% ~ Z9 V8 O* O - #define LSM6DSL_ACC_GYRO_WAKE_UP_THS 0x5B
7 k9 W5 a+ y6 l' O; G - #define LSM6DSL_ACC_GYRO_WAKE_UP_DUR 0x5C: _2 C# p( K6 O" i% `
- #define LSM6DSL_ACC_GYRO_FREE_FALL 0x5D
A% ~$ z2 Q% Z - #define LSM6DSL_ACC_GYRO_MD1_CFG 0x5E
! X$ N, j2 Q& @* i - #define LSM6DSL_ACC_GYRO_MD2_CFG 0x5F
) U: i o. t3 ?% q. | y- K -
0 T) X" l8 D3 E% x# |" Q - #define LSM6DSL_ACC_GYRO_OUT_MAG_RAW_X_L 0x66
+ l; Y+ g, T. J, }- q. }' J9 Z - #define LSM6DSL_ACC_GYRO_OUT_MAG_RAW_X_H 0x67: b5 F2 b' N% ~, W
- #define LSM6DSL_ACC_GYRO_OUT_MAG_RAW_Y_L 0x68
2 N5 u, O# H* i1 t - #define LSM6DSL_ACC_GYRO_OUT_MAG_RAW_Y_H 0x69
+ c- N$ Z2 A ]' m, D) q2 D& t5 r6 | - #define LSM6DSL_ACC_GYRO_OUT_MAG_RAW_Z_L 0x6A7 h9 _: ?8 E3 E# _- z$ [
- #define LSM6DSL_ACC_GYRO_OUT_MAG_RAW_Z_H 0x6B. W k! f3 E% D
-
8 G3 c0 t+ x# p& w - #define LSM6DSL_ACC_GYRO_X_OFS_USR 0x73) G! G# |% t; O0 o6 [
- #define LSM6DSL_ACC_GYRO_Y_OFS_USR 0x74
1 c5 e4 L7 B6 w7 t% F - #define LSM6DSL_ACC_GYRO_Z_OFS_USR 0x75
- H C# e! W, I; K- [# ? - J- s! w+ B6 M# Z
- #define LSM6DSL_CHIP_ID_VALUE (0x6A)
$ ^! V7 @: B) f0 l -
, W4 ? b- l) `7 L% d - #define LSM6DSL_RESET_VALUE (0x1)0 N9 U( \& u a3 Y! c
- #define LSM6DSL_RESET_MSK (0X1)
) |& k1 k8 x- k - #define LSM6DSL_RESET_POS (0)0 n4 j- _0 w: ^0 E v" i/ o
- - i9 O7 Y0 A9 L
- #define LSM6DSL_ACC_ODR_POWER_DOWN (0X00)" X9 g+ x+ ^7 y. G+ Z
- #define LSM6DSL_ACC_ODR_1_6_HZ (0X0B)
4 f: E- B( w! p9 i$ F( [ - #define LSM6DSL_ACC_ODR_12_5_HZ (0x01)! q5 D V9 G& U4 j
- #define LSM6DSL_ACC_ODR_26_HZ (0x02)/ T/ m' |( e7 u* K8 {) \4 L( d! `
- #define LSM6DSL_ACC_ODR_52_HZ (0x03): r0 ~ g ^8 Y6 @! u) L
- #define LSM6DSL_ACC_ODR_104_HZ (0x04)
% ^6 ?1 ?- z$ U U) A - #define LSM6DSL_ACC_ODR_208_HZ (0x05)6 e. I4 M" Q0 B; R4 A
- #define LSM6DSL_ACC_ODR_416_HZ (0x06)0 L5 {; U# B) s
- #define LSM6DSL_ACC_ODR_833_HZ (0x07)7 D) c. X3 v% P3 [" q
- #define LSM6DSL_ACC_ODR_1_66_KHZ (0x08)8 ]$ s, E5 Z3 l3 L4 p
- #define LSM6DSL_ACC_ODR_3_33_KHZ (0x09)
5 p, k$ ?2 [; M$ k$ a+ x ] - #define LSM6DSL_ACC_ODR_6_66_KHZ (0x0A)
& L% v5 @" ~* L$ L( ]9 j1 z1 g - #define LSM6DSL_ACC_ODR_MSK (0XF0)
* V& U7 X. }- A4 J - #define LSM6DSL_ACC_ODR_POS (4)( a" n* J; z$ J2 K/ y3 d
- 0 p$ W8 j4 ]1 J7 m8 T
- #define LSM6DSL_GYRO_ODR_POWER_DOWN (0X00)
) y8 a% }: F+ w6 R0 @2 b0 A - #define LSM6DSL_GYRO_ODR_12_5_HZ (0x01)7 x- i) e* V7 r$ N) B* V: z5 G
- #define LSM6DSL_GYRO_ODR_26_HZ (0x02)% G Y7 N6 [. a) W$ \
- #define LSM6DSL_GYRO_ODR_52_HZ (0x03): P! s2 i7 z0 Y( B
- #define LSM6DSL_GYRO_ODR_104_HZ (0x04)
, u5 C1 Z/ |4 J: J6 M - #define LSM6DSL_GYRO_ODR_208_HZ (0x05)
! Y2 A- z+ }# I3 C - #define LSM6DSL_GYRO_ODR_416_HZ (0x06)
* J+ F- u' j2 W& s1 a - #define LSM6DSL_GYRO_ODR_833_HZ (0x07)
2 E) Z \, W1 }# y6 S6 m# K - #define LSM6DSL_GYRO_ODR_1_66_KHZ (0x08)) o k8 Z4 R; l
- #define LSM6DSL_GYRO_ODR_3_33_KHZ (0x09)
3 W, J9 J* [# u# t# e6 |" U5 V - #define LSM6DSL_GYRO_ODR_6_66_KHZ (0x0A)
5 a1 p R! ?! f6 @! C - #define LSM6DSL_GYRO_ODR_MSK (0XF0)3 f: f' j9 |) S0 G
- #define LSM6DSL_GYRO_ODR_POS (4)
" i& G) @) w C1 K$ h; U - . W) @ \5 Z8 I; x! q
- #define LSM6DSL_ACC_RANGE_2G (0x0)
& z! R( X7 |" g5 [; ~ - #define LSM6DSL_ACC_RANGE_4G (0x2)
% s8 q( G2 Z& t" V, @ r' E - #define LSM6DSL_ACC_RANGE_8G (0x3)
& d5 J p9 z( A4 a5 g0 z - #define LSM6DSL_ACC_RANGE_16G (0x1)! U7 S& b; K. @4 \% C1 w4 t
- #define LSM6DSL_ACC_RANGE_MSK (0X0C)
9 } B# f" J' p4 ?$ K - #define LSM6DSL_ACC_RANGE_POS (2)8 y; Z0 l/ C' E) j5 d( @$ g
-
9 A( H3 e: _7 C. L+ i, q+ Y - #define LSM6DSL_ACC_SENSITIVITY_2G (61)
) G9 ^. h4 n5 Q: g - #define LSM6DSL_ACC_SENSITIVITY_4G (122)( r Q& O: Q _$ ~0 r O
- #define LSM6DSL_ACC_SENSITIVITY_8G (244)
; F) r( a+ i& F2 y6 ^6 G9 X5 N( y - #define LSM6DSL_ACC_SENSITIVITY_16G (488)
U6 i' @4 {* }! ~9 J -
% r) `3 {( Q, R1 s$ [ - #define LSM6DSL_GYRO_RANGE_245 (0x0)
4 o% j8 G( U. p& d$ J - #define LSM6DSL_GYRO_RANGE_500 (0x1)
& V) @( U$ _0 r0 ~4 J - #define LSM6DSL_GYRO_RANGE_1000 (0x2)
. x+ l0 g9 P: `) ^6 F, X - #define LSM6DSL_GYRO_RANGE_2000 (0x3)0 c9 z* T& ~+ I1 K1 H& j
- #define LSM6DSL_GYRO_RANGE_MSK (0X0C)
7 X5 p. R9 V% d3 J+ G j0 E - #define LSM6DSL_GYRO_RANGE_POS (2)
: V0 w3 d0 E6 e( S, G0 D; ] -
, c* @' {5 s5 X8 k( J - #define LSM6DSL_GYRO_SENSITIVITY_245DPS (8750)6 c8 p" c( s. T" u; }
- #define LSM6DSL_GYRO_SENSITIVITY_500DPS (17500)
" w. @4 a5 H. B$ `& I - #define LSM6DSL_GYRO_SENSITIVITY_1000DPS (35000)
, ~ O- h: [4 y0 E2 _ - #define LSM6DSL_GYRO_SENSITIVITY_2000DPS (70000)
9 F n( D' o0 P- l -
( `5 N5 B: R# _. q/ k - #define LSM6DSL_SHIFT_EIGHT_BITS (8)
0 x; O# W9 p6 l$ t4 I/ V - #define LSM6DSL_16_BIT_SHIFT (0xFF)
3 v7 V2 J1 o3 V9 n - #define LSM6DSL_ACC_MUL (1000)% F3 o3 R, n5 }# o
- #define LSM6DSL_GYRO_MUL (1)
7 `9 v- a4 ^( ` - 8 f/ R1 [4 T$ ]: s1 F
- #define LSM6DSL_ACC_DEFAULT_ODR_100HZ (100)
; n" M. y4 i% _( X - #define LSM6DSL_GYRO_DEFAULT_ODR_100HZ (100)
: M9 t3 |4 T- J- L - $ a4 B, c8 s; T3 H: L% q% E5 e/ S
- #define LSM6DSL_GET_BITSLICE(regvar, bitname) \& _6 H5 o: [: X* }" q
- ((regvar & bitname##_MSK) >> bitname##_POS)
! t& U8 t d" J4 O+ F - 1 _+ T& N, t( d3 X. w+ j$ K1 D, O- \
- #define LSM6DSL_SET_BITSLICE(regvar, bitname, val) \
( `) }, S$ E+ y+ s3 r! p5 n$ ^ - ((regvar & ~bitname##_MSK) | ((val << bitname##_POS) & bitname##_MSK))& U8 |) l* V9 ?' g
- # O& I) w/ B& L4 `* G9 x
- typedef enum {/ b8 S( m1 M) v8 ?, Z1 z1 P
- ACC_RANGE_2G,
& Y+ a$ }- C, J - ACC_RANGE_4G,
1 Z9 u% Z7 t/ J) ?1 P1 k3 W5 ] - ACC_RANGE_8G," `) w, I, \6 T9 K/ C
- ACC_RANGE_16G,
) [3 {9 V" `: ?3 t! A9 n, u - ACC_RANGE_6G,4 y9 J9 z$ E# [/ n6 a* M
- ACC_RANGE_12G, }7 z& x7 ? D- \) L+ q; |
- ACC_RANGE_24G,5 `( h9 Q4 n5 c' |4 i( L
- ACC_RANGE_100G,
/ O$ D, V% a# d - ACC_RANGE_200G,# i9 |- A% B+ }9 ]
- ACC_RANGE_400G,
! }* D! X- S( p5 i$ j! ~) o- f. h - ACC_RANGE_MAX2 N: D) q0 p _7 Y. W
- } acc_range_e;
$ z8 U% {9 c8 z8 g& t) q - 8 }6 ^/ D8 o |7 p
- typedef enum { d7 `6 b- v7 P$ t
- GYRO_RANGE_125DPS,, ^/ D/ q, p0 h3 o; E
- GYRO_RANGE_250DPS,/ {+ T6 l) ]! S- h
- GYRO_RANGE_500DPS,! G [: O5 M$ m9 K g
- GYRO_RANGE_1000DPS,
$ F: Z2 ]( c" o/ N: N5 Q - GYRO_RANGE_2000DPS,9 c9 C4 j* U8 u, o4 U/ j
- GYRO_RANGE_MAX
; G4 @7 V& R- J4 j5 ] - } gyro_range_e;
b4 }' l; w3 U, ~! Q/ u - # q3 q( b$ B3 y* Y
- static int32_t lsm6dsl_acc_factor[ACC_RANGE_MAX] = {
9 H) ?, E; I, I) j/ E - LSM6DSL_ACC_SENSITIVITY_2G, LSM6DSL_ACC_SENSITIVITY_4G,8 E8 L4 D7 d2 m4 l* M" ~
- LSM6DSL_ACC_SENSITIVITY_8G, LSM6DSL_ACC_SENSITIVITY_16G' ~3 j) p' Q7 E( X- _1 K+ [0 W, r
- };
6 S. `+ u/ q, x7 w: K; f: i6 E - static int32_t lsm6dsl_gyro_factor[GYRO_RANGE_MAX] = {
2 ~* y: X( H) d - 0, LSM6DSL_GYRO_SENSITIVITY_245DPS, LSM6DSL_GYRO_SENSITIVITY_500DPS,/ d# f: i/ J) f1 O
- LSM6DSL_GYRO_SENSITIVITY_1000DPS, LSM6DSL_GYRO_SENSITIVITY_2000DPS1 v% x+ _; c2 R
- };
g: [. d0 s9 I6 V2 u - 7 d1 ]2 v9 m, C6 j% }9 c
- typedef enum {- N6 n) N+ U" _$ b7 k- u& B; L
- DEV_POWER_OFF = 0,
1 e1 J7 |( ^9 V% } - DEV_POWER_ON,7 |! \: K4 o; W, h( L1 C
- DEV_SLEEP,! ]; p R% }( N5 s) Q* x
- DEV_SUSPEND,
( n/ u z7 e3 [. [3 S8 A, s - DEV_DEEP_SUSPEND,' w9 V; i! I/ G1 E' c4 p
- } LSM6DSL_power_mode;
1 `& X- o" Z6 t2 f U -
6 J7 }1 @0 d5 p, _' F5 ? - static int32_t cur_acc_factor = 0;
/ o9 H. D: p( r u# q - static int32_t cur_gyro_factor = 0;) u. A9 p5 g4 c# o
-
5 A0 x3 o7 L% {7 |( t7 s: h' z/ n - uint8_t LSM6DSL_ID_check()2 T( i6 P/ Y4 y3 F4 d5 H/ N! h
- {7 L* ^) z6 r1 g+ R
- HAL_StatusTypeDef hi2c2_status = 0x00; W" \8 J1 t4 d7 q4 P% Q0 Y+ d
- uint8_t addr_val[3] = {LSM6DSL_ACC_GYRO_WHO_AM_I_REG,0x00,LSM6DSL_CHIP_ID_VALUE};0 v( _, R" u8 c# x% o7 N* D
- hi2c2_status = HAL_I2C_Mem_Read(&hi2c4,LSM6DSL_I2C_ADDR,addr_val[0],1,&addr_val[1],1,1000);
4 b/ B# r6 J6 X - if(HAL_OK!=hi2c2_status){
3 J9 V r. n, i( w( q8 m5 T8 `- m - printf("get LSM6DSL ID error\r\n");
}; X* X" F) x! n6 |) ?3 D# F - return 1;
# v" d) W" d! b* h - }$ e2 w) u8 m# z+ |# X' k& m
- if(addr_val[1]!=addr_val[2]){
" T6 W/ A5 |* P8 [2 X4 O - printf("LSM6DSL validate_id is error\r\n");: s, J4 V$ B, X
- return 1;
3 q/ g5 s$ y" { C, }6 r - }/ w: y2 v" a# i3 {8 q# x, [
- printf("LSM6DSL_id:%02X\r\n",addr_val[1]);
5 G3 \8 D( B% M- z- c5 H8 F$ w - return 0;
4 Y) B1 E+ J) S3 U - }. {' P; ~! I0 G" A
- . j6 f# e8 _$ B" N
- uint8_t LSM6DSL_soft_reset()
0 L7 S3 N0 F( k# t' |" j - {
/ a. q, z {6 [, `2 e - HAL_StatusTypeDef hi2c2_status = 0x00;( E: x' x5 I& v% r. }7 m
- /*first read*/* u2 {) v. H2 x! J; O+ @3 B9 i ?
- uint8_t addr_val[2] = {LSM6DSL_ACC_GYRO_CTRL3_C,0x00};
- \& {1 L L! R | B/ T4 l - hi2c2_status = HAL_I2C_Mem_Read(&hi2c4,LSM6DSL_I2C_ADDR,addr_val[0],1,&addr_val[1],1,1000);' a, p5 S) c7 C- J. g
- if(HAL_OK!=hi2c2_status){3 y) \, T' g: F3 Y5 S
- printf("get LSM6DSL ACC_GYRO_CTRL3_C error\r\n");
$ h, y, B" ~/ t7 {' |% u - return 1;
7 N$ v8 g7 q7 V8 [; [ - } Y; Z/ n) f$ ^8 ?3 ?
- printf("LSM6DSL ACC_GYRO_CTRL3_C old:%02X\r\n",addr_val[1]);
, v6 y0 }4 v7 F' X' Z; }3 S+ y0 _ - addr_val[1] |= LSM6DSL_RESET_VALUE;( `. |4 j6 A: U. E& M; W
- printf("LSM6DSL ACC_GYRO_CTRL3_C new:%02X\r\n",addr_val[1]);. ^4 K& a% x( \& H' h$ F# }: F
- hi2c2_status = HAL_I2C_Mem_Write(&hi2c4,LSM6DSL_I2C_ADDR,addr_val[0],1,&addr_val[1],1,1000);
A. U: m8 B; k+ d8 d - if(HAL_OK!=hi2c2_status){ ~0 f' Z7 E) f9 Y3 o8 [: V |
- printf("set LSM6DSL ACC_GYRO_CTRL3_C error\r\n");* W. G( P7 X$ s- h' P
- return 1;; o* P$ Z! O0 ]$ N$ a! \
- }/ c/ n, J% l' V8 ^2 ?
- printf("successfully LSM6DSL soft reset\r\n");
' |6 c- f; V0 F# c& o& } - return 0;+ ?9 N% n, |5 t8 g9 T
- }' G' K) R( W9 l1 q. k% Q
- /*
+ V8 h( B& p1 g - * 以正数为例,最大可到32767,如果是Accelerometer数据,量程为2g的情况下,
$ p) a$ [/ |; _% s, p - * 32768个刻度,一个刻度代表:2g/32768 = 2000mg/32767 = 0.061035mg( u! t2 a( J' I: R
- * 例如:如果读出数据为16384,则加速度:16384x0.061035mg = 1000mg = 1g
! a3 b: ^) \ C3 F6 z6 K - */
# e. w' M# ^6 e3 C4 o - uint8_t LSM6DSL_acc_set_range(uint32_t range)
( ]8 \, x- v4 a- a! Q - {' `. q( P/ R$ d" ?3 F7 i' O
- HAL_StatusTypeDef hi2c2_status = 0x00;
# g% Y1 C& ?4 [3 N# [ - /*first read*/
3 u2 S% |& S! c2 u. L9 o4 Z$ c* @9 z - uint8_t addr_val[2] = {LSM6DSL_ACC_GYRO_CTRL1_XL,0x00};
! S: _# |1 u U2 E2 y2 g5 c - hi2c2_status = HAL_I2C_Mem_Read(&hi2c4,LSM6DSL_I2C_ADDR,addr_val[0],1,&addr_val[1],1,1000);
4 y" F/ I1 x/ N3 k/ t - if(HAL_OK!=hi2c2_status){, r, ?* J" v" t
- printf("get LSM6DSL acc range error\r\n");
! i1 C, K3 ]1 a! \8 s2 f+ e - return 1;& I- u9 k+ f$ v
- }- ^6 P1 d7 x0 Q7 o
- uint8_t tmp = 0;2 O1 i! p4 z( T1 \* w3 c) f
- switch (range) {0 a: O% j$ s- J: ?1 I0 J) A
- case ACC_RANGE_2G: {5 g3 M. _4 C0 R9 ?4 m' o% _
- tmp = LSM6DSL_ACC_RANGE_2G;
6 x0 \% t( C6 ] - } break;
x6 U4 I4 Y7 ?* ^; y) c% u -
3 K/ S/ I, ^0 u0 W - case ACC_RANGE_4G: {
+ Z U. g* Q, e. c' D - tmp = LSM6DSL_ACC_RANGE_4G;6 B% b- {) J# p- U
- } break;
9 z8 a0 U! |+ |& R3 i& q+ C -
, C5 _: v: G b" ?5 t3 y - case ACC_RANGE_8G: {, b! V( P r) ]5 R/ }5 V
- tmp = LSM6DSL_ACC_RANGE_8G;
7 C* a& y& g0 B4 R! }0 g( P, c7 ~% _ - } break;6 |8 F' l" ~- p( C; _: i
- % I3 e; R9 O3 Z" n' A. X4 m1 T5 @
- case ACC_RANGE_16G: {
: _, c9 r7 p% R. R) H2 {8 ~. M, d$ @ - tmp = LSM6DSL_ACC_RANGE_16G;0 M/ l# `, O, |, p( `3 g
- } break;
3 c( r7 D. A! v9 a9 v/ d6 H5 h7 } -
0 Z% t+ E$ ~( V2 N4 @8 G! ? @ - default:
. N# h& T$ i, U. Z1 q# r- r% C - break;$ k( b! H6 u' o0 f- u0 `# e
- }
( z: l0 Y: Q( l - addr_val[1] = LSM6DSL_SET_BITSLICE(addr_val[1], LSM6DSL_ACC_RANGE, tmp);/ z" h8 T3 Z4 q$ `! X" a. n& X
- hi2c2_status = HAL_I2C_Mem_Write(&hi2c4,LSM6DSL_I2C_ADDR,addr_val[0],1,&addr_val[1],1,1000);
, d. q& M" w' z* j - if(HAL_OK!=hi2c2_status){
6 F; t$ g* B' S) E5 S - printf("set LSM6DSL acc range error\r\n");
& b+ D& c, s5 s: d% R - return 1;; J7 a) a3 K- q7 F% D1 n" h! |9 u; j9 c
- }
) O7 M. u" [3 ?9 v5 x! x - if (range <= ACC_RANGE_16G) {1 T1 R9 w0 j" f# H/ ?* K
- cur_acc_factor = lsm6dsl_acc_factor[range];" l# k: b6 V) `7 y" e$ B" e
- }1 `2 o2 J3 ]$ O; {' I4 h0 l
- printf("successfully LSM6DSL set acc range\r\n");+ u9 U$ B& Q# g4 |
- return 0;# D" ]5 q! U6 K6 I; U0 l
- }
6 q9 }( ?0 u7 W6 Q, K" y - ' G7 f5 Y/ e0 a; ]5 J6 a% L, H' m' K
- static uint8_t acc_st_lsm6dsl_hz2odr(uint32_t hz)
+ R1 q Z3 J* X; B) Y. `& M$ ` - {! G" m& H' v! }0 o
- if (hz > 3330)
. ?6 |3 j. P6 E# r" x3 q - return LSM6DSL_ACC_ODR_6_66_KHZ;& j. W( Z! o& q4 _9 _
- else if (hz > 1660)
7 _4 G8 F0 I4 F - return LSM6DSL_ACC_ODR_3_33_KHZ;
% Q$ }8 }) M7 G5 c& \$ r - else if (hz > 833)# V0 f1 d: ?5 e, [' G- x+ d' @
- return LSM6DSL_ACC_ODR_1_66_KHZ;4 K8 h* h! m! o. B {
- else if (hz > 416)0 k5 G, N+ i: S0 E8 t4 q
- return LSM6DSL_ACC_ODR_833_HZ;
- V2 t2 E& L0 c* _1 H - else if (hz > 208)
1 Z. N$ p$ n+ M- w! K8 A% @ - return LSM6DSL_ACC_ODR_416_HZ;
, Z6 [ P( ]- k; l6 `9 B3 d - else if (hz > 104)) k5 @) y3 W4 t% ~
- return LSM6DSL_ACC_ODR_208_HZ;
1 a+ T4 R% d5 h7 m: _ - else if (hz > 52)
1 Y- W% n% h" Z K! }! [9 K1 K9 r - return LSM6DSL_ACC_ODR_104_HZ;* {$ u) p, j2 v$ m
- else if (hz > 26)
' i A& o$ v9 t: a }3 X0 y - return LSM6DSL_ACC_ODR_52_HZ;
. p5 ~# z& F2 Z6 e9 Z' @ - else if (hz > 13)0 W' O) }0 U+ H5 y8 t
- return LSM6DSL_ACC_ODR_26_HZ;
& H: D- [& U9 L; K1 s+ [) B- p9 ~ - else if (hz >= 2). b: j# m: F1 H7 v0 }0 K
- return LSM6DSL_ACC_ODR_12_5_HZ;7 r; }# O B) E: d
- else& ^ Y4 H: N8 _( {, j- C6 V
- return LSM6DSL_ACC_ODR_1_6_HZ;
- t7 e& p- n$ ^ C. _3 I7 W - }
; }# p% y% j7 }8 T% ` - * H% {; O) X$ L5 P. Q8 u( e9 H
- uint8_t LSM6DSL_acc_set_odr(uint32_t hz)
5 ^! s( j# D$ h8 _ - {+ B: i n" d4 |8 I; p
- HAL_StatusTypeDef hi2c2_status = 0x00;) y8 C# Y5 A1 @+ b9 W7 o0 D
- /*first read*/
& b' k7 c9 P5 l/ T- x { - uint8_t addr_val[2] = {LSM6DSL_ACC_GYRO_CTRL1_XL,0x00}; t y# r+ u j- K7 M& o
- hi2c2_status = HAL_I2C_Mem_Read(&hi2c4,LSM6DSL_I2C_ADDR,addr_val[0],1,&addr_val[1],1,1000);( s9 H* @) ?; g( I* q! L: B% L
- if(HAL_OK!=hi2c2_status){( H* _' Q+ _' A, X( ^) @% M
- printf("get LSM6DSL acc odr error\r\n");% ^3 J7 e( g% P0 @0 b
- return 1;
4 M" f/ O e; t# N' ]$ y - }( w2 }5 W4 L8 D, i
- uint8_t odr = acc_st_lsm6dsl_hz2odr(hz);2 m$ T. E+ [: N2 }$ G+ A4 x% e- d
- addr_val[1] = LSM6DSL_SET_BITSLICE(addr_val[1], LSM6DSL_ACC_ODR, odr);2 @1 }1 Y4 e0 L7 D; P
- hi2c2_status = HAL_I2C_Mem_Write(&hi2c4,LSM6DSL_I2C_ADDR,addr_val[0],1,&addr_val[1],1,1000);
8 ?- P$ x* X7 k* _* v. B - if(HAL_OK!=hi2c2_status){5 F* G8 M' C( C: j/ [+ T5 t
- printf("set LSM6DSL acc odr error\r\n");
: D9 {" @% e* o5 Q - return 1;3 \) P' j5 l) R/ l' d1 r
- }1 M; z* [( O, S
- printf("successfully LSM6DSL set acc odr\r\n");
; o& W1 l% J$ R! `2 G: Z% N - return 0;
0 m, P0 J- O% n/ h - }
" x c# `0 F5 q4 ] - 3 B: l) B' v/ C
- uint8_t LSM6DSL_acc_power_mode(LSM6DSL_power_mode mode). p3 W# L. Z6 p% X4 @& Z
- {
5 C7 o4 q+ \ S! K! S( v - HAL_StatusTypeDef hi2c2_status = 0x00;, v% a3 ~$ c/ c1 D" h
- /*first read*/
, t/ F0 M$ t4 m) E2 F$ l6 p - uint8_t addr_val[2] = {LSM6DSL_ACC_GYRO_CTRL1_XL,0x00};
s% H0 v& N0 N; k$ t" z+ M - hi2c2_status = HAL_I2C_Mem_Read(&hi2c4,LSM6DSL_I2C_ADDR,addr_val[0],1,&addr_val[1],1,1000);' `: J$ M7 `) f- w$ I, i+ _0 X' Y2 N8 a6 ]
- if(HAL_OK!=hi2c2_status){# S$ b2 K" U$ m. C
- printf("get LSM6DSL acc power_mode error\r\n");0 K A" E+ }7 ?" M
- return 1;% h! g2 J9 V: T" D4 a
- }
P5 s$ H( J a - switch (mode) {
4 A- z' k& h+ J7 M% Q8 K( | - case DEV_POWER_ON: {# n! R! v& y ^, [! h% N' n1 H1 K
- addr_val[1] = LSM6DSL_SET_BITSLICE(addr_val[1], LSM6DSL_ACC_ODR,LSM6DSL_ACC_ODR_12_5_HZ);
3 R- j. U) O* e - }; y/ Z( w5 d) g, }( n: @6 `, n
- break;
" V* H0 Z: L0 L# q" z# G3 e) X - case DEV_POWER_OFF: {
! ?# _0 K, D4 n% S - addr_val[1] = LSM6DSL_SET_BITSLICE(addr_val[1], LSM6DSL_ACC_ODR,LSM6DSL_ACC_ODR_POWER_DOWN);
8 [2 [+ P0 m5 a% A6 [, [$ x* S* D+ I( l - }
& [! V+ j: z! G6 O' L2 C6 Q - break;4 g. o; _: T& ^5 r7 X
- case DEV_SLEEP: {+ F8 n# i1 Z6 _7 N: }- `
- addr_val[1] = LSM6DSL_SET_BITSLICE(addr_val[1], LSM6DSL_ACC_ODR,LSM6DSL_ACC_ODR_12_5_HZ);
1 [- N( f. a' V0 o0 _" w2 F - }
" D+ Q, ]+ V6 @: ^$ A - break;
) J% g' q7 O" w' U - default: x2 T1 d! h+ i# y0 i8 M
- break;/ J' `- K/ D/ M( J( {
- }3 L: T# o0 \! }3 F7 I) [& ~. `" |& X
- hi2c2_status = HAL_I2C_Mem_Write(&hi2c4,LSM6DSL_I2C_ADDR,addr_val[0],1,&addr_val[1],1,1000);
. A; O9 L3 r( U, y, s - if(HAL_OK!=hi2c2_status){: U6 R& @- {& \# N9 F4 E% k2 L
- printf("set LSM6DSL acc power_mode error\r\n");
, H, l& N0 j, C" z& v2 N, K8 Z - return 1;
$ ]0 ^) o0 U, F2 ^" r' \ - }
8 V5 S% Y. g8 X% y5 x1 Q6 L - printf("successfully LSM6DSL acc power_mode\r\n");' N2 ~& Y2 E7 n
- return 0;
5 J: P! D {) l3 c3 M! C - }
2 V* c" ?2 _9 [ -
3 q+ c1 _) @3 V! I5 K& p6 Q+ { - uint8_t LSM6DSL_acc_st_open(void)
# [/ \9 d( P5 p3 @# |( I - {
8 q: [( v! a! r* p. `# @. G' n, `2 t - uint8_t ret = 0;
0 h* `& o3 g2 y& g -
5 r: w7 j/ d. J" t - ret = LSM6DSL_acc_power_mode( DEV_POWER_ON);
3 [$ M5 D( D- n/ Y - if (ret>0) {
: ]/ ~$ r: @0 [; m - return ret; A* K+ N- L9 v* }4 F
- }" G. A- g4 X2 p6 \: {9 l1 j- \& r! }
-
. l) }& r' Z/ _2 |% u9 ` - ret = LSM6DSL_acc_set_range(ACC_RANGE_8G);, |& f; T% d5 r' m2 D# w
- if (ret>0) {) _) z, B' m" h3 p3 M3 H
- return ret;
' I, u: O0 [( T* N: X9 u1 ] - }: m4 ?- y. @& t! g
- ) {/ X9 b" r3 Z" d+ p' G7 V
- ret = LSM6DSL_acc_set_odr(LSM6DSL_ACC_DEFAULT_ODR_100HZ);
$ s, v! f+ I9 q9 u7 a - if (ret>0) {
8 x% P; h4 F @ - return ret;: I- n1 R) p5 I- x5 H% B' a, c
- }3 N& j& f* T7 I
- printf("successfully LSM6DSL acc open\r\n");
' r6 i7 c* c; [0 H8 V/ i; [ - return 0;
6 e: P* C" ^. w* g9 X - }
) @' P# `6 e+ u' A2 ]: o. P. L' } -
, `$ u) \ Y- k! u4 }- T- ~ - uint8_t LSM6DSL_acc_st_close(void)& s @6 T! t( I8 N9 h% C
- {8 w5 u0 d+ A) Z8 w+ o! H
- uint8_t ret = 0;: g N& h/ h0 H4 c; N
- ret = LSM6DSL_acc_power_mode(DEV_POWER_OFF);1 T& u" R4 I9 o1 A9 ?$ Q9 V
- if (ret>0) {
$ }- ^0 n: y! F. B1 I5 P6 w5 } - return ret;5 Y- w. p, K$ G3 v
- }
0 }+ j8 C9 C; r - printf("successfully LSM6DSL acc close\r\n");" n1 V( H0 X( c/ X0 D
- return 0;$ t% y7 N2 E" ^& m0 K
- }
1 F1 p" _) L5 [8 u4 O8 o# G - + R. R; c$ ^! r6 m- |/ S
- //LSM6DSL的满刻度加速度范围为±2/±4/±8/±16 g,角速度范围为±125/±250/±500/±1000/±2000 dps。! i5 R# P L# T7 i/ s7 f
- uint8_t LSM6DSL_gyro_set_range(uint32_t range): Z- P( Q; @" B# t/ j
- {& e8 K/ V! z: c: ]3 \9 _
- HAL_StatusTypeDef hi2c2_status = 0x00;
2 Z" b! t: Y$ j6 Z - /*first read*/
, o' \( S! L" [& O - uint8_t addr_val[2] = {LSM6DSL_ACC_GYRO_CTRL2_G,0x00};' Y) u' j; t: d. p; E1 j! K1 Q5 k7 [. J
- hi2c2_status = HAL_I2C_Mem_Read(&hi2c4,LSM6DSL_I2C_ADDR,addr_val[0],1,&addr_val[1],1,1000);: {" c- E! n+ I# E% T. s, V2 g
- if(HAL_OK!=hi2c2_status){
; {5 X. |" A2 s1 _, J& r' H - printf("get LSM6DSL gyro range error\r\n");( e4 t# f0 u9 {; i, s0 B
- return 1;; t3 P: }$ I" \7 A# A& Q8 q
- }% f+ I5 Z9 D' Q! Z% {+ l, T- H
- uint8_t tmp = 0;
4 E" G6 ?0 g1 {- f- W2 t5 e - switch (range) {5 ]6 I' d1 ]* {6 b: \7 @ d% ?
- case GYRO_RANGE_250DPS: {
: U# z* J7 h4 h+ H - tmp = LSM6DSL_GYRO_RANGE_245;9 h* |/ W! |+ H. }) X
- } break;
- O+ Z! V$ s4 y+ a; P -
: g# X$ d4 Q) @8 D. f- J% g - case GYRO_RANGE_500DPS: {
+ _: i/ @! T5 { - tmp = LSM6DSL_GYRO_RANGE_500;, R1 y/ w, _2 n7 J7 G8 }' Y
- } break;: }1 I+ X2 w e: @0 x& ?- m+ r7 q
- 6 x7 C# N3 O+ U- g
- case GYRO_RANGE_1000DPS: {
- Y4 o" V! v" t+ j: h) y - tmp = LSM6DSL_GYRO_RANGE_1000;. z! k+ T* G% Y8 }4 y s1 n
- } break;
E' ^4 j/ C8 C - 3 J! F! K$ M, i' {4 w' N; p
- case GYRO_RANGE_2000DPS: {) q$ a! i# j' q+ B' _
- tmp = LSM6DSL_GYRO_RANGE_2000;0 P! X% t5 b; G4 _/ M
- } break;( e! ?" p) l4 a2 {1 n% U5 b! z" H
- 5 x5 v+ q% b9 x. B
- default:
! R Y6 @0 U( A3 T. b& ^% J( l - break;
- S% r7 }4 i K7 v# V1 @ - }; Q" I+ J# X7 V O( x# r: B
- addr_val[1] = LSM6DSL_SET_BITSLICE(addr_val[1], LSM6DSL_GYRO_RANGE, tmp);2 m) S" b4 e) l
- hi2c2_status = HAL_I2C_Mem_Write(&hi2c4,LSM6DSL_I2C_ADDR,addr_val[0],1,&addr_val[1],1,1000);
- ]# J* C9 i: J0 B - if(HAL_OK!=hi2c2_status){6 s9 n5 j- ~8 a7 ~5 P; z
- printf("set LSM6DSL gyro range error\r\n");- x) l- J$ a& t* S; T
- return 1;0 d: b5 v% {. w, }
- }3 H* M" T' M! z" u# [& P! s
- if ((range >= GYRO_RANGE_250DPS) && (range <= GYRO_RANGE_2000DPS)) {) H+ M- q2 }" h% [" U
- cur_gyro_factor = lsm6dsl_gyro_factor[range];& o; R5 F+ B9 C; ?" }
- }. g0 b! s7 _# y$ n* ~7 W5 r
- printf("successfully LSM6DSL set gyro range\r\n");, g* K- x7 l3 s! ^
- return 0;
8 n+ u6 a/ {$ S3 c2 T, L* ` - }3 k8 o. @0 q7 m6 J
-
. u4 z$ v Y5 P) P/ {; c, T8 U - static uint8_t gyro_st_lsm6dsl_hz2odr(uint32_t hz)
6 H4 _5 F$ _0 ]. ] - {* \2 D/ ^4 R. h3 R0 @
- if (hz > 3330)
! w( M' Z& K% g. F) y - return LSM6DSL_GYRO_ODR_6_66_KHZ;
, {& L0 k7 n5 I; b+ d - else if (hz > 1660)- ~6 Y- |+ ~* k' ]! B: _
- return LSM6DSL_GYRO_ODR_3_33_KHZ;! h8 e. B9 L9 G5 a# M: s0 Z9 D; B1 J d
- else if (hz > 833)
! R& q0 ]9 ]; o7 { - return LSM6DSL_GYRO_ODR_1_66_KHZ;
. d& [4 P9 L8 u% x- U - else if (hz > 416)
/ f6 `, z$ q( w8 p1 r( m - return LSM6DSL_GYRO_ODR_833_HZ;/ O+ h. U$ M6 g3 L x$ a( R2 |
- else if (hz > 208)
6 S* H5 E& n7 Q" P8 ]; s - return LSM6DSL_GYRO_ODR_416_HZ;
d5 J, i- o: [) _7 Q2 d - else if (hz > 104)
% r) T% I0 x1 p5 m3 w - return LSM6DSL_GYRO_ODR_208_HZ;
8 p. X3 c, @8 g3 q. N: e - else if (hz > 52)0 M7 J+ h+ T7 k5 Q; a
- return LSM6DSL_GYRO_ODR_104_HZ;+ B+ |: o# X8 ?* R* x+ H: G
- else if (hz > 26)6 V8 K1 I! ]0 J X: w9 O
- return LSM6DSL_GYRO_ODR_52_HZ;" v1 I- I6 q2 K# C( D$ @
- else if (hz > 13)6 N/ a7 E+ j$ r- y6 k, m$ b& T( L# R
- return LSM6DSL_GYRO_ODR_26_HZ;: ]# B2 `# f: F
- else0 d- Q9 w: T9 x- k1 _
- return LSM6DSL_GYRO_ODR_12_5_HZ;) e% B- Y/ ]$ }& m$ `+ ~
- }: y6 J/ B1 |" I! c) E, t
- ; n% E' o' [1 Z( s
- uint8_t LSM6DSL_gyro_set_odr(uint32_t hz)
) C& c, I/ r* ?" Z. x' h - {
) ~/ r3 R& K2 h4 ]& A4 A- J8 [4 u, k3 t - HAL_StatusTypeDef hi2c2_status = 0x00;
9 X: o, E" z" C# X* E3 w5 s - /*first read*/1 U7 r3 d- j' d& z: D
- uint8_t addr_val[2] = {LSM6DSL_ACC_GYRO_CTRL2_G,0x00};
5 t+ \. z( j9 K8 r3 m" Y( e - hi2c2_status = HAL_I2C_Mem_Read(&hi2c4,LSM6DSL_I2C_ADDR,addr_val[0],1,&addr_val[1],1,1000);) A2 G" J2 D# F; x+ ~5 j
- if(HAL_OK!=hi2c2_status){
7 p- d2 v0 F6 i. ~ - printf("get LSM6DSL gyro odr error\r\n");8 c8 s2 t5 _/ f7 [* F& H
- return 1;
& q; r* o8 F* I3 V! u - }6 Z, j; _7 o! D% ^$ Z
- uint8_t odr = gyro_st_lsm6dsl_hz2odr(hz);( d& \% C. }/ w% m3 y
- addr_val[1] = LSM6DSL_SET_BITSLICE(addr_val[1], LSM6DSL_GYRO_ODR, odr);0 T @$ L' ]1 L% j
- hi2c2_status = HAL_I2C_Mem_Write(&hi2c4,LSM6DSL_I2C_ADDR,addr_val[0],1,&addr_val[1],1,1000);2 C- K& _. Y, W3 f }
- if(HAL_OK!=hi2c2_status){3 k5 h5 u6 b, v" K+ D
- printf("set LSM6DSL gyro odr error\r\n");% z w2 u! r4 i5 d
- return 1;9 b3 W! Q# q7 z4 Z" F
- }8 \- @) i" f H5 q. B/ f
- printf("successfully LSM6DSL set gyro odr\r\n");+ {; [2 Y7 V, b7 W3 }/ Z0 f
- return 0;# K' L8 y% S* \1 r# X
- }' E2 @: S. U$ F/ h7 S
- , X9 u7 L+ E1 c7 g* e+ Q
- uint8_t LSM6DSL_gyro_power_mode(LSM6DSL_power_mode mode)
( ~' D, o5 k P! j2 z Q" [ - {
) Q: d" f/ v/ t7 j3 g% K - HAL_StatusTypeDef hi2c2_status = 0x00;
; n, j" R2 J" F& a9 I - /*first read*/
$ `: p6 `1 c- W. \% C+ Q" H. u - uint8_t addr_val[2] = {LSM6DSL_ACC_GYRO_CTRL2_G,0x00};3 t. J$ m3 u' m' w$ q$ h3 m
- hi2c2_status = HAL_I2C_Mem_Read(&hi2c4,LSM6DSL_I2C_ADDR,addr_val[0],1,&addr_val[1],1,1000);! q8 s! F( q7 W \2 K6 {1 d
- if(HAL_OK!=hi2c2_status){
; s, r9 i- h: T2 m8 L& D; s - printf("get LSM6DSL gyro power_mode error\r\n");
, }1 e. |: h, |- w2 q1 H4 R7 r* s - return 1;
5 R8 V5 [6 k7 V2 j - }
( c! G- b( ^2 v+ W7 F5 U, j# C - switch (mode) {
% X0 I1 W! U5 a- g4 l# n. q - case DEV_POWER_ON: {& q5 P, z3 M) A# R. d0 {2 g, K# [* O
- addr_val[1] = LSM6DSL_SET_BITSLICE(addr_val[1], LSM6DSL_GYRO_ODR,LSM6DSL_GYRO_ODR_12_5_HZ);. }3 F4 P1 i8 B: t
- break;
% W% M4 @6 u. c1 B - }( P4 j% R/ i9 v' t
- case DEV_POWER_OFF: {! M; \& \ }5 u- g/ y
- addr_val[1] = LSM6DSL_SET_BITSLICE(addr_val[1], LSM6DSL_GYRO_ODR,LSM6DSL_GYRO_ODR_POWER_DOWN);0 j$ J5 H2 s \9 E7 |$ K
- break;
c2 h! P+ |( u - }( z7 [7 O1 L# F* |
- case DEV_SLEEP: {
k( Z9 q0 g" t# E/ j; i - addr_val[1] = LSM6DSL_SET_BITSLICE(addr_val[1], LSM6DSL_GYRO_ODR,LSM6DSL_GYRO_ODR_12_5_HZ);/ a9 p& T- I* o# F0 ?: l% n: r
- break;3 V4 Y% H$ Q6 e1 H: u8 t! e
- }: S$ H, m( t; y6 i1 y( F
- default:
* u/ A! A" m' W. @1 q) }7 O - break;
) I; [' M& F3 L5 \" E! _ - } A6 y0 @+ s/ H6 W5 j( m& u
- hi2c2_status = HAL_I2C_Mem_Write(&hi2c4,LSM6DSL_I2C_ADDR,addr_val[0],1,&addr_val[1],1,1000);
! O, h. e: k+ D" I9 c& _7 k% W - if(HAL_OK!=hi2c2_status){
9 w8 ^0 ~, ~- k- c) k - printf("set LSM6DSL gyro power_mode error\r\n");
' a9 |2 A t3 Q9 L1 c2 Q% o2 H - return 1;3 Y" O @9 X7 o( |
- }
9 j( n, ]+ {/ ?; `/ M* [ - printf("successfully LSM6DSL gyro power_mode\r\n");5 ?; y1 C0 Y9 M7 {0 O
- return 0;
" Z6 V$ H+ i* v9 G c9 P - }
- [0 Y; X; c5 S! |& [. j7 @ -
+ o' t: ~4 M( y - uint8_t LSM6DSL_gyro_st_open(void)% S4 w/ E+ v5 H- r
- {
; E, D: I- j6 B; [) D5 K; s - uint8_t ret = 0;
" s% }! o6 v: B- H0 |8 {6 H - ret = LSM6DSL_gyro_power_mode(DEV_POWER_ON);) ^% Q' k/ o: i, A0 @* Z. T+ ?8 {% z
- if (ret>0) {
& l3 m1 d. ]/ Z- O2 s - return 1;2 m2 `4 K ]5 u
- }4 h* q1 ]! Z. x% [0 \: i3 c
-
" l# F$ e/ A/ r" \4 E0 Y - ret = LSM6DSL_gyro_set_range(GYRO_RANGE_1000DPS);
& a9 U0 w6 V/ v) p1 ~- {; l - if (ret>0) {
' V! F) D2 Z5 V7 M' o' D - return 1;. K+ P) T: l7 Z8 \/ M
- }' Z" X9 a9 W: T( b
- 9 R& @& s+ T0 R* k3 c% s0 Y: O
- ret = LSM6DSL_gyro_set_odr(LSM6DSL_GYRO_DEFAULT_ODR_100HZ);
! |8 \6 q: ~7 c4 C5 G% r$ A; B - if (ret>0) {
) G( ]* O8 `2 o - return 1;
& o. U3 u B2 a - }! l. h3 T: R# K6 J, E6 D
- printf("successfully LSM6DSL gyro open\r\n");- s3 F3 r' M5 E! l5 X" o
- return 0; o; {& [! s. M, g$ s
- }
P* ]3 ]* V' B V- Q0 ?+ h7 P - . {/ H8 o8 x) f. A% Q2 p; y# ?
- uint8_t LSM6DSL_gyro_st_close(void)1 H- V& d) T/ z
- {
/ z4 v+ v s; Y: [ - uint8_t ret = 0;
, x) n3 _# h0 Z$ o8 _0 w7 S4 u o - ret = LSM6DSL_gyro_power_mode(DEV_POWER_OFF);
^4 l O/ y P* Z* E) g - if (ret>0) {- X7 H3 }3 F2 R" r
- return 1;
( \4 J- N, m$ A ` - }
0 F; N' V$ r0 Q, @+ Q" Z - printf("successfully LSM6DSL gyro close\r\n");
" n7 ?4 Z* b* b4 s. a5 K- _ - return 0;
3 M9 O. G. |8 q K h, C - }
" i/ `' ^4 r i+ l9 r O -
& Z4 C7 U) P' i( n5 i/ q2 p - void LSM6DSL_init()
- |6 N/ J | @. ?. ^ - {1 p1 c/ I" a$ L P
- if(LSM6DSL_ID_check()>0)5 f( H5 d# B( Y/ @3 C
- return;
! V- |0 p- P# e V - if(LSM6DSL_soft_reset()>0)/ D) ]/ G) X2 J! Y- k
- return;
3 _! a B0 }9 [$ e( z - if(LSM6DSL_acc_power_mode(DEV_POWER_OFF)>0)
5 B, i9 k" U! e H0 Z - return;' Z# r% T8 n- U( p: Z" c' N5 A
- if(LSM6DSL_gyro_power_mode(DEV_POWER_OFF)>0)- p& E2 z: s p$ V0 j, e
- return;( H: U1 _) G/ r9 g1 t) N4 U
- printf("successfully LSM6DSL init\r\n");$ w8 l% Y7 ^5 _" O- S" k0 X
- }/ R6 @/ M7 U" b% H" d8 N' p
- 5 K+ q. d! N. c8 V/ R4 B
- #define DATA_AXIS_X 0# n& I# [2 G7 V/ [
- #define DATA_AXIS_Y 1
* T' ]" S- b u4 @5 @ - #define DATA_AXIS_Z 21 A5 J: z N0 W1 u
-
7 {5 u# a# z1 k/ j" ?! s9 y& \0 ], ? - uint8_t LSM6DSL_acc_read(int32_t *x_data,int32_t *y_data,int32_t *z_data)8 w a# S6 W, Q# G( D
- {& b) K; h6 Y/ m3 _$ q% `/ t. g
- HAL_StatusTypeDef hi2c2_status = 0x00;
, \( E% y7 X! p5 T - /*read 0X28,0X29,0X2A,0X2B,0X2C,0X2D*/
B" S& \0 A S% n, K: P# ?) [, M: C - uint8_t addr[6] = {LSM6DSL_ACC_GYRO_OUTX_L_XL,LSM6DSL_ACC_GYRO_OUTX_H_XL,4 m# a8 D( U. s, K! j" p% }' g
- LSM6DSL_ACC_GYRO_OUTY_L_XL,LSM6DSL_ACC_GYRO_OUTY_H_XL,7 e' D# U% ^3 H9 D' } V) @3 e
- LSM6DSL_ACC_GYRO_OUTZ_L_XL,LSM6DSL_ACC_GYRO_OUTZ_H_XL};" ]) D/ ~2 N9 h& g5 C, Q
- uint8_t val[6] = {0};
# H6 ?) Q' y* s N2 D* m - for(uint8_t i=0; i<6; i++){
4 ~& a% J2 V0 k - hi2c2_status = HAL_I2C_Mem_Read(&hi2c4,LSM6DSL_I2C_ADDR,addr[i],1,&val[i],1,1000);, H+ U0 E0 |: V+ \
- if(HAL_OK!=hi2c2_status){
" K% M- z, a& D! _ x) k: f - printf("get LSM6DSL acc_read[0X%02X] error\r\n",addr[i]);% k3 e$ `* Q8 V- q2 D+ q, f _
- return 1;
2 J+ ?2 C7 g' ], Y - }
$ P% H3 v _" z( Y4 @ u - }$ {5 x( m u y/ U4 T- u$ f
- // printf("read acc reg_data 1:%02X, 2:%02X, 3:%02X, 4:%02X, 5:%02X ,6:%02X\r\n"
: p+ o) E+ n# i" I - // ,val[0],val[1],val[2],val[3],val[4],val[5]);
, }- c$ Q/ g4 F* d, N% P; {! y C - int32_t data[3] = {0};
$ h$ ~0 w+ G9 z0 E! p" e. O/ v - data[DATA_AXIS_X] = (int16_t)((((int16_t)((int8_t)val[1])) << LSM6DSL_SHIFT_EIGHT_BITS) | (val[0]));
1 u4 |! g; f( A; ~# b5 [+ } - data[DATA_AXIS_Y] = (int16_t)((((int16_t)((int8_t)val[3])) << LSM6DSL_SHIFT_EIGHT_BITS) | (val[2]));, N D0 c6 Q2 Y8 _
- data[DATA_AXIS_Z] = (int16_t)((((int16_t)((int8_t)val[5])) << LSM6DSL_SHIFT_EIGHT_BITS) | (val[4]));
4 R% R, `' C6 f5 M4 p - if (cur_acc_factor != 0)
{+ O* I& l: V& }" m - { p- b5 n9 N" Q
- data[DATA_AXIS_X] = (data[DATA_AXIS_X] * cur_acc_factor) / LSM6DSL_ACC_MUL;# z7 L7 ^# t/ y; F) H- |# |
- data[DATA_AXIS_Y] = (data[DATA_AXIS_Y] * cur_acc_factor) / LSM6DSL_ACC_MUL;( q. n' j M/ E6 X0 K) j$ V" R7 A
- data[DATA_AXIS_Z] = (data[DATA_AXIS_Z] * cur_acc_factor) / LSM6DSL_ACC_MUL;. C. v; g$ w0 g B
- }4 _7 O) W( S( I$ P
- // printf("read acc cur_acc_factor:%ld, X:%ld,Y:%ld,Z:%ld\r\n"; g& T3 s' b6 Z4 J! }" }( |% @- d
- // ,cur_acc_factor,data[0],data[1],data[2]);9 y& p" j4 S4 `# e1 I _
- *x_data = data[DATA_AXIS_X];
* h6 o" p8 H7 p9 u6 [" A5 T - *y_data = data[DATA_AXIS_Y];
, u Q# d( H* V! I% A) h5 z - *z_data = data[DATA_AXIS_Z];
4 h/ I" g( _+ J v4 O1 z* M- L - return 0; _: K0 M1 U6 d( E1 v
- }
8 L8 O% P3 ^" L -
1 d) Q; b+ b/ u Q" L4 X0 Q - uint8_t LSM6DSL_gyro_read(int32_t *x_data,int32_t *y_data,int32_t *z_data)
6 |6 n* b8 d8 x% k. N# x4 n( ? - {5 s! ?5 q I4 O
- HAL_StatusTypeDef hi2c2_status = 0x00;- e: {5 U. L9 ~
- /*read 0X22,0X23,0X24,0X25,0X26,0X27*/4 m- T/ Y% ?, D6 o3 I
- uint8_t addr[6] = {LSM6DSL_ACC_GYRO_OUTX_L_G,LSM6DSL_ACC_GYRO_OUTX_H_G,
7 c( N( z. N% }' K - LSM6DSL_ACC_GYRO_OUTY_L_G,LSM6DSL_ACC_GYRO_OUTY_H_G,
& ~6 @& U4 ]* [) ? - LSM6DSL_ACC_GYRO_OUTZ_L_G,LSM6DSL_ACC_GYRO_OUTZ_H_G};
1 }' f1 z- m' H- \) B - uint8_t val[6] = {0};
% o6 P; D: S8 x3 b ~ - for(uint8_t i=0; i<6; i++){
0 e. h w6 F$ j* _8 r3 Y8 J - hi2c2_status = HAL_I2C_Mem_Read(&hi2c4,LSM6DSL_I2C_ADDR,addr[i],1,&val[i],1,1000);
+ x7 M& a1 m: p. T# X; f - if(HAL_OK!=hi2c2_status){' g) }( Y6 R2 v4 ]2 v
- printf("get LSM6DSL gyro_read[0X%02X] error\r\n",addr[i]);5 t4 |& q) g# l& D8 J" r
- return 1;
- I7 N$ O7 r: ?4 O4 l. o - }+ a" z2 J8 Y C! b/ D7 E. o& x
- }* Y$ \. R# f$ z
- // printf("read gyro reg_data 1:%02X, 2:%02X, 3:%02X, 4:%02X, 5:%02X ,6:%02X\r\n") m' S7 f3 E2 |: A% {
- // ,val[0],val[1],val[2],val[3],val[4],val[5]);/ e3 k% u, y% A
- int32_t data[3] = {0};
+ t% ]5 L# I1 i+ L - data[DATA_AXIS_X] = (int16_t)((((int32_t)((int8_t)val[1])) << LSM6DSL_SHIFT_EIGHT_BITS) | (val[0]));
^, ~2 S' E7 {: a - data[DATA_AXIS_Y] = (int16_t)((((int32_t)((int8_t)val[3])) << LSM6DSL_SHIFT_EIGHT_BITS) | (val[2]));
; B: @' J. U. _( l7 V - data[DATA_AXIS_Z] = (int16_t)((((int32_t)((int8_t)val[5])) << LSM6DSL_SHIFT_EIGHT_BITS) | (val[4]));* g: l7 {2 B- l( v u
-
8 f: w5 x: O4 E3 O/ W* Y6 R - if (cur_gyro_factor != 0) {' X7 J' |% K; @. N0 Y6 x2 @; o# y
- data[DATA_AXIS_X] = (data[DATA_AXIS_X] * cur_gyro_factor) / LSM6DSL_GYRO_MUL;% o# m$ q5 d8 ?7 O8 z \
- data[DATA_AXIS_Y] = (data[DATA_AXIS_Y] * cur_gyro_factor) / LSM6DSL_GYRO_MUL;
& e' O! ]( R0 s4 Q% h% O - data[DATA_AXIS_Z] = (data[DATA_AXIS_Z] * cur_gyro_factor) / LSM6DSL_GYRO_MUL;9 J d3 P: }1 `7 @7 a1 b0 d: U$ ?
- }
( O$ O( n7 g+ y W4 w - // printf("read gyro cur_gyro_factor:%ld, X:%ld,Y:%ld,Z:%ld\r\n"
* ]% {$ q; [0 _: A) V. W; p: U* r - // ,cur_gyro_factor,data[0],data[1],data[2]);
1 L* @' v9 ?6 L9 { - *x_data = data[DATA_AXIS_X];- m: V4 P+ C- [+ S- J! u
- *y_data = data[DATA_AXIS_Y]; J7 c1 Q3 W( L& E" U' u7 v
- *z_data = data[DATA_AXIS_Z];
& I4 T( I: v: E' v( z0 _* ` - return 0;
V. f' W9 H1 F, t - }
2.3 传感器数据采集与输出源码设计
% u7 {7 }5 h/ w. R c5 A; L5 J7 o 在main.c文件中,添加各个外设驱动头文件支持
3 A3 _ _$ m# s: [7 {- /* Private includes ----------------------------------------------------------*/
$ f2 h, P7 z2 ^. @$ Y9 ]/ R% n- ^& }# Y - /* USER CODE BEGIN Includes */) @1 j/ M; q0 E% I& T2 `
- #include "../../ICore/key/key.h"9 ]( Z; ^/ N* `- ~
- #include "../../ICore/led/led.h"1 b+ E. _3 L" W: o
- #include "../../ICore/print/print.h"
, o1 D+ N; P3 { Z, c! D; l - #include "../../ICore/usart/usart.h"- G3 Z* _# B; t
- #include "../../ICore/LSM6DSL/LSM6DSL.h"
3 A) M/ G# w1 w5 y+ v - /* USER CODE END Includes */
打印实时采集的三轴加速度信息& V9 d; J1 ]: i+ R5 k1 T
- /* Private user code ---------------------------------------------------------*/
! o6 C0 ?0 @( t0 ^, \ - /* USER CODE BEGIN 0 */( C- w% |' Y& X" o7 F2 M
- void out_print(int32_t acc_x, int32_t acc_y, int32_t acc_z)
, a+ w% p1 F0 K1 t% v- d - {
9 t* m% E# e! {4 O+ V - if(acc_x>0)/ b, x% \, R" A0 t" B
- printf("%d.%d, ",(acc_x*98)/10000,((acc_x*98)%10000)/100);- G c: Y6 Z0 J8 T0 w) ~+ O3 L* ^
- else
3 D; X: M t3 y" n* y7 j' G - printf("%d.%d, ",(acc_x*98)/10000,((-acc_x*98)%10000)/100);" q& d( d2 I/ y/ P! B
- if(acc_y>0)& G" e# q8 L$ I, a& f
- printf("%d.%d, ",(acc_y*98)/10000,((acc_y*98)%10000)/100);4 b6 s& J- H1 y, }: [' Q
- else
+ K2 ^* k' Q* ? - printf("%d.%d, ",(acc_y*98)/10000,((-acc_y*98)%10000)/100);
) t# Z" D' e* t9 I) Q - if(acc_z>0)
) A! x% }4 }, N0 ? ] ^4 O* O - printf("%d.%d, ",(acc_z*98)/10000,((acc_z*98)%10000)/100);
; ?0 o' F. k. l6 v - else2 v4 w' g& k1 Q' ]6 v) o7 p
- printf("%d.%d, ",(acc_z*98)/10000,((-acc_z*98)%10000)/100);
, V8 |) s! \- W+ d - }
3 i5 E4 M4 @8 f1 L" k C2 |; j - /* USER CODE END 0 */
在main函数中,初始化各个外设
6 n9 Q k6 X& Y. {* x- R- int main(void); v( G) Q4 X& |0 A6 x( V% X
- {
1 d2 p- P0 E# F, L0 W$ i - /* USER CODE BEGIN 1 */4 \5 ?4 K) T$ J4 u! _
- int32_t acc_x,acc_y,acc_z;+ c7 P9 x( i+ q
- /* USER CODE END 1 */ u. V# ]% K" k: x2 E2 U
-
$ L% X5 O: e1 [4 w/ P' g - /* MCU Configuration--------------------------------------------------------*/
- L9 I2 ~4 [" O$ c -
' @( F( v9 S0 m7 B" S( e - /* Reset of all peripherals, Initializes the Flash interface and the Systick. */
( g9 I" Z# ]1 G w1 `- W - HAL_Init();* e$ _/ i0 e2 U
- 1 W) [: N+ r% [
- /* USER CODE BEGIN Init */7 C' j4 p% u+ `! d4 l$ `/ c; U
- ' D1 S- l8 ], M
- /* USER CODE END Init */
8 ]8 Y2 @$ P/ [1 w+ f. _ - * ]. W; u$ P- d% U3 Z$ \
- /* Configure the system clock */
: z5 y y: c6 l) {3 \ - SystemClock_Config();
# ]- A. Z) F" O! ? - 3 p4 D3 Q+ p! N6 v5 N7 J% l
- /* USER CODE BEGIN SysInit */, I* M" K7 k, u6 @+ m
-
0 C# {# h# u" u o - /* USER CODE END SysInit */ x9 a- `# }! ?/ j9 n& h- y
-
/ D+ i0 x) I4 k3 I5 q - /* Initialize all configured peripherals */
6 I' F" Y. A' ?" G2 ~) z - MX_GPIO_Init(); G" z0 U2 a7 j4 K1 G: q
- MX_DMA_Init();# C- ~# l, P5 @- L( r$ u
- MX_I2C4_Init();
' T8 k7 c4 e6 L, O - MX_LPUART1_UART_Init();
) ?0 w, G. O& U5 Z3 i% H - /* USER CODE BEGIN 2 */
v5 X* i, I; }. l6 i% }: J - ResetPrintInit(&hlpuart1);
) g0 `1 t) O5 [ - HAL_UART_Receive_IT(&hlpuart1,(uint8_t *)&HLPUSART_NewData, 1); //再开启接收中断
$ g; m9 ~9 |; Q" _' a* R - HLPUSART_RX_STA = 0;
; N7 Z. ]* @& C8 W - //LSM6DSL
9 W& M4 J/ P. I. X - LSM6DSL_init();
' W$ b8 U F. i: n! M - LSM6DSL_acc_st_open();
& p8 G) J% V9 U - acc_x = acc_y = acc_z = 0;/ k3 l3 R3 R. \3 [
- uint8_t menu = 0;* Q/ ?0 Y( D( J8 T4 W# |* E
- uint8_t step_size = 3;( R9 y( M; P7 f" E$ `- @2 Z; m
- /* USER CODE END 2 */
l& V) }! X3 J$ n1 `* \ 在main函数循环体内,实现根据按键采集传感器数据(开发板正面朝上):( j- i6 a2 q! T
1)保持开发板在桌面不动,按键KEY0按下时,采集静止不动姿态时的三轴加速度,并每采集三次,输出一次姿态结果[1,0,0],再次按下KEY0时停止采集
- p1 G) k2 `5 G7 l# f 2)保持开发板在桌面左右移动,按键KEY1按下时,采集左右移动姿态时的三轴加速度,并每采集三次,输出一次姿态结果[0,1,0],再次按下KEY1时停止采集7 [% W# V; d3 m, I7 [
3)保持开发板在桌面上上下移动(垂直方向),按键KEY2按下时,采集左右移动姿态时的三轴加速度,并每采集三次,输出一次姿态结果[0,0,1],再次按下KEY2时停止采集* a' ]# ^% Y8 Z7 D
( X. Y0 O6 K9 Y( D3 A" _
- /* USER CODE BEGIN WHILE */8 G' ^. z; ^( t6 D8 V' F
- while (1)* K, L3 E4 x! ]& C: C
- {
2 S) |" a: o! ` - if(HLPUSART_RX_STA&0xC000){//溢出或换行,重新开始- j0 x, G0 F. M7 @, j
- printf("%.*s\r\n",HLPUSART_RX_STA&0X0FFF, HLPUSART_RX_BUF);# \" u* _6 x3 x2 W; U
- HLPUSART_RX_STA=0;//接收错误,重新开始
1 K& Y, w9 z! u+ s5 ` M - HAL_Delay(100);//等待/ U& D" B: I1 x
- }
1 K9 j. e5 K9 e; B! ?8 M - if(KEY_0())# g* j4 I! ^' m F& l& e
- {
- ]1 r4 {, `0 k- v - if(menu&0x01)
- M% L; _# ]( W - menu &= 0XFE; //取消静止不动数据刷新
5 Q r3 F l/ Z* a2 p - else{
/ D6 M2 K4 l; l6 Q( D$ ^0 n, s* N$ z - menu |= 0X01; //开启静止不动数据刷新
5 R8 B& z) n7 T. ^ - }, J; L; B, `% v; u5 I8 o
- menu &= 0XF9; //取消其他数据刷新
& n+ c% ?- H+ G3 W/ ` - }
6 L4 k! N6 `7 Y$ c - if(KEY_1())
, |( t1 Q; W$ _# i6 L U* d - {
+ ]' P1 S4 D+ ]1 ?; B% n& K& I1 w - if(menu&0x02)' O5 ^( |* r- z% \
- menu &= 0XFD; //取消左右移动数据刷新
8 u( Z; ?( k7 X9 n$ H5 { - else{
; o, w+ Y, j, w9 P5 ^ - menu |= 0X02; //开启左右移动数据刷新! v1 l$ G" o2 x# X4 ~
- }
4 W; G: B& Q; k3 s - menu &= 0XFA; //取消其他数据刷新6 f' v! h% c7 P+ q& }8 Y1 m" _5 t6 j" g
- # |" q& Q/ B; R+ \* }
- }8 A4 o/ a E' b
- if(KEY_2())3 w, p2 v0 [8 t7 Z+ b7 j
- {
! ]" t. j0 Y: A y" C. K& Y - if(menu&0x04)9 a4 h( _- H9 ^ Q& Y
- menu &= 0XFB; //取消上下移动数据刷新
$ e, J2 Z, k. m) |* n - else{
$ j! l, J: s9 T \1 N _! M - menu |= 0X04; //开启上下移动数据刷新
" m6 `. v: U1 l: T4 T% d - }
8 ]$ t0 Q* r& x$ q' g4 @ - menu &= 0XFC; //取消其他数据刷新# H Q2 z M: I: T |0 z5 Z( M" C; n
- ( G, _# s- b# q# U
- }. |1 l z; b) v) @" |5 R: y
- if(menu&0x01)//静止不动0 B( q& A- n. @! T( a* q2 H
- {8 W" H. w) u" z; Y: T9 y
- for(uint8_t i =0; i<step_size;i++){5 v! C' L2 v5 M6 a, w
- LSM6DSL_acc_read(&acc_x,&acc_y,&acc_z);
% r( ?8 A+ [$ h( p6 l, { - out_print(acc_x,acc_y,acc_z);$ v2 {2 I) L* R- K7 D
- HAL_Delay(100);//等待. B, N% W$ m3 t* P+ ?% y6 _
- }
; T6 r2 o- P7 E& o - printf("1, 0, 0\r\n");
# ~" s1 e# U D! L - Toggle_led0();3 l/ y) X8 S+ T; a! p) D. v. I* @
- }
' o( E. j) D3 Q& W, j; q& b - if(menu&0x02)//左右移动" \1 \3 |' j1 ^* T
- {
, h) D, u, A1 L& x% a F - for(uint8_t i =0; i<step_size;i++){
0 t2 l$ M$ F H0 i - LSM6DSL_acc_read(&acc_x,&acc_y,&acc_z);% C* o3 a1 ~+ Y- [1 }; C
- out_print(acc_x,acc_y,acc_z);* v/ Y3 @! r% ]- ?
- HAL_Delay(100);//等待
- u3 E( m9 v. f - }- e( U7 y( C% @$ t2 _9 x
- printf("0, 1, 0\r\n");
/ n6 A. a, \- H N$ ]) V' c - Toggle_led1();2 M( s; B) Q8 F8 H
- }) l7 e' Y% q: c. F+ I& V
- if(menu&0x04)//上下移动& t# b8 a# G- G. Y
- {2 n: H& l6 x" |' a
- for(uint8_t i =0; i<step_size;i++){( x; o- H5 B3 Q$ S
- LSM6DSL_acc_read(&acc_x,&acc_y,&acc_z);
- x7 ]. X4 N+ ` - out_print(acc_x,acc_y,acc_z);: K0 P+ l6 B0 }: |$ N
- HAL_Delay(100);//等待
' s2 j4 O. V Y: c# o - }
0 J9 G& E8 [5 d7 c" v - printf("0, 0, 1\r\n");. h1 Y2 b5 Y; f( O1 a
- Toggle_led2();
' i. ~) m+ A( n, B# w9 e9 L/ D - }; X# H2 D- F! ?3 g. `( `
- /* USER CODE END WHILE */
2.4 编辑下载程序,采集数据; R6 E) X: ^1 c) u! ]: y! P
编译程序及加载到开发板( Q" A9 Z" k+ b+ j
! \- f1 G1 ^9 Y7 X, L' w4 w& }3 n2 b
 : e4 O1 d: P. q) Y. B
( M# X0 c; t& ~7 P4 l R2 ?
打开串口助手,连接开发板,先清空屏幕,然后按上述功能操作进行数据采集,每种姿态采集大概一分钟的数据,完成后保存数据。
) U- P6 B7 I O( i/ {& C: n8 A' {# Q9 u1 N) a \

; W4 b: a" ?3 u0 k- R& S# L& t$ ? Y( `6 U8 ^
创建目录My_HAR_Study,将保存的txt文件拷贝到该目录,并将该文件修改为.csv后缀& K: o4 V( U* C: S0 f
$ F# s2 @; h0 y: a

3 ?! [9 g9 {' t+ m% N6 ~" q. P! B4 n( V# c6 t$ @! D. B
三、模型训练! r$ ]$ B8 {# w/ b) F! {5 h% g3 [
在该目录下,创建myrun.py文件,内容如下:! m D+ e1 C& z N" W$ u* P1 q+ t
- #模型训练文件 myrun.py 训练 epochs 1000次
d- O0 {1 h! e - # myrun.py
* d* F6 a5 X2 {' x - '''
; H R N j+ _% V9 ^, W - 开发板(正面朝上)姿态检测
& s4 v" Y' I- P+ `% j - 静止不动、左右移动、上下移动& F- J* w; r. R! G
-
2 m |' ~( G0 k2 a - 输入层 -> 隐藏层 -> 输出层
' H% g5 q; W! ?+ y6 v - '''
1 V" \' S! z) [( M' R z, Y -
: T3 O4 w/ g% O - # 导入工具包* g' `4 m7 ~3 {/ ]) @. ?
- import pandas as pd
7 s1 g) P& L D( Y- u% Q - import numpy as np
& z$ x4 K V! X9 }8 [ - from keras.models import Sequential
9 k, D. L6 m" B( k - from keras.layers import Dense, Dropout4 z# K% K, H3 \
- from keras.optimizers import SGD
, `$ \) j1 m& h$ n/ {1 q( g1 t. P# b% w - : ?, h2 [7 S5 Y! m& W
- # %% 读取数据) R& ~: N" }. @: _/ _
- data = pd.read_csv('SaveWindows2023_1_28_16-31-14.csv', sep=',', header=None)
& I, P$ y; t8 t# k. u4 y. G - data_x = data.loc[:, 0:8] # 取1~9列所有数据2 \; ]1 d8 ^" X1 W- ]' W5 c
- data_y = data.loc[:, 9:11]- h; l* {- d! O: s* d
- data_y.astype(int)' u, o- ^! o2 O
- #
; J' B* U' T1 y$ B: R# W" f5 C { - print("-x-")+ v, \& _% V6 ^ o& d7 n5 E
- print(data_x[0:2])9 _' e, [# X; Q
- print("-y-")
, g: \* Z. f, W z. e, d) p - print(data_y[0:2])
. P6 Q% K+ f8 n9 R2 N8 W - 6 P) {) s. h! P _' F5 |5 I
- # %% 建立模型
' F' C( D. l" V: w# x3 R- _ - model = Sequential()
. C+ W$ | v/ X0 m$ P% V - # Dense(64) 是一个具有 64 个隐藏神经元的全连接层。! I7 G; l, Q% O* {
- # 在第一层必须指定所期望的输入数据尺寸:
" Y0 M3 \; E/ u - # 在这里,是一个 9 维的向量。& r+ U# v3 A( c! q8 c
- model.add(Dense(64, activation='relu', input_dim=9))
8 g+ f" e8 i% K1 l% ~ - model.add(Dense(32, activation='relu')); e0 J$ d* n1 w* {" K( ?
- model.add(Dense(3, activation='softmax'))
. l# ^! @) `& g% ~' K, ?2 O - 3 N2 W$ p6 I6 Z( ?2 Q
- sgd = SGD(lr=0.01, decay=1e-6, momentum=0.9, nesterov=True)
# ~3 c5 P) a% Q$ M - model.compile(loss='categorical_crossentropy',0 I: e+ r I1 C+ u" _# s3 K5 z
- optimizer=sgd,
]9 m, R. b& ? - metrics=['accuracy'])( b: A( ]3 o) C3 l( M0 m
- 6 d! L! s( e( @; y# e, b
- model.fit(data_x, data_y,
( g6 W8 T, W8 n. J+ A% K6 e3 \ - epochs=1000,# l, c# l- I$ F; y
- batch_size=72)
4 J, o3 W! M& k - score = model.evaluate(data_x, data_y, batch_size=72)7 O# k2 V% R5 b6 y
-
7 u9 z& f6 E* l) \1 | - # 保存模型, ~6 M7 \0 A, q Y
- model.save('myhar.h5')
T8 I" {! r1 V' b 当前目录启动命令行工具,运行python3 .\myrun.py命令,
/ H$ F, B9 U: M& O6 m1 w5 z8 q; ^5 `, u' ]& h" w+ _0 c
 ; h' y0 V' l8 ?
. A; F$ r. q \6 R6 ? O
 1 b$ F8 O8 f* W9 s. ^
# h1 f. E |3 D0 R/ K四、cube.AI配置及c模型生成
$ H0 a3 _ X0 `' `2 t6 x 回到数据采集工程(stm32L496VGT6_AI),双击.ioc打开cubeMX配置页面。
, y* X+ z5 e' j5 p& M2 V, j/ I8 p- r' G3 k; T c L

6 g' t. ^- i9 S o9 G) p9 X; R/ D$ b6 c$ t7 I
添加my_har模型,选择刚刚生成的keras模型文件(.h5),注意值生成模型,不需要应用程序。
* u. w* S& I0 N, L6 s: L4 y$ y' W+ ~8 p: A, `7 b. t1 O

4 D! Y& x( q/ g. i, N: ^! P3 n* o" o2 q/ I1 E
分析结果显示,模型精度很差,意料之中,毕竟神经网络层只进行了简单设计,实现不了那么复杂姿态识别,但验证模型没有错误,支持转换,可以用来演示完开发流程就OK。
6 P. f ?+ A1 |9 d7 K$ j& z2 m1 x7 ^) n/ v* t0 e1 ?

, t- I( z) r$ q( I: y
& r9 O. s& a( R" C: O4 Y! e( \ 根据分析稍微调整一下heap和stack大小
F$ D. m Q" m1 m/ m3 L
# H5 i* H$ N0 d1 Q% J

) O8 v% J; a S* p5 R$ ]6 U
8 s5 G9 j$ v. \# u 生成输出代码如下图所示。, X" ~1 q: D4 O( s# f
0 h+ G2 y# u' S: C" x5 ~% r

" H+ T; ]. t+ f: X0 R* [' m
- f; {" J, b0 l! U" L% j. t3 Q3 T7 D+ z5 V
五、模型调用及测试9 F: j3 l- g( ?! @; g
在项目属性设置页面,开启float支持
+ A5 s8 x$ \/ v. a# l7 X$ I6 Q% L0 W, L/ v2 b" |

2 u6 S9 [! m0 _3 U0 z3 B1 b$ H
8 U% l* A5 `, |1 K) b8 I 在main.c源文件中,添加AI模型库的头文件8 c/ F3 L/ w- ~9 n
- /* Private includes ----------------------------------------------------------*/( X* }. C" x" w+ p* B
- /* USER CODE BEGIN Includes */
: X4 }8 F; H3 ~2 t - #include <stdlib.h>; \( b. K* Z/ f [+ m
- #include "../../ICore/key/key.h"
% v+ x% K j7 \; O8 _ - #include "../../ICore/led/led.h"
7 g2 ~ r# J, c( u% w; f& u/ _- N - #include "../../ICore/print/print.h"1 w/ o/ H! P/ q$ X, L9 m2 D9 V
- #include "../../ICore/usart/usart.h"
: s3 Z1 U4 K" W# i! ] - #include "../../ICore/LSM6DSL/LSM6DSL.h"' f& R/ N, F: H3 Q: ?4 t0 @
- #include "../../X-CUBE-AI/app/my_har.h"
7 \' r# z# f! D" Q$ l# u - #include "../../X-CUBE-AI/app/my_har_data.h"
$ V, s3 e% C% `) H) W. `' E - /* USER CODE END Includes */
) Y/ B8 f& R+ j- ~! ] 在main.c源文件中,添加AI模型库支持函数
5 V. ^- a3 y/ c, S- /* Private user code ---------------------------------------------------------*/
: G, Y" d8 b5 \( g- l - /* USER CODE BEGIN 0 */
1 ^& k- L* G, [! M6 a- X - void out_print(int32_t acc_x, int32_t acc_y, int32_t acc_z)9 {! l( q5 f9 d
- {
& s, v* I: s/ `2 L - if(acc_x>0)
9 B- [7 ]0 R! A% ` - printf("%d.%d, ",(acc_x*98)/10000,((acc_x*98)%10000)/100);' g4 p7 S" R7 I' e% {# m
- else$ x, g5 D$ u+ F
- printf("%d.%d, ",(acc_x*98)/10000,((-acc_x*98)%10000)/100);" Z Y6 r' A$ }) v+ R4 \+ u( d: E
- if(acc_y>0)' T0 h, Y: b i/ y' E: g/ Z7 ]8 Y
- printf("%d.%d, ",(acc_y*98)/10000,((acc_y*98)%10000)/100);7 v) m' L& J3 e! V$ e* Y, H
- else5 ~0 _. ]2 R- Z/ T2 a
- printf("%d.%d, ",(acc_y*98)/10000,((-acc_y*98)%10000)/100);
0 ~. D1 J; a+ ?0 Q0 a6 D. V+ w - if(acc_z>0); E; Z! }- ~" Z( K6 f* V; A$ s7 B
- printf("%d.%d, ",(acc_z*98)/10000,((acc_z*98)%10000)/100);
; T8 h9 Q- M: L$ s - else
: z+ O$ w% W% E9 u+ G - printf("%d.%d, ",(acc_z*98)/10000,((-acc_z*98)%10000)/100);) B9 h2 B+ ?" O
- } g7 a! z g5 q3 f9 @
-
! V5 J5 m# i5 A1 T. Z4 f - /* Global handle to reference the instantiated C-model */- q$ Q/ X" t5 g5 `' m3 |
- static ai_handle network = AI_HANDLE_NULL;! B. z3 ~$ V. a: e+ f( ?* Y) ]( u
-
& n2 M$ d6 |/ `2 J$ w- P9 t0 ^, j W - /* Global c-array to handle the activations buffer */* k- [6 Q! }, p
- AI_ALIGNED(32)+ u7 M' j% Z' x7 v& n
- static ai_u8 activations[AI_MY_HAR_DATA_ACTIVATIONS_SIZE];
! y5 l" I' n' V4 Y$ S -
v) h! `; Z$ z3 e/ [- b, o - AI_ALIGNED(32)6 t: b" A9 u( t
- static ai_float in_data[AI_MY_HAR_IN_1_SIZE];$ o6 K& G+ k' \- X6 ?& K! K+ V' I
- ( S5 o" [7 F; T% K/ \; m' z: j
- AI_ALIGNED(32)* _9 }( l( D: C
- static ai_float out_data[AI_MY_HAR_OUT_1_SIZE];
# H" }( z0 z: o1 d2 E! t% y - - [: {5 w% j+ D
- /* Array of pointer to manage the model's input/output tensors */( {& T. u* `1 w* c6 I
- static ai_buffer *ai_input;: j8 t9 F- `! g
- static ai_buffer *ai_output;
' S7 W$ R+ V: A4 y! [ - static ai_buffer_format fmt_input;
1 k/ X' ~, D* J, P& `7 @9 @+ _ - static ai_buffer_format fmt_output;3 v% b+ y. H! \1 k) |0 I- W% ~
- ) y/ Q. S' i8 R4 @' g
- #define NSIZE 3
0 C# x/ \9 e1 v( A X, ] - ' ?1 Q' ]# R# F. c5 W+ J
- void buf_print(void)
$ h. R* w' ], r5 I$ A1 t - {! A$ Y( n, \! {# S! r/ l8 |
- printf("in_data:");
( x$ B( Z4 B, |2 q2 N - for (int i=0; i<AI_MY_HAR_IN_1_SIZE; i++)
( L# y. ]0 e. K' [0 S4 J - {+ b& r3 Z; x3 U, Q7 I' x
- printf("%.2f ",((ai_float*)in_data)[i]);
* A9 K' @# a& K: e - }0 [1 n7 Q9 ^6 m4 V/ F+ n, g
- printf("\n");
0 q: U8 v- c7 Y$ a$ D5 I! S4 ` - printf("out_data:"); S+ e4 X/ _( [ E: _
- for (int i=0; i<AI_MY_HAR_OUT_1_SIZE; i++)! M0 b* @! Z X7 U
- {
. x c) |% m/ z - printf("%.2f ",((ai_float*)out_data)[i]);
. w- Q$ {: u2 A# o5 K! g: Y G9 d8 U - }
" O* b( A4 d4 W- j, N, g6 @ - printf("\n");' ^% f6 \; i5 b
- }5 [/ i' \5 ?9 e- [& G, E+ [
-
/ q3 l" N* J7 P1 t - void aiPrintBufInfo(const ai_buffer *buffer)5 t' g) t2 C* A% p7 Y8 y
- {
t5 E, {; p0 v' z: i - printf("(%lu, %lu, %lu, %lu)", AI_BUFFER_SHAPE_ELEM(buffer, AI_SHAPE_BATCH),
0 w' b: Q2 I& c* h. i$ x6 e; Q1 z - AI_BUFFER_SHAPE_ELEM(buffer, AI_SHAPE_HEIGHT), D% b1 Q5 {: k+ j; Q% Q2 A& n
- AI_BUFFER_SHAPE_ELEM(buffer, AI_SHAPE_WIDTH),
% X$ P H/ A* y' t& q( _5 ~ - AI_BUFFER_SHAPE_ELEM(buffer, AI_SHAPE_CHANNEL));
. a$ Q: N) Y6 }, S! [3 r - printf(" buffer_size:%d ", (int)AI_BUFFER_SIZE(buffer));9 O% N3 M2 w4 Y% E
- }
) \9 H& M: k6 A, l# X: k -
1 \) W E2 H3 D; b1 U. Y+ L - void aiPrintDataType(const ai_buffer_format fmt)
& i9 V+ P/ c* y$ ~. g - {! c+ R+ w5 Y- m/ L$ ?5 E, X
- if (AI_BUFFER_FMT_GET_TYPE(fmt) == AI_BUFFER_FMT_TYPE_FLOAT)
* r2 G2 a- @% m/ f+ Q6 l, _+ B! R4 N - printf("float%d ", (int)AI_BUFFER_FMT_GET_BITS(fmt));
5 n1 a8 Q) S; c$ L, d2 y( D - else if (AI_BUFFER_FMT_GET_TYPE(fmt) == AI_BUFFER_FMT_TYPE_BOOL) {
5 R! h# a6 M8 K& A" B - printf("bool%d ", (int)AI_BUFFER_FMT_GET_BITS(fmt));$ {! V. @6 U, `
- } else { /* integer type *// G6 p {; y) i; R
- printf("%s%d ", AI_BUFFER_FMT_GET_SIGN(fmt)?"i":"u",
. H7 s" O/ {7 j4 i1 r. G - (int)AI_BUFFER_FMT_GET_BITS(fmt));# R# b% R* D' h. [ _% N
- }
# E5 q# M A3 r$ ^ - }
- ^& w$ v4 i; w: e -
! f( @* h1 @2 {" H' M4 m- V - void aiPrintDataInfo(const ai_buffer *buffer,const ai_buffer_format fmt)7 [5 o: i/ k% L/ P' Q
- {
( y0 D- X2 W% q* i - if (buffer->data)
0 O5 _7 C1 x6 D. i# A; Q" s- K - printf(" @0x%X/%d \n"," M# f: d! V5 X( V" {9 S. L) t
- (int)buffer->data,
, M9 I& M- n/ E9 Z6 j - (int)AI_BUFFER_BYTE_SIZE(AI_BUFFER_SIZE(buffer), fmt)
0 m9 e1 I% W- y - ); v/ Y$ V1 s; [
- else
5 U9 m/ [3 l: D n1 T! n z. ? - printf(" (User Domain)/%d \n",
% |9 J# _* ^. ?) L; |. u' h# f3 U - (int)AI_BUFFER_BYTE_SIZE(AI_BUFFER_SIZE(buffer), fmt)
! _) z$ P6 s9 S0 d - );
^9 T6 U1 L4 K$ u - }/ V) @/ C' [- t1 N
-
% [* ]0 g. v# U( s* X/ P) \; @1 V$ v - void aiPrintNetworkInfo(const ai_network_report report)- a* E0 m8 i! A" o% z' u1 ?& }
- {
0 t% N1 f6 m8 ~0 X" s$ ] - printf("Model name : %s\n", report.model_name);
- G& P. B, Q8 X( D' { - printf(" model signature : %s\n", report.model_signature);9 a) I1 E3 k8 p3 M
- printf(" model datetime : %s\r\n", report.model_datetime);% d6 J- A) L! L
- printf(" compile datetime : %s\r\n", report.compile_datetime);
0 v6 z9 Q( T' K4 ~ - printf(" runtime version : %d.%d.%d\r\n",4 i `% l2 [+ D# b/ @! \$ Y
- report.runtime_version.major,
. @# |, f6 Q& X/ L) a - report.runtime_version.minor,
9 V+ P2 a: Y! m5 J - report.runtime_version.micro);
1 O- j$ [8 b9 m7 U - if (report.tool_revision[0])
( G( P( N# ~. U: X, B! J - printf(" Tool revision : %s\r\n", (report.tool_revision[0])?report.tool_revision:"");4 X- @: m8 j4 z9 ]
- printf(" tools version : %d.%d.%d\r\n",4 U0 z$ t) O$ g( B s9 a8 e, L' R
- report.tool_version.major,7 I. T' P/ |( F; e5 a
- report.tool_version.minor,
' Y- J0 u! `) f - report.tool_version.micro);
+ y, b: \; @$ o9 }7 H' V7 o - printf(" complexity : %lu MACC\r\n", (unsigned long)report.n_macc);
) V Y1 C& ~; H* P5 y" [ - printf(" c-nodes : %d\r\n", (int)report.n_nodes);9 d! t$ x9 I! ^
- ' w) }& }9 J1 I. G# }5 S8 j* q5 U
- printf(" map_activations : %d\r\n", report.map_activations.size);
, m' r$ ~, z8 E - for (int idx=0; idx<report.map_activations.size;idx++) {# J0 p3 \4 i" [# I) J, }
- const ai_buffer *buffer = &report.map_activations.buffer[idx];6 S. a& @: ?+ b( l; l7 a: ^
- printf(" [%d] ", idx);( b) A6 g' ~$ T0 L
- aiPrintBufInfo(buffer);
8 H, B6 t' L6 w8 o2 r- q - printf("\r\n");
6 U4 k# W( ?: }+ k* a - }" ?9 w$ v4 f! ?! Z
-
) Z ?" q' S; D1 c - printf(" map_weights : %d\r\n", report.map_weights.size);
5 ~2 ]( }- l8 T" g - for (int idx=0; idx<report.map_weights.size;idx++) {
$ V& s( l; w' m8 T- p" r2 X# O3 ^ - const ai_buffer *buffer = &report.map_weights.buffer[idx];
0 i. {' f6 o, p1 I - printf(" [%d] ", idx);6 X6 u- M# n; g7 v# M; D
- aiPrintBufInfo(buffer);% ^' D) Z5 P9 q0 L- x
- printf("\r\n");4 x. x4 w: M# }0 y# E8 }
- }
8 D6 H) ?: \, ^+ V6 f - }
0 _" V7 N& Z( {- O* r4 i. S - 7 o7 l/ e. ?9 i) {
- /*
' ~2 s! g+ [+ z% O& Z, w$ `5 R# g- D - * Bootstrap3 v; a# p2 \, k! t
- */
' ~4 {4 g- u4 i5 O7 l5 L: ^! g# ] - int aiInit(void) {4 ?, z) t5 k( ?" {5 t. O" f0 P
- ai_error err;/ \6 K( t( e. Q: u# P& d
-
* A, {/ C9 ]. u" U2 q* I4 }* Z, z - /* Create and initialize the c-model */
$ f! \+ ?! ?% D1 \ - const ai_handle acts[] = { activations };* k6 Z5 v) F; X& Y: v8 @0 a
- err = ai_my_har_create_and_init(&network, acts, NULL);( `7 @& j- E% P/ g/ |
- if (err.type != AI_ERROR_NONE) {, e. M3 e5 K; v" K) b6 O8 j" ]
- printf("ai_error_type:%d,ai_error_code:%d\r\n",err.type,err.code);
0 S4 ~" `! K/ i. a! [& m( M - };
w- j/ x) U8 ^. R -
7 u0 W; h; i8 z9 D) f8 T# z - ai_network_report report;
+ }. F% h( Q9 [/ l0 c - if (ai_my_har_get_report(network, &report) != true) { l. i; T# d; L1 }0 G
- printf("ai get report error\n");' j" L" Q' l0 ]* Z4 h
- return -1;
" s& x; |8 ^, F3 p8 F( q6 j - }% b* i, B. G, a9 h- l! k' x6 v
- + V9 t1 w6 G( R
- aiPrintNetworkInfo(report);
# X3 e" w, F& }4 w% M. V - ( E. Z2 \$ o8 h/ R8 G% @
- /* Reteive pointers to the model's input/output tensors */
5 B0 E$ M( H; L- `7 y7 L - ai_input = ai_my_har_inputs_get(network, NULL);2 z! F4 p. I7 b: f4 j2 G* Y7 \
- ai_output = ai_my_har_outputs_get(network, NULL);3 S1 y2 k5 z8 R! ` i7 F
- //, ~4 [ O: k" r& s3 V
- fmt_input = AI_BUFFER_FORMAT(ai_input);3 T' V; M' q# o8 b0 v, X7 u4 G$ x
- fmt_output = AI_BUFFER_FORMAT(ai_output);
+ R; s ?4 Q; V -
1 v. K& \! k0 R5 p* s( G - printf(" n_inputs/n_outputs : %u/%u\r\n", report.n_inputs,# ]% i4 n }+ m; @' A
- report.n_outputs);, `; f' }5 ^9 s% e" H f* E' U) f
- printf("input :");) I4 P2 ~5 v' t6 ^6 c& B
- aiPrintBufInfo(ai_input);! g5 {# R; Y/ @9 @5 d$ G& d
- aiPrintDataType(fmt_input);4 E# g( T" c2 s- g
- aiPrintDataInfo(ai_input, fmt_input);
2 u; N( z# T+ O( T1 S7 ]. U - // a8 K; g- ^+ \6 X% B* b
- printf("output :");
0 `% z- X: F) n/ u* \' D. b - aiPrintBufInfo(ai_output);# q! n0 O& I$ H* `. f- [7 Q* x
- aiPrintDataType(fmt_output);* {* `& W6 u( q n, k
- aiPrintDataInfo(ai_output, fmt_output);( X1 k' h% `* J, M" A' g* p1 o
- return 0;
# h0 H8 W# e9 Y/ i' z, L - }
* t: [% L4 F5 h. V% B# X -
# r% f. I; ~; m! @ - int acquire_and_process_data(void *in_data,uint8_t index, int32_t acc_x, int32_t acc_y, int32_t acc_z)# ^7 E$ c: X L) G: ^7 M
- {' f8 `) l- w$ O" T
- char buf_srt[64]={0};
& A% j+ {. h1 D0 E- ? h) N - if(acc_x>0){
: D# ^' p) u& l& } - sprintf(buf_srt,"%d.%d, ",(acc_x*98)/10000,((acc_x*98)%10000)/100);. N& o& K% g3 o3 w
- ((ai_float*)in_data)[NSIZE*index] =(float)atof(buf_srt);
# E2 o. ]0 F, S* b1 `9 T; d - }else{
( z" T$ K! G* y$ ^. ~) j - sprintf(buf_srt,"%d.%d, ",(acc_x*98)/10000,((-acc_x*98)%10000)/100);
1 p, ]6 [* W$ E) C% n" I7 z2 S) R - ((ai_float*)in_data)[NSIZE*index] =(float)atof(buf_srt);
1 A+ o- r/ C* c, { - }
& g# B3 x! h+ H j - if(acc_y>0){. d: j% w; N7 b7 m$ M' x
- sprintf(buf_srt,"%d.%d, ",(acc_y*98)/10000,((acc_y*98)%10000)/100);6 V' D" R! c/ d; ~9 N7 r
- ((ai_float*)in_data)[NSIZE*index+1] =(float)atof(buf_srt); }, P+ Z) m6 |2 P
- }else{
) p+ C4 R \* M& v" {9 k8 Q* X - sprintf(buf_srt,"%d.%d, ",(acc_y*98)/10000,((-acc_y*98)%10000)/100);
; Y+ y# N r7 h( r( i6 g - ((ai_float*)in_data)[NSIZE*index+1] =(float)atof(buf_srt);& D' z2 k$ E) n. d
- }
+ m5 Y( Q: X: M5 K) ^8 B& P - if(acc_z>0){6 [: N; z2 w1 D
- sprintf(buf_srt,"%d.%d, ",(acc_z*98)/10000,((acc_z*98)%10000)/100);; C% t( F4 T% R0 J
- ((ai_float*)in_data)[NSIZE*index+2] =(float)atof(buf_srt);
$ n3 [( r; }, @ - }else{& K9 ~8 a% Q d; a0 e
- sprintf(buf_srt,"%d.%d, ",(acc_z*98)/10000,((-acc_z*98)%10000)/100);, p$ J. K7 V. D
- ((ai_float*)in_data)[NSIZE*index+2] =(float)atof(buf_srt);: {/ z1 o$ n% K) C+ ^
- }- r! |3 `: L! j- k5 u7 A
- return 0;
0 T) F! A( z( g7 p2 ^ a - }
& J! D9 S1 Z, C0 \% D% R9 c - /*
0 g" p. P& q' z# W9 j3 ?/ o2 j - * Run inference6 e: i+ A; a; D% F4 m% l; y
- */6 [9 y1 `! p) j. y% {
- int aiRun(const void *in_data, void *out_data) {
6 Q9 h$ J; K% I: s3 u/ L - ai_i32 n_batch;
% f7 P! l% J, L: W* I, ~* P* V - ai_error err;
! ~& X4 P$ f% {1 T -
) J6 M! z8 V- R. |+ O W1 \ - /* 1 - Update IO handlers with the data payload */
$ G7 M2 a. m- t9 f4 p( J+ ~ @/ d2 I. C: h - ai_input[0].data = AI_HANDLE_PTR(in_data);7 }8 r5 j' u# \: e; o. V
- ai_output[0].data = AI_HANDLE_PTR(out_data);
) O' s2 s9 |9 ?7 Y7 B* p -
+ u9 V7 @ B9 M5 t/ W; a - /* 2 - Perform the inference */8 `8 \. n* G/ x& n: w
- n_batch = ai_my_har_run(network, &ai_input[0], &ai_output[0]);0 _/ d/ B/ M Z% Q
- if (n_batch != 1) {
9 V/ S: R! k& S3 g: ?' Q - err = ai_my_har_get_error(network);! d5 e' s6 @* j- S; O# [' [
- printf("ai_error_type:%d,ai_error_code:%d\r\n",err.type,err.code);
# r+ d" U6 L3 R W# Y" M- x - };
+ X3 d3 O9 a& V4 g* d: ]' K* ~ - % h- D$ J. p# s1 F0 M; F
- return 0;
: T, f. k( ^3 u" d5 l - }
; {' V; M+ K: T& d* H- u -
% P2 k- y F1 D5 G6 r5 A - /* USER CODE END 0 */
2 g7 N7 M6 O& J' f- J 在main函数中初始化ai模型
% [& u0 W: y/ V) _! F4 k- /* USER CODE BEGIN 2 */
" X8 V, L3 G# c' k3 n - ResetPrintInit(&hlpuart1);
, ?1 b2 l2 B; C3 y5 \ - HAL_UART_Receive_IT(&hlpuart1,(uint8_t *)&HLPUSART_NewData, 1); //再开启接收中断
/ g3 }% _2 R+ X8 i" w3 G8 T8 m - HLPUSART_RX_STA = 0;: G" g: ]# M. u, b0 T( _, s
- //LSM6DSL7 I9 ~& v$ J k3 j
- LSM6DSL_init();! ]4 a$ z, n7 `1 _5 q; p
- LSM6DSL_acc_st_open();
, M7 u+ t1 n4 D- N" m# T - acc_x = acc_y = acc_z = 0;
7 t$ t; z0 g. n$ N - uint8_t menu = 0;
3 _, j- D& I6 j- X - uint8_t step_size = NSIZE;8 A' V9 ~* O+ T/ F- P' T
- //
. {. B* p; v+ w2 G. g' U' ?* ]7 h - aiInit();. R3 x7 R; b6 {) o5 Q% a8 Q$ }$ [
- buf_print();
( G; w; T: R, h( F3 X - /* USER CODE END 2 */
1 W: M- S" t7 Y9 F# x 在main函数循环体中,通过串口lpuart1调试发送test,开启将实时数据推送给ai模型
/ X, ~3 T6 G/ S- /* Infinite loop */
; ?/ K) \0 J2 D. ]& G - /* USER CODE BEGIN WHILE */) w* g5 S" ~2 G z: W: L# f
- while (1)
' c I+ w" a2 |+ F( ]7 T - {5 K3 {$ K& B4 S4 H5 A q- m+ [
- if(HLPUSART_RX_STA&0xC000){//溢出或换行,重新开始
, ]; u- K. D, ?/ x6 d - printf("%.*s\r\n",HLPUSART_RX_STA&0X0FFF, HLPUSART_RX_BUF);
+ s" w* J) L% Z: o7 _ - if(strstr((const char*)HLPUSART_RX_BUF,(const char*)"test"))
& E# J, M9 e3 z9 f - {
* m k4 r R; U. O4 T: W - menu = 0x08;9 D3 J5 b. S! ?2 q9 H9 {
- }# P1 M4 v; f& [
- HLPUSART_RX_STA=0;//接收错误,重新开始
' e1 M% K8 M2 ^) o! m5 O - HAL_Delay(100);//等待3 `, u" ~! Q( x$ W5 Y$ [2 [
- }6 h7 N$ Z! j* q- r2 c o
- if(KEY_0())
# v) \: T, {1 J: \( }. t4 v" D - {
' }& `1 ~1 |" j9 @& U7 T6 { - if(menu&0x01)
- ?8 b: z! r$ F& p7 ?- b% b# I - menu &= 0XFE; //取消静止不动数据刷新
/ d0 c9 t/ Y) g @& J - else{
2 t+ v4 N1 L2 u6 d. w+ Y - menu |= 0X01; //开启静止不动数据刷新
% j8 q% V1 G, D, ^ - }
( [' _3 U2 _6 s/ a9 D; z - menu &= 0XF9; //取消其他数据刷新
& z* ~) L4 ^1 N- {. {, M7 k* c - }* O, e3 Y2 V( w i# O! B
- if(KEY_1())
4 ?9 B: w3 j. b0 C9 B6 C2 q - {- l' H. L9 x; S4 z: U/ J+ S
- if(menu&0x02)- ?3 M7 X L, Y+ w& g1 J$ [! h
- menu &= 0XFD; //取消左右移动数据刷新9 x0 |3 R- F3 S
- else{, f. U2 U. Y6 ^" l
- menu |= 0X02; //开启左右移动数据刷新
1 C! i" A& F9 f9 R, s* f( ` - }
" Y+ e! K z# } - menu &= 0XFA; //取消其他数据刷新
" x- C4 I+ {( ^8 O6 ?& e+ B" c$ I - 3 e; ]) u& z6 T
- }) {2 t! K" _( q" S( z3 h
- if(KEY_2()) _* }# C5 q8 q, G& Y, L, c
- {
/ J/ K' [ Z3 ], K+ P) X k2 e - if(menu&0x04)0 G' O" H- d) E4 I! i K, O4 k. o
- menu &= 0XFB; //取消上下移动数据刷新
' }# L; D/ G; \ - else{
% C" r5 l: Y# j6 ~. ? - menu |= 0X04; //开启上下移动数据刷新
* b! g" x; U6 }$ s* s9 t* w9 i - }
8 z; q- n8 B6 b8 d/ Z4 y - menu &= 0XFC; //取消其他数据刷新
& `/ ~1 A, k9 d- M - " w2 N' i7 Q! z% X, _+ X. D
- }! Z3 {2 j) w7 H' f" r; P
- if(menu&0x01)//静止不动$ |$ b6 W9 C6 V& g
- { o5 C# v8 Q7 E1 _+ U
- for(uint8_t i =0; i<step_size;i++){/ J, z( |# `: U3 l x' c
- LSM6DSL_acc_read(&acc_x,&acc_y,&acc_z);8 }# q7 Q3 {+ f
- out_print(acc_x,acc_y,acc_z);5 n, ^$ c$ A/ q) Z* M+ V. r0 B
- HAL_Delay(100);//等待. ]2 }0 F1 F$ [9 R. V- K6 _
- }
9 O" V/ f! s. B3 i4 C+ t& u - printf("1, 0, 0\r\n");
0 |; S" v1 q: b" ? D - Toggle_led0();3 m8 X% |, D4 S$ x8 V: O; e
- }: V4 y/ z8 l$ C' N/ s: q
- if(menu&0x02)//左右移动- D! ^3 \9 }9 U
- {) v5 P6 j, d3 A5 ?/ @! @) P9 r
- for(uint8_t i =0; i<step_size;i++){! A( e. o% [' w' N+ ^
- LSM6DSL_acc_read(&acc_x,&acc_y,&acc_z);
: f j6 x* q+ \% g - out_print(acc_x,acc_y,acc_z); e0 z" C3 C" J1 T: Z
- HAL_Delay(100);//等待
0 V6 l) g6 [9 b$ ` - }
) @8 t' c& Z; | - printf("0, 1, 0\r\n");$ P4 {8 Z! f4 e, r+ p0 \
- Toggle_led1();
|1 ?3 X$ t& g/ a - }5 t, y1 d5 r! V1 A
- if(menu&0x04)//上下移动7 A. g, Q! B( Q: r) m& W
- {8 L3 d+ W. M" t8 k7 H4 `& I
- for(uint8_t i =0; i<step_size;i++){
( t! @; ~3 S" m5 s0 { - LSM6DSL_acc_read(&acc_x,&acc_y,&acc_z);
9 [ a, d/ m# }6 C. W" f1 H) P - out_print(acc_x,acc_y,acc_z);
5 ]. H0 _) w* `# ] - HAL_Delay(100);//等待
7 w8 c7 p# C% `( r* X: @ - }
' [! Z H' ~- D- M6 P- @ - printf("0, 0, 1\r\n");
, r- s6 E6 o$ T/ d& C - Toggle_led2();
6 z) h& |0 g |8 ^# Z - }2 O$ i9 y. H9 m
- if(menu&0x08)//测试
" G/ ^: |: B7 |' w% i7 l" M - {8 |, I9 H3 c- Z& [) H" X
- for(uint8_t i =0; i<step_size;i++){8 k; Q+ R! |: k" @" c
- LSM6DSL_acc_read(&acc_x,&acc_y,&acc_z);8 v8 f0 x: ^, N: Y# _! }0 Z
- acquire_and_process_data(in_data,i,acc_x,acc_y,acc_z);
7 v$ y- ]- J! X1 ?' R% }, y - HAL_Delay(100);//等待# z, v) a# X8 ]& s# Z6 k
- }. m3 M* C! }7 M( u$ I4 i2 |
- aiRun(in_data, out_data);& | ?: R" B: [' I
- buf_print();1 Y" d( }! t$ r, M5 E
- }8 i; W7 q( y6 e) m' B9 E, b6 E
- /* USER CODE END WHILE */
编译及下载程序3 F* ?; v* Y. e' n$ }& w' R5 a
# U! t3 x$ u& C7 K

* ?0 \$ M3 P5 Y$ L+ {. S T. d2 e0 M* x# R3 i2 f1 l; `
串口助手通过lpuart1连接开发板,发送“test”,开启AI计算,静止不动开发板情况如下:
9 b3 d0 c: ?8 m7 ?$ J
@3 m; V' K: U8 s
 . M7 _) w$ F" m/ z( K
" g" [ L B+ h9 _ 左右移动开发板测试输出:
2 E* l* y) ?# |' }# G# {' A
7 `) _* i D7 N6 V/ I( z" W3 G0 d0 s8 a
 & Z: b" _2 b% f3 b
; F) a! ~, M& f. K 上下移动(垂直方向)开发板测试输出:( l& x6 t' u) G( u% M2 F
( d- ^3 {4 x) _2 |, H* u. u) W1 i

r- @7 | C; a7 O8 z; I6 ~) x( ?# r6 Z* Q: d* ?6 D. x. s
通过测试可以看出,基本能识别开发板的行为,若需要更准确的识别,更好数据采集方法,也可以更多姿态行为模式计算(开发板不同朝向、倾斜度等)2 S. S7 c. \& N& y, S+ B' I/ Q$ L8 [" |
————————————————
- Q& ]$ @7 x( l! Y) R0 n4 J版权声明:py_free-物联智能) l; h, ?0 `" \
如有侵权请联系删除
, t9 m9 |& n1 A& i% M! r' T/ \6 V8 x& _3 @% J; q/ @
|






 微信公众号
 手机版