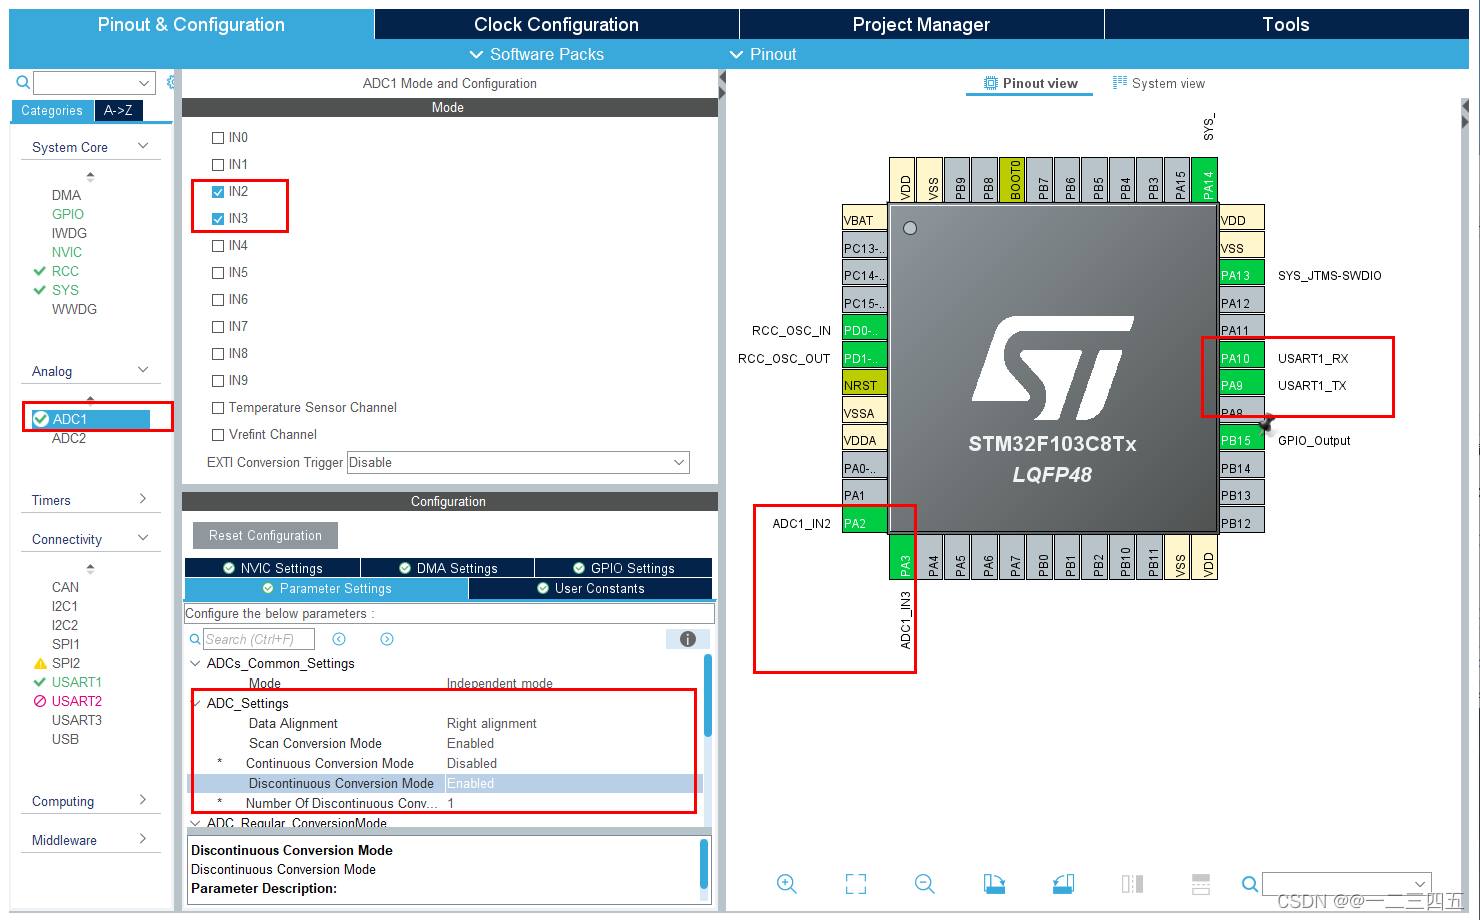
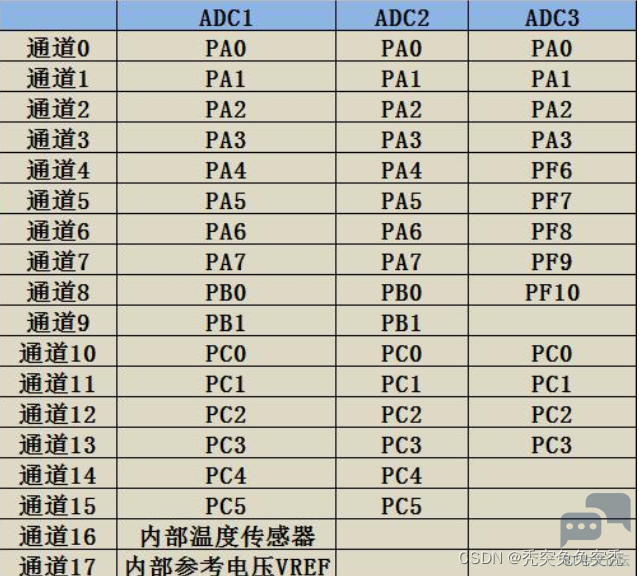
stm32F103c8系列的ADC ,本次选用PA2,PA3/ O4 u5 p8 }: e) K
- [2 ]* j( y- _; Q5 c9 j. k: {; f
 ( m% v( U$ M! D
% B0 X/ U4 c6 M5 @/ E+ k1 J C% d/ H
 5 s2 _' p; x( |+ p% }3 p2 T& C7 l
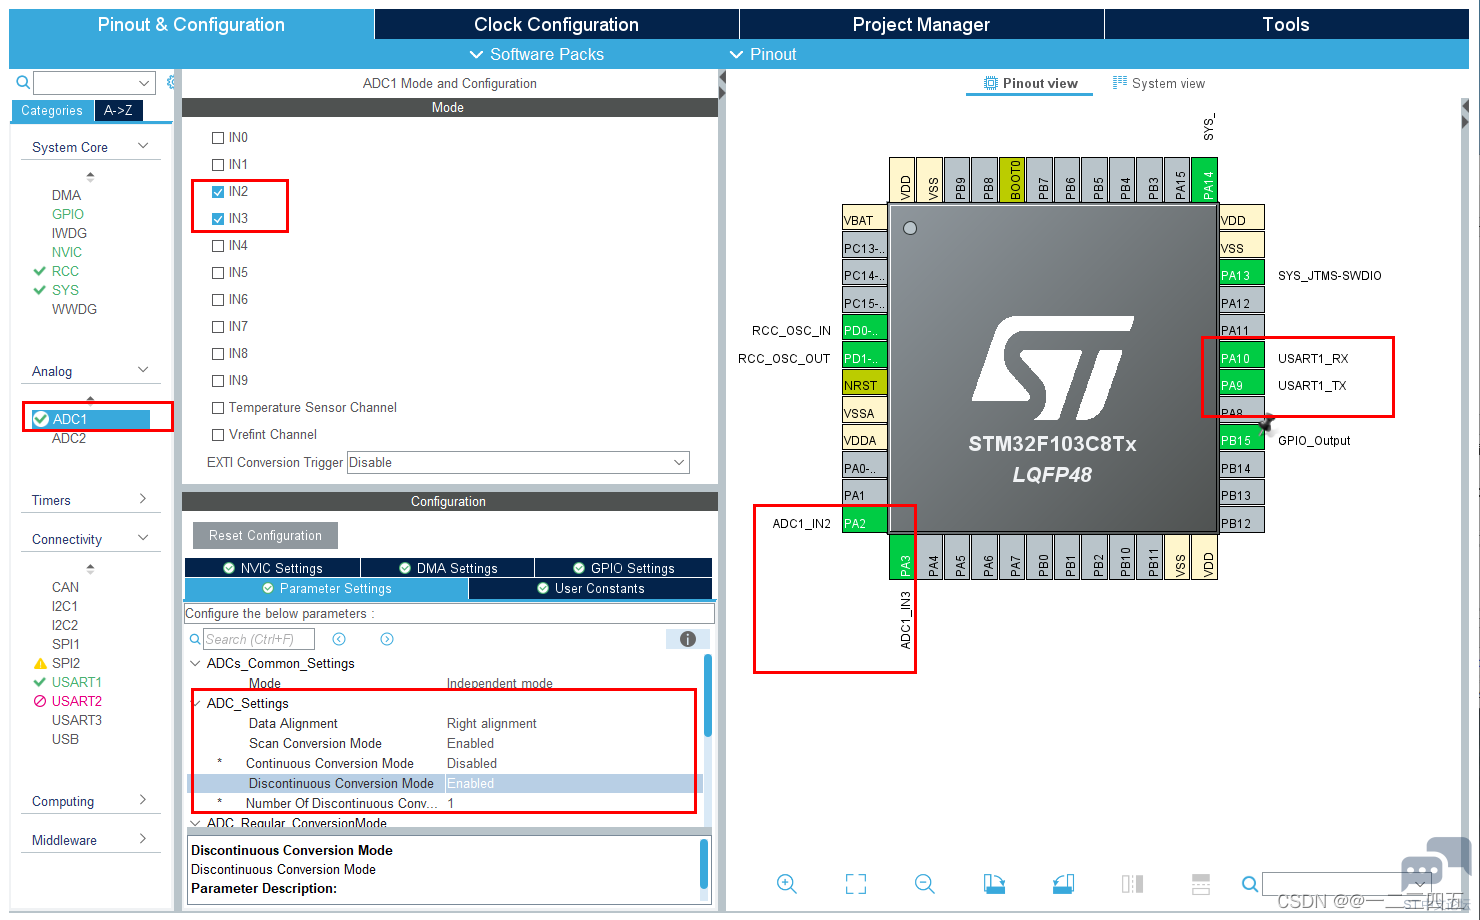
, K* |8 a& Y. v4 d; s. x' ]Scan Conversion Mode( 扫描模式 ) 使用了多个通道ENABLE就是开启扫描模式,否则DISABLE
4 M C# K) L7 h/ w$ a e- E6 V; E% c t# j
Continuous Conversion Mode(连续转换模式) 连续转换ENABLE,不连续则DISABLE开一次转换一次
( V) ~% P! h5 r; J/ H: _# \: M% Z+ o6 P2 g7 a
Discontinuous Conversion Mode(间断模式) 多个通道则需使能ENABLE N- r }+ v0 I; P' A3 d6 M% h5 E
3 V( p$ h/ W% q7 s9 L0 G: y
number of Discontinous Conversions间断模式可以让扫描的2个通道进行分成四2个组,此为配置间断组每个组有几个通道的,这里必须配置为1(否则在获取ad值得时候只能读取到每个间断组最后一个通道)。: G0 W% o$ o+ J. H: t
/ g; {, y6 Y( y7 \' L; ?" p
 4 W. f: V4 J+ ^) \* J+ Q" }
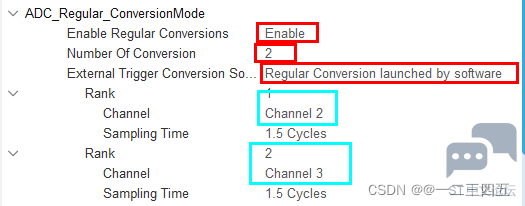
# n5 J1 f. a* f2 T1 s& pEnable Regular Conversions (启用常规转换模式) ' w/ g6 {$ @9 g c W% X* @% P* L
0 m8 Y( |4 T& W! q) s$ }) n6 N
Number OF Conversion(转换通道数) 用了两个
1 i% i3 z! p0 q8 N* w% i
* `, d: r, P9 ~8 h/ \Extenal Trigger Conversion Source (外部触发转换源) 选软件触发
0 R% K+ `2 ~( J. b" p8 z9 M" M8 F
I7 M! a, Y' \/ Y6 k6 k3 iRank 配置两个通道为哪个,且设置转换时间 & v' e3 ]) b( O
3 S: y' H# S" C, t! O用print函数输出串口,则在usart.c中加入以下函数且勾选Use MicroLIB: h; _3 e! I. s4 { ?; j
- /* USER CODE BEGIN 0 */ / l- z$ ]6 ]0 k7 m ~. b& ^% \& i& ?+ i
- #include<stdio.h>7 Z$ g8 l6 @6 {$ U2 q+ [: S
- int fputc(int ch, FILE *f)# Q) Q7 u0 @0 `
- {( k8 l- m4 R" S% H* K' J: }1 }7 A
- HAL_UART_Transmit(&huart1, (uint8_t *)&ch, 1, 0xffff);
( L# J! Y/ g4 r+ [! q - return ch;
+ d& ~7 C3 C1 M$ J5 C - }# L, o% \, F8 v9 i1 L3 U
- 3 ?/ z7 d6 H" a! H$ x/ V6 t' G
- /* USER CODE END 0 */
( z3 Q2 Y8 L cADC函数
- ]0 |% {, n1 u. x0 t7 v- /* USER CODE BEGIN 1 */4 B; I) I; C& H6 E
- uint8_t i;
5 {5 Q6 A) h4 z# Z- J - uint16_t adcBuf[2];8 b( C2 n q J* ?4 n
- /* USER CODE END 1 */
# T9 t! U7 ^7 V9 U3 R3 ?0 n - / d J+ v$ p/ _
- /* USER CODE BEGIN 2 */6 W2 {- k4 H, w5 u, _/ g
- HAL_ADCEx_Calibration_Start(&hadc1); //AD校准
) g3 n/ x/ e+ W: l$ t - /* USER CODE END 2 */
( a; W! z0 f" E9 f* [HAL_ADC_Start(&hadc1);函数必须放入for,若不是则采集第一次的ADC通道,即PA2 7 f0 d4 h' W% p0 u
- while (1)
) p# z. k, I) x3 O- I1 H - {# a; A: s5 `0 a9 ~% V' j4 @) A4 Z. P
- /* USER CODE END WHILE */ . T4 u( v E' I2 o( m3 g
- for(i=2;i<4;i++)
( \% {: I6 E! ]4 s \/ ] - {/ _+ r! t4 m$ t2 h
- HAL_ADC_Start(&hadc1); //此开始函数必须放入for,若不是则采集第一次的ADC通道,即PA2
* r& R( f1 K8 A, N, m - HAL_ADC_PollForConversion(&hadc1,0xffff);9 D: g* l. O I8 Q; M
- adcBuf[i]=HAL_ADC_GetValue(&hadc1);
7 z2 [( d$ b! i, X, ~ - printf("PA%d: %.4fV\r\n",i,adcBuf[i]*3.3/4096);- u) j: u$ W, n
- }/ ]& Q3 z8 ?/ w1 J
- HAL_ADC_Stop(&hadc1);5 P; T1 h' C( m+ I- h
- HAL_Delay(1000);: \5 l: W+ C, Z8 U3 T- T
- /* USER CODE BEGIN 3 */8 \0 M+ `2 I- Z. k* [; U
- }
————————————————
) j# `' I& m4 x2 r P/ F版权声明:@一二三四五6 x# n; [2 `% g% x6 c) t
如有侵权请联系删除$ i6 J! p/ e V2 F0 ~
|





 微信公众号
 手机版