|
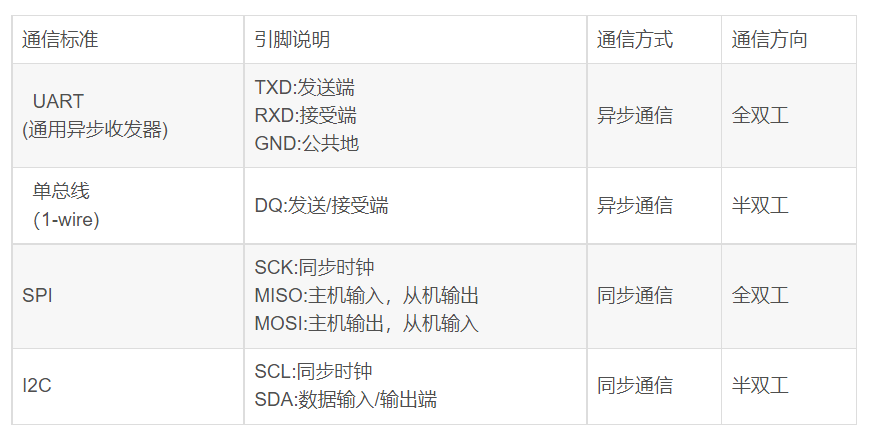
1、处理器与外部设备通信的两种方式:, H/ Z/ [" f9 W7 v; f6 Q 1.并行通信 -传输原理:数据各个位同时传输。 -优点:速度快。 -缺点:占用引脚资源多。 2.串行通信 -传输原理:数据按位顺序传输。 -优点:占用引脚资源少。 -缺点:速度相对较慢。, j# G p! r! ~+ S8 _0 r! _( a2 G ) A/ @ N/ ` q9 R3 @, l7 |$ O 2、串行通信按照数据传送方向,分为:1 D# _7 I# L5 n5 v. Q' ` f; v' _9 V 1.单工:数据传输只支持数据在一个方向上传输 。 2.半双工:允许数据在两个方向上传输,但是在某一时刻,只允许数据在一个方向上传输,它实际上是一种切换方向的单工通信;, n3 N$ r" X7 ~2 L9 X 3.全双工:允许数据同时在两个方向上传输,因此全双工通信是两个单工通信方式的结合,它要求发送设备和接收设备都有独立的接收和发送能力。 , M" G4 |; [: m4 R. N4 X 
( T: b; R6 I, [; W* O- Z% a1 `, ?* h 3、串行通信的通信方式 : 1.同步通信:带时钟同步信号传输,根据时钟信号传输。 -SPI,IIC通信接口 2.异步通信:不带时钟同步信号,需规定波特率来通信。 -UART(通用异步收发器),单总线8 v' k. Q7 ?& h: r7 P ( E5 E& B; |* L; W ![]I[4S$KIJU{`GL]_`T`}RYJ.png](data/attachment/forum/202305/14/170248lvd1zzsko3bocbeq.png "]I[4S$KIJU{`GL]_`T`}RYJ.png")
- U* E, G; f8 M9 a `. u- C 4、STM32的串口通信接口 :5 `7 j* w8 A, c 1.UART:通用异步收发器6 Q O9 C8 ~9 s: Z% r UART异步通信方式特点: 全双工异步通信。 分数波特率发生器系统,提供精确的波特率。-发送和接受共用的可编程波特率,最高可达4.5Mbits/s 可编程的数据字长度(8位或者9位); 可配置的停止位(支持1或者2位停止位); 可配置的使用DMA多缓冲器通信。) {* ^/ M4 B, {' `9 L 单独的发送器和接收器使能位。 检测标志:① 接受缓冲器 ②发送缓冲器空 ③传输结束标志 多个带标志的中断源。 触发中断。 其他:校验控制,四个错误检测标志。 2.USART:通用同步异步收发器 5、UART异步通信方式引脚连接方法:0 T3 u: Z6 H$ \ -RXD:数据输入引脚。数据接受。 -TXD:数据发送引脚。数据发送。. a. h/ {, E5 I) I* o$ I 
/ {8 M9 R/ Q' p8 D8 U8 S t+ E 
![B7]BQGVFQA232QK]6GJ]3ZB.png](data/attachment/forum/202305/14/170249ixc27xh2f51xx1jc.png "B7]BQGVFQA232QK]6GJ]3ZB.png")
6、串口通信过程: ' \+ N; O7 a) k4 S5 G. S9 ] 
7、STM32串口异步通信需要定义的参数: $ f) \7 t' j" D- _; u, N. o 起始位 数据位(8位或者9位) 奇偶校验位(第9位) 停止位(1,15,2位) 波特率设置 4 W8 F) E; z8 k e" L5 y 
8、USATR框图: _. f' L( o. w7 Q$ U7 R& U 
( P# u0 G L8 }1 ^- U8 q0 V) u; b$ X% c Q 9、常用的串口相关寄存器:7 a( W7 s) f: f! ~' b 1.USART_SR状态寄存器 ! i. [7 L5 y: \! D. e 
" d& K3 T! Y* X 2.USART_DR数据寄存器+ @" ^. B* A2 Q* q4 Z 
3.USART_BRR波特率寄存器# }) Y9 W6 n# i0 k q3 d " _. o; o) |1 k3 v! a 
* m/ R; V- k' Z% P 波特率计算方法:. M3 V3 j/ F' V* f& _" z C# B 

10、串口配置的一般步骤:( l: }" E7 i1 w& |/ a 串口时钟使能,GPIO时钟使能:RCC_APB2PeriphClockCmd();6 u0 J% z' R- ^ z 串口复位:USART_DeInit(); 这一步不是必须的 GPIO端口模式设置:GPIO_Init(); 模式设置为GPIO_Mode_AF_PP 串口参数初始化:USART_Init();1 L& v/ o5 y2 K6 N 开启中断并且初始化NVIC(如果需要开启中断才需要这个步骤) NVIC_Init(); USART_ITConfig(); 使能串口:USART_Cmd();3 r5 v2 ]& D; {" H7 { 编写中断处理函数:USARTx_IRQHandler(); 串口数据收发: void USART_SendData();//发送数据到串口,DR uint16_t USART_ReceiveData();//接受数据,从DR读取接受到的数据 串口传输状态获取: FlagStatus USART_GetFlagStatus(USART_TypeDef* USARTx, uint16_t USART_FLAG); void USART_ClearITPendingBit(USART_TypeDef* USARTx, uint16_t USART_IT); ———————————————— 版权声明:集中注意力619 如有侵权请联系删除0 W" G' k8 Z0 r$ L: d% v, D- g ! G4 d9 V: }5 U O' K! r , `3 H* c# @) ?7 U |
DMA 原理从 0 到 1:为什么它能解放 CPU?一文讲透 DMA 的工作流程
【福利三:雨露均沾·逢7狂欢】之五:STM32系统时钟PLL故障排除1例
【福利三:雨露均沾·逢7狂欢】之三:AI帮我查BUG
福利三:雨露均沾·逢7狂欢】之二:STM32F407VG串口通信乱码故障的排除
基于STM32F103的I2C主从机通信
OpenBLT移植到STM32F103战舰开发板上适用于所有STM32F103系列的Bootloader
TFT LCD 与 FSMC 的硬件连接大容量 STM32F10xxx FSMC 接口
单片机:初学者该了解的STM32F103基础知识
2025软件工具兔哥知道
STM32之继电器模块
 微信公众号
 手机版