前言3 N2 Z4 ^) P, K+ J1 |1 j
由于STM32F1ADC的精度最高位12位,在一些精度要求高的场景明显不足,因此需要提高ADC的精度,这里采用过采样发来提高ADC精度
6 m7 M1 F: u5 l6 }3 F) g2 S# M1 x! r4 p# [$ g" L% T
6 W% K8 V* T4 j/ \: Y
一、软件实现部分/ Q. O& u2 m0 b; h& H/ R* }7 w2 q4 P
我是基于正点原子战舰V3的板子来实现的,主要就是对输入信号设置好相应的采样率,满住奈奎斯特的至少两倍原则。然后根据要提高多少位精度对多少个ADC采集数据进行相加,然后进行移位来确定精度(不是简单的取平均)。
8 e/ H7 }1 i' `( k" z$ K) W下面展示一些 内联代码片。+ t6 F! r2 z: ^
' r7 \: G2 f7 P# \' ?/ k, t9 W, G p
- // A code block
& v% I9 W0 _2 V' S - /*ADC_OVSR:过采样率,取值2,4,8,16,32,64,128,256*/% K6 o: B, @& R0 ]7 y0 N& y
- #define ADC_OVSR 256: @, m% a7 j( f0 k) C
- / g" O+ e* H+ ], o/ Q% D+ o$ r
- /*ADC_shif:ADC结果右移,0~8/1 k2 \( Z9 R1 y7 f3 Z& _
- #define ADC_shift 4 . _( U, u5 e8 N' }
- //在freemodbus下我只能实现15位精度,因为他的保持寄存器是u16的,还不知道怎么改底层函数
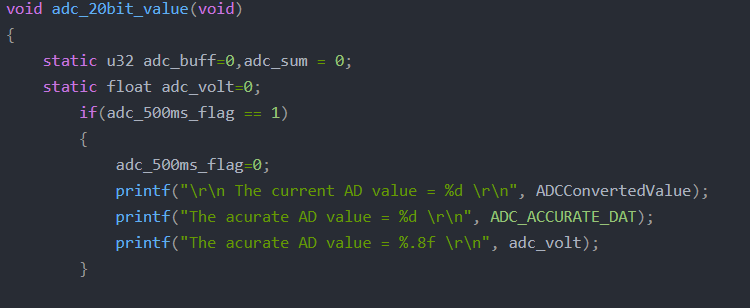
- v! _; I) O# }6 [9 p8 p - void adc_20bit_value(void)
' W5 P- B' X1 b: C - {
. |/ T2 v5 h% w2 j1 x" F6 E: ` - static u32 adc_buff=0,adc_sum = 0;
/ N1 o8 i8 \5 n - static float adc_volt=0;! ~) F' \8 L3 ?+ b0 M: s Y' X# m3 N
- if(adc_500ms_flag == 1)
) B$ @7 D" Z c+ |, K - {, u) A. k1 L7 I1 c; g
- adc_500ms_flag=0;
7 c, ]' Q$ v# f' l; _0 z" B - printf("\r\n The current AD value = %d \r\n", ADCConvertedValue);* `7 _( J7 o) {
- printf("The acurate AD value = %d \r\n", ADC_ACCURATE_DAT); H6 t7 H; Q9 g
- printf("The acurate AD value = %.8f \r\n", adc_volt);
: _3 i9 B" Q- l) \! X: A4 R - }5 S3 ~7 U5 o% R- i! y7 C8 M7 m X4 i
- . f4 K! j- A8 q$ |; d8 H2 h8 q
- if(adc_10ms_flag == 1) //¹ý²ÉÑùµÃµ½16λadcÖµ
$ |, N9 P, l% n' O* t; ] - {
9 n, t# u( a! D: e5 v1 ? p' b - adc_10ms_flag = 0;. t* a1 K, ]. I# Y
-
5 D9 Y0 ~7 ?- Y& h0 H- p - for(adc_buff=1;adc_buff<=ADC_OVSR;adc_buff++)% Y Z+ s) T2 u" [
- {9 D+ q2 C" n1 t
- adc_sum = adc_sum+ADCConvertedValue;! d ]$ r4 B9 x% i& M7 Z) i1 Z
- if(adc_buff==ADC_OVSR)
8 R" B2 O& @- L; C! f - {! t6 [$ P/ q- p% N& P
- ADC_ACCURATE_DAT = adc_sum>>ADC_shift;
X6 f) k s4 J/ {0 J# B/ X/ W - adc_sum = 0;5 h7 B; m' }7 {; _5 {
- }
v* o8 q) {: m/ q3 i7 s$ h" s - }: l0 j' i9 v: F4 g/ Y" R N+ f
- adc_volt= (float)ADC_ACCURATE_DAT/1048576*3.3;
$ M1 }6 U" E$ u+ h - }
) D+ q: v9 n; {2 E+ u& i -
8 H! e. G/ B+ u0 S( h2 C1 O/ u0 ~7 [ - }+ Y) Q/ ~# e+ M0 S G
6 ]) ]5 A. n* ?, U* V
# J, B0 P- _7 k$ q" {
————————————————
& e% E+ c) w8 C! a: C" ^; _, A: a版权声明:qq_44637112
4 M: X! j9 z( a& ` b+ A如有侵权请联系删除
S* g8 E: {- t* Y1 V; v; T) _& P+ q N) `. V# f j3 n6 I# [
7 I$ _* v. M* s+ @2 q. b8 C |





 微信公众号
 手机版