一、什么是串口通信
3 Q P. G/ R; X7 ~5 {串口通信是指外部设备与主控芯片之间,通过数据信号线、地线等,按位进行数据传输的一种通信方式,属于串行通信方式。串行通信是指使用一条数据线依次逐位传输数据,每一位数据占据固定长度的时间。可以看一下简单的串行通信示意图。7 h; J; B/ v) J1 [& g
* i/ z% o/ G2 o0 ~8 l: } T3 C" ~9 u: c0 B2 Q2 i: [; O! |% [9 t
7 W6 r# Q( @& ?& H" c( ^: z2 ]串口通信示意图
/ r3 d6 O, s* h1 J2 i( R6 N
5 N3 N7 c& j- b二、串口通信有什么用
. q0 r* W. [" k7 Y5 S$ a这里简单列举一下串口通信的用途1 G+ ]% `8 J% `" z3 R
• 下载程序2 G& ^* ~+ R6 Q6 f' P
• 外设与单片机通信 单片机给外设发送一些指令或者配置信息,外设给单片机回传一些信息。9 [/ d! M( ~7 z
• 打印信息 比如将ADC采集到的电压发送给上位机的串口调试助手,或者实时监测某一个变量的变化。
, N: C- B) U( n, |( y7 S2 x( a/ i( R9 I5 r. H/ D' ~
三、STM32的串口通信
0 E6 i: l7 Z! n6 D) _普中核心板上使用的STM32F103ZET6有三个USART,两个UART,他们都支持串口通信功能。USART(通用同步异步收发器)与UART(通用异步收发器)相比,多了一个同步功能,可以认为USART是UART的增强型。& e: \3 I1 j) h1 {& }! R" y
$ d% _4 R- Q8 C7 q
" Q2 l z( E/ N8 w1 b9 n
四、串口通信相关概念
/ P5 ]# z9 A8 a44.1 波特率
4 I# |3 }5 {4 R引用专业的说法,波特率表示单位时间内传送的码元符号的个数,它是对符号传输速率的一种度量。其实意思就是波特率表示1s内传输码元的个数。在单片机中数字都是二进制的01表示的,所以波特率可以说是1s内传输01的个数。常见的波特率有38400、9600和115200等。
# h) {4 `. }0 ?/ r$ t! _/ l% C) I/ o" W6 }! e. a# o( p
波特率通常由波特率发生器产生,串口要想实现收发首先要有波特率发生器,网上介绍波特率发生器的作用是输入时钟转换出需要的波特率CLK。个人理解,波特率发生器就是提供一个时钟,这样才能发送出正确波特率的信息,比如1和0需要多久的高/低电平表示。4 |- `7 q L/ n* |
8 Z" z) k7 t- _8 w+ K( E% m0 s2 [% p在串口通信时如果收发双方波特率不相同会导致通信失败,要么是接收不到,要么是接收到的是乱码。! h' Q6 G/ `9 _2 u$ P
% r0 I( Z- s+ K7 t( {
4.2 全双工和半双工
8 e* K$ ~) b& c ^2 g! A$ y# M• 全双工可以简单解释为,我在接收消息的同时,你也可以发送消息。
; c6 ^, r! q3 _! o• 半双工可以简单解释为,我在接收消息时,没办法发送消息。类似于对讲机,你说话时占用了信道,对方无法跟你讲话,只有当你说完了,他才可以对你讲话。& o, v# b9 j" a$ P. W# L& B
- E- A7 |" l J0 P4 X5 i
4.3 同步通信和异步通信
/ P; B9 j( _% }同步通信和异步通信的区别在于通信双方是否需要时钟同步。同步通信的接收双方之间除了需要数据线之外,还需要一根时钟线,而异步通信不需要。关于二者的详细定义与区别,请大家自行搜索。$ R6 d3 h. ?! g4 g; T" A% ~
: X& X! x( O2 [6 q0 d* b' [! ~/ q
五、硬件连接
, B5 J+ f! {4 O" d: r6 M串口通信只需几条线即可在两个系统间交换信息,特别适用于计算机与计算机、计算机与外设之间的通信,常用的串口通信接口标准有很多,比如RS-232C、RS-232、RS-485等。但是放在单片机开发里,最简单的串口通信就是用四根线VCC、GND、TXD和RXD实现通信。
: v3 |) \; \; c/ Z5 f1 u( C! C' M/ l: @# K
+ `) p' X! F2 ^! X
串口通信硬件连接示意图
# B! I$ d$ f; p( y; G1 ~5 i- l( |
3 v# {- ]7 M g4 V/ z4 N
* H9 ~. J$ h! D, F5 U& s普中核心板上常用的是USART1,其引脚对应如下
& `: o& ~! S0 `0 l. T4 s1 V• TXD——PA9
2 M' a' w2 y# v: v4 e& Q' d. J• RXD——PA10. R5 {$ s) \9 |; b) z; o
% p: M% a. ^& H
! g$ u, ?4 N! A1 }六、串口通信程序配置$ r& t5 f% @6 T( z; E
下面以配置USART1为例,来简单展示一下USART的配置方法。, H( s9 Y+ y3 g8 w# q
) I' M7 Q' l+ l7 Z# [+ |66.1 使能串口时钟和GPIO时钟
I! i) y+ o3 u* l! |2 h- // 使能USART1,GPIOA时钟 o7 x0 L+ k7 C# p. J7 {9 Q7 P% t3 p
- RCC_APB2PeriphClockCmd (RCC_APB2Periph_USART1|RCC_APB2Periph_GPIOA, ENABLE);
( i" ^7 p. R; d3 V O0 t3 w* N# p8 h' a3 Q
6.2 初始化GPIO
2 `: E# f W# A; L y$ l+ k' P" y* I0 y初始化USART1用到的GPIO。TXD引脚设置为复用推挽式输出,RXD引脚设置为输入浮空。& t1 r9 Y! ?, \5 {/ i) A# v
- // USART1_TX GPIOA.9" |& }6 e# |: S
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_9; // PA.9
3 ~6 @) \# E' M0 _2 P - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
: W: u' K: p* F - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; // 复用推挽输出/ e( J, m% ?2 u/ r% N
- GPIO_Init(GPIOA, &GPIO_InitStructure); // 初始化GPIOA.9) n7 @ |, K4 c/ u* S4 h
* w+ y/ a9 Y2 f5 V+ I, t5 R- // USART1_RX GPIOA.10初始化6 H: C, W4 G2 ] v" c
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_10; // PA10
* v. r1 X1 z! [- ` - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IN_FLOATING; // 输入浮空
0 N2 D, l- f( P2 I+ }9 U - GPIO_Init(GPIOA, &GPIO_InitStructure); // 初始化GPIOA.10
6.3 初始化串口参数! ^) h4 l- z7 m3 m* }( k4 i
库函数提供了一个结构体,用于初始化串口。其中包括0 y# l: g! q1 g; {; [
- USART_InitTypeDef USART_InitStructure;% ]* z4 I; ^- b0 [( K
- " Y$ c6 D+ W, |. I5 q. |
- // USART 初始化设置
/ R2 D& M! f0 X' Y - USART_InitStructure.USART_BaudRate = bound; // 串口波特率5 c( b' r. X5 C
- USART_InitStructure.USART_WordLength = USART_WordLength_8b; // 字长为8位数据格式
9 c& h: h& d5 U- X - USART_InitStructure.USART_StopBits = USART_StopBits_1; // 一个停止位
V( t- ~+ g- f# E5 h: F; E - USART_InitStructure.USART_Parity = USART_Parity_No; // 无奇偶校验位# ?# ]( X( d# T* q
- // 无硬件数据流控制
6 t- Y- K3 `2 X - USART_InitStructure.USART_HardwareFlowControl = USART_HardwareFlowControl_None;
9 N8 C9 O3 X% g: ` - USART_InitStructure.USART_Mode = USART_Mode_Rx | USART_Mode_Tx; // 收发模式. I4 Q2 e% u( |. U
- USART_Init(USART1, &USART_InitStructure); // 初始化串口1
6.4 使能串口
( ~& w1 ~! R# l' b+ k- USART_Cmd(USART1, ENABLE); // 使能串口1
2 q* S! r" o, g3 H6 l
8 {9 k+ p' u# U; |* D9 n! U6.5 串口接收中断
. S9 F) l% |, e, e* Q6 W平时开发过程中经常需要开启串口接收中断,配置串口接收中断的方法与上一篇的外部中断有些类似,主要包括以下步骤5 M) l- q# q, j
• 配置中断分组(通常在main函数中初始化中配置)' G \( v, @1 L' d
• 设置中断优先级
4 H3 J9 z# W0 l! `+ h6 C• 使能中断4 H; [$ o$ o8 N
3 |: _* ^( x0 q配置中断优先级
3 P4 S9 S+ q- J V9 T; h& \- NVIC_InitTypeDef NVIC_InitStructure;! w5 B8 \& m0 w
- % d! [( W0 L P7 H1 u
- // Usart1 NVIC 配置" C" B/ }) p) {* r- U2 I8 Z3 v. e
- NVIC_InitStructure.NVIC_IRQChannel = USART1_IRQn;
( O, Q1 [7 C1 K2 E6 e2 N - NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority=3 ; // 抢占优先级3
. |( b# v! s8 l; Q5 R# F0 k3 [8 n7 B - NVIC_InitStructure.NVIC_IRQChannelSubPriority = 3; // 子优先级3
, h/ \% I" G" H+ S( m - NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE; // IRQ通道使能$ s+ T% k7 i. y" H+ u5 j
- NVIC_Init(&NVIC_InitStructure); // 根据指定的参数初始化VIC寄存器
, L2 M1 w7 H% c# A2 y! W使能串口接收中断8 s, }( k1 n z+ C4 G2 L
- USART_ITConfig(USART1, USART_IT_RXNE, ENABLE); // 开启串口接收中断
6.6 串口接收中断服务函数" W9 S+ `2 @8 G* h% n/ K6 E
通常接收到的数据会是一帧,很少是一个单独的字符,这里给出一个接收一帧数据的串口中断服务函数。需要注意的是,在初始化串口时,需要使能空闲中断。! X' p" k \' o9 Q
, C" w3 C9 Q3 y% W f& ]使能空闲中断的程序如下6 U+ f1 K: g, ]
- USART_ITConfig(USART1, USART_IT_IDLE, ENABLE); // 使能空闲中断
- /*, a2 u( E, _, y- `
- *==============================================================================' \- S5 \- ~6 r* G' n# p4 u
- *函数名称:USART1_IRQHandler
; G) ^: U5 C& t8 @ - *函数功能:USART1中断服务函数: {" ^. W; q. s: x* s( ^
- *输入参数:无
1 m" h! ]5 I$ P* I1 ` - *返回值:无
0 [$ Z- ?) y% K) a4 m) P - *备 注:无
- S1 Q. Z' q+ i& R, c - *==============================================================================
2 Q2 R& `$ U, F5 {0 _9 E - */
5 ]/ }" ?) T; R& Z3 O+ m, M - u32 gReceCount = 0; // 接收计数变量
1 Q1 Y, G2 K3 E' Z - u32 gClearCount = 0; // 清空接收数组计数变量2 d& g l0 m3 ?0 g& w! p* S
- u8 gReceFifo[1500]; // 接收数组
; K2 d" S1 I5 k% s/ @3 v - u8 gReceEndFlag = 0; // 接收完成标志位
) z7 ` C4 }( V& @: W, R5 n - 3 I; O9 V& N& G( H0 k
- void USART1_IRQHandler(void)
7 W9 ?5 Y$ j+ H/ W2 N2 T - {* l7 s; \% _7 {5 I) h- X3 f
- if(USART_GetITStatus(USART1, USART_IT_RXNE) != RESET) //接收到一个字节 1 G, M1 D+ q" N C% h; X
- {) p$ K o+ l4 a) M) N! l V
- gReceFifo[gReceCount++] = USART_ReceiveData(USART1);/ a1 J" H0 i# x6 j
- }
- Q' _' {0 ~: E& x. `$ S% [% n - else if(USART_GetITStatus(USART1,USART_IT_IDLE) != RESET) //接收到一帧数据7 ?3 U' R" c; Y
- {$ z7 ^! y }/ C) G" `; D
- USART1->SR; // 先读SR
( b+ R9 G9 |9 p+ A: P - USART1->DR; // 再读DR9 C2 K8 [9 \8 k( s2 W8 D
- 2 ~ a5 `& G, Z6 l
- gReceEndFlag = 1; // 接收完成标志置1 7 y8 ^6 A4 ]5 B$ y
- }
- M7 W* M# K r' ?3 V; B1 ^ - }
$ m4 H) V2 a( I: B9 |接收完成后,接收完成标志位会置1。此时,对接收到的帧进行解析处理。解析完成后需要清除接收数组,同时,不要忘记清除接收完成标志位。% D* y6 n* X# ` o& {& `, s
- /*- a) d% @( D* a) I% V( P; n/ S
- *==============================================================================/ {+ c' D# [5 X3 ^5 s# F+ Y6 b9 b
- *函数名称:Uart_Rece_Pares
- l* A5 p! h4 _8 J& h. K/ l" d% S - *函数功能:解析串口接收内容( N- |2 E: N+ y/ e/ Y$ o4 b
- *输入参数:无& _ C0 ]: j. ^2 l5 t
- *返回值:无0 u3 \7 t2 T; }. U
- *备 注:无6 K# m' o8 j3 L) u! z
- *==============================================================================/ C) W1 I( B7 E5 x# y/ _1 D
- */
- ~% e; v5 ?. ?) i1 C - void Uart_Rece_Pares(void) // 串口接收内容解析函数
, Y0 c3 v; ]& [4 Z! q - {- m9 c8 W" V4 \! R& L: l
- if (gReceEndFlag == 1) // 如果接收完成' l" q) v8 W3 V: } ]6 b: d
- {
& x( h4 u+ e% w - // 解析接收内容# W7 B; M8 M2 G/ h* e+ L0 F
- ! { s5 W; a4 i* |/ z& l, x, @- s
- // 清空接收数组$ w; N c- _5 d$ e5 V: V
- for (gClearCount = 0;gClearCount < gReceCount;gClearCount ++)
4 B! |0 u) {/ r: g' G' r1 H+ K - {+ G- m% N' J& j7 c: Z
- gReceFifo[gClearCount] = ' ';8 Y% K1 K, k3 _- H- t! K' z) y( T
- }
, E3 U6 c& r* Q- e; |3 l -
# j! o: W9 E" r) k; V - gReceEndFlag = 0; // 清除接收完成标志位# t, i. E( Z2 B% `. U# N
- gReceCount = 0; // 清零接收计数变量3 y) x5 }" `6 |' c5 W
- }
X7 S5 ~9 i' ` - }
6.7 串口发送函数
% F" Q1 M3 S6 a# s% e, a+ M- //串口发送函数! `* y) e; O- `- R
- void USART1_Send(u8*str)
6 d* X/ H+ Q9 e1 q2 j+ g - {
4 ~4 o% z1 x" g" ^, x6 B - u8 index=0;
- H& ~4 @) S8 @( F - do7 a/ w! u' N/ F
- {
! _: G' |+ |( r) _ - USART_SendData(USART1,str[index++]);
6 g) G0 Z5 {/ u3 M - while(USART1,str[index++]);3 b% u2 v9 y- T# l7 M( }
- while(USART_GetFlagStatus(USART1,USART_FLAG_TXE) == RESET);7 x0 n+ R$ Y0 w, S6 u
- }. W/ Q5 q& E7 Y5 @5 M6 U# ~/ i) N: u; w
- while(str[index]!=0);
9 C |( Z% d+ G, C - }
& G8 h% a* ]+ g* s+ p1 }% c8 K% o! h
其实这里最根本的USART_SendData()本质就是将数据搬运到串口发送的寄存器。当然除了直接用发送函数发送,也可以直接重定向之后用printf发送,这里就不详细介绍了,有需要的友友可以直接去看普中或者正点的教程视频。
4 a% _0 r+ o7 e) i2 ~/ h; N; b: c$ E8 d1 d6 l1 C: t
& l6 H9 ?" t: T* s: N
七、拓展
( d* X1 I6 _( a G7 `% k7.1 printf重定向8 X) J* A6 c3 S$ @
关于重定向的概念这里就不再做介绍了,重定向之后就可以在程序中使用printf直接打印或者发送字符串,不再需要串口发送函数。重定向的方法就是在串口的.c文件中添加下面的程序
5 O6 r7 h! E7 P3 `- // 加入以下函数可以使用printf8 g# K. U' K/ P5 K
- #pragma import(__use_no_semihosting) ' E) p( ~" F) a9 p
- // 标准库需要的支持函数 $ X% E! |( b' }
- struct __FILE
* a5 Z+ H9 X* [ - {
5 Q) L& B' ?) g! r" [$ Z - int handle;
% S$ e% ?! ]: f5 _$ v; v - }; 6 A5 j# u7 b* X! k) Q' ]. x/ w
; N, G$ ?7 s6 |: [2 q7 q; f- FILE __stdout; - ^ A+ _6 n& @8 f c E
- //定义_sys_exit()以避免使用半主机模式 5 U) M& A: {" l, i- a0 `* A
- void _sys_exit(int x) ' t; i3 q+ t! p
- {
% C$ T5 r; ~8 l9 F; X) o - x = x;
! ^( [: n) }2 ~% K) }4 `/ ~ - } / W7 W& f9 ?- j/ p# V
- //重定义fputc函数
2 N9 A6 O$ y+ R1 h _% I0 a J+ f - int fputc(int ch, FILE *f)
5 W) |2 {; t g# k. R - { % ^4 Q- J7 }9 X( B
- while((USART1->SR&0X40)==0);//循环发送,直到发送完毕
0 z) I3 y5 x7 V6 T% V- I9 s A - USART1->DR = (u8) ch;
u# B- A9 S, Y0 a- @ - return ch;
9 ^& u) H8 a3 J' |) T7 k: D1 Z; c - }
7.2 接收帧解析
1 ?5 F! o& x: V( m这里的接收帧解析比较简单,比如有些项目要求接收到某些特定字符执行某些操作。这时需要根据接收帧的长度和固定位置的字符来解析命令。7 O! @8 e. c4 m% D5 B4 E. v2 r
n6 O k5 J& I1 ~1 t* s1 ]% a
比如项目要求上位机(电脑)发送“BEEP ON”时,蜂鸣器响。这时在解析时只要接收到长度为6,第5和第6个字符分别为“O”,“N”时,开启蜂鸣器即可。
! I+ s" O# z: C. K6 j- // 解析接收内容 J8 W2 Z1 P! F- n D
- if (gReceCount == 6 && gReceFifo[5] == 'O' && gReceFifo[6] == 'N')
* Q1 J. E) e0 N. G1 U - {
7 B" L& u6 c" h& a {9 n - // 开启蜂鸣器# A. I0 x% N) z+ l$ V
- }
当然上面的只是粗略的卡命令,也可以写的更详细。# a: z1 o+ [% S# R' U* Z
% Y' ^5 m' _9 s" i, H p5 s9 x8 l2 W
八、实战项目/ k1 I" w w4 }. Y
8.1 前期准备
! o% X4 @1 r7 \1 h0 d0 v7 Z S& N• CH340驱动/ I6 M- ~7 H: O+ w
• USB转TTL,用于单片机与电脑的通信
0 e& G: \) ?! J1 R• 串口调试助手
7 F$ s: y6 Q" w# u5 M9 I" a1 R& ?/ S! q1 B1 Y/ k
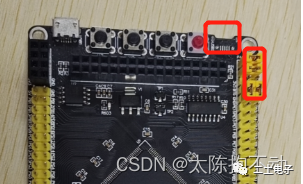
刚买来的普中核心板,不拔短接片的话可以直接通过USB下载程序,或者与电脑进行串口通信,串口为USART1。注意一定要插图中标出来的USB接口,另一个只能用来供电。
) @/ ?* k0 `$ D* \
- F; g0 U8 Z5 Q0 f" H* d' P8 D) J* J6 y% D
串口通信跳线帽连接
1 C* f( o0 W7 f7 C, k& ?7 U: k! N/ |3 P
" T: r% {5 k. b, y7 l& J
8.2 项目要求# r8 D6 h3 }4 L- s3 [
• 单片机上电发送“Sys Ready!”6 L7 R( f/ O2 j1 W5 {
• 电脑串口助手发送“LED1 ON”(带回车换行),LED1点亮,同时单片机回复“OK!”) J- D1 Q1 @8 T v7 e# n3 S
• 电脑串口助手发送“LED1 OFF”(带回车换行),LED2熄灭,同时单片机回复“OK!”
8 s$ o& M- n) D' x# \. O5 c2 X, |8 N8 f+ V
/ ]0 j T( t9 f# x88.3 串口程序
; {6 x) e- Z' p4 i$ d 8.3.1 初始化串口
7 i" d- e! V" _1 K3 l m: L! b0 ^# n首先是串口初始化程序,需要开启接收中断和空闲中断。5 N8 \0 l/ X- k4 R, _
- /*; L/ x- d8 s/ {3 _) w' u; P0 H
- *==============================================================================3 z3 ]* ?+ y; P' k8 N7 |. i
- *函数名称:uart_init
; g6 K& M L" q0 K - *函数功能:初始化USART1! y! U2 p- H. L! }
- *输入参数:bound:波特率* v5 A0 d4 V" Y
- *返回值:无( H" d/ e* y/ [8 J1 O) u
- *备 注:可以修改成输入初始化哪个USART4 K/ c8 b: I) q7 e
- *==============================================================================7 ?* N5 |' W; \3 c
- */
* c% f- R4 `2 P1 T* U# y3 C - void uart_init(u32 bound) |1 I6 r7 Y8 x$ s; R& X% ^& L0 h% D
- {5 V) A% e" N/ N6 G4 [
- // 相关结构体定义
8 L0 R. C4 C- @) w# O - GPIO_InitTypeDef GPIO_InitStructure;
' f; w9 D$ z2 E - USART_InitTypeDef USART_InitStructure;
( F0 I( ^+ S# h8 s# ^1 F - NVIC_InitTypeDef NVIC_InitStructure;2 l- t' H* n( J& U
# h$ v. g( _" y- // 使能USART1,GPIOA时钟
0 M; R6 t# K/ ]8 S( Q7 x1 k3 T - RCC_APB2PeriphClockCmd (RCC_APB2Periph_USART1 | RCC_APB2Periph_GPIOA, ENABLE); h9 z$ t, `9 h# s
8 s$ i9 ~: d9 Y: y4 u- // USART1_TX GPIOA.9
: `2 Y/ s+ {& ]6 p2 ^* G" u - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_9; // PA.9) p, x# o; N5 J6 N! s) V) _. u3 Q, Z
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;# r1 v$ l' F- S! C
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; // 复用推挽输出
! u/ J5 {- ?) @2 |- u' I& k8 l5 \ - GPIO_Init(GPIOA, &GPIO_InitStructure); // 初始化GPIOA.9* v7 ]* Z& r. z G L
4 q, |% X Z6 k _& W$ }- // USART1_RX GPIOA.10初始化 d% Y+ ~0 M$ O8 r8 ~# U; x
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_10; // PA102 L5 N9 |& h8 K. n
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IN_FLOATING; // 浮空输入7 j, @7 M6 k6 W2 V6 B) W. |3 i$ A
- GPIO_Init(GPIOA, &GPIO_InitStructure); // 初始化GPIOA.10 $ U$ S2 X" D# e2 ^
- 4 V; o* R9 H0 h" l
- // Usart1 NVIC 配置$ Q; B8 }& g- u* F; k- [. z+ i5 y
- NVIC_InitStructure.NVIC_IRQChannel = USART1_IRQn;5 Y/ i2 K6 Q7 V& h! @
- NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority=3 ; // 抢占优先级3% l* q; c0 i9 q( w' ^# b" |+ A
- NVIC_InitStructure.NVIC_IRQChannelSubPriority = 3; // 子优先级3; |& }+ O( o2 @4 s+ w
- NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE; // IRQ通道使能
8 x( v6 `2 c" U9 |' D* K& k - NVIC_Init(&NVIC_InitStructure); // 根据指定的参数初始化VIC寄存器
6 Q" ?0 C8 r- C ^# c% I - p& l; z+ N/ g2 ]9 }9 M
- // USART 初始化设置
) t2 R8 ~- G- ~4 r; v- {+ v: ~) N - USART_InitStructure.USART_BaudRate = bound; // 串口波特率
6 B# F/ E8 l8 S' s7 | - USART_InitStructure.USART_WordLength = USART_WordLength_8b; // 字长为8位数据格式( I! q# s# Q! G9 c6 ?* e* a, Y
- USART_InitStructure.USART_StopBits = USART_StopBits_1; // 一个停止位
4 O" o* B. z! V3 L' o8 E, b, _# P - USART_InitStructure.USART_Parity = USART_Parity_No; // 无奇偶校验位
0 q" j X/ A1 n$ T* K8 g" |" h - // 无硬件数据流控制
" d! i6 b t1 H, u6 \/ i5 r+ j, ^ - USART_InitStructure.USART_HardwareFlowControl = USART_HardwareFlowControl_None;' i f7 l0 {4 ~# f- u; q
- USART_InitStructure.USART_Mode = USART_Mode_Rx | USART_Mode_Tx; // 收发模式; u: y. d" m0 y* N f
- USART_Init(USART1, &USART_InitStructure); // 初始化串口1
5 B' ?6 `$ b5 D -
4 P8 I ^0 Z% I8 Y* W$ |6 [ - USART_ITConfig(USART1, USART_IT_RXNE, ENABLE); // 开启串口接收中断7 m! r4 [5 e A
- USART_ITConfig(USART1, USART_IT_IDLE, ENABLE); // 使能空闲中断
( y( m3 p) o" r2 D* b - . j- ~# W- c3 k# q( E. J
- USART_Cmd(USART1, ENABLE); // 使能串口1
7 q3 ? M1 W- C4 [) T - }
其次需要加上重定向函数,直接复制上面的即可。
0 P. n+ x' v) e N
+ a& s% e! \ `0 R% S- \5 R. S8.3.2 串口接收中断服务函数
* X9 V' _& N% J- `9 g8 |6 ?. e- /*( q* s4 Q3 y' k- \3 P5 J
- *==============================================================================
- R" Z$ e1 F, [5 k) ] - *函数名称:USART1_IRQHandler/ T% k# {! u6 [" ^1 j
- *函数功能:USART1中断服务函数
8 m$ j7 Z& F* R# |/ M h - *输入参数:无! a3 v# n9 a* d7 |8 X- Z6 g, \
- *返回值:无/ L" S/ @8 m# A* z. b5 F: s
- *备 注:无
" \. B8 M, i8 e5 M. E - *==============================================================================7 }; _6 m& d* ?2 y7 ]% n; T8 Z3 I
- */- x- R5 \: h0 i1 H
- u32 gReceCount = 0; // 接收计数变量
) k: [: m9 y9 f/ b. t; q - u32 gClearCount = 0; // 清空接收数组计数变量
]4 C) s; h8 N* W* O- ?, g0 {1 ] - u8 gReceFifo[1500]; // 接收数组7 w* H. B$ \, i. M5 y" M
- u8 gReceEndFlag = 0; // 接收完成标志位 8 l' B' W S/ G9 c; I: N
9 a0 K/ g2 h1 h* B& A6 G/ ~* O- void USART1_IRQHandler(void) - \$ b3 S, W0 ` P- X
- {
* S( d1 i, j- x% W% p" ^7 n - if(USART_GetITStatus(USART1, USART_IT_RXNE) != RESET) //接收到一个字节
$ P: a7 p* J$ F - {" }6 O6 h8 p3 p
- gReceFifo[gReceCount++] = USART_ReceiveData(USART1);
& k- K' j' m9 n! B/ @4 a - }/ J, [, n. N# v" ~
- else if(USART_GetITStatus(USART1,USART_IT_IDLE) != RESET) //接收到一帧数据! G* }+ f+ O! z1 Q& Z+ a5 @
- {7 Z' \3 g# S9 Q& c+ E$ a6 A
- USART1->SR; // 先读SR9 w# o" K& t8 f. |
- USART1->DR; // 再读DR5 ^' G, \/ m8 M, D% j$ n2 W- J
- 4 {6 j9 `0 j5 e/ Z
- gReceEndFlag = 1; // 接收完成标志置1 3 S7 d. I, C- q
- }
4 x& D u1 r9 s8 m$ H/ p" p - }
& f( g3 w1 r6 I8 n8.3.3 接收帧解析函数" [1 _+ O3 H' Q$ G9 s$ Y F
- /*
; f* f$ W. V8 e- V - *==============================================================================: t: |/ o$ B) S. V. t8 p3 o
- *函数名称:Uart_Rece_Pares2 U! E- P1 _* }/ P, V+ U% X
- *函数功能:解析串口接收内容3 [: [& l. D, d
- *输入参数:无
0 b5 [. H; V) c9 L7 N* S* w8 p" p - *返回值:无0 i! f! Q- G. I: b9 N% Z
- *备 注:无; o0 N& j9 O, S0 D- d, ]- y% x/ n
- *==============================================================================
% C1 [6 T% A" J- k( Q - */' d0 [$ p7 {# d$ f
- void Uart_Rece_Pares(void) // 串口接收内容解析函数; g5 q$ s4 x' b6 f# t1 X5 O
- {
! i6 u5 i ], d; D - if (gReceEndFlag == 1) // 如果接收完成
$ \) l6 J5 H7 l - {
( m3 |/ f, Y- c5 ?+ g- y - // 解析接收内容2 ^" D; P! E5 l) Z8 _( l6 j
- if (gReceFifo[6] == 'N')" r; Z' Q3 H t2 i; u5 i4 U
- {& x8 G* u, h2 U3 M4 I* g4 E
- Med_Led_StateCtrl (LED1,LED_ON); // 点亮LED1! X0 i1 E6 J- g0 ?, [
- printf ("OK!\r\n");0 _" f. p1 @& \
- }2 o% ]6 y- k B/ y" y3 P
- 6 A7 C+ N5 H8 Q9 _8 W
- if (gReceFifo[6] == 'F' && gReceFifo[7] == 'F')
/ r: V6 T- C3 v# x - {
& I0 Y0 W- R6 c; Y) |1 P - Med_Led_StateCtrl (LED1,LED_OFF); // 熄灭LED12 n0 i$ E6 e+ K, |
- printf ("OK!\r\n");
& w$ ^- Q0 Y0 t1 v - }; s# h1 D, J1 W% }% W
-
, m; c) R9 r% U- M - // 清空接收数组
2 }$ V+ }) |+ i9 C+ X - for (gClearCount = 0;gClearCount < gReceCount;gClearCount ++)
, q# X8 b% ]4 ~) M! E0 h - {
1 `5 N, Q2 ~- X, ~3 U - gReceFifo[gClearCount] = ' ';
! d7 i, s5 T- ]+ g+ A- {5 H - }* `- E9 e; z- u3 x7 c
- ' T5 M5 l" k0 z. q( g) S
- gReceEndFlag = 0; // 清除接收完成标志位
0 Z, K4 m" I K% C - gReceCount = 0; // 清零接收计数变量7 F" {% s/ |/ l5 G/ u8 `1 i! x
- }
- f; y) A/ {- ]* ^& o" k - }
8.3.3 main函数0 m6 X6 a7 ^" c2 u" h
- int main(void)
+ v L' P- f) d3 |- b* T" U - {' N. G* t, c1 C/ d0 }6 S. P8 r
- Med_Mcu_Iint(); // 系统初始化% a% w& [9 V/ Z3 t! J
- printf ("Sys Ready!\r\n");
" r; S1 }" y ~ L1 ]# y -
. C" B: j- G9 X h7 K' q! P ? - while(1)# g$ }2 ^) a- h/ S& C! U
- {
8 t( V5 I9 V/ E, e - Uart_Rece_Pares (); // 接收帧解析
" A' v0 B% T; x& _; D - }
4 C+ V2 E3 S' r# _/ p - }
+ H# d0 `! |1 |2 L
5 ~- {1 L5 j$ o* f1 _; @转载自: 二土电子
6 H4 [: G. a" R/ Y! w/ b3 B如有侵权请联系删除- q2 i% ~7 g' H, e, }& a7 ~9 B
, `" c: H+ P: F" J3 _. F. U
! `$ Q- ~2 |# J$ ]8 e: q
|







 微信公众号
 手机版