我们板子第一次上电的时候看到的就是LED的闪烁实验,而且还可以通过按键来调整闪烁的频率,这个板载demo的效果,两个LED交替闪烁,一般板载的demo都是通过延时的方式实现的。这次我们将通过定时的方式实现两个LED的同频闪烁,通过外部中断的方式采集按键,调整同频闪烁的频率。: C4 t+ w8 M, o: T% r
我们先看一下需要使用的硬件资源:2 i6 ?/ x( C" w H5 N; \) |
LED:
9 b* u F) g9 ^
 4 s: Y$ X0 ^9 [% r5 f6 J+ }
& Q" ]. X! j8 X4 ]0 O 按键:3 V# x: |+ K5 R) G3 g
 8 k Y' U! _" |7 V4 I c
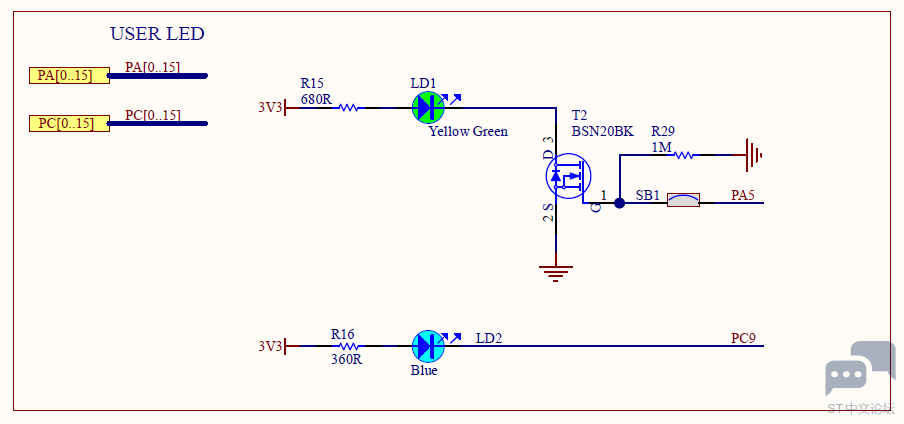
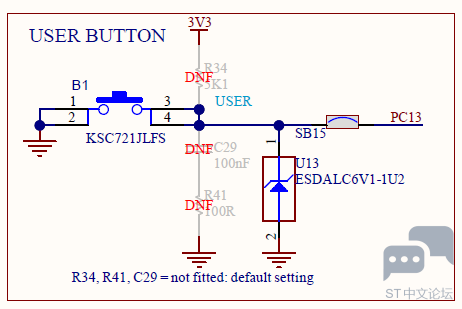
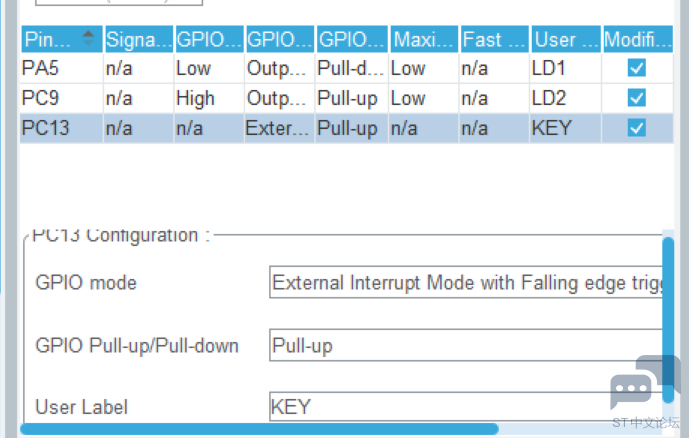
) j1 c) z; `+ ?; c2 q GPIO的功能专注于具体引脚的实现,涵盖输入与输出两大核心方面。输入功能主要用于采集外部器件的状态信息(例如按键状态),而输出功能则实现对外部器件的有效控制(LED的控制)。本开发板装备了两个LED灯作为可操控的外部器件实例,同时配备一个用户按键,用于输入信号的检测。简单分析一下原理图,LD1事业绿灯,想要点亮需要PA5输出高电平,LD2为蓝灯,要点亮需要PC9输出低电平。按键按下的时候另一端是地,也就是低电平,所以对应PC13引脚的初始状态要为高电平,不过硬件中R34并没有连接,我们需要通过引脚配置内部上拉。( }2 ^# h! N5 u+ G
定时器是MCU的内部模块,通过精准计数进行计时,这就涉及到时钟的配置来计算定时器参数。
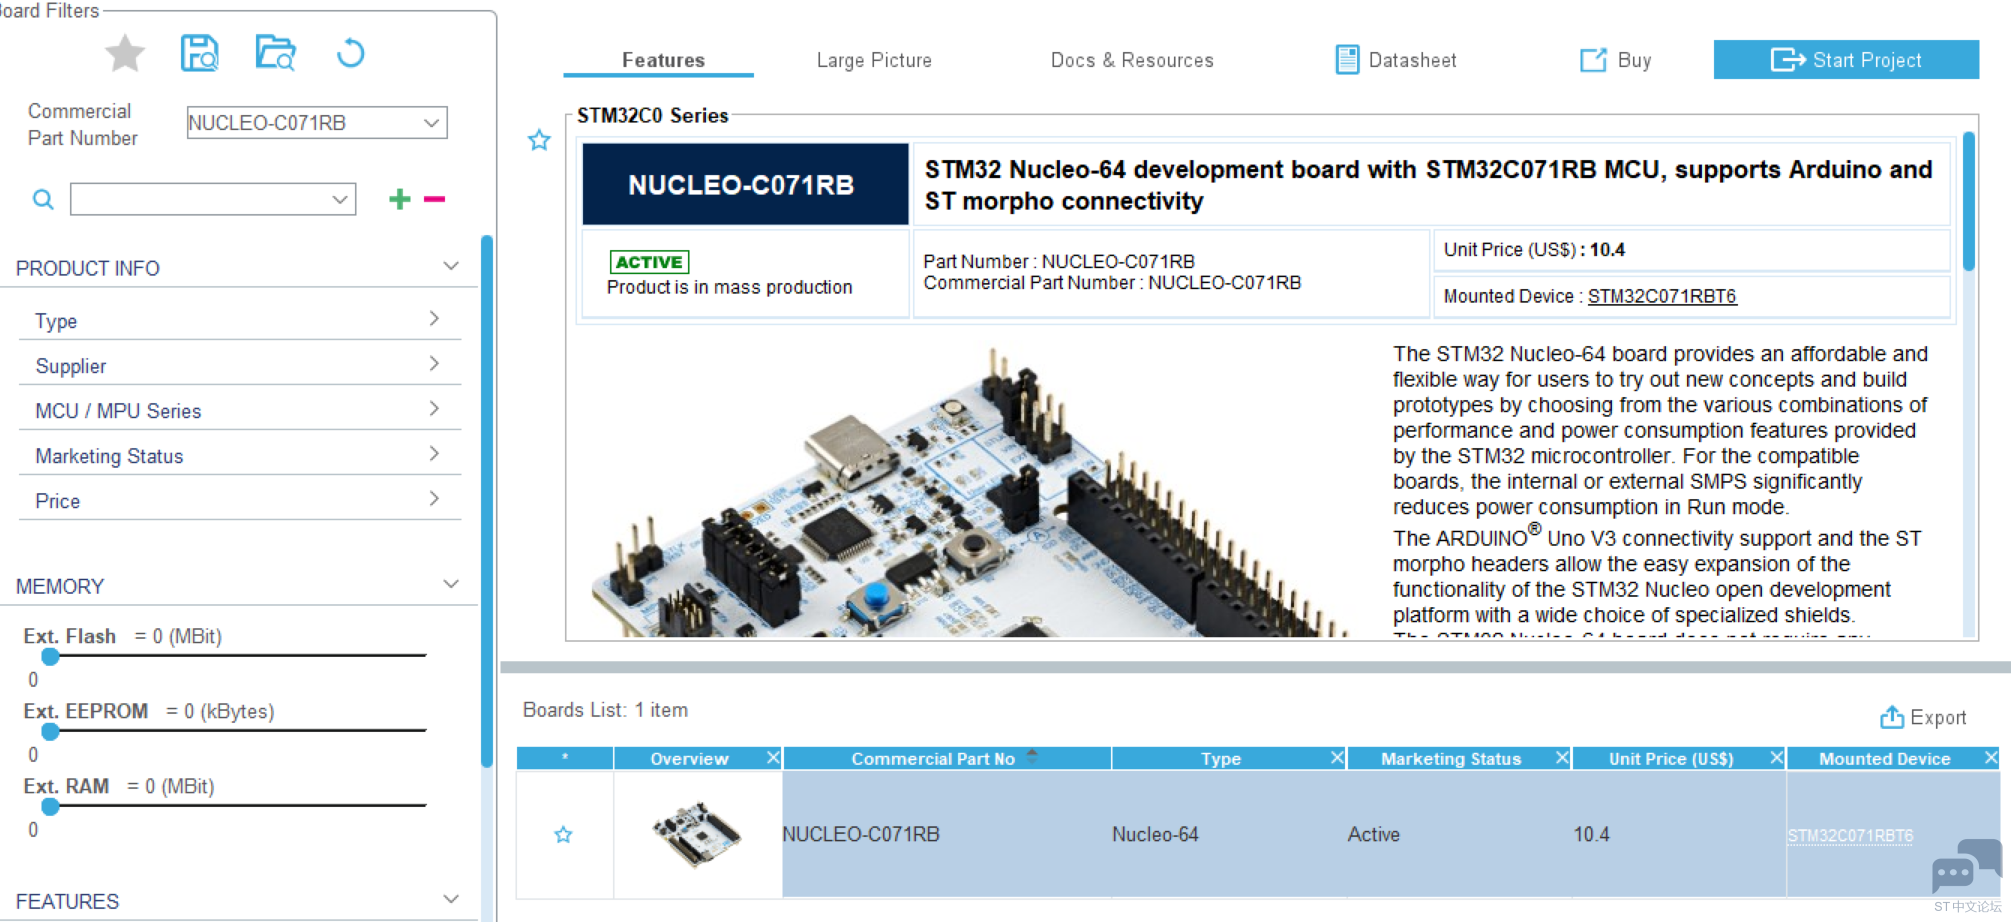
4 R+ q6 W% J1 P& a3 Z& \6 v 接下来我们基于板卡创建工程:
# g, Q5 a& ~4 D
 $ H" {/ h1 r7 e
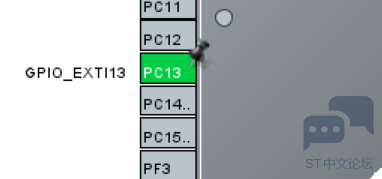
$ O9 q' h6 X4 U6 J 我们先看一下基于STM32Cube的模块配置,由于引脚的多样性,我们可以在引脚上直接操作:2 g" d( Q% q1 \" Q, d- h5 N. |
 + X: B# [" J9 E2 | # ?: q u3 P, D; ^
接下来配置三个引脚,一个按键,两个LED:
+ ^3 _* V. T( N
 : [. v7 s8 a# R/ r/ `3 }
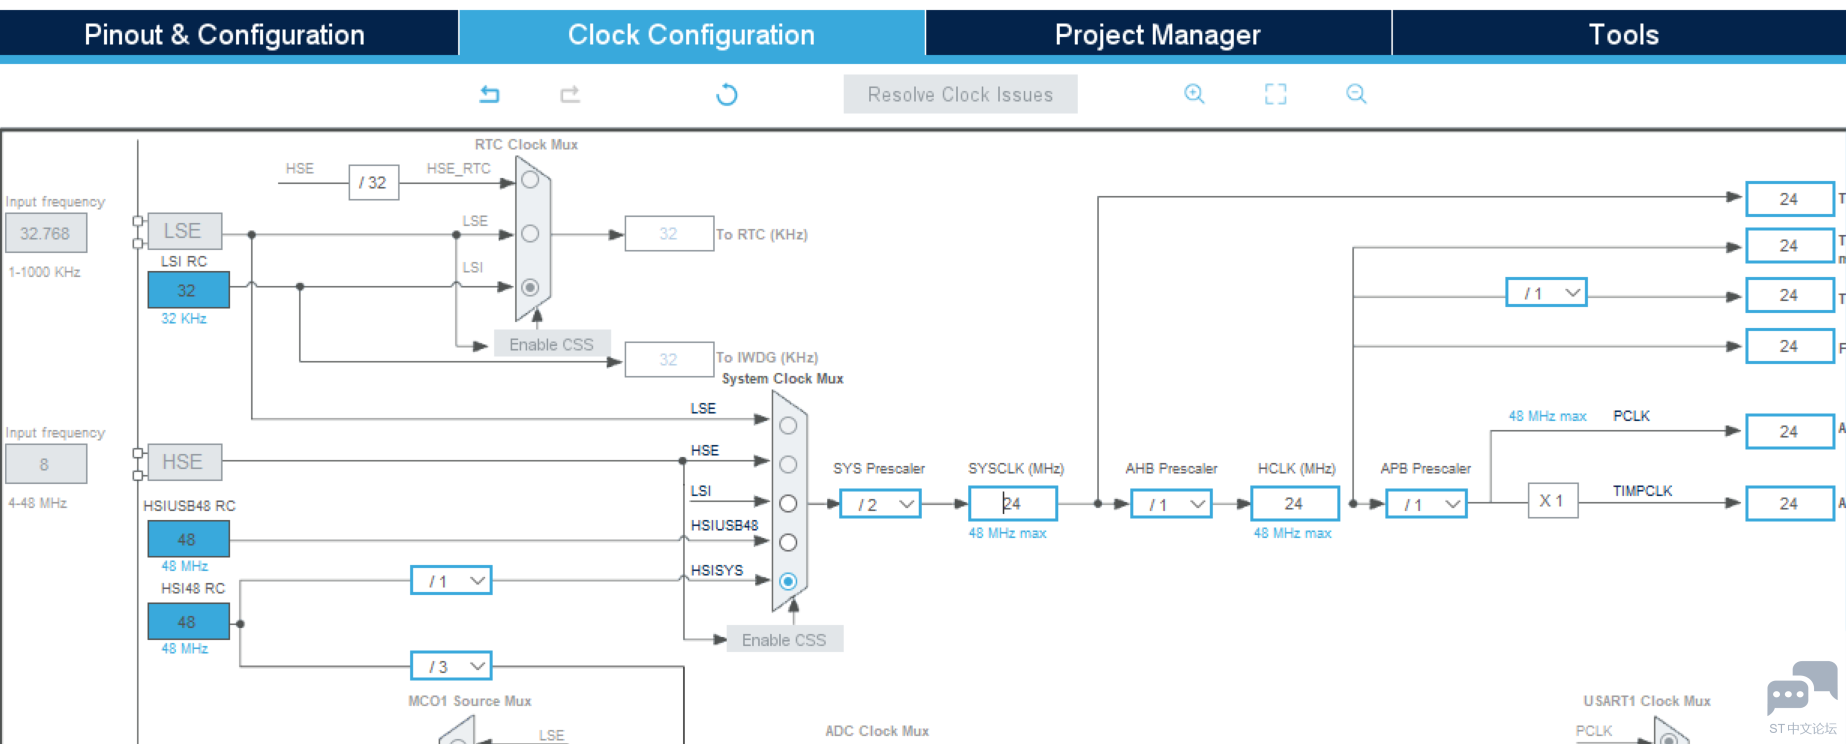
- i, S( j7 \1 b3 z 配置定时器模块前先看一下时钟配置,并修改为24M,最大支持48M:
u c4 y1 Z- g, {) E" L/ V
 ) u; U* z) |% w- L; i @
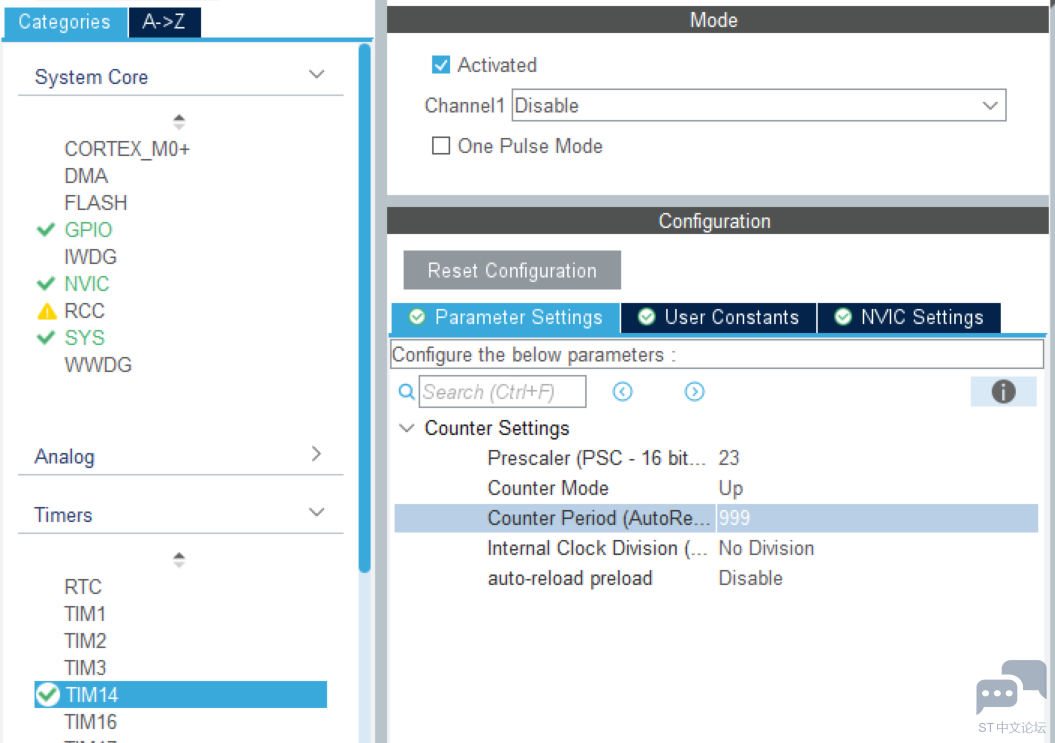
* u. S# c# z6 N7 \& b5 d* D$ Q; R 接下来配置定时器,我们选用的是定时器14,是一个普通定时器,配置的参数也比较少,定时1ms:+ v$ X" M! o3 Z; y0 B( j0 B1 ]* R$ Y; y
 " m8 g6 N1 r! H: O0 |7 D
6 J( W+ R. m+ }* W, \ 接下来是中断配置,实际上我们在上面的具体模块配置的时候就可以进行中断配置,也可以统一开启:9 }4 o9 {. A( S( v$ T% U T, q, z, U+ r
 " \; v3 d* E8 }, z) ?$ t0 d7 P5 q/ n
) O, G1 W1 @, Q- ~& W* y 到这里硬件方面的配置已经基本完成,我们开始软件方面的操作,实际上我们实现的功能也是非常基础了,初始化和定时处理部分都已经添加了:8 }! ^. P: y( T P: J0 _
# S$ X8 l: y+ T0 k, G# v9 N2 E2 r! n 我们创建两个变量:
3 [9 [7 N2 h; x4 h: v$ `; F% C, J
' F* I& l% s5 P3 _- uint16_t LED_TimeCnt_limit = 0;
) d( d) j; G0 R) }. }# ^# {0 H4 y - uint16_t TimeCnt = 0;
& @5 r5 s" u0 ]% A 我们需要做的就是编写对应的回调函数:
. L7 c4 O* Z& { k0 `0 |- void HAL_GPIO_EXTI_Falling_Callback(uint16_t GPIO_Pin)
2 B% A( K/ S7 M: U3 m7 z# ^* ? - {
5 W, ^) f/ }. f7 I5 Q - if(GPIO_Pin == GPIO_PIN_13)7 r% f$ F$ @* w7 z1 C# Z% v
- {
& J' J2 ]& k# m* V p) C7 U. P - LED_TimeCnt_limit += 500;3 i9 b6 E) Q: W& g9 C
- TimeCnt = 0;+ m1 I! n8 @/ _) V: K. x: y
- if(LED_TimeCnt_limit > 1500 ): t; @, w3 n; x4 X9 [
- LED_TimeCnt_limit = 500;; z: z& s: e" {2 [
- }! c6 E) A2 A4 j/ f8 p; w* j+ g; w. Y
- }2 T5 b! d1 l( ^/ {, z( x
- $ x8 l' S. {4 s; B1 w) u& e
- void HAL_TIM_PeriodElapsedCallback(TIM_HandleTypeDef *htim)* a" z3 k+ D6 ?3 l. j' \
- {
. h$ y: \9 h9 y+ X) q: q - if (htim->Instance == TIM14) {# {; E5 |. G3 ~# `
- HAL_IncTick();
; N. r, s9 `; b4 |" u - TimeCnt++;
$ ]8 q; {) G$ z" s; M - if(TimeCnt > LED_TimeCnt_limit)5 d/ u/ P# ~/ J p4 [
- {
+ _4 J( V! L5 _+ b4 _2 y& B - HAL_GPIO_TogglePin(LD1_GPIO_Port, LD1_Pin);
, W+ L5 i3 S( U, ?9 n" R, B - HAL_GPIO_TogglePin(LD2_GPIO_Port, LD2_Pin);
" l. o+ a: ~( f - TimeCnt = 0;
5 n+ ~* j& _" I# ^ - }
$ n* n3 s& ]4 v& N% O8 Z8 @9 c - }
2 |' W) W% n2 }# t - }
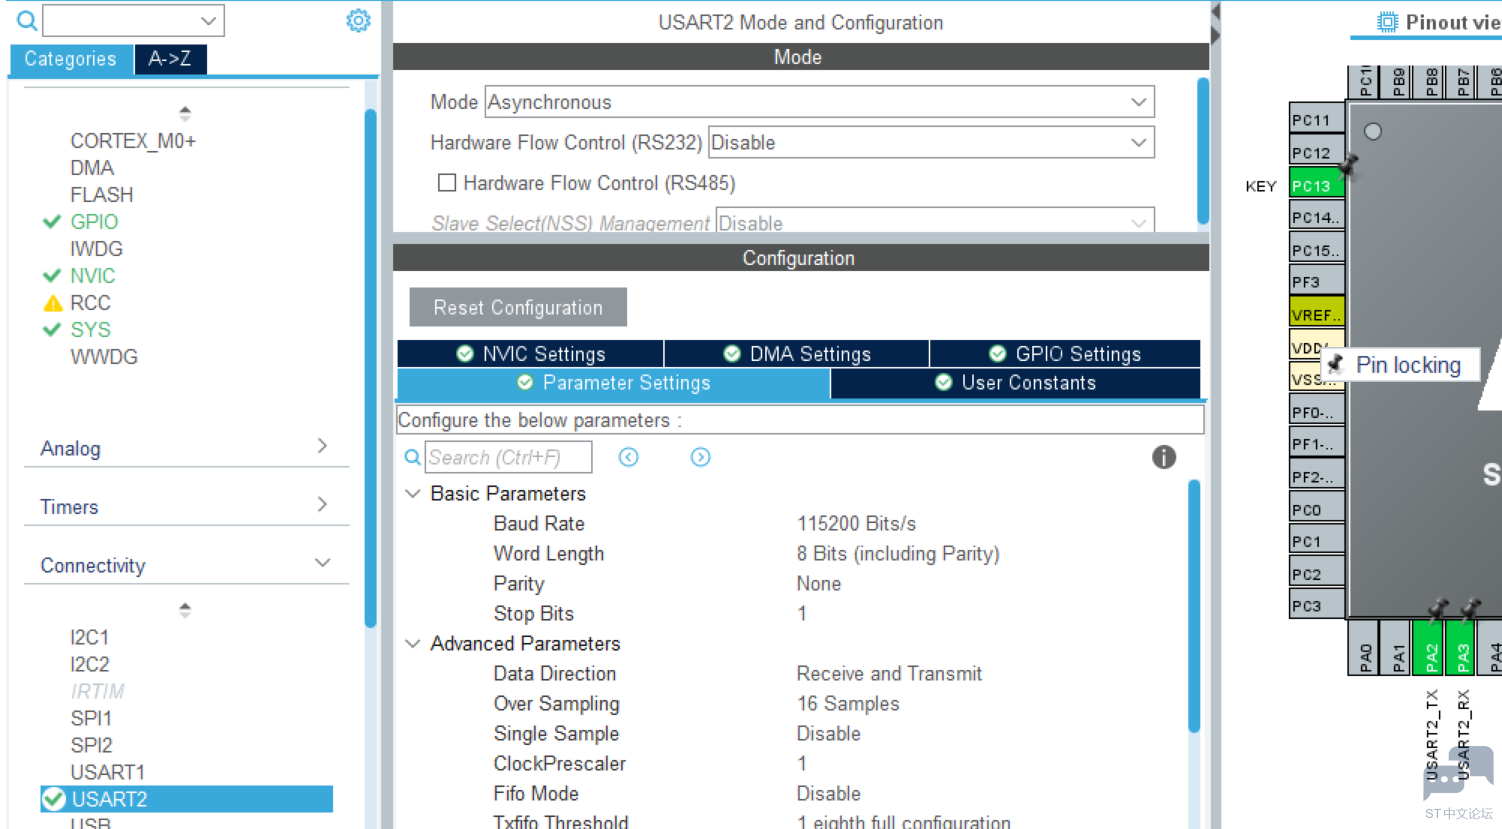
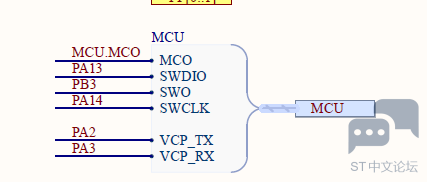
配置串口2模块:
. t6 B3 z. I2 K8 E0 O9 Y; H7 R
 + \+ P: t: P) [- e% F* Q5 r
; ^$ c% r9 ?! L8 j; a 实际上在生成工程的的时候这个模块就配置了,估计当成必备选项了,行为这个串口连接的STlink:
5 G7 s1 X4 Z6 y
 1 \7 Z8 n' d) k; x 4 ?# Z2 k5 s! r: P, h; y. ]
我们先实现一下printf打印功能,加入一下代码即可:
2 {* N+ O+ [/ \" I4 E5 v- #if defined(__ICCARM__)- L( H8 S7 @. ^7 E* A7 J' G
- __ATTRIBUTES size_t __write(int, const unsigned char *, size_t);1 w/ I5 f/ }! O, V. \3 @' C
- #endif /* __ICCARM__ */
- ^- n: j( E0 y1 |9 w% V$ y - 6 c! `, O; u& A
- #if defined(__ICCARM__)
: o" s1 T1 X4 p2 q! a - /* New definition from EWARM V9, compatible with EWARM8 */
" {, D9 j: M: o1 X2 u5 ] - int iar_fputc(int ch);& _' m/ `4 ]& S1 m6 G
- #define PUTCHAR_PROTOTYPE int iar_fputc(int ch), l3 |) @) N% q
- #elif defined ( __CC_ARM ) || defined(__ARMCC_VERSION)* Q, p8 B0 S5 c- V( x7 Q( k& j
- /* ARM Compiler 5/6*/' F0 v" s6 g$ d, z+ r! b% Q4 ^
- #define PUTCHAR_PROTOTYPE int fputc(int ch, FILE *f)
8 {. F/ G( G: F - #elif defined(__GNUC__)
. P$ x/ X, c& A; N) \ - #define PUTCHAR_PROTOTYPE int __io_putchar(int ch)6 i7 G+ A' @4 p' W
- #endif /* __ICCARM__ */
/ R; N& s6 c4 b2 K- PUTCHAR_PROTOTYPE' }, v2 I% w L2 _7 ]" n4 t
- {2 H9 I* x/ ^) K8 d7 Q
- /* Place your implementation of fputc here */
; ~* C$ G* k4 r, V( m1 d% w - /* e.g. write a character to the USART3 and Loop until the end of transmission */1 j: H2 k- a& g7 w8 I
- HAL_UART_Transmit(&huart2, (uint8_t *)&ch, 1, 0xFFFF);
8 [5 F3 T. P; A, {& s! F - . F' M4 g$ V( |/ U G/ p( E9 K
- return ch;
: S& x6 L: R. y" A# {" g - }
串口的接收依然使用的是回调函数的方式,同时修改按键控制内容:) F7 P2 P* X. |$ T% \( _ l
- void HAL_GPIO_EXTI_Falling_Callback(uint16_t GPIO_Pin)$ U+ v/ ?- B% Q) y5 V0 l
- {
+ B4 Q' V' i2 R* k# \3 d/ i$ I4 `+ I - if(GPIO_Pin == GPIO_PIN_13)& n" _- s* H/ v* a
- {
- L) |0 B/ g l' v& P+ ~ - LED_Mode++;
' v0 R) M$ O4 C% i; A/ c
% {, Z* N+ Y2 d- _( ?/ a- LED_TimeCnt_limit = 500+500*LED_Mode;2 a5 s& z% ^8 F8 h# |7 C0 l
- TimeCnt = 0;
( U% m5 V; s1 R# Z* g* [# V/ c - if(LED_TimeCnt_limit > 1500 )
/ _5 C9 a) U- b/ V8 q7 `% E - {0 t* t+ m4 r) s4 V2 M. C
- LED_Mode = 0;% P6 \8 ~' w8 d. p' W# v( u$ v
- LED_TimeCnt_limit = 500;
" t. y3 \, N& T% p9 @. U - }
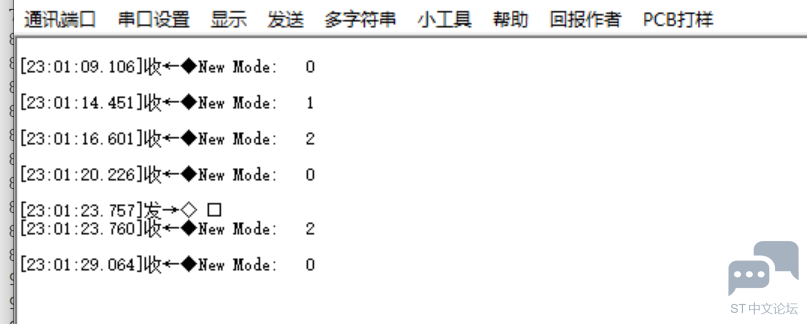
4 v% @$ \7 L- w. R( z" q8 f - printf("New Mode: %d\n\r",LED_Mode);
) C. G: D" K" Q7 l. ~ - }1 @* s, s! d' |1 o+ h4 E6 Z
- }- k7 b" ]$ d1 i! ~$ L' {5 }8 n
- void HAL_UART_RxCpltCallback(UART_HandleTypeDef *huart)
& ]% C% w. S- O - {) n" z: E2 c) R4 d7 p
- if(huart->Instance==USART2)4 Y ?& G0 b1 p$ S( W5 S0 ~* y
- {
; E# x0 O) t P3 C& ?0 p - if(UART2_RXData == 0x00||UART2_RXData == 0x01 || UART2_RXData == 0x02)
& ^' Y g' t) N% B. O - {
2 M* z9 A! H$ c7 Q7 r$ U% v - LED_Mode = UART2_RXData;2 P' K; s% D# d' V: U/ T0 N/ ]6 T
- printf("New Mode: %d\n\r",LED_Mode);9 ?/ n! U. L, ]3 _( W6 S
- LED_TimeCnt_limit = 500+500*LED_Mode;1 |- f( c7 h) A8 C( N' p
- TimeCnt = 0;. C8 K+ w( [ P2 ~7 ~3 S2 {$ \- {- j
- }3 k; u5 t Z6 u- A8 ]
- HAL_UART_Receive_IT(&huart2, &UART2_RXData, 1);' K! B% D5 K" y/ d) P/ F
- }; A6 ]& R+ k7 _4 }
- }
7 O& N* @- v1 Y, `
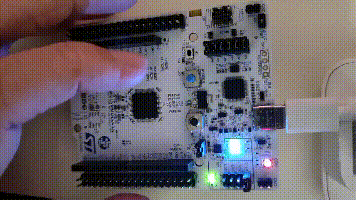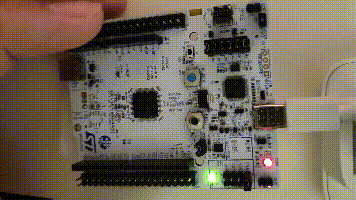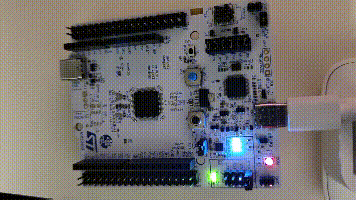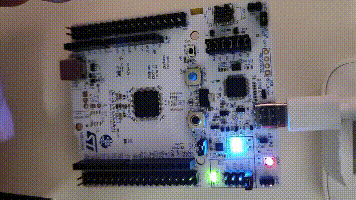 + q$ @- T1 U9 b8 L4 c% M# z9 X
i8 g) B/ s, u; s3 U2 }2 J5 X) W 整个对应的串口反应:
3 X5 x4 n! W( g# M7 i
 7 _+ a( [1 K5 a7 Q; d 1 m X6 ~' |# l! z
* M9 I6 V7 v& |
( C) v* D, ~! |; ]; u0 F
$ V+ T0 h1 g- u/ r; R7 I9 \3 ?
$ j! g: `# r! C' j- i, @! s' B) }9 S2 @
! K3 v5 j# b9 B! W! j4 w: j7 r5 w h2 H9 [( F' F0 s, |
4 ^" |; l( |3 r' W
5 h1 n) e/ D7 C+ T3 ? ^* R; ~
* b( ^$ x% A% ~; |& P
( I8 C* w" [- f' d! x, M' K0 P2 M D( ~ N3 z
/ l4 |6 G/ I: }) M; r( D' ~* S8 ]. A0 [$ S6 F1 G3 d( c3 {
# Z8 O" h- T1 }4 H. L* n8 K' ^( M. K( j2 y
|





 微信公众号
 手机版


