




本设计中六足机器人系统基于仿生学原理,采用六足昆虫的机械结构,通过控制18个舵机,采用三角步态和定点转弯等步态,实现六足机器人的姿态控制。系统使用RF24L01射频模块进行遥控。为提高响应速度和动作连贯性,六足机器人的驱动芯片采用ARM Cortex M4芯片,基于μ/cos-II操作系统,遥控器部分采用的是友善之臂的ARM9板子,处理器S3C2440,基于Linux系统。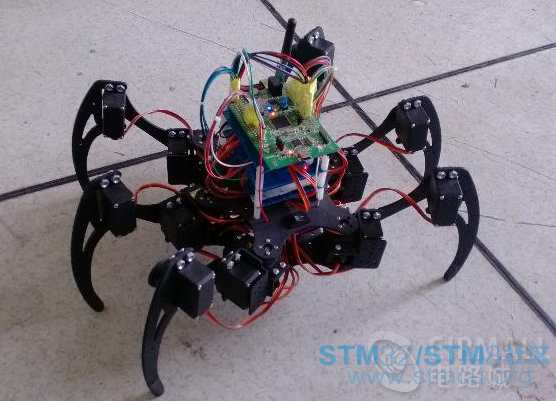
" B U& @6 i9 i; R7 o; \" S 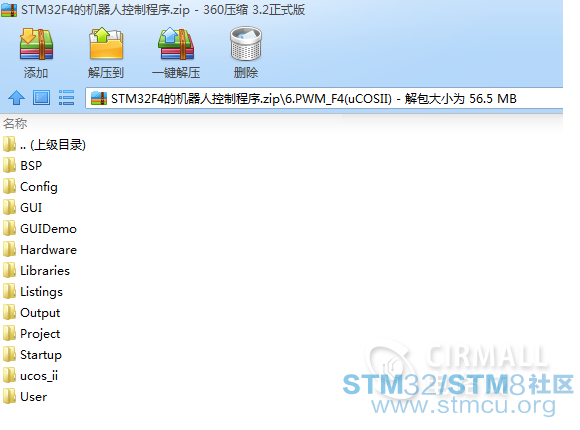
附件内容包括:7 P0 d! }' d$ i Linux下的24L01驱动程序和应用程序;: l1 ?8 k/ S) K/ U STM32F4的六足机器人控制程序;5 k; Z# Z$ J/ z) {/ t 六足机器人设计说明" T+ t ?2 P* H8 `. Q: p 六足机器人资料 至电路城下载:六足机器人源码+驱动+设计说明 |
 |
| 谢谢分享 |
| good job,不过硬件是不是有点太复杂了,单一块f4disco不行吗 |
看起来很nb的样子
|
| 很厉害啊 ! |
| 太高深,只能驻足观望 |
| 很厉害啊,感谢分享 |
| 不错,看看。 |
|
|
| 请问一下,这个是有用串口通信做吗 |
【福利三:雨露均沾·逢7狂欢】之四:用一个定时器同步另外两个定时器输出PWM
【逢7发帖赢大礼】STM32开发之WIFI实时时钟
【逢7发帖赢大礼】STM32开发之指纹识别!
【逢7发帖赢大礼】STM32开发之环境空气质量监测
【逢7发帖赢大礼】STM32开发之人体实时运动信息监测!
【逢7发帖赢大礼】STM32开发之IC门禁卡UID读取方法!
【逢7发帖赢大礼】全网最简单的Arduino_STM32开发环境搭建教程!
STM32F4中文用户手册
STM32F400、STM32F402 Cortex-M4超值单片机
SPI 高温读错最后一位?STM32F42xx 官方根治方案
 微信公众号
 手机版


