




|
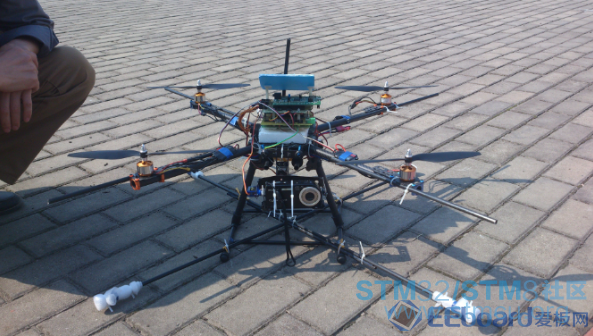
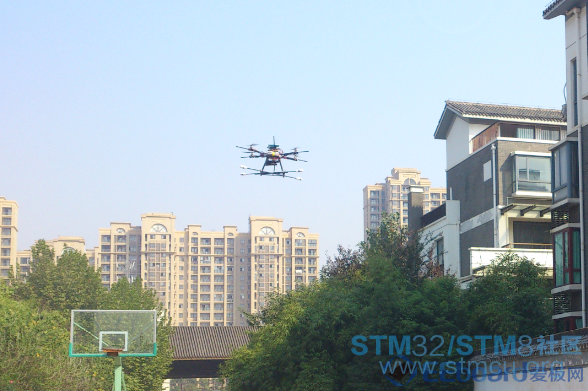
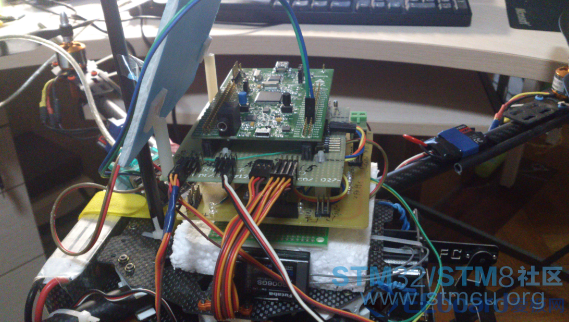
一、项目名称: 0 C. |$ Q7 \- |; L- [4 n 基于STM32F4的四轴航拍飞行器 二、项目概述: X: U; ~- q/ L4 g 本设计是基于STM32F4的四轴航拍平台。以STM32F407为控制核心,四轴飞行器为载体,辅以云台的航拍系统。硬件上由飞控电路,电源管理,通信模块,动力系统,机架,云台伺服系统组成。算法上采用简洁稳定的四元数加互补滤波作为姿态解算算法,以经典PID作为控制器,实现飞行,云台增稳,航拍等功能。略微改装还能完成其他任务。具有灵活轻盈,延展性,适应性强好等特点。& R# w6 T1 Q3 S) N 三、作品实物 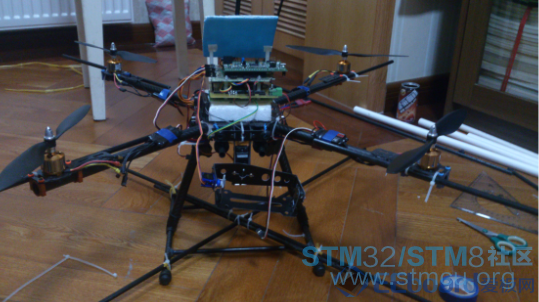
四、演示视频 : P& R. r5 g" _% K" s6 [6 L åºäºSTM32F4çåè½´èªæé£è¡å¨-æ¦æ±ç工大å¦.rar
(9.3 MB, 下载次数: 382) |
| 学习下 |
| 谢谢分享 |
 |
| 学习一下 |
观摩一下 |
| 顶顶顶顶啊! |
| 给楼主一个赞 |
| 这个正是我想要的 |
【福利三:雨露均沾·逢7狂欢】之四:用一个定时器同步另外两个定时器输出PWM
【逢7发帖赢大礼】STM32开发之WIFI实时时钟
【逢7发帖赢大礼】STM32开发之指纹识别!
【逢7发帖赢大礼】STM32开发之环境空气质量监测
【逢7发帖赢大礼】STM32开发之人体实时运动信息监测!
【逢7发帖赢大礼】STM32开发之IC门禁卡UID读取方法!
【逢7发帖赢大礼】全网最简单的Arduino_STM32开发环境搭建教程!
STM32F4中文用户手册
STM32F400、STM32F402 Cortex-M4超值单片机
SPI 高温读错最后一位?STM32F42xx 官方根治方案
 微信公众号
 手机版


