




|
本帖最后由 D5Power 于 2017-11-16 16:46 编辑 - ~) I/ Q3 g6 }( _/ w 6 i2 [8 J. Q0 X# g0 B9 s" |8 N/ o 为了实现可变长度数据的发送,必须要自己定义协议。我们先定义一个比较简单的协议: 数据包头:2字节,第一字节用来存储命令码,第二字节用来存储整个数据包的长度(不含包头部分) 数据包包体:N字节,根据不同的命令码发送不同的数据。 设置为1个字节中断,并在中断时移动指针并再次打开中断,从而保证接受到的数据按顺序排列在缓冲区中。然后再对缓冲区的内容进行分析。 5 }9 Z$ H4 g5 r8 ?/ Z7 o- [2 C为了保证解包的过程不会占用中断进程,解包操作放在了主循环中,并设置10毫秒的延迟。程序整体思路如下: ( i8 T4 _1 M: S1 s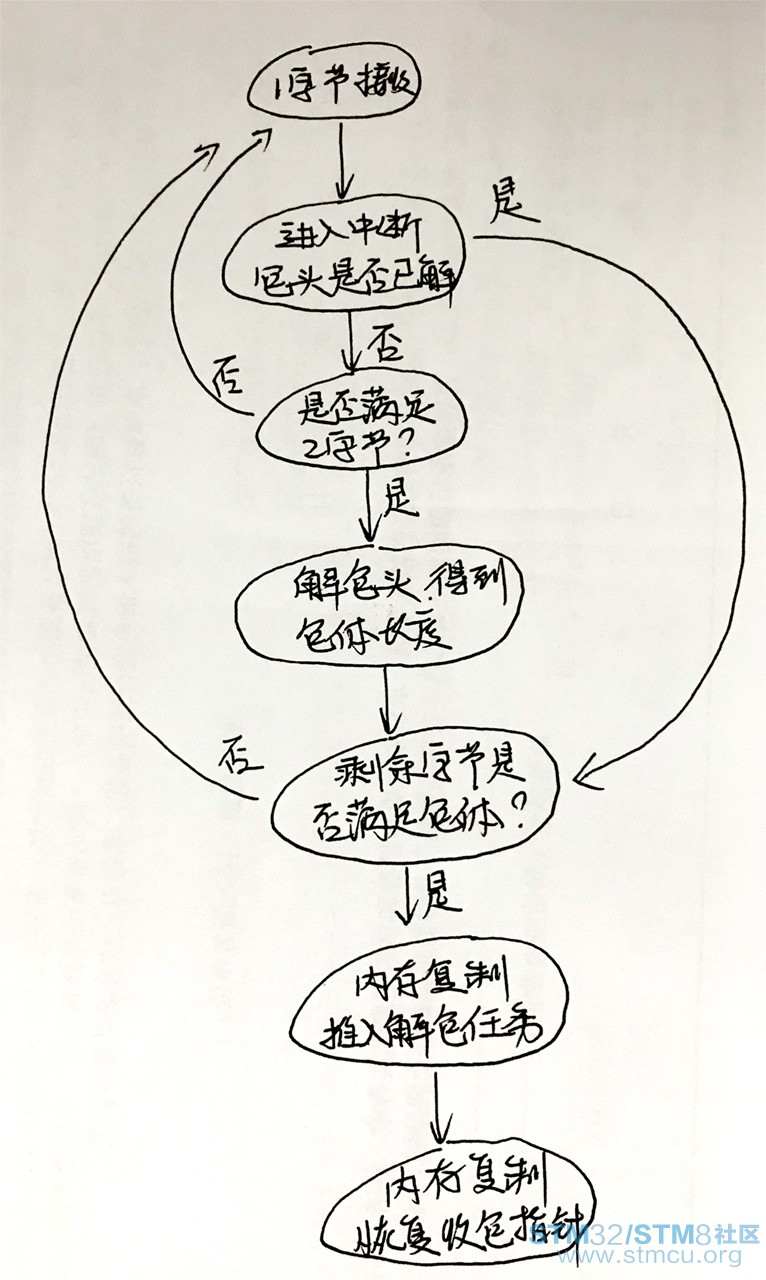
在开始之前,先做了个小测试,确认收到N个字节的时候,1字节的接受中断会被触发N次。底层确认没问题后,开始撸代码咯。先来看一下头文件里的各种声明: / Y" E* n7 p5 Z// 包头尺寸 #define MIN_HEAD_SIZE 2 // 最大包体尺寸,清注意匹配你的开发板最大内存。否则会分配失败的 #define MAX_PACK_SIZE 16 // 包头结构体 struct __head_buff { char cmd; char length; }; // 完整数据包结构体 struct __d5pack { char cmd; char length; char data[14]; // 根据最大包体尺寸,扣除包头长度 }; - E0 | I$ x' V, m2 x7 e8 x6 V/ v// 数据包待处理队列 struct __d5pack *d5list[64]; //待处理数据包个数 int d5list_count = 0; - @% G% \ v2 k) v/ V4 ^. R* N. F ~然后在主循环前,处理上述声明中需要初始化的变量。/ X" i& k2 ^; c3 E4 ^ // 将pBuffer指向buffer首地址 pBuffer = (uint8_t *)&buffer; // 将pPack指向buffer首地址 pPack = (uint8_t *)&buffer; // 打开1字节接收中断 HAL_UART_Receive_IT(&huart2,pBuffer,1); 接下来是中断部分,处理的核心逻辑。每收到一个字节,pBuffer就会自增,从而保证接收到的字节按顺序推入到缓冲区中。recived_count也会自增,用来提供后续的数据接受数量的判断。 ' y! c! C+ l: x/ V5 ~/ JpBuffer++; recived_count++; 由于每收到一个字节,recived_count就会自增,因此可以根据recived_count来判断缓冲区的字节是否满足解包要求。由于数据包可能是分多次发过来的,因此我们需要知道,现在我们是已经开始接受一个数据包的包体了,还是连包头都没收到。这两个部分的处理是有区别的。 鉴于此,我设置了一个head_is_ready的变量,当2字节的包头发送完,即会置为1: 0 i. x2 D$ Q; p+ y; P. N if(head_is_ready==0) { if(recived_count>=MIN_HEAD_SIZE) { head = (struct __head_buff *)buffer; head_is_ready = 1; packsize = head->length+MIN_HEAD_SIZE; } }... 在以上代码中,当缓冲区中放了超过2个字节,就会进行解包操作。通过结构体__head_buff,将缓冲区中的内容格式化,并获取到当前的数据包的总尺寸(length+MIN_HEAD_SIZE)。 4 u+ @, k, T0 Y) }8 p...else if(recived_count>=packsize){ //printf("got full package!"); // PART I recived_count-=packsize; head_is_ready=0; // PART II struct __d5pack * pack = malloc(sizeof(struct __d5pack)); memcpy(pack,pPack,packsize); d5list_push(pack); // PART III memcpy(pPack,pPack+packsize,MAX_PACK_SIZE-packsize); pBuffer -=packsize; } 4 Y, C- K% `0 C- E& ]+ S当包头被解析后,再收到数据就不会再进行包头的处理了,而是通过已经获取好的packagesize来检查是否把完整的数据包给接收完了。下一次再有数据,就应该是下一个数据包的包头了。因此head_is_ready需要置0,同时recived_count扣除掉当前已经收到的数据包长度(PART I)。 同时,把当前收到的完整数据包,通过结构体__d5pack进行格式化,并将指针推入指针数组d5list中。(推入方法为d5list_push,自己写的,d5list[count++] = p就好了)。等待通过主循环进行处理。上述代码见PART II 当一个数据包解析完后,这段数据即可废弃。但是缓冲区后后面的数据可能是有效的,因此需要把后面的数据挪到前面来,替换掉已经用过的数据,同时,移动指针pBuffer到有效数据的末尾,接下来继续接受数据: HAL_UART_Receive_IT(&huart2,pBuffer,1); 而在主循环中,则定期去处理已经放在待处理队列d5list while(d5list_length()>0) { struct __d5pack * p = d5list_pop(); uint8_t cmd = p->cmd; // ... ... 以下根据cmd进行对应的功能处理即可 } HAL_Delay(10); 如以上代码所示,每10毫秒,如果队列不为空,则程序会依次取出指针,并获取其对应的命令码,再根据命令码进行后续的功能处理就可以了。 ----------------我是淫荡的分割线---------------- 编写中的笔记会在我个人的公众号进行,请各位高手斧正。 
关于单片机、H5游戏开发和微信小程序 |
STM32L562DK探索板——串口通讯测试成功
OpenBLT移植到STM32F103战舰开发板上适用于所有STM32F103系列的Bootloader
NUCLEO-H723ZG开发板试用 ——串口点灯测试
MultiButton移植到STM32F103战舰开发板
汇编浮点库qfplib移植STM32F769I-DISCO开发板与硬件浮点运算性能测试对比
【STM32MP157】从ST官方例程中分析RPMsg-TTY/SDB核间通信的使用方法
S2LP 的 sniff 模式如何同时满足通讯和低功耗要求
双证齐发!移远通信通过ISO 26262功能安全流程认证及产品认证
意法半导体 STHV200超声波 IC单片简化设计
了解NFC技术优势与应用场景
 微信公众号
 手机版


! z" `/ F1 M9 g+ C Y
关于以下这部分的叙述 请问中断部分是写在哪里的?回调函数里吗?
”HAL_UART_Receive_IT(&huart2,pBuffer,1);5 L, }4 E; H" I# z
) C) _( k. `1 o. e0 k$ J
接下来是中断部分,处理的核心逻辑。每收到一个字节,pBuffer就会自增,从而保证接收到的字节按顺序推入到缓冲区中。recived_count也会自增,用来提供后续的数据接受数量的判断。6 F1 e. D& v1 I
* V Z) y. b6 e. t
pBuffer++;
recived_count++; ”" |7 J6 }' V6 H. ?