|
串口通信原理 想必玩过一点单片机的人都懂一点串口通信,而恐怕我们印象中的串口通信不过如此,两个芯片通过串口通信,需要共地、Tx(发送)和Rx(接收)相互连接即可:
) X9 b. R h/ y# d$ r9 [
t8 }$ e6 H- t! O8 ~: W2 w9 @而实际上,串口通讯种类繁多,即使是通用异步收发器UART也有RS-232和RS-485等不同接口,有兴趣可以深入学习。 - }" Q; i& [/ v- h' W% q. x0 D
首先串口通信指的是一种设备通信的协议而不是指接口。串口通信的概念非常简单,串口按位(bit)发送和接收字节。而我们所使用的USART和UART的区别是可以同步,你在STM32的datasheet里可以看到USART2_CK,而实际上我们很少使用,我们完全可以把USART当UART来用。
( l( f' R2 d' d! \2 A: W% y/ |
HC06蓝牙模块! M- D6 U1 Y: H/ P e! r3 n' d2 {9 I6 L
无线蓝牙透传模块。
! H/ v' `! p0 {$ O6 x默认名字HC06、波特率9600bps、配对密码00000。
7 W6 J9 m: }( ?$ _, i
7 b% u; A' r" h3 z* ]6 G5 ~
) U, Y, ]9 d5 l$ [- p# S
用Arduino的时候想必是很傻瓜式的,如果用STM32来做还是要了解一番的。/ v {% s" I2 ~; E: a
' z0 X* M W! B首先好好看一下datasheet,看一下AT指令集,然后用一个USB转TTL的模块(这里用的是CH340)和电脑连接:" r5 |) c5 A8 e$ @1 a" G2 M
! j$ y* ~; J8 f0 W
5 G( t- M% Q; E) {; [+ |可以看到HC06的指示灯一直在闪,说明蓝牙未连接。打开串口助手,试一试AT指令是否有效,然后你就可以设置波特率(建议就选默认的9600,据说快了会降低通信的稳定性),改名字和密码,详见datasheet。- H) o" Z/ J2 H
$ T. q# f: P z5 S8 Y
/ q/ X" e" S2 U& c- W! Y
8 g% @# H% |+ c& n9 r P A# g: u
9 X& g7 ?: R% w4 G打开蓝牙串口APP,会自动连接,连接以后指示灯就从闪烁变成常亮了。在串口助手里把HEX显示给勾上,然后用APP发几条指令,会发现收到这样:
# L, {: ~: \4 F- h$ t; {( z6 a% Q) [$ ]; W( N& M3 L% m `
* Y! Y) F+ @- b8 X+ v5 c
那就说明蓝牙这边不会出问题了,专心调试STM32吧 - -‘
3 T# e) c) l) d% }0 s
STM32F407的USART2配置
8 Y9 L2 y) |6 K2 A: D
8 P& I, L8 G( e6 e; q6 Z4 |# ~首先查datasheet表,找USART2对应的是哪个GPIO:5 k/ b/ v: H+ C0 ^, I6 d7 M/ L
3 B! b% [+ L5 x, z6 j% B
4 q! Q1 N) X0 v0 E! _. S* }
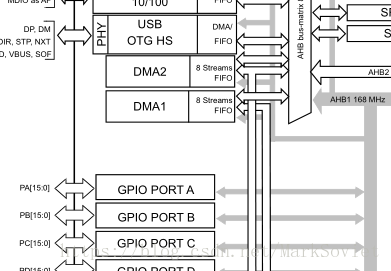
千万不要忘记查看总线!
, M$ i! A1 S1 X4 Z- _3 M; u+ n) p1 q" ?. T2 t% }/ h$ X
* e6 o2 j1 B1 W0 Z5 j3 i: J* N* C) ?. t/ q! ~+ }
# x( r3 W- {$ y5 Q* i9 o! z0 |
看了系统架构就会知道,F103和407的GPIO挂在不同的总线上。103挂在APB2上,而407挂在AHB1上,所以初始化时钟的时候千万要注意~
2 Y, {. ?$ U$ U% Q9 F: Y
- RCC_AHB1PeriphClockCmd(RCC_AHB1Periph_GPIOA,ENABLE);
另外在配置GPIO时的参数也有不同:
8 A! S" @' q; m9 O( J% }1 R5 ^我们查看GPIO_InitTypeDef的定义:
9 c/ a9 w+ l7 h8 B5 ]7 ^3 m. x
- //STM32F103中的定义:
0 r' i4 j3 j0 R) G* }0 m b5 I$ W - typedef struct
% N) G/ K% J; ]& r - {5 `! j" O8 G9 h; L0 o) Y! ~ s, a
- uint16_t GPIO_Pin; + e; [/ q1 H: a( A3 h
- GPIOSpeed_TypeDef GPIO_Speed;; `2 Y# T: D8 e: @5 I& D; L
- GPIOMode_TypeDef GPIO_Mode;
$ y! x6 O; Y2 ~4 i) W% t/ K# | - }GPIO_InitTypeDef;7 O0 N7 y# ~* Y c9 T% T7 r
- 0 Q5 M! f- O1 b
- //STM32F407中的定义:
1 h' G7 O- Z. ?; D& b - typedef struct! s! \: u0 X# |$ g2 g8 z7 s& t
- {& B. k1 L$ [: T
- uint32_t GPIO_Pin; 2 C. g5 F9 W6 `. v! S
- GPIOMode_TypeDef GPIO_Mode; & n8 J# A/ W( Y
- GPIOSpeed_TypeDef GPIO_Speed;
9 _% z# d- M9 @, G+ q. G1 ~ - GPIOOType_TypeDef GPIO_OType; : w7 X4 ~* f& K1 ^9 e9 H* k& U, z" A
- GPIOPuPd_TypeDef GPIO_PuPd;
. x5 ^3 D7 H5 j0 C: P% ?1 j - }GPIO_InitTypeDef;
可以看到F407多出了两个参数,即GPIO_OType和GPIO_PuPd。 在F103需要分别设置两个引脚的Mode为复用推挽输出(GPIO_Mode_AF_PP)和浮空输入(GPIO_Mode_IN_FLOATING);但是在F407,两个引脚可以一起设置为GPIO_Mode_AF,并且都设置为推挽输出即可(这个我研究了好半天,据说是因为F1和F4的GPIO复用功能不同,F4复用功能不是在配置IO口模式这儿去配置,而是需要单独配置复用模式,然后再映射,总之就是F407配置串口复用的时候不管Rx还是Tx统统设置为复用推挽输出就好了。) 剩下的USART2初始化、中断初始化等都和F1一样。 最后详细代码如下: bluetooth.h: - <font face="Tahoma" size="3">#ifndef __USART2_H
! A7 x ^4 m3 f$ R6 o! Q - #define __USART2_H
7 i% H, W' K: m& E( [8 P - #include "stdio.h"
: ]3 `6 v7 a: z/ m, v) v) X# m - #include "stm32f4xx_conf.h"$ a; h% [& `/ j U& c
- #include "sys.h" / i: s+ x) V8 B$ v1 M4 N
- " I/ z% A& D0 n& A1 h
- #define USART2_REC_LEN 2007 k3 t) ]$ M, Y) K( w
- #define EN_USART2_RX 1
" g% V" D3 R% l9 o3 f - 1 p' Y! A r& {9 l9 {, D
- extern u8 USART2_RX_BUF[USART2_REC_LEN];
+ D: B, `7 O3 D4 ~+ e - extern u16 USART2_RX_STA;
, k6 O, p7 |. @5 O } - $ R- V% Z' _* r' D! S, G; z
- void bluetooth_init(u32 bound);* W8 U) z/ l6 [) `, ] I
- #endif</font>
bluetooth.c: - <font face="Tahoma" size="3">#include "sys.h"
; M: `4 `) F8 `( t) _8 @$ w - #include "bluetooth.h" s& ~' X u$ P
- //这个是一个舵机控制板的驱动,感兴趣的可以看我下一篇博客5 a9 C# }: n9 u
- #include "pcf8574.h"
8 Q3 D5 M$ X+ l! p# @2 x
* [, r# W: P; l! Q9 m. j- #if SYSTEM_SUPPORT_OS
7 C1 ?2 S6 c1 l$ v0 W - #include "includes.h"
; C" A3 a6 U# ] - #endif) t" B7 r$ I4 B; H5 t% ~
- ; k5 Z: n4 n' B
- #if EN_USART2_RX
* i5 t0 I, k0 S3 @4 s6 G - ( r/ X3 }! ^6 ^+ J- |
- u8 USART2_RX_BUF[USART2_REC_LEN];- [/ N" f7 |0 k, z4 X
" u: p2 T5 G E+ m8 z% Y4 l- u16 USART2_RX_STA=0;
, n+ n0 h/ ?: J6 v
- w; c6 c. C# E- void bluetooth_init(u32 bound){
! x4 {) d, X% c% E t5 j9 m! Z) J* L
+ e" O, Y7 ?# ~- GPIO_InitTypeDef GPIO_InitStructure;- T# ?( A$ l2 V$ R0 H& `
- USART_InitTypeDef USART_InitStructure;
, `8 H2 e- g7 M - NVIC_InitTypeDef NVIC_InitStructure;# \3 ?8 f* n* a5 Y* u' |/ O# |
6 O( J# d' [, V% v! n- RCC_AHB1PeriphClockCmd(RCC_AHB1Periph_GPIOA,ENABLE);, o: d6 y# q$ j/ _+ B4 |
- RCC_APB1PeriphClockCmd(RCC_APB1Periph_USART2,ENABLE);
4 [( Z0 a. F6 ~4 ?- R
4 P: _. ?# o) H- GPIO_PinAFConfig(GPIOA,GPIO_PinSource2,GPIO_AF_USART2);
3 [0 g/ r; B' }: N1 ? - GPIO_PinAFConfig(GPIOA,GPIO_PinSource3,GPIO_AF_USART2);. R8 t- ~- \: v6 S$ p0 Y
- 0 E* z2 q& ^2 I# r4 Z
- //GPIOA2,3->USART2RxTx8 S2 Q7 k/ q; ~9 B2 k) C% f
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_2 | GPIO_Pin_3;
" S8 D1 s t* x* Z& Q0 \ - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF;/ s. u6 Z$ r2 H; B
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;* J& T" M! I s
- GPIO_InitStructure.GPIO_OType = GPIO_OType_PP;
2 y5 c; d3 X- o2 u2 e - GPIO_InitStructure.GPIO_PuPd = GPIO_PuPd_UP;
F; B$ K# f! U/ F( w - GPIO_Init(GPIOA,&GPIO_InitStructure);7 Z3 {% y( U! \6 V- [: m& l
- % A( l% R5 H( v% @
- //USART2 init
- `0 a2 ~6 x" k3 P7 F - USART_InitStructure.USART_BaudRate = bound;
8 j0 g5 u6 m/ {! W5 v2 M9 }8 y* b4 b - USART_InitStructure.USART_WordLength = USART_WordLength_8b;
. j( ^ E( |1 D1 Q. ]6 w3 |) g - USART_InitStructure.USART_StopBits = USART_StopBits_1;! Z4 y/ T% C B! v
- USART_InitStructure.USART_Parity = USART_Parity_No;
( o+ d7 r6 l$ h - USART_InitStructure.USART_HardwareFlowControl = USART_HardwareFlowControl_None;
- h1 v- Z" E1 p - USART_InitStructure.USART_Mode = USART_Mode_Rx | USART_Mode_Tx;: s6 m2 `0 _$ m6 x& G
- USART_Init(USART2, &USART_InitStructure);
2 X' Q" A! _ N( A2 q8 ~; } - ! f x7 T0 T$ A7 X7 @$ m- j
- USART_Cmd(USART2, ENABLE); + v# b9 ~7 A4 P7 v* @% e/ h
- 2 W- t% o3 n# y+ e
- //USART2_ClearFlag(USART2, USART2_FLAG_TC);
" ?' e, w+ X* r6 p& }5 b
8 R* ^" J+ s0 {( ~- #if EN_USART2_RX , v9 d+ n' n1 ]6 Z; f
- USART_ITConfig(USART2, USART_IT_RXNE, ENABLE);//interrupt# c9 C/ z) B9 h( c
% _$ l+ V+ C9 A( t: \# W+ Y; L4 p- //USART2 NVIC
: Z7 p: B$ | A - NVIC_InitStructure.NVIC_IRQChannel = USART2_IRQn;//USART2 interrupt channel
8 @ Y+ m$ h3 G6 M7 G7 _ - NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority=3;3 @( O7 `% J& u' u
- NVIC_InitStructure.NVIC_IRQChannelSubPriority =3;
" {, M6 a# l, l+ N' | - NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE; //IQR enable
9 u0 K: A+ V2 O% E# X - NVIC_Init(&NVIC_InitStructure);$ W1 u! u7 T R# J7 K. v0 Z# ]7 H
$ G( y0 o5 @0 p5 z( q- #endif- K3 Y2 Q& H) W" m
- }
0 ^- a \# x9 {5 L
9 s$ ?6 |6 d* ?3 a
3 o" |8 [+ z& X! I9 P8 r- void USART2_IRQHandler(void)
! X4 e+ z8 ?. L: g# G7 O, `6 p8 u I' j - {
0 I: b" K' X# T4 y# ~ - u8 Res; F5 F) s# L8 k7 @! w/ y" M
- #if SYSTEM_SUPPORT_OS0 z- c! d% ^# W. {& I/ e
- OSIntEnter();
! o" \5 e+ D; \! C, A - #endif! ?3 h" i( s. R2 U2 j' |
- if(USART_GetITStatus(USART2, USART_IT_RXNE) != RESET)% Z+ f% d" G, X9 f
- {
: N+ G7 q) K% _ - Res =USART_ReceiveData(USART2);//(USART2->DR)$ b# Q. O% `! Q6 X
- // USART_SendData(USART2,Res);
: \# ]$ R5 z/ I4 U, d! \ - if(Res == 0x00)% d; W9 D# t& J! W j' Z* @: ^
- down();5 Y- P2 ]2 S/ \2 E. C& ]3 L
- if(Res == 0x01)$ s% G# k }4 s( f( C, ^' @8 P
- up();
" I5 [5 |# T$ a7 J5 O( j3 x2 q - }
* s% w' Y) m9 i% e - #if SYSTEM_SUPPORT_OS
* Q, g. A* p. A% c - OSIntExit(); $ A0 g8 }& X" |2 p
- #endif
; k0 h9 P; m6 k$ ~/ ` - }
# h, L* G. d( I) X - #endif </font>
0 E; x) P, y# Y' b/ p( N
4 f" i9 ]5 I6 Q7 J+ u' S
! P( \6 N, i% R8 b' h: S
8 o. G4 T$ Z. N1 q& u
- b; p& s' ]- Z( t7 J# j& U |





 STMCU-管管
发布时间:2020-9-11 13:27


 微信公众号
 手机版