|
玩转STM32CubeMX | 输入捕获 1.输入捕获简介
/ f& j% X3 a3 `9 R @& K/ @& F
, S/ k* {: J9 {! B) ~- x5 K0 {! Z/ ^, m
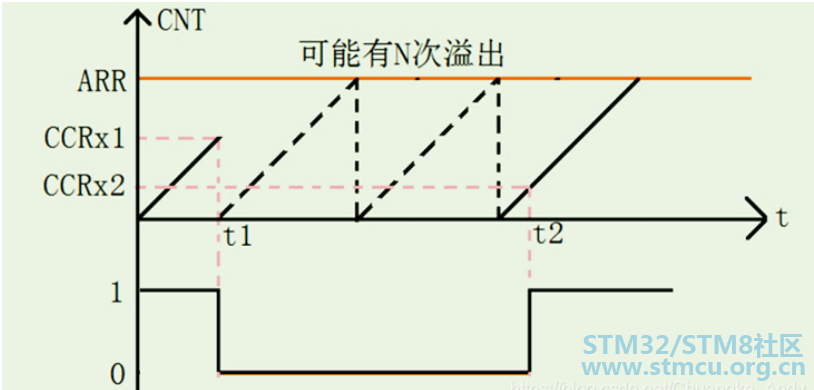
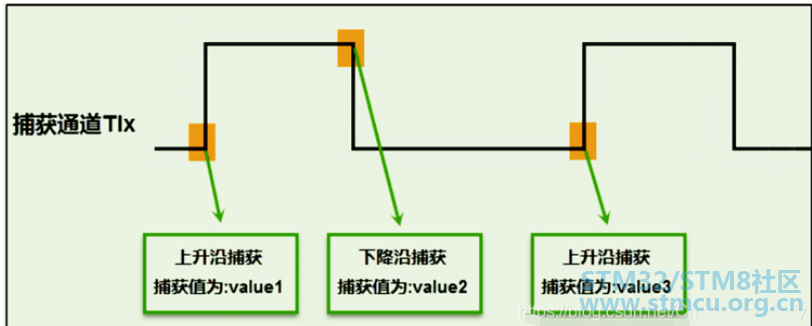
输入捕获模式可以用来测量脉冲宽度或者测量频率,下图以测量脉宽为例来说明输入捕获的原理5 c" x5 w$ e; f( |" s! h. A! m: }6 j7 e
假定定时器工作在向上计数模式,图中t1-t2的时间就是我们需要测量的低电平时间。测量方法为:首先设置定时器通道x为下降沿捕获,在t1时刻就会捕获到当前的CNT值,然后立即清零CNT,并设置通道x为上升沿捕获,到t2时刻又会发送捕获事件,得到此时的CNT值(记为CCRx2)。在t1-t2之间可能产生N次定时器溢出,因此需要对定时器溢出做处理,防止低电平太长导致数据不准确。* _% f! S4 s5 A5 ~4 W. n( [
t1-t2之间计数的次数为:N * ARR + CCRx2,再乘以CNT计数周期即可得到低电平持续时间
+ S% w# S* S2 F& `' J& ?2.硬件设计
$ J) d ~0 k5 k: | P+ w
1 {- e& B1 [9 x+ [6 Z) l: }3 _: y7 z( i% A6 I1 a
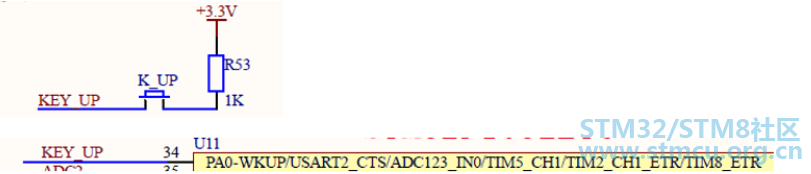
本实验通过TIM5的通道1输入捕获功能捕获KEY_UP按键的高电平持续时间,并通过printf函数打印捕获到的高电平时间,用D1指示灯提示系统正常运行
) z1 w( E' ^1 J$ u2 P6 H9 D; ^* W r
* ~7 E$ t$ v5 X+ u* K4 c/ |& y指示灯D19 [8 m" y ~6 {
定时器TIM5
( b( C3 h; A. A o7 p4 H3 e B) uUSART1串口
1 L3 ^$ A/ D# b9 Q& m8 hK_UP按键. q8 b2 s. N; {2 g! x
3.软件设计7 S+ e: z* a" t
; J- f3 m2 k* g3 D7 U4 h; F
* c; S& b9 ^* y: z
3.1 STM32CubeMX设置: y9 h. }/ Z- H- o; {0 m* r
7 `2 k- ~, O6 ^- v9 D' h, l
! `/ Z2 j& p8 S' Q➡️ RCC设置外接HSE,时钟设置为72M; ]! F, W; V; U0 ` V3 g2 M7 R
! c9 T4 w( t( G, H2 K' y, V$ n5 S
* y7 y0 P3 P0 v+ Z. b. u
➡️ PC0设置为GPIO推挽输出模式、上拉、高速、默认输出电平为高电平
) Z3 N8 O8 {& _+ A$ o, Z0 R; q6 |! _) O% l* h1 e
; s, G6 J. `; N8 S u➡️ USART1选择为异步通讯方式,波特率设置为115200Bits/s,传输数据长度为8Bit,无奇偶校验,1位停止位
$ Y# L4 o4 O* `5 y! g0 C7 z" R+ }% v: z9 y4 O
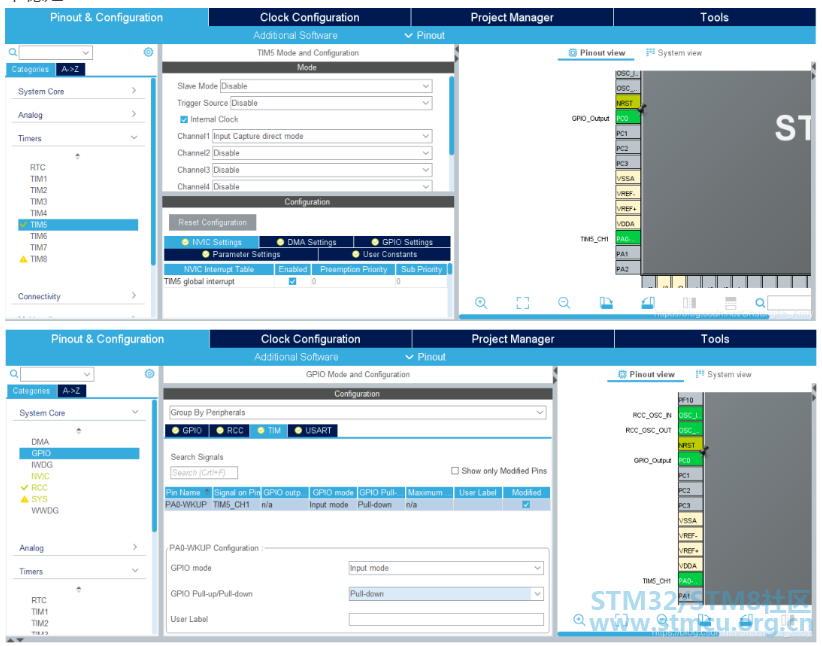
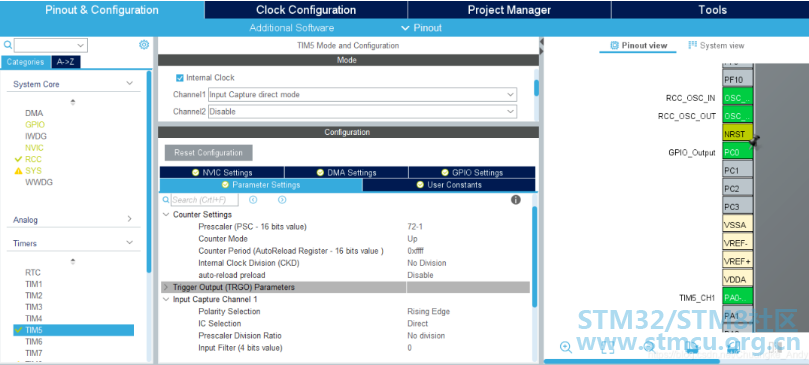
) [/ b/ ~; X' B/ j0 |% C, n8 q➡️ 选择TIM5,设置定时器时钟源为内部时钟源、设置通道1为输入捕获模式(PA0自动被选中),NVIC设置中激活定时器中断,在GPIO设置里将PA0下拉保证没有信号输入的时候电平稳定% X/ P2 c5 ?7 x5 [- ?. E
➡️ 预分频系数设置为72-1,向上计数,自动重装载值设为0xFFFF,则计时器时钟频率为1MHz,计时器周期为1us,定时器溢出周期为 65535 * 1 = 65535us
0 M* G7 l0 w9 J; r- Q➡️输入工程名,选择路径(不要有中文),选择MDK-ARM V5;勾选Generated periphera initialization as a pair of ‘.c/.h’ files per IP ;点击GENERATE CODE,生成工程代码
. d% Q4 U6 Y0 ~ n' j1 L% D" p& `/ ^( Z- B% {/ c6 b
$ a- j4 `# V# |- b2 B- p v
3.2 MDK-ARM软件编程
$ O0 F K- |- Z+ z& c4 }9 O% O G; f# x1 \" u$ F% Z) @6 s
6 {" ?! Y, ~! ]$ Y4 |8 l9 W
➡️ 在tim.c文件中编写定时器更新中断处理回调函数/ F- n; Y3 z' X7 d. z
- /* TIM5CH1_CAP_STA 各数据位说明
1 G/ t- y% L8 x# | - ** bit7 捕获完成标志
; S: n/ @% n( y) R5 v0 k# X$ n - ** bit6 捕获到高电平标志6 Y. C( V+ J8 X9 @: e
- ** bit5~0 捕获高电平后定时器溢出的次数*/: a- z) u) p" d: }8 c+ g& {! A4 I
- uint8_t TIM5CH1_CAP_STA = 0;& H' K8 a$ N* g9 @/ q# E/ j K
- uint16_t TIM5CH1_CAP_VAL;1 l& Q6 g* u. w* }9 b, ]2 w2 @
- void HAL_TIM_PeriodElapsedCallback(TIM_HandleTypeDef *htim){
, Q% W4 e. P2 z1 s, f. y - if((TIM5CH1_CAP_STA&0X80)==0){ //还未成功捕获. V% w0 {* ?& O' E8 J4 c1 s* O
- if(TIM5CH1_CAP_STA&0X40){ //已经捕获到高电平
" T- o% g- L# r* v - if((TIM5CH1_CAP_STA&0X3F)==0X3F){ //高电平时间太长了
' w" @# [/ U$ h3 @, h; N# \ - TIM5CH1_CAP_STA |= 0X80;//标记为完成一次捕获
2 |% ?' ^1 [& _( `; ` - TIM5CH1_CAP_VAL = 0XFFFF;//计数器值
; d; k) U# O. a - }else, O3 R, D( R# K, c( [; [! u8 ~
- TIM5CH1_CAP_STA++;//溢出次数加1 ) A* y+ d) b: n" `2 R6 R
- }
' ^- J+ u( H0 h! | - }! z- y7 h8 Q8 ]( u
- }
- void HAL_TIM_IC_CaptureCallback(TIM_HandleTypeDef *htim){
# T+ E' r6 \3 x5 K' @9 K - if((TIM5CH1_CAP_STA & 0X80) == 0){ //还未成功捕获/ o+ L3 |. b7 r* C' m6 B/ i2 F, ]: ]
- if(TIM5CH1_CAP_STA & 0X40){ //捕获到上升沿后条件为真
) ^6 a. m: g0 T; l* P- k4 {$ A- K - TIM5CH1_CAP_STA |= 0X80; //标记为完成一次高电平捕获! F# g0 F" c8 o! `) a' i6 V- l( s
- TIM5CH1_CAP_VAL = HAL_TIM_ReadCapturedValue(&htim5,TIM_CHANNEL_1);//获取当前的计数器值, C% v- y# l7 T3 ^! ]2 G2 F; U0 ~
- TIM_RESET_CAPTUREPOLARITY(&htim5,TIM_CHANNEL_1);//清除原来的设置 0 t3 E7 X3 k3 J1 m
- TIM_SET_CAPTUREPOLARITY(&htim5,TIM_CHANNEL_1,TIM_ICPOLARITY_RISING);//设置上升沿捕获8 t' D4 J+ U7 Y
- }else{
- C0 g$ M; P3 t6 j+ @ - TIM5CH1_CAP_STA = 0;
! O1 Z2 ?5 H0 _; Q( ? - TIM5CH1_CAP_VAL = 0;% D; N* k! M" p$ M6 L
- TIM5CH1_CAP_STA |= 0X40;//标记捕获到上升沿
2 e, a Z6 S: Q2 k( c- l# [ - __HAL_TIM_DISABLE(&htim5);//关闭定时器1 {; x9 ~. H: Z" F0 A: g+ q
- __HAL_TIM_SET_COUNTER(&htim5,0);//计数器值清零; ]0 _* A' }5 }8 u* u
- TIM_RESET_CAPTUREPOLARITY(&htim5,TIM_CHANNEL_1);//清除原来的设置
9 n+ s) N w2 i' q; {- O: N. t - TIM_SET_CAPTUREPOLARITY(&htim5,TIM_CHANNEL_1,TIM_ICPOLARITY_FALLING);//设置下降沿捕获
3 Q- ]5 [. P' j# A: g. m - __HAL_TIM_ENABLE(&htim5);//使能定时器
5 h2 N6 b& t% h - } ) U# s$ r5 a3 z4 r
- }
6 Z- g/ h# E" L7 d1 l# c- z% E - }
8 G. O" l' H' b8 ? W3 e9 H- stm32f1xx_hal_tim.h
x0 Z3 n! w6 q' Y2 x: m- b1 M - //修改前9 @2 m% h# r% ]4 b6 x! J' h' E
- #define TIM_RESET_CAPTUREPOLARITY(__HANDLE__, __CHANNEL__) \
7 @- s$ L9 ~) D o0 i3 y - (((__CHANNEL__) == TIM_CHANNEL_1) ? ((__HANDLE__)->Instance->CCER &= ~(TIM_CCER_CC1P | TIM_CCER_CC1NP))) :\
! f W2 W# q/ H- |' E' J7 g+ @) _: i$ W - ((__CHANNEL__) == TIM_CHANNEL_2) ? ((__HANDLE__)->Instance->CCER &= ~(TIM_CCER_CC2P | TIM_CCER_CC2NP)) :\" m& j" J# A V' M; s- n$ t' {
- ((__CHANNEL__) == TIM_CHANNEL_3) ? ((__HANDLE__)->Instance->CCER &= ~(TIM_CCER_CC3P)) :\& A! \ h" ?3 Y4 H
- ((__HANDLE__)->Instance->CCER &= ~(TIM_CCER_CC4P)))
# Y) a, E+ H# A0 l9 y2 X& ` - //修改后, z/ Q+ ^/ { y" w/ [; a- w8 S
- #define TIM_RESET_CAPTUREPOLARITY(__HANDLE__, __CHANNEL__) \( E8 I' Y6 F: w
- (((__CHANNEL__) == TIM_CHANNEL_1) ? ((__HANDLE__)->Instance->CCER &= ~(TIM_CCER_CC1P | TIM_CCER_CC1NP)) :\
) r, \8 R P6 o: V - ((__CHANNEL__) == TIM_CHANNEL_2) ? ((__HANDLE__)->Instance->CCER &= ~(TIM_CCER_CC2P | TIM_CCER_CC2NP)) :\; Z5 N! a1 y6 I6 E) z
- ((__CHANNEL__) == TIM_CHANNEL_3) ? ((__HANDLE__)->Instance->CCER &= ~(TIM_CCER_CC3P)) :\/ Y. }# ~ H+ n( a+ V3 H( s
- ((__HANDLE__)->Instance->CCER &= ~(TIM_CCER_CC4P)))
+ H4 P2 n1 l3 U" w; d1 ~7 y- int main(void){
0 {4 A \0 J9 J. ]. o - long long temp = 0;
. Z: s( l- @9 }- D& {$ z; U; _% G - HAL_Init();
9 Q) \# K3 Z! Q2 Z - SystemClock_Config();
' n2 Z6 b9 C4 p. _0 R1 D$ p - MX_GPIO_Init();
6 F+ G( g4 R% y7 S - MX_TIM5_Init();2 X: ?0 X& x: ^) j- y; Z; c. _
- MX_USART1_UART_Init();& e6 T1 X( ^% Y9 B8 q3 k
- /* USER CODE BEGIN 2 */1 G' p- X; ~3 Y$ x2 b
- //一定要开启TIM5通道1的捕获中断1 D* J1 A6 {' B0 \' ~
- HAL_TIM_IC_Start_IT(&htim5,TIM_CHANNEL_1);$ z `% F0 ^ @, V1 O
- //一定要开启TIM5的更新中断
1 N0 B/ S5 a/ M: m: ? - __HAL_TIM_ENABLE_IT(&htim5,TIM_IT_UPDATE);
- T& F5 n Y& c5 q. V - printf("This is TIM_CAP test...\n");2 R- m& r% U9 D& n
- /* USER CODE END 2 */7 k( L# A+ `( p& q4 b9 [. o- p6 o9 |
- while (1){( y& t2 P9 Z6 t& j% [# G1 ~
- HAL_Delay(500);6 u) R7 I S3 D; P& A2 K# R
- if(TIM5CH1_CAP_STA & 0X80){ //完成一次高电平捕获2 L# R4 j, _& i( `0 M$ ~! K
- temp = TIM5CH1_CAP_STA & 0X3F;
( Y! X4 l6 y% K. _1 k9 m - temp *= 65536; //溢出总时间
6 n3 T% X! I& p3 E; W - temp += TIM5CH1_CAP_VAL; //总的高电平时间& z) q0 k: [4 Z! ?0 L3 b
- printf("High level duration:%lld us\r\n",temp);
3 J/ c/ y5 z! G' ?% \; ?0 `& [ - TIM5CH1_CAP_STA = 0; //准备下一次捕获
; `4 _* |0 m, K- N) U - }
2 X2 M# l q7 G# d/ Y9 }6 E9 K - HAL_GPIO_TogglePin(GPIOC,GPIO_PIN_0);
: x0 K; [4 m5 `2 @) Z - }, E# B5 _' T4 k, d' z+ H
- }
) r7 S& E7 z. Z4 n% B+ }7 |
$ A% e. D' D# l* b9 w$ W" S) x. z: E( q. E, g$ s; ?1 ?
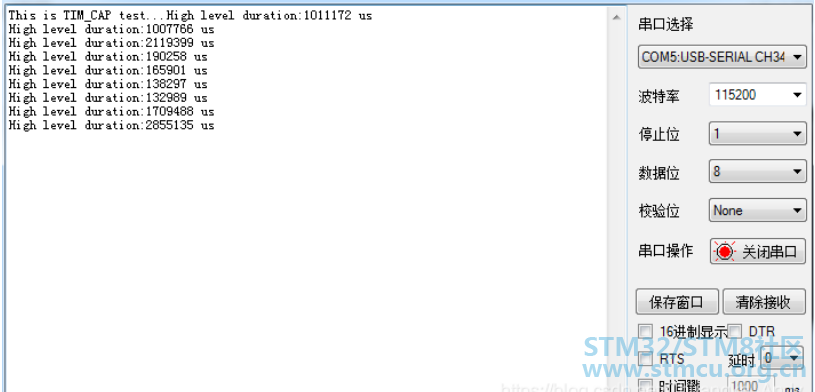
编译无误后下载到开发板,可以看到D1指示灯每500ms闪烁一次,按下KEY_UP后,串口会打印出相应的高电平持续时间
# z, t9 x0 J6 S% O/ d, `% g
# M R6 M% @# y( e* c& H8 M |





 STMCU-管管
发布时间:2020-12-2 11:21
 微信公众号
 手机版


