|
我已经在我的另外一篇博客中写到了如何进行芯片与树莓派的通信,传送门在下面: , O1 E1 Z: c* E7 Z+ C n n Z+ j
那么我们接收到串口的数据之后如何进行解析处理呢?今天这篇帖子主要就是解决这个问题啦~
( i+ L7 Y. l/ }3 J8 |% M
9 m3 g/ ~/ J2 F程序处理逻辑
' v. Z; m: [% d! B$ a, O5 @' I: q' }1 U; D6 H
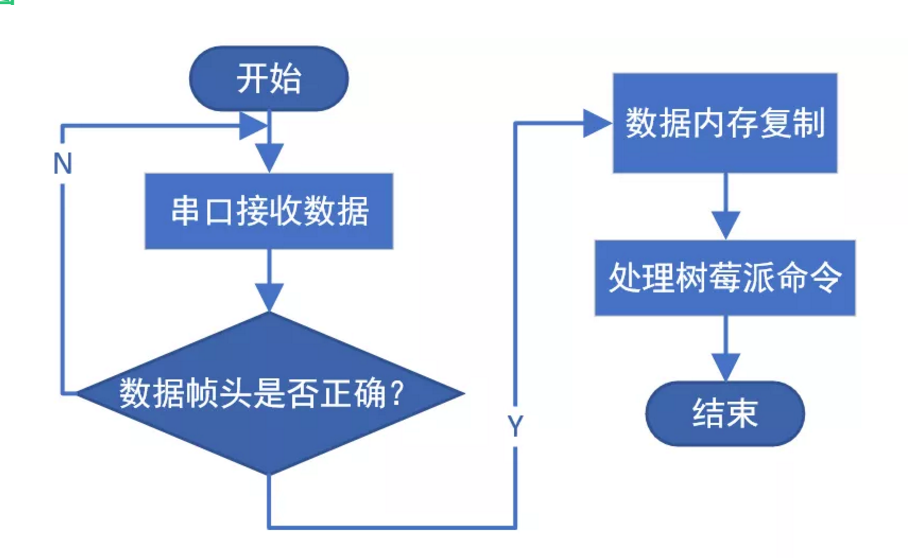
流程图) Y+ X3 H4 C" ]$ P( Y: M/ z: r5 x- v

9 f) i3 k# J" ~' }8 D自然语言描述
5 C& V3 ~& f6 v+ `- X自然语言描述起来的话还是比较简单的,既然要处理数据,那么最开始肯定先要把数据通过串口接收下来,这个时候就用到了HAL_UART_Receive_DMA(&huart8, uart8Rx, buffer_size);这个函数,当接收到了数据之后我们要判断帧头是否正确,如果正确的话我们就将数据复制到相应数组里面去,用的就是这个函数SERDEB_PushCmd(uart8Rx, uart8RxLength);,如果帧头错误就需要等待下一次串口接收数据,数据接收部分完成之后就开始对数据包开始做解析了,解析帧头后面的数据包内容用的是这两个函数DebugCmdProceed();和GetDebugCmd(uint8_t *cmd, uint16_t len),最后根据数据包里面的信息更改芯片内的变量数值,从而实现了树莓派对于底盘运动的控制。
1 e0 @1 ` D" Y( n
L' l4 Q8 k& ~. O
0 L; l/ ?) L* \! ^9 m; J( ^( G6 ?9 i/ _ p; U2 t) V
, G4 q* }# h, ^: S4 F7 v程序分析
! i: P' I: C8 M9 A' m. u- r6 D' Z! r3 u7 p# z7 M) e" S
接下来我将结合代码具体分析整个流程~( H) J2 ^6 x1 D6 _, v V# ~" D2 N
$ j1 P1 [; o& O; }
! }6 h/ l/ Q3 i" s( K! i+ M
数据接收3 D" D7 C) x* ^" h" K3 E" |9 K) u
首先是数据接收部分了,详细代码在下面:
. [* q! y, u/ ]$ [8 Z3 A% D- <font face="微软雅黑" size="3">#define buffer_size 10241 E& v- R& s0 }, \7 Q8 o
- if( huart == &huart8)- z& q$ u7 R, ^* A4 l* s! Y- B
- {
7 b- [1 h7 c" l0 M7 R - test3++;( Y: G( P+ O" H2 L
- HAL_UART_Receive_DMA(&huart8, uart8Rx, buffer_size);
& v* T5 h7 c- Q5 V5 |7 \- H -
( R) d2 B; R1 N0 c - uart8RxLength = buffer_size-__HAL_DMA_GET_COUNTER(&hdma_uart8_rx); : A9 o* B4 D7 Z! U; m6 H o# G6 g
- if(uart8Rx[0]=='@'
, c3 l1 p7 B" z' @, r6 _ - &&uart8Rx[1]=='c'7 {- x, j" }! R3 H7 E! A/ M% Y1 U
- &&uart8Rx[2]=='m'+ W5 t, r, b9 X3 S$ X* J9 r
- &&uart8Rx[3]=='d') 6 [" L) r4 A3 X1 q
- {
. j$ z; B! o ~: h% C0 H - if(!SERDEB_CmdValid())
+ l$ |: n/ S2 c k ?' t2 p C- X - SERDEB_PushCmd(uart8Rx, uart8RxLength);- V. J. D0 {9 Z0 @+ n, b" n
- }
5 v& h3 a* w* {! l) | - __HAL_DMA_DISABLE(&hdma_uart8_rx);, m: u9 m1 p) k/ y6 ]9 Y
- HAL_GPIO_TogglePin(GPIOG,GPIO_PIN_8);
0 K, n) t0 Z' V7 n2 X# S6 |) b& P; l - }</font>
8 ^7 @, o: t; {1 t9 Z+ n) D2 d
7 [+ E W: x$ A9 W ]( \8 s8 F. j7 d5 e0 i3 c4 r- K9 g
我再放一下SERDEB_PushCmd(uart8Rx, uart8RxLength);的源码,这个函数实现的目标就是内存复制。/ _5 `0 U( n4 O$ o) c- S
- <font face="微软雅黑" size="3">void SERDEB_PushCmd(uint8_t *cmd, uint16_t len)
% c& Z( C5 v W' a$ \& U2 x - {/ i" q0 ~7 R5 q6 G0 P$ O5 p# T
- memcpy((uint8_t *)(debugCmd.cmd), cmd, len);" v! }1 d- z2 c7 e0 _, s
- debugCmd.cmd[len] = '\0'; // end of string;+ y! g6 O1 S8 U: Y" W8 t* f
- debugCmd.valid = TRUE;
) K3 D$ l& V ]/ v _ - debugCmd.cmdLen = len;5 Z7 ?) H! d! ?! H% [9 p
- }</font>
9 M5 B& @2 A/ D- ]3 x9 O
: U4 Q. }3 O0 v5 j% p0 Q( K; m! r3 a l2 C) b
玄机就是这个语句:debugCmd.cmd[len] = '\0';。这个关键点就相当于是给数组添加了一个结束字节,这样可以极大程度上方便之后的数据处理。
1 K- V X" J3 }: P) f# c y3 y m: x' A1 o" Y: E1 r
* f* t! Y* f, e, n4 I9 W# `$ ?
也就是说HAL_UART_Receive_DMA(&huart8, uart8Rx, buffer_size);函数是从串口缓冲区拿到数据,SERDEB_PushCmd(uart8Rx, uart8RxLength);是给取到的数据末尾加上停止标志位,方便之后的数据处理。
1 i' n& F n' K' V7 M( ^+ M+ R4 P ]/ L ^7 r- s) e
5 o7 ~* [# M9 ?6 ?2 a
因为函数SERDEB_PushCmd(uart8Rx, uart8RxLength);需要复制内存的字节数,所以需要uart8RxLength = buffer_size-__HAL_DMA_GET_COUNTER(&hdma_uart8_rx);来计算得到串口接收到的字节数。
. q: a; B8 T2 T; ? T' s
5 ^7 n& [' p% @- i8 K
* h% o# L' I; m j$ T& c7 E+ r__HAL_DMA_GET_COUNTER(&hdma_uart8_rx);DMA接收中断使能时该宏将会返回当前接收内存的剩余字节数(总字节数-剩余字节数=串口接受字节数) 。. O: S! e, q' F6 Y
; j( j# @0 Z% W% G/ Q) p4 P& U9 z$ e$ h& z/ R
数据处理5 }, A# y7 H0 t
当数据接收完成并且添加了结束字节之后就开始数据处理啦~
; K8 m, q+ P# P" B2 b0 U& w7 Q8 h) g* n- {1 B
% C3 \; |7 F: Y2 G首先对数据做一个粗处理,就是先把数据数组里的数据包进行分解,分到了3个不同的数组里,分别是debArray[0],debArray[1],debArray[2],并且将数组里面的数值分别赋值到mov_sta,move_mode,step三个变量里。4 q: W+ }+ ^# A- Z W4 v
, m, n" }1 p* F, U A
' z+ r1 h5 J. N' X/ l1 ~因为接收到的串口数据是字符型的,所以需要将其转换成数字,所以就用了这个static uint8_t atoi(uint8_t *str, uint16_t *num)函数将接收到的字符转换成数字。
- ]% z, h; k: J; k1 }% ~
% j' q }. v0 R- <font face="微软雅黑" size="3">static uint8_t atoi(uint8_t *str, uint16_t *num)
0 V2 r5 j) j+ U/ P1 | - {
' v+ N9 V+ x4 A - #define MAX_DIG 10- D! n. |+ y7 Q; q. E8 e) f0 F
-
) u J4 V5 z9 `; n+ p# ~ - uint8_t dig = 0, cnt;
% B6 ^$ H2 }. k# c( Q% _# u - uint8_t numTmp[MAX_DIG];8 S; [5 a+ P4 Y, P
-
% W/ B' x0 k: l - memset((uint8_t *)numTmp, ' ', MAX_DIG);
$ x0 W6 ?8 P0 ~ h# {) z - *num = 0;
* Q& O% \9 p9 z7 w) R! d' ?3 C - 9 q+ E! \; r- L: l, h" h" I( _: w1 F
- if(*str=='0'&&(*(str+1)=='x'||*(str+1)=='X'))
% Q+ N0 o' k8 o5 z' B# p - {
) n. m* o2 X7 {3 w- M - str+=2;
4 \0 I# g# N/ i) R% I2 M- z, C2 l -
- |" { Y# }# @ - do$ Z8 q. n, ]- O7 N3 a7 Y
- {: x1 O k) X. ~7 b4 z- _5 V! T! T
- if(*str>='0'&&*str<='9')7 z+ c' n& `1 O' r( b/ E, o
- {
* u2 q5 N) E1 Y* E3 K+ W6 C" C0 @ - numTmp[dig] = *str - '0';
/ o4 o0 B3 g, I# m5 E8 C- O - }
4 d d. ^6 E, {* A7 x# t - else if((*str>='a'&&*str<='f')). V. g' {8 P. z' j
- {
n# ^* P7 Y3 P# o6 d' }0 X - numTmp[dig] = *str - 'a' + 10;
! r x- l5 F, H2 T/ R3 S - }) X0 i2 n& E) p! U8 S
- else if((*str>='A'&&*str<='F'))! V X/ }" R9 u: |8 S2 C5 Q( ]
- {- c& K! \7 R, K
- numTmp[dig] = *str - 'A' + 10;9 R/ z# `6 L& m, T) \/ P0 U
- }7 ^8 W6 F) A! ]9 M% g. {- Q
- 2 r2 z6 T$ |2 l$ l2 K# J" g
- str++; dig++;& B- `% E- z; j0 N* I; |
- 2 e3 O' ]4 B3 v
- if(dig>MAX_DIG-2), b$ q$ Q0 T( F9 _( r
- {
* x8 ]% y& I4 h7 ] - break;- N+ ~& ?* o! f* u+ f
- }
2 {! g9 m6 c! H - }* a% M7 P t! l: N# ^
- while(2 J+ N6 Y. ]! @/ O7 |
- (*str>='0'&&*str<='9')
1 h* v, o( s. ~6 d - ||(*str>='a'&&*str<='f')! @+ J' `1 D/ |, D4 d: ]
- ||(*str>='A'&&*str<='F')8 S$ r" F& n* K
- ); L6 i5 A, G$ J- }$ M( l
-
. ?. [/ E1 _. Z% Y* |+ F; @, T - for(cnt=0; cnt<dig; cnt++)
5 _: I; q+ e" q6 U: U" ?) H - {
4 _) N) h! E" e: w4 Z; a - *num += (numTmp[cnt]*power(16, (dig-cnt-1)));
1 g% r1 ?/ R; S' [. S/ R- A - }( t0 t! e6 ~: p
- 2 q5 X/ ?2 U ~
- dig += 2;
; {% o$ q3 r" ^; p9 V. T* E! s4 G+ |5 T - }
- `' l$ j; S/ J - else
: l. X5 `" P) R5 {% @( G- ^6 s - {
0 Q+ W$ L( Q% S4 Y. P- T - do& A. Z4 X' Y; F- ?/ @0 }
- {
5 D" P& T ~' D% H# p/ R+ T. K1 h: @ - numTmp[dig] = *str - '0';
1 K. C/ Q) e& d! { - str++; dig++; - V7 l7 m8 ^. W9 y. X0 U0 [) X
-
; ~% d8 E2 s- t4 { - if(dig>MAX_DIG-1): b% x( C7 f3 N# Z- c. ~
- break;) J! U2 A, D5 P1 S
- }while(*str>='0'&&*str<='9');
* F$ k; L. J8 {- Q( }$ s -
* _: P5 a8 ? ?6 U8 A - for(cnt=0; cnt<dig; cnt++)
) j2 E, T* H9 u- r' R# t - {4 j$ A* X- t+ w* V$ L% a
- *num += (numTmp[cnt]*power(10, (dig-cnt-1)));2 |9 i( d4 b3 x) A$ y
- }
& y4 }6 Z$ J+ r* T - }
9 `, w* I, ^/ L9 u! n -
* z7 m$ f* ?2 T - return dig;
. x( d: |" ?0 S+ K* u -
4 `4 a) f0 r: l- k - #undef MAX_DIG
6 Y; p! t( J% r+ E% B+ J - }2 e) M3 I1 l0 [ ^; T/ r
-
8 A9 p: e& ^! D; P - static uint32_t power(uint8_t base, uint8_t exponent)6 s6 |: t7 f7 M9 q
- {
$ q0 m; A! j; |- e - uint32_t value;- A7 ]" h) K% j# D0 y* u# ^) Q
- uint8_t cnt;. {5 w5 @) D! I7 R4 z4 }% q) N* I5 l
-
4 C. ?- l( x4 e; D - if(exponent==0)" B' \* [. O4 ]: c
- return 1;
0 I: v3 h7 c" I" {7 S8 @, V - 0 W& i' _) S, g% N# p, ]
- value = 1;/ |, D7 D1 r s9 p
- for(cnt=0; cnt<exponent; cnt++)4 F1 x) D. Z8 y7 z7 q$ ?9 Q
- {
; B% x3 B0 j/ t1 r4 |% |1 k1 {$ Z. | - value *= base;
% G1 T: A: ~8 u - }8 O; X0 b( T1 U0 F8 P7 Q4 H8 x
- 6 `' G# |8 E, f( A
- return value;3 e1 `. F/ k* }7 A
- }" h! h$ d) M$ e' b+ M
- #define MAX_DEBBUF (1024)
' z- b: W5 {( C* l6 V$ L3 y - #define mov_sta debArray[0]5 ~, }! i1 M" o
- #define move_mode debArray[1]
9 Y8 l4 p8 ^' L m - #define step debArray[2] # J, j' G, B: W- c: a& o
- static uint8_t GetDebugCmd(uint8_t *cmd, uint16_t len)
; D, `- [6 |+ z - {$ J4 Z/ E b0 R0 ~
- uint8_t *pCmd;& M0 d1 [: q( Y" Z# q
- uint8_t index;) M- W% g: h/ q/ P& U' e2 _
- uint8_t u8Temp = 0;4 c; T# U G! s9 f/ g& Y
-
6 M2 {8 k* L; X* h; z1 a* K, f0 g - pCmd = cmd;0 f. m+ f [3 ^( @
- 5 d" Q2 A2 q2 s b5 }4 t
- if(cmd[0]!='@'
9 t6 A8 ^$ L: o6 R4 T - &&cmd[1] != 'c'7 S* u( ^( y4 [3 s8 a9 _. j3 i
- &&cmd[2] != 'm'8 O2 \6 b6 H q5 K; X' B4 l9 t2 n9 T
- &&cmd[3] != 'd'
E/ s1 m, L7 K/ V" g9 u - &&cmd[4] != ' ')
' [6 M$ x8 t: `! g - {! ^8 y/ Z0 A6 |( ~" e* r- p* Z- `3 X
- printf("GetDebugCmd: error cmd format. It must be @cmd n1 n2 n3... \r\n");9 ?1 c9 g$ k% M6 D9 i/ l
- return FALSE;) K. g3 J" {) x4 W! S- s+ V% _ o, k
- }
) S- w# o8 m \: ?% @. g -
' t3 z& `2 Y2 k- A2 u( f2 n - pCmd += 5; // the first num * B2 U$ z+ Q( A' X
- index = 0; // index of debArray, ==0 the first num ==1 the second num ==2... ...1 u6 A' J! r; V! K( h0 e
- % v! S" @1 l* y, J7 M* p% T
- while(1)
- x! U2 {+ F# O0 v b+ D' v ] - {
5 A" y: z3 w! z' S5 X. M - if(*pCmd=='\r'
M2 Q; V7 r2 N7 W6 N% ]/ R - ||*pCmd=='\n'+ y! v2 f7 e% `
- ||*pCmd=='\0') V' D; W! W' I, s$ C+ g3 O
- ||len==0)
* b. G$ B8 Q: [4 Z - {7 O6 `$ B2 x/ L" e& t0 Y
- break;" L5 [- u6 g4 s3 Y5 c- S
- }
4 Y, @8 i& H; n1 g7 A. [ - 8 ?2 k$ R1 W/ G* G B
- u8Temp = atoi(pCmd, (uint16_t *)(debArray+index)); \" C( }# i' f- ~# j' l
- pCmd+=u8Temp; len-=u8Temp;; B, R% O6 i# [: d0 p. q, o
-
, s$ \6 H/ c0 I% d8 [; X8 H - pCmd+=1; len-=1;, r) P5 P* ^+ Q9 y# R& _
- index++; 9 _+ A5 _/ J S [6 U7 u. [
- }
( D+ B: |5 G: D+ B2 K9 U+ e3 e4 W# u - 6 Q8 |: ?9 _, v* @
- return TRUE;
; h& S1 D4 \0 l0 c: Q - }</font>
4 K: X R; Z7 Y, X* M/ x" G. p0 ]- <font face="微软雅黑" size="3">static void DebugCmdProceed(void)
) B/ y" ? q! y' \1 t5 y& H7 j - {0 g4 z, ? r5 e2 A" z, Y, J
- switch(mov_sta){; a }8 S' w# Q8 ?
- case STOP:, t/ Z4 [) L( w! U4 M) v; K
- // printf("I'm stop\n");/ E/ C$ {; P9 B
- MOV_STA = STOP;! C# a7 U( q; E0 o! [# X9 o# n
- speed=0;
* W5 v) e' o- x! ]& j - break;9 p+ g# Z3 g2 k/ ~! h
- 1 \1 K' Y# K7 }' k4 _
- case RUN:
: A* B: \# o: O4 t) T - //printf("start running\n");. \& A2 K: H) {1 b. i
- MOV_STA = RUN; 5 g- Y# {, s# h6 ^
- cross_sta=mid_cnt;. {, s) @; y$ N: @' F1 Q7 }
- speed=0;# f% `: M) |2 F# L7 z, n5 {
- break;
2 `1 T2 u9 _$ q% B6 T5 G8 z6 D - & z& N, n' i& h" s- `2 `
- case LEFT:/ H @+ e7 Z( N4 o% X
- // printf("start turning left\n");/ N; j4 Q# r) h7 I- u0 Q; Q) @* j+ P% V
- MOV_STA = LEFT ;" ?$ P4 Z' i( K( v2 ]
- cross_sta=mid_cnt;. L! [7 e* a; a! j4 }
- speed =0;
! ?! x/ C% g2 U8 W - break;/ l* [( o, G! i6 f
- u8 |) j# y- y' k
- case RIGHT:7 ~" |$ V( n" T( `9 w3 m; c% G
- // printf("start turning right\n");. l9 |1 l5 V* k- P/ q
- MOV_STA = RIGHT ;# H) |* a8 X# ^& ^' g- C# O
- cross_sta=mid_cnt;9 e: s/ |9 \" s$ B
- speed =0;, ?* I! l" ^, ^0 n5 h
- break;
& q) e4 B% D3 w4 n, K - 0 O7 g/ J, K8 r$ s6 v
- case BACK:. H+ E# j4 u U* U& t+ f5 x
- // printf("start going back\n");- q" @# P( Q& T! V3 \
- MOV_STA = BACK ;: v9 M; F4 B) G# u% v: b
- cross_sta=mid_cnt;
+ m+ { O0 o% h$ ] a/ g - speed =0;
6 Q8 \. i/ L4 M. Q& Z - break;
% [6 x3 l5 J& i$ f+ } -
8 U6 r/ I |2 e# T - case GET_WALL:, Z) ^ X' C( V, O( p$ f
- //printf("start running to wall\n");# A1 a: l+ {3 \
- MOV_STA = GET_WALL ;
0 H2 D/ Y( l5 o8 z& {, W/ w, ^# p - cross_sta=mid_cnt;
8 v2 X; Q% R: [2 ?) ?) Q" ^2 e - speed =0;2 ^5 B5 b/ Y( ]* f6 X
- break;
3 |3 \2 F: @$ N" X - }4 `$ C; @+ u- X I+ [, w* l
-
8 H- c; f |' f' U% W& T# {8 O" L, { - $ v/ E- D# i( F' ~$ v- u* V7 B6 K/ i ?
- switch(move_mode){
) f0 s& ^+ H& @% n4 O6 m) K- s - case MODE_A:9 g9 g5 `' ?0 O4 p7 Y
- MOV_MODE = MODE_A;
3 m: O4 D1 M( U+ m4 Q - //printf(",MODE : A");
6 {9 R$ J- U* h3 m" n* V. q% I - break;
5 }$ Z7 P- k, ]. r. a3 [ - case MODE_B:/ U3 C$ l- z' [4 {" b% q
- MOV_MODE = MODE_B;# E W6 l# G0 ]9 ~
- //printf(",MODE : B");7 e( J }. f2 U' V6 i' v
- break;
: Z; e( I* D# u) a( E5 X p* h* u3 a - }
/ ^' k' Z, k+ H7 J0 m3 T, w - 2 i, }0 S' q* m: U
- printf("cross_sta is %d\n",cross_sta);) y) H/ j( ^1 g8 a8 ?3 D
- switch(step){
- |; K9 O9 n8 w' u8 { - case 0:
1 {8 h3 Y' B5 D) O - STEP = 0;
0 L6 [# E$ ~8 G; |# Y - //printf(" STEP: half ");
8 @( q" v7 x4 @1 H - break;0 x# J& ]/ Z1 W
- case 1:: i5 J9 j7 p: [* @0 H7 K3 S
- STEP = 1;8 p' p% j% `6 Q+ S$ j6 Q( x) n
- // printf(" STEP:1 ");
, @0 [ p: \. n4 y, z - break;
5 m9 ^. l; r, u( ]! N! ` - case 2:" C; }1 j/ `7 D3 K, K, D
- STEP = 2;# T% S) D/ Y; I8 ?3 f6 O4 U0 |
- // printf(" STEP:2 ");
5 P, s# \+ |4 X3 l" ] - break;) V) c3 W& d! t/ z
- case 3:$ |0 L r9 k+ m; U. j
- STEP = 3;
9 c/ o+ U H+ S7 |( A9 r - //printf(" STEP:3");
, |% X2 ~( q# b0 d9 u! g4 L e - break;0 j" E* A3 \* N+ L7 K0 }
- case 4:
$ o( L0 S% p. T9 J! c9 L - STEP = 4;; k8 L" k( U# W. b
- // printf(" STEP:4 ");0 U1 U+ K. C/ M! H) X# u& I/ h
- break;
; p$ P# o: T9 P! a - case 5:
# B% Q. O5 I4 K - STEP = 5;6 W. d: `' i" H; ?" Y/ ^
- //printf(" STEP:5 ");
* w- d! V% Y. f8 i - break;
$ [8 D: Z C2 ^. u - }/ O, ~# O% Q3 ?
- }</font>
) P( x/ d6 y: L# L+ t
( P; Q0 G" M( U
k6 U! E$ h% E6 g. d |





 STMCU小助手
发布时间:2021-7-27 10:16
 微信公众号
 手机版