大概思路& Q& w, N; c& Z. @# J, W
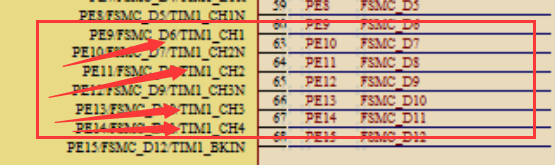
1.利用定时器产生可控方波(选好定时器及通道),需要注意的是设置PWM输出引脚时要将引脚复用到定时器3 }$ Z, \/ A2 t) [
2.将电机控制引脚设置成推挽输出模式# Q/ a2 E4 }8 ~1 ?) ]' p- V. d9 T
3.改变占空比即可改变速度2 _" N/ T2 M2 ?6 e% P6 W
4.采用的电机驱动为TB6612,这里不做介绍; B5 e$ z- x% j6 m2 v# ]
5.我这里用的是定时器1的通道1,2,3,4。可自行修改6 b3 N3 J1 B3 ?' R" g

" `5 n& u# y8 Q8 h% ~6 O# c9 _9 G" H* E0 _' V$ g( o
/ l+ K' K# R2 [7 f3 ^, g: ]
定时器初始化
+ R- }! b4 [ v0 Y# w& W定时器1初始化' _1 v) o+ {" _* K4 S' ?
- <font face="微软雅黑" size="3">void TIM1_PWM_Init(u32 arr,u32 psc)5 ?6 A9 i- q# N! O* O+ y U2 g1 X# k
- {
& X" N6 q( u0 c, n' J) _ A( ^ - //此部分需手动修改IO口设置, m: b8 }- t6 e# N/ f
- int ccr1=500,ccr2=500,ccr3=500,ccr4=500;& o# o$ A; k( |. c- H0 O
- GPIO_InitTypeDef GPIO_InitStructure;! C, x8 |: ?6 o4 x
- TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure;
/ p( s* x% ?" A$ y& |7 F - TIM_OCInitTypeDef TIM_OCInitStructure;: v. N a' K9 ?5 a- B: X! \& X
-
3 w+ [6 P! y' D, ^5 a/ v- q' i - RCC_APB2PeriphClockCmd(RCC_APB2Periph_TIM1,ENABLE); //TIM1时钟使能, \2 [4 n" G) g: Z) }0 V
- RCC_AHB1PeriphClockCmd(RCC_AHB1Periph_GPIOE, ENABLE); //使能时钟
% c) g+ o% F- G - / z; Z, }* d3 E+ V# U7 P0 o4 ^
- GPIO_PinAFConfig(GPIOE,GPIO_PinSource9,GPIO_AF_TIM1);
* Z6 y# Z+ ^5 @3 f4 b9 ^7 W: E - GPIO_PinAFConfig(GPIOE,GPIO_PinSource11,GPIO_AF_TIM1);
% S' x6 j6 V+ n7 Z' H - GPIO_PinAFConfig(GPIOE,GPIO_PinSource13,GPIO_AF_TIM1); //GPIOE9,E11,E13,E14复用为定时器1
7 C8 R( p! x0 @! K8 E! u3 T6 m: v - GPIO_PinAFConfig(GPIOE,GPIO_PinSource14,GPIO_AF_TIM1);! H+ a9 }' H D; @
- , l& g7 n, R* b
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_9|GPIO_Pin_11|GPIO_Pin_13|GPIO_Pin_14; //GPIOF9* L3 h6 n7 X0 a$ ~; R }/ T
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF; //复用功能
4 ~1 N9 P6 h2 |: T - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_100MHz; //速度100MHz- n# I7 t+ Z' D/ N3 ?5 f$ v
- GPIO_InitStructure.GPIO_OType = GPIO_OType_PP; //推挽复用输出# B) k4 N% X5 M; f
- GPIO_InitStructure.GPIO_PuPd = GPIO_PuPd_UP; //上拉
8 z) o n9 |* x7 I$ j& i; C" N - GPIO_Init(GPIOE,&GPIO_InitStructure); //初始化IO口, p7 b' ^, h, m$ Q0 e
-
" W; X/ P2 ]! b- ?& w$ ]' \ - TIM_TimeBaseStructure.TIM_Prescaler=psc; //定时器分频
% H9 u4 A w C4 f: O- b# D9 A# @- J - TIM_TimeBaseStructure.TIM_CounterMode=TIM_CounterMode_Up; //向上计数模式* U* }( u$ h* O, D' r4 h0 ~+ ^: W2 h
- TIM_TimeBaseStructure.TIM_Period=arr; //自动重装载值9 C' X1 i- O* h5 _
- TIM_TimeBaseStructure.TIM_ClockDivision=TIM_CKD_DIV1;
2 z6 `, S0 U- {! n* S4 j$ r* u -
' W" y! y3 z2 f - TIM_TimeBaseStructure.TIM_RepetitionCounter = 0;
2 @" B4 ~( D& Q' E% G& l - 1 `, `6 o/ _8 X, W6 P
- TIM_TimeBaseInit(TIM1,&TIM_TimeBaseStructure);//初始化定时器1
; P9 `+ f0 r; ^1 ]& X @8 S9 T - + Z( E" v- Z7 e$ j# H- D0 L
- + W9 o: A/ ?3 ? r* M& \; U
- TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_PWM1; //选择定时器模式:TIM脉冲宽度调制模式2- E/ i% b* u; L% w5 i& B
- TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable; //比较输出使能3 M8 q9 b8 O- V
- ///**************+ S3 j9 |3 N5 c* a Q. l0 e
- TIM_OCInitStructure.TIM_OutputNState = TIM_OutputNState_Enable;//输出同相
+ K: x( u- {+ y0 D - TIM_OCInitStructure.TIM_OCIdleState = TIM_OCIdleState_Set;. X+ o4 i; B8 r4 Q
- TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_High; 7 S* _3 Z- {: B3 [
- TIM_OCInitStructure.TIM_OCNPolarity = TIM_OCPolarity_High;
. s. z% o% U8 f* N- a U2 Z - , J& Q2 J% X8 A- m3 Z
1 I- ^- @4 d2 ^. @ u- TIM_OCInitStructure.TIM_Pulse = ccr1; 5 e, }; I2 \" F3 |
- TIM_OC1Init(TIM1, &TIM_OCInitStructure); 9 \( z" F8 }( }5 c: N; Z# g5 D$ Q
-
7 T" {1 F { G, Z5 X5 b H* ] - TIM_OCInitStructure.TIM_Pulse = ccr2;
3 a/ b% u! i9 ?1 w* A - TIM_OC2Init(TIM1, &TIM_OCInitStructure);
& I- S7 |. W7 e" Q! o, C -
! {( F. m' d9 K; k: o - : u; y( z* H" y5 r) p8 O
- TIM_OCInitStructure.TIM_Pulse = ccr3;
9 I4 K9 G9 d6 ?! M0 t* e' Z5 X0 }! M - TIM_OC3Init(TIM1, &TIM_OCInitStructure); //根据T指定的参数初始化外设TIM1 OCx
: J$ G d3 M1 w" U/ n# _
* b( [- x: Q# j% w# p- TIM_OCInitStructure.TIM_Pulse = ccr4; //设置待装入捕获比较寄存器的脉冲值
* w7 t0 s0 ~0 _, Z9 {+ f, x - TIM_OC4Init(TIM1, &TIM_OCInitStructure); ' W; [; Z6 t3 d7 y
% Y6 H1 }1 h, W: y! Y; f* L- TIM_Cmd(TIM1, ENABLE); & d c" u V2 n$ S
- TIM_CtrlPWMOutputs(TIM1,ENABLE);& [4 v( a$ ]: b1 p
- }
8 K& P9 V( y% U- D# r% A: ? - </font>
/ _/ |& K Y! h
8 V; K) C( B* Y" f* y* l高级定时器与通用定时器异同& y9 Q" m5 @# h6 c
1.采用定时器产生可控方波,高级定时器TIM1、TIM8与通用定时器配置有所不同,比通用定时器多两行代码:9 Y8 m+ ]9 D) Y8 R0 r
5 K# M/ E: k- G* B& g; R. y
& I2 O: l* ^5 x, ?5 j5 k/ _下面展示一些 内联代码片。
9 Y& t" p( c# h4 {- <font face="微软雅黑" size="3">TIM_TimeBaseStructure.TIM_RepetitionCounter = 0;//重复计数器的值, Z. C. N$ o8 }5 J4 F8 p
- TIM_CtrlPWMOutputs(TIM1,ENABLE);//主输出使能,当使用的是通用定时器时,这句不需要</font>
9 T/ A" |6 x' n. X" C" c& N" n; Y4 t; Q( R6 J
电机IO口初始化. e- D8 X5 ^# G6 }
IO设置为推挽输出即可- k8 c3 n% ]2 V
我这里用的IO为D0,D1,D2,D3,D10,D11,B14,B15, ]0 E' Z' E. K! R* L! Y: j
(4个电机,8个IO)
- u& u7 l/ W& M- ^9 @- v- <font face="微软雅黑" size="3">void MOTOR_GPIO_Config(void) 电机控制对应IO口$ i1 `( ?& j! Z* \- g- l! g. ~
- {
8 W0 e; a% i$ T - /*定义一个GPIO_InitTypeDef类型的结构体*/
; E$ O& s7 ?, Z* H' t1 s2 b4 ] - GPIO_InitTypeDef GPIO_InitStructure;
4 u8 G$ I" F0 o
2 A, W# t$ H' \( ^0 ~- /*开启GPIOB的外设时钟*/
4 B/ _: n8 J: {, z% h! D" E( H& N - RCC_AHB1PeriphClockCmd(RCC_AHB1Periph_GPIOD, ENABLE);
) U/ F \# ^/ I" w) o - 7 t9 x% v3 f0 _
- /*选择要控制的引脚*/
& e$ q$ s7 d' M0 n - // 4个电机 ,8个IO口
) P) _% T9 g6 T5 E3 l1 e J - GPIO_InitStructure.GPIO_Pin =GPIO_Pin_0|GPIO_Pin_1|GPIO_Pin_2|GPIO_Pin_3|GPIO_Pin_10|GPIO_Pin_11; . v7 k% u( \" O2 a/ ]
: l1 {2 u; M3 ~6 J5 ]" v- Y- /*设置引脚模式为通用推挽输出*/1 S, T1 E' {: |" U6 I
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_OUT; ! a) o: ?: E2 q& Z3 G1 M4 I- C& E3 k
% G+ L9 J7 q. ~- [) o7 h- /*设置引脚速率为50MHz*/
5 Z( r f/ E/ N - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; - `8 \& D4 ]( B: b
- ; y, S" d9 K9 V' R" ^! }
- /*调用库函数,初始化*/
& {) k/ d! M$ z! k3 D% j+ D/ [ - GPIO_Init(GPIOD, &GPIO_InitStructure);
% T) [% R- n% ^' h! I - + }0 ]( F* i+ S d+ b( K3 ]
- RCC_AHB1PeriphClockCmd(RCC_AHB1Periph_GPIOB, ENABLE);" E6 F9 O9 L9 `5 Y* r% A8 n: h
- GPIO_InitStructure.GPIO_Pin =GPIO_Pin_14|GPIO_Pin_15;5 |* i$ L& m3 Q/ L9 g
- GPIO_Init(GPIOB, &GPIO_InitStructure);
/ y! q& ^; @, A& J$ E- G
: Q! E- g% v( E# z0 R- GPIO_SetBits(GPIOD,GPIO_Pin_0|GPIO_Pin_1|GPIO_Pin_2|GPIO_Pin_3|GPIO_Pin_10|GPIO_Pin_11);( W; O( z" }* U) n
- GPIO_SetBits(GPIOB,GPIO_Pin_14|GPIO_Pin_15);! n3 ~- v2 q! c( f# w; o
- }
Y- O0 K. T4 n/ L% a c - </font>
6 o# w1 K7 o. y0 Z6 E
. W3 i' H% g+ W# s t: U改变占空比调速; Z5 S) l; {" U4 A. q \
调用函数改变占空比即可改变调速1 q% m% n$ ?$ L. i
- <font face="微软雅黑" size="3">TIM_SetCompareN(TIMx, Compare2)</font>
/ k N% e V5 I) i
7 u4 [3 `7 Q$ Q5 `- b4 P总结8 W' f2 W' m. `6 V9 _
控制电机、舵机这一类模块电源最好跟其它模块电源分开,不然对其它模块工作会有影响。(比如循迹模块啥的)。控制原理已知,具体效果看实际,需进行多次试验。1 Y! \8 O+ d# A; f/ J
- z; B5 W+ K1 I! {( k9 ^
|





 STMCU小助手
发布时间:2021-8-13 13:55
 微信公众号
 手机版