|
Systick的两大作用: 1、可以产生精确延时; 2、可以提供给操作系统一个单独的心跳(时钟)节拍; 通常实现Delay(N)函数的方法为: for(i=0;i<x;i++) ; 对于STM32系统微处理器来说,执行一条指令只有几十ns(纳秒),进入for循环,要实现N毫秒的x值非常大;而由于系统频率的宽广,很难计算出延时N毫秒的精确值;针对STM32微处理器,需要重新设计一个新的方法去实现该功能,以实现在程序中使用Delay(N); cortex的内核中包含一个SysTick时钟,SysTick为一个24位递减计数器;SysTick设定初值并使能后,每经过1个系统时钟周期,计数值就减1;计数到0,SysTick计数器自动装载初值并继续计数,同时内部的COUNTFLAG标志会置位;触发中断(前提是中断使能); 如果外部晶振(即外接的晶振)位8Mhz,经过内部9分频;系统时钟则为72Mhz(cpu的时钟);SysTick的最高频率为9Mhz(cpu时钟的8分频);在这个条件下;如果设置SysTick值为9000;而SysTick是9Mhz;则能产生1ms的时间基;即SysTick产生1ms的中断;
' z! i% P% e2 k6 i, J2 a c SysTick相关的寄存器: CTRL: SysTick控制和状态寄存器; LOAD: SysTick重装载值寄存器; VAL: SysTick当前寄存器;(重新写入的时候;会把状态寄存器的FLAG清零) CALIB: SysTick校准值寄存器; SysTick设置步骤:(使用ST的函数库使用Systick的方法) 1、调用SysTick_CounterCmd()失能SysTick计数器; 2、调用SysTick_ITConfig()失能SysTick中断; 3、调用SysTick_CLKSourceConfig()设置SysTick时钟源; 4、调用SysTick_SetReload() 设置SysTick重装载值; 5、调用SysTick_ITConfig() 使能SysTick中断; 6、调用SysTick_CounterCmd() 开启SysTick计数器;
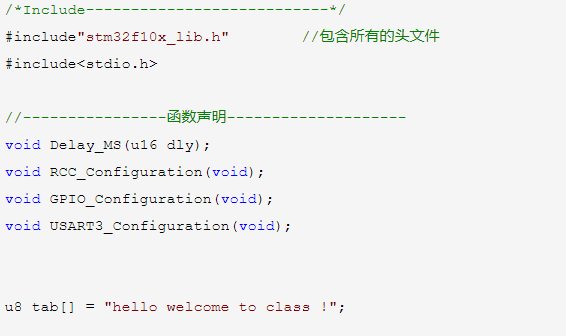
: p+ i, r' n# U; {8 w1 X0 Y- /*Include---------------------------*/
: Y, I& `& Y% @2 K( _ - #include"stm32f10x_lib.h" //包含所有的头文件" S# s' S1 T* C* L+ y
- #include<stdio.h>
3 W: e; B/ l) N% [7 L! r9 `/ a - . [7 K6 }$ i( _. t' _, ^$ l' j" E
- //----------------函数声明--------------------
# C) f+ `; y A4 K4 b - void Delay_MS(u16 dly);
; s+ W0 e* Y; a7 J7 K9 S6 ^* v5 b/ R- } - void RCC_Configuration(void);* y1 E4 _3 B/ j
- void GPIO_Configuration(void);
3 N X: V- a- z1 y - void USART3_Configuration(void);
$ S c0 X6 a9 b - ) a1 \1 @/ k& s% G9 Y2 C3 r
- / c, d1 n$ E% a0 E
- u8 tab[] = "hello welcome to class !";9 k, M4 Q% `. u( F' i9 n0 n
- z8 U+ n/ @- X( _: R: X7 q# r- void SYSTICK_Configuration(void)1 [+ v- d2 C7 u" P! ~
- {
e# a; O. B4 a - SysTick_CounterCmd(SysTick_Counter_Disable);
* a9 _9 ^5 i* N! M; E - SysTick_ITConfig(DISABLE); j; i! i9 M* |$ a) o5 @+ b o7 }* V2 j9 z
- SysTick_CLKSourceConfig(SysTick_CLKSource_HCLK_Div8);" c2 x9 {5 u5 U, S
- SysTick_SetReload(9000*1000);
" X& w+ Z, R) u/ u5 P1 ]+ `6 U - SysTick_CounterCmd(SysTick_Counter_Enable);
: O5 K4 C& e. P+ x) w2 _" u
- u5 h+ x U# z! S& }; H0 j; U- //*************打开systick时钟,但是由于systick时钟是默认开启的;* y9 C% R7 N0 N% a- ~# l- u
- , N, K$ X8 f+ ]' M
- } / W5 ]% X8 v. J- Y% s( t% M& V7 a
- " W! h% F3 e7 d
' V+ |8 v$ E- g* b9 k& |- /*******************************************************************************
$ R7 K) A! ]9 S - * Function Name : main4 V9 X$ @4 F$ p( _ a7 `# a
- * Description : Main program.
% f1 S1 _5 m9 w0 T7 R/ m - * Input : None
8 L. b- o; z7 t/ w; h# ^ - * Output : None
) V9 B. x6 L. V - * Return : None
* q% \- I9 K6 w: b - *******************************************************************************/ 3 s3 J- p- Y% W4 s
- int main(void)
4 H& n' u! m3 ?8 H! A ` - {
1 y0 {! _3 ~. f3 J" D - u8 min, sec;
' M, d$ i2 I! Z9 Q - #ifdef DEBUG
$ V7 h) k6 y6 ]7 G - debug();
8 h* D9 j3 h; Y: h- _6 i - #endif
) [6 d+ ~/ d9 |& C - //------------初始化------------; }8 Q3 a; u, G6 ~6 l! H) S
- RCC_Configuration();4 i9 h# k# M# b( d8 J
- GPIO_Configuration();
# j0 p% k }- S9 C7 f - USART3_Configuration();
( _5 k7 P6 @1 _9 [ - SYSTICK_Configuration(); 2 I0 F7 {4 h8 w8 o- O* e
- * P* i0 x a2 @$ H7 n7 B
- // id_num[0] = *((u8*)(0x1FFFF7E9)); //stm32芯片id的放置地址,96位id;12字节
% g" O, |, d4 v3 H8 i - printf("hello world\n");
9 M! j" s3 q& C* [5 |- X - //------------将数据上传给上位机-----------( d; _. m7 f9 l4 W7 z
- min = 1;
: v3 X, `/ B. X - sec = 30;0 U9 Y3 P+ Z# s, y: @+ {* _
- 1 E, R; e# {; Z! |; `' Q `
- while(1)$ @/ Q' a1 v3 a3 S2 u7 h% z
- {, q( E0 _/ j m
- FlagStatus Status;/ Z( y" w3 _+ G+ Z
- Status = SysTick_GetFlagStatus(SysTick_FLAG_COUNT);
" n2 }1 }1 t! B- n5 }) _: N) G, E - if(Status == RESET)# U U/ l2 K8 X
- {0 X! ] _' A" S6 _' T
- ;# i' {2 O5 n# \- S7 k# O
- }
. }2 z3 S# U) ?1 H3 k4 {' q; h- F* r - else
: G- _# z2 y$ Q/ y! T R/ K - {; E: c3 ~ X! s* C& u5 f
- sec++;
- Q _& W+ v' ~9 G: @1 V7 \3 K1 J - if(sec == 60): i3 ^& y% w' h- w# s" C% ^; O$ F! p
- {
# W1 o, ~5 V& H$ x! e$ X - sec=0;4 I/ p$ D$ t' I, d) _+ Y
- min++;
! e, u. R! E# C& ?+ H k9 k8 |! n - }
! H: @/ z0 q5 o+ v - printf("\t\t%d:%d", min, sec);7 K/ Y' d4 t$ y/ J
- }
8 V& c/ z* p; } - }
4 ]1 @7 t! w& y" }) z2 k$ h -
- v0 L: Y& m7 B. W( K+ s2 A) P - }
a2 b" `% E/ p+ p
a( ]% G3 `, u- /*******************************************************************************
; o! F6 g, x+ `% B - * Function Name : Delay_Ms, K& X, }$ q _) \2 M% |" @/ B- ~
- * Description : delay 1 ms./ y& Z6 J2 l, V) k' d1 d
- * Input : dly (ms)
# o- H4 ^& [* A/ s - * Output : None$ B, G5 [$ o0 t* j% A; y
- * Return : None
$ p1 r8 a! Q) n - *******************************************************************************/& |" s2 e: z7 C5 k# S$ [. z; w+ C
- void Delay_MS(u16 dly)
( C# F+ X4 I( a/ j) @* |+ k# e - {
0 }1 a, F. O9 X5 w. I+ T5 X - u16 i,j;
2 j& N, h" ]" ` - for(i=0;i<dly;i++)
" l/ R. [3 s( ?* {# o! C, M1 r - for(j=1000;j>0;j--);
b- p7 M% v8 }; O! e - }5 ]# e) f3 B( _/ n8 C" w
0 D) m5 m3 O8 d- /*******************************************************************************6 k5 U6 C5 n: [ Q3 W4 }& d
- * Function Name : RCC_Configuration
8 t) L g* S- S: i# |2 @4 N( o" F - * Description : Configures the different system clocks.
! |8 X4 D% N3 }( I - * Input : None
/ E; |0 G% [ o7 \4 y. P - * Output : None; M3 p- }) G/ }
- * Return : None3 P- m; M( v. P9 d
- *******************************************************************************/: o. c5 n# Y) A
- void RCC_Configuration(void)
0 n& d7 _) ?1 y- A" `' R - {
& b5 \, Z }& M; i: i( O1 { Z - //----------使用外部RC晶振-----------
3 n( E- W2 ^& s1 e. `& B - RCC_DeInit(); //初始化为缺省值
0 U8 c; G$ y; P- e( } C3 o2 g - RCC_HSEConfig(RCC_HSE_ON); //使能外部的高速时钟
; f7 d6 b. ], ?5 B- }# u - while(RCC_GetFlagStatus(RCC_FLAG_HSERDY) == RESET); //等待外部高速时钟使能就绪
3 [4 e# K+ \+ y* p% Y' s. Z8 S- ~/ Y -
' c) w+ g: g& z+ t6 m# O) d Y - FLASH_PrefetchBufferCmd(FLASH_PrefetchBuffer_Enable); //Enable Prefetch Buffer
. I1 t/ `; B% g' Y3 y1 I8 j6 t% | - FLASH_SetLatency(FLASH_Latency_2); //Flash 2 wait state- X5 q2 B# _% i; {' w7 ? N4 O
- 5 U$ Q6 j- |4 u% n' G
- RCC_HCLKConfig(RCC_SYSCLK_Div1); //HCLK = SYSCLK2 r5 y" r$ ?7 `( E
- RCC_PCLK2Config(RCC_HCLK_Div1); //PCLK2 = HCLK
! l; L. i7 S' e4 T/ z5 @ L - RCC_PCLK1Config(RCC_HCLK_Div2); //PCLK1 = HCLK/2
! T) q2 ?9 H2 x1 \& i' o8 ] - RCC_PLLConfig(RCC_PLLSource_HSE_Div1,RCC_PLLMul_9); //PLLCLK = 8MHZ * 9 =72MHZ0 z* M$ L) {, S- C, m/ H
- RCC_PLLCmd(ENABLE); //Enable PLLCLK
" d9 H- O. ~1 G* V% E, r - 5 a& g- L* C) U
- while(RCC_GetFlagStatus(RCC_FLAG_PLLRDY) == RESET); //Wait till PLLCLK is ready
; K# Y* V2 ]8 w }3 s - RCC_SYSCLKConfig(RCC_SYSCLKSource_PLLCLK); //Select PLL as system clock
( m% k1 ^8 i1 x T5 w - while(RCC_GetSYSCLKSource()!=0x08); //Wait till PLL is used as system clock source& h2 S7 ~& r; y9 h+ [+ z- K
-
$ D( g4 `6 R) U3 l' x - //---------打开相应外设时钟--------------------
* f8 h6 P( V, @& a( [% D1 U* z - RCC_APB2PeriphClockCmd(RCC_APB1Periph_USART3,ENABLE); //使能APB2外设的GPIOC的时钟
5 @. p+ ^ v2 x7 u& J9 \5 y - RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOC|RCC_APB2Periph_AFIO, ENABLE); //复用功能时钟开启
7 d1 _6 z, ^- ]% R& ?) @ - }
9 e4 ~$ Q& \, Y5 |' y* o
k) _- c- a) ^2 |) \1 p" p- /*******************************************************************************) u: T1 D% T1 F' m
- * Function Name : GPIO_Configuration+ q8 J7 ~8 G. N1 P: l% L
- * Description : 初始化GPIO外设
z8 r$ K. |! |9 a" V - * Input : None6 h( d' h- X4 K# N! q3 r! d( E
- * Output : None
# c" ^9 Z( G( Z9 d - * Return : None
2 T/ b8 D1 i d) [. x( g$ V - *******************************************************************************/- u. L( k1 e3 w$ E- G! r
- //由电路图可知;配置PC10,PC11引脚
) Y* B2 Q2 T4 `* {! }( d$ j: V - void GPIO_Configuration(void)
: E& I6 f# E4 M- t, p0 q - {: ^3 k1 n/ a7 @3 n
- //CLK:PB5 CLR:PE11 DATA:PE10 Y4 ~& h3 o$ Z8 C
- GPIO_InitTypeDef GPIO_InitStructure; //声明一个结构体变量
" X0 b3 ^: [( L0 [ - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_10; //选择PB.1-* v; [- W# R- W( D& O% o
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; //管脚频率为50MHZ
* s: g. @2 n e$ \7 X - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; //输出模式为 "复用推挽输出"
2 S; ~* s1 m. u9 V, v, t# z - GPIO_Init(GPIOC,&GPIO_InitStructure); //初始化GPIOB寄存器, d5 u e: E9 n7 s/ ]
- ' W' I; u! L* o. S7 v, c' e0 L
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_11 |GPIO_Pin_11 ; //选择PE.10 PE.119 O' s+ s2 h4 ~' z
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; //管脚频率为50MHZ* l, u* V4 h. O6 E9 }& U+ c! s
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IN_FLOATING; //输出模式为 "浮空输入") X* [. \( v% ` k3 t- |1 a2 }
- GPIO_Init(GPIOC,&GPIO_InitStructure); //初始化GPIOE寄存器
! { D1 u8 V" n- w1 D -
1 W3 V# i6 Q/ ^; J - //开启时钟 必须在RCC_Configuration中设置 # ~, T9 y1 U4 a3 z4 h) G
- $ a( f _8 i1 _9 B) u4 V. H
- . o! I+ ~( Q/ q$ k: J i. Q
- //端口重映射:PC10/PC11
8 t& S, B1 Z8 o; d- P - GPIO_PinRemapConfig(GPIO_PartialRemap_USART3, ENABLE); : b* {: F3 i# i& k- e* C7 W, `$ x
- } % Y+ v% b' u7 @7 T% t. d9 `: T* Y
- / Y4 ^1 R' A# f% N
- void USART3_Configuration(void)3 L, H7 Y( A, b" J
- {, W' S8 F% r* L T9 A
- USART_InitTypeDef USART_InitStructure;* ^7 f+ M; b$ p! w
- USART_InitStructure.USART_BaudRate = 9600;$ z& t2 @8 j2 L. Y
- USART_InitStructure.USART_WordLength = USART_WordLength_8b;
2 t/ w. q Q) `' M# C+ j6 S - USART_InitStructure.USART_StopBits = USART_StopBits_1;7 v4 Z% d% l4 s4 R8 ~
- USART_InitStructure.USART_Parity = USART_Parity_No;) W+ m3 W1 @2 m2 [+ g
- USART_InitStructure.USART_HardwareFlowControl = USART_HardwareFlowControl_None;
* g7 x( V8 ~) I3 V. c. p - USART_InitStructure.USART_Mode = USART_Mode_Tx | USART_Mode_Rx;& ?( Y- G: ^3 d' p2 K
- 2 D! [# l5 H+ x; j+ F
- USART_Init(USART3, &USART_InitStructure);7 B& Q0 u' K2 z
1 V j9 \" @: o3 \' q0 i- USART_Cmd(USART3, ENABLE); //开启使能3 E5 }: T0 `+ l0 U# ?$ e }
- }4 C2 m9 s& e' L
- + i, N1 R5 s- o
- /***********************************************************, [$ L3 P* d0 f: W" k7 s3 O5 A
- name: fputc *
: Q3 H6 \6 D4 H$ S - Description:重定向这个c库printf函数,文件流--->串口USART *( P4 _( f3 s4 q. u- Q3 j, q
- *0 j W( b5 u# _; B
- ************************************************************/
. r8 l+ ~6 g% T6 \1 p - int fputc(int ch,FILE *f)
9 e2 P E% s1 P" E/ ?$ M. Y - {
. _, Y1 K& V1 A! d - //ch发送给USART14 A9 q! V3 T4 o
- USART_SendData(USART3, ch); D" a9 Q0 N0 N. A0 A
- //等待发送完毕$ l/ E% i8 w' Q0 P
- while(USART_GetFlagStatus(USART3, USART_FLAG_TC)==RESET)
( d: T) \ `8 \3 j8 i9 W" C; P+ C - ;
3 ~; L! t4 L B; F6 _: @ - return ch;+ v$ R6 n$ D+ X
- }
, ~' v# {- w3 H( o& Y |





 STMCU小助手
发布时间:2022-1-20 21:23
 微信公众号
 手机版