先了解几个关键词简称:4 J1 B( ~# m) ]" ]) t
最小时间单位(Tq,Time Quantum)
2 h1 ^6 c2 {- P& t9 D7 P5 [同步段(SS,Synchronization Segment)1tq
# V0 @# `! u3 @$ @* Q: p$ b传播时间段(PTS,Propagation Time Segment)1~8tq
# d' s3 d1 e2 }相位缓冲段1(PBS1,Phase Buffer Segment1)1~8tq
8 R- |7 n4 w7 M2 }相位缓冲段2(PBS2,Phase Buffer Segment2)2~8tq, q) M) {8 g3 _$ v8 ~4 n8 `& I9 B5 S
再同步补偿宽度(SJW,reSynchronization Jump Width)1~4tq
; H3 e& h& w( J" t波特率分频器(BRP,Baud Rate Prescaler)
/ T, K* ?6 R+ R% Y% lSTM32把传播时间段(PTS)和相位缓冲段1(PBS1)合并了,形成了时间段1(TS1)。
|" a, p3 v9 z+ t( ]
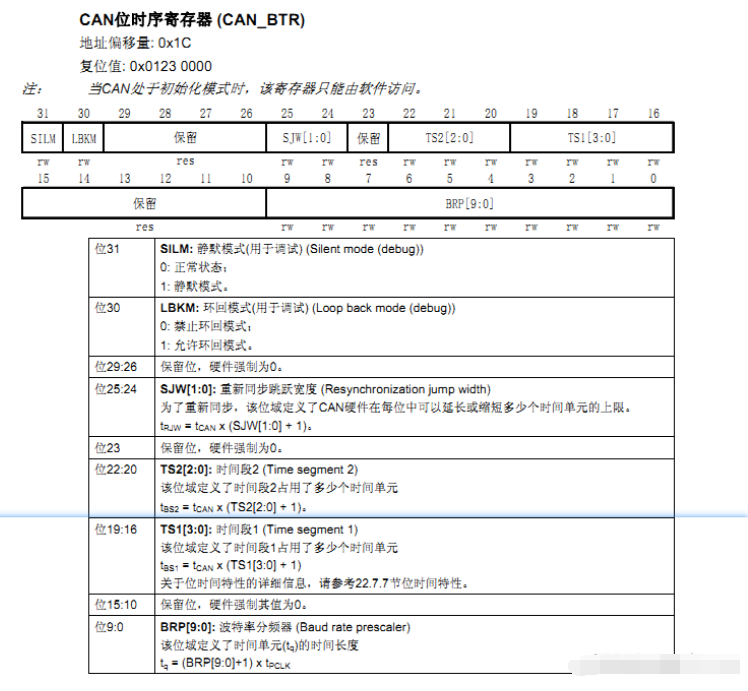
1 @9 ~7 b M# f" x5 hCAN位时序寄存器(CAN_BTR)用于设置TS1、TS2、BRP、SJW等参数,这些参数直接决定CAN的波特率。1 i- _ j) g5 L1 R
* S5 M# A+ |4 X7 v
 8 C1 w; ~+ \7 X. I! n- b
8 Y4 ?5 e* T( r! d2 @3 K
SJW[1:0]再同步补偿宽度, Q) i3 l* _% p; d- t, B8 _
5 H% N# I3 a4 ]TS1[3:0]时间段1
5 `4 P6 t4 `1 M" H# D @6 U% Z
3 T! c0 t# O1 |# B) BTS2[2:0]时间段2
; H' C/ @6 M) ]* Z
/ Q% X5 Q7 h9 h# R; P" O; W7 uBRP[9:0]波特率分频器8 Q( F$ S- y' n# K; g" h
8 _/ U o$ }- u: c: f# d
可以看到没有同步段(SS段),这是因为STM32已经将SS段固化为1。
0 ]# x) d: s; R% @
9 ~8 |/ x0 u# N# o下面这张图是波特率计算公式:! N8 K2 |! ~$ E5 [* p* `
$ ?7 A ~0 C/ h! j2 d, K

% H" D5 v2 C: Y7 S: f* h
0 y, k3 I. Q6 ? l# r. D/ `% v整合一下波特率计算公式就是这样的:
- S( i4 Y G3 A L& [9 g
: s2 D+ e2 V+ P2 P波特率 = APB1 / [(1 + (TS1+1) + (TS2+1)) * (BRP+1)]7 U! E: `' X/ X. R2 D
5 ~1 f9 U" _, ?在简化就是:波特率 = 时钟主频 / 分频 / (tq1 + tq2 + ss)
! l# H5 h1 V0 C/ b; \& {
) w. m. Z; J' f. w( l; Z其中SS就是同步段,已经恒为1,所以:波特率 = 时钟主频 / 分频 / (tq1 + tq2 + 1)
: m" N2 C- B, ^/ Z- w
6 B0 h& {; I7 e+ `" M' f7 `下面我们开始实际设置波特率,这里要注意,CAN的波特率最大为1Mbps。
$ y: L& ?$ ^/ h" @& I- \2 R- B+ d+ k
另外还有一个参数是:再同步补偿宽度(reSynchronization Jump Width) 这个参数,其实就是一个由数个Tq组成的一个段,用来对同步误差进行补偿,可以简单理解为为了提高精准度的,例如两个CAN进行通讯时由于两个板子的晶振可能存在误差从而导致CAN的波特率没有那么精准,所以就需要设置一个补偿参数去修正,这个参数就需要根据你实际的板子情况去调整了。
1 L) F) Z. O; r
: W( W' M3 R* N/ o, n3 I时钟配置
. f: [4 x- j# I( p2 k2 W
$ C; u/ W% |9 k( y4 P! Y' E
 : e4 T2 \5 M. {
$ O* V( }, c# o |# {CAN配置
' P! }; N! t9 a6 v) s CAN外设是挂载在APB1_PCLK1时钟上的,APB1_PCLK1是42M。CAN的最大速率是1MHZ,本实验配置为500KHZ。波特率配置计算方法:
+ l; N$ G' T) z& }; r3 I" y5 [) ^. i( }/ t% }, G, |# w
CAN波特率 = APB1_PCLK1/分频/(tq1 + tq2 + ss),其中SS是SS段,在STM32中已经固定为1个tq; y" B) q% D$ V& r5 P
" g: P" W1 b7 v本实验波特率 = 42MHZ/4分频/(14 + 6 + 1) = 0.5MHZ = 500KHZ# e& s7 c. i# Y- Q
. M! u% X8 D( e7 ?! \' y
![FUMC{T1CY`SX4$M1A]4K.png](data/attachment/forum/202204/10/231405gdyop1hyyv6dpam8.png "FUMC{T1CY`SX4$M1A]4K.png")
3 v$ `( l N. x7 K
. `9 R4 G1 G6 X; O/ t, b9 ]# k使能CAN接收中断
8 c! K" i# S4 B4 @; l
, R, S) a2 D: N* l+ ]$ A
![PG]X3XYH(31K7GDRVV_DOEB.png](data/attachment/forum/202204/10/231405pk3z0aknftd3ntqa.png "PG]X3XYH(31K7GDRVV_DOEB.png") ' e% E# r' Q2 @0 P) a5 J
* f& ^- K+ P: q0 B6 \4 u3 T配置CAN的IO,此步骤必须!!要不然HAL库函数MX_CAN_Init初始化会失败!!
! q+ o S( @5 C
& W- w8 X; ?# j# e& L; u/ I7 \' `

8 @& o! b' V4 B6 @3 j' }0 X9 u$ I$ ? Y' I+ i
CAN2和CAN1是同样的配置,这里不再贴CAN2的配置图了。3 u* n; G8 C3 d; P0 g% {/ U
4 k" d- u% O! n4 P+ [) P0 GSTM32外设CAN过滤器说明
3 r* w9 r' {0 U' I( oSTM32CUBEMX生成的代码默认是没有设置ID筛选器的,所以需要手动添加过滤器代码。下面一张图,STM32的过滤器组:# x7 M" X5 V; J. K
: P# N- n# \8 t: ]" [3 G4 S5 ]; A- e
 J3 E+ v6 N( S$ X5 k7 t, n
; N! C* S b0 s8 {. [STM32F407ZG有28组筛选器,一组筛选器有两个32位的寄存器,筛选器组可配置为四种模式:
8 [4 b) m; t6 n, L g: e1个32位筛选器-标识符掩码模式,这时候筛选器组的两个32位寄存器一个用来存放ID,另一个用来存放ID的掩码5 Y3 I' L/ F0 o3 O |! U7 d- m
两个32位筛选器-标识符列表模式,这时候筛选器组的两个32位寄存器都用来存放ID
8 ^; n3 [+ W% B: T4 ]两个16位筛选器-标识符掩码模式,这时候筛选器组被分成了4个16位的寄存器,分别存放ID高16位+掩码高16位,ID低16位+掩码低16位
/ C% V, n- c1 Z: h: G; V, E四个16位筛选-标识符列表模式,这时候筛选器组被分成了4个16位的寄存器,都存放ID的高16位和低16位 c( |1 F+ k8 }" [6 y* F: P
' D0 c+ B" y. _6 D0 t* q' h
贴上我的配置代码:/ r; F. n- X1 |, l: x1 _
" K# }* a6 e2 t& g/ I6 j& T
O8 j( _. N1 H& C* G, a3 G4 V4 u- #define CAN1_FILTER_MODE_MASK_ENABLE 1 ///< CAN1过滤器模式选择:=1:屏蔽位模式 =0:屏蔽列表模式9 W3 e z. e" o% Q4 m0 r$ l0 q
- #define CAN2_FILTER_MODE_MASK_ENABLE 1 ///< CAN2过滤器模式选择:=1:屏蔽位模式 =0:屏蔽列表模式
- s7 Z) P6 s: O1 z+ ^- j - - d0 k( ?7 e% X1 m
- #define CAN1_BASE_ID 0x10F00266 ///< 主CAN过滤ID
1 k4 J# B/ S/ F$ G+ L) H - #define CAN2_BASE_ID 0x10F0F126 ///< 从CAN过滤ID5 W* {) n3 @3 g" `1 b# s* N
- - ]# `$ |' t! ~
- #define CAN1_FILTER_BANK 0 ///< 主CAN过滤器组编号( i! O- \& m; y0 r1 v4 U
- #define CAN2_FILTER_BANK 14 ///< 从CAN过滤器组编号
. D* p4 U) x, R: f! m - & Z# c9 t( Y4 j7 T( i
- /// CAN过滤器寄存器位宽类型定义! N0 D% m* o0 w8 ]( E- Z6 N
- typedef union- A3 Y: d4 B! E1 F
- {
' F. |. a, g6 I6 p$ H; u. u; P# r5 V - __IO uint32_t value;
' @; N# z! _5 f# T - struct4 V0 }: [4 |3 [' b) |8 \, k
- {
4 T. _& x2 l5 P$ X7 d - uint8_t REV : 1; ///< [0] :未使用
% ] X$ {7 X% o$ _- f; C - uint8_t RTR : 1; ///< [1] : RTR(数据帧或远程帧标志位)
4 g" H: u; N! m2 Y& }) N% ~ - uint8_t IDE : 1; ///< [2] : IDE(标准帧或扩展帧标志位)
) V1 ^# f# [% s: Z( c# T- E! r - uint32_t EXID : 18; ///< [21:3] : 存放扩展帧ID
* X& ~; S) x9 P" t - uint16_t STID : 11; ///< [31:22]: 存放标准帧ID
. _$ n! T1 i% k e& P, K - } Sub;
: y1 w6 o4 E$ J% S - } CAN_FilterRegTypeDef;5 T) t5 b% m2 p0 g$ @
0 l0 W% _9 m' b: \- B3 O3 M# h- // CAN_FMR寄存器位宽类型定义$ w5 r$ k* R+ C7 h
- typedef union # j; O$ Y' i: W: \* H6 p6 ]
- {' n' J; k& y3 y# s2 H4 w4 b
- __IO uint32_t value;3 F2 e+ I5 \5 K; P+ f
- struct5 F- A4 r" v' Z8 Q4 y
- {
$ }1 I- ^$ _7 T5 d0 A5 {. w M% R - uint8_t FINIT : 1;( z3 y) N1 q8 x: R
- uint8_t RESERVER_0 : 7;
! T( J+ ?7 {0 R, u& \6 g - uint8_t CAN2SB : 6;3 Y0 ?& j0 I$ U% C2 i
- uint32_t RESERVER_1 : 18;
# l2 t$ Y) Y4 A9 i - }Sub;" t1 H; P# ~. U o+ V; Q& G
- }FMR_TypeDef;: R( n/ g8 _" V3 M3 L% f1 y
- 4 e" m* x5 H1 H* N
- /// 设置CAN1的过滤器(主CAN)' J( k* \8 e0 J0 L9 D8 I. h
- static void CAN1_Filter_Config(void)
: @3 H' I4 b! X4 C) I$ G" C( b - {$ n( o- ^) ~3 \
- CAN_FilterTypeDef sFilterConfig;) T4 V; ~0 P( e
- CAN_FilterRegTypeDef IDH = {0};
3 u+ t1 G8 A4 y- L( F - CAN_FilterRegTypeDef IDL = {0};; G1 g/ m0 m; b0 Q) q
- . s/ {' F Y$ n7 U/ A) Y
- IDH.Sub.IDE = 0; // 标准帧
! _) c6 e3 [8 k8 `' M* [ - IDH.Sub.STID = 0; // 标准帧ID值) U/ m9 Y0 e1 V* W7 ^9 K
- IDH.Sub.EXID = (CAN1_BASE_ID >> 16) & 0xFFFF; // 扩展帧高16位ID值
/ K0 f2 ]4 W. S) E& K - ; A- x! G3 j7 F0 e: i
- IDL.Sub.IDE = 1; // 扩展帧
% W# b- `- W" H* j* Z! W, p$ m - IDL.Sub.STID = 0; // 标准帧ID值
* x9 `) z( e! B( n3 e - IDL.Sub.EXID = (CAN1_BASE_ID & 0xFFFF); // 扩展帧低16位ID值% H# }+ f' m# z9 K2 f: w: j8 X
8 \, H* T5 P' S7 [3 D3 U( X- sFilterConfig.FilterBank = CAN1_FILTER_BANK; // 设置过滤器组编号. P2 u0 G" t& W* z/ y
- #if CAN1_FILTER_MODE_MASK_ENABLE: R: q' g( R7 b. N+ w. c
- sFilterConfig.FilterMode = CAN_FILTERMODE_IDMASK; // 屏蔽位模式& Z- f% q8 q; B4 y
- #else8 M1 A% U" {( r& c
- sFilterConfig.FilterMode = CAN_FILTERMODE_IDLIST; // 列表模式
/ C' |* x& b# g! }7 L) P" L - #endif
Z6 [0 E, ~+ }: J4 j - sFilterConfig.FilterScale = CAN_FILTERSCALE_32BIT; // 32位宽9 ~% y/ |) ^! a0 O
- sFilterConfig.FilterIdHigh = IDH.value; // 标识符寄存器一ID高十六位,放入扩展帧位
: G Z8 u% V4 X* M - sFilterConfig.FilterIdLow = IDL.value; // 标识符寄存器一ID低十六位,放入扩展帧位
# X' D+ Q) n @8 b- G - sFilterConfig.FilterMaskIdHigh = IDH.value; // 标识符寄存器二ID高十六位,放入扩展帧位
0 P+ B5 b0 P* K! P$ i- P - sFilterConfig.FilterMaskIdLow = IDL.value; // 标识符寄存器二ID低十六位,放入扩展帧位
; c0 y; z* {+ C, w8 d$ ~. O - sFilterConfig.FilterFIFOAssignment = CAN_RX_FIFO0; // 过滤器组关联到FIFO02 H* J& U; P2 E4 Q" d- u9 k
- sFilterConfig.FilterActivation = ENABLE; // 激活过滤器
; z* M; H+ F/ `& X, T - sFilterConfig.SlaveStartFilterBank = CAN2_FILTER_BANK; // 设置CAN2的起始过滤器组(对于单CAN的CPU或从CAN此参数无效;对于双CAN的CPU此参数为从CAN的起始过滤器组编号)
" E2 W% y/ U# h" _7 u; L: @ a - if (HAL_CAN_ConfigFilter(&hcan1, &sFilterConfig) != HAL_OK)
! Z R5 f% P+ V# I. P - {# S8 D2 [7 R, _$ y ^
- Error_Handler();
$ o9 Q% m5 n$ B6 L% k! |: I1 i - }
( s) R; ~" u2 b) f$ Z% c5 b$ w - {1 N' h- H, }# U0 k) x5 S5 `& o
- FMR_TypeDef regval = {0};! @, x' E9 \& G' u" H0 t
- regval.value = hcan1.Instance->FMR;
2 F2 k+ J; K, _ @) N( u; ^ - printf("------ CAN1:> FMR:0x%0X CAN2SB:0x%X \r\n", regval.value, regval.Sub.CAN2SB);- ^- H! \0 `1 e$ Q5 V3 R' i
- }7 b* Z6 w: L: a3 E& I; x
- }
) M+ L- G, L4 |5 N/ \# n - : e9 W9 l' {" p; ]
- /// 设置CAN2的过滤器(从CAN)* D: {/ L- J1 `) G
- static void CAN2_Filter_Config(void)7 c& _& C/ R! V0 r0 k0 ~
- {/ u& r4 s% H( k" F
- CAN_FilterTypeDef sFilterConfig;
7 u5 O o$ Z6 F: V$ g' ` - CAN_FilterRegTypeDef IDH = {0};/ O3 ]- j% k- X, ?1 ~, t
- CAN_FilterRegTypeDef IDL = {0};# Q v3 B7 F; r2 c
- " R7 ~6 ~2 X; @9 Q3 x' Z0 r
- IDH.Sub.IDE = 0;/ B9 k' b9 {* `/ s9 j
- IDH.Sub.STID = 0;/ J4 p; \) K0 J* e- J3 C+ `5 n
- IDH.Sub.EXID = (CAN2_BASE_ID >> 16) & 0xFFFF;
9 V7 }: o/ M6 }$ Y% Q - 8 Q/ r( @, X) o7 s# \# ]
- IDL.Sub.IDE = 1;
: ^+ M" r: D7 l - IDL.Sub.STID = 0;
( |3 K6 k0 s1 N# \3 y! g - IDL.Sub.EXID = (CAN2_BASE_ID & 0xFFFF);+ A2 o# t+ t; e0 m3 m4 O S0 s% M
+ @2 o5 f3 l# a, d- sFilterConfig.FilterBank = CAN2_FILTER_BANK; // 设置过滤器组编号
" n# P$ `( [; E! F' o( m - #if CAN2_FILTER_MODE_MASK_ENABLE
7 d1 s* C4 i. V" r# ~$ u - sFilterConfig.FilterMode = CAN_FILTERMODE_IDMASK; // 屏蔽位模式3 \! ^3 V! T! p0 s1 r
- #else
5 M1 `/ I: Y) D7 r" f# n2 _ - sFilterConfig.FilterMode = CAN_FILTERMODE_IDLIST; // 列表模式
2 _0 S( Y- R, w4 a3 m3 b - #endif% [. Y" Z& K; F! m2 @( N/ |
- sFilterConfig.FilterScale = CAN_FILTERSCALE_32BIT; // 32位宽" Y1 j/ X) L, M' f' {. z( Q
- sFilterConfig.FilterIdHigh = IDH.value; // 标识符寄存器一ID高十六位,放入扩展帧位9 H( M+ D2 ~4 D' n. o) v
- sFilterConfig.FilterIdLow = IDL.value; // 标识符寄存器一ID低十六位,放入扩展帧位8 T, Y1 B( R' L- o
- sFilterConfig.FilterMaskIdHigh = IDH.value; // 标识符寄存器二ID高十六位,放入扩展帧位
! x% s1 r/ d8 U- m7 _ j( n - sFilterConfig.FilterMaskIdLow = IDL.value; // 标识符寄存器二ID低十六位,放入扩展帧位
! X# s0 S" Y) V7 e( [$ ] - sFilterConfig.FilterFIFOAssignment = CAN_RX_FIFO0; // 过滤器组关联到FIFO0* \4 a+ U, W2 V+ x# |
- sFilterConfig.FilterActivation = ENABLE; // 激活过滤器
3 E9 c: Z3 \* Z( a - sFilterConfig.SlaveStartFilterBank = 28; // 无效/ ~: M2 b8 j1 [4 m. I+ e
- if (HAL_CAN_ConfigFilter(&hcan2, &sFilterConfig) != HAL_OK)
% v# U: ]" a2 j$ q+ c - {9 `; B( c' s0 B
- Error_Handler();
) L( B3 B% s) r9 S& S - }
- d4 q K4 G8 W9 P' l2 c6 e% L - {+ t3 r3 \" H! v
- FMR_TypeDef regval = {0};
8 z X2 E5 r0 ]& L( H - regval.value = hcan2.Instance->FMR;% z* E4 M- d$ E; C
- printf("------ CAN2:> FMR:0x%0X CAN2SB:0x%X \r\n", regval.value, regval.Sub.CAN2SB);
: I2 ?; Z: k4 K1 `/ o6 }* Q+ U - }5 e6 ?! x Z9 s4 z6 W7 b. l8 h6 T
- }0 {& x9 _: t; W- j0 `
- ' g( S8 v" r6 }' J, C5 |/ }2 g
- /// CAN初始化
5 [0 ]7 v3 h- B2 S - void CAN_Init(void)
+ m/ c$ q- p0 \ C( m8 S: k - {. B, |% T5 ?. h/ d# V; k
- MX_CAN1_Init(); // 初始化CNA16 j0 f# i5 x9 S( G0 t
- CAN1_Filter_Config(); // 初始化CNA1过滤器4 n- F& X4 S/ J; l
- HAL_CAN_Start(&hcan1); // 启动CAN1' T7 h' N8 R& ?1 g9 M. T
- HAL_CAN_ActivateNotification(&hcan1, CAN_IT_RX_FIFO0_MSG_PENDING); // 激活CAN1 FIFO0- r [( \' P w" L
/ `: o& o9 ]5 }3 X5 y0 Z& J5 f- MX_CAN2_Init();/ J6 [) F& m* E/ l
- CAN2_Filter_Config();! g9 U0 ^& i- _+ e3 Z- D, P2 k) j
- HAL_CAN_Start(&hcan2);
; M; T' f6 |9 `( ?; J& G' d - HAL_CAN_ActivateNotification(&hcan2, CAN_IT_RX_FIFO0_MSG_PENDING);) ~0 v3 q! T3 |# e8 W2 ?. L3 m$ ?
- }, k- G) }! x& c: }8 d
0 h7 n1 X+ A' Z/ @& p- ^( x- /**
( m' B6 j5 k( ]" n - * CAN数据传输; p9 T ]8 t- f( B
- * @param buf 待发送的数据6 E# C" q- \- W" y
- * @param len 数据长度7 N5 G1 M# D5 S- ~! O
- * @param number CAN编号,=0:CAN1,=1:CAN2: [6 C' ]; m. H% {
- * @return 0:成功 other:失败# V9 V6 ]. \6 m# c: G" c6 M
- */
6 r4 L4 l& I) R k1 k+ w - uint8_t CAN_Transmit(const void* buf, uint32_t len, uint8_t number)6 h; S \2 F0 W/ f, M' o
- {7 E2 A& S: @ n* }) w
- uint32_t txmailbox = 0;
0 k6 z/ i3 k3 Z l( [" ` - uint32_t offset = 0;
* X J h3 W! D9 V- X - CAN_TxHeaderTypeDef hdr;
2 {5 g* J! w! j7 @" x) ] - - L9 _4 a& P+ P1 P2 s e" n) Q
- hdr.IDE = CAN_ID_EXT; // ID类型:扩展帧
; _1 S$ N ?! T8 u - hdr.RTR = CAN_RTR_DATA; // 帧类型:数据帧
2 r4 d6 _" F% }# ^4 L2 ~ - hdr.StdId = 0; // 标准帧ID,最大11位,也就是0x7FF
1 ]% ]5 K! {# j& p& k% U9 o - hdr.ExtId = number == 0 ? CAN1_BASE_ID : CAN2_BASE_ID; // 扩展帧ID,最大29位,也就是0x1FFFFFFF
& @5 s" z0 @0 d% ^ - hdr.TransmitGlobalTime = DISABLE;, Q/ Q8 n0 C* y% J
8 p4 C* q& i) Q- while (len != 0)
7 y6 P* F4 z0 U! t$ w8 ~ - {+ t; L3 P: C# u- S
- hdr.DLC = len > 8 ? 8 : len; // 数据长度
9 q# {, f' X9 M$ Z) m# f0 x. z - if (HAL_CAN_AddTxMessage(number == 0 ? &hcan1 : &hcan2, &hdr, ((uint8_t *)buf) + offset, &txmailbox) != HAL_OK)
, W- `& C5 W( [$ `! o - return 1;' o. o6 Z" D0 m
- offset += hdr.DLC;8 ]2 N$ t0 w) O; p
- len -= hdr.DLC;
" _+ K# |1 O2 s2 |! a - }
! N# r6 M, j. L9 V - return 0;+ Y. m. y' |8 s7 R4 ^: ]. r
- }, B, \+ d( ^: i5 i( ^
! I& I2 M. K: a- uint8_t CAN1_RX_STA = 0; ///< CAN1数据接收标志:[7]:数据 [6:0]:未使用0 q& C: I" x4 E. g" n6 b# N8 [! |1 _
- uint8_t CAN2_RX_STA = 0; ///< CAN2数据接收标志:[7]:数据 [6:0]:未使用
$ w2 J$ u& v. K. h3 J1 ? - ) q* _# g2 h% o, K1 h
- uint8_t CAN1_RX_BUF[8]; ///< CAN1数据接收缓存" b( _, D5 H5 [1 z" @" d3 j6 Z
- uint8_t CAN2_RX_BUF[8]; ///< CAN2数据接收缓存
' {& Y( h I+ Z8 A" P% ^ - 4 b) O( x2 s; Y1 o
- uint8_t CAN1_TX_BUF[8]; ///< CAN1数据发送缓存
# a. I( L$ `, i; Q$ I - uint8_t CAN2_TX_BUF[8]; ///< CAN2数据发送缓存& t" q: U+ ?: M: T4 @1 ]
- ! a+ \3 Q) f$ ]" u6 z" {
- /**
) F4 G+ ?; A& N8 i y4 h/ \ - * CAN FIFO0 数据接收中断回调函数
. o! d' R( M: O - * @param hcan CAN句柄1 D8 U8 i' m4 }1 J
- */
. Z4 G1 `* K6 w$ e( Z - void HAL_CAN_RxFifo0MsgPendingCallback(CAN_HandleTypeDef *hcan)
: h6 U% x$ j# G) I2 E - {
3 c; i5 S: `/ @% x# t8 P6 ~ - static CAN_RxHeaderTypeDef CAN_RX_HDR;
9 ?& B8 N) Y- E/ _) ~
% ]0 Z7 T) Q; v5 F! n) p! X" I- // CAN1数据接收
8 X Q P9 v% } - if (hcan->Instance == hcan1.Instance); [5 `5 r. D! u+ `0 ~" M$ V
- {
$ d: a( J! }" m4 Z( c - // 数据已经处理
5 f: t7 I# s4 c, Z - if ((CAN1_RX_STA & 0x80) == 0)
1 ~, }$ I0 B/ \ - {! U+ q1 @/ t, l; c6 H" \
- // 清空缓存5 e; K S# D% O
- memset(CAN1_RX_BUF, 0, 8);
7 a6 Q- O" N5 p8 z% r5 f
/ t- }) o% x+ T; y0 m. n1 V5 d- // 接收数据/ G0 n `. K2 L; J2 @' t) p n; F
- if (HAL_CAN_GetRxMessage(hcan, CAN_RX_FIFO0, &CAN_RX_HDR, CAN1_RX_BUF) == HAL_OK) // 获得接收到的数据头和数据
1 J/ N. l* S9 d: t" l - {
3 j$ ?- e: P, j2 D+ b# B9 H1 o* i - CAN1_RX_STA |= 0x80; // 标记接收到数据) b/ N% k2 w# l. J# ^5 s; C" P3 C
- HAL_CAN_ActivateNotification(hcan, CAN_IT_RX_FIFO0_MSG_PENDING); // 再次使能FIFO0接收中断
" [3 q* f# B: ^: R4 P/ O - }4 v H* ?1 _* _5 V: D8 W
- }
1 ?8 z. N- ]+ c# S - }
1 P1 Z" g+ z: M& D( o
- ~# ]- d: }: H! i$ L, m( r- // CAN2数据接收3 P( e/ E. V: a8 g2 t( A
- else if (hcan->Instance == hcan2.Instance)
& J! X, H/ D1 w- U7 W9 r4 S' Y. ^ - {
. N6 W ?8 L6 V4 a7 R' N - // 数据已经处理9 g0 ~* ?1 ^& W( A
- if ((CAN2_RX_STA & 0x80) == 0)0 X$ }, W- |' `. b8 X b3 X7 h6 N
- {
?' _2 ~9 o4 S1 C [$ V - // 清空缓存
: X ?! f3 ~' i* j* S: d - memset(CAN2_RX_BUF, 0, 8);" d* u. Z% x& P) X& X8 W
- & Y8 }7 [4 W( A( d. O
- // 接收数据
7 a8 C0 ]0 N' z. U6 O: ^ - if (HAL_CAN_GetRxMessage(hcan, CAN_RX_FIFO0, &CAN_RX_HDR, CAN2_RX_BUF) == HAL_OK) // 获得接收到的数据头和数据
) F/ k- p/ [+ Y: X' ? - {
x1 C. f% O, ]; s - CAN2_RX_STA |= 0x80; // 标记接收到数据) l1 j7 [8 ~' o& e5 ]* B' H
- HAL_CAN_ActivateNotification(hcan, CAN_IT_RX_FIFO0_MSG_PENDING); // 再次使能FIFO0接收中断
9 G+ W6 |9 Z4 A3 a$ \. ^, n! Z! {* S - }- r# X M3 G6 n% g. N1 S7 x
- }. Y3 m; U% x3 w# O5 ~
- }# @3 a& x4 v4 N& [+ f" i
- }
) q; b& v6 s* P1 o- { N - 3 F" ~7 }: u8 L3 N2 l- z1 r l w
- ///< CAN数据处理函数! \ e. C/ x$ C0 }8 _" t3 } P
- inline void CAN_RecvHandler(void), o: e% W4 e5 C) G$ [: J
- {7 S+ e% x( w+ j
- // CAN1有数据收到% |% y, b8 y. E( ]' K! p
- if (CAN1_RX_STA & 0x80), K: B& l+ T8 s
- {. d2 _. ^% ~ k! _# l
- int i = 0;
( Y/ p* v6 O8 R+ y4 H$ Y8 M - memcpy(CAN1_TX_BUF, CAN1_RX_BUF, sizeof(CAN1_RX_BUF)); // 拷贝出数据
9 j1 q; H- t$ j2 l R - CAN1_RX_STA = 0; // 重置CAN1接收状态
3 C5 J1 E: ]& d - for(i = 0; i != 8; i++). c& A0 v- Y6 `+ b7 X1 \2 x
- {. u$ j9 R9 \4 X& F" X$ ?( K
- printf("CAN1_TX_BUF[%d]:0x%X\r\n", i, CAN1_TX_BUF<i>);
: Z$ {, M$ D7 D A( s - }& z; W) G1 w8 ?5 X
- printf("\r\n\r\n");
3 d0 S6 t) V+ {! z$ n - }4 ]* _* @; \. w8 K" W: j
6 Z, R4 E `2 C& g' e" n2 | x- // CAN2有数据收到
, W% U) ]1 x2 f5 U) u4 x/ m/ X. q - if (CAN2_RX_STA & 0x80)
$ E6 Q* |' ?, B( o/ z8 R3 m - {! C" L* _4 q& E$ `% j
- int i = 0;
1 I6 r+ U6 ^/ p. G/ R5 A5 B$ w - memcpy(CAN2_TX_BUF, CAN2_RX_BUF, sizeof(CAN2_RX_BUF)); // 拷贝出数据
7 t! Y( |: d5 W" [5 F - CAN2_RX_STA = 0; // 重置CAN1接收状态
1 p1 y; n2 _& b+ O" T' F - for(i = 0; i != 8; i++)
* ?- z% p$ j6 v& S' Y - { ?1 e3 v9 D+ u) Y- U/ s
- printf("CAN2_TX_BUF[%d]:0x%X\r\n", i, CAN2_TX_BUF<i>);; D% B+ i/ n+ X9 q7 C1 E c# _' u8 F( L
- }0 s6 N5 J- y! h: B1 f
- printf("\r\n\r\n");
1 w; M' G! Z- \8 b' R1 C - }6 V5 u( z4 r* W' i' ~0 f3 u& c+ W
- }" K. D( E5 t, ?6 K7 S7 a
- / ` M. q& d, v% J9 b
- * [& |2 B6 L. |6 W% A+ _
6 ~1 u, n2 A& c5 Y- </i></i>
+ o( t: O8 u$ y; {
|





 STMCU小助手
发布时间:2022-4-11 10:16
 微信公众号
 手机版