一、CAN总线通信初始化配置
( @- a$ b' V$ t8 I$ W1. CAN总线通信初始化配置流程4 {; }; G- J+ M! L9 i/ P
CAN总线GPIO和时钟配置
+ W( I* E- k M* C7 c$ pCAN总线接收中断优先级配置
6 ?) W7 I i9 _/ NCAN总线初始化配置4 \: _) i- ^% Z) D$ l% _+ k9 u: R
2. CAN总线GPIO和时钟配置
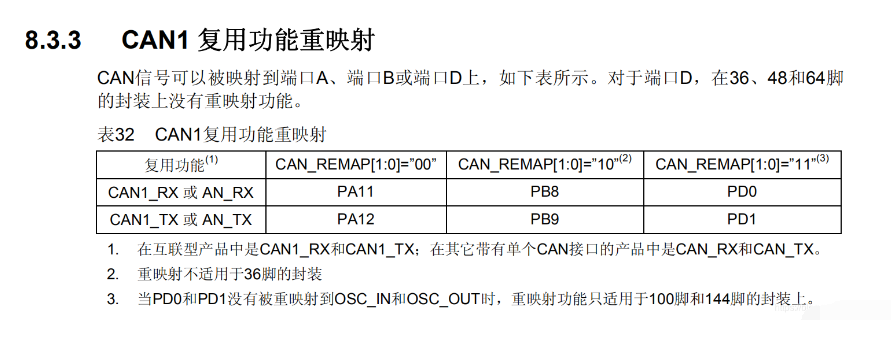
1 {2 [8 u V" F$ q" I( Z' }* }, ]CAN引脚配置
3 z! j# u- Q0 p
, ~" w7 R; L1 X
 . a9 I! d6 E# J$ Y
![P10HG5ZV(V(V~N6$YL1(]ES.png](data/attachment/forum/202205/03/225208biw4wi8gowocw64b.png "P10HG5ZV(V(V~N6$YL1(]ES.png")
9 T4 W9 T$ N1 \/ f3 s* K8 \# B6 c: Q' @& |4 ^5 X3 S
8 Q: _8 C2 W1 P% h* D, jCAN时钟配置:) J- J; T* F) j! ?
# X4 h7 ^+ B" W) n2 ~3 @5 a
![NO5_I7]74%~`$QQWH_NT{EA.png](data/attachment/forum/202205/03/225208k86k16z63v5cyal3.png "NO5_I7]74%~`$QQWH_NT{EA.png") & m4 U8 @. _, J8 Y/ d$ ]4 N
. i2 K& R% \2 k- k; f+ h

' u+ L( t4 `% x; E
! B9 k+ P( O3 }: f0 X! t- w* ^3 b/ j9 O6 w! I
PA11和PA12引脚,CAN GPIO初始化,具体代码如下:8 l4 E6 k, l+ y; c; \
3 J/ w# [* w8 e" S$ a$ ^
- /*CAN GPIO 和时钟配置 */
3 F+ @( G _. i7 U- w- J+ L8 j) o - void CAN_GPIO_Config(void)/ m" F6 ]! m8 S) [$ ?
- {
o4 v/ z* D' X5 K1 x, M/ D. B: ` - GPIO_InitTypeDef GPIO_InitStructure;
, }8 t) |! P& d* a1 T - /*GPIOA端口时钟使能*/
0 H0 s7 d7 Y; ?1 H - RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA, ENABLE); 7 _% D( U6 k) W! H) e0 O
- /* CAN1 模块时钟使能 */& Y3 W& X9 h# r: E, k
- RCC_APB1PeriphClockCmd(RCC_APB1Periph_CAN1, ENABLE); ( L( N8 V, g: `
- l0 ^* J: p/ T, ?% B) k- /* Configure CAN pin: RX */ // PA11
( I7 o6 S3 G* D1 e& r - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_11;, Y2 m( v% T/ L! m# u }! {% r1 i
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IPU; // 上拉输入
& l: o# x* |& k# a0 a! p2 s - GPIO_Init(GPIOA, &GPIO_InitStructure);0 F# K5 ^- B- C1 D
- 6 R# Y1 o. A/ ?8 I t) a# m/ Q
- /* Configure CAN pin: TX */ // PA12
+ {! E9 D0 E+ P( K, s" w) m - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_12;
& A z; P' f+ |( |/ ~: ?9 X9 m - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; // 复用推挽输出
/ P( k, F9 i2 L, i8 Y0 @ - GPIO_Init(GPIOA, &GPIO_InitStructure); ?/ @" q( X! w+ N. l/ q
- }
5 b9 C8 y. ^7 z x. T. R+ qPB8和PB9引脚,CAN GPIO初始化,具体代码如下:9 P) e6 u4 @ m/ ? a6 ?6 W) E
+ H1 S/ ~2 C3 U! l' v" C5 X- /*CAN GPIO 和时钟配置 */
) Y' ^4 v$ z8 V1 { X) X) C- M, W( \2 { - void CAN_GPIO_Config(void)
. H. u1 `5 Z" k' G- i* V8 E - {7 g% Y, Y5 H3 _$ s
- GPIO_InitTypeDef GPIO_InitStructure;
' M' j) w# o* [2 J - /* 复用功能和GPIOB端口时钟使能*/ # X# J' }% l6 ?2 I3 x. p: r; i
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_AFIO | RCC_APB2Periph_GPIOB, ENABLE);
! q6 N1 y) |! W/ R1 i# C5 Y - 1 S3 ~ J4 D- ?7 `6 e
- /* CAN1 模块时钟使能 */
$ I; l& Z8 [% O& a0 g2 V) W8 w - RCC_APB1PeriphClockCmd(RCC_APB1Periph_CAN1, ENABLE);
# T2 }$ Y9 s. i7 k% q - - Q) T8 K2 O1 m: B2 w
- /* Configure CAN pin: RX */ // PB8
, E+ U3 [; X9 h0 @8 T9 q - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_8; q% |& e! f' W3 k3 I( c
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IPU; // 上拉输入
( a# f. v; W3 s& b1 F7 E& } - GPIO_Init(GPIOB, &GPIO_InitStructure);& i* k: n8 F/ j/ ~3 l
- # f4 A' a0 d+ \; {1 A0 I
- /* Configure CAN pin: TX */ // PB9" ]3 a B; ?; ~! c
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_9;
2 P6 k2 _7 B6 A" j9 _ - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; // 复用推挽输出
7 |9 n1 C t: Y1 r; G8 d. W2 h" y - GPIO_Init(GPIOB, &GPIO_InitStructure);; q- O, V/ f7 e4 G3 t
9 q/ p# `2 g3 j- //#define GPIO_Remap_CAN GPIO_Remap1_CAN1 $ b; P& _# i7 N
- GPIO_PinRemapConfig(GPIO_Remap1_CAN1, ENABLE);
/ z! z; D# @! v4 _ - }
, ^ \& ^# Y" [7 A+ w3. CAN总线接收中断优先级配置 m# Y: D' d- ?
具体代码如下:
7 i! k* T2 T" p3 H$ ?9 h5 C
7 Z# n9 m0 S8 P8 z) ?5 p; t: V- /*CAN RX0 中断优先级配置 */
o8 W9 S- v* w$ S. F$ X- C- \ - void CAN_NVIC_Configuration(void) 5 }6 X% k- `, u5 Q6 ?
- {; g0 b! i+ A1 o) ^. i; z
- NVIC_InitTypeDef NVIC_InitStructure;, a9 v# Q/ j/ X
- /* Configure the NVIC Preemption Priority Bits */
( q- x7 {" O& v' P6 `) } - NVIC_PriorityGroupConfig(NVIC_PriorityGroup_0);, G3 I- t; S# j2 Q( J0 x1 }
- # v) W1 C, y0 B
- /* enabling interrupt */
& @. `4 I# }: x; u - NVIC_InitStructure.NVIC_IRQChannel=USB_LP_CAN1_RX0_IRQn;;5 ]+ w2 R5 D0 T. K3 w Q5 t
- NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 0;
. S8 R( `2 h4 K2 ^ - NVIC_InitStructure.NVIC_IRQChannelSubPriority = 1;
# ~0 }$ ?* j& ~! W U _ - NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE;
& l$ { H$ ^ w - NVIC_Init(&NVIC_InitStructure);
0 R+ w" Y5 q& J; e8 v' W+ b2 y - }
, d( N: ]8 o! M) w) c4 f6 G* W4. CAN总线初始化配置. I$ @2 x( h5 _. X
具体代码如下:
3 [# {$ S- [0 o- w8 Z# }& S- D. ?* A/ y- E0 o, B, h9 Y" E; h
- void CAN_INIT(void)
3 ~0 f+ ^$ K; `6 v - {' T1 M: ~, o* H+ L3 i: ?4 m
- CAN_InitTypeDef CAN_InitStructure;1 {; Y5 ^+ Y0 g$ l, l2 e) ~$ L
- CAN_FilterInitTypeDef CAN_FilterInitStructure;6 l' a) O( a* k5 n. V
- 2 J* r2 @ x M' ^' n+ ^) p
- /* CAN register init */" i# _; Q# O W0 [: H! q
- CAN_DeInit(CAN1); //将外设CAN的全部寄存器重设为缺省值
. @, s0 C' ^! C6 K, ?: M* T - CAN_StructInit(&CAN_InitStructure);//把CAN_InitStruct中的每一个参数按缺省值填入
1 o* Y ` g. ?* h' r! f+ Z/ Z. C
5 I1 b0 @/ S% K6 |& m1 l- /* CAN cell init */
: H: t4 G% R2 m' z - CAN_InitStructure.CAN_TTCM=DISABLE;//没有使能时间触发模式
4 G2 n. P8 R( C/ J+ q* K - CAN_InitStructure.CAN_ABOM=DISABLE;//没有使能自动离线管理
6 A4 e6 o7 T; T5 K. j - CAN_InitStructure.CAN_AWUM=DISABLE;//没有使能自动唤醒模式! ?* [% y& b8 ~" C% |4 y7 [9 a# E
- CAN_InitStructure.CAN_NART=DISABLE;//没有使能非自动重传模式- A* X) q! B, Z3 A) Q
- CAN_InitStructure.CAN_RFLM=DISABLE;//没有使能接收FIFO锁定模式( _. J. ?& n w8 b- ^
- CAN_InitStructure.CAN_TXFP=DISABLE;//没有使能发送FIFO优先级" J0 D* T* P& V2 R. q
- CAN_InitStructure.CAN_Mode=CAN_Mode_Normal; //CAN设置为正常模式2 M' h: G/ g; @# g' r9 J
- CAN_InitStructure.CAN_SJW=CAN_SJW_1tq; //重新同步跳跃宽度1个时间单位2 @" ]1 c8 A$ w/ C3 P
- CAN_InitStructure.CAN_BS1=CAN_BS1_3tq; //时间段1为3个时间单位
f& Q4 b" m3 O% ] - CAN_InitStructure.CAN_BS2=CAN_BS2_2tq; //时间段2为2个时间单位. b$ F3 n( y+ K7 {+ i5 W
- CAN_InitStructure.CAN_Prescaler=24; //时间单位长度为24 250k
( L. |7 I$ U; F- o# q3 Z - CAN_Init(CAN1,&CAN_InitStructure);
' p* d9 I! c' i7 ~4 R6 X - //波特率为:36M/24(1+3+2)=0.25 即250K
6 j' o D' ~( Q$ n2 q' L. a3 t - / i5 F* D. D: `2 b4 k' F9 b
- /* CAN filter init */8 D: C; ? _" U2 V; r8 b( S
- CAN_FilterInitStructure.CAN_FilterNumber=1;//指定过滤器为1
8 Z$ ~' q9 V% \5 w - CAN_FilterInitStructure.CAN_FilterMode=CAN_FilterMode_IdMask;//指定过滤器为标识符屏蔽位模式
9 a. a/ \" W1 g" H - CAN_FilterInitStructure.CAN_FilterScale=CAN_FilterScale_32bit;//过滤器位宽为32位, I" ?7 C: R) s- P2 I% L
- CAN_FilterInitStructure.CAN_FilterIdHigh=0x0000;// 过滤器标识符的高16位值
* x Q$ n0 U( Z5 `) l i+ \ - CAN_FilterInitStructure.CAN_FilterIdLow=0x0000;// 过滤器标识符的低16位值" ], Z9 ?- t' G4 Q% O
- CAN_FilterInitStructure.CAN_FilterMaskIdHigh=0x0000;//过滤器屏蔽标识符的高16位值
. L, s- Y( z; t# _8 r5 A1 n: U; m - CAN_FilterInitStructure.CAN_FilterMaskIdLow=0x0000;// 过滤器屏蔽标识符的低16位值2 `9 g+ U8 m& z0 ]0 W
- CAN_FilterInitStructure.CAN_FilterFIFOAssignment=CAN_FIFO0;// 设定了指向过滤器的FIFO为0
0 v$ {( v. f3 h- o. s1 Q - CAN_FilterInitStructure.CAN_FilterActivation=ENABLE;// 使能过滤器
0 e1 |+ A. C4 ~! { - CAN_FilterInit(&CAN_FilterInitStructure);// 按上面的参数初始化过滤器" i! S& [) P$ d9 `9 h
- . I3 v7 z+ b" I3 x! B
- /* CAN FIFO0 message pending interrupt enable */
) \ t1 {+ o% ] - CAN_ITConfig(CAN1,CAN_IT_FMP0, ENABLE); //使能FIFO0消息挂号中断% [/ A4 ~. ^# P5 m% D) t3 R
- }
# C' W$ Q0 s$ L二、CAN总线通信——波特率计算- z' A, o0 ?; r# i& R& K
1. CAN总线时间特性
) G. v- _6 E0 `. P2 H4 G' H同步段(SYNC_SEG):通常期望位的变化发生在该时间段内。其值固定为1个时间单元(1 x tCAN)。
" ^' G- @( k2 p5 h: |% J0 J- y时间段1(BS1):定义采样点的位置。它包含CAN标准里的PROP_SEG和PHASE_SEG1。其值可以编程为1到16个时间单元,但也可以被自动延长,以补偿因为网络中不同节点的频率差异所造成的相位的正向漂移。$ W( w+ r; A# ^. ?6 c3 ~
时间段2(BS2):定义发送点的位置。它代表CAN标准里的PHASE_SEG2。其值可以编程为1到8个时间单元,但也可以被自动缩短以补偿相位的负向漂移。2 b X2 {) G! E L& D4 n
- o, i6 Y9 B0 |
 # H4 e' j5 n- c/ Y1 Z
- g* q7 T: b2 S7 C) t- I
2. 波特率计算公式
+ R6 c& ]& N5 x& c. ]0 q8 [: `' w: iCAN波特率=APB1时钟频率/BRP分频器/(1+tBS1+tBS2)
& w7 o- S5 B0 b5 K. L0 A8 j6 w( P; F3 W# S3 X
一般APB1时钟频率为36Mhz。如下图常见CAN总线的波特率设置。& I6 d' D8 ?- t
0 \0 r! x, c* N% U' _

/ b5 u. R# k% E+ _0 W
![Z[5DG6T[ZC]06389K9H3}QI.png](data/attachment/forum/202205/03/225208rbhbuh8dhulu6lzb.png "Z[5DG6T[ZC]06389K9H3}QI.png") 9 |+ X- N/ f4 J$ [
4 p6 n& s A+ d- B6 L1 o# y) j T6 z
3. CAN波特率有关的寄存器. u/ C+ ]! T9 s( i
) T8 F; I/ n D) h" w: @8 U
 ( U |) m3 F! M+ N; i: m# |0 h$ ~% f
. ~9 y4 u K" N' F4 V4 {' r

* J G+ Q* e6 }2 O' u9 O. [( d
4 _9 h; H& t, N7 s' J2 c$ ?8 B
$ c: v) h# n4 p& t4 z, F2 G' R6 @" V; W1 p$ M5 k" K+ t
|





 STMCU小助手
发布时间:2022-5-4 22:00
 微信公众号
 手机版