你的浏览器版本过低,可能导致网站不能正常访问!
为了你能正常使用网站功能,请使用这些浏览器。

【经验分享】STM32G4之测量两路PWM频率和占空比

[复制链接]
STMCU小助手 发布时间:2022-7-5 19:35
前言
: p: m" T% B) L# ]& e9 {# _4 V$ V6 |2 Y3 E+ n' s& X
一、测量PWM频率和占空比原理

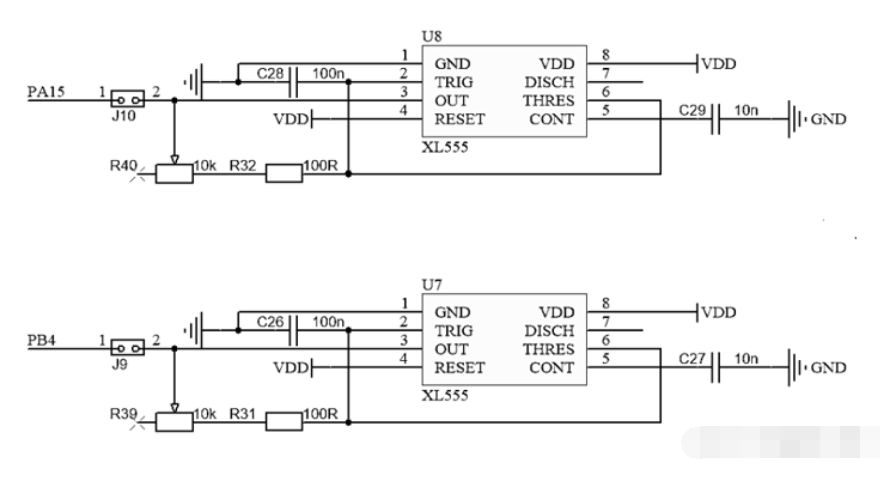
+ V5 n$ A' Y7 \6 X" F, j# M2 n$ x$ mSTM32G4上有两个信号发生器,接入引脚PA15和PB4用于生成PWM波
6 v! x2 S! B+ Y/ i0 b+ O0 j* U1 X  q) y7 U
YYP$HL)W@C[{G(N%L`2WCLB.png
) t; z+ J- l- x
2 N7 A9 X: w6 K* f' z5 I使用的是定时器2的通道1和定时器3的通道1
, E  w3 \( Y# @0 k1 n2 Q
) {; t, E8 o" n1 a* \3 u 4e4ff4929a424bea978471a19cc4b147.png
- |3 t/ ~( T# L* A5 J1 m: m5 z8 q) v' X: B: z' p' A& ~
测量占空比和频率使用 PWM 输入模式,该模式是输入捕获的特例,使用通道 1 和通道 2。== PWM 输入模式需要占用两个捕获寄存器==
; V, l: d  F% M  U 6(X_Y`0ICN{A1)[AY5TWWHV.png . W! r. Z1 t7 q( n5 ?0 A1 x7 G
; _( C3 r# O4 ~# t
当使用 PWM 输入模式的时候,因为一个输入通道(TIx)会占用两个捕获通道(ICx),所以一个定时器在使用 PWM 输入的时候最多只能使用两个输入通道(TIx),PWM 信号由输入通道 TI1 进入,因为是 PWM 输入模式的缘故,信号会被分为两路,一路是 TI1FP1,另外一路是 TI2FP2,一路是周期,另一路是占空比4 |, L0 J* W5 G8 e, q% `- L
9 R' @4 y" S7 I, E
4HX4P13D(ICDX0[~P{Y~6LH.png
- f5 Z! e8 v2 F' `, ~" a7 U7 R9 ~& |9 r: [
定时器从模式选择复位Reset模式: 使用内部时钟作为时钟源,TI1/2外部有效信号复位计数器。CH1触发输入上升沿有效时,先将计算器的值,移动到CCR比较寄存器中,然后计数器复位到默认值0(注意事件发生的顺序)
, |4 V9 g, F2 ^5 ~/ n$ k1 \
+ y9 o8 B) v9 g- F/ E' t, x V1ZJ%HKF}{N~URU]Y2R3SZ7.png
0 ]; n5 W) t& K) W
6 _9 _) T4 p! Y" [( }9 h8 O( l所以,当PWM信号由TI1进入**,配置TI1FP1为触发信号,上升沿捕获**,当上升沿的时候IC1,先将计算器的值移动到CCR中,然后计数器CNT清零,到了下降沿的时候,IC2捕获,此时计数器CNT的值被锁存到捕获寄存器CCR2中;到了下一个上升沿的时候,IC1捕获,计数器CNT的值被锁存到捕获寄存器CCR1中,然后又恢复到0, 其中CCR2测量的是脉宽,CCR1测量的是周期所以,占空比 = CCR2 / CCR1
& ~9 a) ~( y6 z
+ k& K9 e6 x* ^( Z; I- \$ i+ u详细原理:输入捕获原理
7 ^) Z8 Y0 G9 |6 F7 g
5 {6 w* ]1 Z( G) p8 ?所以,通道1设置为上升沿捕获,通道2设置为下降沿捕获
  i# M+ o  n# u+ ?4 w; k+ s(其实通道2也可以设置为上升沿捕获,见参考文章)
$ P; F1 A; _, ?% \( `% o$ n; N4 m0 n
' `3 a3 o% V" ~' S2 f1Mhz计数cnt到65535需要的时间为0.065536s,因为两个上升沿之间的时间间隔最大为0.0014s(fmax=22.4khz),在这个时间段内,Cnt不能溢出,所以,直接记录捕获比较寄存器的数值即可计算频率,无需考虑溢出问题,也不用自动重装载/ K, a+ q1 O: [$ T/ V" v  M) O, _

* F- ?- u/ Q6 v二、STM32CubeMX配置
$ \, `* ~5 R* q0 b9 c+ M(1)配置定时器2 / 3的模式,时钟来源,触发源,使能通道1/2( L: m9 @: J+ G) p' R  Y: M
9 J# z* N: D* `7 M5 p5 p# J
UJ4}N]1JKU[2}5A(M6490I0.png
/ L* `( o  V4 T' G) s2 y
9 P) F% F$ t  D1 Y(2)配置计数器,通道1/2的基本参数% f( z& Z9 {! _0 A
: Y" ?" ~; @& k- w+ f8 w
`PZ~7D2%WH_%C]QV%(TT_5A.png
( [  X4 _: u* ?/ M2 t6 R5 [- O/ ~6 X
(3)定时器引脚配置! G6 o; Z' d7 J- I5 y' _# t, ^
1 |0 n; W! Z+ L" U& L- z3 I
4a411c27fef7444dac5087888deb2cda.png ! C& |4 b* y6 p
( B& M* w2 K# C( F7 l1 v; k* C. ]
(4)定时器中断优先级配置9 c/ ^( b) a/ C% O

( }- i% H7 }6 Z ]Y}]RVI8(A@VI@TDTI`E(O1.png - Z7 h* |7 Z* ^

3 B6 T; L9 c* y, R/ S/ A三、部分源码
* Z' W: z1 K, h, ~2 L5 J' N; X
  1. void HAL_TIM_IC_CaptureCallback(TIM_HandleTypeDef *htim)
    8 u) {* d% Q% B; [* x7 p+ Z
  2. {
    ( M3 W) A9 S* ?, S/ ]& [# q6 @
  3.         if(htim->Instance == TIM3)   // 定时器判断' W% c" c/ m- U9 O" I1 U( c
  4.         {6 S- Z. ~3 s1 y3 H% b$ b
  5.                 if(htim->Channel == HAL_TIM_ACTIVE_CHANNEL_1)  // 通道1" [! o0 F( ~# l
  6.                 {
    " n& l9 \0 T, J1 L" k. @' h
  7.                         PWM1_T_Count = HAL_TIM_ReadCapturedValue(htim, TIM_CHANNEL_1)+1;  // f = 1e6/PWM1_T_Count
    ) J% W5 L# \5 }1 S5 d. }8 q
  8.                         PWM1_Duty = (float)PWM1_D_Count / PWM1_T_Count;  // 占空比
    & B/ a  G/ [, n8 @
  9.                 }
    6 M& r' \3 F3 M" e( x2 P
  10.                 else if(htim->Channel == HAL_TIM_ACTIVE_CHANNEL_2)   // 通道2
    + p3 g( W- y) W8 Y2 u5 |. V/ x
  11.                 {
    * U( [$ B( z5 V9 x& h
  12.                         PWM1_D_Count = HAL_TIM_ReadCapturedValue(htim, TIM_CHANNEL_2)+1;
    % ~8 t6 ?2 W' ?$ N- B
  13.                 }        
    $ L9 t7 k- v  k- Y
  14.         }4 U# q* t; [' ^) F* K4 Q% I
  15.         5 b5 @, V" }7 v- Q
  16.         - F( d2 o3 S8 D/ h* d; R$ w- |
  17.         if(htim->Instance == TIM2)
    3 r9 j, g* }  e- a1 s8 a
  18.         {
    5 `8 z* Z* f, d2 F% P- {
  19.                 if(htim->Channel == HAL_TIM_ACTIVE_CHANNEL_1)# b8 p0 K, W5 j5 N% o
  20.                 {
    : f$ K5 [% r0 P- B  |, Z3 b
  21.                         PWM2_T_Count = HAL_TIM_ReadCapturedValue(htim, TIM_CHANNEL_1)+1;
    ! n0 n' R$ m; U+ j+ r, K
  22.                         PWM2_Duty = (float)PWM2_D_Count / PWM1_T_Count ;   // 占空比! X9 M8 g; _5 u4 k- Z
  23.                 }
    & _1 p) _, Z; L& J0 N5 b
  24.                 else if(htim->Channel == HAL_TIM_ACTIVE_CHANNEL_2)   // 通道2; ?: @3 y$ |: H- N2 c/ o
  25.                 {0 X3 j( S5 d( l" c$ W
  26.                         PWM2_D_Count = HAL_TIM_ReadCapturedValue(htim, TIM_CHANNEL_2)+1;4 J2 f1 T. ], r+ ~' ~
  27.                 }        3 e2 x/ x9 T. K$ F% n
  28.         }
    1 J! q% c- |5 e& z; O" X
  29. }. f- {% W# N) Q0 _, C, e
复制代码

. c# J# V- A- e0 E/ t测得结果:$ a5 H8 U" D5 }6 t
/ G. x' B2 D" k) ~# l
PWM1 output = 710hz-22.4khz PB4
# N" c& T. J: i" ~9 _8 _PWM2 output = 630hz-22.0khz PA15
% s% }/ c+ Y3 z4 m$ v* p2 eTmax = 0.001410437235543s 最长周期6 v/ a; r) U. {# q. ^+ J
& z) F$ f7 n; Q# @$ i# f! `& ?
8 X0 U+ v# _( Z
6 S: h* n# }4 j- b
赞 收藏 评论0 发布时间:2022-7-5 19:35

举报

0个回答

所属标签

相似技术帖

官网相关资源

关于
我们是谁
投资者关系
意法半导体可持续发展举措
创新与技术
意法半导体官网
联系我们
联系ST分支机构
寻找销售人员和分销渠道
社区
媒体中心
活动与培训
隐私策略
隐私策略
Cookies管理
行使您的权利
官方最新发布
人形机器人运动控制、感知与智能配电
半导体创新技术与应用方向
EE架构与软件定义汽车
12V/48V 汽车智能配电(SPD)
区域控制单元(ZCU)与分区架构
关注我们
st-img 微信公众号
st-img 手机版