STMCU小助手
发布时间:2022-7-26 22:01
|
前言 本应用笔记说明了STM32微控制器自举程序中使用的CAN协议。它详细说明了每个支持的指令。 本文档适用于内置V3.x、V7.x和V9.x版自举程序的STM32产品,如应用笔记AN2606“STM32微控制器系统存储器自举模式”(参见www.st.com网站)中所述。这些产品已在表 1中列出,在整篇文档中统称为STM32。 关于所使用器件自举程序的CAN硬件资源和要求的更多信息,请参考上文提到的AN2606。. Q1 d- F1 X( ]+ n ![1I%]MWR{H])ML$RN]YV4J36.png](data/attachment/forum/202207/26/215655b1o4156kah95boud.png "1I%]MWR{H])ML$RN]YV4J36.png")
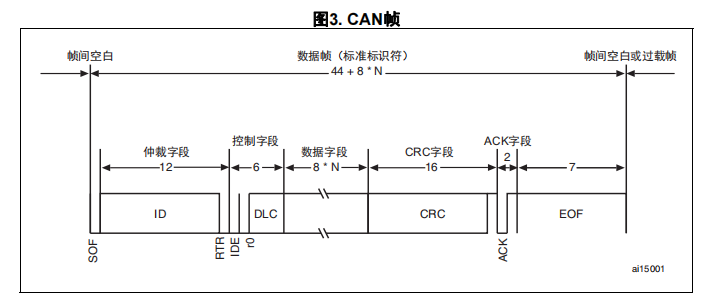
4 l3 b' i" M4 m) x- u8 |( N- w 1 C3 `3 A% E3 k t- D4 C) W 1自举程序代码序列 m3 M/ t2 n* W; U( o+ Q 
5 x( w, b6 ?4 w: f u 在进入系统存储器自举模式并且STM32器件配置完毕后(更多详细信息,请参见AN2606),自举程序代码会等待CANx_Rx引脚上的帧。当检测发生时,CAN自举程序固件开始检查外部时钟频率。9 `, G& X6 }% n- F5 |, M 图 2显示了频率检查的流程图。 2 h4 w# g: f/ g: I 0 h) H0 l/ ?, C+ \( p. G$ k ![WNL]OQ)XNZNTXQNNQC{4Y.png](data/attachment/forum/202207/26/215817lv0u88auv42a4dbb.png "WNL]OQ)XNZNTXQNNQC{4Y.png")
) I4 O0 B2 s# q+ l 2 h, m0 [% d8 n9 d0 u+ b% P 随后,代码将相应初始化串行接口。使用此计算波特率向主机返回确认字节(0x79),表明STM32已准备接收指令。 2 CAN设置3 X5 h4 }; l) n+ |) d1 g' Q( n) y STM32 CAN与2.0A和B(主动)规范兼容,比特率最高达1 Mbit/s。它可接收和发送包含 11位标识符的标准帧和包含 29 位标识符的扩展帧。 图 3显示了仅使用标准标识符的CAN帧。 I- @+ Q9 |; V2 q ) e! P' ?1 Y7 i4 K# A. |. A ! i* ~; |4 {, M1 w& X6 |, Z3 R 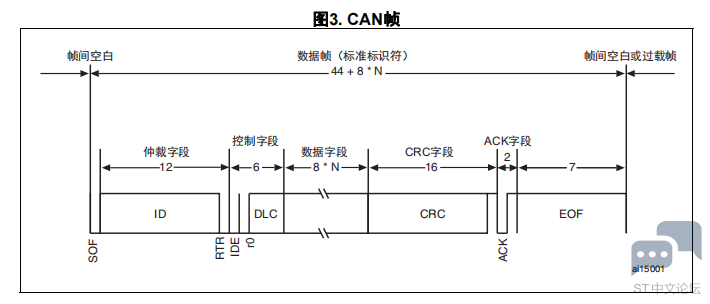
4 }* y- a; |5 ?9 c C 此应用中的CAN设置如下:& F1 ~8 K" G2 O •标准标识符(未延长) •比特率:开始时为125 kbps;运行期间可通过速度指令进行更改,以达到最大比特率1Mbps。/ G) [! e& X X5 l# Q 发送设置(从STM32至主机)如下: •Tx mailbox0:开; S: L6 d2 A8 W$ @0 T6 G* Z •Tx mailbox1和Tx mailbox2:关 •Tx标识符:(0x00、0x01、0x02、v03、0x11、0x21、0x31、0x43、0x63、0x73、0x82、0x92) 接收设置(从主机至STM32)如下: •同步字节0x79在RX标识符而不是数据字段内。# {& ?7 I( r+ P) `1 S5 D$ | •RX标识符取决于指令(0x00、0x01、0x02、0x03、0x11、0x21、0x31、0x43、0x63、0x73、0x82、0x92)。 •错误检查:如果错误字段(CAN_ESR寄存器中的[6:4]位)不是000b,则丢弃消息并向主机发送NACK。, p4 D* o% D2 E •当发生FIFO过载时,丢弃消息并向主机发送NACK。. p- \2 D; @6 F6 C- c& i# A i •传入消息可包含1至8个数据字节。$ z" N9 _2 M4 N) x' L+ [( U7 d( ~ 注: CAN自举程序固件每次仅支持一个节点。这意味着固件不支持CAN网络管理* z4 P$ ~# w) q: n1 H+ t 9 Y# t8 M( n( R6 C/ Q4 q" z0 M- K 5 n2 Q( n$ g8 z. Z7 g; z2 G4 w 4 j9 ]: v. S' R$ F% T + ^2 i$ M# J2 g" \9 u) \; r7 } 完整版请查看:附件$ T) v6 V( \8 [4 ?5 k! k# Q - R# s! U! k5 c( s) ` 1 i4 D" `0 q3 }0 W) U4 i! g |

CD00264321_ZHV6.pdf
下载696.16 KB, 下载次数: 5
【STM32H735G-DK 测评】STM32H735G-DK External Loder 编译和测试
Keil-MDK 在线调试设置断点的高级用法
请教下STM32N6570 怎么把分辨率改成320x240并可以全屏显示
【福利三:逢7发帖赢大礼】想要充分利用STM32H743VI片内的RAM空间(但并不顺利)
基于stm32平台上的IC-MU磁绝对值编码器SPI通讯和码盘数据处理
使用STM32 MCU和MPU连接PDM数字麦克风
分享STM32资料-采用 STM32U031R8 MCU 的 STM32 Nucleo-64 开发板,官方资料,数据手册等资料
HRTIM 指南
使用 STM32 的 DWT 单元监控内存
DAC,COMP,HRTIM Fault 功能的使用
 微信公众号
 手机版