STMCU小助手
发布时间:2022-8-21 18:00
|
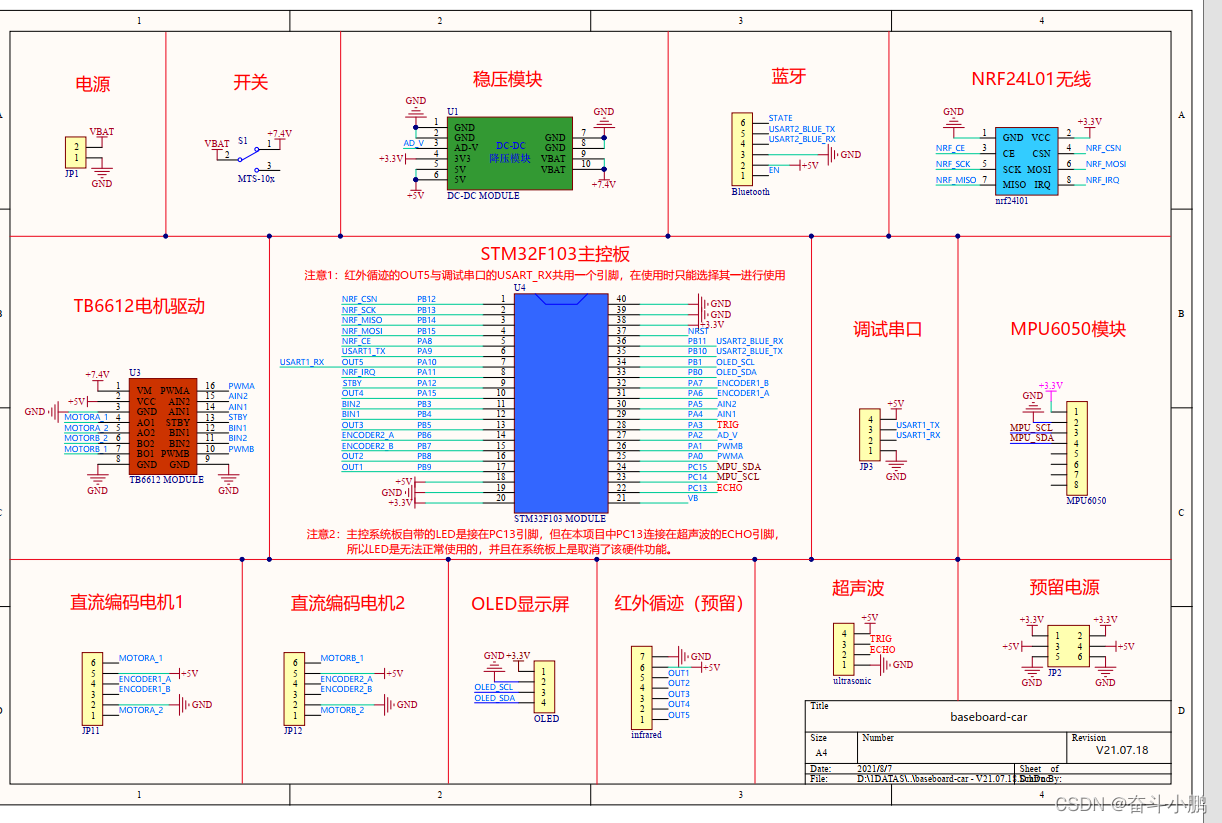
硬件配置 ?6 D/ E0 Q- _ 采用stm32F103C8T6核心板,搭配MPU6050陀螺仪和两个电机带有AB相的编码,通过这就可以组建一台最小的STM32平衡车了。 4 @9 K5 k4 S8 ~5 M& m6 N 当然为了可以方便控制以及显示对应的数据,方便调试以及理解MPU6050的相关数据,往往会搭配一个OLED和蓝牙模块。: z; S. D3 O' ~* O8 Z3 P( U0 T1 b ** 
**& U# ]7 m8 S) c1 y* u 3 x9 @: s o7 _: d' G 代码部分6 t1 S) ~- r% A/ N, d) S& n 本次介绍的是淘宝卖家提供的源码,里面包含了所有模块,眨眼一看还是比较复杂的,但是去除扩展模块与平衡车关联性不大的代码文件后,整个代码还是非常简介的。削减后的代码文件将在后面给出 3 c4 p F$ t: a4 K: s) }5 G: u8 q 整个项目执行的顺序都在这个滴答定时器的中断里面执行,流程清晰可见。涉及到PID算法的是ctr_bal,ctr_vel,ctr_turn三个函数,分别是平衡,速度,转向控制。+ v, H; f A# g2 p# f9 x* z 如果之前有熟悉MPU6050模块和PID算法的话,平衡车的实现将会上非常轻松的。# z/ W8 K; z# h. y* O" o ! n0 P l2 x7 d! s+ X% B# r) @/ ] 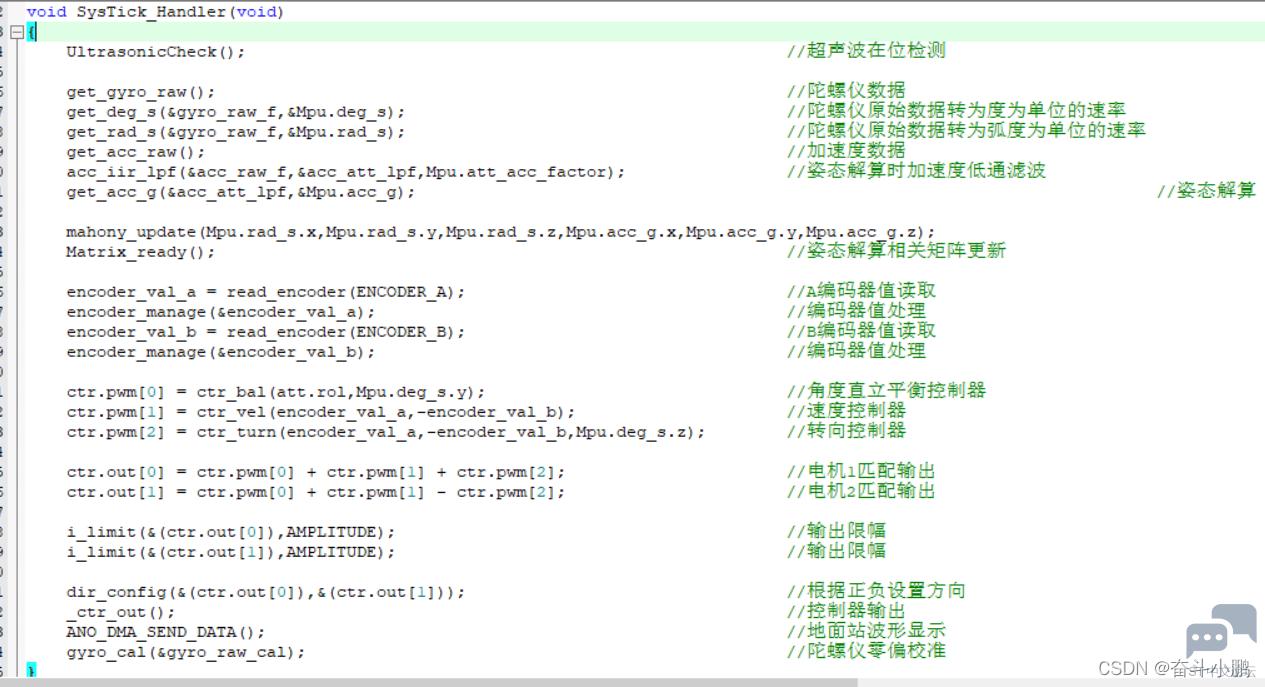
, a/ v# e$ o# r0 A * k" h% N7 |6 ]# `3 W7 ? |
【STM32H735G-DK 测评】STM32H735G-DK External Loder 编译和测试
Keil-MDK 在线调试设置断点的高级用法
请教下STM32N6570 怎么把分辨率改成320x240并可以全屏显示
【福利三:逢7发帖赢大礼】想要充分利用STM32H743VI片内的RAM空间(但并不顺利)
基于stm32平台上的IC-MU磁绝对值编码器SPI通讯和码盘数据处理
使用STM32 MCU和MPU连接PDM数字麦克风
分享STM32资料-采用 STM32U031R8 MCU 的 STM32 Nucleo-64 开发板,官方资料,数据手册等资料
HRTIM 指南
使用 STM32 的 DWT 单元监控内存
DAC,COMP,HRTIM Fault 功能的使用
 微信公众号
 手机版