DS18B20相关介绍. I ?4 q, ^5 t+ R7 A4 }
DS18B20特性6 _9 O" J. w" n* A. J
1.独特的单总线接口,就需一条线则可实现双向通信(测温)
5 m/ S% c% M* G r) I s2.测温范围:-55℃~+125℃,可通过编程设定9—12位分辨率,对应分辨温度分别为0.5、0.25、0.125、0.0625℃。, L( q9 [) ]& k6 J( s) t4 n f b
3.支持多点组网(可连接多个DS18B20温度传感器),多个DS18B20可以并联(3或2线)实现多个组网测温,但注意超过8个要解决好供电问题,否则电压过低会导致传输不稳定,从而数据不准确。) R; j8 d. K+ t5 Z( U
4.工作电压:3.0~5.5V (寄生电源方式下可由数据线供电)
+ z( |: G/ t9 X" p5 N5.在使用过程中不需要外围电路,全部传感元件及转换电路都在芯片内了。(上拉电阻)
" [7 M0 B$ O& a7 S. C) \% T6.测温结果直接是数字量输出,单总线串行传送方式,同时可传送CRC校验码(校验数据采集是否正确),具有极强的抗干扰和纠错能力。
" _; g: X# B0 P6 }% q7 L- ]4 C7.在9位分辨率时最多在93.75ms内把温度转换为数字,12位分辨率时最多在750ms内把温度值转换为数字。
5 d& P0 D: ]4 n+ Z8.负压特性:电源极性接反时,芯片不会因发热而烧毁, 但不能正常工作。' E3 y: H3 B4 q7 h
, |, I6 _0 X& |: F1 D' S8 P. |
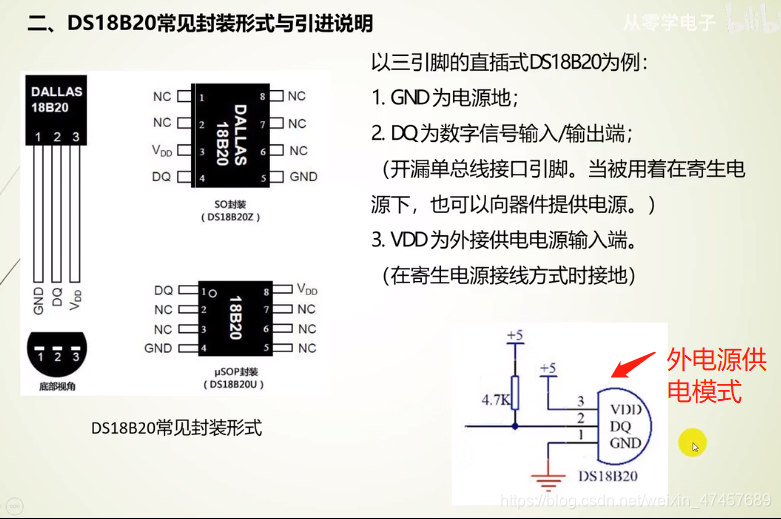
封装形式与引脚说明9 e0 C% z5 G* ^0 L. E4 Y
2 M8 z/ C$ e% f3 j) `# m& v/ ]
 - D( Y+ @4 [0 Y+ r
9 S6 q `' t" n* Y" |1 V' {
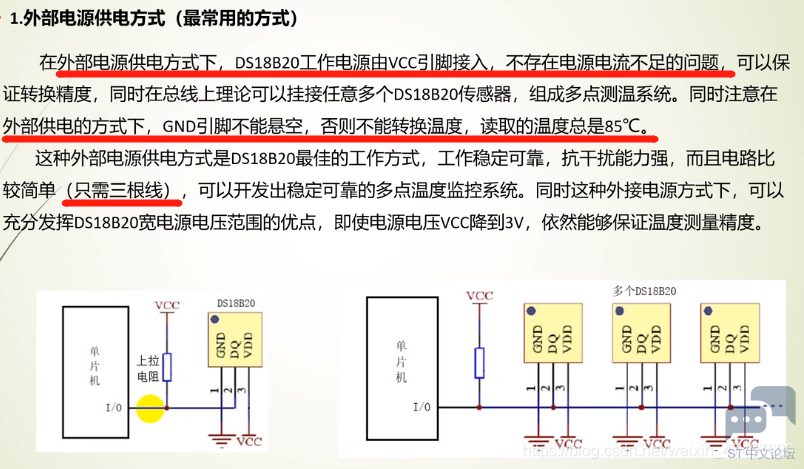
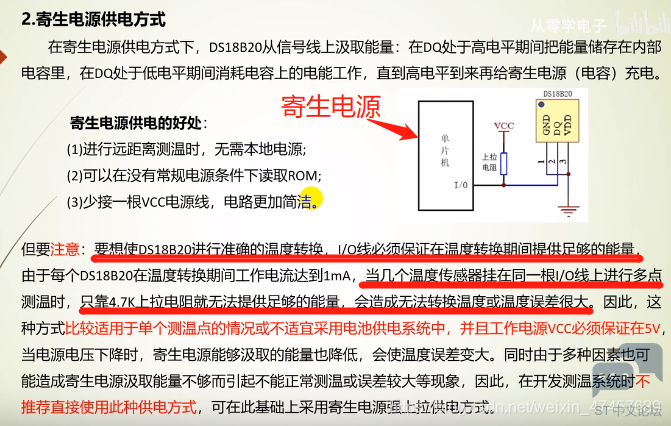
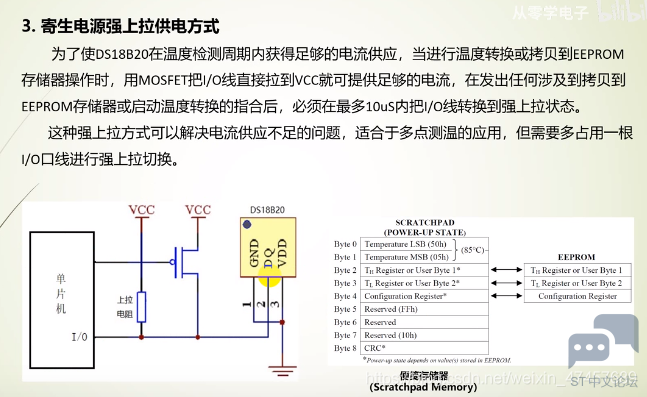
供电方式(外部电源供电、寄生电源供电、寄生电源强上拉)
) t3 Z/ ]/ j: q2 c8 W6 N4 d1 B9 t) f! U. j D' O7 I
# _7 [+ ^. ^$ e1 M1 l
 & i$ d' T$ H( f9 k) X
9 N# w% m1 q! z) `- [$ a
 : C# _' B3 b4 y3 t# Q, }. f
$ ]* h: V& [6 ]( @' n
内部结构
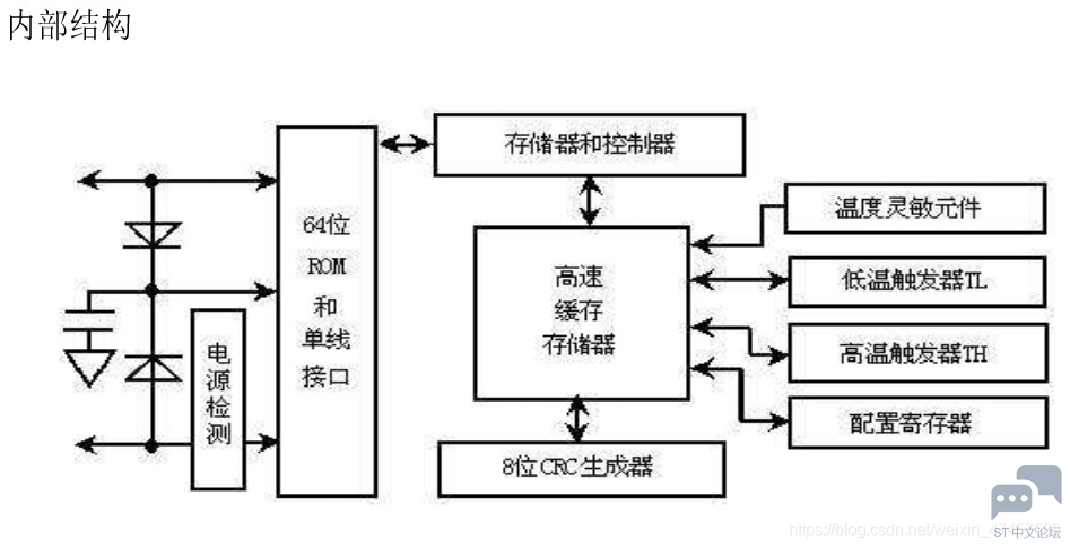
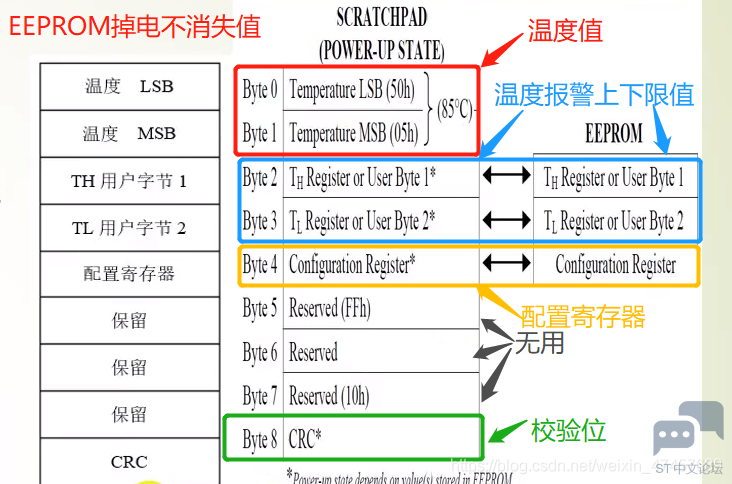
* ~$ G9 `1 \! X4 CDS18B20内部结构如图所示,其中与操作有关的是:64位光刻ROM、温度传感器、9个字节的RAM存储器、EEPROM(温度报警寄存器TH和TL、配置寄存器)。5 w R2 y: m& ]# ]" D4 a
; u! i8 c. y, b3 ]5 A
* G! T. z" I+ ~, e5 D, x+ a
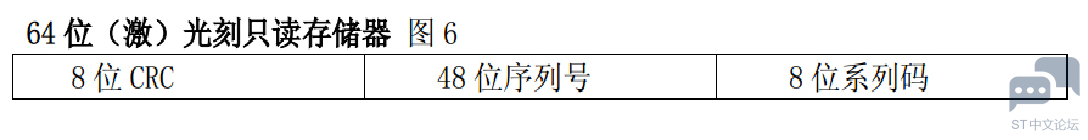
3 F2 Q( O" U! a7 [光刻ROM中64位序列号是出厂前就光刻好的,相当地址序列号。排列是低位开始,低8位(产品类型标号),接着48位(自身序列号,)相当于身份证号、最高8位(前面56位的循环亢余校验码)。$ Z, _& ^# O' r; W. ^
如果一条总线挂接多个DS18B20需要MCU(微控制器)通过单总线对多个DS18B20进行寻址。
' n8 a* a6 a/ @! f' j! K+ \8 \( ]( Q5 Y1 C: o
3 X$ i. f* k8 p7 ~& R
0 u6 e. o: N+ Z, Y
 3 \* Q& ^6 l* b
) e# V+ [4 T6 T) t, O
温度存储格式及配置寄存器(模式和分辨率)
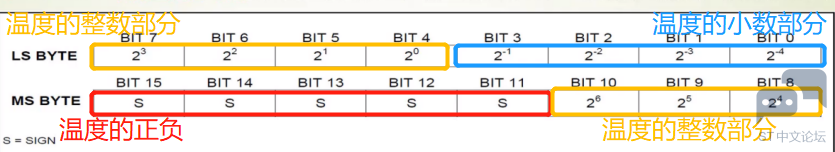
) Q, P5 A8 X5 iDS18B20温度传感器进行测温,测温是以16位的二进制形式提供。. L; X6 v: F% W
存放格式:
9 ?' A7 B2 k3 q( ^
- A, D- t( \* W3 ]+ R! u
: _; A- o3 @1 @, d: j! Y, J, Y9 w8 W
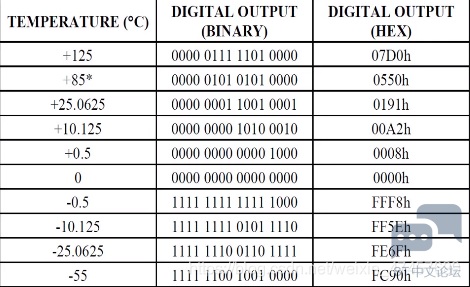
' M% l8 t8 j$ F3 t% Q" w16位中 低4位是温度的小数部分、最高5位是温度的正负(全为0为正,全为1为负),中间的7位则是温度的整数部分。小数部分十进制等于16进制乘0.0625。+ D7 m% G1 K5 F. G9 }
' O2 D9 r$ t, O$ m例子:
Q7 N6 q" c) C' L: L7 ~
% f( p$ G3 ^( o" d1 {
; l+ ]' P! t" V' _6 }* z
& g6 ?! g1 O. Z- S. L7 p% P& x注意:如果是负数温度,那么得按位取反+1。
& Y, F5 }% E& {( k5 v" A0 D9 V下面是数据处理例子
3 R& R, S, C% e( b9 C
5 Z, T/ i8 l1 _- 温度数据的处理: Q7 u7 L* ^, s4 X
- 比如我接收temp数据:十进制:64656 16进制:0XFC90 5 ~/ q z) C1 |4 D- d5 M% x: Q* F
- 二进制: 1111 1100 1001 0000 ) Z% C5 X. m1 _: m1 P+ E
# D* E1 e2 M, G7 j V, |0 e$ Q- 首先先看高5位 是1哦 好 那温度就是负数 (是0就是正数 不用取反+1)0 X$ u8 U: q; w2 }3 }0 k
- 我们得得取反+1 temp = ~temp + 1;
2 X0 Q# e3 m# E5 b; W; m - 即 1111 1100 1001 0000 * y; P, O$ K( Z: }9 ~
- 取反后 0000 0011 0110 1111) R2 S- T7 a& K- c- P2 X
- +1结果 0000 0011 0111 0000
4 w* r; _9 R- C# U - / ]2 f2 N( V* u6 k; v5 R" t
- 此时结果为: 0000 0011 0111 0000$ O9 f O; N( y9 Q
- 整数温度等于 温度整数 = temp >> 4; 把小数部分(低四位扔掉就行了)
: i _3 A0 P+ p1 T* S - 二进制: 0011 0111
2 \/ l: A2 v' x8 N - 10进制:55 16进制: 0X37 6 e: ]8 a0 ~8 F5 Z: _
- 小数温度等于 温度小数 = temp & 0x0f; 就要低四位 低四位是小数部分
/ e* u0 D( g/ S: J5 O! l E - 二进制: 0000 0000
1 l+ T, b$ I1 W K - 10进制: 0 16进制: 0X00
( i' w% T1 V8 @8 X' { - + i; x$ b7 H2 V
- 所以 温度就是 -55.0°C
配置寄存器* a2 K! t# W* F( g. z) y
% A8 d1 T0 P- S
 6 _5 N3 \4 w6 o
/ I$ P0 b. |' x5 Q$ m8 r) w- w: c
TM:测试模式位,用于设置是在工作方式还是测试模式。在DS18B20出厂时该位设为0,用户不要改动。" ]; W7 V8 ?0 z3 j% Y0 C
R1 R0:分辨率设置
+ Q9 u* o2 O, `* K& B/ A3 g. K+ Z0 x) y
![ICA~4GKU~S@`VXW}1]J`E%I.png](data/attachment/forum/202208/22/172754fypq8p1px3p3dxdj.png "ICA~4GKU~S@`VXW}1]J`E%I.png")
v" y" H9 \+ [5 `! P& B; z4 ?
5 G$ v6 b4 m3 H' Z+ O$ ?: |- h5 {( \( d
需要修改精度的 往下看 下面有写, W! Z/ g1 D8 e* v* F7 I
1 Q y3 l# b7 S" ], b
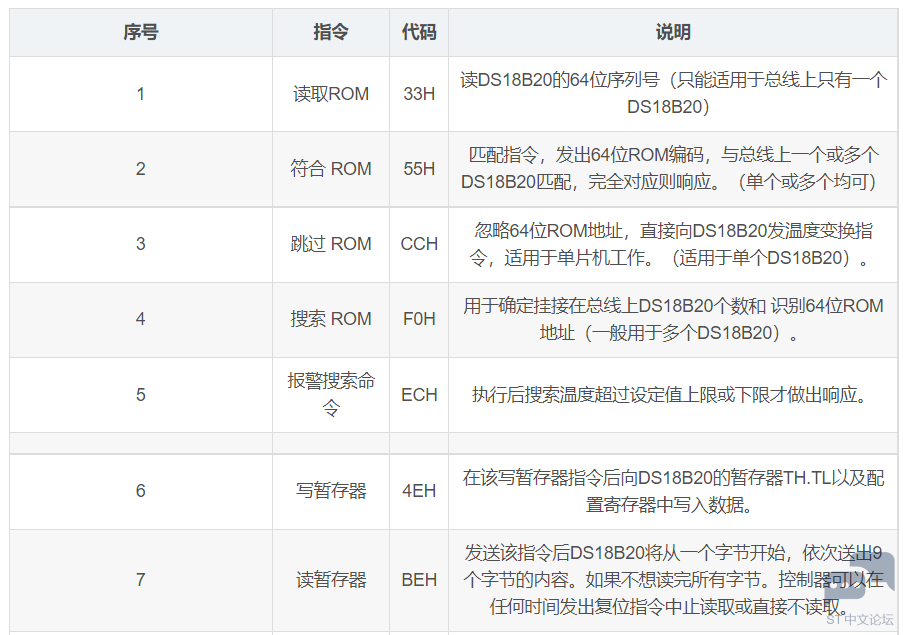
DS18B20指令(ROM指令操作)/ y+ r: p, q) x$ U% J* u) D# ]" d
: ^- I, @# t; Z- U& H2 t2 i$ H
 * }" H( d2 o" w0 }, `9 K
9 m: K! Q2 R$ w
![T[7F}157NI8GFNC[[5X55UK.png](data/attachment/forum/202208/22/172755b0wgw41o8ib5f156.png "T[7F}157NI8GFNC[[5X55UK.png")
7 C R% S3 c# C: K* f# o4 i * r) Z& c. V& ? ~& f# L6 Y
指令的使用
% m/ A7 \/ F2 |; V1 h$ T多个DS18B20情况: 对某一个操作时,主机先逐个与DS18B20挂接-搜索ROM——(F0H),发出匹配ROM指令(55H),紧接着提供64位序列号,之后操作就是针对DS18B20的了。8 E U( {8 ]. }% g6 `
1 U3 S: d: }4 J- u% q- G# X单个DS18B20情况: 不需要搜索ROM指令,读ROM指令以及匹配ROM等操作,直接跳过ROM指令(CCH),温度转换(44H),读温度操作(8EH)。
, R# u' _( N+ i! x1 x/ S a' k' p4 t( y
注意事项6 s0 B% m; M' \9 q
一、 DS18B20硬件是简单,但软件就比较复杂,特别是时序要求。
2 C5 s9 w$ u. C" b v$ L二、 连接DS18B20线长限制:部分资料显示:
" d0 q a1 o* r; i' m" G采用普通信号电缆传输超50m时,测温数据不稳定。/ V c( @$ H& ~% ~3 ^) d
采用带屏蔽层双绞线电缆,正常通讯距离可达到150m。
' ^5 a: P# N5 X, w. I" X& i采用每米绞合次数更多的带屏蔽层双绞线电缆时,通讯距离进一步加长。
5 w/ m+ Q, R3 f: A1 d三、 距离长了测温要考虑总线分布电容和阻抗匹配问题。
6 C/ ?! q" F; `' u$ \2 N) T5 w; a在测温程序设计中,一般如果硬件没什么问题,可以采用延时来跳过检测,但是如果要检测是否有应答要注意不要进入了死循环。
; M. Q; {& g2 X" `0 r; z& w9 b, J% Y7 \! j
时序图1 ?: ~; g+ [# W8 G$ |' k* B) n/ F
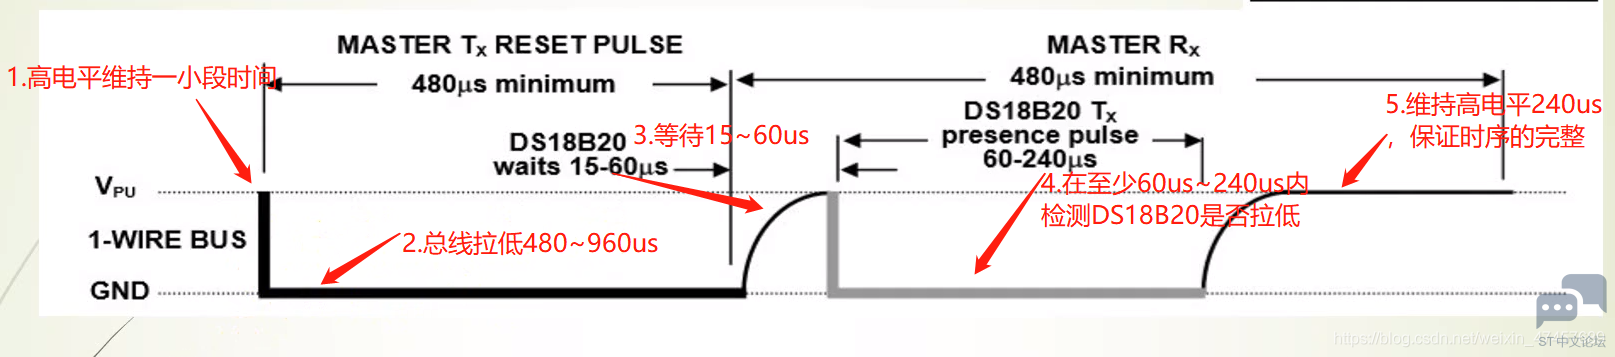
查看 DS18B20 状态 函数" M" B* V1 g7 U3 I
7 {, l9 |7 U2 t# d
 6 u* i0 N f5 E, K
* a$ C* d# B/ T7 {2 c7 y8 c1 N2 z- /******************************************************************
. ]7 f" M9 ^, z8 M9 M5 |) W" P& @ - 描述: DS18B20 查看状态 函数
, J$ G R. c5 Y; A3 q - 返回: 0:应答 1:不应答4 Y4 b1 D& c* a, n7 }" R& |4 }
- *******************************************************************/
( J! R. |$ t8 F - uint8_t ds18b20_check(void)
3 O$ X* `' F% g9 s% i' v& \ - {
& y& w* k5 W! d Z+ \& Q - uint8_t ack = 0;
+ k( K& V( G9 N1 F, X U - DS18B20_SET_OUT; //设置输出模式
, J5 x) x$ N$ `" G6 C. `* g' S% d - DS18B20_HIGH; //起始拉高电平 % g% J" R L4 m
- DS18B20_LOW; //拉低电平
7 B3 S! S+ d7 X' \4 P& K - delay_us(480); //维持480us3 T ]; V; ~6 M
- DS18B20_HIGH; //释放总线 & \7 V& E9 }: z4 @9 u, X) f* D' x
- DS18B20_SET_IN; //设置输入模式; _3 q& y n; W6 c8 F# _: P
- delay_us(25); //维持15~60us 最好是25us以上 25以下测试不够时间 1 x6 D; o+ ^: i: w1 x
- if( GPIO_ReadInputDataBit(DS18B20_PORT, DS18B20_PIN) == SET)8 V; J* N: Y# h, F
- {8 i! r6 B) p z+ X- s& ]
- ack = 1; //没应答
8 _" w. A8 S& T% L6 k( E - }
; u/ p3 ~% K0 k n1 D" @ - DS18B20_HIGH; //释放总线; w3 d2 e) ~% S' @. C9 v
- delay_us(240); //保证时序完整0 `4 D" L: ?" Q; _. d
- return ack;
* J* C W' g* T T6 d1 ]0 m( t8 q - }
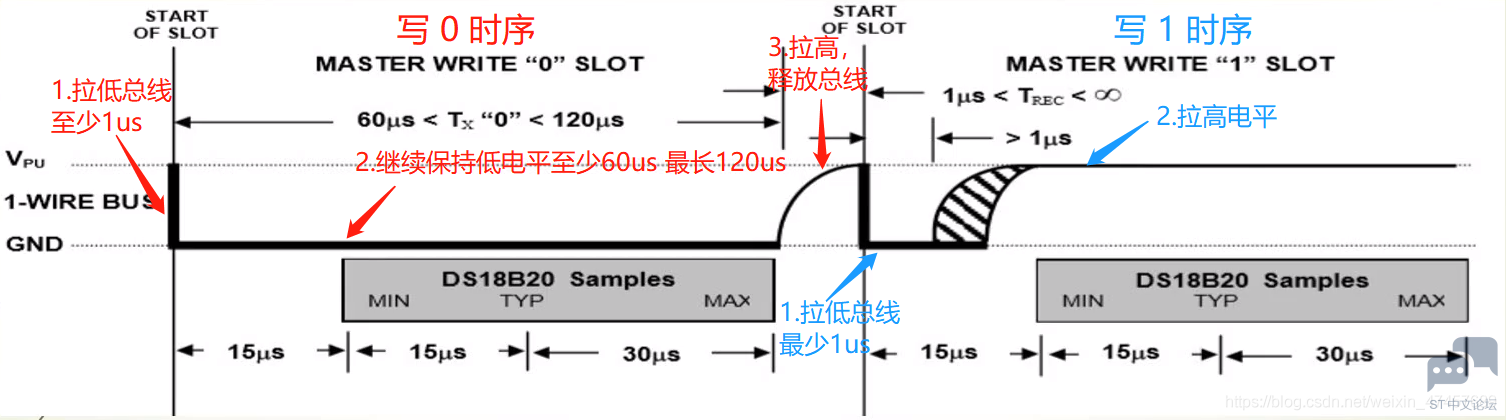
写时序 DS18B20写一字节函数7 |/ I( U8 E. Q3 e$ V6 m( f
6 C: s7 R( _$ \: Q9 U* y
+ @% q \5 N$ O- ` B7 u0 Z. `, ~- z5 p
- /******************************************************************1 y, a `7 `' T3 I
- 描述: DS18B20 写一字节指令 函数( r4 a( t1 U- R! E: x: k) z
- 参数: cmd: 要写入的指令+ R# e+ ^6 I! t
- *******************************************************************/
+ I z' e; c2 {8 G4 ] - void ds18b20_write_cmd(uint8_t cmd)
. |6 k: L, z* I% l) r& @ - {2 {! o* l+ k3 L5 w* ^; t/ B
- uint8_t i;
9 ]5 p" N! c% m# d - DS18B20_SET_OUT;//设置输出模式
7 f- X. F8 T7 L9 o" N6 @/ F - for(i=0; i<8; i++)% O" [( r* |! K n3 G( U* c+ U: f4 V
- {
% I* `$ E" G4 C6 p* l' s - DS18B20_LOW; //拉低总线
& C/ T( N7 k. Y- X! u7 _% c1 v - delay_us(1); //至少1us
2 f+ x8 v( B. C$ y/ g - if(cmd & 0x01)! G" P! ?: | ^% k, e) e1 t, c) U' k
- {. Q4 f3 q7 X/ E8 c
- DS18B20_HIGH;5 x+ C$ u7 j9 \( K
- }3 S$ h& c" ]9 M4 O# w p
- else5 c& N; Q2 d1 U2 W J
- {, a5 [5 F) w$ j& {) m+ {* m3 X
- DS18B20_LOW;
! d. d& i+ m# T' h: U4 ~ - }
1 S7 ^5 r3 t' Q* U2 a - delay_us(60); //继续维持至少60us 最多120us 电平
: f7 l [( l1 y' o6 ] - DS18B20_HIGH; //释放总线
: k( S( [# I# D" I. \: Z - cmd >>= 1; //右移一位
; {( V) {0 p& v0 ]" D/ v% u) | - }* |: V4 H) | w9 q# A) N
- }
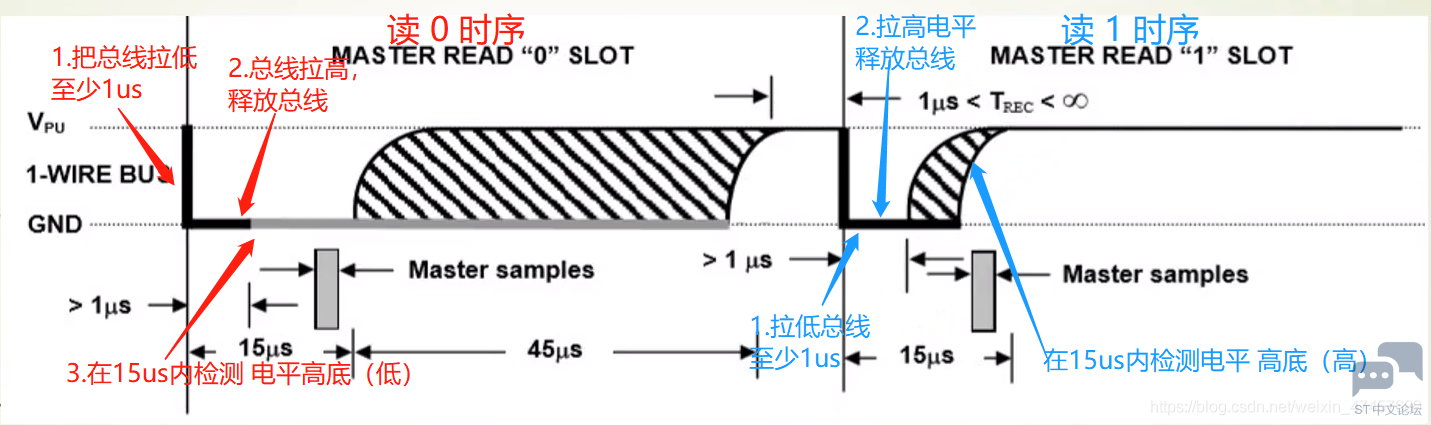
读时序 DS18B20读取一字节函数' F$ ~* ]" W1 U# h) `4 ^+ l& A g
0 {% Q" {! O" u% }
! T0 J. ^+ N- n% ?2 ~6 U( J9 ^
1 ^- `! j `6 Q( E2 `0 Y6 U0 d- /******************************************************************, ^% \+ U1 [5 m+ J5 k
- 描述: DS18B20 读取一字节数据 函数% N" M* G! Q+ ? C# t( t% q2 j
- 返回: 返回读取到的数据
2 l7 d# z- h& t: I* I - *******************************************************************/: s7 J* S: O+ F+ j
- uint8_t ds18b20_read_data(void)3 Q; z% P# k! |' T
- {+ C2 U: d* X) v; } }
- uint8_t i;, F* b. [# Q1 ]
- uint8_t data = 0;
$ w# a& K6 R6 \( R7 h - for(i=0; i<8; i++)9 B1 U8 o' H2 c& B& L, X
- { " N2 m# v. E6 ]$ Y9 o
- DS18B20_SET_OUT;//设置输出模式
9 O0 u! P1 T% z$ k6 S - DS18B20_LOW; //拉低总线
1 z7 g: S8 T I8 q9 l8 v' M - DS18B20_SET_IN; //设置输入模式 w! A" Z" [2 e v f% q8 e% v
- data >>= 1;
, t3 ^/ J+ u- e: r: Q3 ] - if( GPIO_ReadInputDataBit(DS18B20_PORT, DS18B20_PIN) == 1): @# J8 Q8 a3 Z* T/ P
- {
3 M% g% z# q& M' A6 |: [ - data |= 0x80;
5 w5 i% w- S+ G. w& P4 w& K - }0 ^6 i5 f% c( n- L+ l0 U, M( u& j
- delay_us(45);
4 r8 b/ W6 o; K+ Q" q - DS18B20_HIGH; //释放总线! H$ p1 l6 F! {# {1 B* F* t
- }( h2 M) u7 d: F5 D( A
- return data;* ]) ?- ^1 C9 M" ]3 X! ?9 t
- }
/ U! f1 [2 m+ H; j, O8 m程序代码(部分)
- J9 y% t( Q( } ?由于代码多 我这里就不一一贴出来了 需要可以 留言/ F8 Q. V/ r+ [& P) I
由于代码多 我这里就不一一贴出来了 需要可以 留言7 A' o) R, j0 o6 ]- E
9 i8 {; ^3 j% V5 i
每一次进行写ROM相关命令都记得初始化。
; ?1 p: f) W0 z对于单个DS18B20我们可以直接跳过ROM指令 直接温度转换。读取温度/ n4 m/ J3 e6 r8 q+ y
( Z8 T* E' e* ^' q( r+ B$ ]; i步骤:
9 `/ x! E8 Y( ]9 F0 q1.初始化' A+ z! K* [) s! a' f2 C: K5 R& J
2.跳过ROM指令0 _% G: {+ A: i9 r" R% a+ k$ h& D
3.启动温度转换(转换出来需要时间)
2 f6 |* q* \8 ~4 H) j9 [& k4.延时(等待温度转换)加不加都行. D! Q& N* h6 }& l }
5.初始化 (记得每写ROM相关命令记得需要从初始化开始)" E! v; |& n) L Y& {0 ]6 U
6.读取温度
) T0 q! |/ V# C% Y! s: s0 G1 H Q) Q( |" C, `
DS18B20 相关代码
" v7 V& n" q& \6 p, ~* E- fDS18B20 修改精度函数0 R9 U$ t; i: [
修改精度 需要用到一个指令 写暂存器 0X4E
) v$ S* R! D2 K1 C4 e! k2 I* C写暂存器: 在该写暂存器指令后向DS18B20的暂存器TH.TL以及配置寄存器中写入数据。(不了解可以看看上面的结构图)
9 ~. e" W! i X5 l' S) I+ w8 u所以我们一次得写入3个参数 代码如下:
6 K. o8 ^9 X! X
* O% j% \/ K n0 p6 A6 z- /******************************************************************************* e0 ~3 X N/ E/ [4 R4 P
- 描述: DS18B20 设置低温限值、高温限值、精度 函数
3 l. V& v/ D' ]( a1 c: A0 { - 参数: temp_low: 写高速缓存器TL低温限值 temp_high:写高速缓存器TH高温限值
( F/ g! M% }% J. n) K+ S, K - accuracy: 精度设置 9/10/11/12 (默认12位)' k/ C! a5 g: W
- ********************************************************************************/
0 V8 m$ I3 ]2 @: \7 D# i3 E9 s - static uint8_t ds18b20_set_accuracy(uint8_t temp_low,uint8_t temp_high,uint8_t accuracy)6 ^# Q5 u# L& Z
- {, ?, d) }) E. V/ z# x8 d
- if(ds18b20_check() == 1)2 K" F8 G0 x" ~1 `8 W3 d3 J6 t
- {5 ]# a5 s; }$ \4 R7 g5 }
- return 1;
& C- K! ~: y* u7 S. G - } 1 e* e$ g1 D7 {7 u; N
- ds18b20_write_cmd(WRITE_MEMORY); //写暂存器指令4E 1 ]4 z* I: J9 b& |6 O
- ds18b20_write_cmd(temp_high); //写高速缓存器TH高温限值 temp_high 度& y; p7 f7 {8 k2 Q* R
- ds18b20_write_cmd(temp_low); //写高速缓存器TL低温限值 temp_low 度% N& n+ w' h; g. b
- 9 d1 j9 A0 z" o7 W) Q; h
- ds18b20_write_cmd(accuracy); //精度设置 ( ]+ y& j* ]0 j+ D
- return 0;1 S- E' U! o2 r6 C/ |/ _; u
- }
$ M& J) q$ B5 v4 ]" C! ^
) x( ?) d( v6 w- ~; \1 PDS18B20初始化函数! B% h D' T# y8 @1 B
- #define DS18B20_SET_OUT ds18b20_set_output_mode() //设置输出模式 ) S w0 V$ t1 P# Y' X
- /****************************************************************** {) q- j8 l4 } ~; i
- 描述: DS18B20 设置成输出模式 函数7 r6 I" Q* d5 Y) P0 t! v
- *******************************************************************/
1 Y% G( a" H! l+ e' ? - void ds18b20_set_output_mode(void)
: _! R \7 t$ N4 p' [ - {( p. g1 ?% ]% \& \, V
- GPIO_InitTypeDef DS18B20_Struction; //定义结构体成员. f4 J9 Y8 J1 H/ x
- RCC_APB2PeriphClockCmd(DS18B20_RCC, ENABLE); //打开时钟/ Z' M5 q3 t) A
- + s- g* W5 ], i. i
- DS18B20_Struction.GPIO_Pin = DS18B20_PIN; //引脚, ]$ S1 V' L* z o) Y, k
- DS18B20_Struction.GPIO_Mode = GPIO_Mode_Out_PP; //推挽输出% o4 T" K0 K# n R7 I
- DS18B20_Struction.GPIO_Speed = GPIO_Speed_50MHz;//速率 0 G+ C; r+ R4 \8 k- z: `0 h
- 3 L9 }) d: a7 P# x0 M
- GPIO_Init(DS18B20_PORT,&DS18B20_Struction); //对成员进行初始化
1 v% x& Y( o. M) x! h' X( T - }* C6 N4 C2 |- C
0 g# J/ J+ j( Y: Q9 r0 n5 M4 t- /******************************************************************
' s, v' k& ^3 r/ v& C5 d - 描述: DS18B20 配置函数3 o) Y+ S2 o' Z! l. E9 S) o2 |
- 参数: accuracy: 精度, t& O& R7 g2 T3 I6 T# |
- 默认是 12位分辨率 转换时间750ms
u5 ~- }- T" ^$ g' {6 v - 9位分辨率 0x1f : 0.5 °C 转换时间需要93.75ms
. N0 ` ^3 j u! r - 10位分辨率0x3f : 0.25 °C 转换时间需要187.5ms) h' f/ h! G; x9 R9 K# }
- 11位分辨率0x5f : 0.125 °C 转换时间需要375ms
+ A+ ?- u6 B$ J - 12位分辨率0x7f : 0.0625°C 转换时间需要750ms
- @- c. {' l9 `* _, q* r - 返回: 0:成功 1:失败
3 r6 f! Y2 e/ O4 V, E: S, V - *******************************************************************/
5 s& y- n+ `0 Y! R0 U - uint8_t ds18b20_init(uint8_t accuracy)( j3 c& e% P* m
- {! g) `5 O' j* D# a2 v- }3 f
- uint8_t status;
" p5 \( h0 u' D) r4 d - DS18B20_SET_OUT; //设置成输出模式) z) B2 d$ w: x* d" b% N+ y! v" q1 k1 H
- status = ds18b20_set_accuracy(0,70,accuracy); //设置转换精度/ i) L: v! \9 A" I, q7 K
- return status;
2 A- m* j6 \# x% j4 Q p+ m - }
DS18B20读取温度函数
1 w8 c8 P: j( z2 B' r5 Z9 B& F2 |- Q# o m9 Z3 S/ z3 L$ A& w
- /******************************************************************
* W. z8 {4 P' y% X7 @ - 描述: DS18B20 读取温度 函数
6 ~ T9 O9 Q! r - 返回: 读取成功:DS18B20_READ_SUCCESS 读取失败:DS18B20_READ_FAILURE
; n) @) P8 A' j$ `8 n0 w6 U - *******************************************************************/
- Y; C b+ \$ _1 ^# O' L8 N' E6 e - uint8_t ds18b20_read_temperature(void). Q3 z" X, D Y9 Q) ?* ~8 C2 U% X: |
- {
0 a$ d) Z ^9 o - uint8_t low,high;
$ e1 l' j4 S7 H0 ~& ]( s' P - uint16_t temp = 0; : v4 ] j, z7 |" k$ Z2 _1 S
- 8 s- Z& B# j0 u. O5 t, t
- if(ds18b20_check() == 1) //DS18B20 初始化) T: S( I: K4 K a+ s' @& N9 S
- {
' u J. c# r4 B% c6 x: z; i - return DS18B20_READ_FAILURE;//读取失败4 X/ x2 W6 i; c, \/ ~+ [; [
- }
% E* Z8 L5 }( v( w - ds18b20_write_cmd(SKIP_ROM); //跳过ROM
1 [* ]) m! c0 ^7 u4 h0 d1 K- K# _ - ds18b20_write_cmd(TEMP_SWITCH); //启动温度转换
: M5 u6 l" e7 w$ e: P' T - ! j; z8 i' \# w0 e# `
- ds18b20_check(); //DS18B20 初始化& p1 I8 w# B/ H+ J
- ds18b20_write_cmd(SKIP_ROM); //跳过ROM
" w* m6 O w- N5 p* E; z- m2 a8 G - ds18b20_write_cmd(READ_MEMORY); //发送读暂存存储器指令- j2 X, l" s* a0 O8 |
- 6 S+ g1 b+ x3 t+ J! S
- //D15 D14 D13 D12 D11 D10 D9 D8 D7 D6 D5 D4 D3 D2 D1 D0 16位数据 说明
# E0 ]( v) \$ @) {: X! F - //** 温度正负标志 ** ** 温度整数部分 ** **小数部分**" n$ Q0 F7 r4 J+ Y4 e
-
. g; T) O- m2 c1 z. l S2 V! p# s/ t7 [ - low = ds18b20_read_data(); //低字节
$ M `7 I" J: [7 {: R$ @3 P - high = ds18b20_read_data(); //高字节 高5位是正负标志 全为1 负 全为0 正
: `" K3 a* x( w2 I. W; L - o) L% D, t3 h- j1 U8 Q) U
- temp = ((uint8_t)high<<8) | low;
$ |% v4 K2 X1 _" Z" L5 A( M- L( Q -
1 H7 [, Z5 x5 Y1 u! B8 ? - if(temp & 0x8000)
4 s: c) t# ^0 z - {
/ U, Q7 `3 K& J* K1 L) E( \, { - ds18b20_temp_symbol = 1;//负温度
, o- n( `( c: L3 \( {4 E - temp = ~temp + 1;7 y K- X" L$ {6 P# L
- }3 h* [: }9 K1 o
- else3 P; c* a" z4 S3 _# H! l) a( y
- {/ X6 t5 I6 r. {9 K
- ds18b20_temp_symbol = 0;//正温度5 j5 C# [; k! I' J2 X9 ]
- }" A' a/ W0 L& ?; t6 o9 n" g
- ds18b20_temp_integer = temp >> 4; //整数部分9 k" }! a/ K+ h5 c) D; q
- ds18b20_temp_decimal = temp & 0x0f; //小数部分( U9 i" x3 P2 l# P! ?
- ( o) A1 _* P% U( F6 y1 h% d
- if(ds18b20_temp_integer >= 100)
& C* _+ E; ?4 r9 q- | - {
, G9 s; y r/ h" d7 n: g - ds18b20_temp_integer = 99; //保持在2位数$ r7 ^( P7 S) N( o u
- }4 j" q0 m+ Z1 B" S# k. ~+ o( d# P
-
& I8 X1 ]8 F& {4 ^ - return DS18B20_READ_SUCCESS;//读取成功4 m3 U0 M& [5 y
- }3 W g0 S7 ~ R' h8 x
) Z. k0 N2 n* I' k5 Z% u8 N6 u串口 相关代码
3 @1 [9 \+ i5 m: D( }; t如果 对 串口 不熟悉的 可以参考 我之前写的 文章STM32串口通信介绍2 Z7 ]+ Q! z* o1 V
: v& F' Y6 c4 H" p" L串口初始化 函数
# y. P3 C! e# ]' o+ o- /* 配置串口1 函数*/
& z# d( j% d0 ], t0 v: Q1 @ - void usart1_init(uint32_t baudRate)3 G' v+ a! {- g9 E" `
- {
8 {/ J1 ^/ m! g2 |5 K1 [5 p - RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA, ENABLE); //打开GPIOA时钟$ V- U# {& c8 ~ }( k* O
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_USART1, ENABLE); //打开串口1时钟) C9 B+ h! {+ @* v, w
- $ S& U/ `$ G6 X+ g0 e D$ b
- GPIO_InitTypeDef GPIO_initStruction;& w$ Q L, P$ t7 q$ z+ {
- USART_InitTypeDef USART_initStruction;
9 w0 ~8 m g' k# `0 E9 y
O) o' N8 Q9 m- /*配置GPIOA TX */
1 h P. ^0 j; d; {. q! u - GPIO_initStruction.GPIO_Pin = USART1_TX; // TX
& e8 y0 T m* E0 Q5 x7 h - GPIO_initStruction.GPIO_Mode = GPIO_Mode_AF_PP; //复用推挽输出9 b) u6 x' z6 r) ~
- GPIO_initStruction.GPIO_Speed = GPIO_Speed_50MHz;4 V3 X* D1 I% ~6 e$ w# Z
- GPIO_Init(GPIOA, &GPIO_initStruction);
: J0 }# N. X O5 A - 9 U( L+ i& c: K+ y+ Z, U
- /*配置GPIOA RX */" _$ F) _0 S- Q
- GPIO_initStruction.GPIO_Pin = USART1_RX; // RX
; O$ O0 v" o0 _4 f- T9 d7 h/ n- | - GPIO_initStruction.GPIO_Mode = GPIO_Mode_IN_FLOATING; //浮空输入( \6 c& s9 o* \
- GPIO_Init(GPIOA, &GPIO_initStruction);* I4 g0 ~$ g1 w8 B* w5 J
- + G$ U$ ~4 I6 P
- /*配置USART1 TX和RX */
8 S( Z5 a, x& B) V: _ - USART_initStruction.USART_BaudRate = baudRate; //波特率+ p, r& E/ q7 \: c8 a; _! c- s
- USART_initStruction.USART_WordLength = USART_WordLength_8b; //8位有效数据位5 q" G% r& j \+ j& z2 v
- USART_initStruction.USART_StopBits = USART_StopBits_1; //1个停止位
* {" ? [; T5 t5 v9 w - USART_initStruction.USART_Parity = USART_Parity_No; //无奇偶校验位
% ~ t) R ]) K, D! B( R) v - USART_initStruction.USART_HardwareFlowControl = USART_HardwareFlowControl_None; //不硬件控制流
b; ? U& j' L/ E/ W: ? - USART_initStruction.USART_Mode = USART_Mode_Tx | USART_Mode_Rx; //发送 和 接收+ @, `- X. A- c L2 M2 I- h% R
- USART_Init(USART1, &USART_initStruction);
6 t6 ^5 z% @5 Y -
# A0 P% a) S( L1 h6 K9 L5 t - NVIC_USART1_configuration(); //串口1中断优先级配置/ Q6 c9 p* U3 T3 r. q. u; R$ {
- USART_ITConfig(USART1, USART_IT_RXNE, ENABLE);//使能接收中断( m1 p5 Z: R& o, c
- USART_Cmd(USART1, ENABLE); //使能串口17 V4 @# |! g, w
- }
( l7 |/ W! H! y6 n4 S- B6 X2 y串口 发送一字节 函数
* r9 f S5 t8 T9 u- /*串口 发送1字节 函数*/" v( `1 I/ q9 X( {# z
- void usart_sendByte(USART_TypeDef* USARTx,uint8_t data)4 d# E: ] L9 B6 ?: c0 u1 }
- {+ m3 F9 H4 v% X: l* [9 J9 p
- USART_SendData(USARTx, data);
q6 f, B7 M# D - while(USART_GetFlagStatus(USARTx, USART_FLAG_TXE) == RESET); //等待发送寄存器为空 证明发送完
! _( {% ?2 H6 J - }
串口 发送字符串 函数/ l9 J0 `1 \1 M1 o) U7 X
- /*串口 发送字符串 函数*/$ K" f$ M+ j$ w! C, b
- void usart_sendString(USART_TypeDef* USARTx,char *str)4 Y% r9 |4 q. @, _ N
- {
' O# b( I6 f/ a( \, ^ - while(*str != '\0')# ~3 k3 u( O# M6 b" n
- {" d" T/ `8 t5 z: J* T0 g3 F
- usart_sendByte(USARTx,*str);
. `9 _1 O1 O& `5 i- k8 S - str++;
& a5 F8 C" |) G3 n6 w8 ? - }" R+ r: B8 L3 d, `6 W. E
- while(USART_GetFlagStatus(USARTx, USART_FLAG_TC) == RESET); //发送完成标志位
% \2 |+ `0 a H - }
8 V5 h2 k( }1 Z, P5 p" d* i, W主程序 main
; H( V1 V" s/ o8 |) O- Z" D0 Vmain.c(主函数)1 P% Q( i V4 u
- #include "stm32f10x.h"
$ }8 f! c- ?3 ~* B% U - #include "ds18b20.h"+ A9 o0 A3 H1 o, Z& g) [
- #include "usart.h"# ?: o3 z2 F( F; ^
- #include "delay.h"' o/ L9 m& A% {- I( ?/ Y
- #include "stdio.h"
J3 X2 U* r4 l6 g; U - int main()
3 H. E1 c3 W4 h& Q% t" q - {
# p5 `' F2 g$ z. Y - char ds18b20_str[10] = {0};
: V& z4 k8 s0 l* u7 _* t2 w7 m - usart1_init(9600); //串口1初始化 波特率9600/ k- s9 Z; L' p0 x
- while(ds18b20_init(0x5f)) //DS18B20初始化 11位分辨率 0.125
% O1 t& {% A7 A' t6 S - usart_sendString(USART1,"DS18B20 error!\r\n");
7 C0 }9 K; W2 R- X - 3 f$ s0 y k4 `* S: T6 }
- usart_sendString(USART1,"DS18B20 success!\r\n");
# R" E; J% z3 R& @; ] - while(1)
, E. V- q' }! ~1 s - {
* z* k; I8 t8 x8 E - delay_ms(500);
$ d1 k3 S6 _7 Y5 X% J8 } - if(ds18b20_read_temperature() == DS18B20_READ_SUCCESS)' v1 s! Y" j/ m e3 z* E6 F
- {
" P9 A% p$ [& ^; T6 w - //将温度转换成字符串) w0 m* f. O9 h: W) j y
- sprintf(ds18b20_str,"%2u.%1u%1u%1u\r\n",(uint32_t)ds18b20_temp_integer,((uint32_t)ds18b20_temp_decimal*10/16),- S4 D w2 q) Y7 W
- ((uint32_t)ds18b20_temp_decimal*100/16%10),((uint32_t)ds18b20_temp_decimal*1000/16%10));5 G% A! `8 Q( X+ r3 E: k
- usart_sendString(USART1,ds18b20_str); //通过串口发送出去9 x: D, ~9 `2 n4 n& u/ D
- }
( v% ^/ W- ]( u5 f1 r; w - else. l0 o- i) z8 e) A, K
- {
, I. \, A0 B/ P1 B1 ?9 F9 u - usart_sendString(USART1,"DS18B20 error!\r\n");
$ x( d% I4 a2 p6 }1 D - }
- \) t! [) A: l7 q; F( O. k4 z -
& U) n' o5 {! `5 B. V+ V: ^" ?$ P - } ' f9 c% W6 @9 z: K
- }
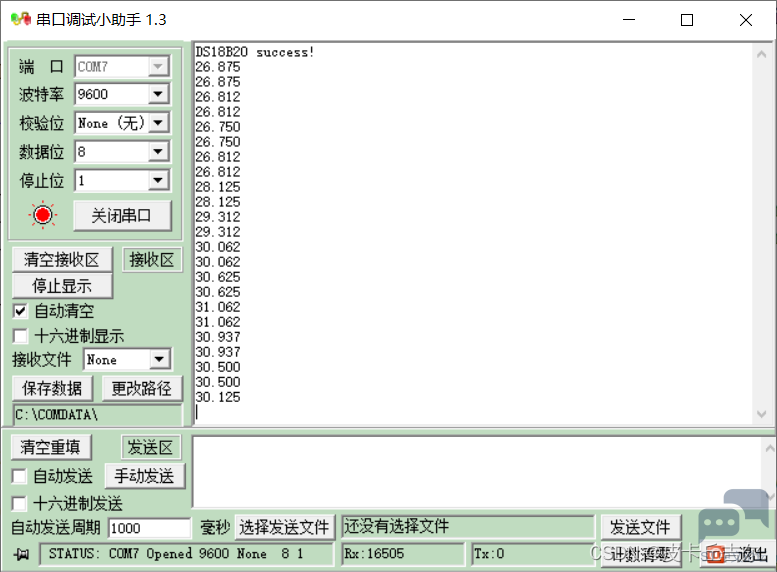
项目展示
: J- v2 q1 v" s, S; `$ C0 G0 Y% l' y5 G$ P
( D3 C/ Z7 N* s, B8 D————————————————
^2 f$ L' Z4 `) h) U. r" E转载:皮卡丘吉尔
' E' m B1 u) b3 z. l3 v" `% x# Z/ D9 ]
9 I/ ~6 C1 F# M |





 STMCU小助手
发布时间:2022-8-22 17:27
 微信公众号
 手机版