|
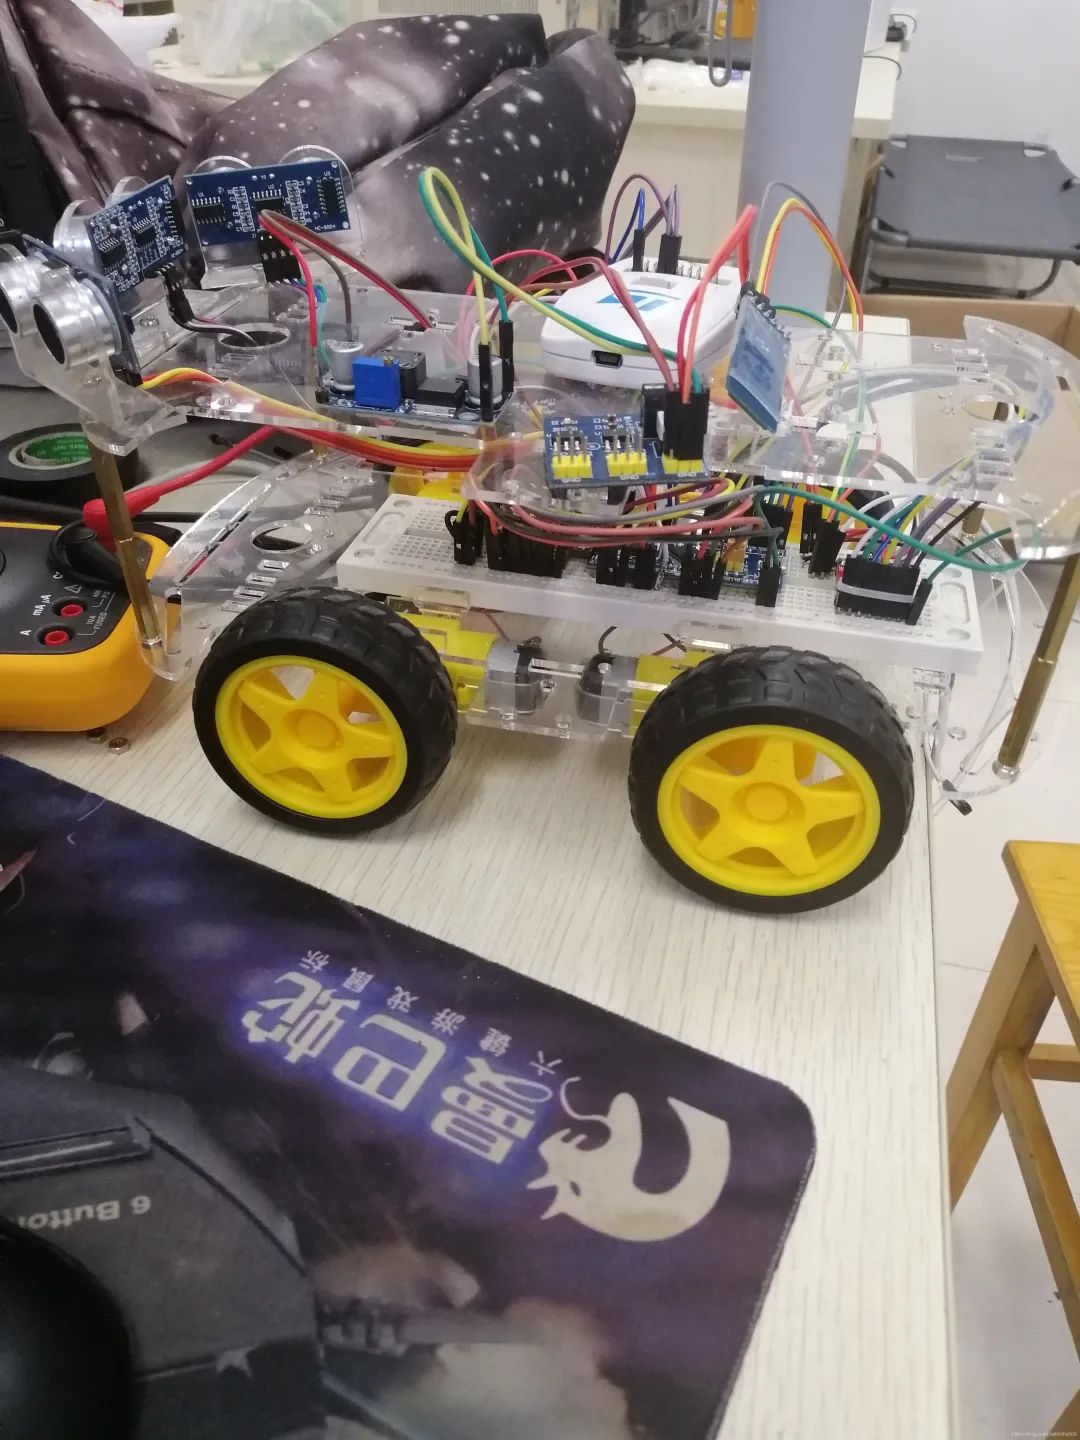
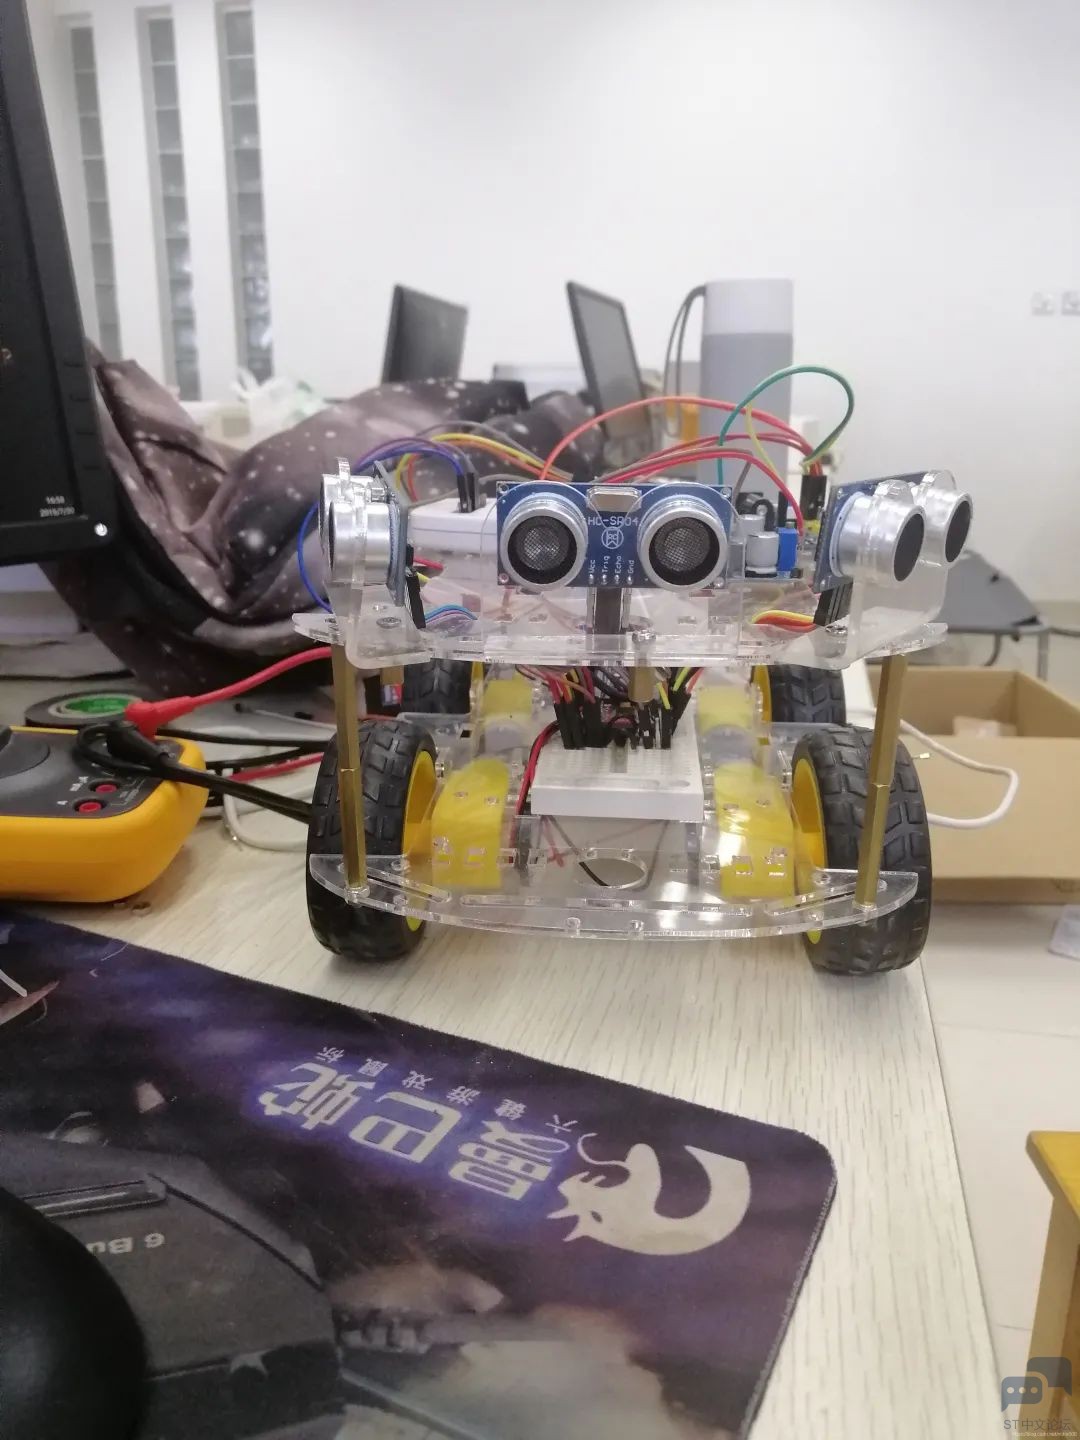
历时两周,总算把小车弄好了,总体上来说做的太慢了。自己在32的学习中还不够仔细深入,只是浅面的学习,当真正做一个项目时,暴露的问题就太多了。这次在小车的制作的过程中,遇到了各种各样的问题,软件,硬件,各式各样的问题迎面而来,真的好几次心态崩了。不过还好小车这个项目不只是我一个人在搞,组里的其他成员也在一直在考虑问题,想办法,不断地解决解决,总归小车终于做好了,下面是小车完成图:
) ?9 q# i' ]3 ]$ A# F9 k6 _2 C
9 ^! J" R& f$ z9 U% w( o( H3 i* r
是有点灵魂接线(·<·)。 " a0 U3 C5 [4 J/ C" k7 b* Y
% }* N" s! {- B
' y; N2 l+ x: Q+ I% I. t& a7 Q
模块清单
' m7 B( ~' P7 x* Z$ Z3 @) _6 R
4 [% b0 p9 [% j# a* o
5 H9 `: P* N8 @' b$ G9 }0 f# s3 o% d- w. f s8 H. D
完成功能 9 N4 _! d% D) \. K% o
* g" p! k9 Y# |9 E+ q; { T) l! v2 b
各个模块就不再介绍了,具体介绍大家可以自行百度或者看一下我的前几篇Arduino智能小车博客,里面有简单的介绍。
' h! |% Z$ P+ J; S9 m' @
! {. H r6 |) c" z, c那么,开始吧。 : w( F2 y4 l8 [* _+ l2 W& J3 Y# `
8 B$ M6 ^% t. J& v! s
准备工作 ' {. ]' i0 k, d& R$ h2 A
1.首先配置好keil5 c8t6模板(温馨提示:多看看模板的核心驱动,包括sys.h delay.h usart.h等,这些核心文件一定要保证准确无误!)
: B* q3 W1 u h/ n. v; F; L. U 2.了解开发板和确保开发板无误% `7 W) r7 s& X7 y, o
3.熟悉怎么用转串口模块和st-link将驱动下载到开发板上。 : V# }1 W/ H# k$ P3 Z) K
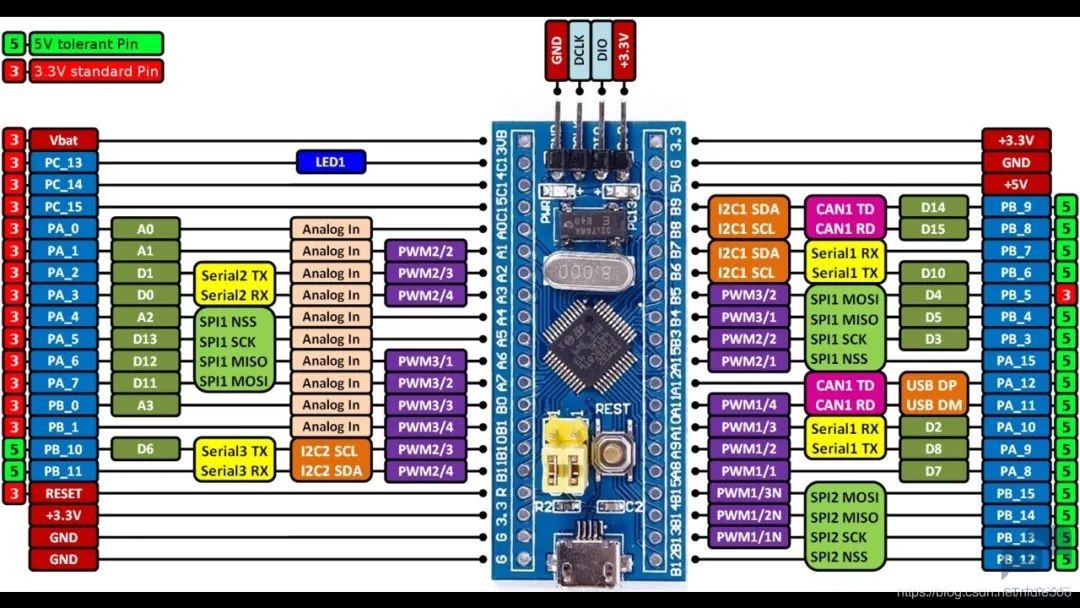
下图示为c8t6开发板的引脚图
6 j# ~* Z' ]( d' u, B5 x" z
7 v2 L5 z4 b6 L* T9 o6 p2 _, ^" l0 k
1.超声波避障功能
: G1 h2 v, ?3 t( \3 s1 v% E我们设计的思路如下,用三个超声波来避障。为什么用三个超声波呢?我们想的是如果用舵机的话,小车在行进过程中并不好判断,只能将车停下,舵机转动来检测哪个方向无障碍物,而用3个超声波不仅可以在行进中判断,也可以让小车没有停下的动作,显得整个过程比较流畅。这就是我们使用三个超声波的原因了。
' V6 M/ a5 K; z& q# P$ Q( X6 l$ \8 p; W我们使用的是定时器二的通道一,通道二,通道三来进行输入捕获的,那么,第一个问题就来了。 ( {2 w9 ^$ e* I% X: d5 V
我们在写超声波代码时,用一个超声波先测试,发现超声波测试的并没有问题 ,串口显示的数据也并没有问题。但是,但是,在用三个超声波同时测试是,却发现数据显示的总有问题,输出的数据总是毫无规律,且数字都非常大,我们就在想是什么问题。 7 X+ r. e4 F/ f" C8 y5 M# c
下面是三个超声波控制的代码:
6 x! C4 p8 ~! v) e8 }( W% E0 p' X- //main.c3 [& C2 M% {. m/ U+ Z8 R6 a
- #include "sys.h"
( k( X3 B* _, i2 H4 X- i8 } - #include "usart.h"
6 ]1 }$ o- m% |4 s& F k) k* V5 l - #include "delay.h"
( g4 M% F) X4 [ R - #include "led.h" ! Z) r5 }( Y/ T+ W' N7 n
- #include "dianji.h"
" v& V( w6 f' V) A, }5 _) \ - #include "hcsr.h") j% ^. E# |9 ?4 q6 R
- u32 DIS_Init(u8 STA,u16 VAL)
5 M; j, \% D/ I9 L - {
: P! `/ X& W7 d, i - u32 temp;0 R2 I( T/ h( p+ W% k( p7 _3 E
- u32 lenth;) |% K, \# s' [; z' b1 K) [
- if((*STA)&0X80)//成功捕获到了一次高电平, U0 {8 ` b R. {3 f( l9 l
- {
8 \" e W% _: e - temp=STA&0X3F;
, r$ Z1 {9 g. e; r0 J - temp*=65536; //溢出时间总和& k0 [% J! o. z6 d
- temp+=VAL; //得到总的高电平时间
) U7 U* N @( e. m6 m+ C9 z; j5 G - lenth=temp*0.017; //计算长度) x' H! q" E2 z4 ~
- STA=0; //开启下一次捕获7 B0 O; \$ g; a$ G" h' M
- }+ T. r. w' V/ U" @3 j
- return lenth;
( u* H5 j X$ O! W4 e2 } - }
# Z7 i7 J. j; s1 A9 z7 W - 0 U( {/ s* Y7 ?- P9 v
- extern u8 TIM2CH2_CAPTURE_STA; //输入捕获状态& P9 n- F1 v% y% \& }
- extern u16 TIM2CH2_CAPTURE_VAL; //输入捕获值- ?8 j/ m- q- M0 d+ Z r. |. J, Y
- 6 d) Q( O7 ?3 S/ d
- extern u8 TIM2CH3_CAPTURE_STA; //输入捕获状态8 F; z: @ ?4 A2 Q' O
- extern u16 TIM2CH3_CAPTURE_VAL; //输入捕获值5 p) _4 I+ \3 |
: S0 u( \; Z# R- extern u8 TIM2CH4_CAPTURE_STA; //输入捕获状态5 H. a+ Y" p% n" @1 Y8 B* B
- extern u16 TIM2CH4_CAPTURE_VAL; //输入捕获值
6 j0 }' n% y2 \ ]+ y
% M1 ~* |. L1 M* N. {# Z- int main(void)$ F8 P! T! p- A
- { 0 R: }1 q; F# U2 f
- u32 temp=0;
! f# j1 M' K& u0 P- E: m - u32 length1;1 J( A9 N ^2 g* Z( W
- u32 length2;
; \- C0 n9 Y4 ~/ m' l - u32 length3;
9 G0 W1 N. S Y; B) R7 }2 c - Stm32_Clock_Init(9); //系统时钟设置
- U* s, |: \% Y4 ~" o* ]1 |% F - delay_init(72); //延时初始化2 M1 z7 { i1 F, c' I8 \6 R
- uart_init(72,9600); //串口初始化 //初始化与LED连接的硬件接口5 p8 n3 s# j9 V) \- q
- TIM_PWM1_Init();//10000-1,36-1);//不分频。PWM频率=72M/(0.036M)=2Khz
4 j& N% E9 c9 p4 ?$ | - Echo1=0;) b; p* m4 O A% z$ h; Q& r {* `' o0 Q
- Echo2=0;
! G1 R0 ]" T# ~ - Echo3=0;- ]5 p8 P8 N# c
- HCSR04_Init(0XFFFF,72-1);//以1Mhz的频率计数2 x$ E$ c; o( ^8 @, T6 t) `
- /*while(1)0 O9 J1 n+ D" X
- {
. L! I6 b4 @1 q* @/ I! S3 P) } - 8 u# u$ P+ |; Y( k+ H1 d
- }*/
& D4 J h& w' Y - while(1)! j# g0 { _: ?6 u
- {
, |; V% Y* O, Y6 `$ D6 S - Echo3=1;
3 L2 F0 E$ c( {+ m - delay_us(20);0 k4 o6 ^6 e) J- S* T
- Echo3=0;: r, K% E4 D, ^& J0 m- ^: p3 B4 A
- length1=DIS_Init(&TIM2CH4_CAPTURE_STA,TIM2CH4_CAPTURE_VAL);; [0 m* W% X1 t- {" ]
- delay_ms(1000);2 V$ w$ K0 z' E+ ~/ P8 T
- Echo1=1;4 }2 q5 c1 U$ q# t
- delay_us(20);
5 D2 N* D9 k2 }0 v7 u* f! ]8 \ - Echo1=0;0 a7 t& Y: s- X% g
- length2=DIS_Init(&TIM2CH2_CAPTURE_STA,TIM2CH2_CAPTURE_VAL);/ b- ]" K& a7 N$ p; Y. O
- delay_ms(1000);/ L' \: b i( m7 P; t5 F
- Echo2=1;% F" V1 C! k0 \+ M/ K& Z1 C
- delay_us(20);* H; [( w3 N4 G$ z
- Echo2=0;
' g9 h1 t) B. I4 d - length3=DIS_Init(&TIM2CH3_CAPTURE_STA,TIM2CH3_CAPTURE_VAL);9 l3 L$ V. g/ v9 S0 @7 u9 W* d
- printf("%d %d %d\r\n",length1,length2,length3);
/ U d* n1 m% i s" e - // GO();( [7 G& }) R$ k6 {/ C* @
- delay_ms(500);
, u4 d: @( ~' S4 D+ ]# T - }- g) u; ?0 Q! B& O
- }
% F# L% i- C0 M8 D) h
# L3 }$ i% f& F- hcsr.c5 Z: I* }$ u! k& f" W- D
- #include "sys.h"2 s" ]. v1 z; J/ a$ D I' t
- #include "delay.h"; V' G- x( i: r
- #include "usart.h"# T! k1 S) ~2 W5 r- x* [
- #include "hcsr.h"4 h" i& T$ j4 m# z' Y
- void HCSR04_Init(u16 arr,u16 psc)! F% x( Z! x t5 C6 a' g; G( }2 D
- {6 Q* ]! z4 r( V: s1 E J5 A
- RCC->APB1ENR|=1<<0; //TIM2时钟使能$ `/ s( _! Q- q+ o
- RCC->APB2ENR|=1<<2; //使能PORTA时钟 V; U6 U# M" Y; c6 D+ ] R
- RCC->APB2ENR|=1<<3; //使能PORTB时钟
4 b2 L9 {9 U5 Z% U9 R3 H6 I/ W - GPIOA->CRL&=0XFFFF000F;//PA1 清除之前设置
6 Y' ] M% D+ n& g3 v, t1 { - GPIOA->CRL|=0X00008880;//PA1输入8 e1 B! s! H1 D* c. x
- // GPIOA->ODR|=0<<0;
1 V c/ b- [1 N/ J* r - GPIOA->ODR|=0<<1; //PA1下拉+ V2 P5 u" l4 v" r: \
- GPIOA->ODR|=0<<2;6 g: d" g. S3 h4 _6 v2 l3 f) E
- GPIOA->ODR|=0<<3;6 R+ j% g, ]2 G
- ) ]% I& ]6 v# P% S3 M2 S
- GPIOB->CRL&=0X000FFFFF;//PB7清除之前设置& r6 A5 Z; \& _" t- n: [8 e$ \
- GPIOB->CRL|=0X33300000;//PB7推挽输出
3 L# \5 W' F# S$ h) [ - GPIOB->ODR|=1<<7; //PB7 输出高6 s2 U3 G, i3 m+ k, A% F
- GPIOB->ODR|=1<<6;& }9 v, U5 v7 P. h* e' Z' B
- GPIOB->ODR|=1<<5;
$ f. u! P7 B& s; O7 y0 R( b# P -
1 z5 {: O' [4 D! ? - TIM2->ARR=arr; //设定计数器自动重装值. u/ t0 e% W0 p3 O. |* W' g- i
- TIM2->PSC=psc; //预分频器$ K B. |( L, Y2 h3 y) Q$ y
-
3 k& [. Q( I- }" \' q& } - TIM2->CCMR1|=1<<8; //CC2S=01 选择输入端IC1映射到TI1
0 K- g+ z, d0 ]" p. E2 I - TIM2->CCMR1|=1<<12; //IC2F=0001 配置滤波器 以Fck_int采样,两个事件后有效6 p! U) K) H' B) f( o& ~
- TIM2->CCMR1|=0<<10; //IC2PS=00 配置输入分频,不分频
* ~ A ? c- N- b/ U# ^7 k -
" w3 v6 y5 J$ g - TIM2->CCER|=0<<5; //CC2P=0 上升沿捕获7 j: P3 X, d& i8 B" @' z
- TIM2->CCER|=1<<4; //CC2E=1 允许捕获计数器的值到捕获寄存器中. X* T T& Q( _8 g$ Y4 B0 S* j
- 7 h$ W, B8 j' f7 h( s, F M$ H5 a
- TIM2->CCMR2|=1<<0; //CC2S=01 选择输入端IC1映射到TI1, V' [8 `* `6 S( z- k( q
- TIM2->CCMR2|=1<<4; //IC2F=0001 配置滤波器 以Fck_int采样,两个事件后有效
2 l# I g& }' |7 |' R% K8 t& f1 ? - TIM2->CCMR2|=0<<2; //IC2PS=00 配置输入分频,不分频9 P# J+ w. n/ P6 d4 @, z2 J [: k9 J
-
) O( \* d3 U0 ^" d+ e - TIM2->CCER|=0<<9; //CC2P=0 上升沿捕获4 V) \, f: o6 T
- TIM2->CCER|=1<<8; //CC2E=1 允许捕获计数器的值到捕获寄存器中
5 @; D1 V. b0 c5 S( w2 ]7 ] -
% U5 s( e+ A8 M' l8 E - TIM2->CCMR2|=1<<8; //CC2S=01 选择输入端IC1映射到TI18 P8 R/ F( I; a; X* M
- TIM2->CCMR2|=1<<12; //IC2F=0001 配置滤波器 以Fck_int采样,两个事件后有效* m. v3 }) e" O
- TIM2->CCMR2|=0<<10; //IC2PS=00 配置输入分频,不分频
: k' n8 E1 J8 g: x - % r w/ e! T9 ^; x
- TIM2->CCER|=0<<13; //CC2P=0 上升沿捕获
0 c8 o! m9 K9 p; C, S" @1 c - TIM2->CCER|=1<<12; //CC2E=1 允许捕获计数器的值到捕获寄存器中( f" ~! i2 a) ]7 E1 F
- 6 s3 @2 u% Y# h2 E9 [8 p
- TIM2->DIER|=1<<2; //允许捕获中断, a+ c# E9 C% o& Y+ l s* s
- TIM2->DIER|=1<<3; //允许捕获中断
5 M& [0 }0 N' l1 F) Z - TIM2->DIER|=1<<4; //允许捕获中断
, K" a) S/ i6 B& H* j3 Z - TIM2->DIER|=1<<0; //允许更新中断
9 ]6 {8 q. w5 {/ F - //TIM2->CR1|=0X01; //使能定时器27 j; o) t- d2 t% [4 }
- MY_NVIC_Init(2,0,TIM2_IRQn,2);//抢占2,子优先级0,组2
% N2 s8 ?* ~6 n2 C" e0 @ - }
- r9 v' ]2 C' d% m. E( X K/ F
2 Y# U3 m1 }% w5 t7 c$ M- c- u8 TIM2CH1_CAPTURE_STA=0; //输入捕获状态
1 I) H6 N8 w" w7 Q - u16 TIM2CH1_CAPTURE_VAL; //输入捕获值
; J2 r" V9 n F
, o) Y+ K6 H, t7 d# j7 h m, k1 w+ Y- u8 TIM2CH2_CAPTURE_STA=0; //输入捕获状态" _( f* Z* G5 B: a- t' a
- u16 TIM2CH2_CAPTURE_VAL; //输入捕获值3 X# E1 f. G! g9 F0 W7 Z: `. }5 `
- Q- W, @$ E) ?& a" J- u8 TIM2CH3_CAPTURE_STA=0; //输入捕获状态' O8 s% c' k/ b( {. [, [8 D& }
- u16 TIM2CH3_CAPTURE_VAL; //输入捕获值0 a" D6 h8 ^3 w' P" T1 o, I% J. ?1 R
- & F) a+ Q+ S' r: D2 M3 g7 R
- u8 TIM2CH4_CAPTURE_STA=0; //输入捕获状态
( j0 E0 x" ?( M' V - u16 TIM2CH4_CAPTURE_VAL; //输入捕获值
: e0 Y& p2 Y! g# {7 V1 b _ - # e# U4 a% l; e$ K9 l+ N
- //定时器2中断服务程序
' A. R {! x* J4 p - void TIM2_IRQHandler(void)3 S0 [, d( H- b: e
- {
8 O2 x$ P' h/ ]% ~4 h( i5 W0 z6 x - u16 tsr;8 k' Z& V; h- w, W3 c# c X+ v, z
- tsr=TIM2->SR;% p( r; f. ^' }" E
-
% H% H# R, C; B; R0 f G* ]7 j - if((TIM2CH4_CAPTURE_STA&0X80)==0)//还未成功捕获
- j. u E" r1 E1 g2 q - {
" X/ b+ y9 w7 ~+ O* o - if(tsr&0X01)//溢出
/ ]4 \8 u% [+ n6 O! b: ]8 v$ a' g - {; v' U1 ^& d/ R2 o* C3 u/ y* Z1 ^
- if(TIM2CH4_CAPTURE_STA&0X40)//已经捕获到高电平了8 m0 i9 v; \) W' W) r9 }7 Q% j
- {* k4 Q5 x ^) N; A
- if((TIM2CH4_CAPTURE_STA&0X3F)==0X3F)//高电平太长了% q* U& y: ^! I6 g# X
- {
0 t( [9 G3 J+ U& v4 E - TIM2CH4_CAPTURE_STA|=0X80;//标记成功捕获了一次
, |! W1 a$ D3 n( _, X- X - TIM2CH4_CAPTURE_VAL=0XFFFF;
3 Z x) z& J% v5 x: e7 [0 H - }else TIM2CH4_CAPTURE_STA++;9 k- d" t- y& F$ u* o% m* ~
- }
! ?% r) R, a, M$ @" b" L. S - }1 E( G! w+ e! @) A; q4 ^
- if(tsr&0x10)//捕获1发生捕获事件- U0 e+ l% H3 J* F
- {
1 z" h4 a5 v2 [7 \# t: \ - if(TIM2CH4_CAPTURE_STA&0X40) //捕获到一个下降沿( @1 n1 F# A$ D I. ~3 T
- {* A9 d3 Y9 c* J$ P+ q1 |
- TIM2CH4_CAPTURE_STA|=0X80; //标记成功捕获到一次高电平脉宽
2 c' G7 v# f: q$ e - TIM2CH4_CAPTURE_VAL=TIM2->CCR4;//获取当前的捕获值# G, b; e7 b% _( F0 m
- TIM2->CCER&=~(1<<13); //CC1P=0 设置为上升沿捕获7 h0 c. V0 a5 _
- }else //还未开始,第一次捕获上升沿
1 n T$ N" y0 ? - {
* b( b: Q( f% F5 N. C6 U2 v- A - TIM2CH4_CAPTURE_VAL=0;; L2 \9 h/ k8 x
- TIM2CH4_CAPTURE_STA=0X40; //标记捕获到了上升沿
+ L1 |# G' X+ o) C- B. B - TIM2->CNT=0; //计数器清空
$ a8 H4 m/ E* E3 n - // TIM2CH4_CAPTURE_VAL=TIM2->CCR4;4 y z0 Z9 W: X6 @4 {. p, E% i- @
- TIM2->CCER|=1<<13; //CC1P=1 设置为下降沿捕获
3 o, g/ T, n. f6 U - TIM2->CR1|=0x01;
8 [8 k1 n8 b* ^/ f- ^ - }
/ I, y% t- }+ ]9 L. H: c7 N4 x5 q - }
1 P: ]8 V. i% J$ g J - }: C# Y; s! i! u3 l; g8 u' y) x: N
- if((TIM2CH2_CAPTURE_STA&0X80)==0)//还未成功捕获
$ G8 u9 |9 Y2 J' q7 Q - {9 O* @: ~) H4 J, o% U2 U1 ~6 q
- if(tsr&0X01)//溢出' v5 ~; g* K9 n& Q, l
- {) T: b: e* W6 \0 x
- if(TIM2CH2_CAPTURE_STA&0X40)//已经捕获到高电平了
) }6 H* ^8 p' |, u' b - {" H! J. h6 L8 y3 r8 _
- if((TIM2CH2_CAPTURE_STA&0X3F)==0X3F)//高电平太长了
; m6 I) o% g8 m0 M9 e - {
( z1 L: j+ |; Q$ q1 Q ~( V - TIM2CH2_CAPTURE_STA|=0X80;//标记成功捕获了一次
' I3 Y; d% c; _4 ~ - TIM2CH2_CAPTURE_VAL=0XFFFF;
6 c e' o6 M& o+ P$ s: z4 X - }else TIM2CH2_CAPTURE_STA++;
1 Y" ~3 M4 x/ ?4 ~ - }& R p, b. ~. Q8 L$ M
- }
4 | S' o% N* y) x9 N* D - if(tsr&0x04)//捕获1发生捕获事件( O1 l' {2 {+ _/ ^2 i
- {
* T& F; D- z: ?. R4 d7 ]3 D7 g - if(TIM2CH2_CAPTURE_STA&0X40) //捕获到一个下降沿+ {( M) |5 A8 M6 U" g) u
- {4 l& z+ ?' y6 S `: V
- TIM2CH2_CAPTURE_STA|=0X80; //标记成功捕获到一次高电平脉宽
7 [5 o7 A8 [! Z8 ]. z3 w4 G2 C - TIM2CH2_CAPTURE_VAL=TIM2->CCR2;//获取当前的捕获值
" R) Q5 V0 S. @. ]/ P4 z0 S$ M - TIM2->CCER&=~(1<<5); //CC1P=0 设置为上升沿捕获; m# f T! M0 s+ u5 L
- }else //还未开始,第一次捕获上升沿
* o: z% a7 F7 `4 @6 `& Q7 d - {3 C7 d: A0 Y$ e
- TIM2CH2_CAPTURE_VAL=0;
6 p& t& ]5 f* k$ T - TIM2CH2_CAPTURE_STA=0X40; //标记捕获到了上升沿
. k# T$ `& l& m+ p; f - TIM2->CNT=0; //计数器清空( t4 [( E# w/ c6 h) V. T
- TIM2->CCER|=1<<5; //CC1P=1 设置为下降沿捕获
! A H% N* n, n7 n1 |8 Z: v& | - TIM2->CR1|=0x01;4 ~) M. H% @+ W, f3 x
- }
1 v$ j2 f) G/ k# Q& D - }9 ~1 d `# P# ^, S) f* L6 v
- }/ L2 y& W1 o9 I& a+ e& n6 A ~" f: h
- + R+ [! `: }. U" `9 a
- if((TIM2CH3_CAPTURE_STA&0X80)==0)//还未成功捕获
}0 S8 K! T$ B7 ^1 |7 Y; m, @ - {
: f, T4 m. L( ^' X - if(tsr&0X01)//溢出8 \& X- [. b; ^5 H) A
- {
$ v- j" N' b3 s$ `* B9 I4 d1 C - if(TIM2CH3_CAPTURE_STA&0X40)//已经捕获到高电平了
0 A& x; V7 S" C, e2 D/ y - {
% P x) M; X8 h9 d9 B# Z& z - if((TIM2CH3_CAPTURE_STA&0X3F)==0X3F)//高电平太长了% e3 J: i" t: H9 j& \% `" a
- {
( C7 N! }1 c1 C3 q% g+ n. f( H - TIM2CH3_CAPTURE_STA|=0X80;//标记成功捕获了一次
" P8 Z. v5 j m' E o6 n) E( z - TIM2CH3_CAPTURE_VAL=0XFFFF;# M4 v, x, A j
- }else TIM2CH3_CAPTURE_STA++;2 L" b2 Q+ O" k' Z e
- }7 M3 t0 F {% K+ o( S3 Q; }) O
- }
1 w0 ]3 ^ T6 ^6 _ - if(tsr&0x08)//捕获1发生捕获事件6 \8 G4 L9 W3 [6 X" p* B
- {8 K" i9 f3 @0 l* D3 o, l2 Z
- if(TIM2CH3_CAPTURE_STA&0X40) //捕获到一个下降沿
2 x, }. [- l* B1 L, i, i; t3 | - {
' d( ]6 t) \( k$ O, o - TIM2CH3_CAPTURE_STA|=0X80; //标记成功捕获到一次高电平脉宽" M6 |1 c$ h% I) G/ M; l2 |
- TIM2CH3_CAPTURE_VAL=TIM2->CCR3;//获取当前的捕获值, N, j- D$ f3 F
- TIM2->CCER&=~(1<<9); //CC1P=0 设置为上升沿捕获8 d$ x L }# e/ u6 U
- }else //还未开始,第一次捕获上升沿) F( T! l& m+ y% O/ N) N
- {3 m) J3 c( w* H- M
- TIM2CH3_CAPTURE_VAL=0;- c! |% [6 a5 U& ?& z6 ^- @
- TIM2CH3_CAPTURE_STA=0X40; //标记捕获到了上升沿
8 n8 Y* g9 p( k! o7 K! W$ P4 D - TIM2->CNT=0;
4 ?. A5 H* D3 j: t: E( l5 \$ r - // TIM2CH3_CAPTURE_VAL=TIM2->CCR3; //计数器清空
5 [* \2 k! A1 V4 O - TIM2->CCER|=1<<9; //CC1P=1 设置为下降沿捕获
3 j9 P2 i$ g9 v, Z. D V: M0 d - TIM2->CR1|=0x01;) y, C% |0 P, ]: @
- }3 m+ N/ T8 @6 {, h
- }, l7 ?% F' I4 n. Z, e
- }& W% R+ W* |1 L& l
-
9 X; Q0 l+ z: |2 E; F: [ - . `4 \: G3 g* n& V) h# R9 z6 P
- TIM2->SR=0;//清除中断标志位
/ Y1 A" B% q! C/ U) N' C -
/ M7 {, `5 k- g# M7 S2 j; k' V2 W7 F - }
6 U# G: p; M7 s- s
s8 d1 e, b9 d, D" n. M; e' m- hcsr.h
, N: S. Y/ Q7 {% ]! }7 p# c - #ifndef __HSCR04_H$ n+ }) p1 ?& A$ j7 p T
- #define __HSCR04_H0 z/ y/ X; L8 t! g
- #include "sys.h"
# I8 ~7 Q9 L& S0 i+ @; y | - : w# c1 [9 K* b1 P( a
- #define Echo1 PBout(7) // PB7 @' T2 l" F) m; V& Z. k" A
- #define Echo2 PBout(6) // PB7- H/ D9 l& ^& \2 F1 c3 E' s
- #define Echo3 PBout(5) // PB7! q# ?/ F a+ X- W% q. \; T' H
- & Y; T6 f. b$ p% J% Z
- void HCSR04_Init(u16 arr,u16 psc);
* A7 M S: C% ?, h; j: n
0 T+ A }* T4 v7 W- #endif
& k/ |9 k! R# a9 ]6 k最后发现,输入捕获代码中,中断服务函数中,TIM2->CNT不能清零,因为初始化中,用的是同一个定时器的通道2,3,4。如果每一次中断函数的某个通道函数将TIM2->CNT清0,那么其他通道的记录的TIM2->CNT的值就发生变化,从而导致了各种各样的情况。
/ P' j$ \, k+ ^ }问题二就是从串口读取数据,当时挺崩溃的。首先是keil5模板问题,当时串口怎么都显示不出来数据,我们当时都很疑惑。一直反复的看代码,考虑各种情况,但还是显示不出来数据。一开始我们以为是超声波接受的反馈的数据不满足某个条件,所以没有显示。到后面查来查去,又在想是开发板并没有给电压?超声波集体歇B?最终发现,usart.c文件写的串口不是我们接线串口所对应的。当时心态挺炸的,改了之后终于可以测试数据了。 4 v# g5 w1 v) F+ e& e0 E' K
问题三是我们在没接电机驱动之前,超声波接收的数据无论准不准确,最起码能接收到,可是接了电机驱动却发现每次返回的值都是0。我们当时并没有找到原因,又在猜想是不是电机用到的定时器对超声波的定时器有影响?又在想是不是外部电子设备把信号影响了?又在想各种各样的问题?
! V2 z' C' O: R- z; S最终解决的方法是,串口模块给的电压不够。(我也不知道这样形容的对不对,但感觉就是),为什么这样说呢?
* k6 X2 j/ }2 ^8 I当时一开始我想的是,超声波的模块在用转串口模块给其供电时,是不是超声波模块的VCC和GND引脚并没有电压,从而导致信号发射不出去。于是我用万用表测试两侧电压,发现是5V没错。又在想是不是发出信号并没有发去,于是我让TRIG引脚一直为1,测试TRIG电压发现为2.6v左右。在此之后,我又用12v的电池降压给开发板供电,发现TRIG电压为3.3V左右。我想验证,是不是电压问题而导致的接收数据为零。所以我想用电池给开发板供电,然后打开串口监视器看数据。但是要想启用串口监视器,必须要用串口给开发板供电。最后我们选用了蓝牙模块,从手机的接收器来观察数据。终于,果然是电压的问题,数据成功出现了!!!(哭了)
; [5 A8 ^; m: I: ?2.用PWM调控电机速度这一过程能稍微简单一些,就是一开始还是电压的问题,四个轮子根本带不起来。反复查看代码后并没有太多问题,可是轮子还是不转,但是发现电机嗡嗡响,去掉一个电机后,将速度调大,发现两个轮子缓缓的动了。验证时,我们将轮子速度调小,发现轮子不转,证明了代码并无问题。
8 H; l# D8 _# B, a0 ?' Ipwm控制部分代码: - #include "dianji.h"
6 d) I6 i: m* a; {9 u. S - #include "sys.h"
4 h1 `8 Q; w. o! Q - #include "delay.h"& F- X; h- z5 F; b
- . T1 m9 E+ C$ F$ k x
- void TIM_PWM1_Init(u16 arr,u16 psc)% B3 `! d0 v% f- F/ i3 K, ^
- { / ~5 Z' A) n! D+ Y( d) l( m# d1 K
- //此部分需手动修改IO口设置
. s# b; j- L2 K5 C$ T - RCC->APB1ENR|=1<<1; //TIM3时钟使能
7 s& t1 ~5 d1 f; l" B# a6 y3 X - RCC->APB2ENR|=1<<2; //GPIOA使能' P) N# O* b- R
- RCC->APB2ENR|=1<<3; //GPIOB使能
/ p# i& Y) C- a; b \& k- O& c- Y - RCC->APB2ENR|=1<<4;
+ ^) J2 v. t6 ~7 ^1 C! }5 ^ - GPIOA->CRL&=0X00FFFFFF; //PA(7)PA(6)做复用,PA(3)是BIN1 PA(4)BIN2 PA(5)STBY
, J/ Z5 K8 @, L k - GPIOA->CRL|=0XBB000000;% v. G- p' s1 _3 o7 n3 Z
- //GPIOA->ODR|=1<<7;9 q* o2 W! X4 P9 F2 J$ J
- //GPIOA->ODR|=1<<6;
: [- u: k0 t3 O* O; @3 [* Y+ }& K. O: G; N - GPIOC->CRH&=0X000FFFFF;
* k7 \; }# W8 L$ a6 o! w - GPIOC->CRH|=0X33300000;& m" j, A4 W( Q; T# h9 T A
- GPIOB->CRL&=0XFFFFF000; //PB(0)是AIN1 PB(1)是AIN29 D& @; R5 @* x
- GPIOB->CRL|=0X00000333; E, f2 c8 h/ q2 f A; e
- TIM3->ARR=arr; //设定计数器3自动重装值
* d( g0 U7 ~! w9 d - TIM3->PSC=psc; //预分频器设置
# h1 Q( o, N$ t5 x7 p0 l - : ~( W" i, ^+ O3 {
- TIM3->CCMR1|=6<<4; //CH1 PWM2模式
9 A- D$ A- N; v - TIM3->CCMR1|=1<<3; //CH1预装载使能
; \5 R4 z2 r. k f& N* c - TIM3->CCMR1|=6<<12; //CH2 PWM2模式 % p* y4 z4 F3 r) n& \: Z( D
- TIM3->CCMR1|=1<<11; //CH2预装载使能
7 B' _. k5 u. `( {; d* q5 \( c - $ _( ~. g- M8 h4 I
- TIM3->CCER|=1<<0; //OC1 输出使能" X% y2 y+ K e+ h! F
- TIM3->CCER|=1<<4; //OC1 输出使能
( W' @) j; T& h- A, D' q - // TIM3->BDTR|=1<<15; //MOE 主输出使能
1 z( e* C, Q" z3 S - : b6 C- U2 |* ^+ N9 K2 h' @
- TIM3->CR1=0x0080; //ARPE使能
5 }1 x- L O5 p4 I - TIM3->CR1|=0x01; //使能定时器3 4 j+ E9 C# F- O s9 ~" q
/ i. y q# y% R$ O- RCC->APB2ENR|=1<<11; //TIM1定时器使能. A3 e) M8 j6 z
- GPIOA->CRH&=0XFFFF0FF0;
' z( a4 s* D, i0 I. i8 A* F - GPIOA->CRH|=0X0000B00B;
4 X; p% T+ L. c4 o. ?; D6 r - //GPIOA->ODR|=1<<8;/ F2 t# I6 F8 u: B( h+ E3 _
- //GPIOA->ODR|=1<<11;
: \5 f4 A z1 \9 ]+ o8 a0 M -
8 q# i" ~; S; ^# D2 ?1 { T - GPIOB->CRH&=0X0000FFFF;/ Z6 b' Z. \8 l0 w k; A6 X
- GPIOB->CRH|=0X33330000;
0 W s3 H6 T0 b9 `, p - ; [0 `* j: j: Q) ~' A
- TIM1->ARR=arr; //设定计数器自动重装值
- g: {5 @& F" G0 M/ U1 u$ _ - TIM1->PSC=psc; //预分频器设置
. y" y4 i7 k$ I* X3 O9 { - ! v; O5 m& t- r! \4 @
- TIM1->CCMR1|=6<<4; //CH1 PWM2模式
' P1 {" { i% F. V. y5 X; R - TIM1->CCMR1|=1<<3; //CH1预装载使能
# @6 t% g0 O e1 z. F! b- ` - TIM1->CCMR2|=6<<12; //CH4 PWM2模式 5 }" B8 |0 d& R0 p7 [% z. e
- TIM1->CCMR2|=1<<11; //CH4预装载使能
% v- C( v1 ~- J! V& q. \) B - D+ D) t1 w) V' T1 W2 h' Q/ U
- TIM1->CCER|=1<<0; //OC1 输出使能3 T- H8 @7 @! K& L& f A
- TIM1->CCER|=1<<12; //OC4 输出使能
! J/ V2 U8 k4 o4 H - TIM1->BDTR|=1<<15; //MOE 主输出使能
6 l. P8 N' F+ t' G9 e
4 w1 U% m& L% [3 G- TIM1->CR1=0x0080; //ARPE使能 6 x6 N) O+ d& t/ r" I9 A
- TIM1->CR1|=0x01; //使能定时器1
0 m3 B4 `5 s& j$ D7 Z0 s4 x" F -
& x# U: r3 s8 J. Z. R2 d - STBY=1;
9 a7 Z; [ L' o" ?5 d2 k - STBY1=1;) A+ o9 k. ]1 d5 T% y3 O
- }( Y ], s7 M" c8 {; Z* E9 ?8 @3 k8 q
- " s$ [9 c5 A: g* n$ q" T' t$ Z
- void GO(u16 a,u16 b)
0 V6 [' }0 Q( v+ J8 W7 @: B9 i! R - {
- S# q5 h4 Y( }5 ~; b$ X% m+ u - AIN1=0; //AIN1,BIN1,AIN2,BIN2控制轮子方向
/ v3 p4 g: Y5 S" l" [6 P' N - AIN2=1;
) F% F# l2 \4 E: {: p - BIN1=0;
& O/ O* I6 p( ^/ C( |3 b - BIN2=1;0 [% M5 j' `/ l9 z3 K: ]8 y9 J Z
- AIN3=1;# L" _, `5 \! E5 p8 u$ Z0 Q0 n) t
- AIN4=0;# s! ^3 q% s" o) x( O* T
- BIN3=1;) i% F- G4 X7 Q0 K" F, K
- BIN4=0;
# Y$ m0 X1 l! |3 V0 H - 4 t& q& p9 J5 B# w
- TIM3->CCR1=a;//右上,控制速度7 e/ Z. X" Y0 @ v& D; O+ }
- TIM3->CCR2=b;//左上
. U m$ g& d; q6 l - TIM1->CCR1=a;//右下, @# s) J5 Z7 {' J$ N( k& ~. r, z
- TIM1->CCR4=b;//左下5 Y: L5 S5 d, A7 }5 Z3 p
- //delay_ms(2000);1 g @, K7 |4 i& g9 v
- }* ?- e9 W, p8 G6 k5 V
* d/ c, N' m, }3 g- void STOP(void)
$ h' ~/ e2 o$ }. I- _ - {
3 l- G1 M; M3 L+ j' v n - AIN1=0;( X% z. E& m6 j4 Z
- AIN2=0;# j3 n7 r$ R+ z7 N
- BIN1=0;) u7 H# N4 L& |1 q
- BIN2=0;
. U7 ~! u$ U. r5 A/ ?5 \3 U( [+ ^ - AIN3=0;
- y& f2 B9 x- H L6 R - AIN4=0;/ O+ g+ E9 x% c, e
- BIN3=0;) E+ h& k# o( t
- BIN4=0;
& c5 V6 ^% @- H7 z" A3 F2 ? - }
2 y/ Q% o1 \* t; f/ X0 F$ u - 2 l; q: u* w2 @6 }: v0 C
- void BACK(u16 a,u16 b)& B, K, q: l$ G- `- i
- {$ q$ m J! T. I+ m" H
- AIN1=1;
- l% |' o. i- z - AIN2=0;: C- K" C1 G9 F2 Y c" _" A
- BIN1=1;
/ t. f! F9 N! Q+ M7 @1 e - BIN2=0;
' y# f: k [) P7 }) g - AIN3=0;$ }" m) B7 m3 n3 l2 d/ ^8 @
- AIN4=1;7 {) C* R0 x) P) @
- BIN3=0;- u% @+ Z/ k: I+ w8 \+ G
- BIN4=1; , W: T( D) M8 b; h
- 1 x2 ^6 [9 h V6 L
- TIM3->CCR1=a;//右上
$ c$ m# m* ~# K2 S) I - TIM3->CCR2=b;//左上
8 I0 r, _+ S! Q2 z2 M9 h6 A' m - TIM1->CCR1=a;//右下
. I( v, L6 u, @; K/ `2 L! Z - TIM1->CCR4=b;//左下1 ?" ?! h9 R& y# y5 k* M
- // delay_ms(1000);1 j6 S' {& Z# N0 `: a9 S6 C
- }* d6 J* c- A+ b8 O! U3 D
- 8 i1 W* g. e3 Q% p; ^; x
- void RIGHT(u16 a,u16 b)
7 C* X* C) K4 S" D, D3 |2 o - {
V8 N- |" Z5 s - AIN1=1;# ?$ ?# y; W1 O7 @3 u$ L
- AIN2=0;; W- t/ U4 _) L. j }7 w
- BIN1=0;& ^- M$ L1 Q3 R
- BIN2=1;
3 l9 ?; w) M2 Q1 l+ o& |% l( h - AIN3=0;
7 C1 S: I# p1 R4 ~2 ^. Y - AIN4=1;
- V6 m1 b3 R, L7 x7 }4 a" X5 s - BIN3=1;+ G a/ {. \6 ~7 Q% B, S
- BIN4=0;
e$ G) h9 l( V -
. V4 g0 i6 e) u* C& Z% ? - TIM3->CCR1=a;//右上! e; m' ]! K( V% M
- TIM3->CCR2=b;//左上
. L) U. U( ~- U0 M* C1 c- c - TIM1->CCR1=a;//右下
7 p4 {" `4 n3 Q5 R - TIM1->CCR4=b;//左下$ q) E! |' M: B9 v" `# b
- // delay_ms(1000);
5 }6 [) r5 x) ]3 k6 ~, K - }
( p: n5 ?7 C6 H
% G: t- n& J$ X. K, Z" `! _- void LEFT(u16 a,u16 b)
& k P6 m! b5 Y( |" E! H - {
" i8 j5 W: Z' F4 s' v! {9 t - AIN1=0;
) o: {5 G; q! O8 t( O$ a - AIN2=1;9 A3 K, ^) O$ |* r: z' N$ ?4 N
- BIN1=1; V7 y2 \% _7 S- W2 E& [ {$ G3 q
- BIN2=0;; P) @: Z ^& U+ i$ X2 m
- AIN3=1;8 W% Q* ~$ [% ~! G* s, X( Q! X/ C7 N6 Z, n
- AIN4=0;1 {1 G6 L' f2 Q4 w/ v9 R
- BIN3=0;
' z* ^$ M; s' g* y. Q; {7 L - BIN4=1; 0 Y; @$ n1 L' k9 j! \( p, w
- " |, z/ q. J/ [8 ?
- TIM3->CCR1=a;//右上- T8 y: L( {1 G: \8 W, {8 C
- TIM3->CCR2=b;//左上
6 N, Z/ s9 ]+ K) o( C$ u - TIM1->CCR1=a;//右下& W% {/ N# z2 M: ]6 a
- TIM1->CCR4=b;//左下) R) t/ o/ `2 ]1 d" B N7 p; x
- // delay_ms(1000);) [# S# u$ L( s! d8 s
- }
4 y5 j; V7 y1 U6 o' j3.蓝牙控制蓝牙控制这一内容是小伙伴写的,大概内容和串口一章内容相似,就是多做出了判断,即没通过蓝牙输入数据来改变小车此时的模式,在蓝牙控制模式下,也可以相对应用蓝牙控制小车的方向。我们用的仍是串口一来控制蓝牙,为什么这样做?一是方便,二是就如前面所说,电机和超声波的分压严重,在电脑上上的串口监视器得出的数据并不准确,所以还不如用蓝牙来看数据,于是我们直接用了串口一来和蓝牙连接。初始化问题并不需要要修改,直接调用uart()函数即可,在中断控制代码下加入接收数据而触发的各种就好了。 ! [) D4 }' f8 o6 W: |; k
蓝牙控制部分代码: - void USART1_IRQHandler(void)
) r" n" f0 ?! V* U) ?3 w' b - {
8 y) |0 k$ j- H - char res; + Z9 c0 o0 j2 Y0 W
- if(USART1->SR&(1<<5))
7 [- k: W9 U2 J& [, U4 O - { 7 N6 p+ H& B& e5 F: A
- res=USART1->DR;
, u0 S% c% D, }! N+ U. `* e* h - printf("\r\n%d",res);
# p% X' h3 y% q5 a4 ~ - if(res==50) //输入2为前进7 D3 ^* J3 q8 i% ^/ d! P" c7 }1 {
- { : |; u/ v. R/ T+ r2 R$ N$ j+ J
- GO(300,300);5 M& p1 \( E2 C+ H
- printf("\r\nGo Stright");
2 `5 B+ l5 r2 } - }
" s% \: l4 f; J7 y! U* ]+ O - else if(res==56) //输入8为后退
: G6 P0 L# N9 S$ \. H: f8 t - {
$ ]7 r8 R: j: S+ F" B' V - BACK(300,300);
% w6 V1 w+ ]4 J$ e; F3 P - printf("\r\nGo Back");9 h1 G/ @! s; d6 N/ h2 l
- }
4 C, v4 J3 U3 p. f - else if(res== 52) //输入4为左转
: S' G& j9 `8 g/ R) p6 Y* C - {
_" Q8 ^( P6 H6 y/ W; F - LEFT(300,300);6 f8 v; q: d* a$ \$ I
- printf("\r\nTurn Left"); 7 v# q( D1 H: d
- }
; U& ~, i% R8 R8 O U0 b6 g - else if(res==54) //输入6为右转
1 p6 _- s/ V) j* W: T1 p - {1 c' \" } H$ T: H, A
- RIGHT(300,300);
/ _: C3 e9 G# k - printf("\r\nTurn Right");. o' s/ `% S' J% l3 [
- }4 d; E- I5 R" Q
- else if(res==53) //输入5为停止: J* T' m- h& r; @3 y0 J; ~& f
- {) S1 N+ p6 `* {( `
- STOP();2 Y# s9 N7 @$ s: f( O* a
- printf("\r\nStop");
0 N( b7 \' `$ k9 m2 Y" F - }3 j6 P4 t& c3 A- i/ M; G: g' t
- else if(res=='9') //进入超声波避障模式
; k- B, n% a% W' E+ t - {
3 G1 {" d0 Y1 e8 Z2 | - opq=0;
( |( u+ ?3 P& L+ Y. E - }: Q& W: O: E2 ^3 o! X2 c
- }
+ `, l( f, g5 m) i' R - }
- B0 }+ G; W O% C2 C! U! A5 Y5 ?) ]总的来说蓝牙控制这块并没有踩多少坑(大概这不是我写的吧^ _ ^,感谢小伙伴) ( `* A3 @8 s% y8 Z8 N# J9 y
4.走矩形, z& b& ]$ q4 D P2 |/ {' z3 ~
8 l/ N& z5 e/ _$ y D& p8 v2 O E+ U走矩形功能也是小伙伴写的,设计思路大致是通过蓝牙输入长和宽,小车通过接受的数据进行矩形运动。在这唯一遇到的问题就是小车的速度问题和转向时间。这个是他们弄得,自我感觉还是很不好调的,因为要考虑电池可供电压,小车行驶的惯性,不同地面的摩擦程度等等。考虑的方面比较多,根据不同的情况可能还要修改小车的速度和转向时间。我们就是在光滑地砖上测得,摩擦力应该是比较小的。
# o8 e! ~# j+ i走矩形代码: - void Juxing()//小车的矩形运动函数+ C1 J2 l X$ `
- {- `4 {/ ?. Q; I/ n, R3 H0 P
- u8 chang,kuan,x,y;//chang、kuan分别是小车要走矩形的长和宽的值( Z$ }+ D* S0 \/ w* E' n# x
- delay_ms(200);4 A0 a3 N ^; N
- printf("Chang:\r\n");* w8 \3 b: r9 v. G/ Q
- while(1)$ w) m5 N" E* _/ w; z! i
- {
8 r2 Z6 t$ e% b# |" ^% L0 b - printf("Input Chang:\r\n");
4 S; N9 J0 V5 H/ G! t$ O# v - delay_ms(200);
5 c3 f$ k8 P, d' @3 K! x - if(USART1->SR&(1<<5))//当串口接收到消息后跳出循环9 v r2 h G2 b" e- f4 K
- {
% W' B1 ?8 {6 U" R - chang=USART1->DR-'0';//将字符型的数据转换为整型数据0 r3 [" q( t+ [' W$ k# w3 l8 f G
- break;
4 Y' q$ O M7 ?3 d9 s3 X - }
: ^, B& t- O" @: R c - }! G8 k) }* o( r8 k7 _
- printf("长:%d\r\n",chang);//打印串口接收到的数据
7 v" ~$ F# Z4 C* V" @% p( E - USART1->SR=0;//串口的接收标志位清零,为下一次接收宽度数据做准备
3 t+ d: g) f+ P0 d+ C - while(1)+ O8 J. C5 ?- ?% p \5 n7 N8 K
- {0 y1 H3 v. G7 D9 w' w+ F" Q
- printf("Input Kuan:\r\n");
3 v4 M. q5 N# O, Y& |( J - delay_ms(200);7 _" A6 P! [. V7 X$ e0 t
- if(USART1->SR&(1<<5))' {) C% j0 M# @. i/ p
- {
6 |- w' j+ R. ?; Q - kuan=USART1->DR-'0';//当串口接收到数据后跳出循环
& Y, m5 D7 z: z& }; D4 c. x - break;
; D# E- P* U* K; v( c - }. M2 \ \- M, ^1 b) x. [* _
- }
; E) k7 e5 Q5 _# b& D- ^ - printf("宽:%d\r\n",kuan);//打印宽度数据' D6 d% z- @9 [9 m5 O7 ~
- //当前小车速度为0.25米每秒则小车每走1cm要用40ms所以以1cm为单位每走1cm耗时40ms用for函数驱动小车运动" `- v/ h1 x. |2 I2 v9 U4 ^
- for(x=0;x<chang*10;x++)//直走长
: P0 _9 u; C* i6 ^ - {
/ o) p, z: V: j+ B$ C - GO(300,300);' g5 @1 [/ U% d# d
- delay_ms(40);) v+ |/ E- l% Q6 E6 `9 m
- }
4 j) @5 j* u7 w, B: e - RIGHT(300,300);//右拐, K$ z/ ~9 P8 m, \
- delay_ms(785);: ^4 j' M4 X5 m8 R
- for(y=0;y<kuan*10;y++)//直走宽% ?8 Q; q; @+ C3 c7 q7 y! |+ p2 z
- {
# T: p" v) @% k - GO(300,300);( a K7 T2 w. c) H. @" ? q% O
- delay_ms(40);4 y9 a2 K, a L. M# ]( o# j
- }; c6 F0 R1 J% T( k5 H E
- RIGHT(300,300);//右拐
0 R5 }( n4 k$ x* e* [ - delay_ms(785);
: {+ V7 A0 r( g( ? - for(x=0;x<chang*10;x++)//直走长; J6 P' @3 ?/ M+ j) }0 ]2 z
- {
' j2 Q; `% a0 w! M! u! Z - GO(300,300);" m" _: V+ T3 t7 z
- delay_ms(40);
. j" u1 k! b& q8 `' c/ [ - }
& y; e- u& I9 A6 \4 f8 E0 l, i - RIGHT(300,300);//右拐7 r9 W6 Q" B3 d" Q
- delay_ms(785);- D9 u- n* L+ Z
- for(y=0;y<kuan*10;y++)//直走宽
! K1 |" l+ E- p0 H% t/ D+ @0 Y& ` - {
7 f6 m P# v+ n' r - GO(300,300);8 F" s) |+ N; T u, `7 T/ T3 ^
- delay_ms(40);
, _8 x( G" { i - }
# a; F: f, K& e( X% X - RIGHT(300,300);//右拐
2 `, c1 |$ Y$ C2 x' R2 a) u7 b - delay_ms(785);% V3 e7 O5 l: q
- STOP();
+ }$ e7 }9 k( J$ F! f0 c -
% q% n2 ]* \4 ~0 K8 ^8 A& g/ t转载自: 古月居
; G7 o! B1 |& n& X+ c* W |





 STMCU小助手
发布时间:2022-9-3 15:17
 微信公众号
 手机版