生成例程3 t; g: r+ f: e% ~3 _+ C2 z
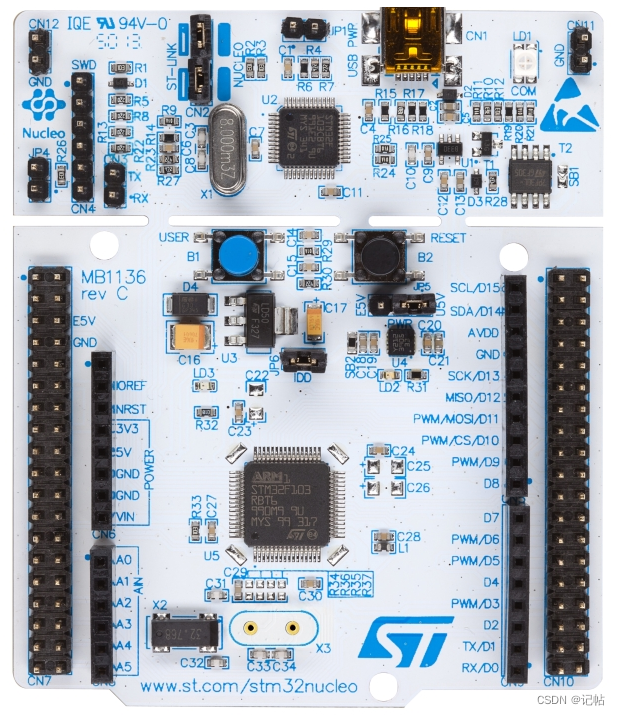
使用STM32CUBEMX生成例程,这里使用NUCLEO-F103RB开发板
, c% q5 L9 D z C! w8 e# s+ i3 d/ E! |% e/ h

8 Z% L) p1 T2 q1 q; U' m) a" i0 D# ?; h
查看原理图,PA2和PA3设置为开发板的串口。6 B% T6 t# u8 O- n
 7 ]% n0 `! D: \" U9 P
' Z8 `( q$ \3 [ r. j# w
配置串口。3 z' C1 U6 n5 V
* o. L1 W8 }' L$ K

/ ]4 n1 @3 Q. n3 C. v
, U! d- S3 Q9 M. E% z开启中断。
# W. h4 a7 ~/ _0 g
6 t1 F5 }6 f9 M% _
 ; ?9 Z8 i7 c! ^3 i5 E
1 |3 Z8 ^) |6 o5 Y
查看原理图,Arduino的接口A0-A5都是AD口。& h% H5 w. Y( F6 \2 t" k, E
7 f+ |7 d4 [! P# h/ K( J

# Y, H6 S& ]- L7 ]& `4 E+ d6 s& R8 U8 h8 Z3 r2 ~6 |
ADC通道配置0 M" }, r _5 ^/ N* c6 G9 u
0 p/ m% R7 Y0 P" [; e

4 W3 ~3 u& { a: A% r
. f4 R/ b+ P$ e1 D3 q/ kADC1配置。
0 c5 ]- u2 f0 r$ { h* E
& f; j3 v" ~ ?3 n

8 }) b5 Y v$ w6 c$ } p' @5 a+ l0 S$ T
ADCs_Common_Settings:$ |4 Y3 V- U2 X C7 k. t$ w1 j w
Mode:Independent mod 独立 ADC 模式,当使用一个 ADC 时是独立模式,使用两个 ADC 时是双模式,在双模式下还有很多细分模式可选,具体配置 ADC_CR1 UALMOD 位。
- o4 V2 R5 }" |9 x, q, q2 v# ]; B4 m$ C% u
ADC_Settings:8 x( k# a( {! S, Q& z1 K
Data Alignment:& W O4 A) c5 Z
Right alignment 转换结果数据右对齐,一般我们选择右对齐模式。
( p: ?- i) u. O' x% _Left alignment 转换结果数据左对齐。) Z0 ?% Y) z! v' w, M) r
Scan Conversion Mode:) V2 c* o+ g' v6 {$ S" _
Disabled 禁止扫描模式。如果是单通道 AD 转换使用 DISABLE。
3 }2 `$ [' \, }* G+ L; t0 o1 XEnabled 开启扫描模式。如果是多通道 AD 转换使用 ENABLE。/ _5 O @: ?7 ~3 c4 }
Continuous Conversion Mode:
5 I0 r+ Y7 U& KDisabled 单次转换。转换一次后停止需要手动控制才重新启动转换。3 J" K2 _. M# }9 ]
Enabled 自动连续转换。0 }1 W x A, Z+ w; G, I) k$ g
- I1 m) S& D) t- C, j6 x7 D8 h5 _) b
DiscontinuousConvMode:
$ N* N3 ~% E5 L( HDisabled 禁止间断模式。这个在需要考虑功耗问题的产品中很有必要,也就是在某个事件触发下,开启转换。# ?9 c8 c( L. N( k* Q& g
Enabled 开启间断模式。5 ~7 P2 H7 a- k% ~9 R, s
5 b' ]# G2 H5 [* u( t' Y/ E- k1 ]# DADC_Regular_ConversionMode:
9 x K3 {7 T9 u0 y& e& oEnable Regular Conversions 是否使能规则转换。$ T1 N8 }0 g2 s4 o# |: @ A
Number Of Conversion ADC转换通道数目,有几个写几个就行。: E9 {4 @/ L! V+ r
External Trigger Conversion Source 外部触发选择。这个有多个选择,一般采用软件触发方式。' r- Q0 a$ D% S: E5 H4 Y% Z' T
- l+ G! r( E' v
Rank:4 B3 A r, x! \$ o
Channel ADC转换通道
9 `! a( F* }; ~$ k. qSampling Time 采样周期选择,采样周期越短,ADC 转换数据输出周期就越短但数据精度也越低,采样周期越长,ADC 转换数据输出周期就越长同时数据精度越高。
! h- O: [- s$ ~, o3 B# X2 g. r6 D* |/ r6 c) l6 ]* F
ADC_Injected_ConversionMode:" ^; O, ]0 j. o
Enable Injected Conversions 是否使能注入转换。注入通道只有在规则通道存在时才会出现。
$ E4 A* ~- u G8 C
- @8 Y2 N; V: \# wWatchDog:9 \; y" T3 _+ X6 `2 R. V
Enable Analog WatchDog Mode 是否使能模拟看门狗中断。当被 ADC 转换的模拟电压低于低阈值或者高于高阈值时,就会产生中断。$ p4 N$ Z P( R
: U" ]9 C; ~7 U' ]8 N
ADC2配置。
7 h( J' |/ f! h( C+ z0 q' o9 @4 [4 a+ D& N

* y W3 f3 D' [+ g* u( ?" ]9 t4 T/ z8 F
生成独立的文件。
2 b4 h5 \' j, R) ~2 v5 P @$ l$ G {6 u8 s/ l6 p, A& Q
 ' T) T3 A* {6 D+ G, u
% k9 B1 F# Q) qSTM32CUBEIDE配置
! S- u4 J4 N7 y1 H" U0 f$ k1 v$ v3 V% n v
 6 \( G; {7 n8 C% s2 x% N0 n! g* O+ `
$ q! q/ c, c$ _; B
若需要打印浮点型,需要勾选下面的选项。
2 Z4 K# A1 F9 A) l6 A* `3 }: ^! \
% C+ J% E& d8 P5 h3 [5 J# o
 . k' W+ ^; m% s9 _2 L" A( O8 _
2 \6 y V( Q1 W5 L$ h" S
串口重定向* d, `" u! X' f0 c
在main.c中,添加头文件,若不添加会出现 identifier “FILE” is undefined报错。
6 A" D" R& N+ v& a" k- b$ l) F. k% ^6 d5 f- Z3 ^7 `
- /* USER CODE BEGIN Includes */7 U' ^1 `1 b @
- #include "stdio.h"+ j8 c: Z3 q* u1 m0 V/ R8 r/ t
- /* USER CODE END Includes */
. d: f4 ]- G4 t% O; x函数声明和串口重定向:! H$ H$ v/ V% ~$ i5 U: \
1 Q; z" c/ _0 {+ W4 R
- /* USER CODE BEGIN PFP */
; g8 b/ s( F3 d, w; F% ~ - #ifdef __GNUC__ //串口重定向
8 @1 F9 u7 f: B1 |1 x - #define PUTCHAR_PROTOTYPE int __io_putchar(int ch)& s! h: k' X" t c* c3 |
- #else. J0 _( Q' c( H* Y
- #define PUTCHAR_PROTOTYPE int fputc(int ch, FILE *f)
0 I" B( s. x0 @4 Z - #endif
+ V9 n) X) }' H6 K( u9 v& C# E+ m - PUTCHAR_PROTOTYPE" @7 V+ o4 |- c5 D
- {: X7 U6 }: M4 A
- HAL_UART_Transmit(&huart2 , (uint8_t *)&ch, 1, 0xFFFF);
4 s* \& R/ z8 N - return ch;
, \. g0 C. r1 C. I - }
5 j. }9 {& K' p4 U* O/ g3 y/ Y% z E - /* USER CODE END PFP */
代码
! y& k% e/ z7 L3 h, `9 L定义变量,存放采集到的数据。; M6 f$ a( ]& D5 v
& W8 o3 p, C! o0 j& F, P& s- /* USER CODE BEGIN 0 */
# v0 t4 V- o. g& B; ^ - uint8_t i; P1 I$ \8 |6 a3 U3 e P5 `
- uint16_t adc1Buf[3];//ADC1数组" d o2 O. O" [6 h
- uint16_t adc2Buf[3];//ADC2数组
1 f* r: |- |8 k% c$ ^" \* T - " f5 \4 c! M) ^1 k, f4 P% @
- /* USER CODE END 0 */
! }2 G. b3 C1 y: B# F( i! [( ^: bADC校准。
$ r l/ S9 X' F! F+ l* l( V$ v
9 t+ `9 E6 L/ r$ m. c- /* USER CODE BEGIN 2 */2 k3 L! ]% \! j. x; ~# I) Q D
- HAL_ADCEx_Calibration_Start(&hadc1); //ADC校准
+ S( \! s, m& g& q: b - HAL_ADCEx_Calibration_Start(&hadc2); //ADC校准
, m# [0 }! X/ w, S0 R - printf("ADC Demo!\r\n");+ ?3 Q4 ?0 u4 Y4 Z* Q' v
- /* USER CODE END 2 */
* _$ m: X! j) s, z5 i) v0 a采集数据。: V! D. a, Q! X$ A
" S2 ], I, ]( \2 J; d5 w- /* USER CODE BEGIN WHILE */% R/ y/ P5 L( s" F5 J
- while (1)
! q$ X; r8 w( Z4 E {; ], k - {
. v7 \1 k9 d }" D - /* USER CODE END WHILE */
5 \/ J P x4 { - 5 v+ m- {( S! x' A0 j( M
- /* USER CODE BEGIN 3 */$ p. e4 Y7 ?: h' N7 C
- i=0;
+ t8 ~, k: v% \ - while(i<3)
; Q# U. u& I M( u/ [8 w - {
0 ~: o3 f( t3 O6 O& c3 t - HAL_ADC_Start(&hadc1);//启动ADC( Z5 r) F0 u) R1 r2 V R. H: R" F
- HAL_ADC_PollForConversion(&hadc1,0xffff);//表示等待转换完成,第二个参数表示超时时间,单位ms.
4 J3 w7 Q) X s! K5 D - //HAL_ADC_GetState(&hadc1)为换取ADC状态,HAL_ADC_STATE_REG_EOC表示转换完成标志位,转换数据可用。
! y; [4 {3 I! l3 _# c4 j - if(HAL_IS_BIT_SET(HAL_ADC_GetState(&hadc1),HAL_ADC_STATE_REG_EOC))//就是判断转换完成标志位是否设置,HAL_ADC_STATE_REG_EOC表示转换完成标志位,转换数据可用
; U$ Q) D. k% Q8 ~, _ - {
- K6 F& d' y, ]- p - //读取ADC转换数据,数据为12位。查看数据手册可知,寄存器为16位存储转换数据,数据右对齐,则转换的数据范围为0~2^12-1,即0~4095.$ V* \+ |% z7 g5 m2 ?; H2 s
- adc1Buf<i>=HAL_ADC_GetValue(&hadc1);
/ r1 Z' R0 S2 l) [1 ~ - i++;$ q5 p" _+ t- ^% U q* y; W" {
- }
/ g) J1 P2 [& B. C) `, W+ d0 f& Z - }
5 M- F: ~6 F+ f# P3 b - printf("\nadc1_IN0(PA0)=%4.0d,voltage=%1.4f",adc1Buf[0],adc1Buf[0]*3.3f/4095);
* {9 ]6 y W; ?: N1 A6 Q6 s - printf("\nadc1_IN1(PA1)=%4.0d,voltage=%1.4f",adc1Buf[1],adc1Buf[1]*3.3f/4095);
. B* g2 z1 W7 y5 {1 c0 _9 d - printf("\nadc1_IN4(PA4)=%4.0d,voltage=%1.4f",adc1Buf[2],adc1Buf[2]*3.3f/4095);
. h% `8 p6 k/ @" U - HAL_ADC_Stop(&hadc1);
0 Z5 H4 j. [$ U' I% k' v - HAL_Delay(500);7 B5 X$ b2 T. t% w, C6 O
- i=0;8 p U# j- P7 {) S; F
- while(i<3)
5 h/ ^4 G+ {, I: R( ?0 } - {
. U9 h; L# K% L. J - HAL_ADC_Start(&hadc2);//启动ADC
3 k; q' C6 |: L9 v - HAL_ADC_PollForConversion(&hadc2,0xffff);//表示等待转换完成,第二个参数表示超时时间,单位ms.' w% a7 I" H& m/ P( J
- //HAL_ADC_GetState(&hadc1)为换取ADC状态,HAL_ADC_STATE_REG_EOC表示转换完成标志位,转换数据可用。
" x$ k% M8 i8 u( K: O+ B2 p - if(HAL_IS_BIT_SET(HAL_ADC_GetState(&hadc2),HAL_ADC_STATE_REG_EOC))//就是判断转换完成标志位是否设置,HAL_ADC_STATE_REG_EOC表示转换完成标志位,转换数据可用$ C5 Y) t+ G4 F) n2 E2 G0 w, e
- {6 [2 m4 |! i0 }4 P9 j, L) o
- //读取ADC转换数据,数据为12位。查看数据手册可知,寄存器为16位存储转换数据,数据右对齐,则转换的数据范围为0~2^12-1,即0~4095.
z& w$ `5 a6 @: `' V - adc2Buf<i>=HAL_ADC_GetValue(&hadc2);
9 i! M: ^0 B* n6 G+ I6 A - i++;
! \: A- s' {+ E - }- Z; O4 Q6 X4 L& Z3 t; _7 b
- }
+ y9 H7 N; A3 U3 ^. r) e - printf("\nadc2_IN8(PB0)=%4.0d,voltage=%1.4f",adc2Buf[0],adc2Buf[0]*3.3f/4095);
" |/ E7 d: K/ N- a! f7 { - printf("\nadc2_IN10(PC0)=%4.0d,voltage=%1.4f",adc2Buf[1],adc2Buf[1]*3.3f/4095);
* S# ~, R K7 Z. t3 Q - printf("\nadc2_IN11(PC1)=%4.0d,voltage=%1.4f",adc2Buf[2],adc2Buf[2]*3.3f/4095);8 {- P j5 O! G) z2 ]
- HAL_ADC_Stop(&hadc2);
$ \. D/ x+ B$ ^7 E8 L H - HAL_Delay(500);& n& |6 a+ j, ^5 O8 {) s
! e, z" i) e: Q" W! C) ~
, J8 j S E9 D% Z4 F/ Q z% o- }
) x6 l; j4 n2 Z0 ?% H6 Q( _, d3 { - /* USER CODE END 3 */5 ^9 U/ S, a4 p# }5 p4 l
- </i></i>
测试结果
* j: j. { ~! N; F9 L& a输入固定电压进行测试。
2 i( j5 \. P- W
& g' l$ ^( \4 i3 h3 x3 i
+ d6 L, X, h: e6 b- L4 I) a
* }- A; M+ ]$ c- L# l测试结果如下。
' g* C1 J: \. x

1 X, F. ^' n. W' I* U9 I, w, r2 O# i/ C) Y6 D' v. u) ~
————————————————
0 |+ Q& p% b4 L& M/ G9 V版权声明:记帖) M( z6 w3 m7 W! C( ^
) K6 a" Y! w4 p1 y, h+ n
( @6 B& b: p% t& ]" U3 M
: A- t8 T# n" `1 f. ~ |





 STMCU小助手
发布时间:2022-9-5 21:35
 微信公众号
 手机版