生成例程0 D8 v B) {0 z: n/ v9 H @+ R
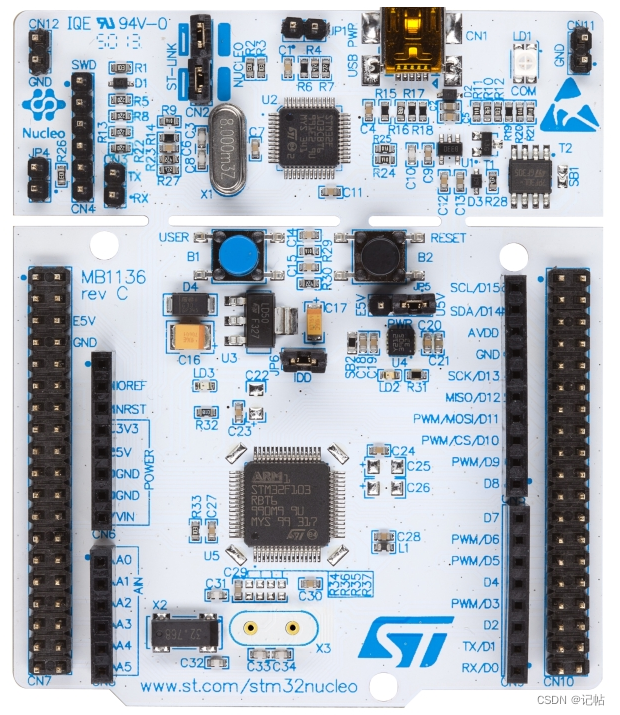
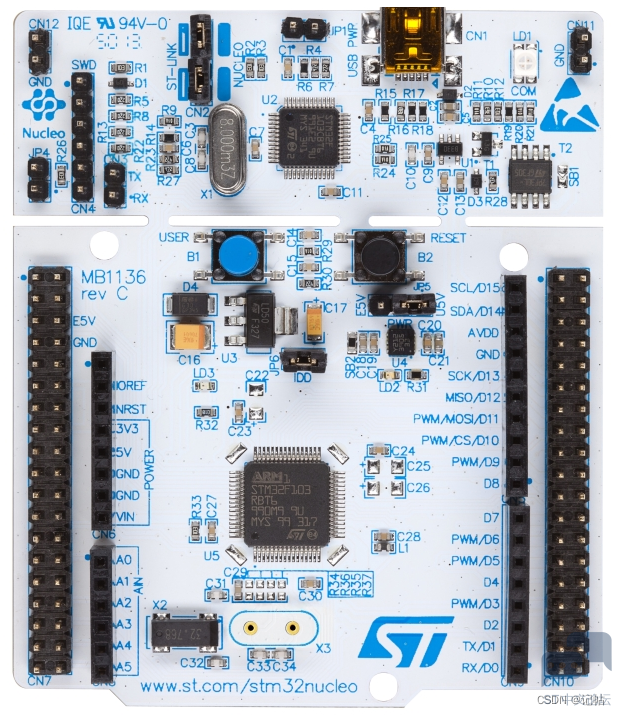
使用STM32CUBEMX生成例程,这里使用NUCLEO-F103RB开发板
+ B6 ~: I/ ]0 m+ R7 _- J9 A4 H& C( {1 X' G2 b: A
 + j- |1 P, G- w6 q1 T' U
3 w$ n: ]5 [% q$ o8 E
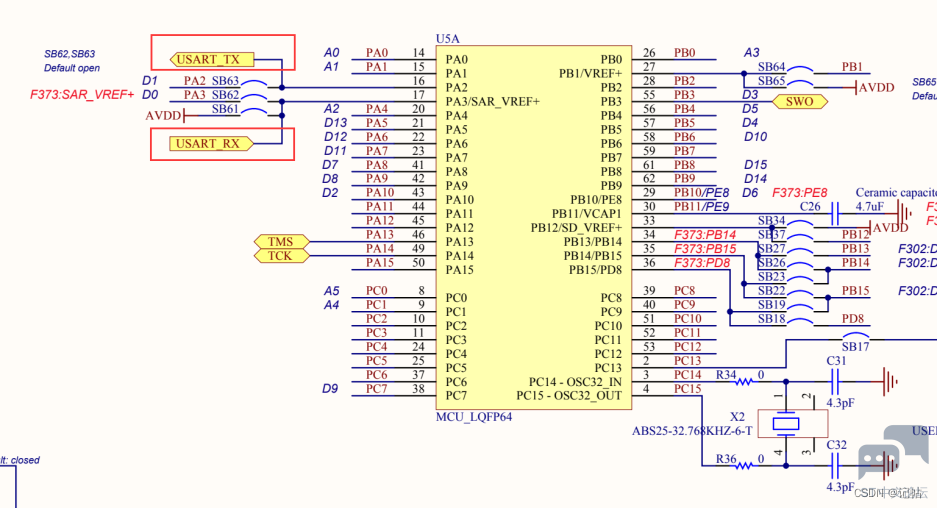
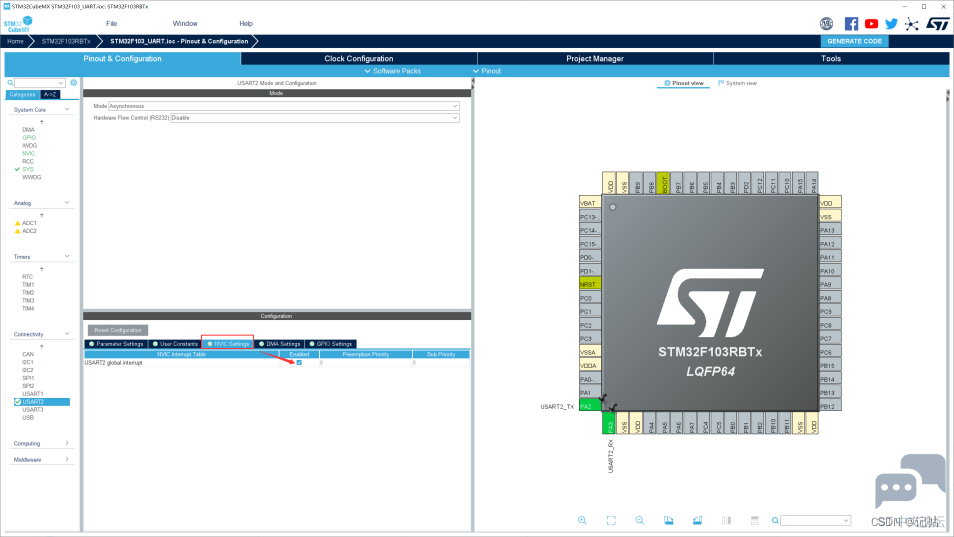
查看原理图,PA2和PA3设置为开发板的串口。. `# Q; M. S" _; q5 p' F* w
/ B T* X+ X/ S7 |
7 T- `% x1 l, F" d6 N+ k: p& ]+ t7 N' g) ~' X! B
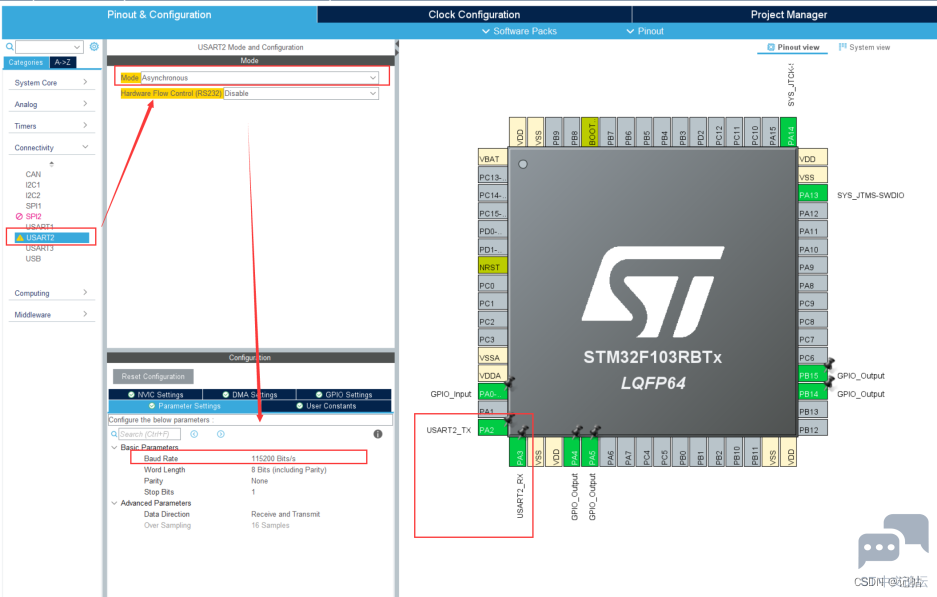
配置串口。$ P" o$ ]$ y5 p% b* _
2 s& m; A" m& K! P; e( K
' r9 a$ F" d# @$ k! |2 U
8 x; d% R6 F/ @7 R2 I2 L开启中断。
4 K0 w( l% y8 d0 `$ Z" j) D
& A2 x0 D7 C, r) T
 ! Y- |2 ^; W. `* w$ C0 o
# S8 E* x- E$ v* D& h( _
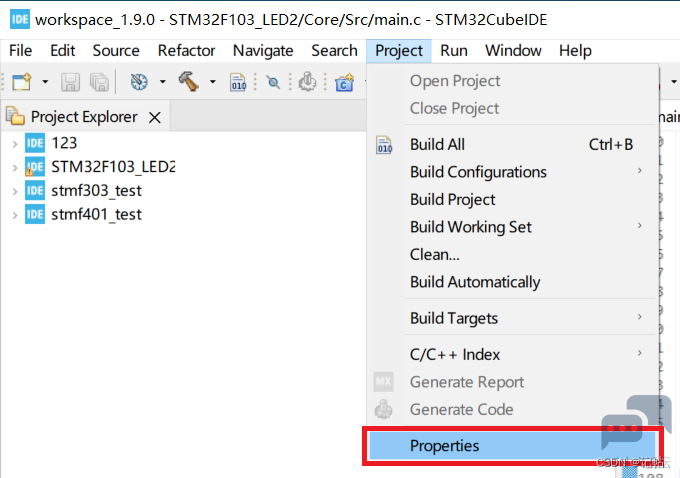
STM32CUBEIDE配置! b( o% U* u5 s$ ^4 S* i
% L) ~( K8 N7 }
* h' E" y0 K, x+ [) t* h5 u% {8 C
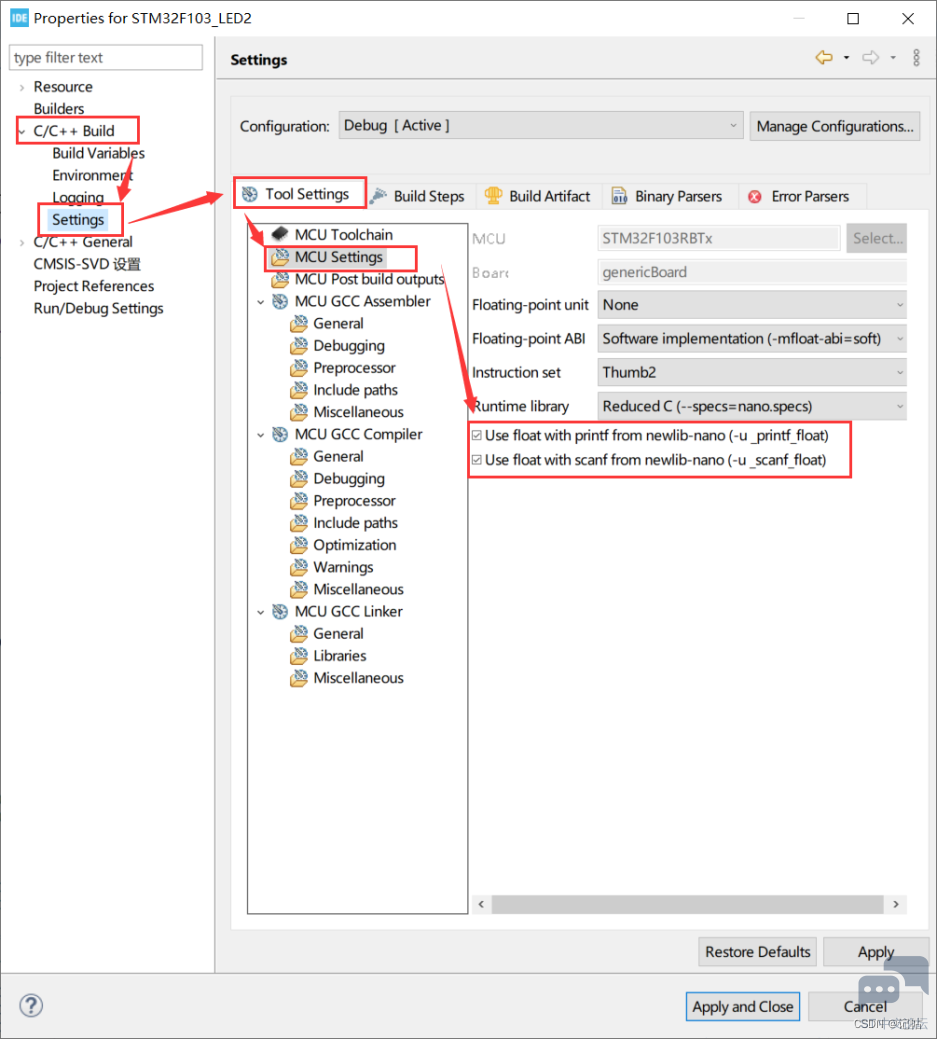
若需要打印浮点型,需要勾选下面的选项。4 Z+ a7 X2 j- C8 J6 f. B# Z' }3 Z) q
f) R: G% u/ u3 X. N, a0 X3 b
 ! w# P* W5 g. v8 p, Y! V
' G' W4 q# I* r0 k串口重定向+ F9 Q1 |, T6 F! ^. h
在main.c中,添加头文件,若不添加会出现 identifier “FILE” is undefined报错。; q5 m" G& X2 y: z+ m$ G7 L* H3 }
& E: c% G T' i, R$ g8 h b* U6 I4 F- <p>/* USER CODE BEGIN Includes */</p><p>#include "stdio.h"</p><p>/* USER CODE END Includes */</p>
) ~7 D( r- n% V3 ], T* d) p. \4 y函数声明和串口重定向:8 ]2 J/ o) I- |# D @2 P
& A! K" t& g0 F: S7 q5 {4 l- <p>/* USER CODE BEGIN PFP */</p><p>#ifdef __GNUC__<span style="white-space:pre"> </span>//串口重定向</p><p>#define PUTCHAR_PROTOTYPE int __io_putchar(int ch)</p><p>#else</p><p>#define PUTCHAR_PROTOTYPE int fputc(int ch, FILE *f)</p><p>#endif </p><p>PUTCHAR_PROTOTYPE</p><p>{</p><p> HAL_UART_Transmit(&huart2 , (uint8_t *)&ch, 1, 0xFFFF);</p><p> return ch;</p><p>}</p><p>/* USER CODE END PFP */</p>
9 l9 {( P0 N% p) G q) g9 W( a串口发送接收函数
! G( D& E4 h3 |$ |一般情况下,串口发送接收函数有如下所示。
5 D/ y k. M% {2 x6 y● HAL_UART_Transmit();串口轮询模式发送,使用超时管理机制。
8 @. n" h _ ^. P● HAL_UART_Receive();串口轮询模式接收,使用超时管理机制。$ R' v5 [* Y! x _
● HAL_UART_Transmit_IT();串口中断模式发送
8 h* W& [- x5 I7 i& D● HAL_UART_Receive_IT();串口中断模式接收
" V5 X1 q, I& p( G. _* l5 I3 W4 m● HAL_UART_Transmit_DMA();串口DMA模式发送, p! a4 ?$ L) W/ E' h4 @3 ~/ P
● HAL_UART_Receive_DMA();串口DMA模式接收
( h; R- v; @5 c) ]+ q& a& L( S( f* I7 y/ G+ s
HAL_UART_Transmit()发送
) {) [ m* R$ `1 h通过轮询,将数据发送出去。6 v# s" R) K! |8 h
4 _8 \* v) M: l0 n2 f: i9 c
- <p>* n, ?* i2 O* O% r8 f5 y6 L4 D3 |
- </p><p><span style="white-space:pre"> </span> uint8_t buffer1[10]="0123456789";</p><p><span style="white-space:pre"> </span> HAL_UART_Transmit(&huart2, buffer1, 10,0xFFFF);//把buffer1的内容通过uart2发送出去,长度为10,timeout的时间是0xffff</p>
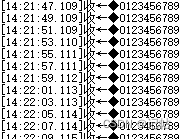
" i3 f1 {. v: I- h: {3 U% t5 l演示结果如下所示。. ]5 k2 l% f; A% C# H2 A
* M, _; }. \( s+ q8 T
 2 G3 v( s9 G! F3 [
: n' ?' t- |; o& r3 Z5 g( N
HAL_UART_Transmit_IT()发送
3 u4 f& y H2 a1 X. G* P: t通过中断模式发送,这个模式下需要开启串口中断,否则无法发出数据。
8 d1 i' G- I y. M/ Q: W5 k: s2 E% U( _/ i1 {! I
- <p><span style="white-space:pre"> </span> /***********方法1********************/</p><p><span style="white-space:pre"> </span> uint8_t buffer2[10]="9876543210";</p><p><span style="white-space:pre"> </span> HAL_UART_Transmit_IT(&huart2, buffer2, 10);//把buffer1的内容通过uart2发送出去,长度为10,</p><p><span style="white-space:pre"> </span> while(huart2.gState != HAL_UART_STATE_READY);</p><p>: O% _9 p. {; R' E
- </p><p>7 Q) |- Q# _+ u( |6 l
- </p><p><span style="white-space:pre"> </span> /***********方法2********************/</p><p>//<span style="white-space:pre"> </span> uint8_t buffer2[10]="9876543210";</p><p>//<span style="white-space:pre"> </span> HAL_UART_Transmit_IT(&huart2, buffer1, 10);//把buffer1的内容通过uart2发送出去,长度为10,</p><p>//<span style="white-space:pre"> </span> while(HAL_UART_Transmit_IT(&huart2, buffer2, 10) != HAL_OK);</p>
上述代码中,可以不使用while进行等待也可以发送,但是需要注意不能未发送完毕又重新发送。" C8 R" }/ ], b* b
演示结果如下所示。' f: c; u1 J* N Y. c% {+ C
6 u5 }1 k/ h% D, P
HAL_UART_Transmit()和HAL_UART_Transmit_IT()对比
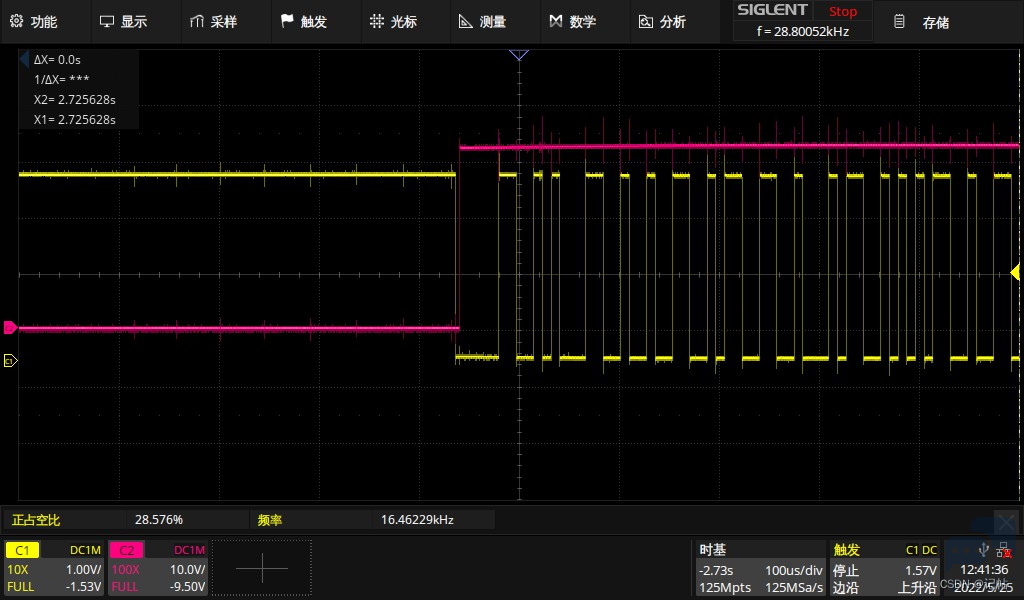
: Y- ~4 c$ i; I" t8 P* X) |) N+ a若HAL_UART_Transmit_IT()不使用while进行等待,他的波形图如下所示。
% M# p5 Y( }- H) _- I8 V- ~0 V黄色线为波形,红色线为发送后的电平翻转。
$ e$ U! a& ~. D( c9 M' c: C, ?" S5 h6 ?
 & V$ z. H7 h; H
# x3 \/ |# a: \; R) lHAL_UART_Transmit()发送如下所示。
- | M* C6 P! T+ ]1 M) e. j3 Y3 b9 e8 A5 p7 Y' e) x5 u. [) D

- H$ d! a8 X; l# S6 N5 I b: w* {
可以看到,HAL_UART_Transmit()发送必须要等待发送完毕才可以接着往下执行。
8 R K* G' a# j: C0 M1 }HAL_UART_Transmit_IT()为中断发送,可以在发送数据时候执行其他指令。. E; @% R- M; j
3 i/ C3 N) _6 E9 {% l
HAL_UART_Receive()接收$ e7 A$ R3 T% r; F# F6 N- C) h6 u
串口轮询模式接收,使用超时管理机制。( Z0 D, H6 U2 e0 _$ }' \
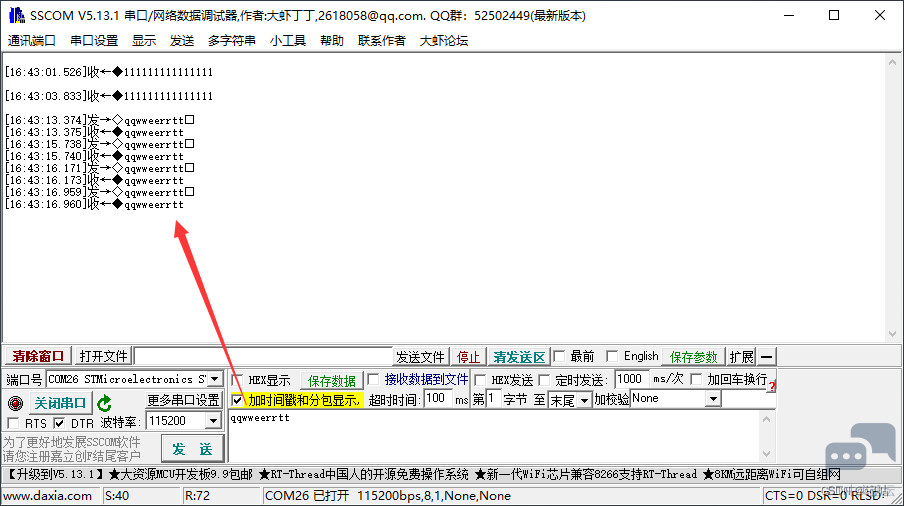
例如接收一个10个数据。
1 E1 H3 n5 [3 @5 K9 y- `3 S: P% F* `
/ @( D9 u& d6 z# f) x: B5 E5 ^1 g- <p><span style="white-space:pre"> </span> uint8_t rxdata1[10]={0,0,0,0,0,0,0,0,0,0};</p><p> /* 判断是否接收成功 */</p><p> if(HAL_UART_Receive(&huart2, rxdata1, 10, 10000) == HAL_OK)</p><p> {</p><p> /* 将接收成功的数据通过串口发出来 */</p><p> HAL_UART_Transmit(&huart2,rxdata1, 10, 0xffff);</p><p> }</p>
2 N5 a2 _% c- k9 d3 V( v测试结果如下所示。( o" h7 j I, o% B6 r
9 N7 p" o; k# X7 `& i5 M0 S' g* G+ K$ ^
3 A2 w' u/ s/ {. ?! C+ r5 K Q! m, u
HAL_UART_Receive_IT()接收; _& _" k* Q$ H0 U, W" q9 ~
串口中断模式接收,这样就可以不需要等待,单片机在没有数据接收时候可以进行其他工作。
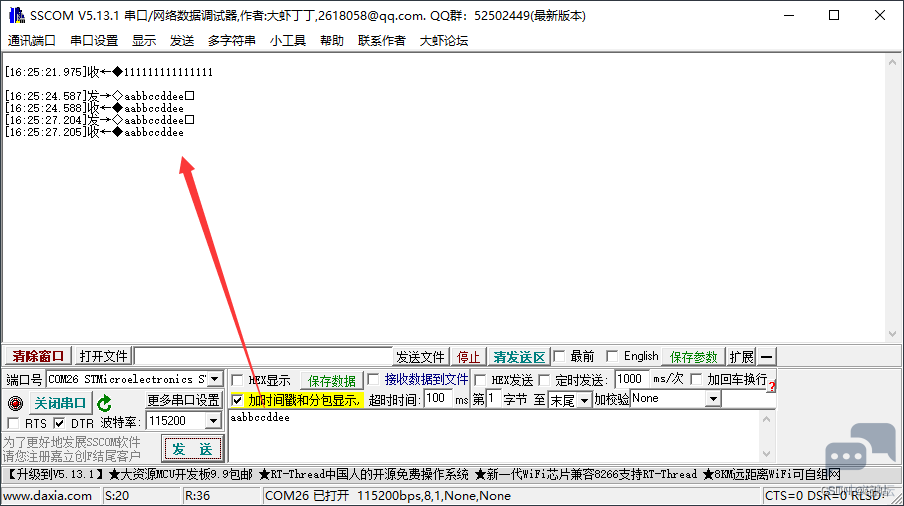
, O5 `& C. C0 K0 m( e" s7 u例如接收一个10个数据。
) b% R9 W5 @1 k4 |定义接收数组。8 n% o3 K6 r3 ]
6 T6 _1 s7 |9 C$ {- <p>/* USER CODE BEGIN PV */</p><p> uint8_t Rx_Data[10]={0,0,0,0,0,0,0,0,0,0};</p><p>/* USER CODE END PV */</p>
- X! Z5 \' K* U开启接收中断。' H# E9 m$ z0 G
% Z0 j( G- E; [7 L7 ?- <p> /* USER CODE BEGIN 2 */</p><p> HAL_UART_Receive_IT(&huart2, (uint8_t *)Rx_Data, 10); //开启接收中断,接收10个数据到Rx_Data</p><p> /* USER CODE END 2 */</p>
( J8 w7 c$ \) s+ l. T3 Y0 O读取回调函数。+ h9 v9 x0 @. Q! k
' y; R6 \# j# o) r% M- <p>/* USER CODE BEGIN 4 */</p><p>void HAL_UART_RxCpltCallback(UART_HandleTypeDef *huart)</p><p>{</p><p><span style="white-space:pre"> </span>/* 将接收成功的数据通过串口发出*/</p><p><span style="white-space:pre"> </span>HAL_UART_Transmit(&huart2,Rx_Data, 10, 0xffff);</p><p><span style="white-space:pre"> </span>HAL_UART_Receive_IT(&huart2, (uint8_t *)Rx_Data, 10); //重新开启,接收10个数据到Rx_Data</p><p>2 n9 R$ E& G- n! s' ^
- </p><p>}</p><p>/* USER CODE END 4 */</p>
6 n4 Z1 `) W7 C9 e测试结果如下。
/ B {1 u( I- j
4 \5 H( z; W/ l
 ; F2 w! t9 Y5 n
+ m! y) F5 [: N2 L$ ^ _HAL_UART_Receive_IT和HAL_UART_Receive的区别就是:中断接收是有数据到了才去读;直接接收是直接读取,如果超时就返回。
. f1 y' R6 M" s————————————————6 ^+ W: ?' t5 H. Q% _8 o
版权声明:记帖
- A8 \1 f7 M+ N9 t5 g& p- S3 T( J0 H3 B
|





 STMCU小助手
发布时间:2022-9-5 22:43
 微信公众号
 手机版