STMCU小助手
发布时间:2022-10-12 17:47
|
抖动模式(Dithering mode)( q8 T' a# a; r& f! Q, q! x 在查看手册的时候发现了这个模式,第一次看没看懂(可能是太困了),今天又看了一遍手册,大致理解了这个模式的作用。8 T: X( M1 p& R1 Q6 ? 抖动模式的功能就是增加PWM的分辨率。5 }5 P; F, v# K6 f2 o1 K 手册的介绍是这样的: 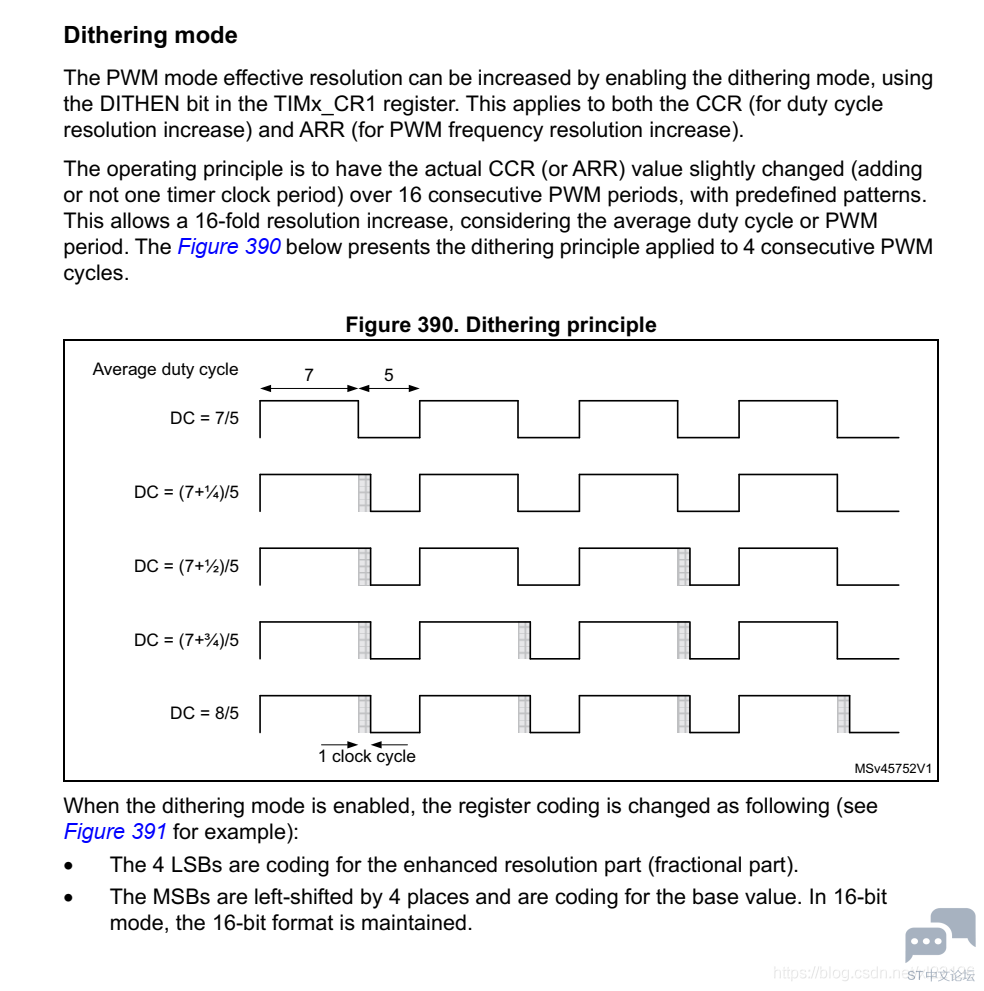
, D) j% S) O& f6 f: r 抖动模式 PWM的有效分辨率可以通过启动抖动模式来提高,使能TIMx_CR1寄存器中的DITHEN位来启动抖动模式。这适用于CCR(占空比分辨率增加)和ARR(PWM频率分辨率增加)。( S% N6 L- l p. m 其工作原理是在16个连续的脉宽调制周期内稍微改变实际的CCR(或ARR)值(增加或不增加一个定时器时钟周期),并预先确定模型。这个考虑到平均占空比或PWM周期,可将分辨率提高16倍。下图显示了应用于4个连续PWM周期的抖动原理。3 Q: l5 \: E3 e: F1 m; T6 J 2 q+ S9 t5 ^0 y0 Y4 H 图中就可以看到启动了抖动模式后,增加了分辨率。3 Z$ T" I _' ~2 h , h6 D n5 m7 ?6 C4 Z# x 默认的平均 占空比 = (7+7+7+7) / (12×4) = 0.58333333333333331 `$ s( m9 H6 S! H) U- {0 R DC = (7+¼)/5 的平均 占空比 = (8+7+7+7) / (12×4)= 0.6041666666666667+ p+ `# B" s! ?( o# q& K DC = (7+½)/5 的平均 占空比 = (8+7+8+7) / (12×4)= 0.625+ j, m. A8 n+ r DC = (7+¾)/5 的平均 占空比 = (8+8+8+7) / (12×4)= 0.6458333333333333* p8 k" J. J' @$ i8 Q DC = 8/5 的平均 占空比 = (8+8+8+8)/ (12×4)= 0.6666666666666667 ( v3 I7 p$ X8 @ 上述例子只是¼的步进,16个PWM一组的话就是 
因此这个功能应该有些作用! 抖动模式时,16bit定时器和32bit定时器的ARR和CCRx数据格式如下:& l( o5 M+ M6 L Z8 J% P, z 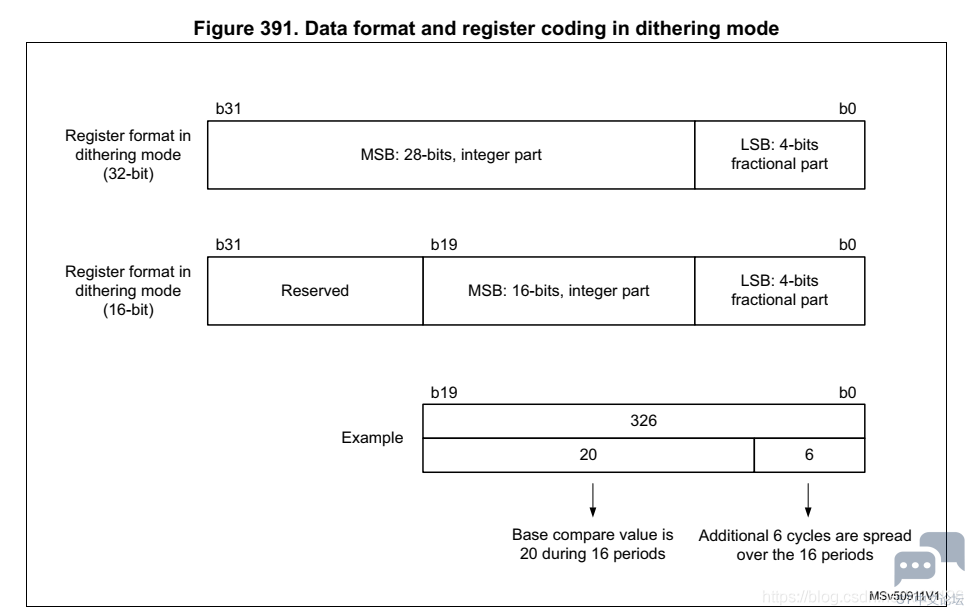
$ ~; @! s9 V* d" K9 [ 可以看到:32bit定时器的数据被砍到了28bit,而16bit的定时器数据没有什么影响,因此抖动模式的使用应当考虑数据被砍的问题。同时,抖动模式下选择ARR抖动还是CCRx抖动只需要调整小数位就可以选择谁抖动了。 寄存器描述中也提到上述数据格式: 6 t9 b( u5 O, v 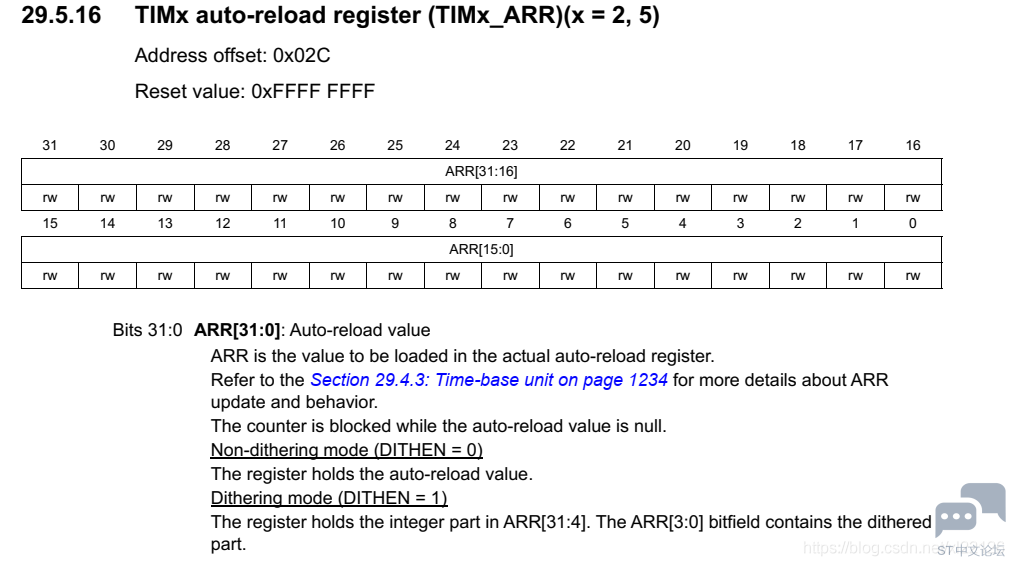
! N6 }$ a& z3 w2 J( w1 ~/ t 仅以上述寄存器举例,其它的都介绍了抖动模式和非抖动模式的数据格式。 最后列表:边沿对齐模式的PWM的抖动模式 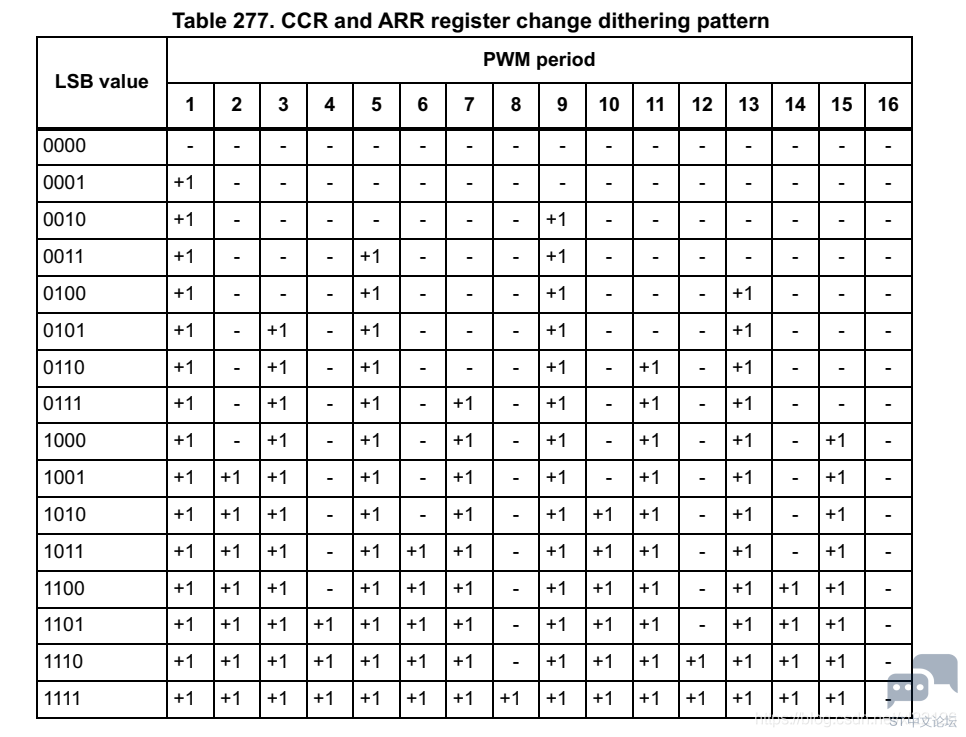
* Y; Z7 f' W0 M( w 中心对齐PWM模式的抖动模式 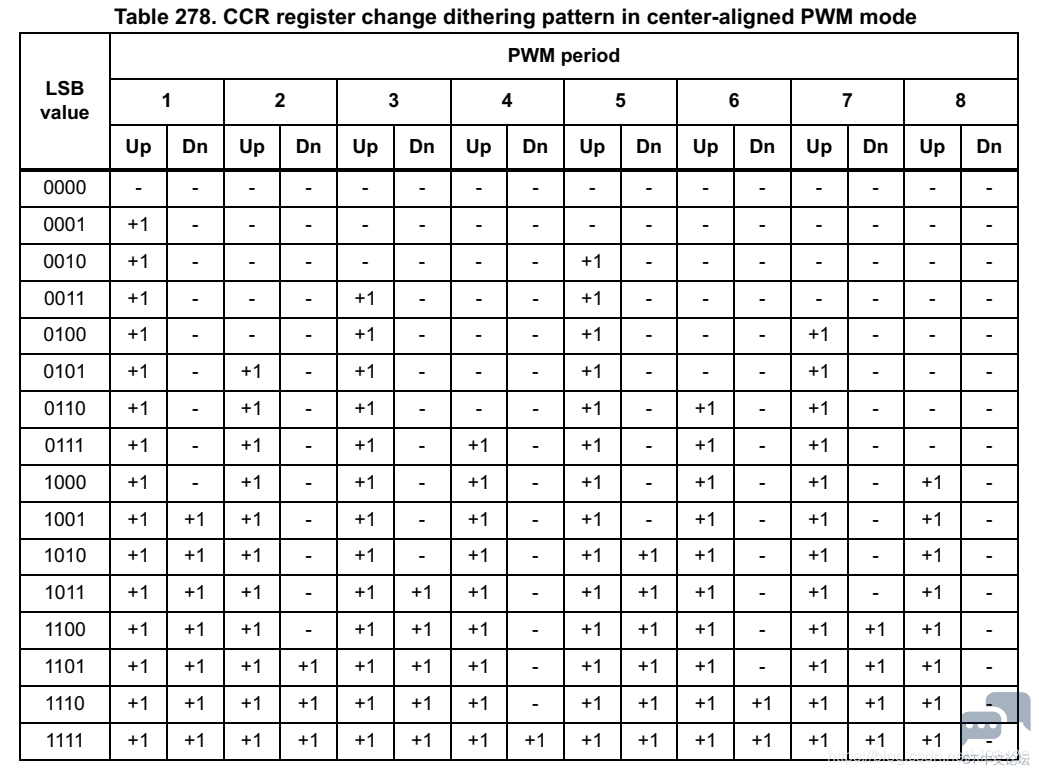
———————————————— 版权声明:Vice Versa XL ) ^5 X r* V; B5 d7 }, L |
经验分享 | 基于STM32G4芯片TIM+SPI+DMA应用示例
STM32G47x 双 Bank 模式下在线升级
DMA 原理从 0 到 1:为什么它能解放 CPU?一文讲透 DMA 的工作流程
【经验分享】STM32G4之基本定时器
NUCLEO-G474RE 扩展 LSM6DSO 传感器数据融合实操演示全解析
经验分享 | STM32G474 高精度定时器同步功能全解析 从内部互联到多芯片协同的实现方案
经验分享 | STM32G4双BANK启动应用演示
STM32G4 LPTIM+DMAMUX 实现并行输出应用示例
实战经验 | LAT1578 SAU对NSC分区的影响
经验分享 | STM32G474 HRTIM Triggered-half模式实现两相交错电源180°相位同步方案
 微信公众号
 手机版