stm32f103c8t6控制蓝牙模块实现led灯亮灭. K3 R) B' Z9 ^
之前利用蓝牙模块是用arduino控制板的,现在已经渐渐接触stm32,所以,这次想着用stm32来控制蓝牙模块。
8 `: U+ p: Z! ^5 {' ?: S( ^首先的话,需要配置蓝牙模块的一些参数,用到的模块有:- r6 s2 h& J1 I4 m ^
USB转TTL模块、HC-05蓝牙模块8 \0 ^( S8 j+ ~
两模块共地,两模块共VCC(VCC取5V);蓝牙模块的RX接转换模块的TX,蓝牙模块的TX接转换模块的RX。然后直接把USB转TTL模块插入电脑的USB接口,利用串口调试助手来设置模块的参数,关于这个串口调试助手,相信接触过单片机的人都会有的,这里就不发出来了。
( h8 T0 j7 G/ L1 ~. h) s: d2 E0 D0 O1 Y6 ~2 {
蓝牙模块的调试( F, O- P0 d& J" ?( \
: m/ i+ K4 i/ _- f**HC-05蓝牙串口通讯模块具有两种工作模式:命令响应工作模式和自动连接工作模式。**在自动连接工作模式下模块又可分为主(Master)、从(Slave)和回环(Loopback)三种工作角色。
" O9 P7 J7 E2 f9 n2 |/ D: v! H( G4 j( ^( {1 s
当模块处于自动连接工作模式时,将自动根据事先设定的方式连接的数据传输;+ Y5 c) p& ~/ t3 h5 A% m2 Z% w6 \
当模块处于命令响应工作模式时能执行AT命令,用户可向模块发送各种AT 指令,为模块设定控制参数或发布控制命令。, c5 t( g: R; V" o M
怎么进入命令响应工作模式?
V& Z3 a4 |6 T/ B
$ ^( Z7 D: w, W8 q( `进入命令响应工作模式有两种方法:
! T- {) w1 K/ `% S( @3 p& U
# b6 }9 c' l h8 K8 Q- E6 m模块上电,未配对情况下就是AT模式,波特率为模块本身的波特率,默认:9600,发送一次AT指令时需要置高一次PIO11;) }6 a1 e V) q* _3 j( `
PIO11 置高电平后,再给模块上电,此时模块进入AT 模式,波特率固定为:38400,可以直接发送AT指令。0 X# h3 D8 P5 L p( k
什么叫做置高一次PIO11?
2 J5 C) f7 P* A& i, `0 _ F9 I
, q+ }0 x" ]( Q" @2 j6 C**在蓝牙模块中有一个小按键,按一下就置高一次PIO11。**也就是说,第一种方法需要每发送一次AT指令按一次;而第二种方式是长按的过程中上电,之后就无需再管了,直接发送AT命令即可。& |( \& @( |0 `
1 I2 T) m% x2 t- U, v9 I需要注意一下,两种进入命令响应工作模式的方式使用的波特率是不一样的,建议使用第二种方式。, j$ ?, {; t h6 k* Z* K4 S% H1 Y
& h& M$ N% V; e2 Z' s* P' a) p7 \' {7 E
怎么区分进了命令响应工作模式呢?
3 p+ Z' Q- O3 p/ X" `0 ?: j
/ k: b3 a! f0 i2 z1 R& w$ @在蓝牙模块上有灯,当灯快闪的时候,就是自动连接工作模式;当灯慢闪的时候,就是命令响应工作模式。5 v( H5 o! ^9 ?! j% l5 T
本人在测试过程中,是先按住小按键后,然后把USB转TTL模块插入到电脑的USB中去,这样蓝牙模块上面的灯就慢闪,进入了AT模式。
. c; G4 U3 C; h# l& a接着就是要设置蓝牙的参数了:
- k" {) ^2 f& Y: Z8 x' }1)需要设置蓝牙模块的名字,在和手机app连接的时候方便查找,在串口调试助手中发送指令AT+NAME=HC-05,发送指令后,会返回OK,之后你手机app在搜索蓝牙模块的时候就会出现一个名字为HC-05的蓝牙,这个HC-05你也可以改成别的名字。发送指令AT+NAME?:获得设备名称,这个AT指令有很大可能性是没有返回的,因为我也看到了很多的例子……,但是其他的指令都是没有问题的,直接设置设备名称就行了;你还需要发送指令AT+ADDR?,这个指令会返回一个蓝牙地址,因为有时候手机第一次连接蓝牙模块的时候,是没有蓝牙名字的,只有蓝牙地址,所以这个地址可以让你找到你这个蓝牙模块。4 d: W5 T- m2 V0 @3 p8 N
2)需要设置连接蓝牙的密码,在串口调试助手中发送指令AT+PSWD=2019,发送指令后,会返回OK,这样手机在连接蓝牙时,就需要输入密码2019才能连接成功,当然这样密码你也可以改成别的。发送指令AT+PSWD?,会返回这个模块当前的密码。
0 d0 `6 T& k. A6 ~5 w# w2 A2 x& a3)需要设置蓝牙模块是主模式还是从模式,手机上面的蓝牙一般都是主模式,所以蓝牙模块需要设置成从模式,在串口调试助手中发送指令AT+ROLE=0,0表示从模式,1表示主模式。发送指令后,会返回OK。发送指令AT+ROLE?,会返回这个模块当前的模式是主还是从。
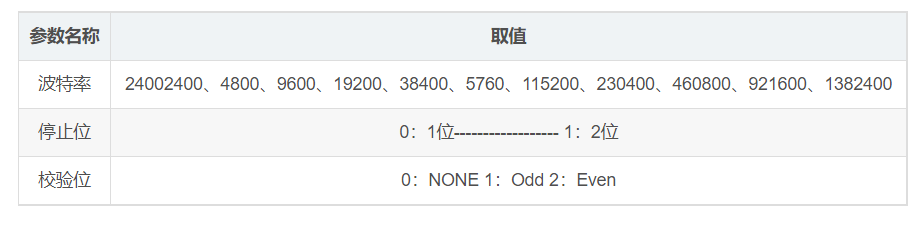
, d* \( f/ y5 i0 H$ g4)需要设置串口的波特率,在串口调试助手中发送指令AT+UART=9600,0,0,发送指令后,会返回OK。发送指令AT+UART?,会返回这个模块串口参数,串口的参数一共有三个,波特率、停止位、检验位。其取值如下:
* r% h7 @0 A4 Z0 m, f5 T' K+ Z8 q; r) o4 `' j% H
7 M+ }4 o4 M( Y$ Y5 e# L. I0 f) ^6 P% \1 N5 P9 i7 B9 ~
其默认值为:9600,0,0。: L9 G$ B: C! x6 K6 X. ]" g
/ _+ U" A- b! p6 k# H
手机与蓝牙模块之间的传输
1 F( T: L9 ^6 [7 V! ?! y
, Y8 x, M; O: b1 S. R9 H' G直接将蓝牙模块与转换模块连接,再将其连接到电脑上,蓝牙模块直接进入自动连接工作模式。5 D, [; j: h- D& }6 @+ _1 X- y
打开手机蓝牙串口app,连接上面1)中的蓝牙地址,下面给出stm32f103c8t6控制蓝牙模块点亮stm32控制板上面PA.1灯的程序,其主要功能是在手机app上面发送字符1给蓝牙模块,蓝牙模块接收到字符1后就点亮led灯(即PA.1),在接收到字符2后就关闭led灯。8 u- K+ g$ K* j7 w( U+ e
主程序:
3 j3 E4 z2 Z0 k# U. \; ~8 M0 k: W9 M9 _8 N9 S$ x/ x7 G9 s, u
- <font face="Tahoma"><font size="3">#include "led.h"; {# ^6 x k/ ~. ?6 q8 ^2 H) T
- #include "delay.h"
, l2 U b5 ~: m- }9 M - #include "key.h"0 I* U$ O' _* b7 H4 E, G% Q9 Q- L
- #include "sys.h"! R# J) z& J. a; i/ Y7 b5 W; ]
- #include "usart.h"2 h# V$ i$ Y5 \, [( }/ y1 z0 H7 ]
- , K0 f l' Z0 G1 s8 k6 |4 I/ ~
- extern u8 res; //设置外部全局变量
" t9 ^+ F$ E; f3 W0 O3 s - int main(void)
) t: l5 }# y- J* P, L - {
2 W5 c- S6 @" _9 m9 L( K/ z( W - int i;
1 h$ u {: F$ b' V G2 p" k - char a[]="abcdefg";( `2 L+ ^' g3 ]8 c F7 a, O
- char b[7]={'1','2','3','4','5','6','7'};' a6 C+ k% ^+ ^
- delay_init();
; L* [% `- i0 I! W% e# v - NVIC_PriorityGroupConfig(NVIC_PriorityGroup_2); //设置NVIC中断分组2:2位抢占优先级,2位响应优先级& t, j% J* X) W9 A Z) i
- uart_init(115200); //串口初始化为115200% H) c/ ~, }& J6 k( E
- My_USART2_Init();; W T- D; X5 X
- LED_Init(); //LED端口初始化
5 C+ t! i$ p; }3 I' g7 C. v - while(1)
- @: p2 e( m8 a3 {2 n - {5 b9 e; ~0 l% x; b |
- if(res=='1')
7 N' y8 D2 M% o) v/ y/ u1 w - {9 I( Z% ~3 A; {" }
- GPIO_ResetBits(GPIOA,GPIO_Pin_1); //PA.1指示灯亮
8 x9 |( u! |. u; b9 t! [2 C$ d - delay_ms(500); //假如要用延时函数,最好就在上面初始化延时函数,不然程序很容易就跑飞" a) P' ?) X- u# i
- for(i=0;i<7;i++)
" Q8 B- [* D" S j: {) p; } - {
1 ^) ^( k- U$ ?5 h) S: ?8 s - USART_SendData(USART2, a</font></font><font face="Tahoma"><font size="3">); //向串口2发送数据给蓝牙模块 v. m5 ^2 z0 G" T( Y
- while(USART_GetFlagStatus(USART2,USART_FLAG_TC)!=SET);//等待发送结束
2 x% r+ s3 H# n0 d& P6 C - }
; F8 r/ T* h# r( v6 v( @) Z - res=0;
3 a+ c" q4 q: n, Z - }% H! V5 e9 u! F& p3 \
- if(res=='2')
9 c* M, S6 z }; g - {
! s' |8 G2 Q' I8 D7 F; p1 _ - GPIO_SetBits(GPIOA,GPIO_Pin_1); //PA.1指示灯灭
p6 Q0 E8 x; f8 J0 J( _. d - res=0;
: W2 n% f3 x& r! _* g4 S% e9 B - }$ s9 ~# L% _+ o6 [" d
- } % w0 r) W4 {2 Q) o8 z% w2 @% [% {) I
- }</font></font>
! D- F! X+ i% V7 Z2 z手机蓝牙跟蓝牙模块通信时,手机发送的指令经过蓝牙模块发送串口2,让串口2接收,如果利用发送函数让串口2发送数据出来的话,可以在手机app上面接收到数据;利用延时函数时,最好在最开始初始化延时函数delay_init(),不要问为什么,我也不清楚,试过才知道。
$ e- p- Y$ ]. l$ g子程序:
: o9 k( {% F; B. e0 c4 j" z
7 t" Z* d% Z4 j0 m, R- u8 res; //设置全局变量. o, ?& J8 q' ~* p) v
- void My_USART2_Init(void) n4 u0 n K, a+ e
- {
( j" L* i! M5 D1 l: c6 `; J - GPIO_InitTypeDef GPIO_InitStrue; A* h0 j* C9 I; ^" J( m) F
- USART_InitTypeDef USART_InitStrue;
0 I, Q c' ]2 z8 n - NVIC_InitTypeDef NVIC_InitStrue; * D/ N$ r. g0 M4 ]
- + s. p S$ t# {; b
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA,ENABLE);//GPIO端口使能 / x' a6 L6 `% J( D4 Q6 D+ ~5 L! W
- RCC_APB1PeriphClockCmd(RCC_APB1Periph_USART2,ENABLE);//串口端口使能
1 y x3 v* y. K# ~ - 8 ^( F- V$ |" F# D. y, w
- GPIO_InitStrue.GPIO_Mode=GPIO_Mode_AF_PP; & l: y' P( v. |( i
- GPIO_InitStrue.GPIO_Pin=GPIO_Pin_2; # N+ K* D8 c0 s8 u- Q, z( S
- GPIO_InitStrue.GPIO_Speed=GPIO_Speed_10MHz; 4 y" ]% K& Z7 z2 Z$ ?4 ~
- GPIO_Init(GPIOA,&GPIO_InitStrue); 2 b* P b; h: S
! {; P4 C' i8 Z k0 I, v- GPIO_InitStrue.GPIO_Mode=GPIO_Mode_IN_FLOATING; 9 ~6 B, d4 I. @$ m# D% H( {
- GPIO_InitStrue.GPIO_Pin=GPIO_Pin_3;
9 l* |& O1 m- g) O, X C' ` - GPIO_InitStrue.GPIO_Speed=GPIO_Speed_10MHz;
. W/ C& z. M% G% S' M3 {1 j - GPIO_Init(GPIOA,&GPIO_InitStrue); * U, j5 V9 A* t% Y# H2 g) y
- ; |/ i0 v q, a: H
- USART_InitStrue.USART_BaudRate=9600;
8 s! _" |( p% \. t; S8 Y - USART_InitStrue.USART_HardwareFlowControl=USART_HardwareFlowControl_None; 9 U/ e; y" A( Z. ?; E# S6 T! s
- USART_InitStrue.USART_Mode=USART_Mode_Tx|USART_Mode_Rx; 9 |, t2 _) R' x+ }4 z# o2 Y( {* V! _
- USART_InitStrue.USART_Parity=USART_Parity_No;
3 Y! P* M% G4 D) X; }: | - USART_InitStrue.USART_StopBits=USART_StopBits_1;
! R. K! ~+ ^9 [( p( r - USART_InitStrue.USART_WordLength=USART_WordLength_8b; . Y8 @4 ? M, r1 l
6 j; y4 q1 X+ N$ \. w- USART_Init(USART2,&USART_InitStrue);
; G; b$ u+ \& O" x% F - # |2 X# V0 M) }' O, B$ W
- USART_Cmd(USART2,ENABLE); //使能串口2 + o% X* a+ G: Y. |: q& J& t
- # }) V+ F2 k6 T+ H4 O6 E
- USART_ITConfig(USART2,USART_IT_RXNE,ENABLE);//开启接收中断
7 m4 B- b: Z) f, O. D- O - 3 o$ E* `6 }, T$ s3 i& M
- NVIC_InitStrue.NVIC_IRQChannel=USART2_IRQn; 6 \; ? V6 d( X, @* b
- NVIC_InitStrue.NVIC_IRQChannelCmd=ENABLE;
/ S3 y% X9 `0 u8 o8 b - NVIC_InitStrue.NVIC_IRQChannelPreemptionPriority=0;
) b" L% h. L$ N6 |! ?, b - NVIC_InitStrue.NVIC_IRQChannelSubPriority=1; $ S% y1 g8 w. Z! }5 A1 m* `6 p6 }! }
- NVIC_Init(&NVIC_InitStrue);
& }1 j2 Y+ h4 i2 {
0 R; i8 A( v, M5 M4 I- p- } 0 V, {+ Q" t2 l1 B6 d& q
" p6 g" i3 u0 i- void USART2_IRQHandler(void) & S1 u0 P* V$ |: ?
- { 4 c7 M" E& \% y; z( \0 Z. B% \* P7 x
- + G* l8 d2 l2 s. z# S! M/ [4 {
- if(USART_GetITStatus(USART2,USART_IT_RXNE)!=RESET) : h# B3 z, X* t! z# Z0 u) P
- { 7 n4 p& X$ l* T/ ?+ c# s
- res= USART_ReceiveData(USART2); 0 V8 U+ q5 s4 J' `; `
- // USART_SendData(USART2,res); //串口2发送数据给蓝牙模块接收,也就是手机app接收到的数据! V2 L% Q6 }1 A |( H
- } + d1 \* K& v0 G. _8 H3 f0 v7 d% y3 a
- }
3 E7 h1 J% p0 Z1 t0 e1 ^7 g5 Z
- void LED_Init(void)" f1 n/ u4 ^" a
- { v& M1 D- M9 T+ q
- + @' ~7 q# Y Y
- GPIO_InitTypeDef GPIO_InitStructure;. W7 K0 R6 @& ~5 l9 v3 L- B
- # K. w+ C6 B- ?- x
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA, ENABLE); //使能PA端口时钟
8 {' k# n5 R9 K -
1 B9 W9 v+ ?9 j w" S - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_1; //LED-->PA.1 端口配置
$ o* K4 m' ]2 t( A& s - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP; //推挽输出 b$ n5 `4 j' Q( z: A
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; //IO口速度为50MHz t) z( G `, P
- GPIO_Init(GPIOA, &GPIO_InitStructure); //根据设定参数初始化GPIOA.18 a' J9 T' M3 ]( u( R) q1 R
- }
% v4 ]8 _! P# Q9 w F————————————————
1 \9 B, ^+ v& U& E版权声明:i土豆
& [' L/ D0 I/ G K/ T# |' ^. i! I# Y- J5 W1 Y; ^6 N5 Y
|





 STMCU小助手
发布时间:2022-10-16 18:39
 微信公众号
 手机版