1.GPIO 配置
0 Q2 s1 o$ a0 t% f& ]
O) o ~$ h: K- GPIO_InitTypeDef GPIO_XXX ; // 根据自己所需配置的GPIO 命名 k$ Y+ d7 j( u' P) Z
- GPIO_XXX.GPIO_Mode = GPIO_Mode_Out_PP ; // 设置GPIO 的模式
, w5 N2 H7 W5 d3 M' _( `: n5 Y - GPIO_XXX.GPIO_Pin = GPIO_Pin_11 ; //所用Gpio 引脚5 `" e7 A9 D$ e8 H4 B+ A
- GPIO_XXX .GPIO_Speed = GPIO_Speed_50MHz ; // 频率 (根据自己需求配置)
% p# s- }3 A8 |* g - GPIO_Init( GPIOB, &GPIO_XXX ); // 这句函数配置千万不要忘记了,初始化我们所配置的GPIO
2.定时器配置
; `0 ^# D, D1 d4 m9 v, ]! [" O! y" I( O8 A2 U* `1 A" v2 W. {
通过定时器实现GPIOC 13引脚的Led 隔一秒闪烁7 e: l0 q% T8 f0 g* P3 X! @ i: m
1 m+ e+ n2 S8 I- #include "stm32f10x.h"
~+ c$ J5 Q: g1 F- f
4 h% T6 u. x# f+ T4 ^- // led函数GPIOC 138 c$ u) K B* ]/ P4 \* U
- void init_led(void)
) R3 A& a' T2 F/ J - ) ]/ {4 e; a* ^6 [! D
- {
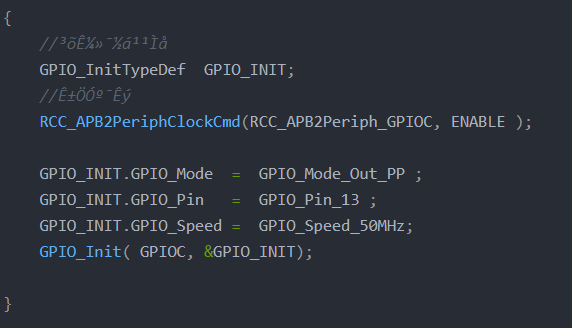
5 H6 s- }; i) r! m" n/ A% ~ - //³õʼ»¯½á¹¹Ìå9 g! V) B2 K3 Z: i) l
- GPIO_InitTypeDef GPIO_INIT;
# U* f3 T/ p' X# f$ e; E - //ʱÖÓº¯Êý
* ]8 Q& g. {4 N6 C: K2 ~' d - RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOC, ENABLE );8 K% G$ B5 Z, ^: [* S, v! t5 \5 \" y
. @# @( R2 w! u, g: l1 X+ P! ~- GPIO_INIT.GPIO_Mode = GPIO_Mode_Out_PP ;
8 S" f9 H1 L, F* T7 z - GPIO_INIT.GPIO_Pin = GPIO_Pin_13 ;
. {' @- a0 N( k' | - GPIO_INIT.GPIO_Speed = GPIO_Speed_50MHz;
: N: d1 n6 H& W# k- O7 j- B - GPIO_Init( GPIOC, &GPIO_INIT);9 M; n( X3 W8 h. D1 N# E
-
5 I# F2 `" b8 V - }
6 }. r Z9 F- l' A' S+ X - " V5 ]' {) ~+ F }& h* }- \
- //定时器初始化函数) @$ L1 q% P j3 l' ^4 o
- void Time_Init(void)
( A6 f) ]# ?6 _ B6 G+ W - {
4 |5 D9 D$ p2 y - TIM_TimeBaseInitTypeDef Time_Struct; //定时器结构体 W7 V' X8 ~4 ?3 e
- NVIC_InitTypeDef NVIC_INIT; //中断结构体& n S7 {/ i- K% t) T
- / F& J6 s: R) Q) c$ Q7 o# c0 \; P
- RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM2, ENABLE) ; //使能定时器时钟6 n. D& N! g0 e$ _) D( [
- ! e, h+ `# }% c- G6 B3 K. e7 Z
- NVIC_PriorityGroupConfig( NVIC_PriorityGroup_1 ); // 使能中断时钟9 u4 l1 B6 M- S/ a. _ h
- ! c: L8 T! G3 [* L2 q7 Q6 }
- Time_Struct.TIM_ClockDivision = TIM_CKD_DIV1 ; // 一份频+ ~% b: R+ f# j* Q" Z! b5 g
- Time_Struct.TIM_CounterMode = TIM_CounterMode_Up ; //向上计数
# b+ o1 [4 U7 o3 {) J1 r - Time_Struct.TIM_Period = 10000 -1;
* Z# O! m( O. e! }' v2 Q - Time_Struct.TIM_Prescaler = 7200 -1;0 r, v) J% x M) F) k8 |2 ]
- 6 E5 ?! d: u; J- a9 { t, S
- TIM_TimeBaseInit( TIM2, &Time_Struct); //初始化结构体
3 d- D8 t, ]) a; R8 ]1 C$ m - TIM_ITConfig(TIM2, TIM_IT_Update, ENABLE); //中断
s6 a& N3 ?: e8 t) `7 o - TIM_Cmd(TIM2 ,ENABLE);; [ ^$ f" p% e9 h
-
4 X6 Z3 Y ^+ L -
X' `. `$ g6 I/ }+ o. |$ C; n - //中断结构体配置
! O4 U [+ J4 j3 c - NVIC_INIT.NVIC_IRQChannel = TIM2_IRQn ;
, H' v) ^" _ k- T - NVIC_INIT.NVIC_IRQChannelCmd = ENABLE;
: ] A4 [- X% |9 H$ J2 t - NVIC_INIT.NVIC_IRQChannelPreemptionPriority = 1;
, ]+ r# [; e7 F C# `2 u; q. a - NVIC_INIT.NVIC_IRQChannelSubPriority = 1;$ e6 H& G, A5 u, M8 \) c
- NVIC_Init(&NVIC_INIT); z6 t7 G! C1 B9 x" K
6 \& z" x2 D! T/ A+ D/ ^- } 9 [1 {% }) @3 i3 r
4 A4 V: I4 y$ B) @" h: e3 G( b' K- //主函数& ~! b% H* q5 d* [/ Q
- _' C! b! g5 b1 W$ {
- int main(void)
" _( t5 q0 U" ^1 l - {* m' y3 @) C% |& l
- Time_Init();' \+ m5 y! k Y% Q6 E+ p* }
- init_led();. o" `8 J( e/ I2 m- E3 n& {
- GPIO_SetBits(GPIOC , GPIO_Pin_13); // 开始为高电平
( ?* I7 O4 k% H) ] - while(1)
% h' e1 v, W' Z0 w% S+ D - {7 |9 `# p1 y8 F: E T+ V8 ?/ u
- }9 |, A+ ? S! K7 w' j
- }- \& K' b, F; }; y) h- l6 N
-
% _, n! _, m1 A9 ]3 x+ X, |2 X# a: ` -
1 J% S% B6 q$ Z( Z- ] s -
3 P% Q# o- M( g' Q" m0 S! E
- Q# s, e5 o# O' R0 d
. { i; P/ `) W; L- void TIM2_IRQHandler (void). n! k s& T/ d- X* t+ |
- {5 Z5 T1 W& L) B
- 6 M+ G! R0 ~3 t* F, F2 W
- static uint16_t t = 0;
" ?7 x; N! w- ]9 c7 ~/ y U: n - if(TIM_GetITStatus( TIM2, TIM_IT_Update) != RESET)
2 M9 g9 E- w- V8 y& c - {
. v' u- `2 @1 B6 a$ N6 P. Z' p6 y - if(t % 2 == 1)
2 G6 l" U. N5 U - {0 I- N/ z) B& [* }' S- b: q8 x
- GPIO_ResetBits(GPIOC, GPIO_Pin_13);
& j( P/ H$ T3 [5 U9 f* { - } n0 E- z: i! H: I2 b
- else8 I' l K2 G2 T* V7 m; k
- { q3 P- g8 f/ s7 z$ l, F8 }& _$ z
- GPIO_SetBits(GPIOC , GPIO_Pin_13);1 o: Q3 G; w6 Q5 B4 [
+ ^- b I X5 S0 D) ^7 j-
" E; C: K0 e" c4 O8 B' {7 f - }8 e. ?' l$ r+ E- ~6 s' q. y2 u" w# f
- }
6 _2 p! S0 H4 c! v, H4 v- M - TIM_ClearITPendingBit( TIM2, TIM_IT_Update); //清除标志% G" k3 N3 O6 D2 A+ E& ^& h9 N
4 `% {" P$ p8 S$ K; U- }
3.串口配置+ Y( R; o i9 P1 q" Q
1 ~6 i: Y m9 q# h3 i通过串口向PC机上面发送字符、字符串,并通过PC机上发送指令是单片机实现相应的功能。这里通过接受的字符来控制我们的led灯的开和关5 W1 E1 u: R+ w: b8 v% ?' z
4 V+ h, g" K! {, ?1 M% n- #include "stm32f10x.h"
& E! k( H [! r4 H; J+ ~5 D2 O - 5 J- D' j; }' @8 \% `
- 6 g1 G* h$ ?5 g( g4 U
- void init_led(void)
2 w" f' }9 B* s4 C
2 a. w! l. H' C0 ?6 [- {
1 i/ n h& o4 h( u/ o; g0 ^ - //³õʼ»¯½á¹¹Ìå
6 b7 y2 S4 T0 x4 z7 M - GPIO_InitTypeDef GPIO_INIT;. Z5 q5 b0 `( R
- //ʱÖÓº¯Êý
( \6 c- y5 R: s! B( [ - RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOC, ENABLE );5 y" Y: V. B' {7 G
- 2 c3 L( B l( e8 \, d% i! c- b6 ^
- GPIO_INIT.GPIO_Mode = GPIO_Mode_Out_PP ;
. H/ h& L6 O* Y - GPIO_INIT.GPIO_Pin = GPIO_Pin_13 ;
' i! {( E4 @( b) e; W5 d - GPIO_INIT.GPIO_Speed = GPIO_Speed_50MHz;$ d6 P/ x" G# Z ?6 v
- GPIO_Init( GPIOC, &GPIO_INIT);* u9 O7 p4 d2 Z$ t% ]5 }
-
2 j; P* X5 r( o6 o' s6 ]/ q - }
7 @% }' S" r4 ?% U, b
0 c' Y; z# D2 \' H& |) f: @- void Usart_Init(void)
4 u! J8 o8 d+ ~7 K( w t+ z - {
9 l4 {* i, R) w% {9 z2 w -
. t( Z! u# I: i1 ~. k - GPIO_InitTypeDef Gpio_Init; //gpio结构体; t$ n d5 y. q9 h4 j$ {* G
- USART_InitTypeDef Usart_Init ;//串口结构体$ R, M) V3 N7 N7 \0 U3 |! `
- 3 B) z, }! v# J9 W, y d
- NVIC_InitTypeDef nvic_init; //´中断结构体6 C5 r9 {) ?$ h! v( H
- . o1 ]1 {8 S$ P0 _- U( f
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA ,ENABLE); //gpio使能时钟 RCC_APB2PeriphClockCmd(RCC_APB2Periph_AFIO ,ENABLE); //¸使能时钟复用
5 l, D# l$ ^3 O) z! i1 C - RCC_APB2PeriphClockCmd( RCC_APB2Periph_USART1 ,ENABLE); //使能串口时钟
2 I' A' r" m4 z; r T, G" ^2 h - 6 h& g/ \/ m. m
-
" `; H9 U6 O2 u8 j M. m9 D8 d( L - //gpio结构体配置- V8 S& k2 l2 X0 k
- // tx a96 R8 A$ Y2 m4 i) ]7 |' m
- Gpio_Init.GPIO_Mode = GPIO_Mode_Out_PP;3 @ S4 k3 a, y) l% |- G7 A. Q+ X
- Gpio_Init.GPIO_Pin = GPIO_Pin_9 ;3 S' E( a; c6 P+ ]
- Gpio_Init.GPIO_Speed = GPIO_Speed_50MHz;
* {* W- D& r. N+ s D - GPIO_Init(GPIOA ,&Gpio_Init); //³õʼ»¯GPIO
5 F+ O* D; F) W - ; s4 t: L, B8 w9 D) i
-
1 h1 W- T4 y, z - //rx a10
, F8 n/ |. B: v - Gpio_Init.GPIO_Mode = GPIO_Mode_IN_FLOATING;
6 I0 q0 F0 n6 g5 w- i% g - Gpio_Init.GPIO_Pin = GPIO_Pin_10 ;, x5 C7 F0 |( t2 h. {3 G
- GPIO_Init(GPIOA ,&Gpio_Init);3 R4 P( Y9 U0 ?, N, r+ m
- 4 y0 F' R3 }( ]% {1 f
-
0 Q( g8 f4 x" a9 x ~ - //串口结构体配置6 o8 O: ^; Q+ v0 D; D# G1 F1 i: |
- Usart_Init.USART_BaudRate = 115200; //波特率
" N; R: [2 ]- a - Usart_Init.USART_HardwareFlowControl = USART_HardwareFlowControl_None ;/ @) g; W7 v; V1 |7 X0 c6 J+ m! Z
- Usart_Init.USART_Mode = USART_Mode_Rx | USART_Mode_Tx ; //收发均可
% d m* j' |6 h( D/ E; D - Usart_Init.USART_Parity = USART_Parity_No ; //ÓÅÏÈλ9 _% a& D$ k& ^9 F( a0 G# R# I6 [
- Usart_Init.USART_StopBits = USART_StopBits_1; //停止为( A! u8 ], X6 l
- Usart_Init.USART_WordLength = USART_WordLength_8b ; //字节
7 l$ s# D f; \' o& Y0 I - - B2 f, Y1 W4 C, k5 e8 `& p
- USART_Init (USART1 , &Usart_Init); //初始化函数
3 Q9 Y4 q, s' h( P - USART_ITConfig( USART1, USART_IT_RXNE , ENABLE); //串口中断配置
6 G$ m# n, d4 R2 k3 g g R2 x$ g - USART_Cmd (USART1 ,ENABLE ); //打开串口1) e: ~ o7 p G' ]9 B1 @, { l
- - V4 P( C v4 {! W, _8 n. [
-
& E2 ?" D- `0 D9 f. s1 @1 c - / C6 B% A/ n6 ~' h
- nvic_init.NVIC_IRQChannel = EXTI1_IRQn;
' M* A" _/ C( S; m I! @ - nvic_init.NVIC_IRQChannelCmd = ENABLE ;
% n. A3 J1 d9 S( Z* ^- M' i - nvic_init.NVIC_IRQChannelPreemptionPriority =1;# z, Q& W; b+ }/ z0 k5 R5 C
- nvic_init.NVIC_IRQChannelSubPriority = 1;
s* u# g/ d# L; \, b - 1 h! L, \! z( e$ n
- NVIC_Init(&nvic_init);# `, E- n4 b. ]8 T& k, P @
- ( s+ W4 i$ p4 p# f, q# Z. F
-
! t! K/ B1 K$ e+ E2 I - }
5 B9 K* v$ D2 D) U3 M - $ K3 {+ K. Y' |: z" Q0 i6 D$ j
0 b6 n" i9 \7 V' _9 R4 ?- //发送字符$ U5 f5 J2 c% U9 b3 `' j, P5 n# n6 b
- void USARTSendChar(USART_TypeDef* USARTx, uint16_t Data)
' [8 `* r5 l6 H2 b3 X - {
6 d$ o4 u2 S8 V# l# d# J/ Y - " c( c0 Q6 ^+ ?* n
- USART_SendData(USARTx, Data);
6 c& U6 N3 X: d% ]) _6 F1 ? - while(USART_GetFlagStatus(USARTx ,USART_FLAG_TXE ) == RESET);. L+ f# Q3 B* z3 ?- U
-
) k5 H4 S2 H6 O P* u - }
5 R' e2 _4 K+ f! \! S) ~ - . y1 [4 {8 z- P! m( B
- 9 }# I; `* I0 r, z
* t9 B" K4 R8 l2 y5 S& q2 }: A- L- //发送字符串3 W3 L; n. s$ p, B H2 z
- void UsartSendStr(USART_TypeDef* USARTx, char *str)' _+ S/ U. T: k0 q" l6 \5 [$ X) @3 C
- {
) W. Q# Q7 n @! _8 J1 x - uint16_t i=0;; @3 c" k! g- A/ |- d0 r* x7 ~' x
- do" {# g: Q8 S" F# ~
- {: V- N5 X! B X3 j
- USARTSendChar(USARTx ,*(str+i));/ R# N3 S, k' r/ Z8 H
- i++;
" n! N# ~+ h* i- [; g2 Y - }while(*(str+i)!='\0');9 F K6 N2 P& W
-
; q8 p; Z6 E) g - while(USART_GetITStatus( USARTx,USART_FLAG_TC) == RESET) ; //判断是否接受完毕
4 @9 M4 F1 q+ @+ N1 |( a' ?
% q7 x7 c+ Z$ {1 u9 S- }
' |* R# Z% W8 ^2 F) U/ [2 i' N/ @4 N" S - & w! \, \4 j; \; }5 _
- //复用 printf2 R( p% j! t0 Y4 i: J* `
- int fputc(int ch, FILE *f). ?, |) S$ H; u( B. a' V
- {
' {, j7 D+ z5 b -
! z+ O# v" Z2 P2 @ - USART_SendData(USART1 ,(uint8_t )ch);# A5 [" K; E; b x+ j
- while(USART_GetFlagStatus(USART1 ,USART_FLAG_TXE ) == RESET);
: C6 m# \* M" t% ]# \( v - return (ch);
; X, d$ e. m9 _ - }% T# m, O4 `; z9 A& z2 B
, A+ `4 A. A0 m: X- //输入* |* n/ P1 z: r |8 C8 J
- int fgetc(FILE *f)
4 e6 G+ A4 {, i - {$ w6 V: v" ~# j& _' I
- while(USART_GetFlagStatus(USART1 ,USART_FLAG_RXNE ) == RESET);* P4 e) }& _2 H: u* g4 R# E# q$ U
- + r: S4 A) C# }, t2 V1 @
- return (int)(USART_ReceiveData(USART1));
+ L; g! O7 d/ h: x/ @6 j M - }& K: P8 P _! F7 G: r! ]
- 0 v: k5 Q& t E$ B& W
- + L! I# P4 A. r0 R+ p2 |
- int main(void)
0 [) G4 H0 W) o7 d f' {( c - {6 o# P. h4 `3 r* m8 @
- init_led(); //初始化led; H* O2 O$ |$ }
- Usart_Init();//初始化串口, t" ~6 [" c3 G* D, F
- // printf("stm32"); //fputc . q% g3 x& `4 z1 u6 r
- // putchar('O');" T0 w! F# b& \9 I: {
- while(1). m* Q$ g2 e: ]8 E7 e8 ~. ?
- {
8 X( K$ {! c4 Z - }
' u5 J( j5 Y# S. ^0 F; Z - }
& w1 y) N$ d- M1 b
8 _1 p! Z3 F$ Z! L8 G
- k; p) {8 @! o5 D) }! o- //串口中断1
5 s. ~. I" K2 l$ i - void USART1_IRQHandler(void)
$ k& A" i# ?1 _ g5 F' j - {+ I, |0 ?% }4 ?0 J/ b
- char temp;
, w- `3 Y( G3 I. y0 n& O5 Y - if(USART_GetITStatus( USART1, USART_IT_RXNE) != RESET)& {4 Z7 n& R/ e) h, Y
- {& f2 D! z4 W6 X9 @
- temp = USART_ReceiveData(USART1);7 s8 k) X( R V, A/ u- L: w
-
! J( n( {' D( N" g4 e - if( temp == 'O')
, k+ R( E+ M3 x V& d - {% t+ n4 K, e3 Q, W; j- ~
-
6 Z: I% P& k) |3 z3 W - GPIO_ResetBits( GPIOC, GPIO_Pin_13);
- Q5 U( Y- E0 u& j! F0 b6 k0 c$ b: M) w - USARTSENDSTR(USART1 ,"LED IS OPEN");
7 p( Z/ R; G0 ~/ y4 Q - }
' }$ K- Y4 Y" ~! A -
4 T* z$ |3 B) L( f/ K3 N - if( temp == 'C')
) ^1 |7 u4 y2 K- S1 z. g - {
$ s# f$ |. A, a5 ~0 Q
' q# O' D) w) v+ |- 9 I$ R, p7 O. L2 ^& V. i' d
- GPIO_SetBits( GPIOC,GPIO_Pin_13);8 z+ B; c* v" O" P9 u: g+ o
- USARTSENDSTR(USART1 ,"LED IS CLOSE");
9 u8 g& R! f% n" X* { - 4 L" C/ n$ e5 e) ?0 w
- }
, o# ^6 O4 L% i& _' q* H( g - $ V7 b. n( z7 u3 @. `
- }6 h. i. j2 {% B b, F) e! u
-
6 @( T' k+ S% L* \0 b& q2 v -
: r! }9 I% W8 k/ ^ - }. x6 a9 D" [( d$ r6 |
/ U# ~- C {0 ~" E& k8 W4.外部中断配置5 Q/ V7 d2 ^, `
( K& a3 j: O0 i3 N J" s通过外部中断来控制我们GPIOC 13引脚Led灯% g3 f [+ g# D" c
# a. r& S1 ?& J7 H
7 |* [. L) P) @! l/ V2 O- #include "stm32f10x.h"
/ d `! |. G8 |; f! N- E8 i/ Z
7 x' `2 c7 h0 D9 B- ' p& U( K7 Y2 a! L6 @
- void init_led(void)
# g0 p. E4 Q) b' f: x
" ?1 }3 }: R) P" y2 c- {
! @6 d; k0 X: _' B, f - //³õʼ»¯½á¹¹Ìå
" { \3 q) G, X; e - GPIO_InitTypeDef GPIO_INIT;6 Y G/ ]5 ?7 I$ O3 ?# t
- //ʱÖÓº¯Êý9 N: }+ T% B# r: t$ y5 \% R0 f
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOC, ENABLE );) k$ W6 ~. l' F9 s& k3 D" g
- & O: R Y* Q" n; D' \
- GPIO_INIT.GPIO_Mode = GPIO_Mode_Out_PP ;
a' w: V" y& s - GPIO_INIT.GPIO_Pin = GPIO_Pin_13 ;" q8 }) o7 h) _% ^8 s
- GPIO_INIT.GPIO_Speed = GPIO_Speed_50MHz;
% w: a; z7 p! X, v$ V - GPIO_Init( GPIOC, &GPIO_INIT);
% a% Z9 C% q8 f -
( n" {& @9 }8 U# Z: A9 E - }' U! [4 Y: r: p$ p
- 2 R% |& o% l9 {
- //外部中断% O& m! V* W. y
- void Exti_Init(void)
( G& V3 b. T6 b1 h7 f! O - {" q2 ^- v& D& m
- //配置gpio
b- y4 q# E" p5 x1 O, | - 0 ?( D2 q- ~+ b9 z) M0 z2 H+ L
- NVIC_InitTypeDef nvic_init;' M' R s5 T6 L+ n
- EXTI_InitTypeDef exti_init ;
) k! B0 M) _2 i* {" m - GPIO_InitTypeDef shake_init; P3 L9 C: y) l
- //打开gpio时钟
5 m, Q c0 e8 i - - N M1 k+ N2 E4 c
- RCC_APB2PeriphClockCmd( RCC_APB2Periph_GPIOA , ENABLE);- H# X7 T5 d% a* p! v. }
- RCC_APB2PeriphClockCmd( RCC_APB2Periph_AFIO , ENABLE); //复用GPIOA$ {3 q+ {* Y, R. N
- 4 W w; E2 T! R; L, Z( e! }
- GPIO_EXTILineConfig(GPIO_PortSourceGPIOA, GPIO_PinSource1); //外中断线配置" V. C y6 ^, V7 j7 }
- NVIC_PriorityGroupConfig(NVIC_PriorityGroup_2);
4 M7 J6 O% U. L( s+ q$ [3 Q, L# W - //震动传感器引脚配置
2 p$ q- @+ r2 U8 m9 W3 a - shake_init.GPIO_Mode = GPIO_Mode_IPD ;//下拉电平震动
% E( F( \' G( D - shake_init.GPIO_Pin = GPIO_Pin_1 ;
" ~$ `' {+ ]& u1 |; I; c - shake_init.GPIO_Speed = GPIO_Speed_10MHz ;& l+ v/ ?: I1 w& t% r+ y
- 1 }/ A, b" D, ^: J1 k( f
- / r3 f, p* p8 q- X) }' ?* k: x
- //2.配置EXTI外部中断' }# E) B5 u7 @6 {
- exti_init.EXTI_Line = EXTI_Line1;2 N5 `! _; A1 ~- l* Z
- exti_init.EXTI_LineCmd = ENABLE;/ O6 F. y$ k0 j, G0 e
- exti_init.EXTI_Mode = EXTI_Mode_Interrupt;/ V: g& `9 J8 P w, u
- exti_init.EXTI_Trigger = EXTI_Trigger_Falling;1 W* l0 ~: D: U F6 L' a* V
-
3 ?- u; N) Q8 e, t - EXTI_Init(&exti_init);
% ^7 m5 g# p/ M5 y- W -
$ V* g! v' o) V -
|9 }" o$ o4 c - //3.配置NVIC 中断控制器4 D- p+ T& J# _% Q# c8 S' @
- nvic_init.NVIC_IRQChannel = EXTI1_IRQn ;5 H3 a. o% g& `9 `7 ~$ `2 O% b7 z
- nvic_init.NVIC_IRQChannelCmd = ENABLE;
4 Z9 ~7 ?7 B. Z, d7 U6 n' N% p$ p - nvic_init.NVIC_IRQChannelPreemptionPriority = 1;
0 |6 A/ ` L# Q" G4 j6 K - nvic_init.NVIC_IRQChannelSubPriority = 1; l6 p9 u6 P5 {8 z
-
. l( r& s' M9 A. a, j/ n! ~* M3 R - NVIC_Init(&nvic_init); L( y4 V# y" \6 Z
- # C4 A& V! D' j. o, G
- }
: h6 H. n4 ~, c; p - 2 ?( Z8 B- ~, D
- . m& H+ B1 n) Z) ^0 g6 D3 ~: q! S
- int main()5 n4 f* G- {- N/ _" M
- {1 ]+ G9 E; Q% L- R5 q
- init_led();
2 A; p$ ^( s5 i# {+ g - Exti_Init();
0 a; [* N3 I$ N g- i9 p/ R - while(1)+ D) V( A; w- S: s& s& ~+ E
- {8 ]7 ^2 @+ }. ^( u4 P6 D! A
- - U T" O& \: G: a6 s1 s& X& J/ n6 v
- }. r) {5 n2 a8 O" K
- }' ], m" _) a h$ X- O; c/ x
- # a7 Z1 r' ^7 N) O
; A; N. x( U: Q# y! O- void EXTI1_IRQHandler(void). p9 X: S0 A/ ?
- {
. k0 Z/ z& l3 U3 W6 D& Q& a' A - if(EXTI_GetITStatus( EXTI_Line1 ) != RESET) //判断是否发送中断( _! S. M+ i7 g" @) P/ W* O
- {, S# i+ R3 p+ u! N" \7 p
- GPIO_ResetBits(GPIOA , GPIO_Pin_1);- {& B5 E% y# b
- Delay_1ms(1000);8 x7 Y. f5 `/ v9 G9 {0 t
- GPIO_SetBits(GPIOA , GPIO_Pin_1);
' V) E+ X' |4 w. y% O( N4 \. }6 {. { - / b! H! F; g3 L# N! i
- }1 L3 o, y$ P* i/ \
- q5 D5 S) B3 u6 Z$ Y" a
- EXTI_ClearFlag( EXTI_Line1); //清除中断* G% X% @# s5 k' Y
- }
5.定时器控制pwm sg90转动
2 C" ?: \( ]; j8 m
' Y$ n# g% ]2 P0 n. L/ g2 g+ @通过定时器调节占空比来控制sg90的转动(pwm波调节)
$ [% m5 \" i* s9 V: e6 ~7 ]1 C1 Q& H7 N! ?7 `' _
- #include"stm32f10x.h"
5 B ?1 B. ~) L; E# Z6 L3 D' |" G - q6 |$ A9 t' [0 |5 E, c
- # S( L. t% [, ^% }$ z8 @3 `& L& O6 p
- void delay(uint16_t time)
7 W# j4 U) E' s# e% ]" C - {
: W* X0 q w8 O2 ] I# R - uint16_t i = 0;/ D2 j7 u" b; h
- while(time --): f3 {, c2 _% x: z. k# [
- {) b7 b1 u- y& _8 U l6 Y
- i = 12000 ;2 }/ z( N- s8 @% ?7 u( o
- while( i--);3 X' N* q! F/ l- E9 i
- }& h" f, i8 v$ p- O) u) I9 B
- }8 O9 O: \9 _6 e0 b9 `/ X6 v
" t% q" V1 _: |1 f$ m" N7 J" y* L. v- & n& m0 ]7 i6 d; l. T
- void init_sg90(void)
/ ?, a! q( O l! j9 e9 p! G! X" E - {
2 ?7 J4 n3 M) ?+ b0 x - GPIO_InitTypeDef GPIOINIT;
/ {+ n, N, i I$ k( E! P2 i, b - TIM_TimeBaseInitTypeDef TIMEINIT;4 Q* J7 y4 n% u3 H1 b7 r
- TIM_OCInitTypeDef OCINIT;
; B" E& p9 A J C5 L - . C+ E4 W, F- z/ ?7 l
- RCC_APB2PeriphClockCmd( RCC_APB2Periph_GPIOB, ENABLE);//gpio时钟
! B2 L% q% }: B+ ~- o6 C - RCC_APB2PeriphClockCmd(RCC_APB2Periph_AFIO, ENABLE);//复用时钟
# G: K" S7 F" D% E; Y! f8 R3 }9 Q - RCC_APB1PeriphClockCmd( RCC_APB1Periph_TIM3, ENABLE);//定时器时钟
- F& V5 q8 E0 ? - GPIO_PinRemapConfig( GPIO_PartialRemap_TIM3, ENABLE); //部分映射配置. J x2 n0 }0 U" ^
- * f4 M& Y9 _( g) w$ J# T
7 D* K* X. K2 T0 ^/ S6 z- GPIOINIT.GPIO_Mode = GPIO_Mode_AF_PP;
- j, e% Y* g. _5 t% m - GPIOINIT.GPIO_Pin = GPIO_Pin_5 ;' y' q6 M8 @8 K
- GPIOINIT.GPIO_Speed = GPIO_Speed_50MHz;
5 R4 V; h2 K0 z( V - GPIO_Init( GPIOB, &GPIOINIT);' u5 Y/ |* [# D, o) ]
- - a7 h ]5 B( D' b; a& c
- ' F% F2 Z4 @! @+ u9 Z$ X
- TIMEINIT.TIM_ClockDivision = TIM_CKD_DIV1; //设置时钟分割0 A# _# W% @& U0 G# q0 U# V
- TIMEINIT.TIM_CounterMode = TIM_CounterMode_Up ;//time向上计数模式
& b( E0 L: q9 H y, \. E - TIMEINIT.TIM_Period = 200 -1;//设置在下一个更新事件装入活动的自动重载数值; P# g3 O( t' L- O0 r4 J6 @: e
- TIMEINIT.TIM_Prescaler = 7200 -1; //定时器时钟频率分频值9 i H( }% ]6 E7 ?" L" O
- TIM_TimeBaseInit( TIM3, &TIMEINIT); //初始化定时器结构体
& V4 a& `. ~3 @2 D; N" i$ r -
. Q; q' w- _" {! B1 Q -
6 W7 l' a" A) b8 n - OCINIT.TIM_OCMode = TIM_OCMode_PWM1 ; //选择定时器模式一
2 p7 o4 s- F, x1 W C - OCINIT.TIM_OCPolarity = TIM_OCPolarity_Low ; //选择有效输出极性( S% k7 T* x z: \- n
- OCINIT.TIM_OutputState = TIM_OutputState_Enable ;//比较输出使能8 F6 M7 x* q& R3 W
- TIM_OC2Init( TIM3, &OCINIT); //初始化
) F( X+ l9 G2 P& J6 _ - TIM_OC2PreloadConfig( TIM3, TIM_OCPreload_Enable); X4 F) M' f# x. A5 y: _5 Q
- TIM_Cmd( TIM3, ENABLE); //使能7 Q; s, r, g! G
7 n! m# M; e7 u, D-
2 ]1 J- ^0 S/ i - }' H, |% n4 k: c& V
- & m6 Z! X+ g* C2 ^- h) v% k! F
; F; J5 M+ Z5 b- //主函数0 B) Z4 r' h; ?# ^
- int main()) y# c9 |- n( u W% A. {/ K
- {# F0 W5 T6 W! C1 I( Z& v4 _
- uint16_t pwmval = 155; //设定初值7 {6 }/ \: i3 H! h9 L6 Q
- init_sg90();& _( k1 I; l6 P# \3 J! |+ H
-
- i P7 V# w0 x& _ Y' i$ y - while(1)
( x' j/ \+ i$ L A! B - {3 }1 B. _3 S8 f4 b- x8 Z
- for( pwmval = 195 ; pwmval >= 175 ;pwmval -= 5)0 S3 X$ ^; `. O' G) l( q+ j
- {. E4 ?% X9 b- P5 R v# V6 y; w
- TIM_SetCompare2( TIM3, pwmval);: d, b. K# B6 q
- delay(500);
7 e) A/ H1 _7 x3 p$ z - } j7 V- g- V( U" I' T6 O9 P
- }* z- h% E/ y: ~1 M. n* I
- & u' r/ n: I% L& y% D) V
- ; l. f+ Q+ _0 Q6 C) k1 `
- }
8 S5 n/ k% a8 z: \6.系统定时器SysTick
. D& H3 Y) q ], [/ w, e
' F6 U1 o( a2 {$ b x& [通过使能系统定时器更加精确的进行定时功能,闪烁Led灯
( S0 z H8 {$ p5 w- _$ C( A* d' e k3 S- b
- void init_led(void)
4 b* E1 ]# u: k1 f9 L' `* N% C" ? m - 8 A" }6 n& O3 }; }5 |" n( a6 X; M
- {4 R. n' g* E, X7 o+ B. `/ D- r! X( \
- //³õʼ»¯½á¹¹Ìå0 M8 G, M2 k5 j5 ?; l
- GPIO_InitTypeDef GPIO_INIT;. d' `) o9 k) _0 J- J. l* ]
- //ʱÖÓº¯Êý
$ H# f! m! C- a0 i2 Y/ ]6 r5 s9 | - RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOC, ENABLE );1 k# n6 `+ h5 [! p+ r) N
- " J, {9 G z; ?6 v
- GPIO_INIT.GPIO_Mode = GPIO_Mode_Out_PP ;% E" C+ g7 E5 S% A% ~
- GPIO_INIT.GPIO_Pin = GPIO_Pin_13 ;3 H0 y/ G' j0 [, Z% R
- GPIO_INIT.GPIO_Speed = GPIO_Speed_50MHz;
, i5 K$ r) i# a/ l2 Q - GPIO_Init( GPIOC, &GPIO_INIT);
+ N& K* y" s8 n - 6 c# {$ H$ e( t8 f( N1 o r2 X# Q
- }5 R1 e3 T. \9 N! z6 U
- 2 j- P7 a- Y- t
- //1us) T7 i. J3 o! ? b
- void SysTick_1us(uint32_t us)
& ~6 w. n7 U. ?3 B G" k - {( m3 ~- j( X* Z6 J
- uint32_t i ;
: _2 D; [6 B( ?; | - SysTick_Config(72);
3 m+ @* w2 y! o - for( i = 0; i < us ; i++)' c2 V m7 D' l- q( V. \8 c
- {2 r d9 K4 H+ O4 y( A! c
- while(! (SysTick->CTRL) &( 1 <<16 ));
$ w: P; `3 s& \7 n% y0 h, P0 ~ - } 9 a' a" @! e" T4 B! V
- SysTick ->CTRL &= ~SysTick_CTRL_ENABLE_Msk;% A+ Z7 @3 B) Y9 i, l/ J' p
- }
y, z7 T9 c2 }* z
' S+ J X4 T5 n4 [2 ^) p9 E Z }2 b
~6 B) T" W' r. d" G+ T- # W h. C7 t; U3 Z$ o+ W' a' o
- //1ms
: T0 k! w: D {1 e# a3 H( ~ - void SysTick_1ms(uint32_t ms)1 n" E- [5 z( a N& M$ M
- {4 ?" { ]/ U- [5 A3 T/ @- o% j! \
-
" ~6 S% {( V* d6 h# D - uint32_t i ;
. Y% \; v0 z4 V$ Q( o8 Y - SysTick_Config(72000);% c; C6 `1 r- p) i5 N7 s9 t; P$ Y
- for( i = 0; i < ms ; i++)
: V" a" k. U% Y& w+ e6 H8 T; i - {
4 ] k' Z5 z% u! @ - while(! (SysTick->CTRL) &( 1 <<16 ));
6 M4 S9 m6 ]8 D! Z - } & f% l1 Q' R* J
- SysTick ->CTRL &= ~SysTick_CTRL_ENABLE_Msk;& y" }# S5 y+ g! o, `- j6 y
-
/ ]. p; f+ K1 L, p$ l - }
, s6 l1 g! L- Q3 B K
. M$ X# b" D0 u0 h! j, p0 k; d9 T6 W- 2 m; s, u* K Q8 j$ M/ x
9 L. w- _1 |: M3 m/ D- int main()# |$ c5 D+ o" F3 Z8 J7 v& K+ f
- {
7 W5 C) ?% B1 s5 l5 H; S -
: p3 B: \* `- J& v - init_led();
7 Q+ }6 N# O0 O, n& I - GPIO_SetBits(GPIOC, GPIO_Pin_13);
7 P) x/ E7 S2 k3 I# P' `% K - while(1)
; F6 {4 p2 D0 k) U; E - {0 H5 X; `. s2 O- y
- GPIO_ResetBits( GPIOC, GPIO_Pin_13);/ L6 ?% F+ o7 N1 j5 K4 f
- SysTick_1ms(500);
/ V# O$ _4 V1 W3 ]. `& R - GPIO_SetBits(GPIOC, GPIO_Pin_13);- b- p+ p& f: `3 H& C# D
- SysTick_1ms(500);
$ L. D7 W) `7 K6 v - }
0 ^* i) q, z/ V K2 X: M - }
————————————————& h3 g1 C+ Q/ P: C" W9 q' c
版权声明:@slow-walker* ~# a2 I- Z8 H& O' ^8 O2 m
0 G8 M. J& G" H$ {/ l/ y |





 STMCU小助手
发布时间:2022-10-27 14:29
 微信公众号
 手机版