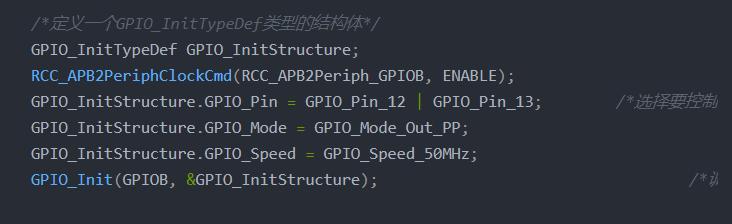
大概的思路:初始化连接电机的IO口,配置定时器的PWM模式,配置电机IO口的电平。
) F- p% D7 _4 p- N: g
: [ j5 ^7 w4 K5 Y/ d$ M! I2 W+ t1 \代码如下:
# d7 {3 R7 ~: V* \7 R9 c- c9 s. u9 N. E
- #include "moto.c"5 y6 ?8 Q- I9 P/ ^7 D; ^. ^+ }- ~ S
( `* q3 [) b. A" Q: f/ S2 _0 v- void MOTO_GPIO_Init(void)3 v" l% n0 b1 ~ }1 s+ ?- S
- { . u; [9 U) [4 u ~4 [" h: Y
- /*定义一个GPIO_InitTypeDef类型的结构体*/
- x& I( F" Y' q. }5 G5 r. W - GPIO_InitTypeDef GPIO_InitStructure;
( { F) ]3 @1 v( O9 z3 C' s - RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB, ENABLE); /*开启GPIO的外设时钟*/
9 ^+ h, W1 ^/ D7 P- v - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_12 | GPIO_Pin_13; /*选择要控制的GPIO引脚*/ 4 c V* U( F! g6 m) u
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP; /*设置引脚模式为通用推挽输出*/ / n! S. j( T3 d( j( U/ c
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; /*设置引脚速率为50MHz */
- W* i7 I5 }/ A2 d" g3 W; D4 J - GPIO_Init(GPIOB, &GPIO_InitStructure); /*调用库函数,初始化GPIO*/
) q& b7 q( A0 L. N* K( Q -
4 [$ ?( v7 j: Q' _& T% u1 a - }
' x6 Q- Z/ |0 V
: d1 e8 Q% P% p$ z' S& Z, s. R9 ~- //电机模式4 q$ y" d6 }) s. X7 d
- void MOTO_Mode(char state)5 d+ P. ^ D( W- v X" e( q
- {6 X$ E; W# f8 a( f) |2 \+ J
- if(state == GO)//电机前进
6 t+ @, F& ~4 A. h - {
& E# W. G: K7 j9 x - GPIO_SetBits(GPIOB,GPIO_Pin_13);
3 B m. X8 @3 C' r - GPIO_ResetBits(GPIOB,GPIO_Pin_12);
7 D$ s0 P. W t3 v" x: e: | - }! l3 `" g' B2 o/ `3 X: x
- if(state == BACK)//电机后退
0 j0 s5 b. W2 c( P0 c" f: f3 a - {" \( v- f! X$ g: b. W. `; O
- GPIO_SetBits(GPIOB,GPIO_Pin_12);
' L9 t$ E7 _- C1 V$ T3 E - GPIO_ResetBits(GPIOB,GPIO_Pin_13);
9 l" j, p# Y1 t1 C3 H -
5 H- I& p7 e9 P& f" {9 \# ?0 P! | - } Q2 `) \4 E4 d8 K
- if(state == STOP)//停转
' ^7 o: J. i& m2 P" @ - {
. W! D0 X7 S) k% z - GPIO_ResetBits(GPIOB,GPIO_Pin_12);
, {8 l( |1 y# V - GPIO_ResetBits(GPIOB,GPIO_Pin_13);
* f7 p M% l& I/ Z/ }( o) l - }
. K% K5 z& I$ \- d) A -
/ U4 p# g( I8 Z4 S - }
# ?+ X/ x( w( q6 m4 q2 O% U# _ - " O$ I* ?1 h: _- a" a
- void Car_Go(void)% }, c+ q3 S. z% S) M/ o6 H
- {: H4 ]2 k7 _( D
- MOTO_Mode(GO); " g% s3 B: p5 s1 D. |; s
- }
- #include "timer.h"7 f5 T0 [+ P( P4 L' Z, O4 R
- + \3 v. f1 o* p- X+ R; f
- void MOTO_PWM_Init(u16 arr, u16 psc); X7 x( J5 l* ^6 x4 ^% \" d
- {
- v+ I0 E6 @# k* } - TIM_OCInitTypeDef TIM_OCInitSructure;
& Y# r1 k! m8 p. m- m Q9 ?8 e - GPIO_InitTypeDef GPIO_InitStructure;
" g( W8 u1 X, S1 F8 M1 c+ ] q - TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure;
9 S% A, z+ `, L; I8 \8 e7 R; \ - + d, y; q, x+ H, e. x( F9 u
- RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM3, ENABLE);
% A" d( J: e0 A9 V - RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB, ENABLE);
! F$ k- o G7 J' F4 N2 r o l - TIM_TimeBaseStructure.TIM_Period = arr; //自动重新装载寄存器周期的值
* ]! V% j4 H, P2 b - TIM_TimeBaseStructure.TIM_Prescaler = psc; //时钟分频系数
* }+ c7 c; |# ]+ { - TIM_TimeBaseStructure.TIM_ClockDivision = TIM_CKD_DIV1; //对外部时钟进行采样的时钟分频 Z$ J! h! B: r+ A5 v/ n; y9 h- m
- TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up; //向上计数4 }9 t/ C8 Y E. l
- TIM_TimeBaseInit(TIM3,&TIM_TimeBaseStructure); //参数初始化
% j3 {0 ]& l/ W+ g3 z
/ _. F9 j+ |* I+ X- //TIM_ClearFlag(TIM3, TIM_FLAG_Update);9 q# e& }: i2 p! G6 n! b& Y
- //TIM_ITConfig(TIM3, TIM_IT_Update, ENABLE);
) F" g" |) I% ~, P -
0 s. _1 m" }. J( f, x8 T; O: {4 ` - //配置pwm输出端口1 |7 R" Z0 \1 I$ y
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_0|GPIO_Pin_1;) C/ h! @% H7 H( G% j0 H. M
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; // 复用推挽输出
* J# C; A' s/ j; {5 R/ d - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;% ]9 u3 q0 }7 c: k
- GPIO_Init(GPIOB, &GPIO_InitStructure);
- Y' r- N! ^- c7 j# |0 c2 X
. B2 U/ |0 m6 I# n+ v1 ~7 y. `- //设置通道3 pwm参数% J; y' ?; v* g9 i
- TIM_OCInitSructure.TIM_OCMode = TIM_OCMode_PWM1;
* W- q& C) L- o* l7 _5 c - TIM_OCInitSructure.TIM_OutputState= TIM_OutputState_Enable;, p( `. U. C& Q E) |
- TIM_OCInitSructure.TIM_Pulse = 2300; //设置比较值,控制占空比
a& a% \4 X8 Y+ y - TIM_OCInitSructure.TIM_OCPolarity = TIM_OCPolarity_High;//当定时器计数值小于CCR1_Val时为高电平/ O( i1 q9 j8 @* i$ K
- TIM_OC3Init(TIM3, &TIM_OCInitSructure);//参数初始化
) X0 o; z5 J( s( M* j - TIM_OC3PolarityConfig(TIM3, TIM_OCPreload_Enable);//开始输出pwm
3 h) L) W ^9 U/ i G" G$ i -
6 V( e: j: F0 Y5 o8 K - TIM_ARRPreloadConfig(TIM3, ENABLE);//启动自动重装0 P3 w+ h; V& ?# D
- TIM_Cmd(TIM3, ENABLE);//启动定时
7 F" M1 D- V8 K" H) A ] -
4 b. n) @+ k8 v' S6 _) k' X/ `& } - }
+ O: W9 f3 |6 Fmain函数
! U0 o: J( X2 {# X8 x( F6 I/ H" |9 [& l( n) i+ z. ~( }% r
- #include "stm32f10x.h"
8 W4 \1 q ^6 y0 U9 s" F$ F - #include "moto.h"
8 I* }- x! q q - #include "timer.h"8 Y5 I8 R* {4 k# B% j) p) W; d# M
- #include "sys.h"! |* Q7 }$ q4 c9 ~8 l: N
- #include "delay.h"
4 @: i6 \, R' `' x' k* @9 r
4 v, x& K( C( T% l d* m- w( P- int main()
. P9 f$ a- U' U# B! Z - {( F' i: Z4 m+ p n% D1 d+ Q" w1 B* y
- MOTO_GPIO_Init(); //初始化IO# O- z7 c7 S5 x3 t6 l1 G( f, ] h
- MOTO_PWM_Init(3599,0);//配置周期和预分频值
0 D# Y% b8 E6 l R, t1 h - delay_init(); C2 v4 B1 F- t
- ( R/ q$ e7 H4 b# G
- while(1)1 L0 g. |( C* ~
- { $ J$ G% F4 ^9 u# w Y* p/ D" X
- Car_Go();
$ o; p# {* | M- y/ B - }* K; l3 {& B4 z. `4 [4 B
' C' k# _3 v) ~8 K' u5 J! ~6 W- }
, D* o; h' S4 y& w
! V7 x9 z$ j' n$ @; R, u7 B* o: q————————————————9 @4 G( \: C% q; L4 H* h
版权声明:@C#&- i. ]8 E" \3 t( |/ p. \# O: |
/ g% [7 ^& O6 A5 ^# g0 l |





 STMCU小助手
发布时间:2022-11-1 16:37
 微信公众号
 手机版