串口配置/ |# X. E" T+ @& h
首先对串口进行初始化
7 @4 M" }% ?1 N" P9 f
! a9 o! H: @ O% o& k( |/ d包括使能串口时钟,这里我使用的是usart2,使能GPIO时钟,这里我用的是A口,以及GPIO口的配置,这里我的串口输出是PA2,输入是PA35 |) C3 `; P8 A/ P; }1 _
8 d. G+ P7 e6 i然后初始化usart2,再使能usart2,具体代码如下:7 g1 A3 n6 d" ?* x& H3 p' @+ |
& p7 D) R9 c; ?. Z- /* 串口初始化 */
3 Z6 G5 Y5 f1 |6 ?, y7 `6 k3 q
$ |( H+ J$ Q: ?0 @- void STM_EVAL_COMInit(USART_InitTypeDef* USART_InitStruct)2 Q& U4 ?& k- V, N/ j2 M
- {( Y$ S. @/ M$ H$ d2 ~6 s
- GPIO_InitTypeDef GPIO_InitStructure;
+ H; P2 v( p2 A) h5 F& q - 4 U3 r& D' r6 g) i0 x& R
- /* Enable GPIO clock */
8 f4 Z2 I( a1 A& G9 t+ F - RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA, ENABLE);//GPIOA使能; _6 c i5 N1 G/ T/ p: i. J
7 U7 u3 ? V) g$ D; g6 z# o- RCC_APB1PeriphClockCmd(RCC_APB1Periph_USART2, ENABLE);USART2时钟使能
3 H& @' s; n- |6 e. Y/ P; s
; M' }9 K4 B) `0 G* p0 n$ T; s+ {! ?- /* Configure USART Tx as alternate function push-pull */* [9 _; A' h" @' ~
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP;//输出PA22 J- ]9 |. x7 q
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_2;) V! o# K H. N+ g) @
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
2 u& v- i' _5 e4 `. w - GPIO_Init(GPIOA, &GPIO_InitStructure);
_' P' ]8 N s" j' C - - }, o3 ?! i; ?9 I
- /* Configure USART Rx as input floating */+ [3 \, F( s3 I# b2 \- k
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IN_FLOATING;//输入PA3
0 e/ u! G( p. T+ E* Z/ v - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_3;
3 l8 L! C' I9 Y& H5 x) }& l3 ?- [ - GPIO_Init(GPIOA, &GPIO_InitStructure);0 I3 n% M w) O( T
6 P8 N% {) `% k- m: _( u- /* USART configuration */
) k- E* d" l* ?$ {0 b2 k+ m/ p5 n( o - USART_Init(USART2, USART_InitStruct);//USART2初始化
& _6 F1 A3 d: i4 w
, |$ |4 Z5 F5 f7 g( v! B- /* Enable USART */
9 M5 }% z" r/ e3 t+ b$ `# N - USART_Cmd(USART2, ENABLE);//使能USART2
- t( U7 d& n/ ^; n- n3 ~6 N - }
( v) y8 ]+ R8 w; t, x3 b U
7 H5 _1 B" p% g7 A% ^之后需要配置串口的参数
# E1 v8 q. }8 p/ d$ f+ ]8 A, z! d9 \: i. y$ w$ ~' t" H
参数包括波特率,数据位个数,是否有校验位等
; ?, y' B* p8 J
; d: b3 d4 W2 }5 H; Y! H1 b- void USART2_Init (void)* ~1 J1 d4 M- T: K
- {
8 z4 C! B" w" c1 I' Y - USART_InitTypeDef USART_InitStructure;
8 h. \# V9 O2 @9 l! }' H3 j5 @ - NVIC_InitTypeDef NVIC_InitStructure;
* H# E" w" H: g- w: ?! m! R - 2 [5 T+ V0 ]) u- P( D) U; {
- USART_InitStructure.USART_BaudRate = 115200; //波特率
# X6 Y( e! J' Q - USART_InitStructure.USART_WordLength = USART_WordLength_8b; //数据位个数=8
! L4 Y' f( T5 q/ z - USART_InitStructure.USART_StopBits = USART_StopBits_1; //1个停止位8 q+ W& h* c: k" N' o$ J8 C7 \
- USART_InitStructure.USART_Parity = USART_Parity_No; //没有校验位 B9 p9 n: m% O4 ]# i) c+ M
- USART_InitStructure.USART_HardwareFlowControl = USART_HardwareFlowControl_None;
/ _9 F; N% r7 Z5 c* P5 _ - USART_InitStructure.USART_Mode = USART_Mode_Rx | USART_Mode_Tx;7 Y/ t7 J) E% p' |: T6 x7 {; S
- : _' P( _! n1 P$ E5 W
- STM_EVAL_COMInit(&USART_InitStructure);2 i8 r) X) N1 B! i4 y; }$ R1 t
- 8 N7 n& \% b4 [: R: J
-
9 t. G% r6 s8 a6 `5 d1 y+ k - //数据接收的使能中断
, N; A1 {( a7 D! q. b3 e - /* Enable the USARTz Interrupt */
R8 k: n8 V" V6 h) v - NVIC_InitStructure.NVIC_IRQChannel = USART2_IRQn;//为USART2
; N: o% t; a7 |0 u/ y - NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 0;
: y, q. _3 f. k7 o6 }1 i - NVIC_InitStructure.NVIC_IRQChannelSubPriority = 0;
. x2 A- a; A) r0 W& I# C - NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE;$ v0 g2 d" H+ n
- NVIC_Init(&NVIC_InitStructure);
9 k" z" H% Q$ J: m0 i I -
* ]! g0 r' _6 t# V ^ - /* Enable the USARTz Receive Interrupt */
& y& L* c& S% e" _. { h - USART_ITConfig(USART2, USART_IT_RXNE, ENABLE);//+ y+ d0 _9 ]9 C# s* y
- }
, h9 A* y( D' Y6 C7 o' V为了保证串口随时都能接收数据,需要开启中断* `: N3 l+ F# h3 V) r: _5 g
5 E7 S- `' s; H% L: j
串口发送+ c5 ~0 |0 P6 W
串口发送是指,将stm32的数据发送给上位机(串口助手): w' W( A) F, h0 v. z; C6 g$ b3 r; y
: F# x& N w* M# {
1使用SendString函数发送
+ H4 D7 `1 W% L! @. b. F- ]. E在.c文件里面定义SendString函数
) z! y {% ~# @9 q' D! B
. h- V: }+ w4 y& ^2 t% p( g对应USART数据发送有两个标志, 一个是TXE=发送数据寄存器空,另一个是TC=发送结束8 u4 x" u: p7 R ]" h4 U* w: B6 M4 L
: l5 J6 @( I; Y5 m5 M- void SendString (char *s): m: x, D( H( _7 i6 I; G
- {4 Z1 F1 V* q, l9 z4 T* U' I
- while(*s)
) G' Q, a, T0 S+ S# Z% p - {: K& ?/ b; P5 v% I
- USART_SendData(USART2, *s++);//依次发送5 M. k4 t0 f# w
% V% a3 S& E* I1 q, ~- /* Loop until the end of transmission */
7 x8 g8 A2 i v8 Z* Q - while (USART_GetFlagStatus(USART2, USART_FLAG_TC) == RESET)//TC标志位为reset发送结束
3 K; s1 Q% v& ?2 p2 ^ - {}
; ~# z) T; Y9 } - }% A" v% \4 I# e% L" D5 r" [
- }
在发送数据时出现第一个字符打印不出来的情况,例如发送“hello”,串口助手只接收到了“ello”,没有h
. `# @; q2 A* _4 s6 G! J+ m' {
) A" [* Z: D, n. U1 c) o这是因为stm32的usart的sr寄存器的TC初始为1,导致第一次while时第一个数据被覆盖8 I: M/ k9 \5 l* x
, X) W7 U' X& n1 ~! t5 f$ d3 U这种情况,将TC修改为TXE即可6 s( u! f8 T- z6 w6 U4 t
" Y6 u r6 y0 o9 t0 u/ S j9 n
- void SendString (char *s)8 x; t5 k; _; f# s
- {
/ ^6 h9 y" X3 B# \$ K7 M e6 ?% R - while(*s)8 b8 V. S) p8 C" O( R9 {8 C
- {" ?7 c* t# d2 g! U& N5 n0 K
- USART_SendData(USART2, *s++);
: F t; Y# J; I0 g - % b) e& N9 n4 H, I5 V2 G
- /* Loop until the end of transmission */
8 o _) y( d) L1 i2 B x$ w2 J - while (USART_GetFlagStatus(USART2, USART_FLAG_TXE) == RESET)
! L& ]6 x* H* w8 z" C( c5 o - {}
. d! P r: D3 @1 e' A# _5 N7 H - }! K3 [( b8 L5 f q+ L: v2 P
- }
' A5 e4 ~* f8 Z: m% n+ @" w" d在main.c文件里面调用SendString函数& H. U o% }9 C8 w
1 A9 w g5 u- B: f- USART2_Init();//打开串口) d3 N' N0 |5 A% _( O4 H; F' Y2 s* Z) X
- SendString("字符串");
+ N, F( ? f4 \( F2 L8 |$ ]2使用printf函数发送' F( [ n R6 M: p2 U
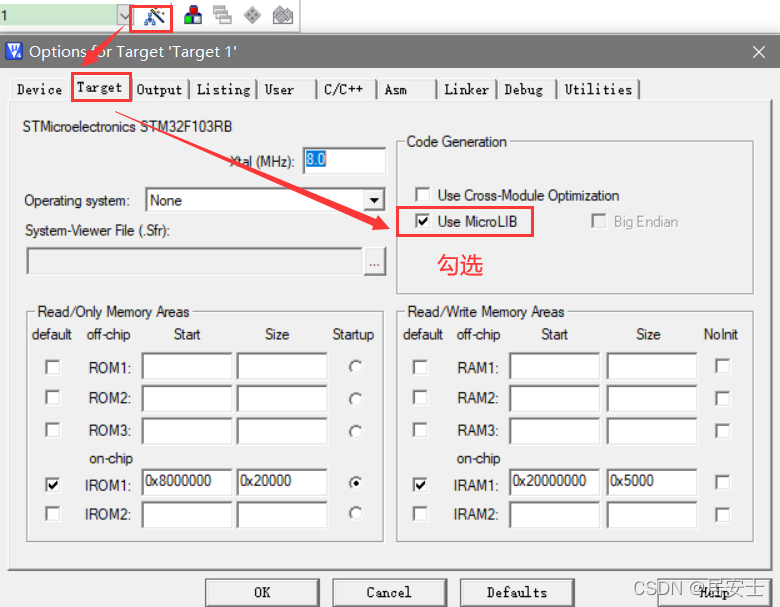
在使用printf函数之前需要先勾选微库" v- [. Y3 o9 P& A. g! d
$ z' M3 l1 ^0 c0 t
 ( C5 ?* p1 A4 g* {1 V
3 \/ U3 B4 p' r4 B. l在.c文件里面定义printf函数 ,代码如下
: k2 W- j4 }$ h( ?2 X6 X# B* v5 [3 T& r+ e, v# I
- int fputc(int ch, FILE *f)
8 a$ |! F+ R: j! Y9 d/ t - {
$ |# F7 y# d8 ` - /* Place your implementation of fputc here */4 F( z3 |, ?4 v0 s, d. `5 F& t1 X: ~
- /* e.g. write a character to the USART */. M2 S8 ]' Z6 F1 c9 @, |) {
- USART_SendData(USART2, (uint8_t) ch);9 M! W0 i T" t
5 A/ j: ~# k' V; q1 a9 Y- /* Loop until the end of transmission */
* S# i) o( a% S+ u - while (USART_GetFlagStatus(USART2, USART_FLAG_TXE) == RESET)
( J3 ~* P' l ^4 I' } - {}
% G+ ~# ^3 M& Z: X
* s) w% s1 j8 _- return ch;
0 L, ?8 U1 X8 |0 C0 \0 Q - }
在main.c文件里面调用printf函数6 h& A4 o( s0 P; M
3 N& J1 \, W$ J% M: D
- USART2_Init();" K' O8 d8 }3 o3 o) l
- printf(" ", );
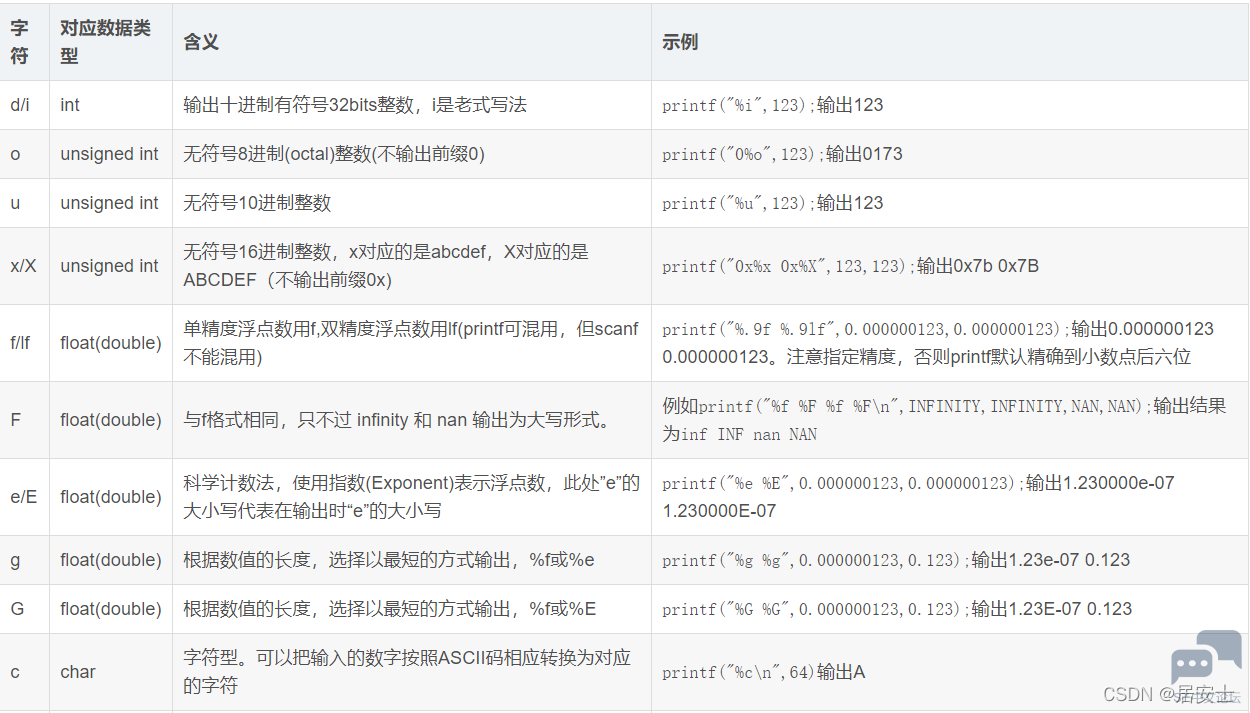
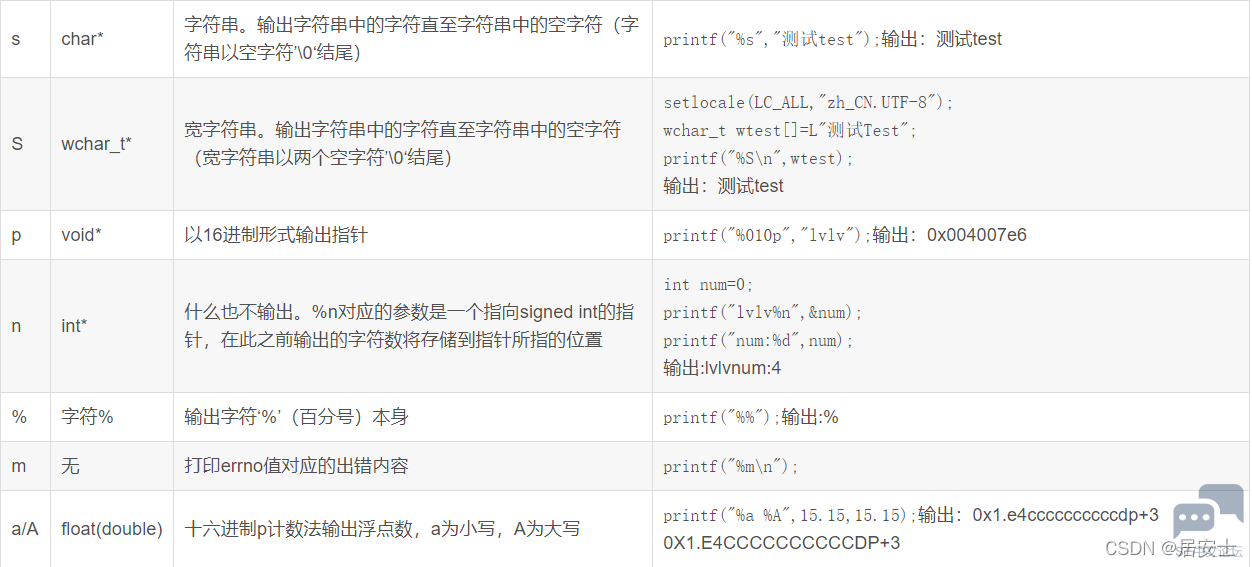
关于printf函数的使用方法可以参考下面的表格:- P: F' j) k0 R' T+ r! `. m
+ {4 G2 ]& m5 M9 Z9 y
3 ^- Y1 @, l7 n4 F% y( N# x
8 Z! R; c) C8 l. Y串口接收: N, x( A6 n7 D4 l$ Q* u
串口接收是指,将上位机(串口助手)的数据发送给stm32,由stm32进行接收
) m7 F3 D v! n1 o! x
% M$ u8 z; h4 c( v! G8 D. B% F+ L USART_IT_RXNE为接收中断标志位,一旦接收数据,USART_IT_RXNE会置位' d6 z4 ~$ g; s6 z) S
; Q" j1 t: V3 I$ x7 o, ~/ ]0 R- u8 RxCounter = 0;//定义计数值
5 j/ z7 `6 N7 Y3 }- u - u8 RxBuffer2[10];//定义缓冲区为10
% {2 I4 a. E! \3 k
) |4 M9 R0 [7 z# P- void USART2_IRQHandler(void)
- p0 z" c' E: I k3 ]1 Y - {
2 \. g0 ]( M! M - if(USART_GetITStatus(USART2, USART_IT_RXNE) != RESET)//串口接收中断
3 n- F1 \* P% e) E0 b - {
1 E) u: k% ^! w2 d2 m - USART_ClearITPendingBit(USART2, USART_IT_RXNE);//清除标志位
- T8 K" n0 J* v& Q3 z3 g3 a! h6 h - /* Read one byte from the receive data register */& J" J* J& E" a) j X
- : D7 D4 @- F- X) q2 G0 D
- RxBuffer2[RxCounter++] = USART_ReceiveData(USART2);: A) s: d% O4 x3 M9 y$ R P
-
3 q; v& |7 N/ f% K' H7 { - 8 I3 Y7 ^* _$ C( x9 v7 n. @9 }
- if(RxCounter>6)//定义接收的字节个数 X" G$ D: E/ V) o
- {
4 n7 Q9 l$ Z! S$ m - RxCounter=0;
9 J |" O1 g, f5 a+ ]7 v - }4 t/ F% n9 z5 U7 h- U Y; ^* S
- }
9 k1 e' g4 M$ l3 e- R$ S3 g# h - }
首先构建缓冲区和计数器7 a, X* U: l9 L1 _
" h+ E" ~' \& Y/ ~
串口接收中断之后,清除 USART_IT_RXNE中断接收标志位,将串口接收到的数据存入缓冲区0 T/ B- ?% A8 V, N6 R
$ ?- p4 G. m6 N/ d2 B
可以通过debug里面的watch来看缓冲区数据是否正确$ p' I8 q# [: s2 D5 Q
————————————————: q$ c! C7 ?& n3 k
版权声明:居安士
' h: a& ?- T- {* s" q
' A! n3 p! w7 J" h9 s6 [ Z/ {& ?) X6 S9 H0 ^; G( @
|





 微信公众号
 手机版