




|
说明 本节比较简单,主要是演示I2C接口和SPI接口读取编码器角度。为增加大家对编码器的理解,后半部提供四种常用编码器的操作说明,并提供源代码。5 _: K+ J; f! P: C# G - E9 i9 w: a$ R* e3 e 一、硬件介绍 本节实验适合运行在SimpleMotor和STM32最小系统板上(Bluepill)。 1.1、硬件准备5 h. o9 ~% o' |0 S6 J; q: ?$ t: z 1.1.1、SimpleMotor方案 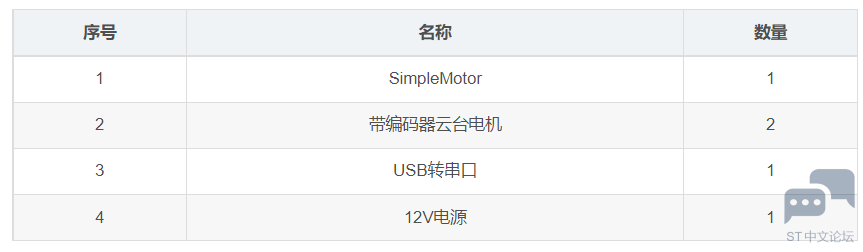
两个编码器可以是两个AS5600,也可以是两个TLE5012B,或者一个是AS5600,一个是TLE5012B。 / E( ]/ p" V4 ?4 L0 \ 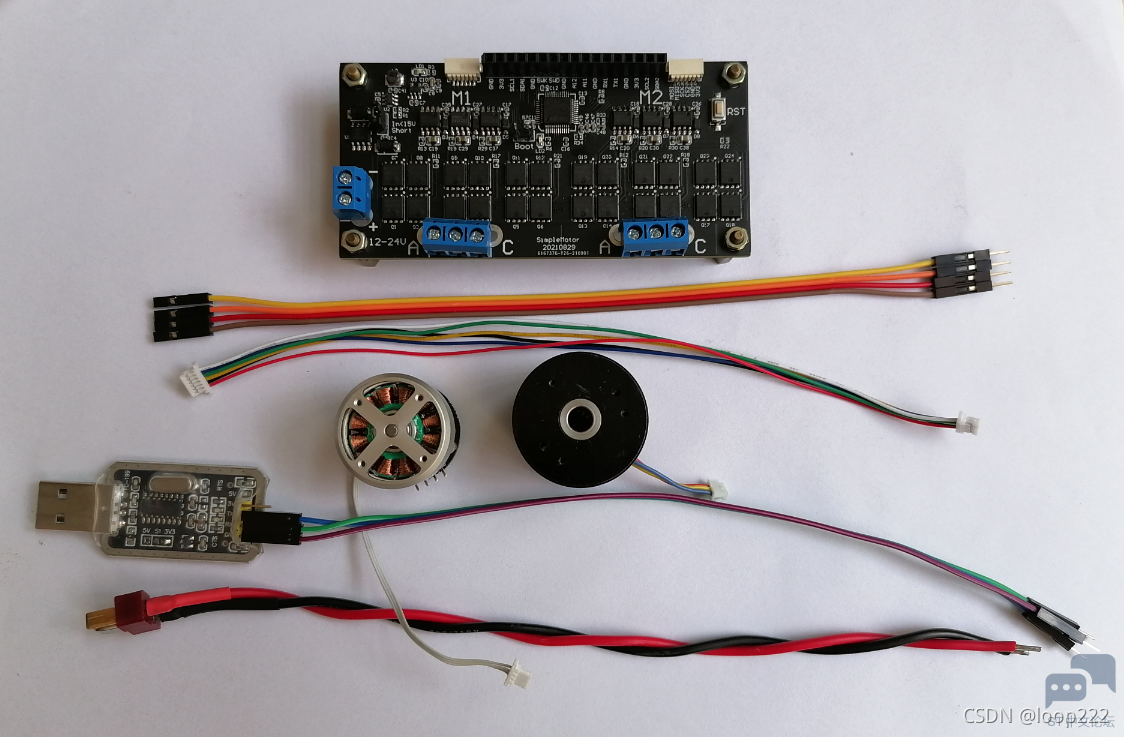
1.1.2、STM32方案8 l9 ?9 V! d! [6 ?! \5 n M- q ! q6 h( Y% M4 C 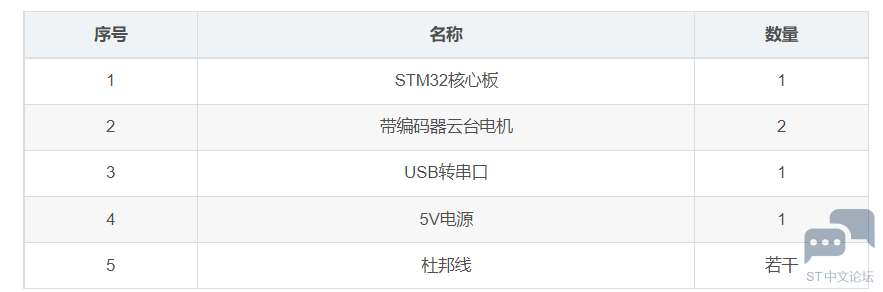
两个编码器可以是两个AS5600,也可以是两个TLE5012B,或者一个是AS5600,一个是TLE5012B。' R: g) I8 h2 Z 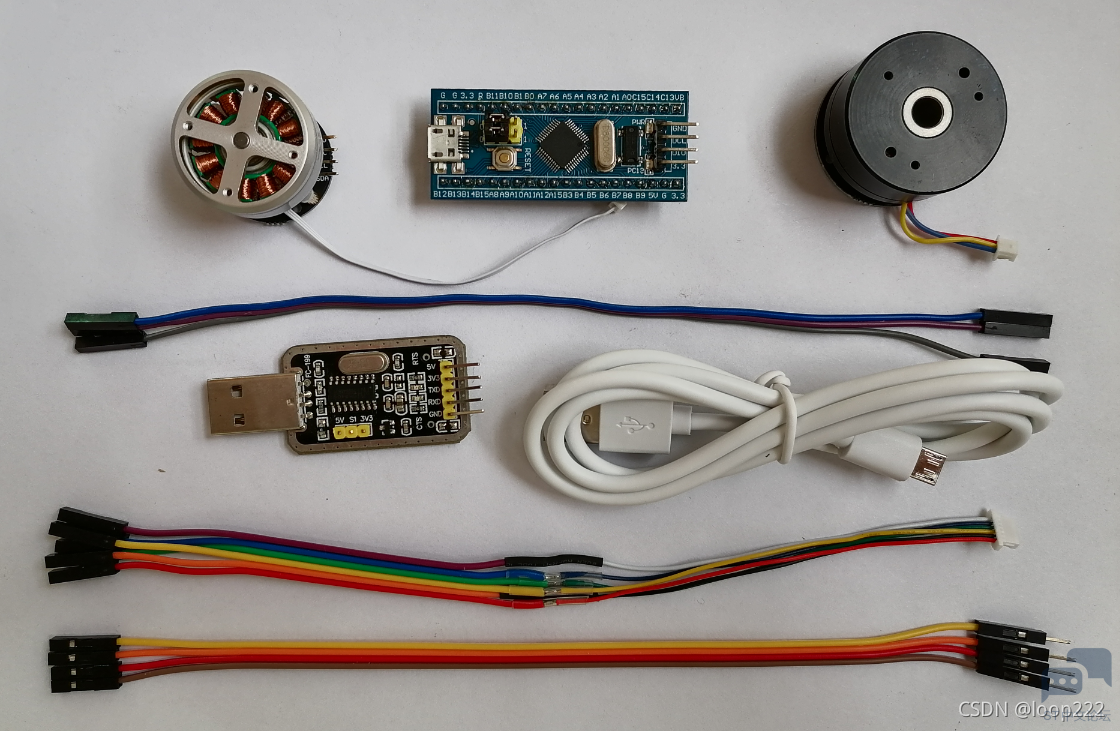
# ]! Y8 _6 w& K: O 1.2、硬件连接 1.2.1、原理图/ ]# Z& v! b0 I3 {+ d7 `; b - x, M, Q' V. [6 a- _4 N 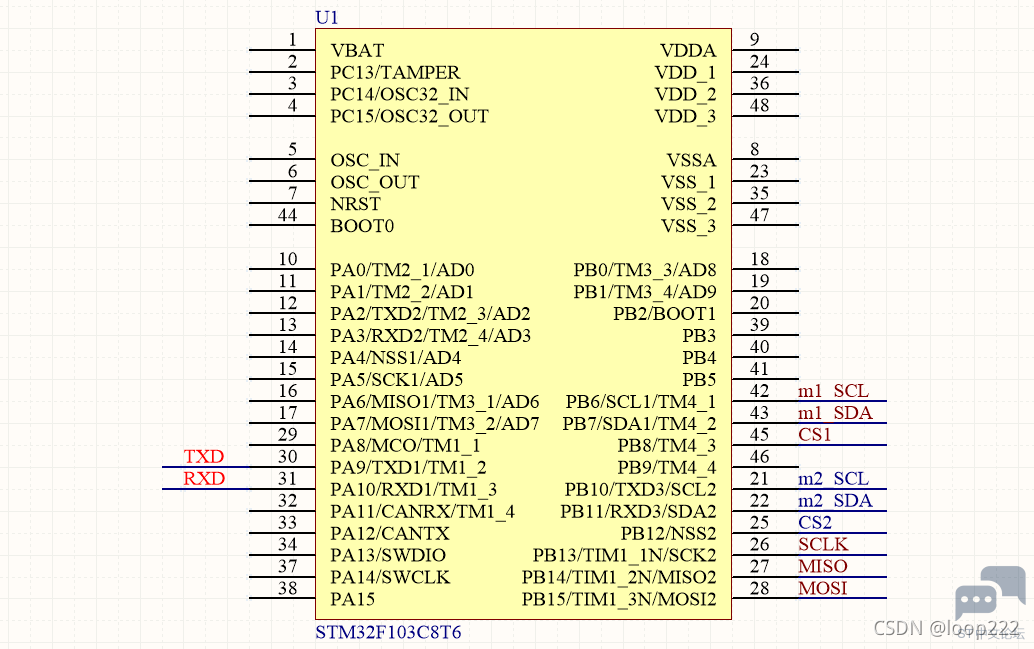
& c J M/ b( X# V) e i 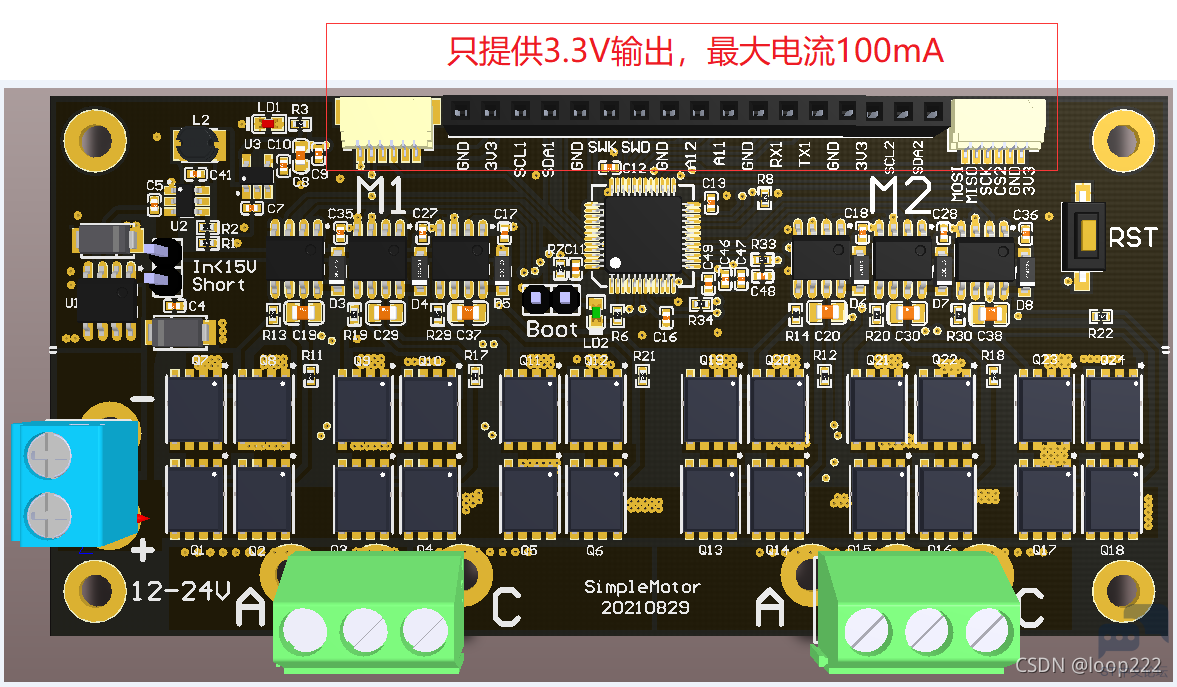
1.2.2、接线 
& B6 H3 `. l4 `# A5 e 或者. m0 b( e6 a3 l. V) v1 g 1 }8 Z* Y0 m+ I( Q 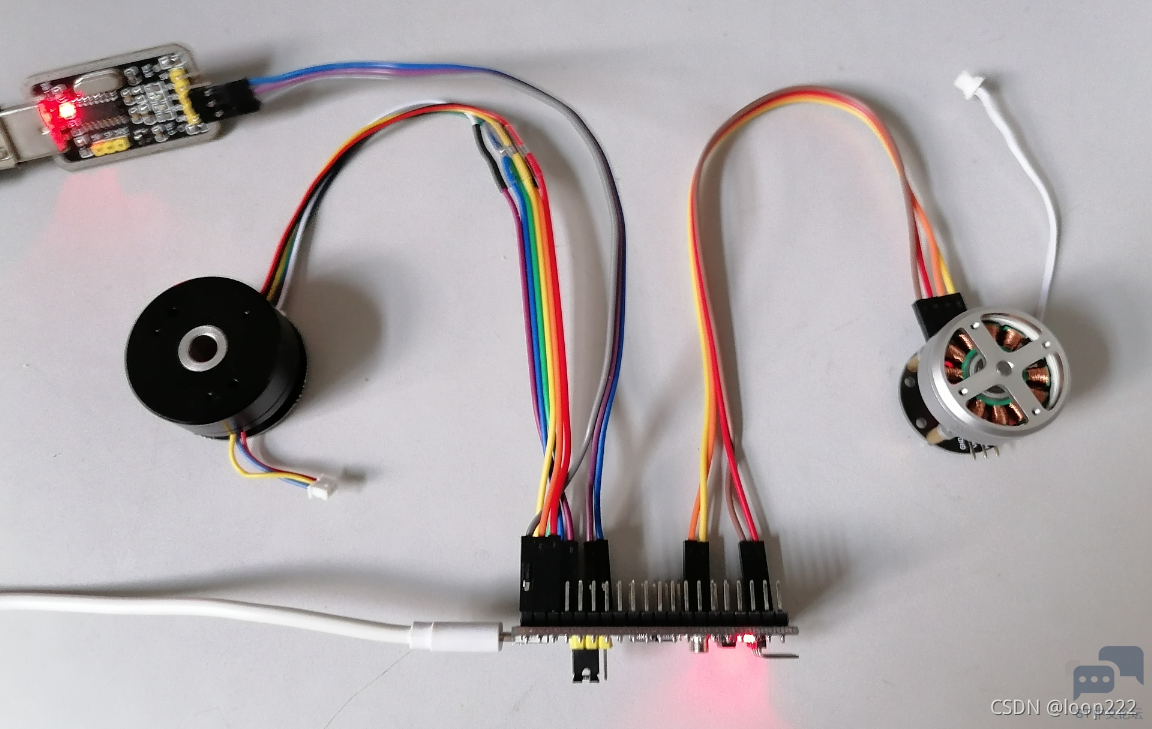
& H; P" V& U z# _4 f* a 二、代码编译下载+ M& h1 d1 d5 h2 b* Z 本节代码只演示AS5600和TLE5012B两种编码器,其它编码器请自行移植代码。 2.1、代码解析7 r& o3 R" i% M$ U: m7 W 1、主循环读角度值,每隔1秒打印一次。可以同时读两个编码器,只需读一个的屏蔽另一个。 如果需要打印速度,可以把屏蔽打开。& I9 K! f4 r4 ^7 m/ d , K! i- q4 N& |; H6 Q+ s7 U% f 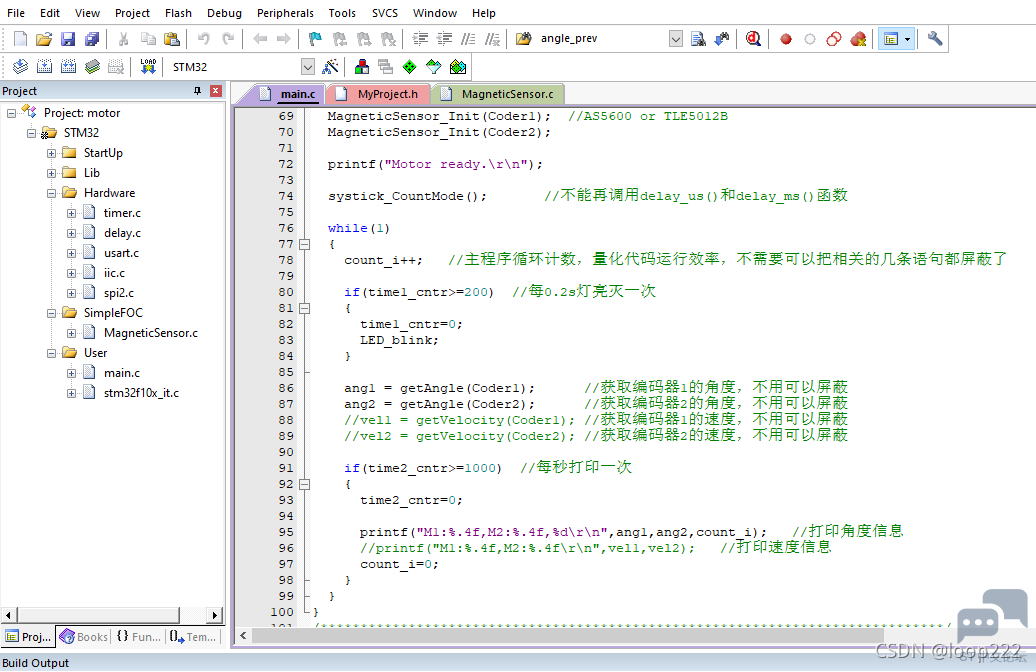
6 l+ M7 G5 ]1 h+ ]+ Z# Q 2、“MyProject.h”文件中选择编码器型号,1表示使用,0表示不用。只用一个编码器的,可以把不用的都设置为0。 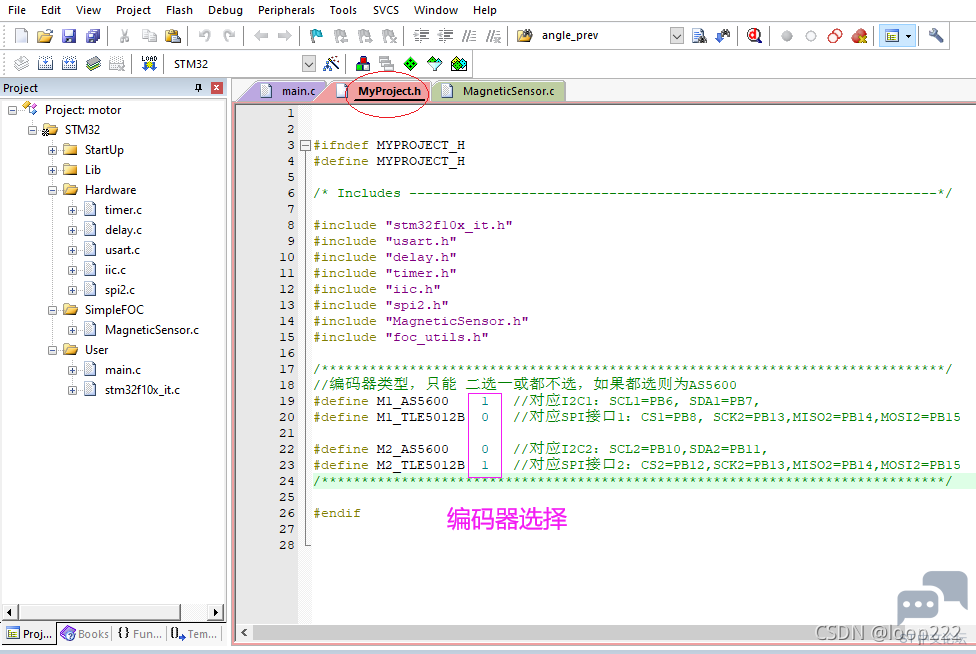
& u w$ q7 n+ c c 3、上电初始化,根据“MyProject.h”中的宏定义编译。 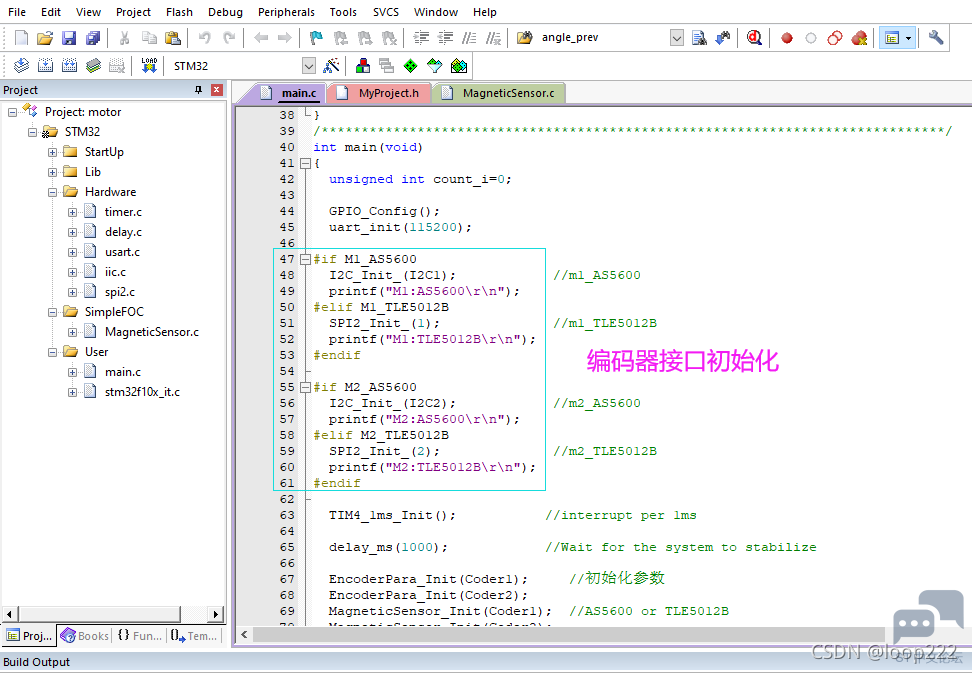
3 b" N+ r$ M/ s 4、需要说明的是I2C读编码器的代码,本节代码采用硬件I2C,支持I2C1和I2C2。STM32的硬件I2C代码网上有很多参考,但是写的比较乱,移植了几个都不能用,在ST官网上找了一个例程,因年代久远,与现在常用的库函数风格不同,都是直接操作寄存器,不过做为底层代码,不会影响大家的体验。6 q$ _$ G0 l) b0 b9 T5 n0 w8 Y) r 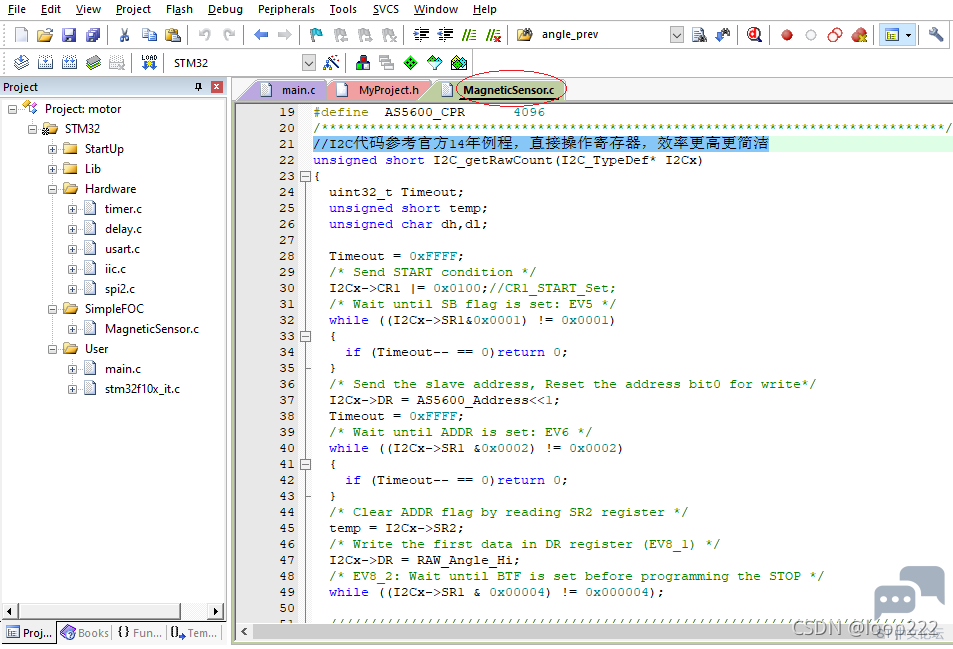
5、ST官网I2C例程,我放在网盘了,有需要的可以下载看看。* u O2 `; W7 N! x, J/ u; V x4 _! E- O, \$ R$ K 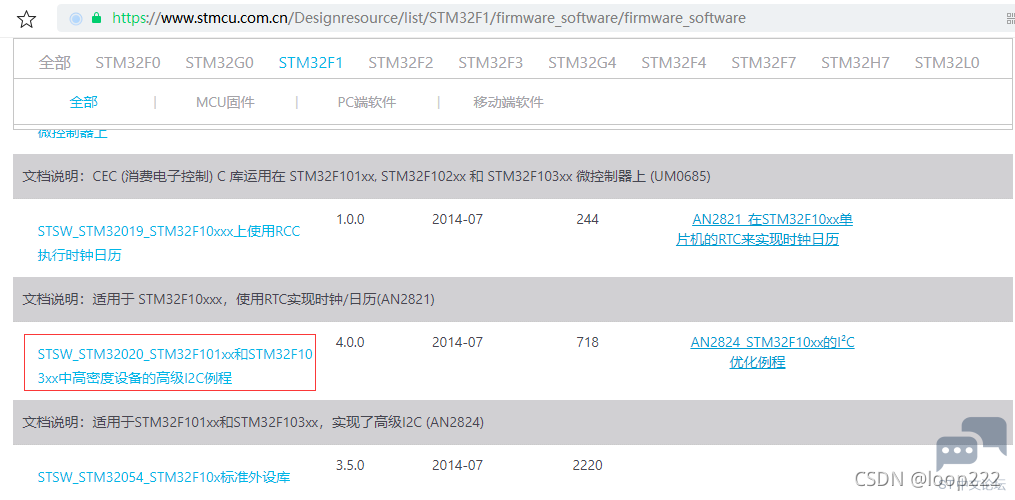
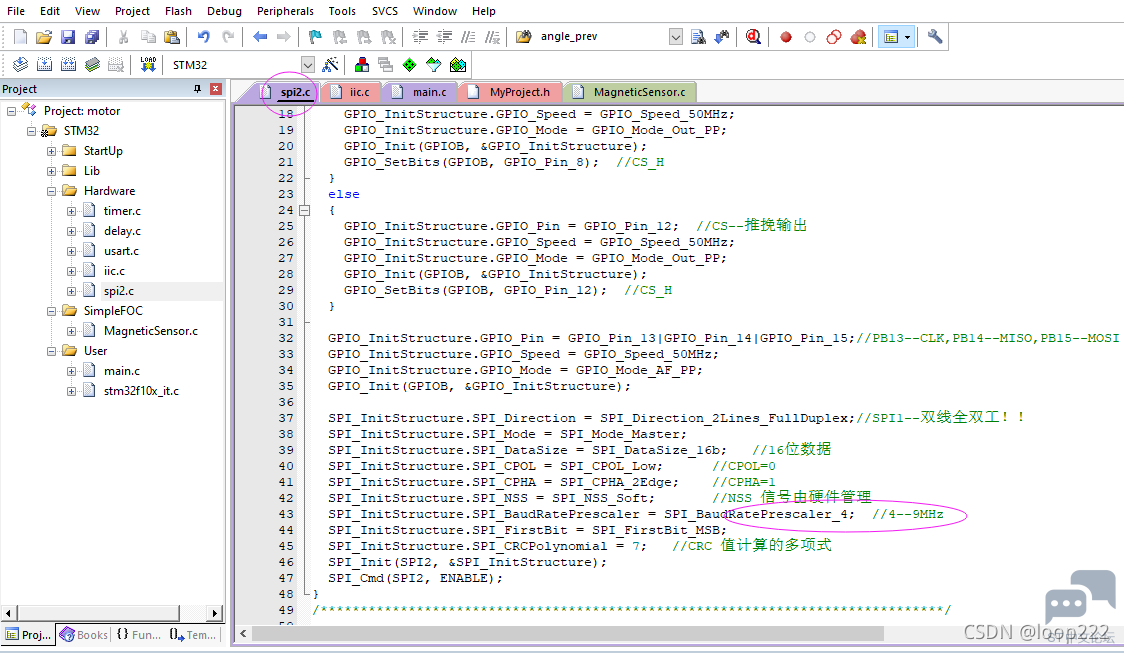
6、I2C的波特率是400KHz,SPI波特率是9MHz。% _9 ~, C* w' [ 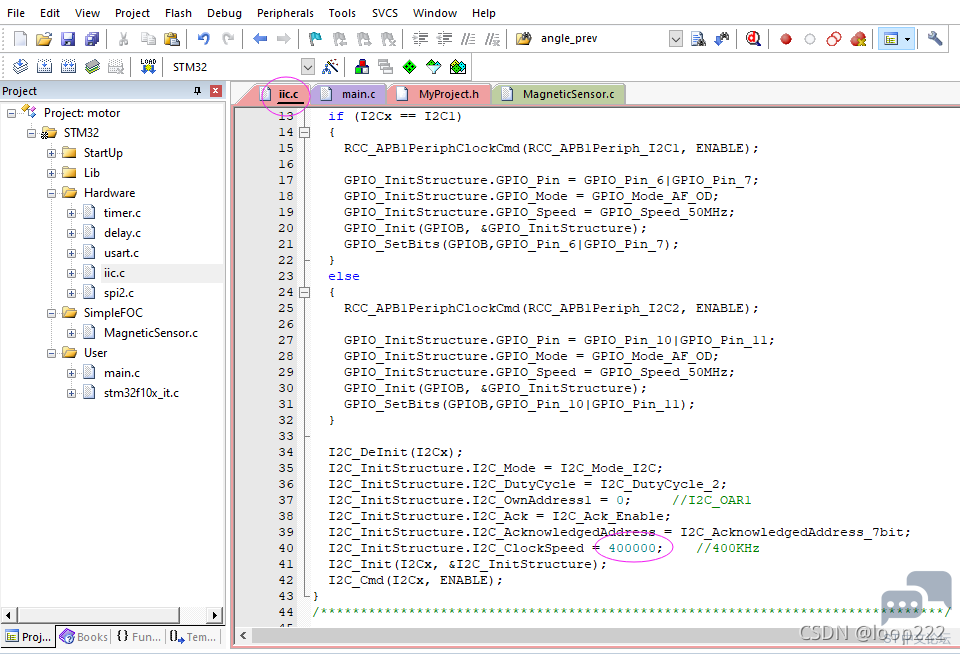
! b( I% G- a! S( h; F 2.2、下载验证 1、根据实际连接的编码器类型,设置“MyProject.h”中的参数, 2、编译下载。串口或者SWD,' U2 G0 P+ E$ u1 ^& Q, P+ C 3、转动电机,观察角度变化。(角度的单位是rad,速度单位是rad/s) 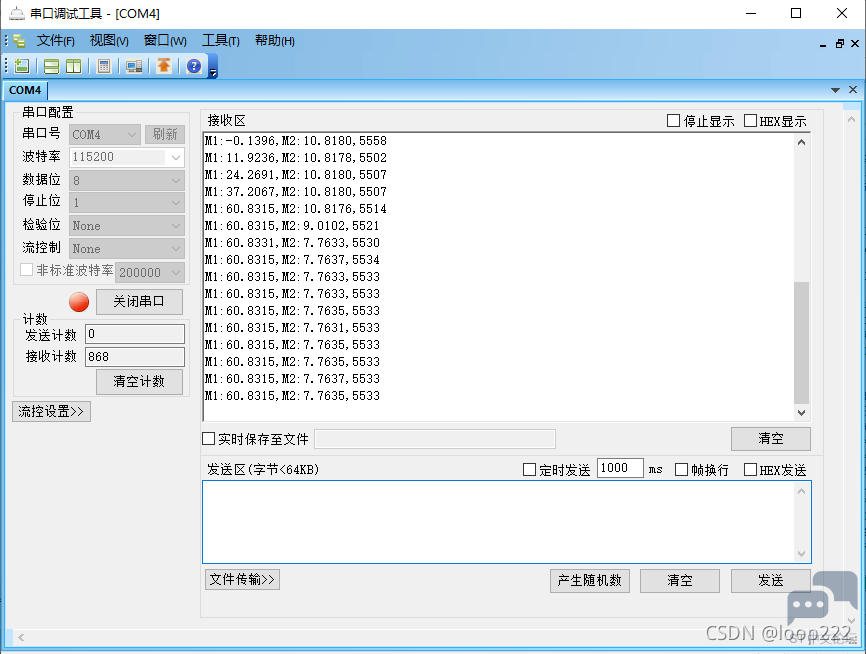
$ J0 s9 g# H3 w" A4 q1 Z 2.3、其它说明% _" V; c( ^9 K% H 1、I2C和SPI速度对比: H2 ^' j! I( j B/ }7 q% f - 两个编码器都使用AS5600,主循环3420Hz, - 两个编码器都使用TLE5012B,主程序15200Hz,4 @2 v. Y( W9 u - M1是AS5600,M2是TLE5012B,主程序5530Hz,& w3 N- T$ s# ?0 W - M1是TLE5012B,M2是AS5600,同上 " o# ]: ]7 F% M, U* @9 P0 ? 以上数据来自实际测试,会有误差。: P: \3 d- h" q # ]$ ], X1 O( K5 E# J! L" | 2、不同编码器工作电压电流对比: - AS5600:3.3-5V,6.5mA @max - TLE5012B:3-5.5V,14mA @Type, - AS5047/AS5048:3.3-5V,15mA @max - MA730:3.3V,11.7mA @Type, 以上数据来自各芯片的数据手册。( ?! x) k( W0 G t7 R5 A 1 y7 l+ r4 Y3 z, }. t# j7 f x5 z9 Q 本节会把这两个芯片的代码开源,有兴趣的可自行测试移植。5 n' T7 [" t/ _+ p: e3 b8 H. E + d- q1 S; u0 f6 f* u p; s 三、百度网盘代码说明2 n( K- }4 j1 q; ^( v 3.1、STSW_STM32020_V4.0.0' b9 N' E9 ~! F/ s0 E. G ST官方例程,包含I2C硬件通信,请自行查看。 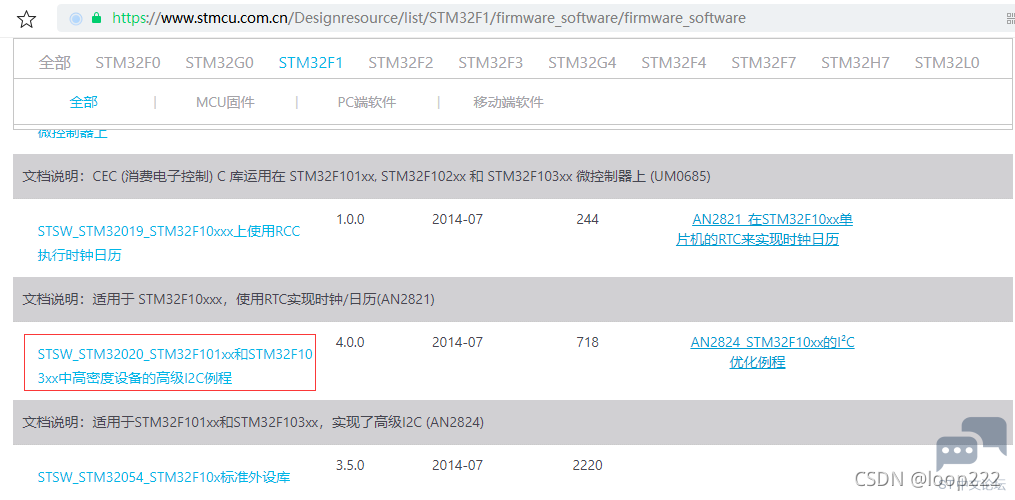
/ z& k: C0 f5 v& Z& ~" Z/ u 3.2、STM32ReadTLE5012B_spi2_m27 n3 L* e& {: k* d& z: E X4 e ①、原理图- b4 I/ ?* z4 e& Y0 H 3 |! H$ H# i& z2 |. ~ 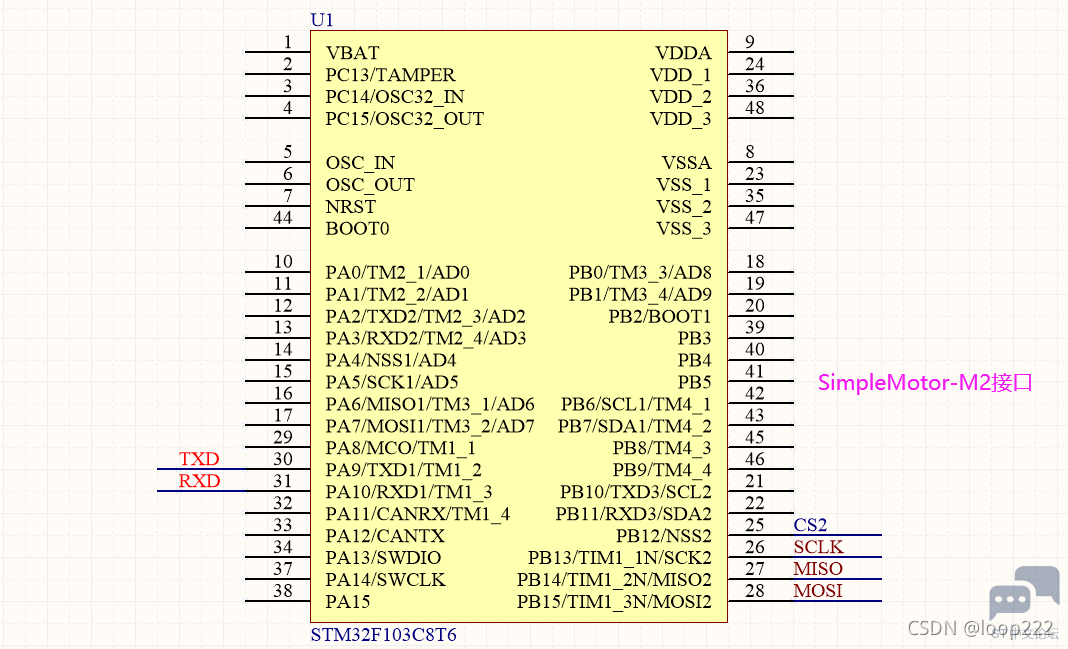
②、SimpleMotor的M2接口连接2 q" q5 n# F/ W* M9 {7 J% \ ) z D. L! g; C 
③、也可以用STM32最小系统板连接 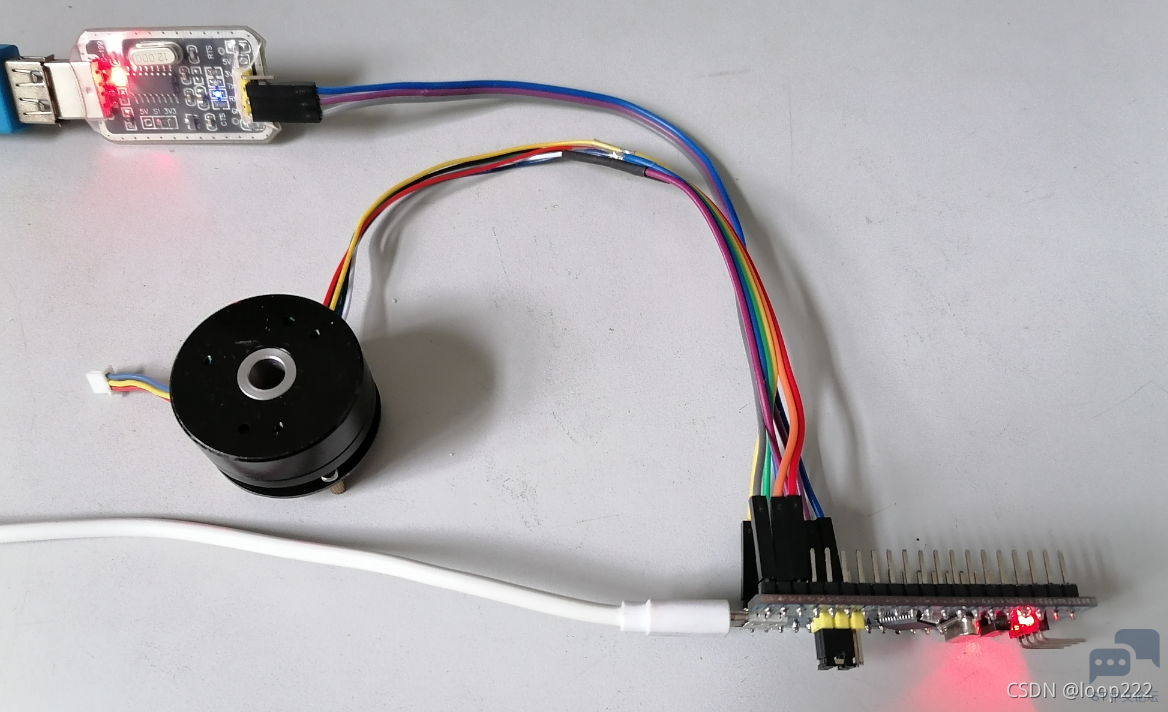
④、串口打印角度0—360°/ \% X6 W0 _; ~* r' [: x, a8 m' L* q5 j 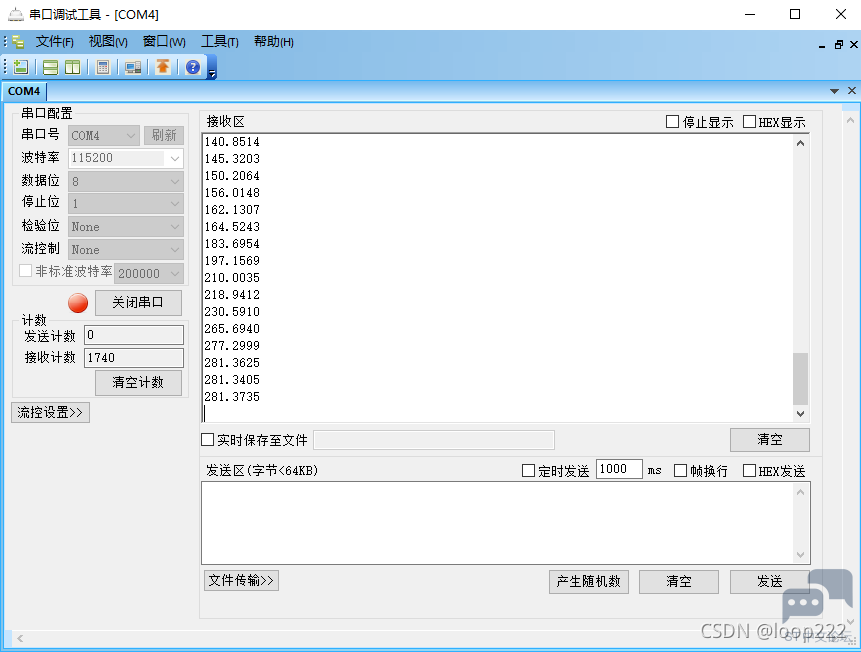
$ t; l% Z; N9 v7 |+ X, Z 3.3、STM32ReadTLE5012B_spi2_m1+ F! w7 _. @" n: Z0 E ①、原理图$ p1 R4 b) T9 R* p, |% L. F y' B , x, C+ U' h+ {3 D- |3 m 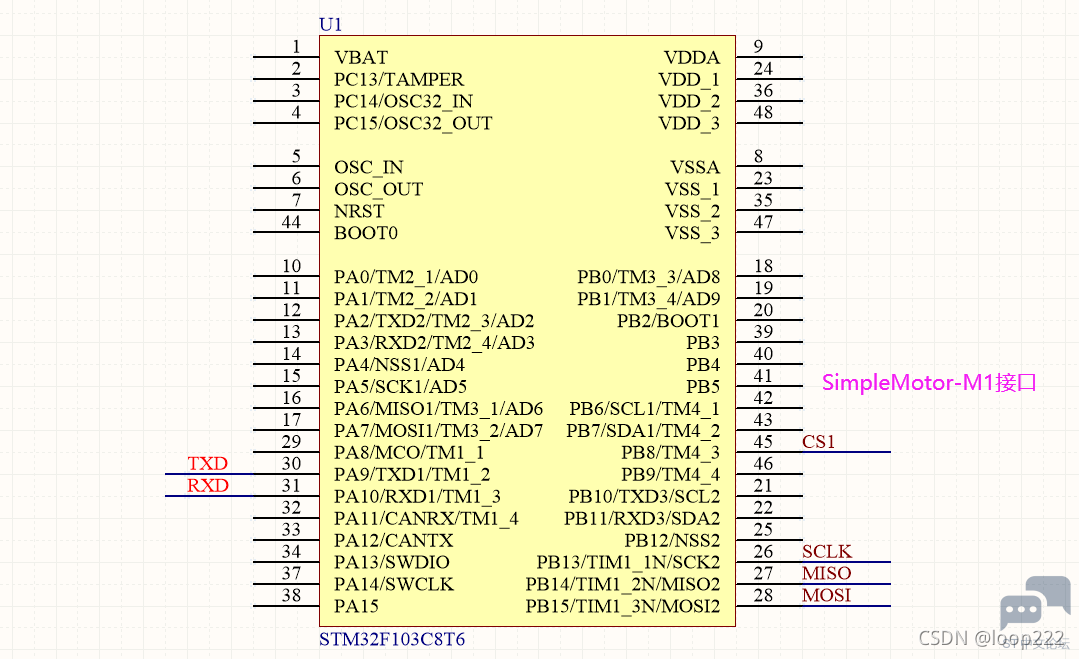
u A8 C0 w1 b0 | ②、SimpleMotor的M1接口连接 ! z/ b' w/ n! e9 c 
③、也可以用STM32最小系统板连接; f, B2 `& q8 l% {* M, p: I " P1 s. S9 b, E' G3 w+ B: w : D4 L4 i* L7 ] 3.4、STM32ReadTLE5012B_spi1 ①、原理图 % ^2 [/ v2 W8 M7 i7 B 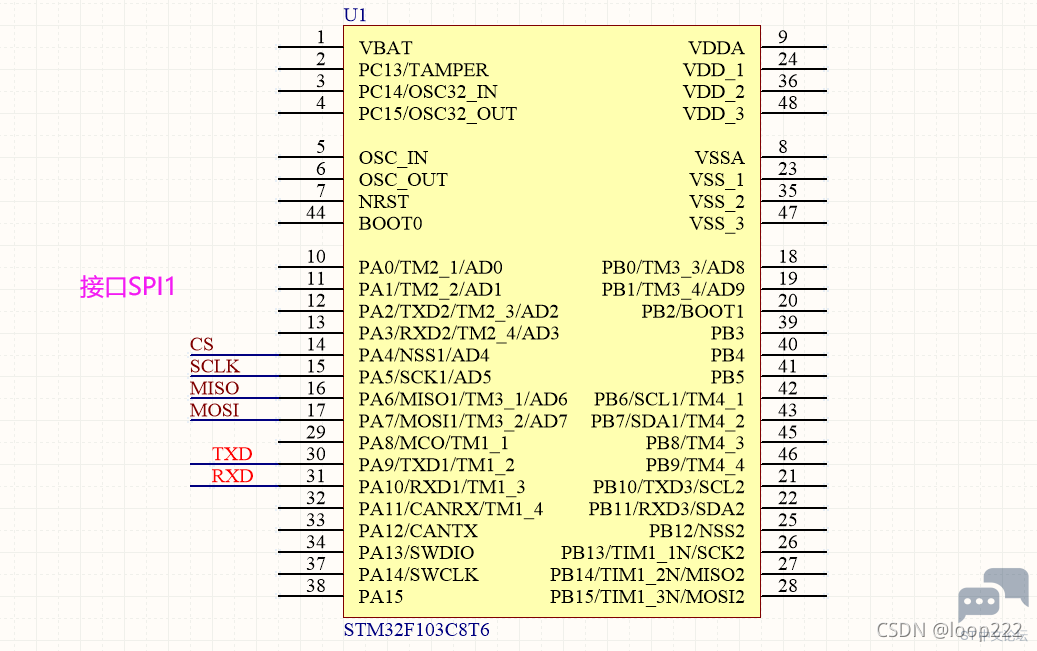
②、不支持SimpleMotor,用STM32最小系统板连接 4 X: {. E U: z 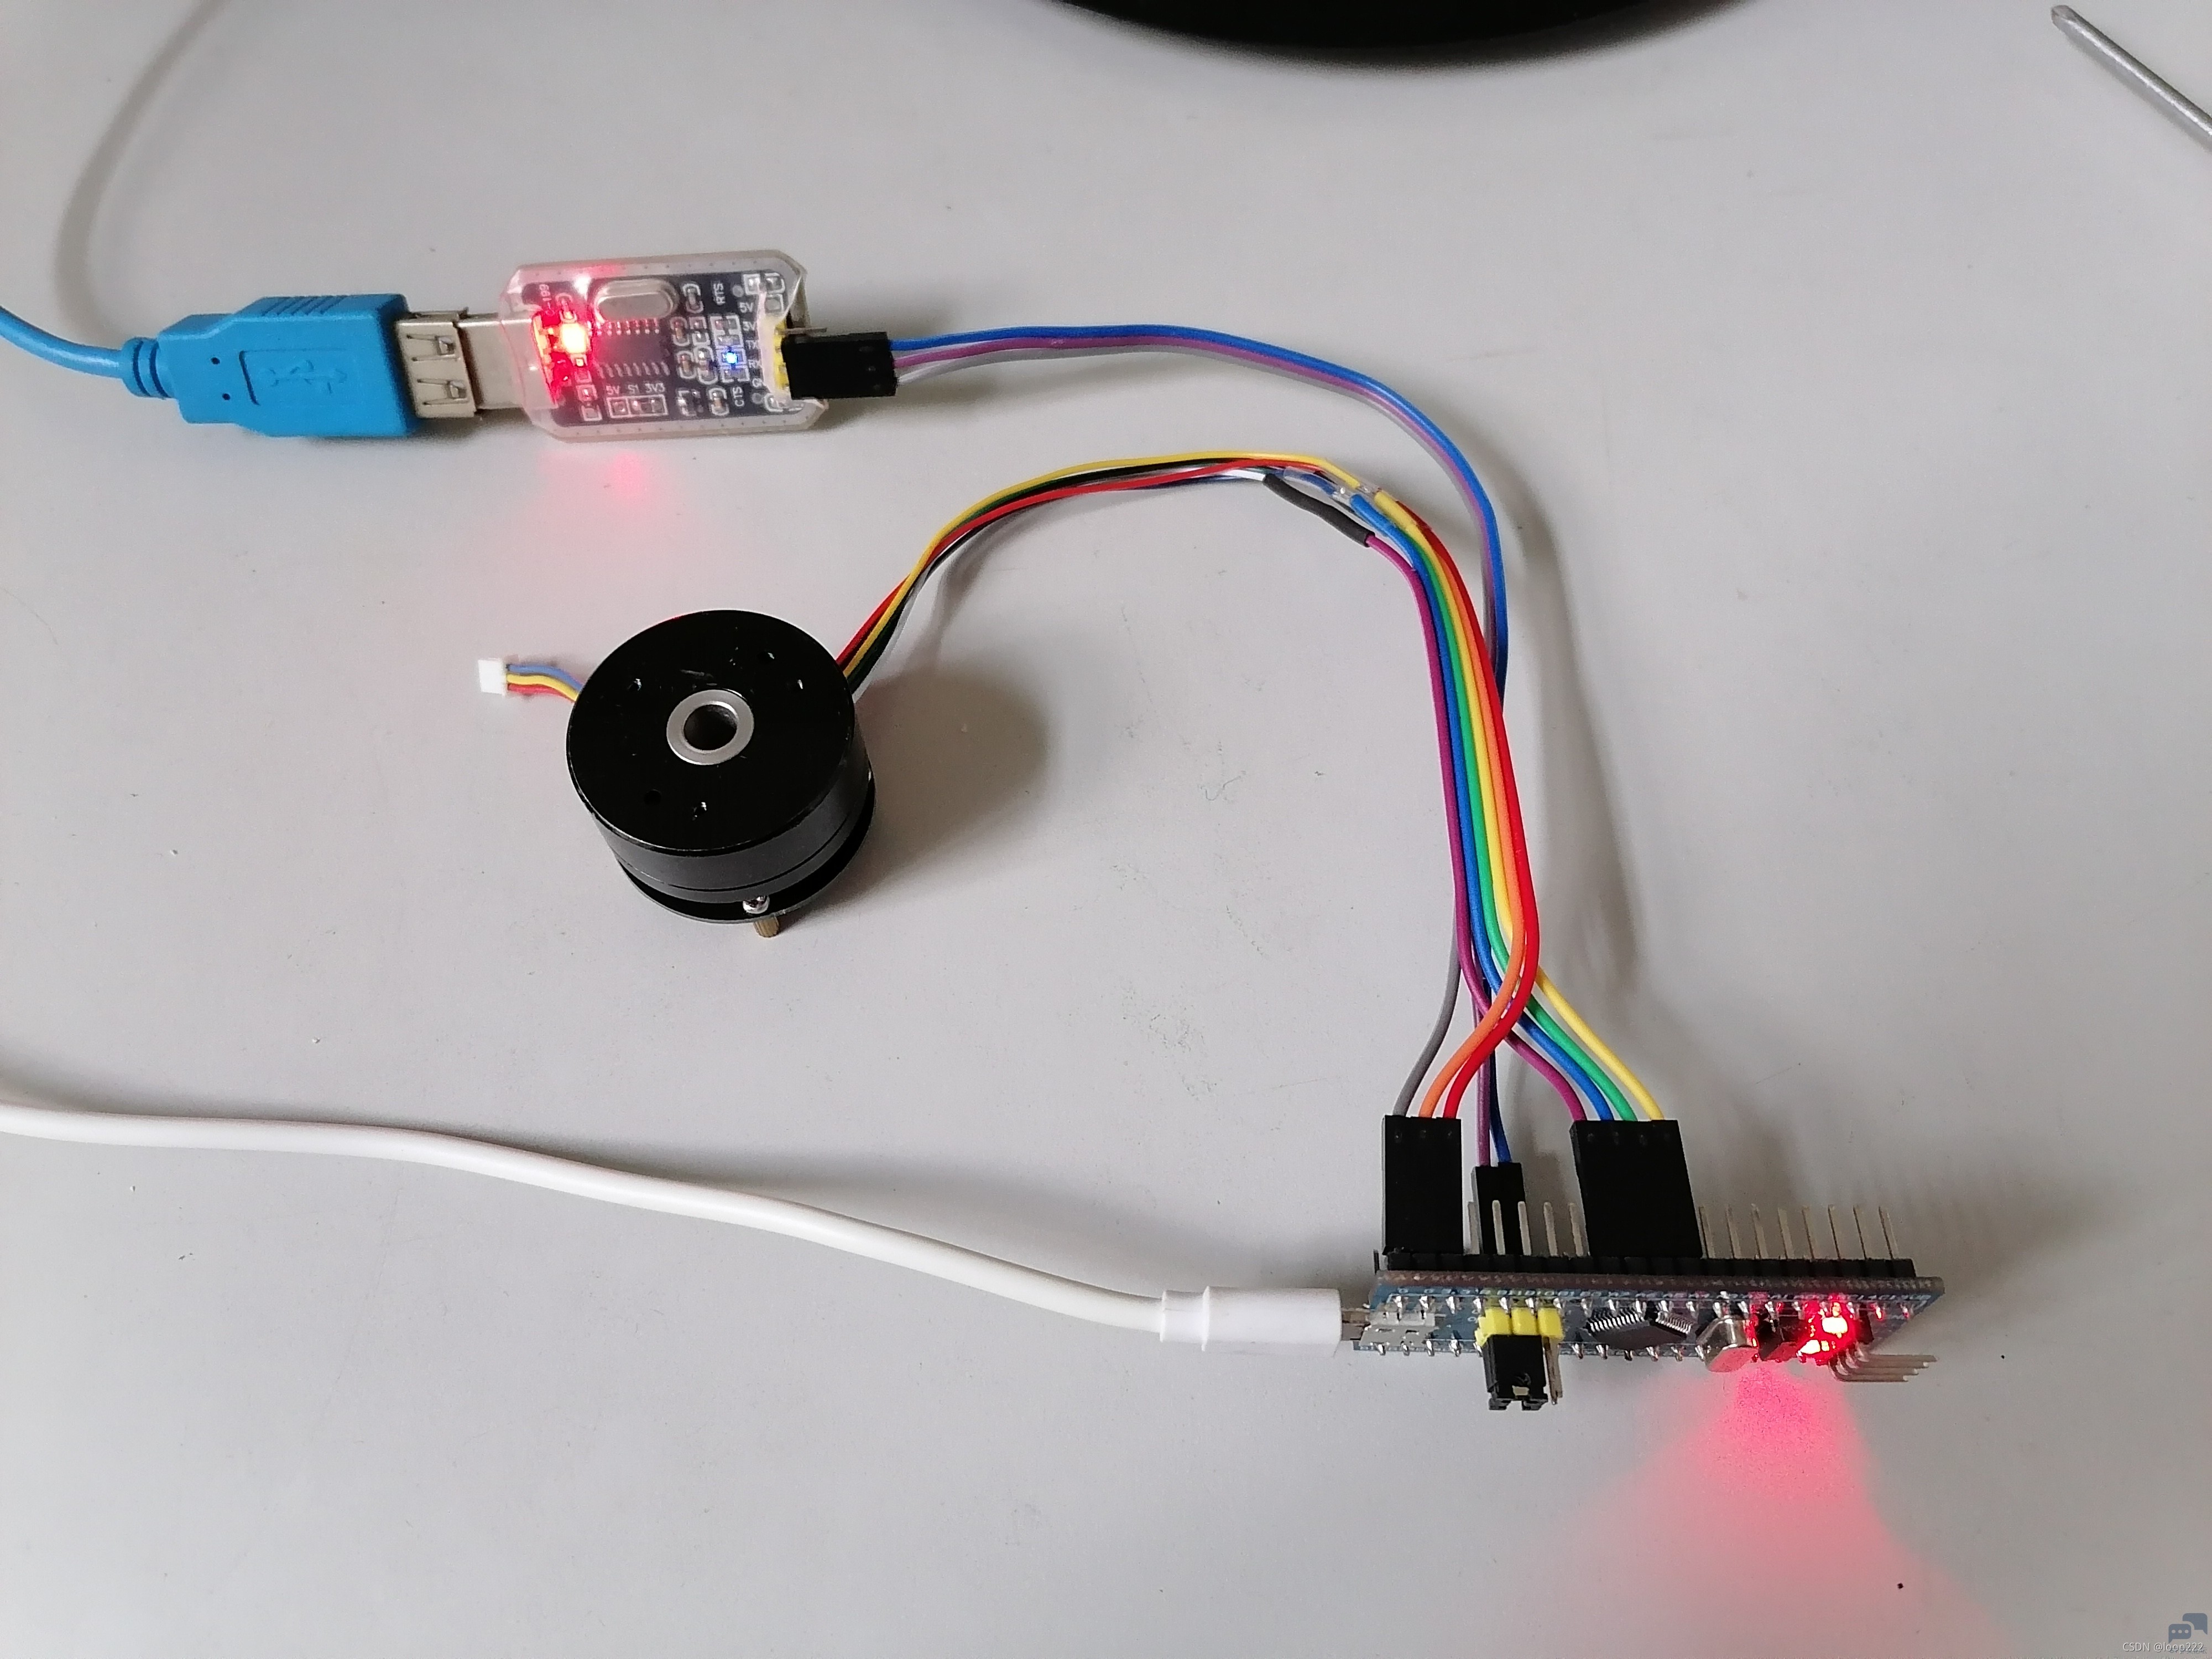
; j6 W/ `( K* S7 M8 }7 ?" b, W 3.5、STM32ReadTLE5012B_ABZ" t1 M% s8 B+ w ①、原理图,* a- G- d, w& c 利用定时器的编码器接口模式,捕获AB信号;配置I信号为中断输入,电机每转一圈触发一次中断,把AB信号的脉冲计数打印。$ ]. P8 Y- p4 T* x9 h* E* @ . T; i1 P! _4 T 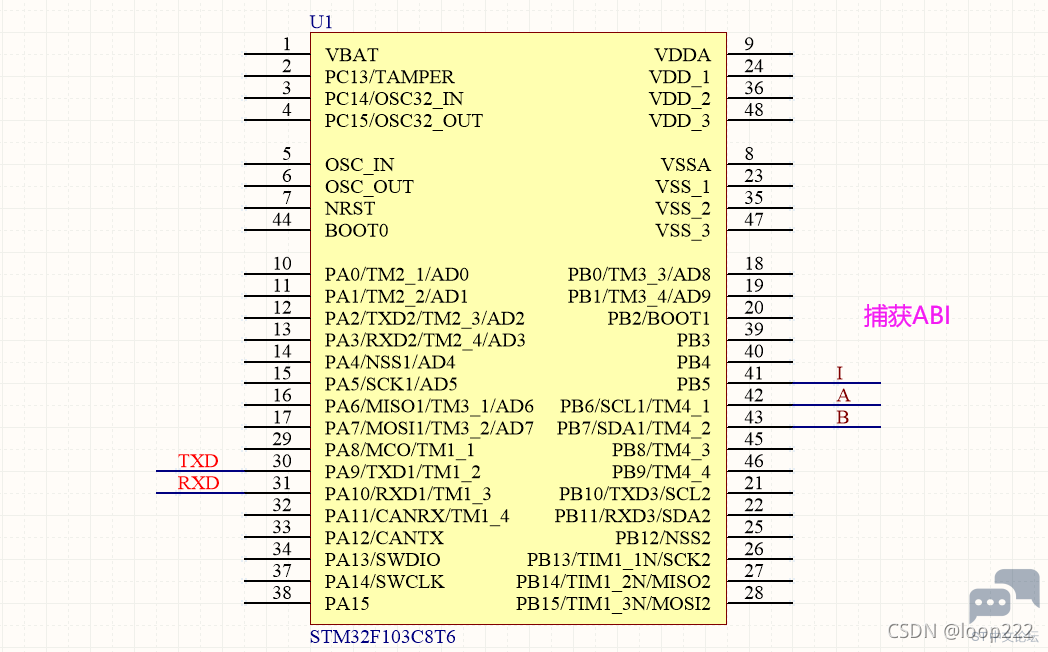
8 K' w. j6 c! P" g) F$ U ②、用STM32最小系统板连接# e9 t8 V( G; O + [( o& ?2 e+ I$ v 3.6、STM32ReadMA730" B6 [' S' w# y" r1 C. ]3 q 请自行对照手册查看代码 3.7、STM32ReadAS5600& ^6 a# t W$ ~0 } |7 e' M 注意:这是模拟I2C- L0 T' d- K4 B0 Q: C/ [: q ①、原理图 : y; G/ z" i3 k4 {/ ~ 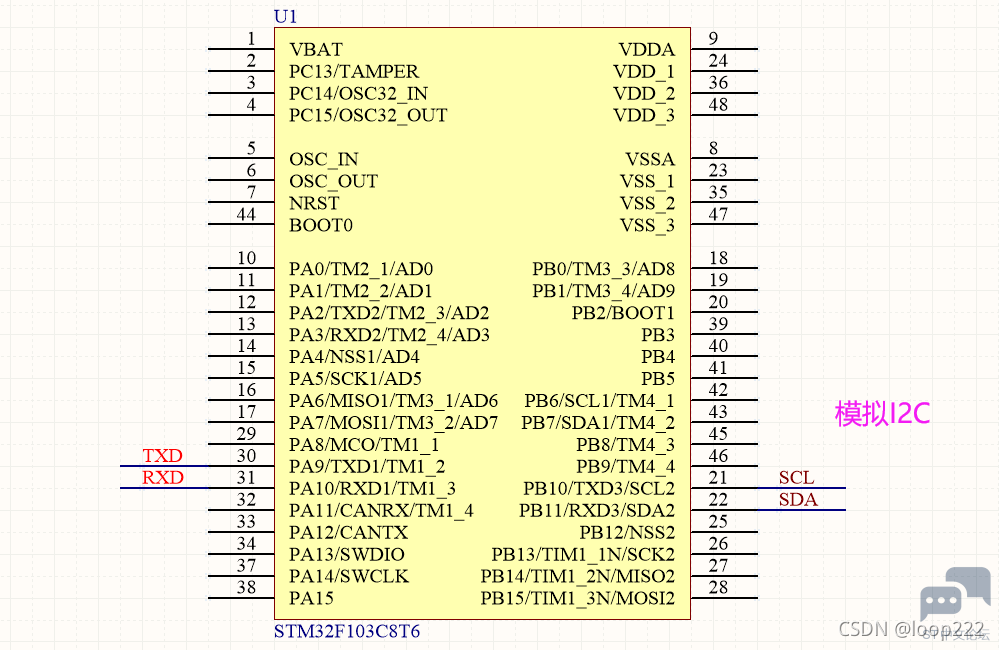
②、SimpleMotor的I2C2连接 
③、也可以用STM32最小系统板连接; e& D$ S' Q( Z) }+ H2 @; }2 F 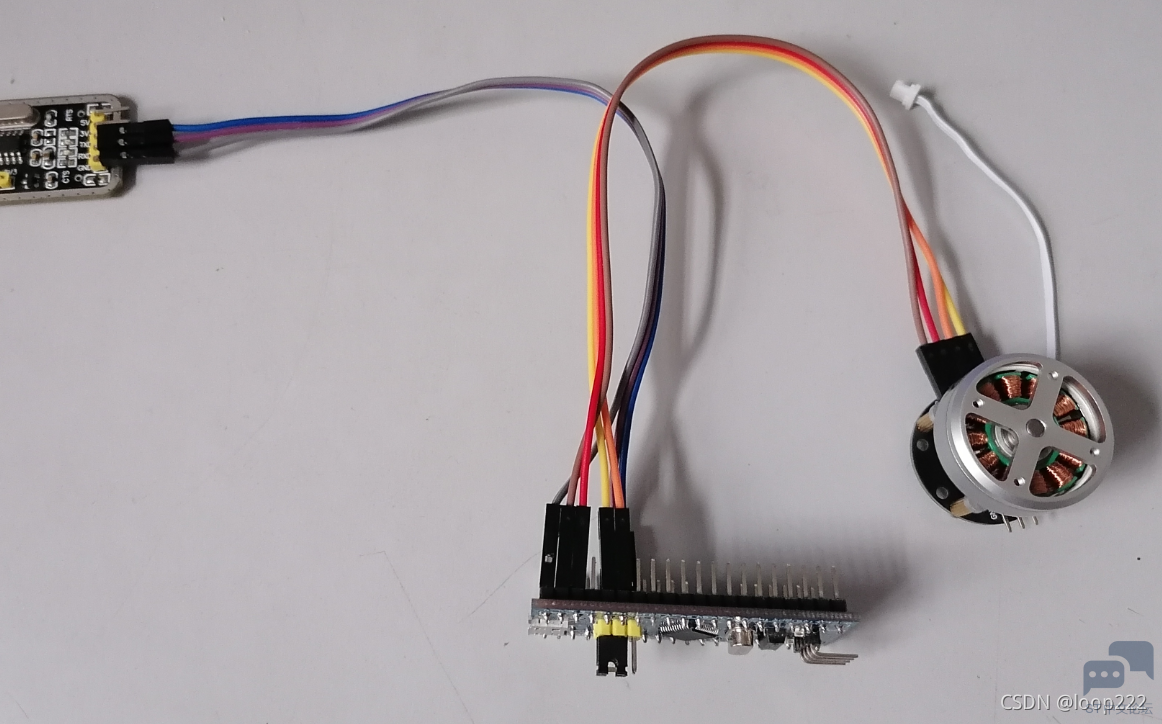
$ ?- I6 {" T C" P, h ④、串口打印角度0—360° 8 ~1 j l) G% j3 O0 _! k 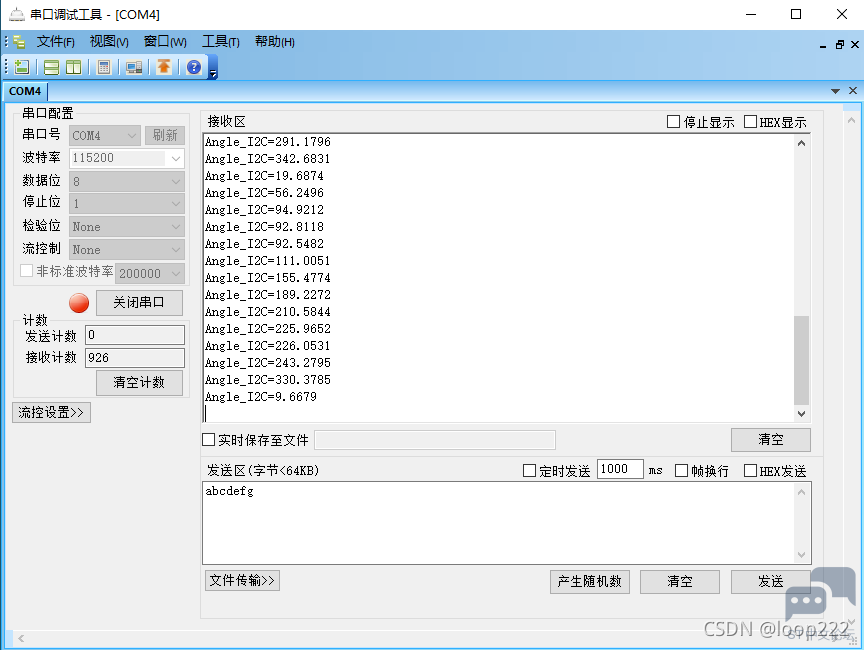
* ]' e' S9 J" I! G2 i ————————————————6 h4 {" \; d" \9 G 版权声明:loop222 ) q+ C2 I) |8 o0 a& X |
【STM32H735G-DK 测评】STM32H735G-DK External Loder 编译和测试
Keil-MDK 在线调试设置断点的高级用法
请教下STM32N6570 怎么把分辨率改成320x240并可以全屏显示
【福利三:逢7发帖赢大礼】想要充分利用STM32H743VI片内的RAM空间(但并不顺利)
基于stm32平台上的IC-MU磁绝对值编码器SPI通讯和码盘数据处理
使用STM32 MCU和MPU连接PDM数字麦克风
分享STM32资料-采用 STM32U031R8 MCU 的 STM32 Nucleo-64 开发板,官方资料,数据手册等资料
HRTIM 指南
使用 STM32 的 DWT 单元监控内存
DAC,COMP,HRTIM Fault 功能的使用
 微信公众号
 手机版


