|
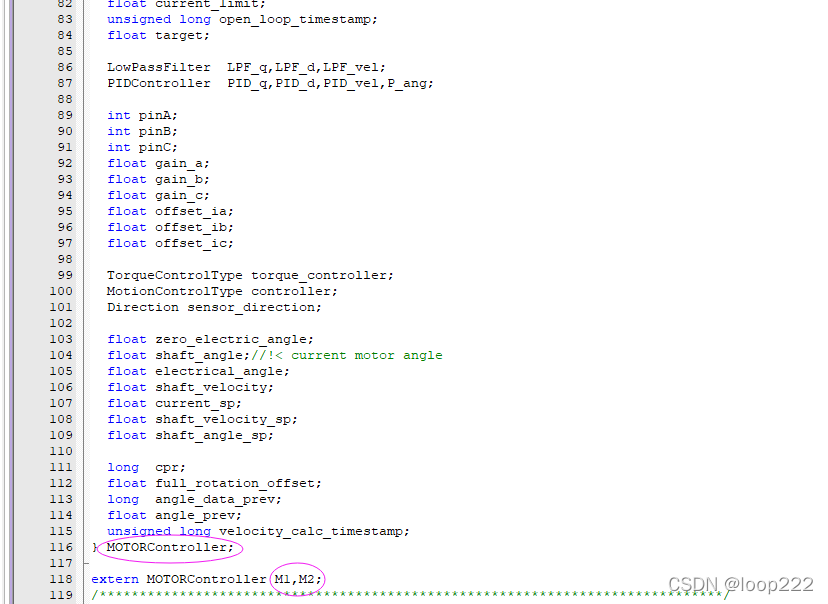
一、说明* N+ p9 F$ \7 y# }' B% Q 双电机控制,主要是在上一章代码的基础上(SimpleFOC移植STM32(五)—— 电流采样及其变换),把一个电机的控制修改了对两个电机的控制。你的第一感觉会怎么做,把代码复制一遍,一个电机变两个电机,这样代码量就太大了。SimpleFOC的官方代码采用C++编写,定义了类,C语言中的结构体与类相似,通过结构体及其指针的应用,代码同样可以达到高效强悍的效果。( P0 E- q1 d+ Y4 t. k3 P% ~" C6 x , e8 e' A& A2 A8 @; U$ b 新建头文件 user.h ,定义电机的结构体,并声明M1,M2。下图" \5 A- a' R& j1 Q- H0 K 
在 main.c 中调用头文件,下图# K/ X6 Y3 |6 p 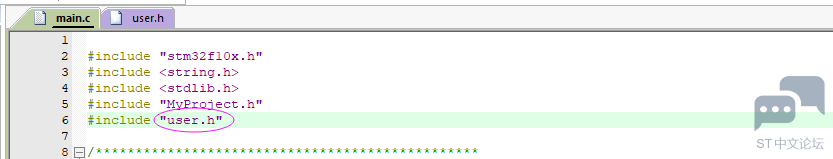
代码结构与单个电机控制没有变化,下图6 \$ T: O& ]' c 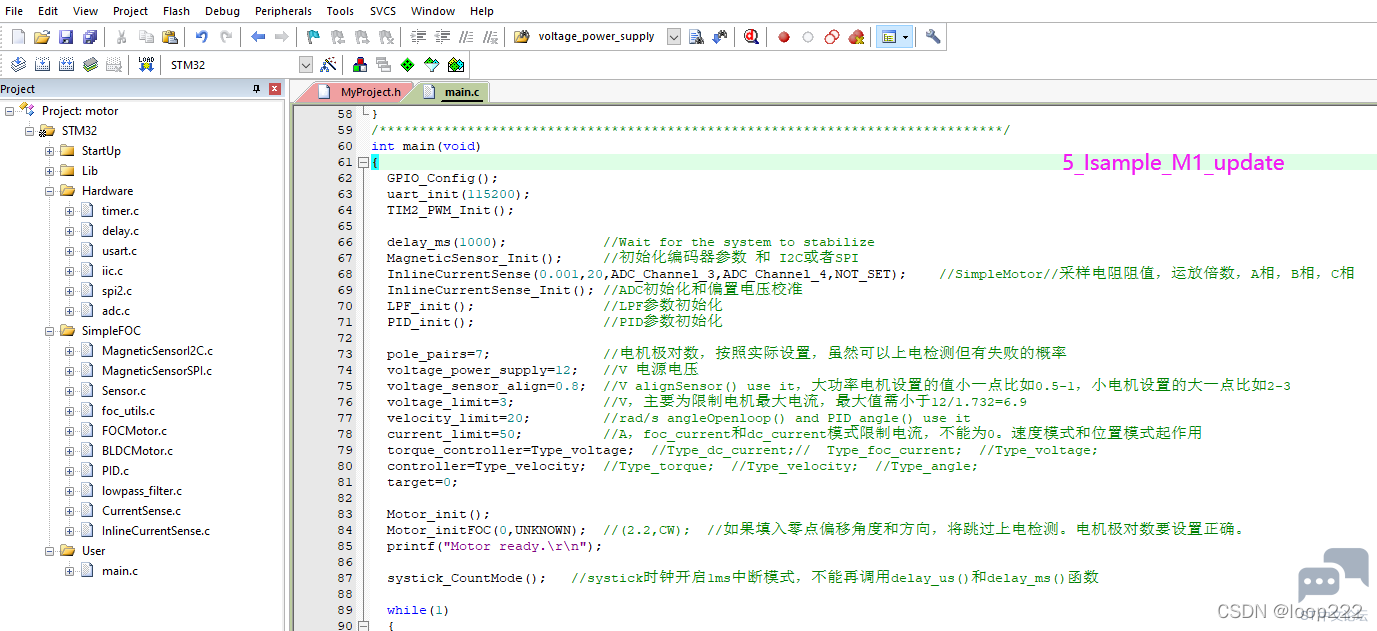
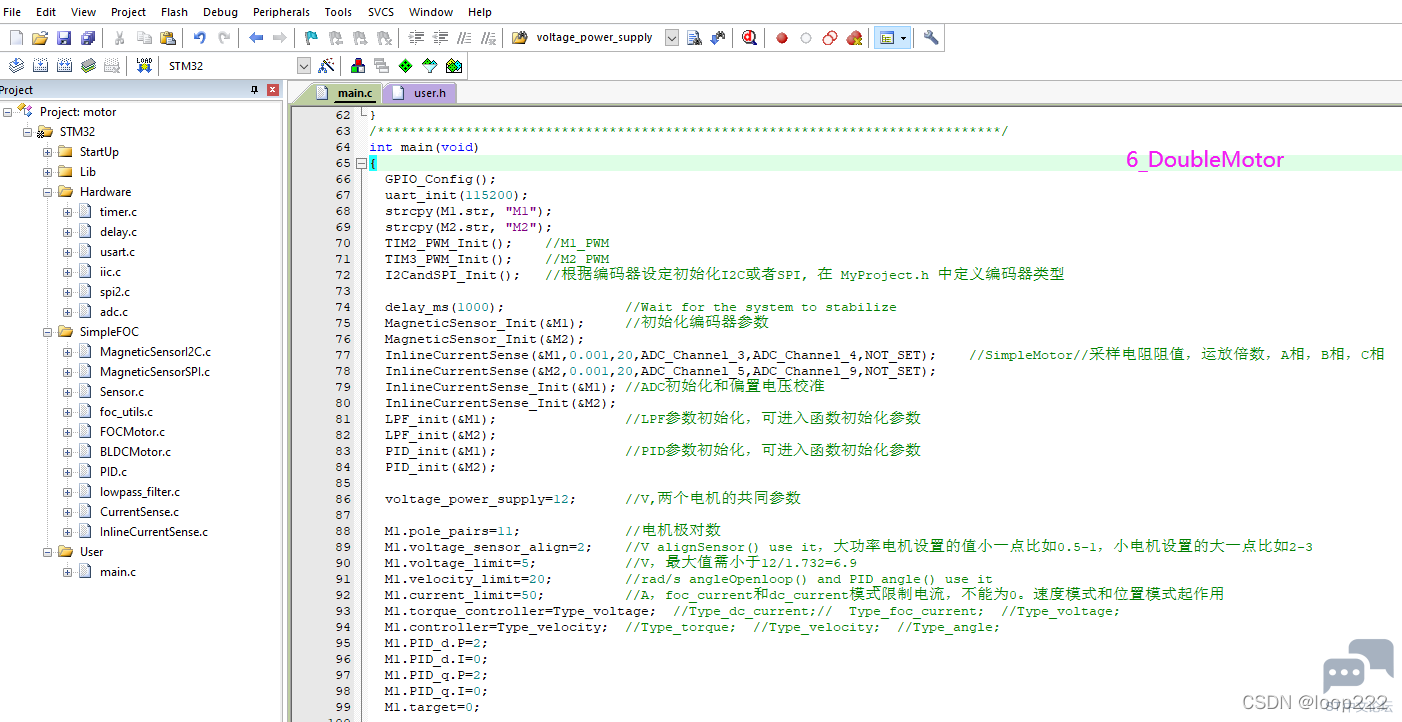
编译后的代码稍微比单个电机控制大一点,下图4 T# C" S0 }+ x, {8 g2 x 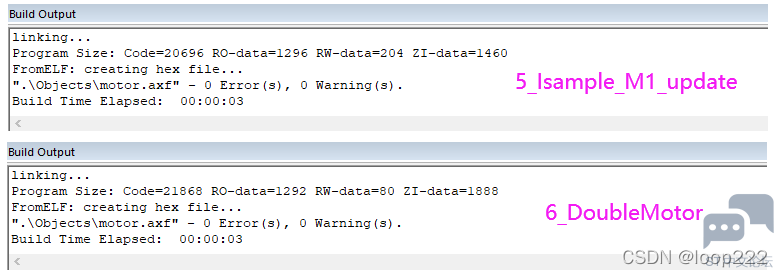
. N" G$ P" z1 J( X# B, ^! a! ?$ P 本章的工作,主要是从上到下从里到外,逐一修改函数,增加结构体指针,下图3 S. y/ g' s& ` 4 W& G/ P6 k& d) h4 |1 X 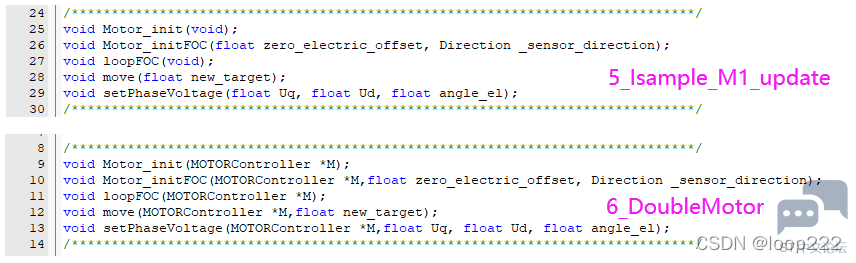
, E' O% g7 _4 q 二、硬件介绍 V0 F$ O d/ D! u2 y 2.1、原理图- N, Q& w- ? b; z4 Y' ?+ u* l9 ~ 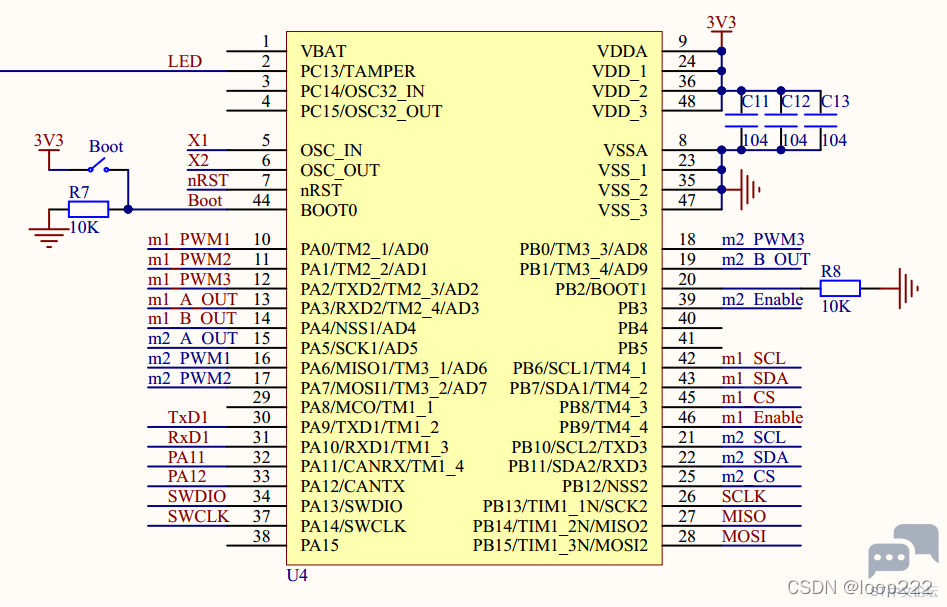
1 i# ?! `5 F" J% b& l1 [ 2.2、准备清单& q' [) d5 c! T 6 i. ^2 e; L' ~6 U. l/ Y 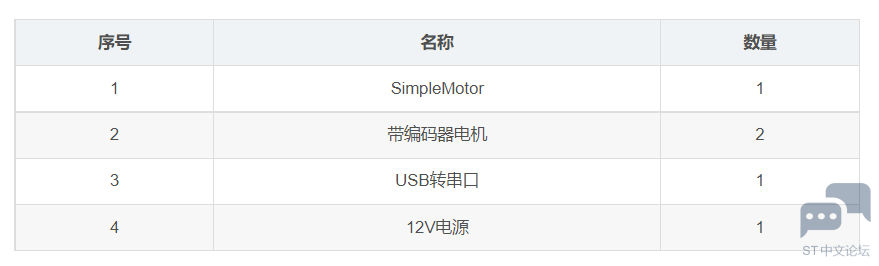
当前代码支持AS5600、AS5047P、TLE5012B和MA730编码器。& U! i$ a. `3 D+ D9 _- s 2.3、接线# v& G- X e; V1 K/ U6 ^! ^ 
三、程序演示* M' ?/ L$ t3 W2 z 3.1、设置参数 9 D3 F1 [: |* E( {5 z 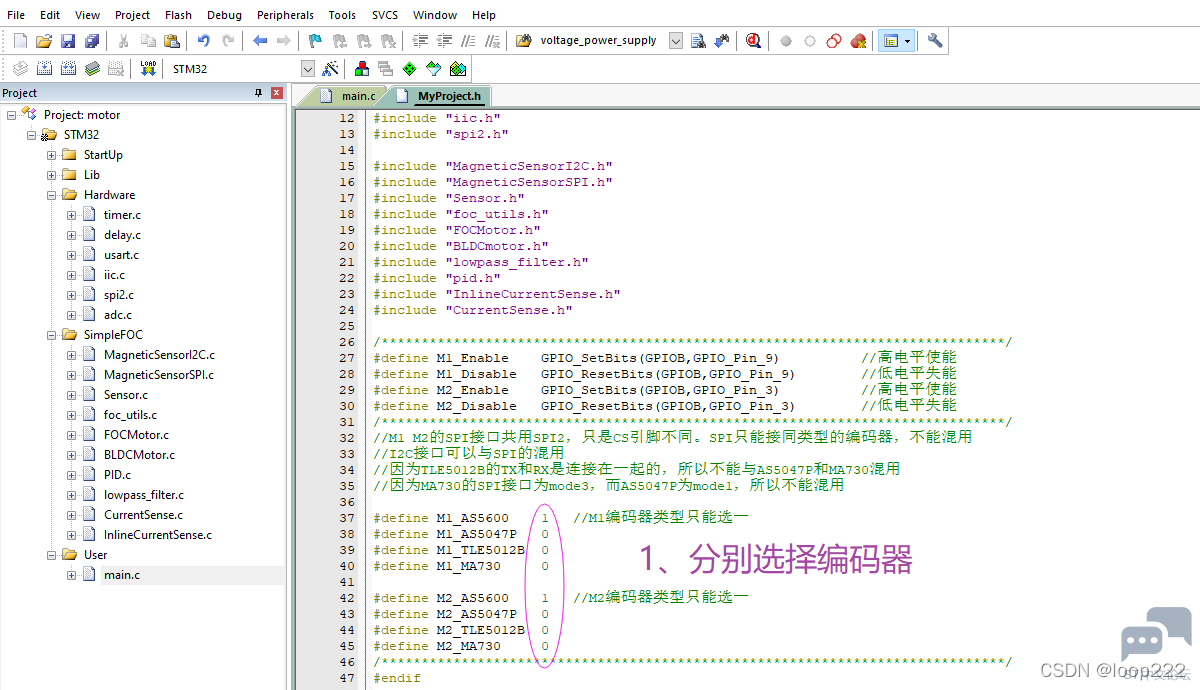

5 e* a, }2 y- i5 n( C6 e 部分PID参数设置放在了main函数中,设置其它PID参数请进入PID_init()函数。 $ Z( _# X& _, s% q N" F9 T 3.2、编译下载9 h g1 M I' h 可以串口下载或者SWDIO下载; 如果是串口下载,Boot加上跳线帽,下载完毕后拿掉跳线帽,按复位键重启或者断电重启。 注意:复位重启只能重启单片机,编码器没有重启,如果I2C接口编码器不能正确读出,请断电重启。SPI接口编码器不受此影响。 2 m4 @: d5 n/ m, _# X 3.3、根据设置的控制模式操作 两个电机的参数和控制完全独立,可设置为不同的控制模式,具体操作请看之前的教程,此处不再赘述。 7 |" [9 W& E# A 四、双电机控制总结 双电机控制在操作和控制技术上与之前保持一致,主要是结构体及其指针的应用;0 z& v# A* ~0 O( d3 Z8 \. [; @2 U 当前代码理论上很容易扩展为三个电机、四个电机或者更多电机的控制,只要单片机有足够资源;) }2 W& Q" q( r7 D/ j 结构体(structure)再往前一步就是类(class),C和C++的区别主要是编程思维的区别,结构体已经是C语言在单片机编程中的极限了。 五、力矩反馈 5.1、原理 把两个电机的角度差做为力矩模式的目标值,使角度差趋向于0。当一个电机转动时,另一个电机因为角度差而产生力矩跟随转动;同样当一个电机堵转时,另一个电机也会因为角度差趋向于堵转电机的角度。- a+ ~: S! i5 ~' f1 b, Z7 M' E1 h 代码是比较简单的,在双电机控制调试通过的情况下,只需要加入角度差计算就可以。 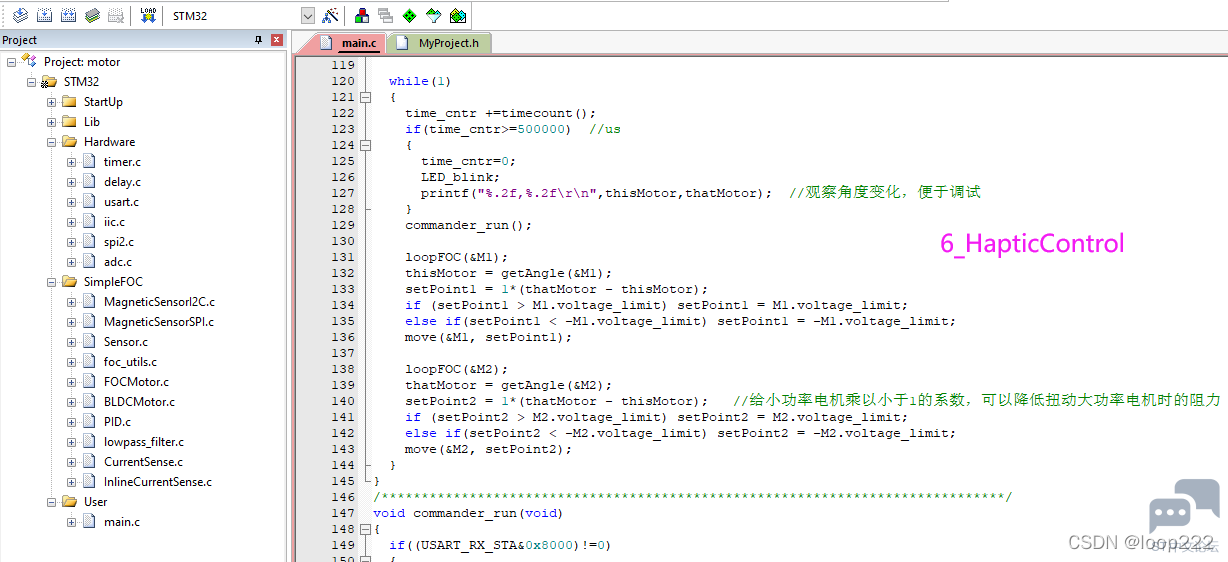
力矩反馈要实现以下目标: 1、两个电机一个转动,另一个跟随,停止转动,另一个也停止,能够自稳。 2、拆掉一个电机,只接入任一个电机能够自稳。 5.2、硬件连接; X- g) p) r# R, G+ h1 d 先以相同的两个电机为例 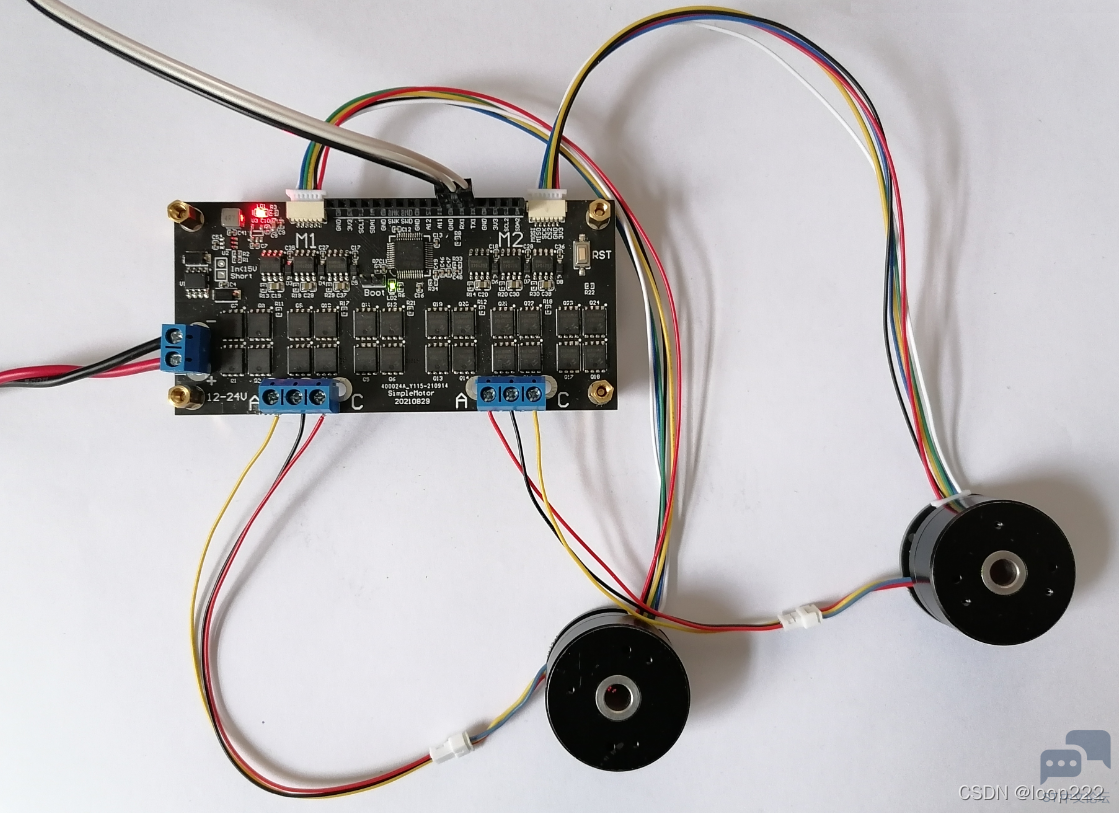
5.3、代码调试 代码简单,但是调试颇费功夫,让我想起了空调行业的一句谚语“三分设备,七分安装”,具体过程原因就不多说了,直接说结果。. ]& k4 P* |. u' | 如上图相同的两个电机,首先三相线不能接的一样,要让一个电机为CW另一个CCW,然后根据检测到的方向,调整代码中减数和被减数的位置。 ) k+ ~8 A3 p7 h2 `- ]' d: U' D7 F* a 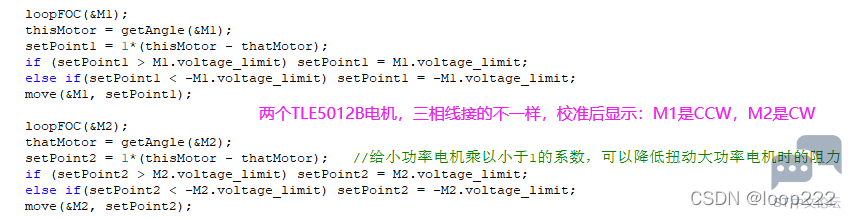
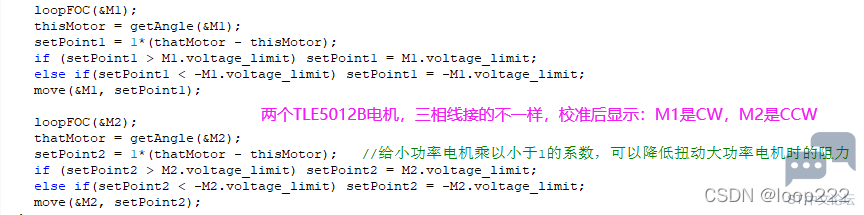
$ A9 O* `* a* m! B4 I 同样,不同型号的电机也可以按照上面的方法调试,' M8 V: d; q/ g) V" A: e 
1 A6 b' V2 g3 V5 s+ Y 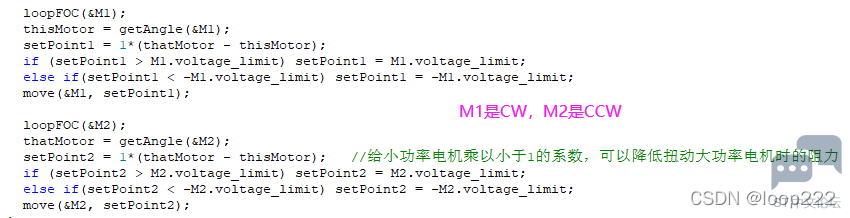
调试的结果一定要符合以下两个目标:3 y: ~% ?2 V. N- z8 m0 u 1、两个电机一个转动,另一个跟随,停止转动,另一个也停止,能够自稳。 2、拆掉一个电机,只接入任一个电机能够自稳。 U/ ~ F( p# _( F: U 5.4、实战+ {( { B- c" m6 x' n/ N$ h# j 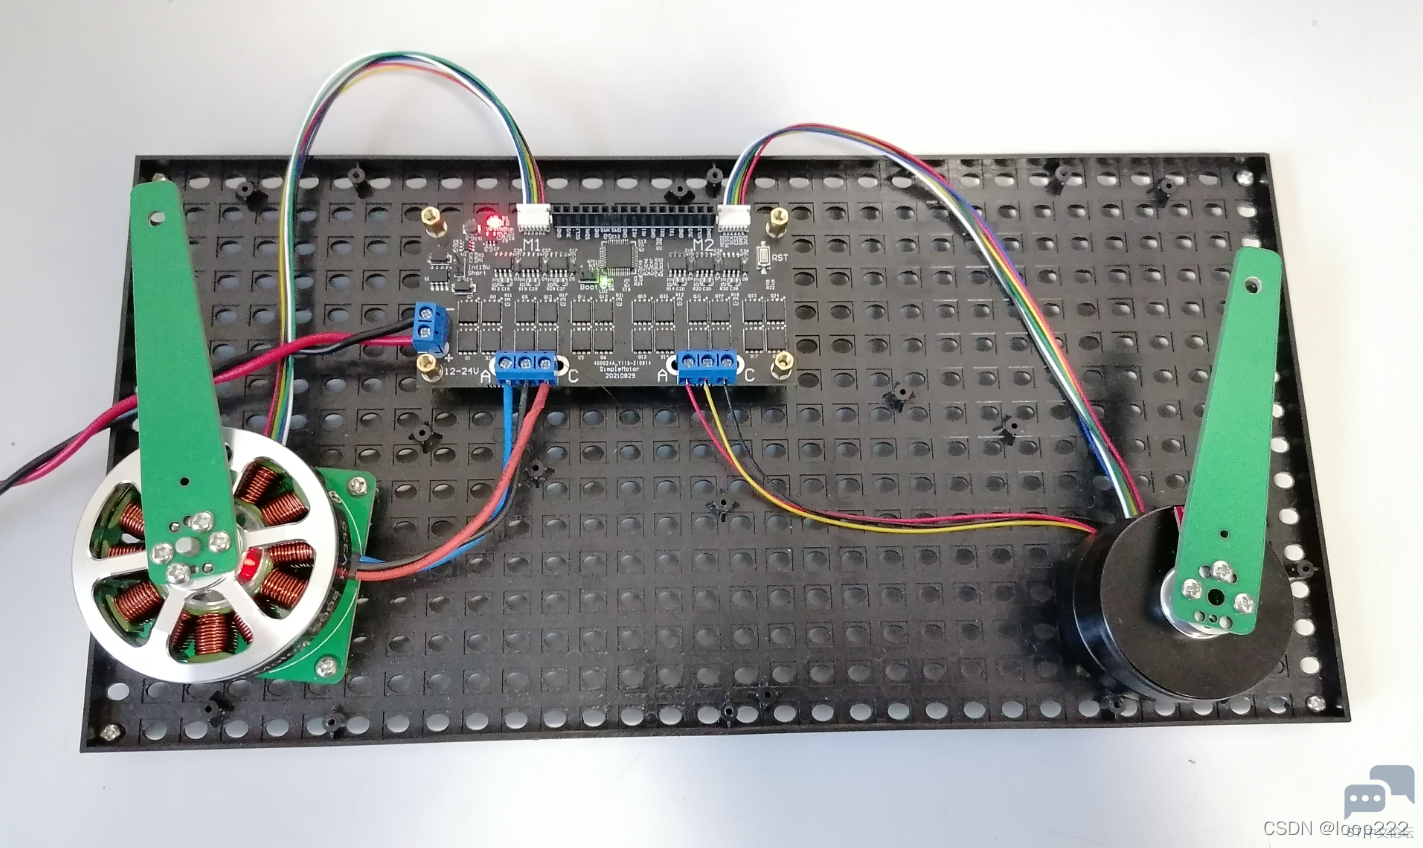
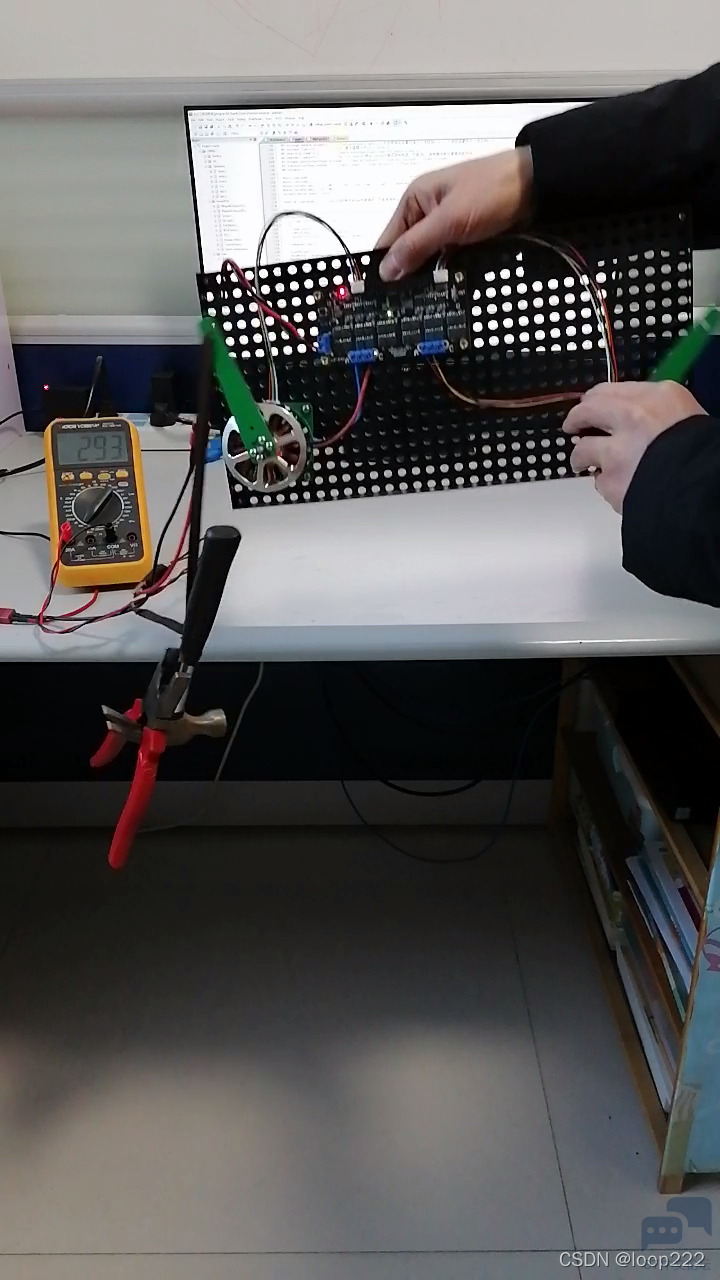
————————————————1 I3 d8 F2 ?: _% u2 P. t. C1 ? 版权声明:loop222. B e1 {! h( s( t: ` 8 Q2 I. A, A9 k0 Q; G( B1 ~ |
【STM32H735G-DK 测评】STM32H735G-DK External Loder 编译和测试
Keil-MDK 在线调试设置断点的高级用法
请教下STM32N6570 怎么把分辨率改成320x240并可以全屏显示
【福利三:逢7发帖赢大礼】想要充分利用STM32H743VI片内的RAM空间(但并不顺利)
基于stm32平台上的IC-MU磁绝对值编码器SPI通讯和码盘数据处理
使用STM32 MCU和MPU连接PDM数字麦克风
分享STM32资料-采用 STM32U031R8 MCU 的 STM32 Nucleo-64 开发板,官方资料,数据手册等资料
HRTIM 指南
使用 STM32 的 DWT 单元监控内存
DAC,COMP,HRTIM Fault 功能的使用
 微信公众号
 手机版