1. 实验目的
9 ^- ?4 w0 n5 p- L2 ]! h% QFreeRTOS可以屏蔽优先级低于configMAX_SYSCALL_INTERRUPT_PRIORITY的中断,不会屏蔽高于其的中断。本次实验就是验证这个说法。本实验使用两个定时器,一个优先级为4,另一个为5,两个定时器每隔1s通过串口输出一串字符串。然后在某个任务中关闭中断一段时间,查看输出情况。: R' h: `' R' R5 M: \, c
. D }8 w( I0 P; o" v2. 实验设计 p/ i6 |5 M k/ h& T. Q* k# r
本实验设计了两个任务start_task()和interrupt_task(),这两个任务的任务功能分别为:6 s9 t2 v; b. m/ d. D1 a8 b! L
start_task():创建另外一个任务;
1 i/ F" x; \2 z& tinterrupt_task():中断测试任务,任务会调用FreeRTOS的中断函数portDISABLE_INTERRUPTS()来将中断关闭一段时间。: |! S4 G0 N' m) F
5 ~# e2 }' O! E5 ^7 d/ w
3. 硬件 t8 X, k+ V" K1 i" t6 F) E2 ]
3.1 正点原子战舰v3开发板(其他板子应该也可以,主要涉及USART,TIM3,TIM5,LED);: g8 L- j$ H- ]
3.2 JLINK仿真器。1 z( ~' c9 k/ ?' I8 Z9 s: h3 s
( @: a1 a; e2 i+ U; ~& E/ k
4. 代码解读) M2 f. c( w6 _ O
4.1 timer.h和timer.c
9 x; p7 L, e( H. Z9 }6 \5 E/ D* w因为用到2个定时器,这里选择TIM3和TIM5,其定时器初始化和中断函数如下:
% Y) A: v3 G2 z. \4 G# p% N" O
- #ifndef __TIMER_H
7 ]% e4 a$ Z9 _ - #define __TIMER_H7 k0 ?* m+ N8 f
- #include "stm32f10x.h" 9 Q% I2 i: R7 J. l
- void TIM3_Int_Init(u16 arr,u16 psc); // 优先级4,认为高优先级
* B7 x, F; F. @4 j4 y- R+ b - void TIM5_Int_Init(u16 arr,u16 psc); // 优先级5, 认为低优先级# V( F: j/ r/ |! k; T
- #endif
- #include "timer.h"
/ i. L! [$ Y; y# F( C* v$ o; W - #include "usart.h" 0 C+ C# O/ y$ g8 z9 c. D# c( V
- // 函数名称:通用定时器3中断初始化
) y; A6 [4 J! p m% R( e' J - // 入口参数:arr:自动重装值;psc:时钟预分频数
7 w1 E3 K, ]- a6 M; d! b& {- L - void TIM3_Int_Init(u16 arr,u16 psc)
) K( |& U0 [7 c7 Z# ` - {
9 v/ i( _2 F0 |7 v# O0 [ - TIM_TimeBaseInitTypeDef TIM_TimeBaseStruct;1 c+ ]/ Z9 O+ ]$ f3 V) x% p
- NVIC_InitTypeDef NVIC_InitStruct;
. f$ }( q/ L, h; e* Q+ s. h) a! U - RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM3, ENABLE); 2 h9 z) o3 o) O) p$ b5 z
- // 定时器TIM3初始化% M. I) Z6 L/ }3 t0 | `
- TIM_TimeBaseStruct.TIM_Period = arr;
0 y8 s' D8 Z7 k1 e+ I - TIM_TimeBaseStruct.TIM_Prescaler =psc; # t7 J& S: n9 K4 V
- TIM_TimeBaseStruct.TIM_ClockDivision = TIM_CKD_DIV1; # K7 N, D+ O. w5 z* Z& ~; I% p
- TIM_TimeBaseStruct.TIM_CounterMode = TIM_CounterMode_Up;
- \: r9 H n Q - TIM_TimeBaseInit(TIM3, &TIM_TimeBaseStruct); + e" u6 n) Z0 l' Q7 x
- TIM_ITConfig(TIM3,TIM_IT_Update,ENABLE );
+ B) x; E5 ?/ Q0 w, H - // 中断优先级NVIC设置
[8 L: `. g& o k9 }3 ]# g4 U2 h - NVIC_InitStruct.NVIC_IRQChannel = TIM3_IRQn;
. p" S* o' \7 @$ | - NVIC_InitStruct.NVIC_IRQChannelPreemptionPriority = 4;
9 J- S& P7 E/ B) b( {, h" k7 y b - NVIC_InitStruct.NVIC_IRQChannelSubPriority = 0;
- R3 ~& E* I5 m8 a$ T& Y - NVIC_InitStruct.NVIC_IRQChannelCmd = ENABLE;
0 ]( \! I; f2 N E8 q0 y) k - NVIC_Init(&NVIC_InitStruct); * J9 E' D; P4 n$ s/ Z
- TIM_Cmd(TIM3, ENABLE); % w" @5 \# ^5 ] U. F% F- r3 g5 m" a
- }# u" @) X) A- d: n
- // 函数名称:通用定时器5中断初始化
) ]0 \5 J& w8 r/ X, Q- a/ Y - // 入口参数:arr:自动重装值;psc:时钟预分频数
, e# h" ^7 G- z' N2 s - void TIM5_Int_Init(u16 arr,u16 psc)
1 s- k2 s& M: E8 W - {4 n# e( Y1 i; e
- TIM_TimeBaseInitTypeDef TIM_TimeBaseStruct;4 L4 N1 t2 |! |% K+ L
- NVIC_InitTypeDef NVIC_InitStruct;, Q1 \2 e+ _( e- j3 X/ Q0 n2 C
- RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM5, ENABLE);
/ A) [7 q! R' ]* w - // 定时器TIM5初始化& K" C+ Z" f/ m# Q, k k, F
- TIM_TimeBaseStruct.TIM_Period = arr; ( {* r+ ^$ i$ |% {" n' z2 k; Z. F5 M
- TIM_TimeBaseStruct.TIM_Prescaler =psc;
# e4 n4 C' i& Q) Z- C& ?" h- j - TIM_TimeBaseStruct.TIM_ClockDivision = TIM_CKD_DIV1;
: N/ o h1 x4 H1 H9 P* N - TIM_TimeBaseStruct.TIM_CounterMode = TIM_CounterMode_Up; $ q" w4 c+ k- p8 ]8 m, s; j
- TIM_TimeBaseInit(TIM5, &TIM_TimeBaseStruct); ! V% S: @4 ]2 A( F
- TIM_ITConfig(TIM5,TIM_IT_Update,ENABLE );
. T. y. K# X; c+ q: v% s) ^* i - // 中断优先级NVIC设置
f2 s: M* {# b% f0 |: ` - NVIC_InitStruct.NVIC_IRQChannel = TIM5_IRQn; % {+ z0 \: }3 ]- L. L1 ~
- NVIC_InitStruct.NVIC_IRQChannelPreemptionPriority = 5;
% w: S; ~: C( [, l6 X - NVIC_InitStruct.NVIC_IRQChannelSubPriority = 0;
! o3 V P* k: Z3 T& O( _) B - NVIC_InitStruct.NVIC_IRQChannelCmd = ENABLE;
2 z. B3 i$ u O- M1 I/ r$ t3 S - NVIC_Init(&NVIC_InitStruct); $ U$ I# A) k6 i2 s9 J% F
- TIM_Cmd(TIM5, ENABLE);
- K4 q4 G2 Z4 h2 g3 c$ M0 i - }
* N/ K* w; C5 [; U! P; _+ } - // 函数名称:定时器3中断服务函数5 d( g0 \7 p( p' N3 W
- void TIM3_IRQHandler(void)
4 j1 z& a/ V" A3 l2 ^; @* G$ m" n - {
% m8 Q6 q* X4 M& Q5 y+ E - if(TIM_GetITStatus(TIM3,TIM_IT_Update)==SET) # _8 j( E1 \; @ ]0 l
- { printf("TIM3输出.......\r\n"); }; t3 I* T$ ~4 w4 y
- TIM_ClearITPendingBit(TIM3,TIM_IT_Update); 6 ]5 u, X* L; S" K
- }3 |8 U& s# H5 n4 t% e8 m4 x* I
- // 函数名称:定时器5中断服务函数
! m8 R# L% n% [ - void TIM5_IRQHandler(void)0 I/ F* `* h0 r/ ?9 E$ ~! e( l1 @
- {( h( P# R* U2 `1 k' R* R
- if(TIM_GetITStatus(TIM5,TIM_IT_Update)==SET)
3 i' D; }/ n, O8 A. `1 [ - { printf("TIM5输出.......\r\n"); }
* S( U p( v5 \- ]% c! ~ - TIM_ClearITPendingBit(TIM5,TIM_IT_Update);
# [0 }" F# X: e) K' P4 x0 m8 ~ - }+ t8 c6 b( t3 W- m) e; s
$ b& y" w/ H! d A0 r- B, Z1 ?8 M4.2 main.c文件代码3 v2 Q& `0 ]# S; X# s; w8 m
3 a) M/ g( H; P2 l7 |; {- #include "sys.h"
4 w* Q/ Z* W- T - #include "delay.h"3 S8 Y! G4 w7 n3 T$ ?
- #include "usart.h"
* o% d8 ]+ S0 h/ ?' S- l8 P& a0 _ - #include "led.h"* Y ], f& f" l( C% W! X: L6 S. X4 g
- #include "timer.h"
: ?2 x0 A+ D) e. _9 U - #include "FreeRTOS.h"/ L/ D `& U5 Y0 q
- #include "task.h"
6 L* j( R. v6 f" P - // 设计第一个任务start_task()
) P% V. l3 g0 X - #define START_TASK_PRIO 1 // 任务优先级5 r* B) Y0 z" K( e
- #define START_STK_SIZE 256 // 任务堆栈大小 ' v5 J+ j4 q3 J6 V9 ~) Q5 G* I
- TaskHandle_t StartTask_Handler; // 任务句柄
1 U0 `7 a; N) ^8 [ - void start_task(void *pvParameters); // 任务函数
" Y: U9 T/ ?5 y9 n8 ? - // 设计第二个任务interrupt_task()& S# L, e' L; D+ N
- #define INTERRUPT_TASK_PRIO 2 // 任务优先级
7 t: |9 b$ ?* {9 f8 @ - #define INTERRUPT_STK_SIZE 256 // 任务堆栈大小
: X! ]4 F' b* u. h! G+ @ - TaskHandle_t INTERRUPTTask_Handler; // 任务句柄6 r1 o, j$ A: P, C
- void interrupt_task(void *p_arg); // 任务函数6 _: r; E. ?% S0 F8 b8 \! g
- . p6 Z+ E9 b" g6 C/ ~
- // 主函数
( a& m% L o( Y7 l- u - int main(void)4 m$ u' V: ?7 y* K- y% _! Y
- {, @) m) I& ~/ `* d6 C( F# x
- NVIC_PriorityGroupConfig(NVIC_PriorityGroup_4); // 设置系统中断优先级分组4
: ~4 k$ {4 N1 H: v( e! _# M: B - delay_init(); // 延时函数初始化 . P' q" I, U8 y$ @' W
- uart_init(115200); // 初始化串口
! B) j2 z V0 N5 B/ v) ]$ M: Z - LED_Init(); // 初始化LED1 c1 M, o n! c2 f' L( }, L
- TIM3_Int_Init(10000-1,7200-1); // 初始化定时器3,定时器周期1S
- Y5 c( K, G& L4 e, {; o& X - TIM5_Int_Init(10000-1,7200-1); // 初始化定时器5,定时器周期1S5 t" A. V% g; K! E
- // 创建开始任务& U0 m! z& |: ^6 s5 N2 X( Q* ^; n
- xTaskCreate( (TaskFunction_t )start_task, // 任务函数
2 Y8 P# F* E! a% [$ \& w$ z - (const char* )"start_task", // 任务名称
5 `5 K( b$ j: _7 K6 j. F - (uint16_t )START_STK_SIZE, // 任务堆栈大小
; ^+ a- i/ B: A7 ^1 A( l ` - (void* )NULL, // 传递给任务函数的参数
. n8 f* }$ t' F- G: A - (UBaseType_t )START_TASK_PRIO, // 任务优先级& t% o' _$ q, U$ Z' K5 |' s
- (TaskHandle_t* )&StartTask_Handler); // 任务句柄 # @- O6 W( z' k3 q8 h
- vTaskStartScheduler(); // 开启任务调度4 J$ o4 |$ Z5 ]: d% \0 O: ~- q
- }
8 m" r) w& j6 e( l& e3 r8 y' ? - * }! h' |9 {1 \
- // 主函数里创建了第一个任务函数——开始任务7 @8 x' G+ |- w0 M3 l8 n$ Z( T) T
- void start_task(void *pvParameters). \4 e2 e5 i& U; l1 Q
- {$ b" k b- i+ i k/ d" P% L) A
- taskENTER_CRITICAL(); // 进入临界区9 B+ r \% V" f! b# d
- // 创建中断测试任务,用来执行开关中断操作3 r2 b# j: J& L: f) l! C' Z
- xTaskCreate( (TaskFunction_t )interrupt_task, // 任务函数3 _$ b: a; V1 w) E; S: r1 i
- (const char* )"interrupt_task", // 任务名称5 p2 {- O% J$ {; u% |
- (uint16_t )INTERRUPT_STK_SIZE, // 任务堆栈大小
0 \. a. g5 ^9 g& T4 K8 k - (void* )NULL, // 传递给任务函数的参数! M% m; L5 I `- \8 J% y
- (UBaseType_t )INTERRUPT_TASK_PRIO, // 任务优先级
( A$ S* c% L( Q1 _ - (TaskHandle_t* )&INTERRUPTTask_Handler); // 任务句柄
' o U0 j& E" Q1 U& R* h- D" ^ - vTaskDelete(StartTask_Handler); // 删除开始任务
4 J" M, v6 H; Y8 P# d - taskEXIT_CRITICAL(); // 退出临界区
. A) k5 t" s8 m0 Z) K4 R - }
, D- U8 ?# B% u( ?% c1 J
( B$ t, h( b2 o5 M- // 开始任务里创建了第二个任务函数——中断测试任务
0 j2 Z# ]" [# w! }; N! Y - void interrupt_task(void *pvParameters)" j- S! E. f$ o: t) p0 R
- {
) x) p4 u" H6 W7 F - static u32 total_num=0;
. n5 H5 w; Q1 @% p - while(1)
/ z( I8 V- S5 J6 r - {: v- I" R' S; c$ g3 Y: Y; u6 g* F0 r( j
- total_num+=1;5 ?8 ]% j3 R) v" ]9 m! W# ~3 F3 C( e
- if(total_num==5)
2 ^) @" r$ z+ w3 U - {
7 z6 U8 z1 K C; ?) R1 B - printf("关闭中断.............\r\n");! O1 ?! V3 v1 p- l1 i2 v
- portDISABLE_INTERRUPTS(); // 关闭中断
1 C, F& _% w ~6 j - delay_xms(5000); // 延时5s6 |2 Y* e' \/ [. M
- printf("打开中断.............\r\n"); // 打开中断
1 D2 A( d' ^, ]5 H, y" y; p6 e5 ^ - portENABLE_INTERRUPTS();5 q1 z3 Q( C3 J, I& c
- }
& ?) \) n# O+ Y - LED0=~LED0;+ L9 @% v' k" Q, n, t0 G: J
- vTaskDelay(1000);" c4 M' W; ^/ Q' e, ?1 `
- }9 ~8 K- Q9 Y; A& D1 P3 u" k8 G
- }
' J! W. A+ T( D, D5. 实验结果) x$ B5 ]/ Y$ ~# p) A3 h- T
3 w ?: ^' v& d2 A
 6 ~/ g0 A& h/ ~
* W7 J' K0 ]: |( W+ x ?
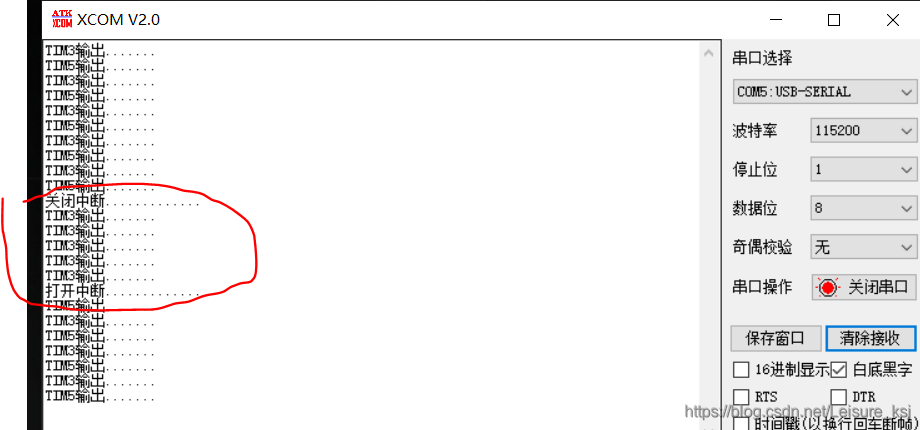
运行一开始,TIM3和TIM5都有输出,当运行5次后,关闭中断,这时只有TIM3有输出(因为优先级为4,高于configMAX_SYSCALL_INTERRUPT_PRIORITY),而TIM5优先级为5,与configMAX_SYSCALL_INTERRUPT_PRIORITY相等,被关闭了。待5s之后,重新打开中断,此时TIM5恢复运行。
4 X# J' ^% a/ F, B& r- G q& T' }/ g; t% p5 H3 D
最后回顾下一个知识点,configMAX_SYSCALL_INTERRUPT_PRIORITY值在哪里定义的?在FreeRTOSConfig.h文件里!7 `" P# w3 f7 L" a
/ S* y' b6 T: n& I% U7 v
 - r. o H) U7 b3 d
$ @5 ?7 W) s% H6 `如果将configMAX_SYSCALL_INTERRUPT_PRIORITY改为4或更小,则TIM3也会被关闭。* ~( f, ]8 \+ g. O* J
————————————————
4 |& J- I. j. h, T. j" O版权声明:天亮继续睡0 h/ Z, h9 ?" F4 L# Q
- {2 H( A/ e+ }' o7 k2 k |





 STMCU小助手
发布时间:2022-11-17 16:47
 微信公众号
 手机版