主要内容:
) C8 v6 B6 a7 U* V# Z+ a9 Y; m1)MPU6050简介;7 g# T% I- A- |# f7 q* ]7 I2 V* @
2)MPU6050相关寄存器介绍;
6 \! V. M3 ?: ~" y4 a5 o* L3)相关实验代码解读(除了案例可实现的功能外,主函数增加了在LCD屏上显示6轴的原始数据(含正负号)的功能)。
1 K6 o3 P2 r) E. u3 w
% }3 A2 D+ W b u一、什么是MPU6050?3 Y6 v& h/ u* o9 G3 {4 b
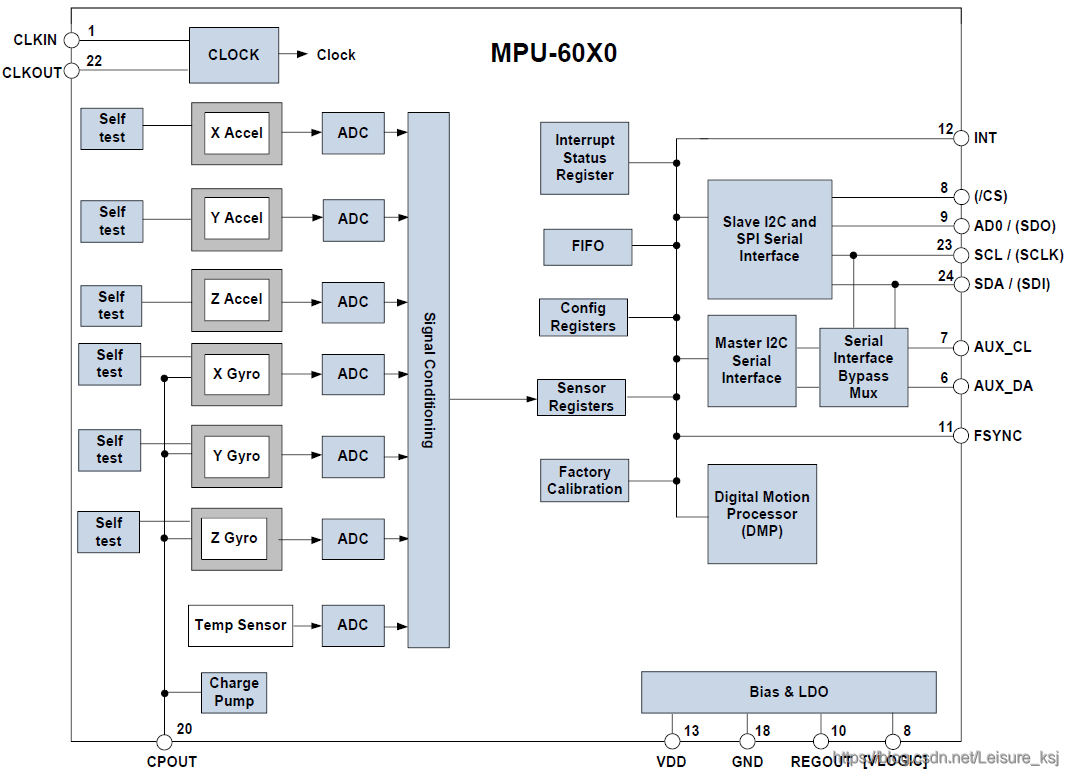
MPU6050是InvenSense公司推出的全球首款整合性6轴运动处理组件,内带3轴陀螺仪和3轴加速度传感器,并且含有一个第二IIC接口,可用于连接外部磁力传感器,利用自带数字运动处理器(DMP: Digital Motion Processor)硬件加速引擎,通过主IIC接口,可以向应用端输出完整的9轴姿态融合演算数据。
) y) ~1 X* B: _$ s% e
) ^; U5 } R9 R: x/ g5 V- i二、MPU6050特点
6 k+ ?7 j. F6 K1)自带数字运动处理(DMP: Digital Motion Processing),输出6轴或9轴(需外接磁传感器)姿态解算数据;5 y0 J0 k. h% |( ?+ i
2)集成可程序控制,测量范围为±250、±500、±1000与±2000°/sec 的3轴角速度感测器(陀螺仪);2 W B4 v( j; ^1 w
3)集成可程序控制,范围为±2g、±4g、±8g和±16g的3轴加速度传感器;
a1 [4 y9 R" A( }+ \' @4)自带数字温度传感器;' h( F; r( ]: J5 S
5)可输出中断(interrupt),支持姿势识别、摇摄、画面放大缩小、滚动、快速下降中断、high-G中断、零动作感应、触击感应、摇动感应功能;
4 u$ d7 g4 W$ J$ x6)自带1024字节FIFO,有助于降低系统功耗;
1 B1 V% j6 _" ?) @+ T" H7)高达400Khz的IIC通信接口;
) E; P0 u$ [* K0 N$ g# s8)超小封装尺寸:4x4x0.9mm(QFN)。
6 d+ S" K2 H1 a/ `7 S0 h( b% z% \" q2 T+ p U6 u( `$ h
三、MPU6050框图' l( H2 g% }: y% D; p
 & g! i& i; B/ ~$ U- p
AD0=0对应器件物理地址=0X68# k& r6 B: j6 I4 h1 E
AD0=1对应器件物理地址=0X69/ n" g. Z( {1 v# y# T
6 M5 j+ G- c. O6 G四、MPU6050初始化9 @+ O; F K; G# q: W
1)初始化IIC接口;
3 }3 [( H! x7 x2)复位MPU6050,由电源管理寄存器1(0X6B)控制;
% @& _# v d3 }2 x/ `3)设置角速度和加速度传感器的满量程范围,由陀螺仪配置寄存器(0X1B)和加速度传感器配置寄存器(0X1C)设置 ;) K9 M7 ]$ E6 s5 X- R# r
4)设置其他参数:
0 v( A/ E) k' d6 H4 q ~5 i% F# `设置中断,由中断使能寄存器(0X38)控制;$ y% e: P9 K2 @ l l6 N: c; O3 f% |
设置AUX IIC接口,由户控制寄存器(0X6A)控制;
& N$ p7 W0 C$ y2 ]设置FIFO,由FIFO使能寄存器(0X23)控制;& G5 M: N& T& \9 x7 ~1 o9 g
设置陀螺仪采样率 ,由采样率分频寄存器(0X19)控制;8 B4 ]. m4 d: d+ o) l0 ~7 s9 _
设置数字低通滤波器,由配置寄存器(0X1A)控制; l% ^' v8 ^) ^% p# n& H- M' s; Z
5)设置系统时钟。由电源管理寄存器1(0X6B)控制。一般选择x轴陀螺PLL作为时钟源,以获得更高精度的时钟;
6 I7 B; R) C* A1 ?4 T$ W4 o6)使能角速度传感器(陀螺仪)和加速度传感器。由电源管理寄存器2(0X6C)控制。8 [( X7 g, R6 v* D
初始化完成后,即可读取陀螺仪、加速度传感器和温度传感器的数据了!!
6 }3 i0 @ Z3 Q1 [+ r' M" t
3 ~' @3 n9 V3 f. \, G五、主要的寄存器介绍
4 {+ u; m0 K6 x: w( ?9 j8 u4 s h5.1)电源管理寄存器1(0X6B)
0 n$ u8 b+ L, T g( A
! F) _. r( X: Y: x; }

1 H" w, ~ E! _/ j/ Q" G6 E2 D, L- ?# g7 p, H3 p' g5 U5 B
DEVICE_RESE=1,复位MPU6050,复位完成后,自动清零;
) |/ f" K1 d2 ZSLEEP=1,进入睡眠模式;SLEEP=0,正常工作模式;
: b% }! G! D M X+ H, _, Q; k+ XTEMP_DIS,用于设置是否使能温度传感器,设置为0,则使能;
8 L: n2 t1 I) |$ F7 a% ?CLKSEL[2:0],用于选择系统时钟源,如下表所示:
# k9 C& |( i% E0 x( P' [# z s0 _. O( N6 e& y, U; x

) V8 h. Z9 \+ t6 l/ w' s& ~% s# c7 U; J1 G8 S; x; Q$ g% Z" W
5.2)陀螺仪配置寄存器(0X1B): L; Z) [' J+ H
+ r9 b1 O Z3 e# k
 + K J( e S \
/ e4 O2 |% _+ i9 `4 d$ K- g: W6 a8 M4 ?
主要关注FS_SEL[1:0]这两个位,用于设置陀螺仪的满量程范围:* S) `/ B4 O: H1 |# G* _4 G
0,±250°/S;1,±500°/S;2,±1000°/S;3,±2000°/S;# H% `* _$ t$ b5 h: _: s$ z
一般设置为3,即±2000°/S,因为陀螺仪的ADC为16位分辨率,所以灵敏度为:65536/4000=16.4LSB/(°/S)。
9 E' s, J+ y5 D
8 ^, U$ P) C3 v5 S% W6 G( ^5.3)加速度传感器配置寄存器(0X1C)% w- A* |+ L& X" j
U4 }0 K, R! B: v, r# _
 4 ]/ J& u3 z, H% O# c- ^7 q i) Z
; O' W7 @7 ]$ Q3 V, m+ t
主要关注AFS_SEL[1:0]这两个位,用于设置加速度传感器的满量程范围:
; N" e+ F' K2 Y0,±2g;1,±4g;2,±8g;3,±16g;
: |) W: M; Q) g0 W5 B! [5 `& |6 l一般设置为0,即±2g,因为加速度传感器的ADC是16位,所以灵敏度为:65536/4=16384LSB/g。
6 x) v/ ?8 R' p
* f+ D7 M6 f! e5.4)FIFO使能寄存器(0X23)8 `" a' F2 ~9 J. } Y' Y* H/ p
# f. c7 K' e8 V, g+ e3 M# g4 x

& L0 p8 [; J1 r8 |% F5 I ]; u
* I9 {7 A/ \& m该寄存器用于控制FIFO使能,在简单读取传感器数据的时候,可以不用FIFO,设置对应位为:0,即可禁止FIFO,设置为1,则使能FIFO。
5 U$ F( \) t' N# t! E: }# s注意:加速度传感器的3个轴,全由1个位(ACCEL_FIFO_EN)控制,只要该位置1,则加速度传感器的三个通道都开启FIFO了。, U# B4 r- o, C% R, ]
6 N# h+ t& H6 y" p0 J- u* x5.5)陀螺仪采样率分频寄存器(0X19)
% Q# R( J& d: ~# n: _+ t* F7 J: x. e! e Z" y

$ Z; L6 }8 ^# v$ X2 ^+ d/ S- L% c1 {, O5 p' U q
该寄存器用于设置MPU6050的陀螺仪采样频率,计算公式为:
- z2 k& ?6 J) D采样频率 = 陀螺仪输出频率 / (1+SMPLRT_DIV)
1 o- @% I* X A4 O0 J% h( F) ~这里陀螺仪的输出频率,是1Khz或者8Khz,与数字低通滤波器(DLPF)的设置有关,当DLPF_CFG=0或7的时候,频率为8Khz,其他情况是1Khz。而且DLPF滤波频率一般设置为采样率的一半。采样率,我们假定设置为50Hz,那么:SMPLRT_DIV=1000/50-1=19。
, J0 O7 }% p% G( t4 `7 r
* T* j( l9 E3 {8 v0 i3 e5.6)配置寄存器(0X1A)! r4 m" X* G w b0 c% Z8 v
2 m! t$ k5 t! V5 O( d

# \/ M I [& V& I( j$ u3 w
8 s) T$ ~! B2 U. s重点看数字低通滤波器(DLPF)的设置位:DLPF_CFG[2:0],加速度计和陀螺仪,都是根据这三个位的配置进行过滤的,如下表所示:; H( _. N& K5 K1 Z" K
- K M! X0 H" x* r( m* {! J
 ( |9 t! P" {$ @' l% A' b6 r. b' k
3 ]' o# Z& |! X/ D! @备注:带宽=1/2采样率' {& O/ O6 B8 R$ m4 [/ `& q9 @
1 M6 B2 b6 X! ]8 F5.7)电源管理寄存器2(0X6C)9 G4 x, @% {. \3 x3 \% [* ?+ o
8 o+ P; l- E2 U3 W
 * R3 N$ b0 ?9 ]2 O* \8 x$ S
5 e" q0 C8 M6 g3 c- l8 N% x2 P
该寄存器的LP_WAKE_CTRL用于控制低功耗时的唤醒频率;& Q2 n1 y# v7 q
剩下的6位,分别控制加速度和陀螺仪的x/y/z轴是否进入待机模式;
. O3 q0 E6 Q' h4 f本例程全部设置为:0 ,即可。
9 C6 o( s/ o9 [; C
( E6 A6 R# H3 y! ~; Q5.8)加速度传感器数据输出寄存器(0X3B~0X40)
/ }* {) E9 F4 x- T0 H2 L# s
3 o0 C. I' Z) r6 l. k* D; O
 Q* G' j* q4 c; a7 g+ q- N
9 Y9 Y- j5 w* x# h. v; a& Q* e+ {
总共由6个寄存器组成,输出X/Y/Z三个轴的加速度传感器值,高字节在前,低字节在后。$ H+ H0 s8 K2 s6 _; M; I) N p; O
9 ]$ {7 p% Q+ m6 J5.9)陀螺仪数据输出寄存器(0X43~0X48)6 G0 T1 ]- x( y6 S% s$ u- _6 ?# V
2 c9 X4 Z* c( j" w% H

9 @4 a* m% t3 A: h
l+ j' _( s. z1 Z4 C+ `/ p, [* s总共由6个寄存器组成,输出X/Y/Z三个轴的陀螺仪传感器数据,高字节在前,低字节在后。- f/ v( h' Z7 B
* G4 J1 K. a8 J# E o
5.10)温度传感器数据输出寄存器(0X41~0X42), L7 F/ Q& k( D+ C3 j5 s
) T( X! W1 E- w5 v* } v1 K9 d! C
 2 |, d: u* _9 z
. J5 F6 }- V) p通过读取0X41(高8位)和0X42(低8位)寄存器得到,温度换算公式为:
6 E4 u, r1 z$ E) i8 ^* s( w( P% ?. cTemperature = 36.53 +regval/340
|* [4 H/ D0 G; b! l- d1 ?其中,Temperature为计算得到的温度值,单位为℃,regval为从0X41和0X42读到的温度传感器值。' ]3 C3 {( ~$ G9 D* L* Q6 t4 v
% d+ t+ b. G c" h: ^* e2 [
六、DMP使用介绍
+ R, B; @+ M9 S! g- Q. t" a! E实际使用时(比如做四轴),我们更希望得到姿态数据,即欧拉角:航向角(yaw)、横滚角(roll)和俯仰角(pitch)。
9 b% `* Y# ?: |要利用原始数据,需要进行姿态融合解算。MPU6050自带数字运动处理器,即DMP,并且InvenSense提供了一个MPU6050的嵌入式运动驱动库,结合MPU6050的DMP,可以基于原始数据直接转换成四元数输出,而得到四元数之后,便可很方便的计算出欧拉角,从而得到yaw、roll和pitch。' m y4 s: c" z2 K8 X3 U
备注:InvenSense提供的MPU6050运动驱动库是基于MSP430的,需要将其移植后才可以用到STM32上面。+ U# V! Z. h) }2 _6 ]+ H$ \, {; D
$ H; t9 G4 r0 j, D移植细节:
8 C; @% Q5 a) h官方DMP驱动库移植,主要是实现这4个函数:i2c_write、i2c_read、delay_ms和get_ms。3 B* F' g& ]: l, D
移植后的驱动代码如下图:8 |# W1 b& I! z S
$ h0 W' ?' j! \0 O; `
 $ z' R2 C8 l0 D5 t/ V
( K" T5 l- |5 T& U& O+ l4 I
MPU6050 DMP输出的是姿态解算后的四元数,采用q30格式,即2的30次方,要得到欧拉角,需要做一个转换,代码如下:
% `) W: D# H* Z ~, h
2 r' y4 D7 x! h# y4 j% p- q0=quat[0] / q30; // q30格式转换为浮点数% ~ [5 N$ X1 u8 k7 l/ E' Q9 C
- q1=quat[1] / q30; // q30格式转换为浮点数
' y- \. E3 Q# d% z* ? - q2=quat[2] / q30; // q30格式转换为浮点数
* F( c; j2 Y, \ - q3=quat[3] / q30; // q30格式转换为浮点数
. N! N% h3 L0 O; x+ y" u0 A# q - // 计算得到俯仰角/横滚角/航向角2 {) n$ |+ U& A# `/ o
- pitch=asin(-2 * q1 * q3 +2 * q0* q2)* 57.3; // 俯仰角
' ]+ m: B& Y8 c$ g9 I% g3 T - roll=atan2(2 * q2 * q3 +2 * q0 * q1, -2 * q1 * q1 - 2 * q2* q2 + 1)* 57.3; // 横滚角yaw=atan2(2*(q1*q2 +- y3 v3 t/ W. Z$ C3 }. g3 K
- q0*q3),q0*q0+q1*q1-q2*q2-q3*q3) * 57.3; // 航向角
上述代码中:quat[0]~quat[3]:是MPU6050的DMP解算后的四元数,q30格式; q30:是一个常量:1073741824,即2的30次方; 57.3:是弧度转换为角度,即180/π,这样结果就是以度(°)为单位的。
/ Y+ y9 C+ m( r! g, j# X* f1 ?2 K* e Z6 b+ v( _* Q
七、ATK-MPU6050模块
3 D# z9 V) U4 j ~# H; @2 A6 W, c7 bATK-MPU6050模块主要由MPU-6050芯片和RT9193-33芯片组成,原理图如下图所示:
. d& K7 D7 Z6 {( n& [' Q9 f5 y" Y r; b* p n3 z
 1 u0 J" i, I! }
5 t; P3 p0 J6 k% n2 I! G3 ~# p7 x* o开发板通过ATK-MODULE接口外接MPU6050模块,硬件连接原理图如下:
( x" _- x! g; P) c0 P
6 D8 U& K A5 k2 P

6 X I, h4 s/ M
! }2 y: x0 L) f+ O4 a4 \8 [9 ?八、重点关注的相关代码4 N7 M, \0 V* \8 b
8.1)MPU-6050驱动代码
, n& M$ A2 D; ?: g. T1,MPU6050 IIC接口驱动代码
6 x; Y# p$ D" w# b2,MPU_Init函数0 q4 h ?" ~0 ~# z# i2 d" g
3,MPU_Get_Gyroscope函数+ h5 h8 I$ \7 D* }0 h
4,MPU_Get_Accelerometer函数4 T( G6 P8 ^# q' B+ Y4 ?# k
5,MPU_Get_Temperature函数
s: F5 |' S1 ^5 m' W) V! n+ y ]8.2)DMP驱动代码
# A& \9 H/ @' z. x) V* E' E1,DMP移植相关代码2 S7 `( a' C9 z3 a
i2c_write、i2c_read、delay_ms和get_ms.! y" ~1 q/ `: ?' d6 k
2, mpu_dmp_init函数. V* a- j/ N5 \
3, mpu_dmp_get_data函数
, W; |* D& u7 x" k6 E- c& S% @/ {8 A$ j+ K9 ^) c
九、MPU6050读写时序9 Q% z$ j& G( ?2 b
9.1)单字节写入时序
* T6 t! R4 a6 q! }( ^! R( Z, U; C
 6 d7 L3 r# \5 ^8 }, @- d' {& q
4 o6 E5 n. C# d8 ~
9.2)连续写入时序0 |2 b6 ~3 [+ a( o- o1 X0 V1 n
; I" I3 J6 j- S' u+ i2 ?0 R+ l9 u# M
 0 l6 r* B& Y$ B8 S2 i2 V+ ~" U
6 j9 ~# x. b; F. m9.3)单字节读出时序7 ~: T' Y0 @8 L) k5 g
" C7 o! u3 [0 d8 Q2 O* Z; t
 - H! L" N- B8 G8 V- x, J
: J) k5 x3 d0 N/ X) t4 n9.4)连续读出时序
; \% I& r2 q5 }( U% ~; e' y/ V: R* J- ^: a# f" Y. q, ]
 ; O9 S6 U7 _: |5 h0 z9 Y# B
! c+ \. c( i- b4 b$ d- x6 ]
十、部分实验代码解读 Y2 Y8 F) a. c: P6 t
10.1 mpuiic.h头文件函数9 ~4 L- ] S0 h) C `
, j& M$ v z0 m3 T( j7 P" i- /**$ G1 \/ D$ c& ^# l
- ******************************** STM32F10x *********************************
; \5 v- v. E/ L9 w) f c - * @文件名称: mpuiic.h
; d# q: |) q6 M( l: U# T) M, I4 `1 n - * @修改作者: Aaron! G4 _1 X. p" L+ f
- * @库版本号: V3.5.0
$ g, t& G1 D# K" T1 b7 A9 k& p* W) l - * @工程版本: V1.0.0
. w3 r, I2 B+ l; { - * @开发日期: 2020年11月30日
! p( _) r$ F, u: `' [) n( E - * @摘要简述: mpuiic头文件,主要跟MPU-6050模块进行IIC通讯时用
; u' t) ]6 _( M; ~' I4 I- X' I5 t - ******************************************************************************/& e$ i1 D0 L; e) d% M- n
- /*-----------------------------------------------------------------------------
% e# l+ h* {9 s5 G - * @更新日志:) G. O/ i# \0 E: ?4 w
- * @无
w! Z& @ c" F$ e5 X - * ---------------------------------------------------------------------------*/
' p* J R) \, R/ b - #ifndef __MPUIIC_H: G- V$ J' W" v+ [* D' c
- #define __MPUIIC_H5 ^+ a5 e4 }1 T" v6 [/ p4 K
- /* 包含的头文件 --------------------------------------------------------------*/* B! A+ R1 |' g8 r$ t7 T
- #include "sys.h"
) ^6 j" q8 h- R4 k- Z5 C8 L5 G - #include "stm32f10x.h"
/ y% M/ @9 a! V/ R& U - /* 寄存器方法控制GPIO管脚输入输出模式 ----------------------------------------*/4 ?- ~; m# [. h- E& Z
- #define MPU_SDA_IN() {GPIOB->CRH&=0XFFFF0FFF;GPIOB->CRH|=8<<12;} // PB11 上拉输入模式
7 ~0 d- `) M( p2 x - #define MPU_SDA_OUT() {GPIOB->CRH&=0XFFFF0FFF;GPIOB->CRH|=3<<12;} // PB11 通用推挽输出模式,50MHz4 [0 p; P6 V/ |3 `" ~ M: W: j
- /* 位操作方法定义 ------------------------------------------------------------*/
; |' h" Q8 ^; E- M - #define MPU_IIC_SCL PBout(10) // PB10对应SCL6 a% T4 g8 ^, V6 a E' _
- #define MPU_IIC_SDA PBout(11) // PB11对应SDA,输出SDA 8 A7 u: E6 P# P: F' C' E' g" Q
- #define MPU_READ_SDA PBin(11) // PB11对应SDA,输入SDA
! c% B; b8 p2 P4 z, s - /* 定义IIC底层驱动程序 -------------------------------------------------------*/
2 m; z9 M. C0 F6 ]" [ - void MPU_IIC_Delay(void); // MPU IIC延时函数,延时 2 us
! q. T4 _# g! C) s4 }) d1 v5 r - void MPU_IIC_Init(void); // 初始化IIC的IO口
, j3 U* \, H" A3 W$ V, x! I# g! {- A - void MPU_IIC_Start(void); // 发送IIC开始信号6 k! e4 \3 D2 I, A
- void MPU_IIC_Stop(void); // 发送IIC停止信号
' j$ x4 Y3 J/ p; g3 w$ @( ?% } - u8 MPU_IIC_Wait_Ack(void); // IIC等待ACK信号1 [) `# t4 h1 P- z
- void MPU_IIC_Ack(void); // IIC发送ACK信号 # l a; s' x. E) X6 q
- void MPU_IIC_NAck(void); // IIC不发送ACK信号
% Q7 q( _# K) q; c - void MPU_IIC_Send_Byte(u8 txd); // IIC发送一个字节
5 {3 ^1 L+ i) D8 A- ?* x - u8 MPU_IIC_Read_Byte(unsigned char ack); // IIC读取一个字节8 `* n5 ^% K6 g6 W6 ]' l2 Q4 e
- #endif /* __MPUIIC_H */$ x/ c9 ^* @8 a( a! I6 z9 v
- /****** Copyright (C)2020 Aaron. All Rights Reserved ****** END OF FILE *******/
; V: h1 j4 D. f! q' J10.2 mpuiic.c源文件函数' j9 \5 H% A5 l' e, W) A
b, N3 x* R4 p3 Y
- /**! x1 `: c8 n- K% t3 \5 O6 Z7 c
- ******************************** STM32F10x *********************************
/ H4 q4 R0 `. B) V6 u8 q - * @文件名称: mpuiic.c! M+ x# K- j' T" r A0 ^" ^
- * @修改作者: Aaron
u |% q. |, k$ f, A( d - * @库版本号: V3.5.0
1 Q% Q- V7 b6 J - * @工程版本: V1.0.06 f8 F4 [: B& o! y+ q8 R4 n% D
- * @开发日期: 2020年11月30日
$ ]" _: R3 w4 X7 p& q. Z/ t - * @摘要简述: mpuiic源文件,主要包含与MPU-6050进行IIC通讯的IIC底层驱动程序6 }4 |" E" L9 m6 i0 o
- ******************************************************************************/' p P& X8 _$ B C# r
- /*-----------------------------------------------------------------------------
' f( L+ z, M$ @' t% i- t$ N - * @更新日志:; h8 _/ v }2 A
- * @无
3 W1 r5 E8 r; m3 N) H- w - * ---------------------------------------------------------------------------*/
5 f# j# t& p5 o" y" i3 e. m! h - /* 包含的头文件 --------------------------------------------------------------*/7 Y2 P5 h* H# Y. d9 R- B3 ^) }
- #include "mpuiic.h" @0 |9 p2 r3 K, m) {6 f. c- C
- #include "delay.h") n; c( ~ v: H
- /*********************************************************************
5 o5 u$ m0 \1 O( _ - 函数名称:MPU_IIC_Delay(). k1 Q8 V; U& u
- 函数功能:延时函数,延时2微秒(us)" w9 S T) k* e# A/ P
- 入口参数:无1 F% T' v) E( `% E; Z% l9 L5 J
- 返回参数:无1 I$ Y8 r& E- n; E: Y
- 修改开发:Aaron, j( Q& d/ I6 g8 H) l
- **********************************************************************/; p1 f$ T9 i) \5 D
- void MPU_IIC_Delay(void)
5 Q) Y; S2 M# T& i4 d, p! F - {
. H4 B& W" ~4 i# I" I) } - delay_us(2);& `9 Z* _" N: c8 V/ {
- }
6 c( [, P1 b8 \6 m9 ?) N - /*********************************************************************
4 ^0 k/ z* o; k# G8 m - 函数名称:MPU_IIC_Init(); v" h2 h( ~% b4 H; @, r
- 函数功能:MPU_IIC管脚初始化配置( D, `. c4 K7 t, [' C( v, a/ B
- 入口参数:无/ O; q/ a9 w& `' K* n
- 返回参数:无
) A$ x. X% p; w8 V q9 g - 修改作者:Aaron' D+ l1 h4 }/ \ b+ |" I
- **********************************************************************/+ F9 u' ^% M1 M2 V
- void MPU_IIC_Init(void)
* e6 F7 z- z& r1 d7 z* g - { $ W# f" M1 d5 L
- GPIO_InitTypeDef GPIO_InitStructure;
1 t' `8 @: I+ S: a. h - RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB,ENABLE); // 使能外设IO PORTB时钟
% g8 ?* O9 t! f( w) P - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_10|GPIO_Pin_11; // 端口配置,管脚10和管脚116 ^# R0 v; X( [( r- n% z8 [ F# J
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP; // 推挽输出
: @, k* @/ [0 q. X$ f( i; w5 l - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; // IO口速度为50MHz
g8 R% y1 `/ W - GPIO_Init(GPIOB, &GPIO_InitStructure); % d" ~8 ~) ^3 J+ j
- GPIO_SetBits(GPIOB,GPIO_Pin_10|GPIO_Pin_11); // PB10(SCL),PB11(SDA) 输出高 8 ~2 n8 G# Y7 f
- }5 m) m# B3 p. G# w6 Q/ ^/ u( P3 N
- /*********************************************************************8 I3 U# @! p! k' Q5 r6 d- _
- 函数名称:MPU_IIC_Start()
: t* W* s& t6 |1 H% W A& ~/ m - 函数功能:MPU_IIC起始信号1 d. O- i0 @% L0 Q/ A* G
- 入口参数:无
# T+ D4 N- T# ]0 f# `9 O - 返回参数:无
# Y* n$ r: _( v. M @ - 修改作者:Aaron& f1 A: \' \- S
- **********************************************************************/
2 W7 h3 y% i8 C% d - void MPU_IIC_Start(void)& W- e8 m+ V' y4 c3 C( b# b8 F8 k
- {/ [8 K$ u" d3 Y9 q* Z, x0 g
- MPU_SDA_OUT(); // SDA线输出模式; n" ?6 _1 r( }
- MPU_IIC_SDA=1; // SDA输出高
, U1 o; L v9 X - MPU_IIC_SCL=1; // SCL输出高,此时为空闲状态
5 V1 B7 I7 @# C - MPU_IIC_Delay(); // 延迟 2 us
3 W# t4 r* t/ x; l& b9 C0 a1 j, }5 } - MPU_IIC_SDA=0; // 在SCL输出高的状态下,SDA由高至低跳变,IIC开始& l. t4 u3 |; B
- MPU_IIC_Delay(); // 延迟 2 us
$ U |# O3 h* }, a& U# }# [0 M - MPU_IIC_SCL=0; // 钳住I2C总线,准备发送或接收数据
. p- S" Q0 V* t/ w5 S% z - }
4 M: J/ p, E; F$ m - /*********************************************************************# i( _: Q L$ w$ G- ]6 E( l% H
- 函数名称:MPU_IIC_Stop()
8 f6 N' |" t- G3 T/ F5 p - 函数功能:MPU_IIC停止信号
% c! p: E- F( e8 {) A. x% k - 入口参数:无
/ y0 C6 ?7 L6 D3 X - 返回参数:无
1 ^" \9 ^" l7 l2 C - 修改作者:Aaron; S( m$ }$ o) P' A
- **********************************************************************/2 S( `( F* h' m# c! L
- void MPU_IIC_Stop(void)2 I+ ]4 a& H0 i8 E# h4 f" |* Z
- {9 S2 z- N. e, d- Q6 i* M, z# f' A
- MPU_SDA_OUT(); // SDA线输出模式: k) g- R3 A8 x3 n7 J W
- MPU_IIC_SCL=0; // SCL输出低
7 P* Y8 \8 T' E' F- u: t - MPU_IIC_SDA=0; // SDA输出低
# X5 k" Y$ ^; T/ `. F( v' v9 a( ] - MPU_IIC_Delay(); // 延迟 2 us' n" H1 @7 Z# C
- MPU_IIC_SCL=1; // 先SCL输出高,在SCL输出高的状态下,SDA一直是低电平
$ o' I$ {- b, \' J8 s! H* R0 H9 x - MPU_IIC_SDA=1; // SDA输出高,发送I2C总线结束信号
1 M% t8 O5 f# P& } - MPU_IIC_Delay(); // 延迟 2 us . ~5 a6 E) B8 a5 K3 ?& h5 S! I( k
- }
9 _8 l& e. I3 \4 j: h% V' F5 ^ - /*********************************************************************
& r* z* o# H. \* @ - 函数名称:u8 MPU_IIC_Wait_Ack()+ \ ]9 @9 \. S% i1 E% a
- 函数功能:等待应答信号到来1 x3 J9 Z' n7 q0 D; D, q9 b7 _" o
- 入口参数:无5 W) @- T$ V# f4 z# v9 L4 d8 x
- 返回参数:u8,1,接收应答失败,0,接收应答成功8 E( U/ H+ |. @
- 修改作者:Aaron
) {% u3 k, K4 F0 o" U3 K - **********************************************************************/
5 W; M3 s2 K d7 P( z - u8 MPU_IIC_Wait_Ack(void)
; A: K, K1 m# T5 u% @ - {" H0 E9 s& w" J" ~
- u8 ucErrTime=0;4 B* N% g2 W0 i! n
- MPU_SDA_IN(); // SDA设置为输入 0 o2 ~" x1 S( _# E* P" P( N2 L
- MPU_IIC_SDA=1; // SDA设高电平# n7 T; p F! t4 w# A% `
- MPU_IIC_Delay(); // 延迟 2 us
@* |$ h6 w# l! i. M - MPU_IIC_SCL=1; // SCL设高电平
* E1 E# {1 r, D+ d - MPU_IIC_Delay(); // 延迟 2 us
) `; i: ~* W* w - while(MPU_READ_SDA) // 读取PB11的值,一直读PB11=1,高电平,则不断循环,直到溢出
; e. M# z V' u5 e - {. M3 k; N% n4 S% X; r; v
- ucErrTime++;
# `$ _1 P0 K0 W2 g - if(ucErrTime>250) P- [ C: e3 Z* X" e* Y
- {& g0 }' R7 o' f3 p
- MPU_IIC_Stop();
q6 I% d; C9 [- J7 p2 n, M - return 1;# j2 L7 k% S |) s8 ~' r+ M% h
- }
7 l! m( h: T* ^; t - }
! F! I# n, Z) q - MPU_IIC_SCL=0; // SCL设低电平 8 h, _6 V6 v: `" I- Q" Q, c
- return 0; 5 u5 d* q. H9 J% F( Z- j) m0 |
- }
' v. h" f& \0 a ^* [$ ^ - /*********************************************************************8 I7 p/ P5 G4 X9 | h
- 函数名称:MPU_IIC_Ack()
% p/ {8 b) f! w) c% S$ U - 函数功能:产生ACK应答% F4 Y& {0 I0 v& Z7 p0 ]
- 入口参数:无/ P8 J1 l4 t* L3 [& m3 O/ R
- 返回参数:无
3 v) K& c1 N ~# a# S: ^! u( s6 d6 A - 修改作者:Aaron) a3 M' t; a% h0 _- `4 z
- **********************************************************************/' i+ x8 a! O. M$ V0 u
- void MPU_IIC_Ack(void)! X- V& u0 X" G( [" ^, V2 q
- {
8 ? l9 `6 x* W$ c8 u! C - MPU_IIC_SCL=0; // SCL设低电平4 p h- d1 F; F+ U4 V
- MPU_SDA_OUT(); // SDA输出模式% |& a% @+ W/ W) u3 o! H: V
- MPU_IIC_SDA=0; // SDA设低电平- r" W% B' g9 U3 d3 C0 P" I
- MPU_IIC_Delay(); // 延时 2 us
8 n; v9 t9 j4 i, x - MPU_IIC_SCL=1; // SCL设高电平" w8 s, D# L4 \) L
- MPU_IIC_Delay(); // 延时 2 us* Z6 _6 `$ J) h0 [
- MPU_IIC_SCL=0; // SCL设第电平,在SCL高电平期间,SDA为低电平,则说明有效应答
# w9 c+ j; M9 U3 a* t - }
* O* a: {, Z! c: y% Y9 U, Z - /*********************************************************************# a# B+ k, X& t0 k8 B# |+ i
- 函数名称:MPU_IIC_NAck()
; _% V" x7 \# H2 g - 函数功能:不产生ACK应答
6 W# [( n5 V7 `! `: U$ ` - 入口参数:无
* N( v% U) M1 U/ b r) C6 k% Q: n - 返回参数:无8 j, F7 i3 p5 L# b9 S. X
- 修改作者:Aaron
" c& P! Z: y" Z" P7 Y - **********************************************************************/$ |+ ^# C Y4 V- d2 O* C
- void MPU_IIC_NAck(void)) _' _, ~" i2 d0 L, g. X
- {
6 X0 [& ^( L5 c2 ~ - MPU_IIC_SCL=0; // SCL设低电平0 k$ L7 u! E: ?& J" B" v! ?
- MPU_SDA_OUT(); // SDA输出模式
3 a# D z7 x# S; c( s - MPU_IIC_SDA=1; // SDA设高电平0 D6 B R6 t, A5 m0 l
- MPU_IIC_Delay(); // 延时 2 us3 X* k& h' T6 i$ I( b
- MPU_IIC_SCL=1; // SCL设高电平
* \# s" q6 Y" |( c$ g, Z - MPU_IIC_Delay(); // 延时 2 us
L+ u p7 M! d1 L1 E - MPU_IIC_SCL=0; // SCL设低电平,在SCL高电平期间,SDA为高电平,则说明无效应答% ] q# H6 Z) E9 D4 j+ I! J$ z
- }
9 H+ f* b" c* [ ^- D4 p - /*********************************************************************
: L4 ]$ y; `/ C: s0 P - 函数名称:MPU_IIC_Send_Byte(u8 txd)
( |+ m9 g: \& T3 T+ t; l - 函数功能:IIC发送一个字节
! o* x/ E' ~7 I, O6 V. a" z, y - 入口参数:u8 txd
8 I; t2 d! n- M q5 p+ p6 L - 返回参数:无
$ R* N5 D4 U2 o3 T/ ^: Y! X h4 i - 修改作者:Aaron$ y) p6 D4 e& I5 q% ~; Y. P
- **********************************************************************/
. Y' r) P: X6 _+ D1 L& F; | - void MPU_IIC_Send_Byte(u8 txd)
! z( r" h7 O- q" K& }! x( F - {
- L# I+ U4 \3 H e - u8 t; 4 J# G R' J8 e) s2 W
- MPU_SDA_OUT(); // SDA输出模式
' @. \ ~3 x: i, f - MPU_IIC_SCL=0; // SCL设低电平,此时可改变SDA,以实现数据的有效传输
# [5 q8 P5 U" b4 L. ~ - for(t=0;t<8;t++) // 发送一个字节,即8个bit
4 B" M* I$ }% O, ~7 {/ a _ - {
& d- J7 Z/ M' d5 V8 |; _ - MPU_IIC_SDA=(txd&0x80)>>7; // 获取u8 txd的最高位(0或1),并右移7位,将最高位值给MPU_IIC_SDA: y$ S9 l( ]) j- I4 T7 l( e
- txd<<=1;
! G1 [3 b7 F* T9 l8 s& J& E( W - MPU_IIC_SCL=1; // SCL设高电平
D- E0 G: z' Z8 C0 b - MPU_IIC_Delay(); // 延时 2 us% i; O5 L8 x; F2 Q
- MPU_IIC_SCL=0; // SCL设低电平,传输SDA完成* |0 w4 v+ R8 t' I: o; D
- MPU_IIC_Delay(); // 延时 2us
( e M- B" Y) E- K. m - }
6 f) @9 [( W# {3 E( r - } ; @' x* q, q$ z/ C" l8 i) W5 o9 x
- /*********************************************************************" ^* m4 I- A; [ U+ ?& J: V8 i
- 函数名称:u8 MPU_IIC_Read_Byte(unsigned char ack)
& o& ?9 Z+ f! F$ b6 O1 j0 v$ M - 函数功能:IIC读取一个字节,ack=1时,发送ACK,ack=0,发送nACK : k# A8 K! Z% l w
- 入口参数:ack& `9 W3 E5 j' V9 [8 p9 t6 I* Z
- 返回参数:u8," e% I8 N1 F: T- F1 m: c
- 修改作者:Aaron$ N4 t* X b0 ^! f- h
- **********************************************************************/
+ |& L/ t! ]% @! H4 f - u8 MPU_IIC_Read_Byte(unsigned char ack)
# k1 d2 l/ X6 C, K. R - {
`, H/ J+ S8 O) v - unsigned char i,receive=0;* F$ h/ ^( |+ Z9 }# i
- MPU_SDA_IN(); // SDA设置为输入模式% `% R! _3 m3 l3 o4 b# ~
- for(i=0;i<8;i++ ) // 读取一个字节,即8个bit" ~" u: y. A! _ \0 p$ j
- {
. {2 e' z) W/ |3 b% p2 p: _% E5 F - MPU_IIC_SCL=0; // SCL设为低电平7 a# p6 ^4 ?1 Y, ]: k% x
- MPU_IIC_Delay(); // 延时 2us
5 s* R( s0 _% S. S2 I - MPU_IIC_SCL=1; // SCL设为高电平* _1 s0 x! F# Y) E& b
- receive<<=1;
H( k4 T8 R3 v7 Q% ~# E - if(MPU_READ_SDA) // 如果读取的SDA为1,则receive最低值+1,若读取的SDA为0,则receive最低值不变,即0
6 R, D; Q& M" @1 \, ~2 Z - receive++; % m$ o/ v& W( S0 V9 I1 q
- MPU_IIC_Delay(); // 延时 2us# O7 B( q" x7 [8 m) X) B# K
- } 2 Z) h* t- F9 T* b8 B* F
- if (!ack)
4 j" S1 W3 ^% O c' a: S - MPU_IIC_NAck(); // 发送nACK
% e1 v0 E1 E; Z! | - else% F3 k5 a# P3 i
- MPU_IIC_Ack(); // 发送ACK
3 p! Z) X0 j6 l4 P3 m) B) g0 C( s% u - return receive;
8 G# }8 f/ t1 Q6 ~) l7 l! p - }3 @; Y* r W8 \& M4 U
- /****** Copyright (C)2020 Aaron. All Rights Reserved ****** END OF FILE *******/
1 Q* D: P' v0 \- q1 W# j V5 q10.3 mp6050.h头文件函数: b( C3 A- Q% ^6 M0 J: l* q7 X% @
代码中标记“初学”的说明是前面寄存器介绍时讲到的。' [0 y) V8 ~* H9 d: {! C; y- ^
% d j; f& i+ l! |1 V) E! ~
- /**5 `( G2 Q# D2 v5 x
- ******************************** STM32F10x *********************************
9 m/ \: i& c; m3 d9 ` - * @文件名称: mpu6050.h
0 D7 \& Y3 j1 } - * @修改作者: Aaron
# P; D' {1 s% s$ f1 n - * @库版本号: V3.5.0
$ T% W; z% R3 A5 d8 i! K - * @工程版本: V1.0.0
. A7 |3 e3 o; t6 ^6 i, s - * @开发日期: 2020年11月30日1 r4 Y! @* ?) V0 d$ D! a- f% K
- * @摘要简述: mpu6050头文件- o* O6 o" w0 `/ o9 |, W
- ******************************************************************************/: ^$ y0 g; V5 F4 ^
- /*-----------------------------------------------------------------------------
0 |/ x3 q. P" X- ?+ P! n$ C - * @更新日志:
4 o" X2 W% K0 j! v1 I6 B - * @无$ S% C2 H$ X* U' @; P* P
- * ---------------------------------------------------------------------------*/
1 L8 J; d/ D5 |7 i" G. s2 p! q - #ifndef __MPU6050_H
; V) l0 {% r# u6 B' s' j/ t - #define __MPU6050_H
' g/ E2 c2 B: q' Z - /* 包含的头文件 --------------------------------------------------------------*/
- E3 \3 C6 h( I6 k e - #include "mpuiic.h"
$ Z+ H2 ], s: X4 y( A" @; W - /* 位操作控制PA15,对应MPU6050 AD0的高低电平 ----------------------------------*/2 U1 H7 J# t3 D' }( v" ]
- #define MPU_AD0_CTRL PAout(15) // 控制AD0电平,从而控制MPU-6050地址
& s5 H3 Z2 r9 {& ~' ?1 r, N - /* MPU6050 寄存器ID定义 ------------------------------------------------------*/
; {1 }% _8 z$ R; h9 ]1 b/ } - // #define MPU_ACCEL_OFFS_REG 0X06 // accel_offs寄存器,可读取版本号,寄存器手册未提到* w2 V6 d4 e% j* l* x
- // #define MPU_PROD_ID_REG 0X0C // prod id寄存器,在寄存器手册未提到( c& t9 \2 d; v: @
- #define MPU_SELF_TESTX_REG 0X0D // 自检寄存器X ACC和G/ o# G! L/ Q( R; L/ U- [
- #define MPU_SELF_TESTY_REG 0X0E // 自检寄存器Y ACC和G4 B A/ u3 u" \
- #define MPU_SELF_TESTZ_REG 0X0F // 自检寄存器Z ACC和G+ F8 M& A" Q* v% ^$ F T
- #define MPU_SELF_TESTA_REG 0X10 // 自检寄存器X,Y,Z only ACC
, t! q& w+ f0 i2 `/ C# D0 L - #define MPU_SAMPLE_RATE_REG 0X19 // 陀螺仪采样频率分频器 **初学**6 Z6 W' W: w. H: O4 M
- #define MPU_CFG_REG 0X1A // 配置寄存器 **初学**
8 m/ S- P; \: d2 B* r N' a1 h - #define MPU_GYRO_CFG_REG 0X1B // 陀螺仪配置寄存器 **初学**. ?+ ~3 m7 v" Z8 r0 v1 `1 b# [1 z' x
- #define MPU_ACCEL_CFG_REG 0X1C // 加速度计配置寄存器 **初学**& P: i. [/ x3 Q" ]4 g
- #define MPU_MOTION_DET_REG 0X1F // 运动检测阀值设置寄存器$ x' j) N; Q, ~. H! k& R7 k1 G3 H
- #define MPU_FIFO_EN_REG 0X23 // FIFO使能寄存器 **初学**( U) L* D5 N; @7 y. d
- #define MPU_I2CMST_CTRL_REG 0X24 // IIC主机控制寄存器% b- W) ~: W* Z9 T V
- #define MPU_I2CSLV0_ADDR_REG 0X25 // IIC从机0器件地址寄存器
% r+ ]6 O6 o/ \. Q8 k - #define MPU_I2CSLV0_REG 0X26 // IIC从机0数据地址寄存器) \; g2 Z$ l* u& P, q! z
- #define MPU_I2CSLV0_CTRL_REG 0X27 // IIC从机0控制寄存器$ d; q/ T. ^+ \. R7 m
- #define MPU_I2CSLV1_ADDR_REG 0X28 // IIC从机1器件地址寄存器' x5 |; n$ Q) s2 t
- #define MPU_I2CSLV1_REG 0X29 // IIC从机1数据地址寄存器
* t$ | v& s+ Z! ?3 X; X/ h( k - #define MPU_I2CSLV1_CTRL_REG 0X2A // IIC从机1控制寄存器
/ p* R( e/ N! I$ C+ `6 |# l5 f - #define MPU_I2CSLV2_ADDR_REG 0X2B // IIC从机2器件地址寄存器
/ {; F4 }' q2 |* o" @ - #define MPU_I2CSLV2_REG 0X2C // IIC从机2数据地址寄存器1 K/ U# O, s3 f6 W' N. I
- #define MPU_I2CSLV2_CTRL_REG 0X2D // IIC从机2控制寄存器
+ N. e7 d2 [& C - #define MPU_I2CSLV3_ADDR_REG 0X2E // IIC从机3器件地址寄存器
, i- s. {( u6 R, y - #define MPU_I2CSLV3_REG 0X2F // IIC从机3数据地址寄存器
: `: t3 Q& x1 x$ P, X - #define MPU_I2CSLV3_CTRL_REG 0X30 // IIC从机3控制寄存器
- ^" z; V$ {$ C3 W! ^ - #define MPU_I2CSLV4_ADDR_REG 0X31 // IIC从机4器件地址寄存器& ^4 {; l; i% C1 ] ]0 w
- #define MPU_I2CSLV4_REG 0X32 // IIC从机4数据地址寄存器
& @5 N& `. N* l9 T1 _; E0 m4 u - #define MPU_I2CSLV4_DO_REG 0X33 // IIC从机4写数据寄存器
) o: x7 C# l+ y u% t- @7 [) o - #define MPU_I2CSLV4_CTRL_REG 0X34 // IIC从机4控制寄存器
& Y1 i# L5 ~" y. ` - #define MPU_I2CSLV4_DI_REG 0X35 // IIC从机4读数据寄存器! n; h U. F# G |, h
- #define MPU_I2CMST_STA_REG 0X36 // IIC主机状态寄存器
Y" {8 u' W/ r- w& z+ l - #define MPU_INTBP_CFG_REG 0X37 // 中断/旁路设置寄存器+ n- l& F0 s8 @& H6 \' D
- #define MPU_INT_EN_REG 0X38 // 中断使能寄存器! e. v" L( `5 n l8 H9 P8 b
- #define MPU_INT_STA_REG 0X3A // 中断状态寄存器
1 S1 p7 Y# H* K" W, { - #define MPU_ACCEL_XOUTH_REG 0X3B // 加速度值,X轴高8位寄存器 **初学**2 \% ]* }6 G9 r0 h# R. a A- f+ g
- #define MPU_ACCEL_XOUTL_REG 0X3C // 加速度值,X轴低8位寄存器 **初学**
# ^1 o+ E6 z8 ?6 w3 _, D - #define MPU_ACCEL_YOUTH_REG 0X3D // 加速度值,Y轴高8位寄存器 **初学**2 x* J8 g! {. \. Q+ H/ Y
- #define MPU_ACCEL_YOUTL_REG 0X3E // 加速度值,Y轴低8位寄存器 **初学**% j. x: s5 z- h9 D2 I; d% T, @3 t
- #define MPU_ACCEL_ZOUTH_REG 0X3F // 加速度值,Z轴高8位寄存器 **初学**+ |( d$ j i; ?/ X6 N$ Y. e( ?
- #define MPU_ACCEL_ZOUTL_REG 0X40 // 加速度值,Z轴低8位寄存器 **初学**
6 @! c# o. H, L( x1 n( f! `8 @ - #define MPU_TEMP_OUTH_REG 0X41 // 温度值高八位寄存器 **初学**
0 s+ M% @! ?9 c - #define MPU_TEMP_OUTL_REG 0X42 // 温度值低八位寄存器 **初学**! j; \7 V9 _6 t5 }0 c2 Q) ]
- #define MPU_GYRO_XOUTH_REG 0X43 // 陀螺仪值,X轴高8位寄存器 **初学**8 e. j8 p0 Z7 I. q# D) q* K% n9 o* u
- #define MPU_GYRO_XOUTL_REG 0X44 // 陀螺仪值,X轴低8位寄存器 **初学**
* L9 \3 N k* d) `1 \ - #define MPU_GYRO_YOUTH_REG 0X45 // 陀螺仪值,Y轴高8位寄存器 **初学**
2 i+ V6 l2 [3 Q& {" q - #define MPU_GYRO_YOUTL_REG 0X46 // 陀螺仪值,Y轴低8位寄存器 **初学**
8 d6 b: X' R( c) ] - #define MPU_GYRO_ZOUTH_REG 0X47 // 陀螺仪值,Z轴高8位寄存器 **初学**
# K' E8 z* f: e& d - #define MPU_GYRO_ZOUTL_REG 0X48 // 陀螺仪值,Z轴低8位寄存器 **初学**
3 _* y% ^' v2 M* r% H* w+ E& N - #define MPU_I2CSLV0_DO_REG 0X63 // IIC从机0数据寄存器
6 X- T* f, d! j& T. O+ T7 T) W - #define MPU_I2CSLV1_DO_REG 0X64 // IIC从机1数据寄存器" ?) n! l9 L+ m4 P1 E0 @- B1 M$ ?
- #define MPU_I2CSLV2_DO_REG 0X65 // IIC从机2数据寄存器6 c( {& g& Q1 M# ]6 i
- #define MPU_I2CSLV3_DO_REG 0X66 // IIC从机3数据寄存器
' ^- x( y3 j- L" b- e' F/ H; S - #define MPU_I2CMST_DELAY_REG 0X67 // IIC主机延时管理寄存器% x: |, O, {! d' }: ?9 U
- #define MPU_SIGPATH_RST_REG 0X68 // 信号通道复位寄存器) S- a/ K+ Z6 g5 I
- #define MPU_MDETECT_CTRL_REG 0X69 // 运动检测控制寄存器, |% ^4 A) u3 r0 C) W
- #define MPU_USER_CTRL_REG 0X6A // 用户控制寄存器9 s! r" v2 r" P
- #define MPU_PWR_MGMT1_REG 0X6B // 电源管理寄存器1 **初学**! T6 S6 S8 Q* E# J$ y
- #define MPU_PWR_MGMT2_REG 0X6C // 电源管理寄存器2 **初学**
' d6 m4 I. y5 F - #define MPU_FIFO_CNTH_REG 0X72 // FIFO计数寄存器高八位
' ?$ p. l: e) T' ~$ g - #define MPU_FIFO_CNTL_REG 0X73 // FIFO计数寄存器低八位; V, m4 F- w5 E( o. f2 o
- #define MPU_FIFO_RW_REG 0X74 // FIFO读写寄存器
" S. i0 C+ j/ z5 r) @* t - #define MPU_DEVICE_ID_REG 0X75 // 器件ID寄存器
, }7 o+ X, K; l' ], m8 @ - // 备注:如果AD0脚(9脚)接地,0,IIC地址为0X68(不包含最低位);& Z% `" r" m6 u* x. C
- // 如果接V3.3,则IIC地址为0X69(不包含最低位),
0 B$ G! K' s3 d8 A' o) ? Q) J& f - // 本开发板由PA15管脚控制,另PA15为低电平
4 t! Y& i3 n/ r% \( Y - #define MPU_ADDR 0X68
; u3 T3 _+ G+ P; P }: P9 p* _1 M4 L - /* 函数申明 -----------------------------------------------------*/
3 t. m! k# v( t9 y - u8 MPU_Init(void); // 初始化MPU6050
9 }+ U1 Q, _# \1 R - u8 MPU_Write_Len(u8 addr,u8 reg,u8 len,u8 *buf); // IIC连续写
* @- e) h2 w7 k) q3 W - u8 MPU_Read_Len(u8 addr,u8 reg,u8 len,u8 *buf); // IIC连续读 4 z8 d2 w/ a( c, d0 k& A' q! i; S
- u8 MPU_Write_Byte(u8 reg,u8 data); // IIC写一个字节9 F1 E/ `0 M& f( ^+ Q1 V/ H
- u8 MPU_Read_Byte(u8 reg); // IIC读一个字节# \% q; u6 M( r# _2 U
- u8 MPU_Set_Gyro_Fsr(u8 fsr);7 C' l, I* V E
- u8 MPU_Set_Accel_Fsr(u8 fsr);
% @( E$ p& E* n1 ~+ T - u8 MPU_Set_LPF(u16 lpf);3 m) y/ ? j7 v# F3 c
- u8 MPU_Set_Rate(u16 rate);
& U6 Y* P( g* n/ s - u8 MPU_Set_Fifo(u8 sens);2 u9 A \9 N; I1 Q: t3 S+ T
- short MPU_Get_Temperature(void);
/ j3 b Z$ \ v' w - u8 MPU_Get_Gyroscope(short *gx,short *gy,short *gz);5 F v' E7 U1 [ y9 m
- u8 MPU_Get_Accelerometer(short *ax,short *ay,short *az);
/ X( G. E6 h: M' Q& L - #endif /* __MPU6050_H */* v" d7 R2 h+ i* F2 J% ?
- /****** Copyright (C)2020 Aaron. All Rights Reserved ****** END OF FILE *******/
10.4 mpu6050.c源文件函数
B) `# Z. I# {4 X9 G/ c( [0 a) v7 _- J
- /**
" g" e* p) X3 g - ******************************** STM32F10x *********************************# s" a2 r) b1 Q* M; ?: c
- * @文件名称: mpu6050.c3 r: G9 c; K7 [" ~
- * @修改作者: Aaron
! L! D/ t% Y& [* z& m - * @库版本号: V3.5.0
5 u. K' z+ \! z' L - * @工程版本: V1.0.0
! M- V9 o! I4 u) J2 U$ f3 X - * @开发日期: 2020年11月30日3 Q' J& g5 t) u; ~2 G5 C
- * @摘要简述: mpu6050源文件* A# ^+ g* B$ \, h: {6 {5 M
- ******************************************************************************/
! ^6 q% t: g+ N e; Z4 ]* L" X. ` - /*-----------------------------------------------------------------------------
r8 ~! r$ A% D7 G) v3 d - * @更新日志:
/ }' t0 J& x( O" Z - * @无
4 ~0 l+ f! v! j ` - * ---------------------------------------------------------------------------*/# ?; K5 @# R" D2 G% t2 s! A
- /* 包含的头文件 --------------------------------------------------------------*/$ L9 r6 N. }0 P: n3 I! Y
- #include "mpu6050.h"
) {% b8 ?* {0 O/ u. f - #include "delay.h"
; m- P- {8 |$ n% f3 t - /*********************************************************************- e1 j/ N5 [5 J/ _2 L. f
- 函数名称:u8 MPU_Init()
+ i" B9 ^, H$ k$ N# R P - 函数功能:初始化MPU6050
, P# |! t% c( {7 `( b* { - 入口参数:无) l }6 B+ x) b# X- D5 |
- 返回参数:0,成功,1失败
) @9 `; | x7 U# W1 t$ R - 修改作者:Aaron
5 h3 K4 b/ T4 f) v$ m" G5 F - **********************************************************************/
! T+ F1 C8 k& ^5 ? - u8 MPU_Init(void)6 s0 s, E- T5 P; o9 J
- { ! v! Y9 R" ^7 e" m
- u8 res;
" X1 D3 h4 d1 ^# ] - GPIO_InitTypeDef GPIO_InitStructure;
: n1 f( P' |7 A; _2 | - RCC_APB2PeriphClockCmd(RCC_APB2Periph_AFIO,ENABLE); // 使能AFIO时钟 ( l+ n4 Z1 P' a" M1 t' Q9 i1 U
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA,ENABLE); // 使能外设IO PORTA时钟 1 _! m& S% F* d3 i$ W
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_15; // 管脚15" x' M7 C+ e3 B$ j! P$ \: p# {
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP; // 推挽输出
; [* F! ?' c# M L5 i% ^4 L+ M* Q - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; // IO口速度为50MHz x+ L9 ]2 T) h" j' u; |2 u/ v
- GPIO_Init(GPIOA, &GPIO_InitStructure); // 根据设定参数初始化PA15,对应MPU-6050芯片的AD0地址管脚
# i0 R; _+ Q: r4 E - GPIO_PinRemapConfig(GPIO_Remap_SWJ_JTAGDisable,ENABLE); // 禁止JTAG,从而PA15可以做普通IO使用,否则PA15不能做普通IO!!!1 ]5 w/ W$ }8 Q2 c$ [9 k
- MPU_AD0_CTRL=0; // 控制MPU6050的AD0脚为低电平,则从机地址为:0X689 G6 C% V* K. p: k- k& V* f
- MPU_IIC_Init(); // 初始化IIC总线/ Q9 Q0 U- o+ s; ~1 X
- MPU_Write_Byte(MPU_PWR_MGMT1_REG,0X80); // 对电源管理寄存器1输入0x80,复位MPU6050; J; O! T$ |1 p! t
- delay_ms(100);) s0 A1 a( Y$ F4 {
- MPU_Write_Byte(MPU_PWR_MGMT1_REG,0X00); // 对电源管理寄存器1输入0x00,主要令[6]位设0,正常工作模式,即唤醒MPU6050
$ |3 Z( @1 A4 R E2 G - MPU_Set_Gyro_Fsr(3); // 设置陀螺仪传感器满量程范围,±2000dps( v* z D. `( p% p- _ q! H
- MPU_Set_Accel_Fsr(0); // 设置加速度传感器满量程范围,±2g
( I$ m* q4 T. v: u1 ^2 z6 i - MPU_Set_Rate(50); // 设置采样率50Hz
) i+ G. E: l" S) }" f2 H - MPU_Write_Byte(MPU_INT_EN_REG,0X00); // 对中断使能寄存器输入0x00,关闭所有中断1 t0 p) E3 N2 t! ~0 B2 t% J
- MPU_Write_Byte(MPU_USER_CTRL_REG,0X00); // 对用户控制寄存器输入0x00,I2C主模式关闭( F( W1 f) L5 Y2 F. @3 T2 I4 u2 J% `
- MPU_Write_Byte(MPU_FIFO_EN_REG,0X00); // 对FIFO使能寄存器输入0x00,关闭FIFO
$ S K v8 H7 z, b - MPU_Write_Byte(MPU_INTBP_CFG_REG,0X80); // 中断/旁路设置寄存器输入0x80,INT引脚低电平有效
$ Y+ p% U7 j6 k, `1 O2 j5 _8 Q - res=MPU_Read_Byte(MPU_DEVICE_ID_REG); // 读取器件ID寄存器值,传至res里/ ]8 e% p/ D" A S' H- z1 G
- if(res==MPU_ADDR) // 如果res=0x68,则器件ID正确7 x( K q1 X1 }# ?! Y* @( V
- {
2 j* H& F7 V& R# u1 _" R - MPU_Write_Byte(MPU_PWR_MGMT1_REG,0X01); // 对电源管理寄存器1输入0x01,设置CLKSEL,001,PLL X轴为参考
, B9 k2 e, K! e Y6 x# w - MPU_Write_Byte(MPU_PWR_MGMT2_REG,0X00); // 对电源管理寄存器2输入0x00,加速度与陀螺仪都工作(都不待机)
' r) l, }$ b9 o% Q - MPU_Set_Rate(50); // 设置采样率为50Hz
- E& l$ o& i) h- R( m- J$ b - }' N9 V2 ~8 T' T& @% W7 e
- else - Z7 m7 a* \. u* s
- return 1;7 ?8 \; X9 i: p4 X. h/ ]
- return 0;) D7 Y9 T8 t$ c3 a+ g, Z
- }
6 ~7 N: x' E1 S. R% J - /*********************************************************************
1 W% B3 H" |. E F - 函数名称:u8 MPU_Set_Gyro_Fsr(u8 fsr)4 r$ o* X$ W% ?, w3 V, ?
- 函数功能:设置MPU6050陀螺仪传感器满量程范围
) A/ t0 ^& O1 M1 u' f - 入口参数:u8 fsr:0,±250dps;1,±500dps;2,±1000dps;3,±2000dps
( |. {, }% y1 E6 F6 d2 T$ a - 返回参数:0,成功,1失败0 N- R: s8 W7 _# s) _& N
- 修改作者:Aaron
% M8 ?$ x) u$ j4 ^( P1 n- b - **********************************************************************/
/ v: f+ t% U% s+ `' `# N- R3 p - u8 MPU_Set_Gyro_Fsr(u8 fsr)
7 v1 X k. [# \& Q' X4 O - {
/ d, E C3 [9 n. m$ t - return MPU_Write_Byte(MPU_GYRO_CFG_REG,fsr<<3); // 设置陀螺仪满量程范围为±2000dps
4 b! N8 F4 H* R8 Y$ S6 W0 ~: t4 e" G - }/ Z+ {" L5 D* B* T
- /*********************************************************************+ c7 n4 h. F2 A5 H/ `- Q/ _$ m1 R
- 函数名称:u8 MPU_Set_Accel_Fsr(u8 fsr)
1 ~4 ~! ~& ]6 v - 函数功能:设置MPU6050加速度传感器满量程范围0 [ }8 _4 K$ b/ d# l8 ~
- 入口参数:fsr:0,±2g;1,±4g;2,±8g;3,±16g$ @: }' m8 c1 N5 ?
- 返回参数:0,成功,1失败
1 ]5 b$ ~9 U: T `& N - 修改作者:Aaron& N: q! K- z+ M6 a5 g6 I
- **********************************************************************/
2 }! y8 d- z* A' z( S. _ - u8 MPU_Set_Accel_Fsr(u8 fsr)7 Y8 a+ A( B1 {! x, }" R# o
- {
0 D# o5 R$ ^- r7 ~/ k$ z$ f, d( r - return MPU_Write_Byte(MPU_ACCEL_CFG_REG,fsr<<3); // 设置加速度传感器满量程范围为±2g
J/ Q, j6 r% g& p - }, R" T# @% d$ w3 ~# j
- /*********************************************************************2 n! K, f0 C/ P4 \
- 函数名称:u8 MPU_Set_LPF(u16 lpf)6 O9 G5 x& i/ g1 ^$ n
- 函数功能:设置MPU6050的数字低通滤波器; t% {& Z; O$ d- X% C
- 入口参数:lpf:数字低通滤波频率(Hz)
f$ v5 g% G3 i% g- H - 返回参数:0,成功,1失败
7 ~; f, |3 M) q2 ?- n; R - 修改作者:Aaron
. @/ j9 ]' L! n% C - **********************************************************************/
Z% ]/ m2 j# S8 i9 n - u8 MPU_Set_LPF(u16 lpf), g, s) F4 i8 w9 ~9 d8 y' Z
- {
8 ~1 p6 S8 E E7 T2 o- R2 f - u8 data=0;
: ~3 @& q0 N* n# t* D5 b - if(lpf>=188) // 如果lpf≥188Hz,则data=1# W t' K \! i- M; E
- data=1;# i5 p2 A" \* A9 y; s
- else if(lpf>=98)
4 I; J$ |% p6 ~0 l4 Z5 D8 o - data=2;
( n% N" a6 J1 ] - else if(lpf>=42)
- G, c6 T8 w# n/ B8 O w% u - data=3;! J2 h3 s5 v! d- e: `2 R! D; k8 i* a
- else if(lpf>=20)
0 F% J& Z& q- E8 S' m1 I5 |1 v3 X - data=4;2 p4 m2 W' J; G* b- P1 _
- else if(lpf>=10)
3 Q5 \% }( `* ] c. v - data=5;; P' b% ^2 v) i
- else
& E9 }% v7 f7 w% x - data=6; 0 z1 z, T; G6 H, E1 o
- return MPU_Write_Byte(MPU_CFG_REG,data); // 设置数字低通滤波器 : ~! X! Y6 s" {9 c
- }$ Y; ^4 u2 Q- y. ^2 N5 C2 o% S
- 4 w7 c, a3 x( B' m3 M3 ^ t
- /*********************************************************************
/ r+ ]3 t7 u0 X5 k9 [ - 函数名称:u8 MPU_Set_Rate(u16 rate)8 {3 r* e, C% A" r9 ^/ l
- 函数功能:设置MPU6050的陀螺仪采样率(只在陀螺仪输出频率Fs=1KHz时成立)% Q1 O* `5 e& U/ R3 w! u
- 入口参数:rate:4~1000(Hz),陀螺仪采样频率& J5 _9 f9 u* I% _; @- k
- 返回参数:0,成功,1失败/ M/ g/ Z, V$ H) c T' T) A
- 修改作者:Aaron
8 d+ T! f3 t X0 } - **********************************************************************/
6 p% ]5 [' Y) E" g - u8 MPU_Set_Rate(u16 rate)0 l; d+ H$ v* d' K; G
- {
, {7 i1 T* j8 }7 d! G7 l - u8 data;
/ t& k6 C2 _2 y6 T' l - if(rate>1000): Z- u. Z4 N, m4 ~/ w
- rate=1000;7 Z1 E: _; a7 w# `- j
- if(rate<4)
( w5 T; C0 `, y) ~; y: R - rate=4;
( B, A9 t# j( P. i3 U6 P/ x: u - data=1000/rate-1;6 C" f" o$ n( h; y" h9 d6 K9 M
- data=MPU_Write_Byte(MPU_SAMPLE_RATE_REG,data);
, i" O' x9 l2 H( ~$ K2 X+ W! r - return MPU_Set_LPF(rate/2); // 自动设置LPF为采样率的一半
: ~7 b. g9 p7 Q0 w( G7 Q1 j* c - }
9 T" {) Z' [& N - /*********************************************************************1 {3 Y ]6 `* Y3 s
- 函数名称:short MPU_Get_Temperature()
% j- G- {2 k _# K8 u' ~ - 函数功能:得到温度值& z) A; E6 w, v6 e0 L5 P
- 入口参数:rate:4~1000(Hz),陀螺仪采样频率; c# K! \' q# B
- 返回参数:温度值(扩大了100倍)
9 ]; L7 K1 k* c) x/ e- e - 修改作者:Aaron
V# k. K2 W4 X0 R5 `/ v1 F - **********************************************************************/
+ ^. j* P m }" N) E9 ` - short MPU_Get_Temperature(void)) E, _' Z b, Q$ C/ }2 _3 t
- {/ n( T0 N @ x, x; _# H: }
- u8 buf[2];
! K1 ?# N1 w K& i4 ]0 Q - short raw;; t1 D' G: L2 N( ?6 ?. }
- float temp;3 n5 o K: D1 a5 ~* Q; P5 T
- MPU_Read_Len(MPU_ADDR,MPU_TEMP_OUTH_REG,2,buf); // addr:器件地址;reg:寄存器地址;len:写入长度;buf:数据区
! }7 u8 M3 @% b$ w! W - raw=((u16)buf[0]<<8)|buf[1];
/ J$ E& u0 H3 O& P- F) y - temp=36.53+((double)raw)/340; + T! P e1 y! T1 {' _
- return
& t8 i8 ^( R/ C* p" ^. N7 F- Y; N& G - temp*100;;
4 \! ]1 c" _, y1 F! ?7 C - }
; v* Q) H2 i$ C2 @: m) Y - /*********************************************************************5 @: T, v4 w! n
- 函数名称:u8 MPU_Get_Gyroscope(short *gx,short *gy,short *gz)
: W9 W. F+ n" m7 I5 ?- w - 函数功能:得到陀螺仪值(原始值)
6 p% b3 [/ m) r) p8 I ~- W* c - 入口参数:gx,gy,gz:陀螺仪x,y,z轴的原始读数(带符号)
7 I1 c& }# u- |/ O! O* o - 返回参数:u8 0成功,1失败: R. I+ h7 K. q
- 修改作者:Aaron: N7 a; J) a4 C+ P
- **********************************************************************/' h& }! G. M" w/ `$ b" K
- u8 MPU_Get_Gyroscope(short *gx,short *gy,short *gz)
4 ]4 E' @( R' P7 m2 [ ? - {
7 i; B+ A6 e7 o4 v1 o1 r - u8 buf[6],res;
: c# q" W8 y9 e8 o$ J5 W - res=MPU_Read_Len(MPU_ADDR,MPU_GYRO_XOUTH_REG,6,buf);) x8 y. G( K5 V; N
- if(res==0)
: j% B( R/ C) ]' z: e - {
" D0 p- n# v# w# t) j - *gx=((u16)buf[0]<<8)|buf[1];
) B' z6 r! d# [* s$ m- M# b ~! X - *gy=((u16)buf[2]<<8)|buf[3]; ( d) |. q! R; q7 T% s3 Q4 A
- *gz=((u16)buf[4]<<8)|buf[5];# }* j$ ~: A( b' u5 a* c
- }
. J) I$ W1 Y) k9 H* S) a5 h7 K - return res;;
& Q+ ~; ]" N+ q5 N1 }1 ]# h# E- \7 Z - }
& l5 y1 Z/ l8 x - /********************************************************************** ?. R2 i" {. N1 v6 Q
- 函数名称:u8 MPU_Get_Accelerometer(short *ax,short *ay,short *az)
' }' G6 ^) Z5 Y4 V: L; @9 }( l - 函数功能:得到加速度值(原始值)
' f$ D6 o0 n5 f- ~6 t - 入口参数:gx,gy,gz:陀螺仪x,y,z轴的原始读数(带符号)7 t0 e) T, W( D2 G3 m
- 返回参数:u8 0成功,1失败5 `$ m7 j. v! {" L" {, `8 y/ [+ D1 e9 u
- 修改作者:Aaron
% h. o* |2 j+ o: t( n8 N5 M - **********************************************************************/
1 }6 B4 G* E. d; ~$ \- J& x - u8 MPU_Get_Accelerometer(short *ax,short *ay,short *az)8 J s+ s! ?2 z; s2 D
- {
. s( K8 X' U( W, } - u8 buf[6],res;
1 g8 G; B7 d+ F! y g* u - res=MPU_Read_Len(MPU_ADDR,MPU_ACCEL_XOUTH_REG,6,buf);" n0 v2 }; n. l; C- d
- if(res==0)1 A$ J; Z, H2 I5 n6 p4 b% g
- {" s1 Q7 p% `" s+ H i
- *ax=((u16)buf[0]<<8)|buf[1]; 3 }/ e' ?8 p3 t& E
- *ay=((u16)buf[2]<<8)|buf[3];
/ W: Y- C g# f( J1 J0 k) z - *az=((u16)buf[4]<<8)|buf[5];8 \# k# V T" \9 X) Q, {$ b
- }
, ]5 E- {7 A' h* a. ?. v/ g' s l - return res;;- Y4 H0 U# o. `- Z
- }
+ x6 E. p, r1 R9 y0 i6 t0 i" I/ _, D3 W - /*********************************************************************( M4 F6 J8 @& Q2 @
- 函数名称:u8 MPU_Write_Len(u8 addr,u8 reg,u8 len,u8 *buf)' m# D. n8 T+ e4 S- O6 Y5 x; i
- 函数功能:向MPU6050连续写入数据
/ M2 M# }( L; }6 p. w- z - 入口参数:addr:器件地址;reg:寄存器地址;len:写入长度;buf:数据区) T9 [5 e7 C+ V8 q
- 返回参数:u8 0成功,1失败
3 g% f( w2 P& a7 X - 修改作者:Aaron
: Q* r2 m$ b' ~6 S - **********************************************************************/, A4 u8 O: ~2 M6 t# `( N" X% B! ^
- u8 MPU_Write_Len(u8 addr,u8 reg,u8 len,u8 *buf)) l9 U; {8 G2 Y* I) O
- {
5 F4 \3 U! Z' f, `0 N - u8 i;
1 C2 j4 V* U6 A4 O* W' d- Y7 X+ { - MPU_IIC_Start();
9 k- B" A9 L* y - MPU_IIC_Send_Byte((addr<<1)|0); // 发送器件地址+写命令
7 G$ H: R# M8 B - if(MPU_IIC_Wait_Ack()) // 等待应答
. e% Q, c( \- b( d8 {- Y - {
' a, ]$ N: {! h - MPU_IIC_Stop(); 3 B8 L- t# h* @/ p
- return 1;
1 s4 t& l0 R* F - }% W$ K1 R6 o, K+ L5 Q7 C2 O# r0 x- @
- MPU_IIC_Send_Byte(reg); // 写寄存器地址9 B9 Z1 E' W( A- O( h9 Z9 o0 W
- MPU_IIC_Wait_Ack(); // 等待应答
% o8 G; v7 [# j - for(i=0;i<len;i++)
' d/ a4 n4 a0 x( |: B/ m - {! d: a$ q Z' U4 Y0 w2 P
- MPU_IIC_Send_Byte(buf); // 发送数据9 a6 _# M- E+ u: h, W
- if(MPU_IIC_Wait_Ack()) // 等待应答
. K# d; S+ N0 c) o+ C7 H - {
+ A# Y, O/ ^6 ?, K5 @8 ` - MPU_IIC_Stop(); ) d. ~7 x5 j6 z3 H6 H- x( d [+ R
- return 1; # Y) s- L0 n# f/ T Y
- }
# E' |( W6 g7 a8 { - }
6 d0 ^ h& n, O* x3 X# D% T- n - MPU_IIC_Stop();
: Y9 D1 ]0 ~6 y P" E, j: q - return 0; $ \5 [& w- s; Z
- } 6 E! B3 ^' D, k# _0 O/ { D
- /*********************************************************************
$ z# {, a5 W; f3 I - 函数名称:u8 MPU_Read_Len(u8 addr,u8 reg,u8 len,u8 *buf)& n$ E3 T' y! J/ t8 V" {
- 函数功能:从MPU6050连续读数据
. v" X- K, s% R3 G6 Q5 ]6 M( V - 入口参数:addr:器件地址;reg:要读取的寄存器地址;len:要读取的长度;buf:读取到的数据存储区
4 Y; I4 {7 W3 ~4 [ - 返回参数:u8 0正常,1错误- D5 J$ E5 c$ A% O8 F2 _
- 修改作者:Aaron
/ r# f% j2 L" ~) j" @& ? - **********************************************************************/
. e# p0 Q% s2 }/ H5 m( c - u8 MPU_Read_Len(u8 addr,u8 reg,u8 len,u8 *buf)- s: m! k. {9 R
- {
. R0 ?- C0 e" W1 U" D, C" q- f - MPU_IIC_Start(); 1 m7 |! m) C0 W9 L& [5 C' h' p O
- MPU_IIC_Send_Byte((addr<<1)|0); // 发送器件地址+写命令
- ~$ x9 b+ y- N- s! @5 D4 E - if(MPU_IIC_Wait_Ack()) // 等待应答
) G. e# z: _' f/ y$ z. F q - {5 g* y' b5 O0 i
- MPU_IIC_Stop(); ) u1 L. F1 ~! x9 [
- return 1;
6 y* g) d' [$ p" A9 h& ]- M - }
0 r( d* ?6 p- C4 m/ f0 i - MPU_IIC_Send_Byte(reg); // 写寄存器地址
* T( ^+ O8 m7 R/ j8 ?; d/ _ - MPU_IIC_Wait_Ack(); // 等待应答- P( [2 f% L6 l3 |4 _ K
- MPU_IIC_Start();1 W. \) w6 W; p( j( t
- MPU_IIC_Send_Byte((addr<<1)|1); // 发送器件地址+读命令
: ?6 q* h* N/ ]. T, n - MPU_IIC_Wait_Ack(); // 等待应答
8 }2 p e. S0 y& Z2 D5 D$ _4 ` - while(len)
$ b. |8 v* A+ S% m* [2 m2 P3 @ - {5 q& \* T# B" y2 A1 R8 Y
- if(len==1)*buf=MPU_IIC_Read_Byte(0); // 读数据,发送nACK
7 c/ Y3 k# }9 O7 x% Z - else *buf=MPU_IIC_Read_Byte(1); // 读数据,发送ACK
" ^: |% h$ z; i% G/ c - len--;+ {9 |% h7 h# B4 p. p$ n; L- i
- buf++;
0 T# J' z( x& s* a% Z - }
+ x+ v& u0 W% ]% ~3 X8 ?6 j - MPU_IIC_Stop(); // 产生一个停止条件 , m' `; {3 y7 Y8 V
- return 0; 4 Y3 w1 _- _) l* J$ L
- }
6 `" u% c5 K2 z' R$ U$ t - /*********************************************************************4 G: [! l' g7 r) S: G
- 函数名称:u8 MPU_Write_Byte(u8 reg,u8 data) ; X5 M! Q( }+ y% h4 E! m5 q
- 函数功能:向MPU6050写一个字节 . e6 m/ G+ f& W% T4 o, ~
- 入口参数:reg:寄存器地址;data:数据
& F. k1 ?; h/ Z3 Z) Q7 T - 返回参数:0,正常;1,失败
! t! @ k- Q& i - 修改作者:Aaron
; m3 N! |( R& i/ B - **********************************************************************/$ @$ F# y1 ]- J8 |2 s5 g1 U& a
- u8 MPU_Write_Byte(u8 reg,u8 data)
/ N5 |. t5 A2 N! n6 ]% M - {
4 i& {7 w- x5 B N - MPU_IIC_Start();
0 I1 Q$ M6 U# r) e5 H1 D - MPU_IIC_Send_Byte((MPU_ADDR<<1)|0); // 发送器件地址+写命令
/ T9 k3 E" p& m# |. \7 w - if(MPU_IIC_Wait_Ack()) // 等待应答,0接收应答成功,1接收应答失败
: d8 T7 v" H1 L& M$ z6 K5 X - {1 ~( L8 ]5 {) y2 e f
- MPU_IIC_Stop(); // MPU_IIC停止信号 P7 I- l4 u3 L7 e2 b6 |
- return 1;
! B- H# ^! e4 X. s - }
* B2 U( u. ?2 Q/ ] - MPU_IIC_Send_Byte(reg); // 写寄存器地址! }9 R. {% @8 l! U
- MPU_IIC_Wait_Ack(); // 等待应答 6 r- g+ }+ b. d' W! W
- MPU_IIC_Send_Byte(data); // 发送数据5 y$ |- M1 A, e& Q; f8 ?! e
- if(MPU_IIC_Wait_Ack()) // 等待应答
2 i( i+ x) ^ a' H. a! [- ]: r' M - {: N6 O' A5 I% }" z+ j
- MPU_IIC_Stop();
6 F3 i0 q; b5 ~" ^ - return 1;
5 W9 D; Y3 Y$ T/ U - } & p, Z. @9 j# ?
- MPU_IIC_Stop(); 2 ?& S; I$ e* Z" Y
- return 0;2 s3 |' O& k. P4 U
- }5 K" M# o3 R$ o, I' ~2 i# @
- /*********************************************************************
. H( H5 x/ e4 ^% P" K - 函数名称:u8 MPU_Read_Byte(u8 reg)' T, K3 j e H' a; A1 B
- 函数功能:从MPU6050读一个字节 , L" w" R% y! @
- 入口参数:reg:寄存器地址
5 v4 ~6 N( F3 h$ b w - 返回参数:u8 读到的数据
5 k- T; T; J3 p6 @ - 修改作者:Aaron
/ R* d) u) ]' Q4 i, \/ W! _# { - **********************************************************************/1 @$ d4 B2 p, J9 h6 k9 b* b6 D
- u8 MPU_Read_Byte(u8 reg)+ W- d. H% t3 t8 A
- {
4 {! c7 A9 P7 t9 o0 o5 R) Z - u8 res;
0 o6 n) ^0 c* a$ R1 s4 | - MPU_IIC_Start(); 2 Y9 R: c! r, h4 g; F8 p; `
- // 开始标志(S)发出后,主设备会传送一个 7 位的 Slave 地址,并且后面跟着一个第 8 位,称为 Read/Write 位。 0写,1读。
& T2 z' G7 Q7 j. w/ ~ - MPU_IIC_Send_Byte((MPU_ADDR<<1)|0); // 发送器件地址+写命令
" e$ o& m* {+ M, |1 c2 B8 O3 n, V - MPU_IIC_Wait_Ack(); // 等待应答
9 e/ ]) M1 J) {; s- C6 k( g - MPU_IIC_Send_Byte(reg); // 写入要读取字节的寄存器首地址* G) y3 u/ c7 s A0 s
- MPU_IIC_Wait_Ack(); // 等待应答# l: b7 A+ t% H
- MPU_IIC_Start(); b) q" L$ J* g' S
- MPU_IIC_Send_Byte((MPU_ADDR<<1)|1); // 发送器件地址+读命令 ) d, S$ L: v' \8 U+ U, C/ _
- MPU_IIC_Wait_Ack(); // 等待应答 $ I& D ^9 u) E* t
- res=MPU_IIC_Read_Byte(0); // 读取一个字节的数据,发送nACK 1 I" j8 g8 C" Z. W9 n
- MPU_IIC_Stop(); // 产生一个停止条件
* m, H6 H: ^+ S q3 r" `4 j - return res;
: i& g* f" ] R8 F V" i' S( o - }
0 c) u& c$ Z$ _! ^9 H7 X g2 J2 p - /****** Copyright (C)2020 Aaron. All Rights Reserved ****** END OF FILE *******/
( Z4 Q! a& Z' t' ~$ b10.5 main.c主函数+ e( @7 H+ w" c# I" h1 v4 s
; D3 ~8 {: W. O6 ]- v C* o& F' V
- /**# I& S5 t: |& h5 O
- ******************************** STM32F10x *********************************
( B$ O4 M A& }; @! c; ` - * @文件名称: main.c5 y9 K: T3 |, ]) G4 A
- * @修改作者: Aaron ^; T, s* P! }- F
- * @库版本号: V3.5.0
3 l* A9 r ~0 z% i5 S; N/ S - * @工程版本: V1.0.0
( R: Q" S$ _7 R( S8 e: F - * @开发日期: 2020年11月30日* B; c+ {4 B5 Q6 K
- * @摘要简述: 主函数,增加了在LCD显示6轴的原始数据; X9 J/ v+ N) R M* A/ ~ l
- ******************************************************************************/% c5 y2 v& G8 }. R8 t# d6 L
- /*-----------------------------------------------------------------------------
2 q2 f5 m+ ]! I6 k) [7 u0 Z - * @更新日志:' M w! o3 }- Z+ x& t- V8 _) Z
- * @无
4 I+ c$ z$ b3 t% e# m- r - * ---------------------------------------------------------------------------*/& Q. i; ?, ~' e' \9 x
- /* 包含的头文件 --------------------------------------------------------------*/3 ]6 W5 @% Q+ ?; C! b( Q. L5 M
- #include "led.h"
- ~0 d8 g' T/ @, V - #include "delay.h"8 n" Y) D( X- g4 G6 T$ |* v
- #include "key.h"$ y% h( \% }: P% I* d5 s4 ]* _
- #include "sys.h" ]7 q, Y) K/ G" @" U7 f8 f- L" J
- #include "lcd.h"5 G- G! z& p$ w6 w
- #include "serial_communication.h"7 }5 Y. R/ z, T8 U5 U
- #include "mpu6050.h"
' ~0 b4 C: t' h7 Z; p; l6 m; g" t - #include "inv_mpu.h"/ e; b# T5 k; B6 C
- #include "inv_mpu_dmp_motion_driver.h" - \1 U$ _4 x+ o( d
- /*********************************************************************
% H8 z1 A5 e+ h5 e0 Z - 函数名称:usart1_send_char(u8 c)1 T; ~: ~6 ~* b& n: q% ~
- 函数功能:串口1发送1个字符& X: o0 w4 W% _% C
- 入口参数:c:要发送的字符# S8 ^$ U2 P* A7 q
- 返回参数:0,成功,1失败
1 S( x3 U8 D. [7 ]+ p! ]& S! i - 修改作者:Aaron
E2 J$ z7 M; f H; T' @4 p$ f - **********************************************************************/6 p' D [) `9 g$ U
- void usart1_send_char(u8 c)8 n6 I" ` v# o
- { # E' |5 _2 l5 z2 L' h. |+ N
- while(USART_GetFlagStatus(USART1,USART_FLAG_TC)==RESET); // 循环发送,直到发送完毕
8 K+ ?8 a6 {3 A& p3 ~( A - USART_SendData(USART1,c);
2 Y. n* Y& u( G) z% T - }
3 X1 f" ~% g+ u; j: ?0 i+ p2 ~ - /*********************************************************************0 I: H: R, y8 M+ J" m( W* p/ q
- 函数名称:usart1_niming_report(u8 fun,u8*data,u8 len)' P% Q3 d! Q* X6 s
- 函数功能:传送数据给匿名四轴上位机软件- j) k( i4 F1 U' P" L( @; _
- 入口参数:fun:功能字.0XA0~0XAF;data:数据缓存区,最多28字节;len:data区有效数据个数
# D3 l) Y$ `5 ]1 ^ - 返回参数:无
~: y" v/ ?8 r& m- K) F - 修改作者:Aaron, m0 x) \( w; a; ^- i y+ T2 L$ n
- **********************************************************************/' \( P) g9 l# n* _9 \ b1 D
- void usart1_niming_report(u8 fun,u8*data,u8 len)
& M+ a5 `/ _ C, h) Y1 W& [' d - {
' h& r6 ]: o \, f. s - u8 send_buf[32];- \# k! W' V, ~7 m( o$ [( w! {7 l
- u8 i;
" \) ^: l6 B) O5 o7 z1 t, u( e - if(len>28)return; // 最多28字节数据
5 K9 q5 c8 d9 Y& x( l - send_buf[len+3]=0; // 校验数置零" ?1 j9 E; b, a% l% y( `: [( f1 y& p
- send_buf[0]=0X88; // 帧头
# |# }& \! s3 {* u4 f3 H+ h - send_buf[1]=fun; // 功能字
5 M5 x1 a& C2 R - send_buf[2]=len; // 数据长度0 K: m; o5 ^; Z7 u1 l
- for(i=0;i<len;i++)send_buf[3+i]=data; // 复制数据9 Y8 w: W5 M0 D& P
- for(i=0;i<len+3;i++)send_buf[len+3]+=send_buf; // 计算校验和 0 S" u9 t9 J. b, y3 }5 W f6 M
- for(i=0;i<len+4;i++)usart1_send_char(send_buf); // 发送数据到串口1
) s; [% v' U q$ Y6 X+ a - }
* z* K% q- h2 U& K. [ - /*********************************************************************2 X# D/ q* }2 W: j: y* Z
- 函数名称:mpu6050_send_data(short aacx,short aacy,short aacz,short gyrox,short gyroy,short gyroz)! g" J# [8 O1 N
- 函数功能:发送加速度传感器数据和陀螺仪数据8 ~8 [+ R3 q6 Q: H3 S, q3 k
- 入口参数:aacx,aacy,aacz:x,y,z三个方向上面的加速度值;gyrox,gyroy,gyroz:x,y,z三个方向上面的陀螺仪值% U) ]( F2 o- ^& U$ N
- 返回参数:无/ `7 n, G5 {6 x* Q9 o1 |
- 修改作者:Aaron
& z" w( U3 B0 y X& u - **********************************************************************/
7 }/ r" J( A, n6 s1 G S. ` - void mpu6050_send_data(short aacx,short aacy,short aacz,short gyrox,short gyroy,short gyroz)0 Y$ N( ~. o g0 a( J; n
- {
$ y5 `' I: F! W! I% f: { - u8 tbuf[12];
& e8 G9 B: \. T3 T" X9 S- o - tbuf[0]=(aacx>>8)&0XFF;
& t) j( ?& D# z, l - tbuf[1]=aacx&0XFF;
& z2 m5 _1 f9 V, @; L4 V$ p - tbuf[2]=(aacy>>8)&0XFF;! ]8 z) g1 I; n! r
- tbuf[3]=aacy&0XFF;5 [. J2 q' R$ g1 V
- tbuf[4]=(aacz>>8)&0XFF;
% l# M' x' ^! n* t' ^4 i - tbuf[5]=aacz&0XFF; ( K! y. s- ^0 L: S
- tbuf[6]=(gyrox>>8)&0XFF;- ~& R* i0 k' R1 W+ c& p+ t+ i+ [
- tbuf[7]=gyrox&0XFF;' ]8 t; a& M1 T" M6 B
- tbuf[8]=(gyroy>>8)&0XFF;
% k- b0 @5 v* c. x# \7 K - tbuf[9]=gyroy&0XFF;! u% K1 D# _# o: ?& E
- tbuf[10]=(gyroz>>8)&0XFF;7 P! W a9 _, b) K9 q7 C! H7 {
- tbuf[11]=gyroz&0XFF;/ U. r/ p& c g3 t" G
- usart1_niming_report(0XA1,tbuf,12); // 自定义帧,0XA1
. }* _- I' ?8 H - }
8 n) `4 o; j. O7 x( ~ - /*********************************************************************% U$ z4 W' d% m5 d% O
- 函数名称:mpu6050_send_data(short aacx,short aacy,short aacz,short gyrox,short gyroy,short gyroz); n& B8 h% w# i2 r) Z; `: L$ h* b
- 函数功能:通过串口1上报结算后的姿态数据给电脑
& }) h* |1 G9 b- J4 y! | - 入口参数:aacx,aacy,aacz:x,y,z三个方向上面的加速度值;gyrox,gyroy,gyroz:x,y,z三个方向上面的陀螺仪值;# d. B9 @. t# {5 j/ Q. q
- roll:横滚角.单位0.01度。 -18000 -> 18000 对应 -180.00 -> 180.00度;
. S6 A; Z( _/ N7 X+ h4 D% C% _ - pitch:俯仰角.单位 0.01度。-9000 - 9000 对应 -90.00 -> 90.00 度
- G3 ?7 I1 M, i5 x - yaw:航向角.单位为0.1度 0 -> 3600 对应 0 -> 360.0度9 \! L# G+ q) ?7 d6 {- O0 d( B
- 返回参数:无' U0 H/ C5 ]* q v% }# O; i8 S
- 修改作者:Aaron
0 Z: K ?# M8 F - **********************************************************************/
9 B7 B0 u. `( s# q - void usart1_report_imu(short aacx,short aacy,short aacz,short gyrox,short gyroy,short gyroz,short roll,short pitch,short yaw)2 G$ R# y5 H( m ^
- {* Q( B6 G! z& k' x# I& s, |
- u8 tbuf[28]; / Y. z9 _5 q) d0 W: H+ H' c
- u8 i;
4 f: }5 X( b4 O8 f - for(i=0;i<28;i++)tbuf=0; // 清0
& y. _6 Z6 O1 o - tbuf[0]=(aacx>>8)&0XFF;
$ w( _4 _- |1 C# t - tbuf[1]=aacx&0XFF;4 R4 G2 H0 C! x* O4 t
- tbuf[2]=(aacy>>8)&0XFF;
- q$ ~1 W7 |3 Q1 L: A* i$ E& } - tbuf[3]=aacy&0XFF;, x6 _7 L X- Y6 b, h& p% W& ?% X
- tbuf[4]=(aacz>>8)&0XFF;
& a# _$ V8 S" |' D1 F, B - tbuf[5]=aacz&0XFF;
- U- G* X. K0 v6 o% Q - tbuf[6]=(gyrox>>8)&0XFF;
~/ K: X. }+ z1 y/ G2 b - tbuf[7]=gyrox&0XFF;9 W6 W) X- K$ u# d3 f. `& Z
- tbuf[8]=(gyroy>>8)&0XFF;
, s5 e7 R/ T# ] - tbuf[9]=gyroy&0XFF;
( B' o1 X6 T4 f+ L - tbuf[10]=(gyroz>>8)&0XFF;, ]& C/ A, j. l& T4 I
- tbuf[11]=gyroz&0XFF;
: I% R8 h3 i+ I1 |1 s - tbuf[18]=(roll>>8)&0XFF;
( Y6 D* q1 v6 ` O5 P/ p - tbuf[19]=roll&0XFF;' j" H' [ M5 y) Z0 v- Q! n8 w
- tbuf[20]=(pitch>>8)&0XFF;2 T( }" c7 H9 L9 I$ L8 `9 [4 C3 R
- tbuf[21]=pitch&0XFF;4 s% m/ z6 b0 \+ S# @
- tbuf[22]=(yaw>>8)&0XFF;
! N: y; X: k# n/ Y - tbuf[23]=yaw&0XFF;
. Z" g2 R0 ]/ w* W - usart1_niming_report(0XAF,tbuf,28); // 飞控显示帧,0XAF
/ a8 J# J- q$ x5 U! b - }
9 l# ?1 p F) X* d - /*********************************************************************6 S! c% J; R( j/ s4 }) Q4 h, V
- 函数名称:int main(), m6 I# w9 }" D+ I
- 函数功能:主函数,增加了在LCD屏上显示6轴原始数据的功能, v; ~* j/ U% m
- 入口参数:无
% E7 u& P: W1 F- X$ ?7 G% ~ - 返回参数:无
5 e5 z5 N$ W. K; W; e( N - 修改作者:Aaron/ j3 }1 j S' k! p& b
- **********************************************************************/( N6 ?$ r$ G- K0 Q
- int main(void)
B* h @" k) g# ^- B - { ( S7 w1 j/ o8 H% G2 T7 k
- u8 t=0,report=1; // 默认开启上报,发给匿名四轴上位机软件
8 O3 z$ @: n3 `5 q - u8 key;! @$ |5 Y( @0 ]. S$ |
- float pitch,roll,yaw; // 欧拉角
3 G. ^& B4 M5 R7 q6 v* ^; n - short aacx,aacy,aacz; // 加速度传感器原始数据
9 [$ K( Q* K& \( y, P: c! b& I - short gyrox,gyroy,gyroz; // 陀螺仪原始数据7 x# Y: {: A, E+ t% _. z. n
- short temp; // 温度
6 g9 S X$ d- L; H) r( G1 A& z - NVIC_PriorityGroupConfig(NVIC_PriorityGroup_2); // 设置NVIC中断分组2:2位抢占优先级,2位响应优先级 _4 |! {9 Q, ?2 C/ P" X% q% q$ v
- My_USART1_Init(); // 串口初始化为500000
2 [) J! j$ P( Z+ ?1 u g/ Z - delay_init(); // 延时初始化 % @1 w+ N- B' J1 t- V
- LED_Init(); // 初始化与LED连接的硬件接口9 Y5 L: N: _+ T! |) _
- KEY_Init(); // 初始化按键
% B0 v0 t5 p. i( H - LCD_Init(); // 初始化LCD
. H& ~ m( K5 W( a( M, S8 l - MPU_Init(); // 初始化MPU6050
0 x W0 K+ V8 _$ g! U; k$ {( j) I- B$ B - POINT_COLOR=RED; // 设置字体为红色
7 R9 ]$ b% ~% }; u& G - LCD_ShowString(30,70,200,16,16,"MPU6050 TEST"); 8 Q3 |# Z0 [" U4 w5 j+ i
- LCD_ShowString(30,90,200,16,16,"2020/11/30");
, P3 \4 _: C4 E/ X1 S5 U) I - while(mpu_dmp_init())
2 i* U, \5 g4 |! r$ T - {) B. k) d3 Q& B ]- ~ U6 u% ?3 M, `& @
- LCD_ShowString(30,110,200,16,16,"MPU6050 Error");
5 h+ I! v* T. N- Z; q7 P - delay_ms(200);
! F% J" V6 u( s. g: c3 M: r - LCD_Fill(30,110,239,130+16,WHITE);
0 G8 U% Q) l4 e9 n& H - delay_ms(200);
. \5 Y! f" I9 `, I1 ~0 d+ j - } 8 I0 t o- N n6 U2 {0 `+ |
- LCD_ShowString(30,110,200,16,16,"MPU6050 OK");
. x4 y! C, E$ |% Y - LCD_ShowString(30,130,200,16,16,"KEY0:UPLOAD ON/OFF");
: [1 ?4 `4 F0 @% T; ]5 x - POINT_COLOR=BLUE; // 设置字体为蓝色 6 V. @; F0 }' z+ X
- LCD_ShowString(30,170,200,16,16,"UPLOAD ON ");
$ ^- S. F, Y, l. K0 w# Y8 f - LCD_ShowString(30,200,200,16,16," Temp: . C");
1 Y! J) J- n: G+ T! g: o - LCD_ShowString(30,220,200,16,16,"Pitch: . C"); - f/ t7 n) n. q8 |; h4 u8 ?+ t
- LCD_ShowString(30,240,200,16,16," Roll: . C"); 4 i+ b7 _' r1 C4 A: I0 a! v/ Q
- LCD_ShowString(30,260,200,16,16," Yaw : . C");
/ T0 {2 u* {' t' @7 o' ] - while(1); b: O8 K+ @) E2 b, j3 ^5 D8 N
- {! x: E+ J& g$ x/ a) `9 {" h* p8 x
- key=KEY_Scan(0);
! X2 j: Q; T" f0 w* r+ S - if(key==KEY0_PRES)
- h6 _* g, W+ w7 d7 W3 x- I5 |* M - {
: `) ~9 J. R8 x+ I( C - report=!report;( A4 p0 w5 b4 j
- if(report)& J- S9 \+ u1 R( C: V8 `" w
- LCD_ShowString(30,170,200,16,16,"UPLOAD ON ");' t: r# h' |+ @1 S: N. t, T
- else
. G' _ s2 I. Z, b/ J8 t( ^ - LCD_ShowString(30,170,200,16,16,"UPLOAD OFF");
y$ X U: c! x3 W4 {) J, F$ y9 h - }
6 G( @7 R# U- k9 f8 } - if(mpu_dmp_get_data(&pitch,&roll,&yaw)==0)! e; r1 _8 T. d
- {
) `. a5 }, h8 L- i( N$ D - temp=MPU_Get_Temperature(); // 得到温度值 ) t! s) \) f8 K) \# z- Z
- MPU_Get_Accelerometer(&aacx,&aacy,&aacz); // 得到加速度传感器数据
/ X% a6 M5 Y4 t - MPU_Get_Gyroscope(&gyrox,&gyroy,&gyroz); // 得到陀螺仪数据
4 K+ h# b7 S) r d* s" F - if(report)8 i1 B5 ?& I( `' J. x4 c- G! P
- mpu6050_send_data(aacx,aacy,aacz,gyrox,gyroy,gyroz); // 用自定义帧发送加速度和陀螺仪原始数据
/ [( n. A# y! V5 l- f/ x% c - if(report); m/ `& w# ~9 J; \
- usart1_report_imu(aacx,aacy,aacz,gyrox,gyroy,gyroz,(int)(roll*100),(int)(pitch*100),(int)(yaw*10));
* o+ H$ Z) m9 d/ O @$ l' b# z3 y3 t4 c1 ^ - LCD_ShowString(30,300,200,16,16," aacx: ");
8 a/ m6 G0 P, o) L. X2 z$ w: p5 l - if(aacx<0)6 c: c" ?/ w( u& f) [
- {
* H) p- B% M- ~8 X# b - LCD_ShowChar(30+48,300,'-',16,0); // 显示负号
3 b; a. b: I" W7 A) L% L9 e h2 @6 Y - aacx=-aacx; // 转为正数
; R9 ]9 A; }8 f5 T' O9 k - }: K# V# f( h) O
- else % I" _: J$ T) r1 I3 _
- LCD_ShowChar(30+48,300,' ',16,0); // 去掉负号 - g) C' F& U* m# Y" c1 ~: v
- LCD_ShowNum(30+48+8,300,aacx,10,16); // 显示aacx + r1 C; O+ T/ t9 n- Z4 m! a4 u2 y7 ]
- LCD_ShowString(30,320,200,16,16," aacy: ");
3 y! S$ N' C- }* r+ ] - if(aacy<0)
( Q" [2 I8 B' _5 E3 J - {
2 }) ]; g% p' P# B: h5 M - LCD_ShowChar(30+48,320,'-',16,0); // 显示负号
" `( y. {' z+ L& r8 S7 K - aacy=-aacy; // 转为正数; j+ C! z- d9 U2 M
- }5 s0 O. k- I9 J, Y" }4 s I4 f( u% v# @
- else
9 V- {1 c1 b4 S - LCD_ShowChar(30+48,320,' ',16,0); // 去掉负号 9 N0 i- x7 H$ Y6 ^
- LCD_ShowNum(30+48+8,320,aacy,10,16); // 显示aacy
: F) @. p" _$ i - LCD_ShowString(30,340,200,16,16," aacz: "); ( j9 g6 e* v! A9 D; d
- if(aacz<0): C0 n- P3 b( k* p
- {7 {7 D# b3 A1 j* {
- LCD_ShowChar(30+48,340,'-',16,0); // 显示负号/ p5 b& q( C) M6 }
- aacz=-aacz; // 转为正数6 A+ t. p( v7 b$ |3 g- r6 j$ q
- }
, S. |( ?6 a# n4 X - else 9 j3 P3 [. c( |4 h
- LCD_ShowChar(30+48,340,' ',16,0); // 去掉负号 - j; h* x0 r1 ?
- LCD_ShowNum(30+48+8,340,aacz,10,16); // 显示aacz ; ?% v+ ?* r: [! p; [# f
- LCD_ShowString(30,360,200,16,16,"gyrox: ");
+ P! y4 c7 W% h4 O1 B - if(gyrox<0)
2 E5 e5 v2 f! M1 f- i7 [$ M, S* N - {
5 |1 b8 R1 s8 v8 Z% c; k: z - LCD_ShowChar(30+48,360,'-',16,0); // 显示负号
0 R, s' _. n7 m1 ]( D+ ?8 d* { - gyrox=-gyrox; // 转为正数
L2 w0 @0 {# n, [5 w - }
& K' }$ s# G! k, J K0 | f6 T0 ^ - else
$ O# ]( c* [5 l; H0 M/ K7 C* t& G+ k- p - LCD_ShowChar(30+48,360,' ',16,0); // 去掉负号 9 _, U7 _' h2 a1 ?6 S. Q& o& w& B
- LCD_ShowNum(30+48+8,360,gyrox,10,16); // 显示gyrox
7 N( ^2 k" f/ `! X$ D9 v; J7 I - LCD_ShowString(30,380,200,16,16,"gyroy: ");
7 p6 S I5 x. q" n/ E$ _% J - if(gyroy<0)8 z" m7 E3 _; k. N) }, }* l
- {
8 @- [ Q8 n. f- J - LCD_ShowChar(30+48,380,'-',16,0); // 显示负号; F$ q6 \4 Z/ R5 X' e- ?; }- o
- gyroy=-gyroy; // 转为正数; T4 h. a* ~3 _6 Q/ ?, d
- }
+ y; s5 u, @" p# Q( ], J - else 2 B1 H% i- X1 _5 Z+ k% {& J$ l
- LCD_ShowChar(30+48,380,' ',16,0); // 去掉负号 ! V5 p y: c( J' g3 D- e x5 [+ b
- LCD_ShowNum(30+48+8,380,gyroy,10,16); // 显示gyroy
6 `" v# F! g3 \2 ?0 Y( @8 e0 ~' t9 O1 X - LCD_ShowString(30,400,200,16,16,"gyroz: ");# o, Q- l$ y# r; C( \2 U
- if(gyroz<0): Z3 \$ u. c: N3 a
- {- U6 l4 x9 M7 ~
- LCD_ShowChar(30+48,400,'-',16,0); // 显示负号
* G5 H6 h, R" J! {* m - gyroz=-gyroz; // 转为正数1 W0 N: z" U5 w0 X
- }
- ]; F8 E% K! B5 I) }! v* r% H) a - else
$ Z+ J) O( V; t& J7 K- K - LCD_ShowChar(30+48,400,' ',16,0); // 去掉负号 # `7 \3 E' r6 {- Y+ I$ W2 i
- LCD_ShowNum(30+48+8,400,gyroz,10,16); // 显示gyroz
9 r9 G+ N7 g7 j4 ^ _& F - if((t%10)==0)0 s9 W4 q2 c9 ?5 s$ A
- { 1 a& q) o0 c# Z* P/ d! O
- if(temp<0)
3 a$ d) r! C6 E& g - {
+ l- i, M5 n! g' ~( b% o3 V - LCD_ShowChar(30+48,200,'-',16,0); // 显示负号
" C5 [6 v% i* p. @ - temp=-temp; // 转为正数
& l) r+ x3 s, C' J# i" c2 o - }
) p% W$ \9 l4 ?2 f) k: L" o - else
" m, v3 A; ~0 e! w+ I3 I0 ] - LCD_ShowChar(30+48,200,' ',16,0); // 去掉负号 ) }" J/ M0 _( G6 p4 k! w. L& E
- LCD_ShowNum(30+48+8,200,temp/100,3,16); // 显示整数部分 , e2 l' g: F4 E' a& j
- LCD_ShowNum(30+48+40,200,temp%10,1,16); // 显示小数部分 . ?+ a8 J5 Q1 v) Q$ a4 r( @! _ I" J
- temp=pitch*10;& [+ R, z/ ]# ]- }( ^0 _7 w# d
- if(temp<0)
9 |: S+ @/ n+ M - {- E5 q, i: X" F4 l3 K" h4 e I6 U
- LCD_ShowChar(30+48,220,'-',16,0); // 显示负号3 c! [: l; G! o& W# l1 f; [
- temp=-temp; // 转为正数0 `+ S' W' S! m
- }
7 f R8 }7 Y8 w$ }4 _# E' S* G. Y - else * I( }/ X3 ^5 C* o" L$ O9 O
- LCD_ShowChar(30+48,220,' ',16,0); // 去掉负号 1 C, c+ Y8 k* [8 I, z) Q% t
- LCD_ShowNum(30+48+8,220,temp/10,3,16); // 显示整数部分
; R, w/ H- u9 T s- m - LCD_ShowNum(30+48+40,220,temp%10,1,16); // 显示小数部分
( z6 W, X9 ]2 c% { - temp=roll*10;3 Q- l/ c& `" j- A8 o
- if(temp<0)
" r: C: K, g9 }5 W4 k# J - {6 _ r9 Q+ _# X& K8 T" R
- LCD_ShowChar(30+48,240,'-',16,0); // 显示负号
3 A0 G9 C1 N- c- B! F - temp=-temp; // 转为正数1 U. q& ~" e/ \/ k# V
- }
! P4 M! t) ?/ j& p0 E' A9 P9 k - else T3 w' h+ T: d( j: l9 B
- LCD_ShowChar(30+48,240,' ',16,0); // 去掉负号
$ z4 p( q# Q! k! i0 @; S4 v - LCD_ShowNum(30+48+8,240,temp/10,3,16); // 显示整数部分 5 g) ?3 r# j6 k$ Q
- LCD_ShowNum(30+48+40,240,temp%10,1,16); // 显示小数部分 . L# ]* a) P0 ~' \
- temp=yaw*10;
! O3 s* m9 T: {' ?1 g - printf("temp=%d\r\n",temp);
; p6 V: Z( o. q/ |5 G8 X - if(temp<0)
. Z1 o$ d v. a0 B% I4 \6 N3 I6 Q - {
* V+ y9 z# [( o# Q \2 O. G6 w( `! h( q. ` - LCD_ShowChar(30+48,260,'-',16,0); // 显示负号% S6 {0 v3 S. U C. N- j( }
- temp=-temp; // 转为正数
/ M' |. C& `1 `$ f' C - }" ?9 d. o& H3 S) M3 b
- else
8 n% t) O6 o! u2 `6 {3 z - LCD_ShowChar(30+48,260,' ',16,0); // 去掉负号 5 _8 W- [( M' }& N+ c
- LCD_ShowNum(30+48+8,260,temp/10,3,16); // 显示整数部分 " B3 e" v# n9 P, m: h8 e
- LCD_ShowNum(30+48+40,260,temp%10,1,16); // 显示小数部分
5 Y) o- g' |+ I - t=0;% h7 s) F" `/ I- p, g3 }; O5 S
- DS0=!DS0; // LED闪烁
& [- F$ W0 z' x0 G - }0 k* c/ R$ R; r; M
- }$ B1 a9 g: s$ J8 K
- t++;
# I3 y: L' m. L - } : g5 M+ X" X- S. ~7 K' B
- }( \3 u6 M" d, h; C# O
- /****** Copyright (C)2020 Aaron. All Rights Reserved ****** END OF FILE *******/
10.6 移植文件
# `8 Y4 z, Z |8 k& I+ o9 a0 B1 R文件中代码太多,这里主要关注:/ ^( v* }6 H7 I, T0 g9 ^1 h
1)inv_mpu.c源文件中定义了四个函数:- n s* [% N" C. p/ Q, |: J9 d+ \ ^' V
; e$ U0 g5 X! Q3 d5 g! G- u
- #define i2c_write MPU_Write_Len // 对应mpu6050.c源文件里的MPU_Write_Len
* l/ ]% |$ O* \/ G$ I - #define i2c_read MPU_Read_Len // 对应mpu6050.c源文件里的MPU_Read_Len
: y0 G! _1 S+ w; u* p - #define delay_ms delay_ms // 对应delay.c源文件里的delay_ms. e8 m( I: \4 m+ Z% |4 L
- #define get_ms mget_ms // 这是一个空函数
2)inv_mpu.c源文件中u8 mpu_dmp_init()初始化函数:6 L; G' q4 m% o: G2 A
! R |: `: D8 c0 M- u8 mpu_dmp_init(void)
8 J4 H7 M% |4 O2 X2 M9 k! d9 Z - {
2 I9 _3 Y0 t3 {3 a2 q) h - u8 res=0;3 v/ Y# O; N2 |
- MPU_IIC_Init(); // 初始化IIC总线
1 M3 y. |# y( E' V+ x) W - if(mpu_init()==0) // 初始化MPU6050' J7 r n; G5 o e
- { $ x. E. K6 l7 T. ~% B3 x
- res=mpu_set_sensors(INV_XYZ_GYRO|INV_XYZ_ACCEL); // 设置所需要的传感器% ?7 C8 Z9 O, b
- if(res)return 1;
) g: {& h i7 ?' c - res=mpu_configure_fifo(INV_XYZ_GYRO|INV_XYZ_ACCEL); // 设置FIFO( F, h+ ]1 V4 q; Q1 {
- if(res)return 2;
' I7 }4 r9 C( E# @# N# j - res=mpu_set_sample_rate(DEFAULT_MPU_HZ); // 设置采样率, S! U6 Q; ^* k# k m$ Y0 c2 n; |
- if(res)return 3;
: J1 s$ i6 k: J% ]$ d - res=dmp_load_motion_driver_firmware(); // 加载dmp固件
0 G) G( G: d7 c2 q6 o o1 ? - if(res)return 4; " ~3 Z! l. E# G3 `
- res=dmp_set_orientation(inv_orientation_matrix_to_scalar(gyro_orientation)); // 设置陀螺仪方向; w- Z# ?( ?8 t& @" g5 X
- if(res)return 5;
5 W+ a5 Q+ {$ E; }$ M - res=dmp_enable_feature(DMP_FEATURE_6X_LP_QUAT|DMP_FEATURE_TAP| // 设置dmp功能
3 |0 v- i6 U, h& Q' Z$ H1 c - DMP_FEATURE_ANDROID_ORIENT|DMP_FEATURE_SEND_RAW_ACCEL|DMP_FEATURE_SEND_CAL_GYRO|
; {" ]: c9 U% E$ Y2 f, W( [ - DMP_FEATURE_GYRO_CAL); v1 L! s& @8 }# L6 a3 B
- if(res)return 6;
+ L5 f2 ?- Q/ u' v9 _ a - res=dmp_set_fifo_rate(DEFAULT_MPU_HZ); // 设置DMP输出速率(最大不超过200Hz)
# C( z; o" P2 v) Y+ z) l7 h+ \) z% y% x - if(res)return 7;
; y, _' n) `. e; H6 M6 m4 ]/ }3 [ - res=run_self_test(); // 自检/ e0 c; P* N4 r; x
- if(res)return 8; . v$ h6 P; B3 ?: V8 M
- res=mpu_set_dmp_state(1); // 使能DMP: a5 D; _9 E) W: W
- if(res)return 9;
8 m2 A l( j$ R1 ]( a8 a' m- B& K - }else return 10;
, T9 `& B; C& a7 y) {2 W# d \' K, ^ - return 0;; M2 I* R, ?/ \6 D
- }
; n* H0 [! X$ h7 ~) ?3)inv_mpu.c源文件中u8 mpu_dmp_get_data(float *pitch,float *roll,float *yaw)获取欧拉角的函数:5 o) r& @- _1 e5 d0 R
1 t9 q5 D$ d5 `: i6 u3 Q
- u8 mpu_dmp_get_data(float *pitch,float *roll,float *yaw) L8 v* s ^4 H& |: j
- {$ g% O4 e& W4 g$ c
- float q0=1.0f,q1=0.0f,q2=0.0f,q3=0.0f;
8 B( L1 t' `8 A8 P% F: V; L - unsigned long sensor_timestamp;
+ P( V* X9 g9 G! x$ l* v - short gyro[3], accel[3], sensors;( D* M0 E" N1 x; t# W
- unsigned char more;
_ h- J8 w+ T+ g- b - long quat[4];
- i0 K5 J4 p# y8 a7 a- v/ F @ - if(dmp_read_fifo(gyro, accel, quat, &sensor_timestamp, &sensors,&more))4 j1 \: J9 T, T4 z$ N% E7 m% D( [% ~
- return 1; : A$ m' C) V" @; D+ e, ^; m: `9 Z
- ors&INV_WXYZ_QUAT) 5 u# P7 y- _! w" Y) h( G
- {2 j t1 ]9 m5 c: s3 @5 H) Z
- q0 = quat[0] / q30; // q30格式转换为浮点数
i+ O+ d& B5 k+ d2 ? - q1 = quat[1] / q30;
5 o% `% q! Z% X9 j& ` - q2 = quat[2] / q30;
% X6 B. p4 X h. W - q3 = quat[3] / q30;
: @ B+ Q& d Y, l1 } - // 计算得到俯仰角/横滚角/航向角; S1 _* L' ]6 E- P0 m
- *pitch = asin(-2 * q1 * q3 + 2 * q0* q2)* 57.3; // pitch" d& p0 I* n' T, `2 \
- *roll = atan2(2 * q2 * q3 + 2 * q0 * q1, -2 * q1 * q1 - 2 * q2* q2 + 1)* 57.3; // roll2 O/ @$ c( w& x" v8 E2 l! p
- *yaw = atan2(2*(q1*q2 + q0*q3),q0*q0+q1*q1-q2*q2-q3*q3) * 57.3; //yaw
" r3 r6 \/ Y' P. T1 R - }
I% {3 u) s7 w( J9 ^ - else ( B) q& w( G n& a" i! U
- return 2;, n4 s( W, s; J z: ?
- return 0;9 i( K( \$ P! o4 |+ j
- }
十一、实验结果& }, a/ P D, g" U
该程序可用匿名四轴上位机软件实时查看6轴的原始数据和姿态数据,即欧拉角:航向角(yaw)、横滚角(roll)和俯仰角(pitch)。(这里就不放截图了)。! D! Y1 B, Q1 B9 b( L! o
另外在LCD屏上,也可实时查看6轴的原始数据和姿态数据,如下图:) i/ s, I4 W5 L. r0 _8 O; C' |
 ) Z! d- y( ~1 Q
1 P, r( e! d% W7 I
————————————————$ T, Y3 F& O `( L4 h7 U
版权声明:天亮继续睡: P% v3 v- a- W" ?4 u/ i$ g# T
# u k, M8 A- F, Z( Q3 a
0 j& |. n0 e% Y* }8 s7 m& R, ~, s& ~' i- D2 A* `
|





 STMCU小助手
发布时间:2022-11-18 19:00
 微信公众号
 手机版