实验内容:跑马灯、蜂鸣器和按键输入: B, ^: h2 }- I6 S8 w
官方资料:, F; H' B8 E& p
1)《STM32中文参考手册V10》第8章 通用和复用功能IO(GPIO和AFIO)
( B( l! n8 a" N2 d2)《Cortex-M3权威指南(中文)》第5章 位带操作
7 A( Z" g1 O6 K. E) W( R9 d) u* t" L/ ~4 w2 p% m* q8 f& o
原理图:
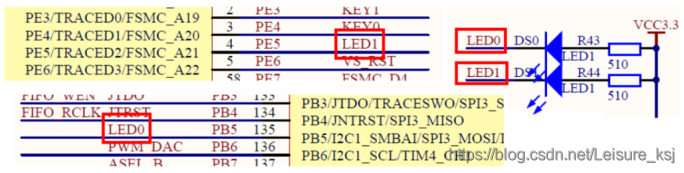
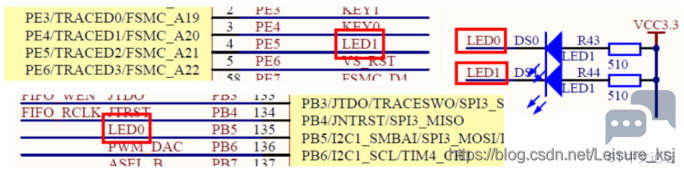
' b; b, B0 d4 n; u* u6 f8 Y) d1)如图所示,跑马灯,PB5接LED0,PE5接LED1;
+ ?+ @, O3 v& A# ]/ g9 f7 A
 5 e3 j: @2 z- O! m& p: ]6 A
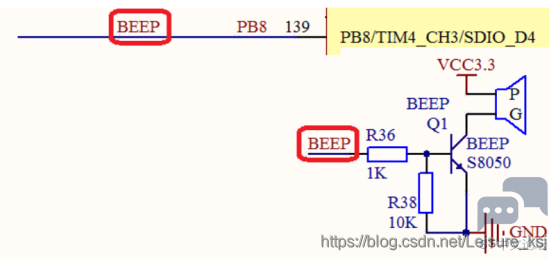
2 ]7 w. Z& S$ P( j$ t( N3 Z2)如图所示,蜂鸣器,PB8接BEEP(蜂鸣器);
+ V' {' L) p& B0 K- L% e" c4 H, X1 Y) B
! T$ |1 n6 l! n7 j$ U! q
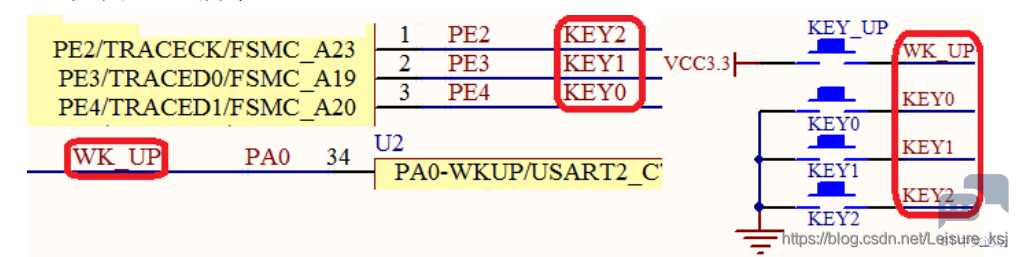
0 j- \$ ^/ T9 u( i* ?* O: @% R3)如图所示,PE4接KEY0,PE3接KEY1,PE2接KEY2,PA0接WK_UP。
, y2 ^: B$ e+ n1 h! L+ v, q3 A L w: \1 L- Y0 A
7 Y& q3 P$ ^3 H7 H/ [% e0 X: U; j# R! S- j" R
工作原理不细讲,一定要看清外设与哪个GPIO管脚对接。# H1 {) N' p; _5 S
; N! `8 L+ {: M [, Y/ ]
涉及已学GPIO库函数:
: j+ ?& H3 ]+ M1 a# d% i/ y0 v8 j
6 l+ M) w9 |! N5 d# s& F- 1)void GPIO_Init(GPIO_TypeDef* GPIOx,GPIO_InitTypeDef* GPIO_InitStruct); //初始化作用
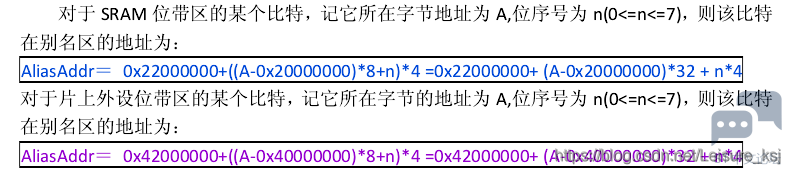
新知识:位操作地址计算方式:
% l6 ^! ^ v& F* j( X4 E) [: l+ K
5 Z- S! Y q* Y3 e! w2 m
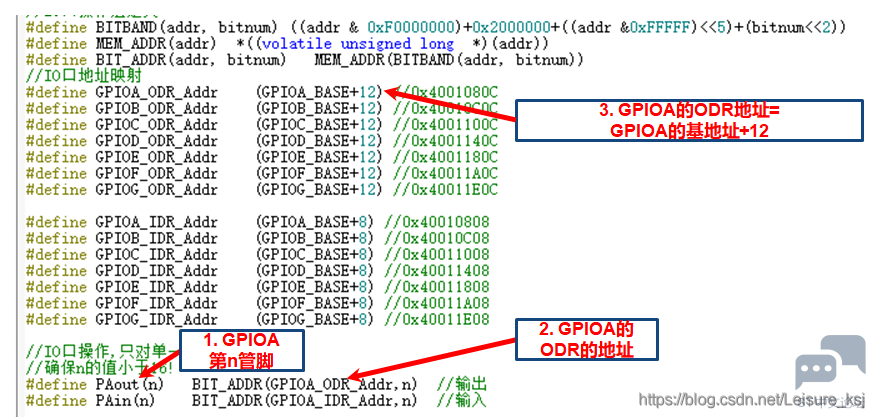
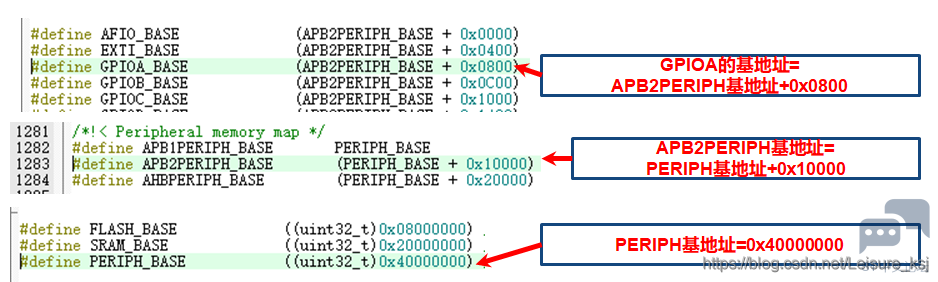
, k2 T7 C& t' K/ B( v/ [4 [7 M假设要令GPIOA的第五个管脚为输出:PAout(5),查看sys.h和stm32f10x.h两个头文件可知:7 p9 [0 p; X! x9 G, B q* Q
1 q0 S( a6 Q2 Q0 K6 I* W- p( Y
 " j- f: k) G! @0 R$ o5 B6 C
- u& h% d+ w! c( X4 t* ?
5 c! P" R+ N8 M! Y+ V7 [; B E) k% v8 L6 |
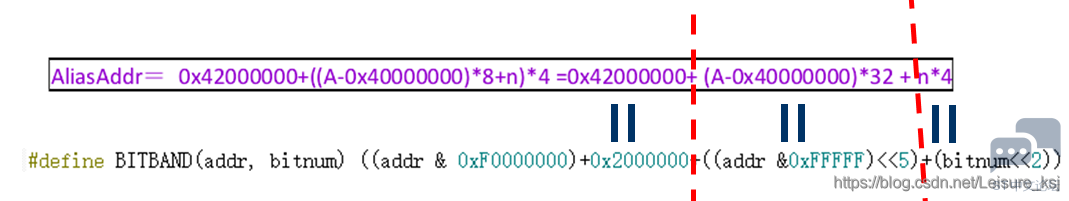
因此,GPIOA_ODR_Addr=0x4001080C,n=5。之前给的紫色公式与头文件中的关键代码一一对应,可算出PAout(5)的别名区地址。, J9 P4 M* Y0 N
; D; v! b3 s; ^/ D8 z- h ^
% w2 G: a- p5 Y$ j6 x' U K+ H4 e
因此,位操作可以这么玩:
2 b: b, \, o4 L3 f1 k$ V* ~1 A在led.h头文件中定义:
7 d& s) m7 i! `2 Z6 p% |; a
+ p) d6 Y" `: X# A9 l) O) S! X* ]$ r$ _$ Z
在led.c文件中定义:& {& L1 o/ I; v- m2 f( i- k
8 g0 o% @/ r+ D0 N% J5 S: y8 g; j
- PBout(5)=0; //设GPIOB的第五管脚为低电平。
4 l4 ?% b2 r% z, j' k4 f; |最后再提一下为什么是GPIOA_BASE+12?STM32中文参考手册讲到,GPIOx_ODR的地址偏移是0Ch,因此是+12。对应的,GPIOx_IDR的地址偏移是0x08,因此是+8。至于GPIOA_BASE为什么等于APB2PERIPH_BASE+0x0800,没找到答案,大牛们可以解释下。
! i! s0 |# Z D9 g, m
/ ^' L" y9 N, k( l* A S+ g7 r
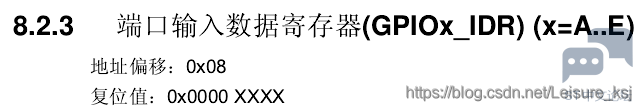
/ L3 ~! y; n3 h+ y; U2 A
$ Z7 F3 \7 O! K% y8 S4 G& f
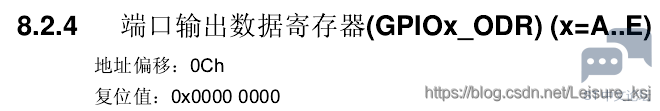 ! n& D% {/ ~/ x' a0 @9 E
! z* e4 r( ?0 a b! ^! `7 k
实验步骤:
+ h5 C4 F5 G# t1 P! c) b1) 新建工程模板;+ j' W4 P; d2 S0 h
2) 新建HARDWARE空文件夹(与USER文件夹并列);
5 Q0 U6 c4 R7 Y( Y' l3) 在MDK软件中,新建led.c,beep.c和key.c三个.c文件以及对应的led.h,beep.h和key.h头文件,均保存在HARDWARE文件夹中;% k5 l9 r- q7 `7 }) Y0 n
4)led.h头文件代码分别如下:8 v0 r8 t- g3 q
) c; g8 F' m; s. F. q3 D# }" T- #ifndef __LED_H, \5 N6 d p) S! {
- #define __LED_H" R* z+ `- F1 _8 B' I" d; V
- #include "sys.h"
: x5 @& U/ H* f- S' o$ o; k - void LED_Init(void); //初始化函数
# d' q0 n; J$ A. s5 b: u - #define LED0 PBout(5) // PB5
( E1 i T- a" W, j% N3 d7 _; Z - #define LED1 PEout(5) // PE5 8 A; x' [ o1 w3 z
- #endif
1 T$ ]) E3 l% O8 \2 O$ C5)beep.h头文件代码分别如下:: `( _3 r2 {+ W9 D. h# }2 F
1 Q4 e! E( J# {: ]- T1 ]' X4 V
- #ifndef __BEEP_H j0 q% ?! U! g7 q3 [+ S( f
- #define __BEEP_H
! Z- I0 ~, D3 v2 g0 h - void BEEP_Init(void); //初始化函数$ Z- h- i K# a* y% ?
- #define BEEP PBout(8) // PB8
% h: j! h9 c5 g# E* T - #endif
6)key.h头文件代码分别如下:7 j1 f" x. h6 j" ~3 ]1 V( z
& J9 y& t O9 W. G
- #ifndef __KEY_H: I% i! r2 z4 l H, |5 }+ P: `( H
- #define __KEY_H0 g9 V1 i- y" h; s7 i
- #include "sys.h"0 {* [5 S. s$ S; B* O4 c
- #define KEY0 PEin(4) //PE4
) i! g Y$ s X) ]) f e2 Y - #define KEY1 PEin(3) //PE3
$ P/ C- T' z1 } - #define KEY2 PEin(2) //PE28 s( S! Q" a4 E0 s4 [$ Q! @
- #define WK_UP PAin(0) //PA0 WK_UP* O# u+ M; D+ R
- void KEY_Init(void);+ f1 ~) x) e/ l. n1 h
- u8 KEY_Scan(u8);
* ?8 c2 H- @( z- i" Q _6 p' M - #endif
7)led.c文件代码分别如下:
: `$ \7 o, \; {0 B7 r, l1 }# t, a
- #include "led.h"
' Y+ j2 w- r& X. N- E9 `6 y - #include "sys.h"1 u! Q. v; v7 s
- void LED_Init(void)
$ F9 G3 Q7 Y( q- ?4 S$ O8 X - {
5 m4 m: V; ^ ~/ c - GPIO_InitTypeDef GPIO_InitStructure;
# C. d, ~+ ]7 [8 T( ` e8 C, H- r) O' z - RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB, ENABLE); //使能PB端口时钟
' M7 y4 T$ q6 r9 i1 F O - RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOE, ENABLE); //使能PE端口时钟2 W5 d0 _5 E1 z) t% h' L" z
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_5; //LED0-->PB.5 端口配置% n6 J! R7 m) B" E; m# c$ Y+ F
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP; //推挽输出
* e; u# n+ O8 ]' h3 Q, w$ m - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; //IO口速度为50MHz" N: w) `8 L$ Y6 Z7 {
- GPIO_Init(GPIOB, &GPIO_InitStructure); //根据设定参数初始化GPIOB.5
% h% X- ?2 X% |" p$ \6 D4 { - LED0=1; //PB.5 输出高,LED0灭- ]1 |; X9 N! K
- GPIO_Init(GPIOE, &GPIO_InitStructure); //根据设定参数初始化GPIOE.5% t( x( V5 a2 h! X) i
- LED1=1; //PE.5 输出高,LED1灭
) x) I5 g/ ?3 `' B8 V' p2 ]5 ~ - }
7 F' T* A/ M6 O2 j8)beep.c文件代码分别如下:
$ D e1 R& w$ a- f% D; e
7 D6 F( N" G8 t9 K8 a' l- #include "beep.h"
( @; ~( Q8 J& M0 H3 m. M w - #include "sys.h"6 @0 ]. W2 D0 m" h `1 z _9 P
- void BEEP_Init(void)) _& J9 x4 w* |( b5 v
- {
/ v- r( _4 [1 Z1 i - GPIO_InitTypeDef GPIO_InitStructure;
# ]/ b2 P! l& b. f, k/ W - RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB, ENABLE); //使能PB端口时钟
0 p% `/ c/ e9 j# g; N$ A6 ] - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_8; //LED0-->PB.5 端口配置) Y6 p" D a# t% Z$ J0 j
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP; //推挽输出
) T# _" X/ ?5 m& o) P" s. } - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; //IO口速度为50MHz
7 n0 w+ N+ L0 R f( f4 q: | - GPIO_Init(GPIOB, &GPIO_InitStructure); //根据设定参数初始化GPIOB.5
' c1 y1 G( V$ K1 ?3 p% `7 w1 ?: { - BEEP=0; //PB8 输出低,LED0灭
& T( O6 M7 X& ~7 }) r H6 M- { w - }
9)key.c文件代码分别如下:% B& w( U. x/ }5 I) Z
: p S& J8 p& q6 v5 U- #include "key.h"9 t% G7 {2 y$ Y9 X: i: q
- #include "sys.h"
- {/ a: U9 ^6 R/ R4 ?% D" `. I3 K2 x - #include "delay.h"
: X& q5 R9 F" E( C v0 f - void KEY_Init(void) //IO初始化8 S5 L2 p7 Y. H7 n+ q6 I
- {
/ _- c6 O! u" n- [ - GPIO_InitTypeDef GPIO_InitStructure;
! K0 D3 g1 h7 v - RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA|RCC_APB2Periph_GPIOE,ENABLE); //使能PA,PE端口时钟/ C3 \0 V$ `* o7 g; U c6 v d
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_2|GPIO_Pin_3|GPIO_Pin_4; //KEY0-KEY2
5 d; s0 n* o, f( ^' Z5 q - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IPU; //设置成上拉输入
6 H0 m- g# P. W: x) u" N - GPIO_Init(GPIOE, &GPIO_InitStructure); //初始化GPIOE2,3,4
% m) p" w5 j S( O* Z* b7 ? - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_0;$ s8 ~0 ^- z, [4 N
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IPD; //PA0设置成输入,默认下拉
4 g4 k9 q4 X" ]% U4 w# H - GPIO_Init(GPIOA, &GPIO_InitStructure); //初始化GPIOA.0# r* x. i$ w' R( m( r9 X8 z
- }
( K: U6 n+ U" `& d( D& \( y* | - u8 KEY_Scan(u8 mode)8 O* {9 x0 N- f" z: Q% b6 `3 [0 q
- {
9 q1 ^1 q0 i% D; l1 e7 E - static u8 key_up=1; //按键按松开标志* V( p* G9 z* M6 q
- if(mode)key_up=1; //支持连按
+ S6 h3 D+ L; r# e* [ - if(key_up&&(KEY0==0||KEY1==0||KEY2==0||WK_UP==1))
5 h: T1 x, p; z1 ? - {) d8 X/ ]9 w7 v% D9 J$ v) Q
- delay_ms(10); //去抖动
+ L& W0 z7 q" A - key_up=0;- g: Z% Y) w7 ]$ e! T
- if(KEY0==0)return 1; //KEY0按下,即PE4为低电平2 I2 P }- W4 F
- else if(KEY1==0)return 2; //KEY1按下,即PE3为低电平* V/ t3 z2 H @. n
- else if(KEY2==0)return 3; //KEY2按下,即PE2为低电平7 a, j% ?* C7 V8 a$ N
- else if(WK_UP==1)return 4; //WK_UP按下,即PA0为高电平
2 l. S, ^; y2 W* U# m" q3 n - }else if(KEY0==1&&KEY1==1&&KEY2==1&&WK_UP==0)key_up=1;
4 u5 l3 O6 E8 [7 }- q. h$ `6 r - return 0; // 无按键按下2 r( ~9 }6 m* J9 l: ]" K( r V# g
- }
% p8 H' W1 t" ^: e& X, q10)在MDK软件中,右键Target1,单击Manage Project Items…,在Project Items界面、Groups一栏,新建HARDWARE,并将led.c,beep.c和key.c三个.c文件添加进来;
+ l9 N- a9 i( [; s; L$ n6 n4 x9 X" n* i
11)在MDK软件中,单击魔术棒,在C/C++选项里,单击Include y6 d# Y: |! J( S2 p/ v2 z2 t$ |9 B
Paths右边的…,添加led.h,beep.h和key.h三个头文件的目录(即HARDWARE);
% e4 B# |0 T. l5 A
. Q, n |1 X5 h5 ?$ B12)新建main.c主函数,代码如下:
. ~1 r2 i" i: K5 i& h1 }) C9 u% y7 V Z8 v
- #include "led.h"
0 |! C9 Z3 r" W7 j- g& ? - #include "beep.h"6 @" V' [6 B" L0 W) M
- #include "key.h"
0 F/ I4 `0 t7 e( S - #include "sys.h"
% r! K6 k. @7 r# Y9 m6 s9 Y - #include "delay.h"
4 ?1 E3 Y6 d6 C - int main(void)
2 X% ]% C) X$ s' r& l5 }* d4 M - {
" M" e# l. U9 S$ |; Y - vu8 key=0;" j) @0 U1 { d/ f6 J" Z
- delay_init();
+ I5 N' h" f2 o - LED_Init();
7 N+ X9 ?1 _1 z - BEEP_Init();, p* x, ~& l7 w& c" ~
- KEY_Init();2 G* [8 L2 H* X. j3 R/ B
- while(1)
9 h& _* \: D0 S0 l - {. T3 U& @# w4 P
- key=KEY_Scan(1);( p4 J* b* W( N* {
- if(key)3 E/ f4 x2 B" P+ l
- {
! u; p4 I3 t/ L. H7 g O - switch(key)+ i; I; P% ^/ {6 `; _" l& X
- { 3 @* J6 I" _% j1 i' N+ H
- case 4:
- k" Z4 M, Z# A9 q+ T) H( E - BEEP=1; //控制蜂鸣器叫
' z$ N! D F( ]7 S8 L# B - break;2 ^* `& K8 Q: j, |, G
- case 3: , t; b# @$ D7 C- _, D
- LED0=0; //控制LED0亮
9 e" T- z+ Z. M& S1 X1 A - break; ) d/ R- \! ^8 G3 }5 F. T n* l
- case 2:
6 c9 y: h+ E' S* V* l - LED1=0; //控制LED1亮
8 ?& B" D5 D" V( h T1 u - break;
3 x/ `& N. Q1 W, W/ m& f - case 1:
7 H/ a+ K9 Y* U( n - LED0=0; //控制LED0亮 5 }7 d" L/ q! M; g- d
- LED1=0; //控制LED1亮 7 p9 t8 P) E4 T: Y
- break;
. f. O V' a' ?* P! [ - }
) z5 m; C7 x9 z% _. u8 U& ?, [4 Y$ C - delay_ms(300); //延迟300ms
0 ]/ Y# `, @8 }# J: v8 b - BEEP=0; //控制蜂鸣器不叫9 S# B! u9 j' J) M7 `
- LED0=1; //控制LED0灭
E: `! z0 m: T* y: |* @7 D - LED1=1; //控制LED1灭; ]$ e5 F! Z* R% S
- }else delay_ms(10);
7 ~0 `$ N$ k; c4 x/ N1 y - }) w) m: U% m [, a; O3 K" H: i- [
- }
8 L0 M5 E4 J4 B& b, l13) 完成后即可运行看效果。; S+ q, p( A% N
————————————————3 I0 P8 U( x: i
版权声明:天亮继续睡
5 X" V6 X4 y( V% I
$ }) |. V2 |" [9 ~8 g
; a) K6 u, p4 D |





 STMCU小助手
发布时间:2022-11-20 16:19
 微信公众号
 手机版