主要内容: F6 M u6 u! }, y h# i
1) 三种定时器分类及区别;- z: G( M* @7 `
2) 通用定时器特点;' \5 C; x: S' S. ~- W
3) 通用定时器工作过程;9 T! f* C% Z& e7 p& T7 @0 u# K0 W
4) 实验一:定时器中断实验补充知识及部代码解读;9 K& K* f3 `0 q
6) 实验二:定时器PWM输出实验补充知识及部分代码解读;
+ R, n6 }: u, ~# z/ v/ ~$ E, o7 J7) 实验三:定时器输入捕获实验补充知识及部分代码解读。; d0 Z( F4 A# j$ g
相关实验:( g- J, k5 V, g8 |9 ~
实验一定时器中断实验:通过定时器中断配置,使用定时器3,每隔500ms触发一次中断,后中断服务函数中控制LED实现LED1状态取反;1 v! G# ]' j7 Y" O, N
实验二定时器PWM输出实验:使用定时器3的PWM功能,输出占空比可变的PWM波,用来驱动LED灯,从而达到LED0亮度由暗变亮,又从亮变暗。- g7 z$ o1 G% O6 d0 y
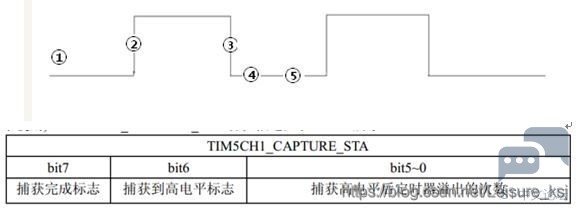
实验三定时器输入捕获实验:测量一个信号的脉冲宽度,要求如下图,按键按下后为高电平,获取2~3高电平的持续时间。
2 a) d3 ?8 a5 x" T* d# _) F) N, P& i( ]! \
 ) z! c- _7 A c) D$ J3 ^
7 ]! F$ m$ ?/ @9 X5 G1. STM32定时器, n/ v3 o: B" h! n k0 {/ b
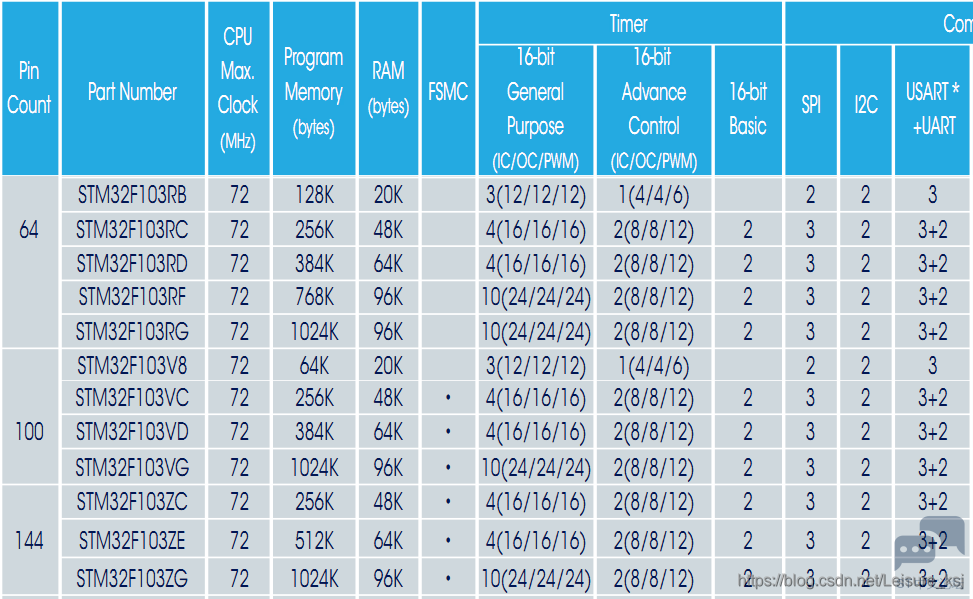
STM32F103RC和STM32F103ZE总共最多有8个定时器。
1 E8 G5 F) N& o& a/ x3 }
1 V$ h: P0 n" [8 P; ~
! }9 L U# N+ q' O- W% T4 \: V6 U! D$ Q* \( d
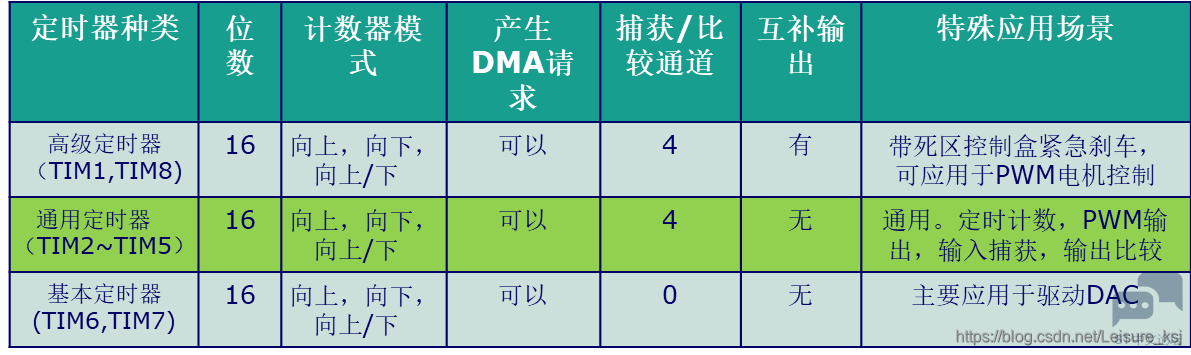
2. 三种定时器区别
$ T8 d" T" Y1 ~! _+ n3 P# X! g; o2 k8 z7 E: i
9 N! z( O0 p T: U% r
3 b. I& H5 t! Q3 g3. 通用定时器功能特点
" y8 d) M$ ]3 R6 w" s* m* Y5 h针对STM3 的通用 TIMx (TIM2、TIM3、TIM4 和 TIM5)定时器的特点:
t V( ~; V9 Z7 l+ g3.1 可来源于位于低速的APB1总线上(APB1);/ E3 j9 D/ X* D# ^7 V' w! V2 B
3.2 16 位向上、向下、向上/向下(也称中心对齐)计数模式,自动装载计数器(TIMx_CNT);
6 f0 {) O3 M# {3.3 16 位可编程(可实时修改)预分频器(TIMx_PSC),计数器时钟频率的分频系数 为 1~65535 之间的任意数值。9 t3 a, f" v& Q
3.4 4 个独立捕获/比较通道(TIMx_CH1~4),这些通道可以用来作为:4 q% L& @1 X. O ]; G
3.4.1 输入捕获;
2 h' E) |3 V; }; Y! U; m: \- Q3.4.2 输出比较;
/ U2 G; s# \# Z3 T5 d3.4.3 PWM 生成(边缘或中间对齐模式) ;
' k* m$ [4 B# J/ k* I+ {1 Y, h3.4.4 单脉冲模式输出。4 s7 U1 y/ L* }4 p
3.5 可使用外部信号(TIMx_ETR)控制定时器和定时器互连(可用 1 个定时器控制另一个定时器)的同步电路。0 ^8 ` k, u/ ?) i$ ?
3.6 如下事件发生时产生中断/DMA(6个独立的IRQ/DMA请求生成器):
. c" k0 {9 r+ U$ C% u) \' ?3.6.1 更新:计数器向上溢出/向下溢出,计数器初始化(通过软件或者内部/外部触发);
' x! z* j% m n, l$ B3.6.2 触发事件(计数器启动、停止、初始化或者由内部/外部触发计数) ;' T) S" Z( ^, B) Y$ e7 Y
3.6.3 输入捕获;
% d) l) o* t- ^7 E: ]3.6.4 输出比较;
8 Q' x$ @1 v0 Y. T1 L% z# t. K3.6.5 支持针对定位的增量(正交)编码器和霍尔传感器电路;( C* k* O: v' n+ \2 Y! ~2 B
3.6.6 触发输入作为外部时钟或者按周期的电流管理。; y, M& S. @" q5 H
3.7 STM32 通用定时器可被用于,测量输入信号的脉冲长度(输入捕获)或者产生输出波形(输出比较和 PWM)等。9 F6 Z3 a; x: S, s- y1 `
3.8 使用定时器预分频器和 RCC 时钟控制器预分频器,脉冲长度和波形周期可以在几个微秒到几个毫秒间调整。STM32 的每个通用定时器都是完全独立的,没有互相共享的任何资源。7 x7 r, W$ z6 U+ Y
% f. _6 {! N! M* x/ A* i( H9 b, e
4. 通用定时器的计数模式' {+ s8 H# i6 L1 X3 L
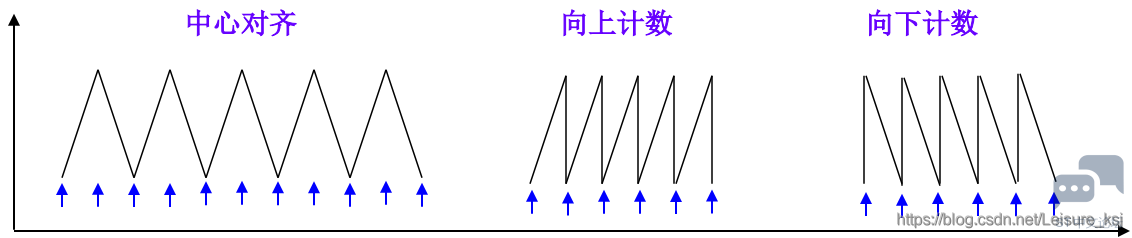
通用定时器可以向上计数、向下计数、向上向下双向计数模式:; d$ l0 j# e/ d* m r6 ~2 d
4.1 向上计数模式:计数器从0计数到自动加载值(TIMx_ARR),然后重新从0开始计数并且产生一个计数器溢出事件;$ G; X5 z1 Q& F% a: r
4.2 向下计数模式:计数器从自动装入的值(TIMx_ARR)开始向下计数到0,然后从自动装入的值重新开始,并产生一个计数器向下溢出事件;5 x T% l9 N$ f' n
4.3 中央对齐模式(向上/向下计数):计数器从0开始计数到自动装入的值-1,产生一个计数器溢出事件,然后向下计数到1并且产生一个计数器溢出事件,然后再从0开始重新计数。5 N6 |% L- \% I: _3 D
9 _( M' I# J4 {+ ^5 H" r4 D7 L
 0 J( j5 [) b7 R' u, q
- @5 E; b' D7 ?- {' ]5. 通用定时器的工作过程7 \" `& `0 j8 V6 \
: N+ ^# [' E9 b6 L
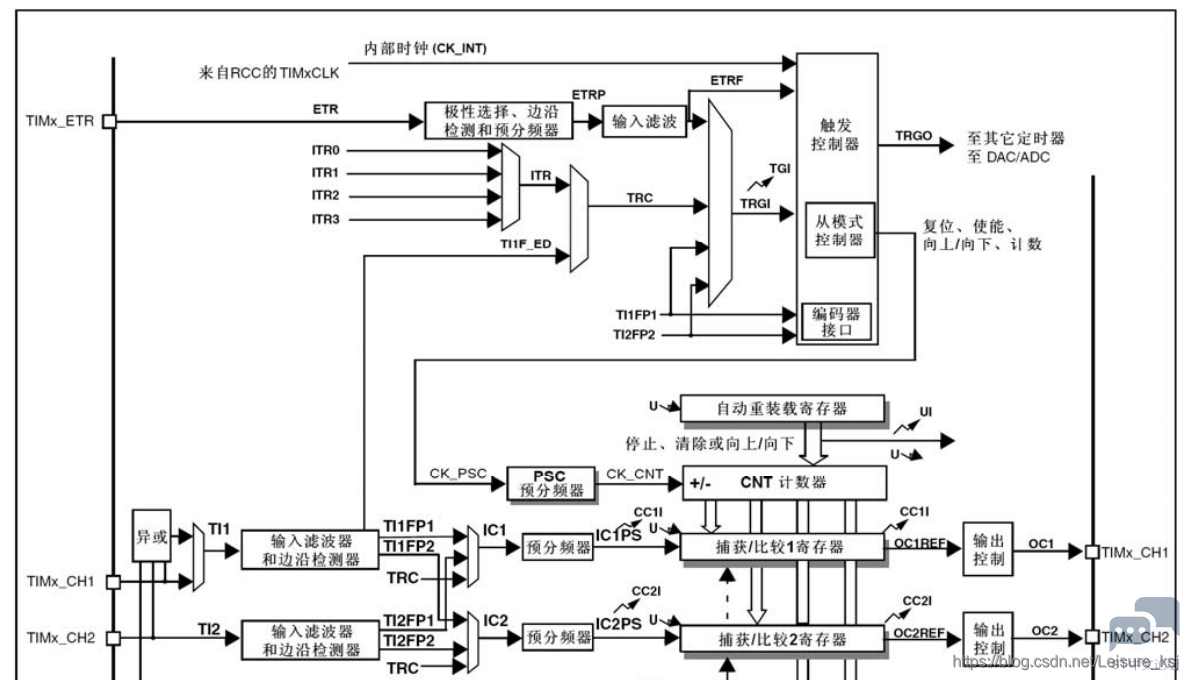
4 c2 U" w1 k* m2 @5.1 上图中:* {7 o. Z$ ]. l0 O/ R( n; C8 ?
5.1.1 上半部分可称为时钟发生器,主要目的是产生时钟至PSC预分频器;
- c: a$ E) i/ x* N5.1.2 PSC预分频器、自动重装载寄存器和CNT计数器构成时基单元;5 J, ~" {3 L6 b
5.1.3 左下部分称为输入捕获部分,对输入信号进行相关操作;# D0 E( E/ g+ h* N& d
5.1.4 右下部分称为输出比较部分;
1 H5 o6 j$ W, h4 Z4 i5 E5.1.5 剩余的捕获比较寄存器作为剩余的部分。6 N% J# ]+ o# A& k r8 q
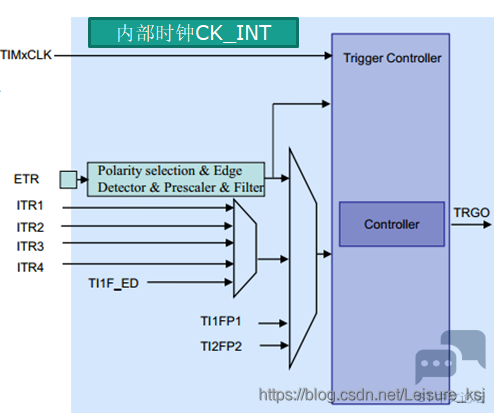
5.2 针对5.1.1细讲:6 M1 J. L8 m8 C4 i
2 C: ]# B9 H G8 ^5 e3 L! I( o) b
 # `3 r }1 T9 J- U/ I6 t5 g
" ?; N r% z- e- d+ U3 I5.2.1 计数时钟可来源于RCC的TIMxCLK的内部时钟(主要通过APB1经过倍频获得);# w1 `; ?2 {1 U7 p6 [7 X2 Y. c' G6 W
5.2.2 计数时钟可来源于外部引脚TIMx_ETR(主要针对TIM2、TIM3、TIM4),经极性选择、边沿检测、预分频器和滤波后产生时钟信号;, I/ S) u3 z' u: y9 H
5.2.3 计数时钟可来源于ITR0~3(内部触发输入,即来自于其他定时器),经过选择器后作为时钟来源;
3 E8 j, ] v: [- g5.2.4 计数时钟可来源于TI1F_ED,TI1FP1,TI1FP2(最终来源于TIMx_CH1~4,外部通道)。$ y. z) F! |" h/ B
5.3 针对5.1.2细讲:
; U5 S; A* u3 M7 z时钟信号先经过PSC预分频器(即除法运算)产生CK_CNT时钟(计数器最终时钟),然后根据触发控制器配置的计数模式(向上,向下或中心对齐)进行计数,计数到重装载值后,会产生溢出事件,可产生触发中断或DMA请求;
, K2 w2 A& {. C3 }% g* h' ^' v5.4针对5.1.3细讲:4 U1 I1 K* Z, S! N+ D( U& ?3 `
捕获通道引脚上的电平(比如上升沿捕获,边沿检测,可计算脉冲宽度);
4 ~6 Q" z: E( z8 C0 S5.5 针对5.1.4细讲:" {6 }" V0 I" `4 k' K2 @ Q
可调整输出高低电平的占空比。4 X e9 v0 V) Y" `
$ L j( p. ]5 B) _
6. 实验一:定时器中断实验知识补充0 I! }: y0 x5 W9 [/ P- U1 Q) V
6.1 内部时钟选择过程
1 Q- q% r- r0 ^. D( P K' R0 K; g8 `, E3 n% o6 g
2 y/ E' U+ H( P. p, c
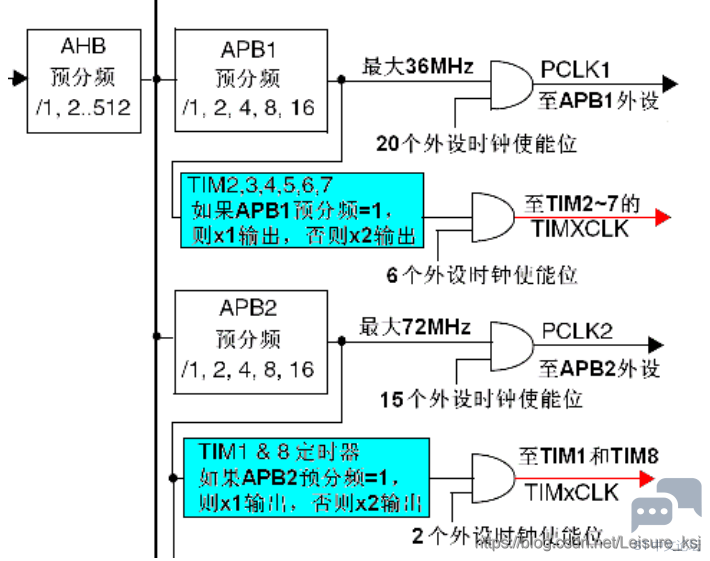
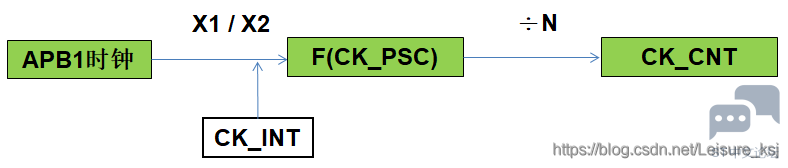
$ A5 w7 t- F- K) H4 a3 Z, zAHB时钟经APB1预分频后产生的时钟供通用定时器TIM2,3,4,5用,注意:如果APB1预分频=1,则1倍输出,否则2倍输出。
* Y- `: F5 n% s# N8 @6 ~! d2 E# F, L4 R; h# t
& d9 _" e3 N/ }6 }9 b
. w) i- h/ n8 N4 w, ^举例:
) i8 G2 o( t) t8 a: m# s再次强调:除非APB1的分频系数是1,否则通用定时器的时钟等于APB1时钟的2倍。
4 O8 T3 y& e5 i默认调用SystemInit函数情况下:, {' d3 X' n* M w( _& P. I' [# v
SYSCLK=72M;
6 x' A- I- O2 x( x+ s m. ?AHB时钟=72M;//AHB预分频1//
0 n- q, a, y) J) C/ {# I# wAPB1时钟=36M;//APB1预分频2//
; d, [( ?/ p% H q4 ?所以,通用定时器时钟CK_INT应为APB1时钟的2倍,即2*36M=72M,* C/ f' \ e. V2 K, s
最终计数时钟CK_CNT时钟由CK_PSC分频后获得。" I: a( \+ d6 ~; y
& _& X4 [8 [% e' \
6.2 计数模式+ ^1 ]# {0 S" G. q
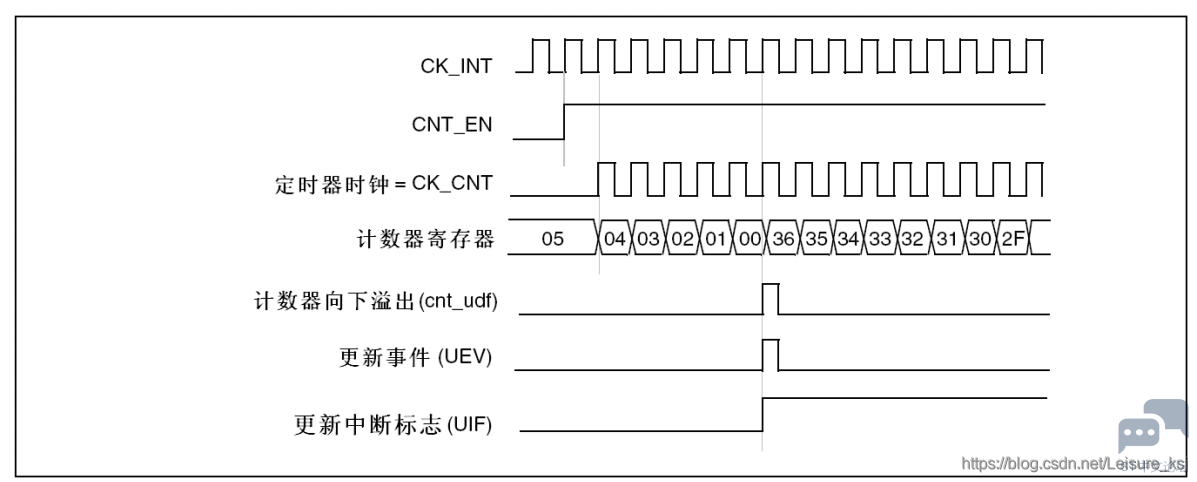
6.2.1 向下计数(时钟分频因子=1)8 W8 t* K9 W- g* O# C2 T
数器从自动装入的值 (TIMx_ARR计数器的值)开始向下计数到0,然后从自动装入的值重新开始并且产生一个计数器向下溢出的事件。
9 Q9 u+ r( k2 R% V
6 k8 s2 s/ H5 I6 z8 z
 # S' P$ m# e+ }, B5 d) s1 C
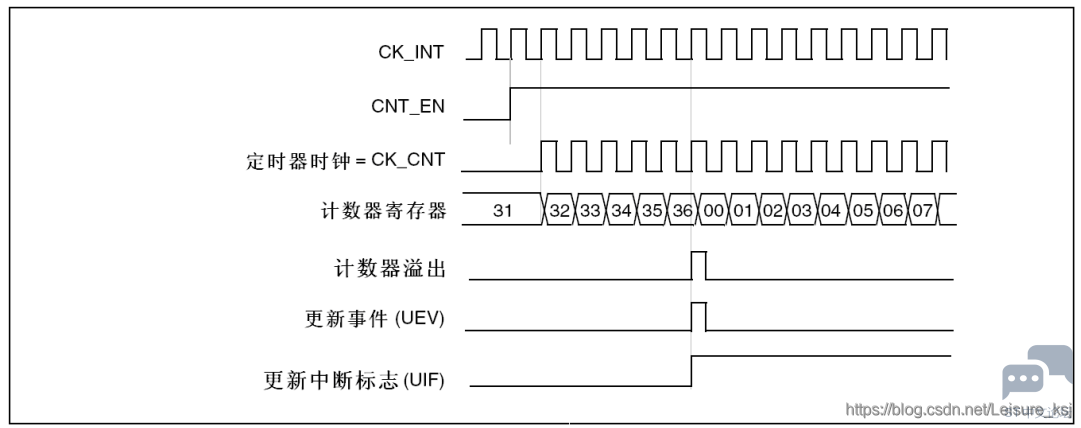
2 i- e) s5 f5 m$ y6 K4 g8 H! w6.2.2 向上计数(时钟分频因子=1)
1 `7 I( \3 ~ G. H1 n+ t K计数器从0计数到自动加载值(TIMx_ARR计数器的值),然后重新从0开始计数并且产生一个计数器溢出事件。
! Q- J4 ~- u% p. E' k0 u' ~6 N5 \+ L% I$ \6 i2 S
. h$ Y* t! e% W( t: Y* j& I
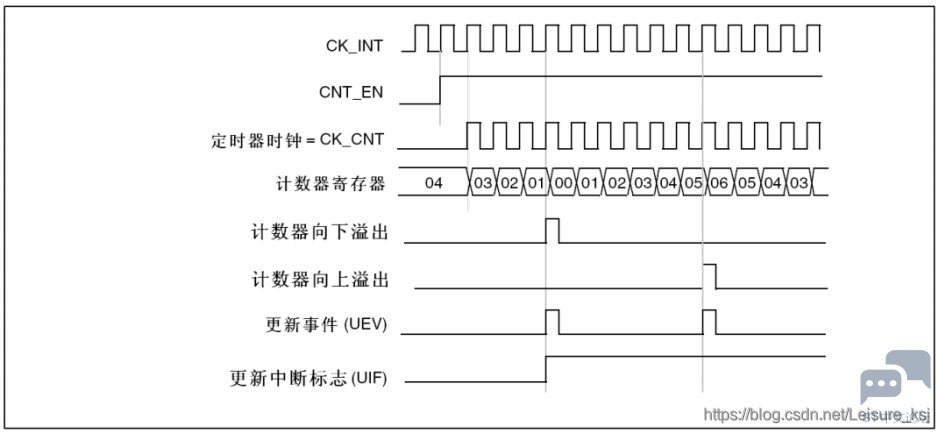
3 q2 G7 q7 b- C! t* I2 S6.2.3 中央对齐计数模式(时钟分频因子=1 ARR=6)
9 O9 q# ~# r/ K3 G" S$ [; z计数器从0开始计数到自动加载的值(TIMx_ARR寄存器的值−1),产生一个计数器溢出事件,然后向下计数到1并且产生一个计数器下溢事件,然后再从0开始重新计数。, t7 K7 W! o; S0 l/ s7 a% H
M# Q4 q2 ^( y. `; b1 d
 / w, c: p/ O* v, j* K' _
3 Y( W S2 t* z
6.3 定时器中断实验相关寄存器
' b* Z4 F7 ^+ O* b. d3 w6.3.1 计数器当前值寄存器CNT;
2 S0 t. K+ d3 r& A' `+ k9 z, U6.3.2 预分频寄存器TIMx_PSC;
% @& W3 h! h3 X$ u4 j6.3.3 自动重装载寄存器(TIMx_ARR);
# g6 L$ n" |9 P% `3 c: {6.3.4 控制寄存器1(TIMx_CR1);; s" S( }* n6 v0 C" L. `
6.3.5 DMA中断使能寄存器(TIMx_DIER)。
2 x, b; K1 \! _" U6 [& d1 {6.4. 定时器中断实验常用库函数
# a% o& r! c) U6.4.1 定时器参数初始化:
8 [. c2 i$ W% r6 M: m* _
m: |, P1 n- k" V1 g. j- L7 u/ g- void TIM_TimeBaseInit(TIM_TypeDef* TIMx, TIM_TimeBaseInitTypeDef* TIM_TimeBaseInitStruct);
$ _6 f3 a; C! S) i) n举例:: _) X+ _$ g/ D d, G& |
C' r; M4 Y, k4 d2 q6 R
- typedef struct
. N! y0 K: I" L0 \6 `$ o3 f - {
( i7 T/ q- Z0 T6 W. g) @ - uint16_t TIM_Prescaler;
) y1 \. f9 @, R6 Y: T# z# ]' J - uint16_t TIM_CounterMode; % i& l" l2 W+ W
- uint16_t TIM_Period;
3 ]; t+ P2 I" [; g - uint16_t TIM_ClockDivision;
& }4 F5 H& G6 B! p6 k - uint8_t TIM_RepetitionCounter;- A/ K/ ^. T$ ^6 r+ @' Y
- } TIM_TimeBaseInitTypeDef;
6 ~* G& s2 I5 p. w4 O* i: d - . N3 k. k4 E( c5 z( d& F9 t
- TIM_TimeBaseStructure.TIM_Period = 4999;
. ]- K) o. t; [$ s6 x - TIM_TimeBaseStructure.TIM_Prescaler =7199; ! N l# R" [- k6 w
- TIM_TimeBaseStructure.TIM_ClockDivision = TIM_CKD_DIV1; 0 X X7 q/ V/ a0 y1 a2 l
- TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up; T1 w1 S: Y0 i
- TIM_TimeBaseInit(TIM3, &TIM_TimeBaseStructure); * j3 ^' U2 B; Q& q3 |. w. t
6.4.2 定时器使能函数:
, w- ^" K& h. i/ l9 M2 z1 y* {3 ?0 L- U
- void TIM_Cmd(TIM_TypeDef* TIMx, FunctionalState NewState);
6.4.3 定时器中断使能函数:* O3 Z9 g c- @; N" J9 b6 Y7 r
) |. F2 A2 j5 P7 [
- void TIM_ITConfig(TIM_TypeDef* TIMx, uint16_t TIM_IT, FunctionalState NewState);
6.4.4 状态标志位获取和清除:
[0 O9 p& b( U0 X4 k
, K; F! d* L/ M m5 V3 Y- FlagStatus TIM_GetFlagStatus(TIM_TypeDef* TIMx, uint16_t TIM_FLAG);% u) Y& \- ?3 m$ c9 _: Q) s
- void TIM_ClearFlag(TIM_TypeDef* TIMx, uint16_t TIM_FLAG);' ~3 ~- `# j- k! c: S) R
- ITStatus TIM_GetITStatus(TIM_TypeDef* TIMx, uint16_t TIM_IT);$ ]- [) m- f1 l7 O% c- w) l
- void TIM_ClearITPendingBit(TIM_TypeDef* TIMx, uint16_t TIM_IT);
6.5 定时器中断实现步骤
$ k) n* V$ S; r. r# L a/ _6.5.1 使能定时器时钟:- RCC_APB1PeriphClockCmd(uint32_t RCC_APB1Periph, FunctionalState NewState);
& k* c8 H4 a1 H$ X; ~" x+ G6.5.2 初始化定时器,配置ARR,PSC:' i6 l% X2 v1 m2 d$ S, G
& y1 u: A* K5 q; R8 a4 B
- TIM_TimeBaseInit(TIM_TypeDef* TIMx, TIM_TimeBaseInitTypeDef* TIM_TimeBaseInitStruct);
9 H/ w9 `: {& z+ N, E6.5.3 开启定时器中断,配置NVIC:* ?% g- y# x6 [3 U0 k
' e! t- R4 G$ Z4 Q( p
- void TIM_ITConfig(TIM_TypeDef* TIMx, uint16_t TIM_IT, FunctionalState NewState);
; O# f( }" f+ T; M% | - NVIC_Init(NVIC_InitTypeDef* NVIC_InitStruct);
6.5.4 使能定时器:! s" K! x8 C& v+ g$ X
4 Y2 J$ e) u8 _8 g* x/ V- TIM_Cmd(TIM_TypeDef* TIMx, FunctionalState NewState);
6.5.5 编写中断服务函数:
! q7 E& w, j* z R, Y- X# ]# @- d9 {3 ? b/ ~
- void TIMx_IRQHandler(void);
5 Y& h0 e! x$ `% y* X( `6.6 溢出时间计算公式(有计数时钟、重载值和PSC分频系数共同决定):4 u M9 u- U9 l3 b1 @0 l9 U7 F% a
Tout(溢出时间)=(ARR+1)(PSC+1)/Tclk1 Y7 K! _! Q4 T
6.7 定时器中断实验部分代码解读8 |2 d- f6 v/ p) J. E
6.7.1 timer.h头文件0 v9 o) Q' v, b" ~+ z
8 f( y0 s$ B& F
- #ifndef __TIMER_H* s3 O' N) M& _7 W1 G6 U
- #define __TIMER_H
8 g2 b3 G. `* j0 [# U, t - #include "sys.h": w7 B9 M) ]/ S: a9 [
- //申明一个定时器3中断初始化函数,入口参数包括16位的arr和psc//
Z$ s7 \ Z6 y - void TIMER3_Interrput_Init(u16 arr, u16 psc);9 L& e7 q T R9 P2 {
- #endif
) q5 w' R' d2 u& h# y6 O; F L6.7.2 timer.c文件% @6 q- n+ D, a2 { i! w
) f5 ?7 }; V6 l0 f$ X: q, R9 ^- #include "timer.h"! {5 S- _4 m D6 _
- #include "led.h"
1 T& q: M+ q3 s - //编写定时器3中断初始化函数,入口参数包括16位的arr和psc//4 C& ]3 j+ L! N9 ]% V) \0 y& W0 Q
- void TIMER3_Interrput_Init(u16 arr, u16 psc)
d/ \; S# ~9 i% U: x - {
+ P7 o2 r# s8 [$ h' z! D) A( B - //定义两个结构体//+ |% r! ~4 [: l" A
- TIM_TimeBaseInitTypeDef TIM_TimeBaseInitTypeStruct;0 R% ^ \$ s1 | Y! U
- NVIC_InitTypeDef NVIC_InitTypeDef_TIM3Struct;
+ d0 ^! a! v! m; ^6 m - //使能TIM3时钟//
3 _( x$ F9 K; Q - RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM3,ENABLE);. A* k" ~% t( F1 w6 I& w& A! {
- //定时器参数初始化,第一个结构体参数初始化//9 z0 }- ]+ W2 z+ n- G! z
- TIM_TimeBaseInitTypeStruct.TIM_Period=arr;/ z2 R8 y4 r9 W+ T' S G2 ^/ @: ~
- TIM_TimeBaseInitTypeStruct.TIM_Prescaler=psc;( R3 ^1 m" H5 r W* }
- TIM_TimeBaseInitTypeStruct.TIM_CounterMode=TIM_CounterMode_Up;
* [' X9 X& M' C5 p9 o- H - TIM_TimeBaseInitTypeStruct.TIM_ClockDivision=TIM_CKD_DIV1; 5 R3 B% q) R4 h. b% X4 ?) ?( r( k! K
- //*下面这行代码可以不写,值取0x00~0xFF之间,仅对TIM1和TIM8有效*//
$ @( _4 @0 ]- C% |5 V- A - TIM_TimeBaseInitTypeStruct.TIM_RepetitionCounter=0x55;
: v1 Z' k2 g$ @2 p& U2 _+ Z( ]3 n# d2 q# C2 d - TIM_TimeBaseInit(TIM3,&TIM_TimeBaseInitTypeStruct);4 ^, M) v% y0 h9 F( q2 \
- //*定时器3的中断使能//1 D; C' h% L# {2 h: W) x# g2 X' s7 ~
- TIM_ITConfig(TIM3,TIM_IT_Update,ENABLE);: m3 B- _7 F5 L& @7 {; V
- //*定时器3中断使能函数初始化*//
/ x4 W- V, w7 s, ^" C - NVIC_InitTypeDef_TIM3Struct.NVIC_IRQChannel=TIM3_IRQn;! W6 r: C1 k, q" M$ U
- NVIC_InitTypeDef_TIM3Struct.NVIC_IRQChannelCmd=ENABLE;
* H5 U- S4 ~3 A' x - NVIC_InitTypeDef_TIM3Struct.NVIC_IRQChannelPreemptionPriority=0;
- [5 d+ p6 G" Q. g2 j3 a7 t - NVIC_InitTypeDef_TIM3Struct.NVIC_IRQChannelSubPriority=3;
! U% _2 o7 V( V/ k$ D5 Q - NVIC_Init(&NVIC_InitTypeDef_TIM3Struct);3 {6 s7 e% I7 y# j1 D1 Y' d
- //使能定时器3//2 @ G6 f: H1 X& U
- TIM_Cmd(TIM3,ENABLE);* _3 Y# c: M$ j# z
- }
: E* V$ u h) X9 U" r# [4 \ - //编写定时器3中断服务函数//5 B }4 n) f3 J3 n/ x' o
- void TIM3_IRQHandler(void)
6 h2 ?; g& t3 X( z, i& S( R/ w - { " }+ o/ h. j& k( P
- //获取定时器3状态//
5 L4 w6 S7 x7 d- C1 [ - if(TIM_GetITStatus(TIM3,TIM_IT_Update)==SET)//判断定时器3状态是否为上升模式//
" ^3 `8 Y( Z% P/ J - {
$ @& C9 G) u8 c - LED1=!LED1; //是的话就翻转LED1//0 K& n8 ?7 o4 p( B4 m
- TIM_ClearITPendingBit(TIM3,TIM_IT_Update);//清除标识//1 L9 d! `( f7 L: O( g1 a
- }
) x, z {) ~# N5 y2 v - }
6.7.3 main.c文件
L) M/ ~$ a9 l: T1 O; Q7 v) V$ \
- #include "sys.h"* p9 L. S" n1 u' g. A5 }' C
- #include "delay.h"
& I5 l% U0 n- u: o - #include "led.h"$ b4 |" `6 \& y5 I
- #include "timer.h"
; r7 W, m8 V) ~3 w9 [/ E0 q - int main(void)
, g/ r! C# z% ]! f4 a - { ' {8 J. _, z5 m* B2 j
- //进行中断优先级分组//
4 `& u, l% s4 i - NVIC_PriorityGroupConfig(NVIC_PriorityGroup_2); % U% p2 k4 E( Q6 o% X% J+ R( M
- //初始化相关函数//
7 h% b: I; R) s- Z& ]# i - delay_init();# J( {( R/ F# P1 B
- LED_Init();
( t4 @' }* r0 W( f! [ - TIMER3_Interrput_Init(4999,7199);//500ms触发一次中断//
! @- H' Y" k2 ] - while(1)+ c2 V& c5 t4 d/ I$ f5 P
- {: q# Q9 T4 [5 A/ I; q5 D- B; y) O- g
- }7 ^9 I- B5 O. r( Y$ N
- }
$ Q: _: \+ p( L9 n7. 实验二:定时器PWM输出实验知识补充6 N6 B, ^6 J% P s; a
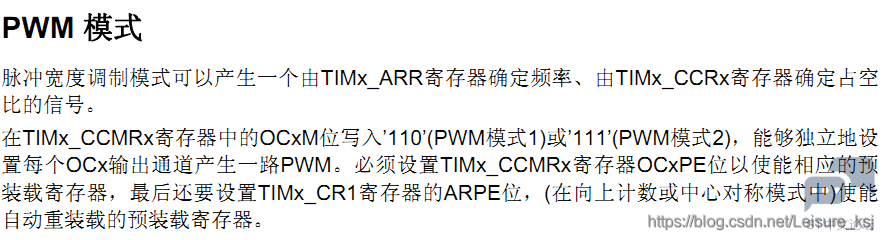
7.1 PWM模式概念; s% p. c/ C. z% l2 `, t9 v
" s6 W- y* _7 [3 K
. I- m: X6 w* e
& j8 \# H9 \( Q$ h/ k7.2 PWM工作原理
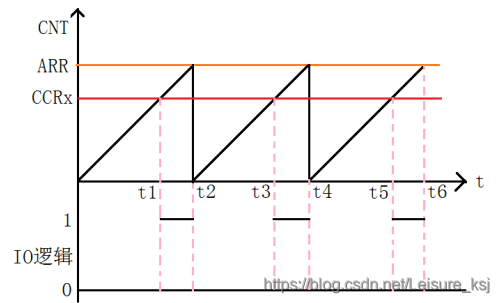
* e" B2 `' a" e1 b脉冲宽度调制(PWM——Pulse Width Modulation)简称脉宽调制,是利用微处理器的数字输出来对模拟电路进行控制的一种技术。简单一点,就是对脉冲宽度的控制。8 C/ p. \, N$ n x8 c$ ]' Z
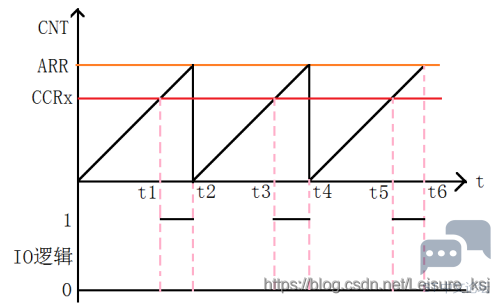
PWM工作逻辑可参考下图理解:/ x6 L: K* S9 I1 F; y0 u
& R' _ W9 d: L2 t
; b F9 j$ p: V3 N; W; J! y( O2 J1 H8 }3 d
上图中,( F( x) J8 W0 h. W* e$ v" e9 n- H& j g p
ARR为自动重装载寄存器(TIMx_ARR)的位[0:15]设定值,- l& P$ O/ K2 A* Q
CCRx为某个捕获比较寄存器(TIMx_CRRx)的位[0:15]设定值,
# ^* ^; a2 k7 O黑线为计数器寄存器(TIMx_CNT)的位[0:15]实时值,记CNT。$ a0 O+ b! Y+ l
当CNT小于CCRx时,可设输出低电平,反之输出高电平。因此可以认为:脉宽调制(PWM)信号的周期由ARR决定,占空比由CCRx决定。2 Q$ R7 r7 n% ]7 [5 U9 @ m9 [
- m! S& ^# A4 Y% u" J- C, g* {
+ |( b: u2 \1 H V" h2 c" H* |6 E0 p* u) | v+ q
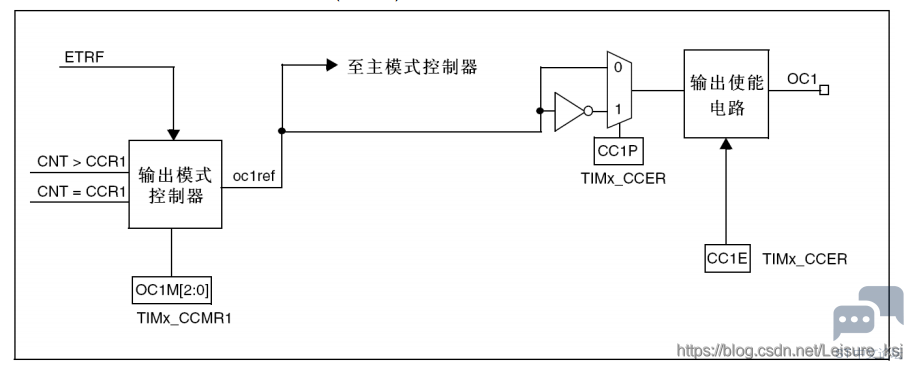
以通道1为例,寄存器主要包括:
' P4 T6 b0 P; Z) @: P: K' `1) 捕获比较(值)寄存器(TIMx_CCRx(x=1,2,3,4)),用来设置比较值;' E0 ^2 p7 H* B/ Z& s/ U
2) 捕获/比较模式寄存器 1(TIMx_CCMR1),位[4:6],输出比较1模式(OC1M):; r+ _5 ]9 x7 t0 g; L
在PWM方式下,设置PWM模式1(110),在向上计数时,一旦TIMx_CNT<TIMx_CCR1时通道1为有效电平,否则为无效电平;在向下计数时,一旦TIMx_CNT>TIMx_CCR1时通道1为无效电平(OC1REF=0),否则为有效电平(OC1REF=1);
, K+ }: l5 h! i, l* b8 v+ B或在PWM方式下,设PWM模式2(111),在向上计数时,一旦TIMx_CNT<TIMx_CCR1时通道1为无效电平,否则为有效电平;在向下计数时,一旦TIMx_CNT>TIMx_CCR1时通道1为有效电平(OC1REF=1),否则为无效电平(OC1REF=0)。, D0 o# E+ f' g0 t' A9 \$ B
3) 捕获/比较使能寄存器(TIMx_CCER),位1,输入/捕获1输出极性CC1P:: g* {3 }! x1 O
当CC1通道配置为输出时,0:高电平有效,1:低电平有效;/ O7 q5 t( @/ G% l2 O( b" G+ W3 Z
4) 捕获/比较使能寄存器(TIMx_CCER),位0,输入/捕获1输出使能CC1E:: g, J! s) K& ? j' e
当CC1通道配置为输出时,0:关闭,1:打开。6 A7 @' I1 z! _' V# d
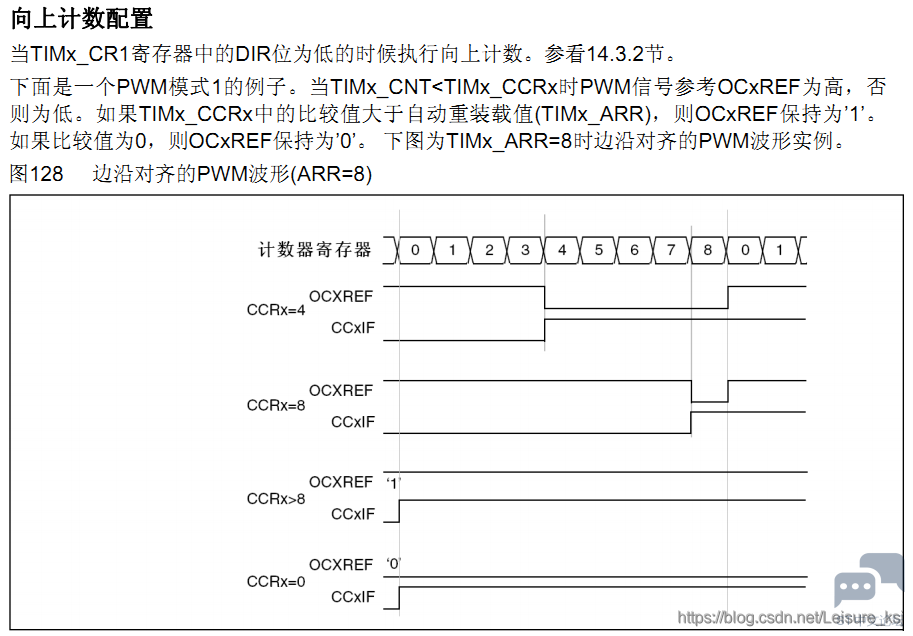
7.3 PWM模式1 & PWM模式2区别(参考7.2)
& C' X4 ?7 O4 o$ C, u3 O K针对上述寄存器TIMx_CCMR1的OC1M[2:0]位来分析:3 O p; M# g1 V( h3 N) Y7 a5 T
PWM模式1:只要CNT小于CCRx,则为有效电平,反之为无效电平;/ @. _9 V# S6 a# i
PWM模式2:只要CNT小于CCRx,则为无效电平,反之为有效电平。
5 L2 r; m1 T( {1 v7 x举例如下图:
, |4 u' q' x. p5 e$ {* B; D8 `$ Q( y# r5 s- g* U! e# C
2 b4 a2 V+ s. `- V: E3 U" m4 D% q
9 F9 L/ j4 o: i/ G: N7.4 对自动重载的预装载寄存器的理解
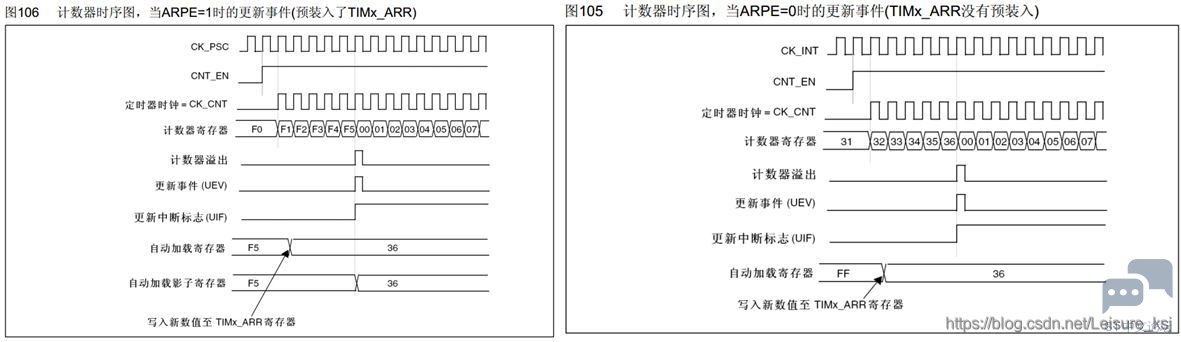
5 x' b& K& y+ o自动装载寄存器是预先装载的,写或读自动重装载寄存器将访问预装载寄存器。根据在TIMx_CR1寄存器中的自动装载预装载使能位(ARPE)的设置,预装载寄存器的内容被立即或在每次的更新事件UEV时传送到影子寄存器。
a9 f" n, [5 E% {0 \/ b2 i2 q$ K影子寄存器保存的是定时器当前的计数值(或者溢出值),这个值是立即生效的值,这个计数值是从预装载寄存器(ARR)传过来的,但ARR什么时候把计数值传给影子寄存器呢?这儿就有个预装载使能位(ARPE):当ARPE=0的时候,你写入ARR的值马上就传到影子寄存器,也就立即生效当ARPE=1的时候,ARR的值就是直接传过去了,而是等到定时器更新事件发生,才把这个值传到影子寄存器,也就起到一个缓冲作用。9 V* a8 U1 U; M6 h$ \% E) u
举例说明:
9 a/ Q$ L \8 q" j6 f( m) ?/ ` I! k3 B$ O% v \
& R; N/ O7 P2 X x. M, Z0 b v ~* o
上图(左)所示,当ARPE=1时,自动加载寄存器值从F5改为36时,计数器寄存器值从F0增加至F5时产生更新事件,说明自动加载寄存器值从F5改为36时就已生效;+ i2 Z. W/ e$ m" a
上图(右)所示,当ARPE=0时,自动加载寄存器值从FF改为36时,计数器寄存器值从31增加至36时产生更新事件,说明自动加载寄存器值从F5改为36时未即使生效,要等下个比较周期生效。8 `( _( I& H! {
简单的说:
! O1 f! j# K6 I# ^4 aRPE=1,ARR立即生效;8 x8 ^7 y( l2 p/ Q, h
APRE=0,ARR下个比较周期生效。" `9 Q7 T. H% H D1 n
相关函数:
! x$ T: o* \* f+ s2 B: v- void TIM_ARRPreloadConfig(TIM_TypeDef* TIMx, FunctionalState NewState);
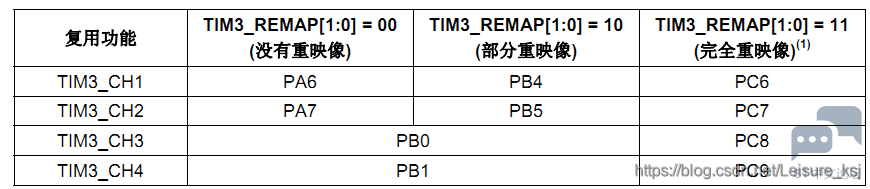
7.5 STM32 定时器3输出通道引脚(可参考数据手册)
& V3 u. l0 {4 F8 h
! D4 G- e, x6 N9 N1 {
 . C$ H& @. _0 t/ A' D5 J
8 \9 ^. k1 Y7 U& A% ?- s# O& g# R
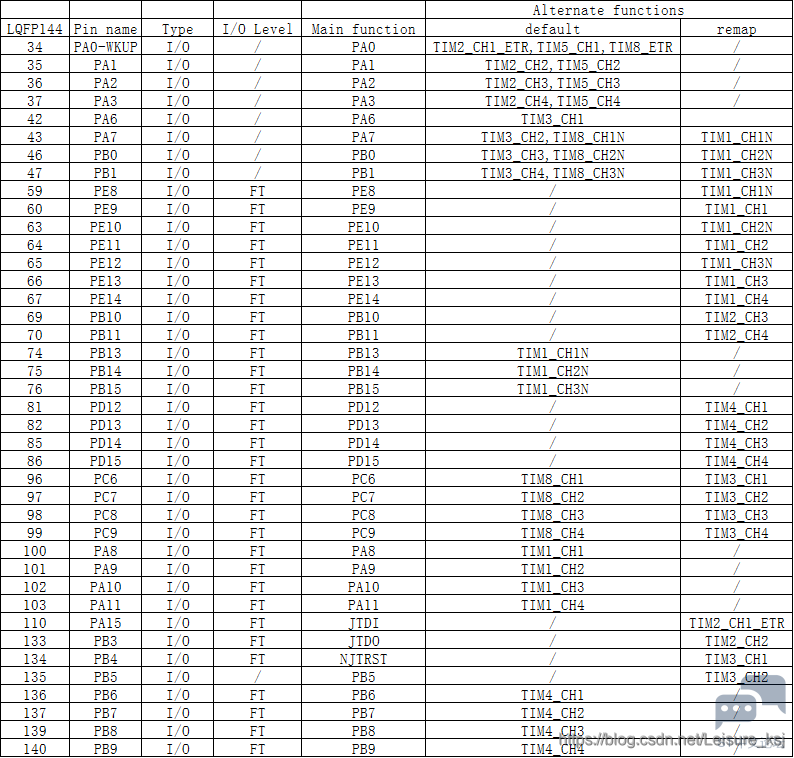
STM32 定时器输出通道引脚整理9 W! C: o7 N3 [4 \' n# L0 |* _: w, o$ Z
' b" @$ A& U% Z* j
6 H% G) ?8 Z z R7 {2 Q
8 u8 a: n0 V4 s% p7.6 相关库函数
1 Z$ ]% O/ D0 q& t7.6.1 PWM输出库函数
7 p# s, l! D' q; [2 K5 ~" i ~; P: B6 G5 v
- void TIM_OCxInit(TIM_TypeDef*7 q" |# T8 G# `+ y
- TIMx, TIM_OCInitTypeDef* TIM_OCInitStruct);8 p e4 e0 N4 B) ], a. u) }! Q' S
- typedef struct
' x( u; d! r- ~* L* M% J - {( k4 {# v @- F# F8 S$ y( R
- //*主要用到注释的四个参数*//
& y# q- t4 R; R* Y( E: m, d" \ - uint16_t TIM_OCMode; //PWM模式1或者模式2//
! S1 \* u0 c1 L; _3 F- f - uint16_t TIM_OutputState; //输出使能 OR失能//+ A. p9 Q$ Z8 g) J! _* l j, b; O" j
- uint16_t TIM_OutputNState;2 E J$ [9 i' j7 {
- uint16_t TIM_Pulse; //比较值,写CCRx* _; }7 {6 _- z6 _ z- @
- uint16_t TIM_OCPolarity; //比较输出极性//
3 b& k7 \. u% m* g, R1 r - uint16_t TIM_OCNPolarity;
9 M; j$ d3 |' F7 J - uint16_t TIM_OCIdleState; # R! p( [, k {# @# `$ o
- uint16_t TIM_OCNIdleState; 2 R3 N# z: o" ~) p( u7 G- E$ X
- } TIM_OCInitTypeDef;
; x* |+ c% \; u$ z& p举例:
" ~# @8 C1 j& J2 X4 ]
$ O, ^, i) E! U- w' p- Q8 k- TIM_OCInitStructure.TIM_OCMode= TIM_OCMode_PWM2; //PWM模式2//
3 t2 `5 Z, x, u r# }0 r - TIM_OCInitStructure.TIM_OutputState= TIM_OutputState_Enable; //比较输出使能//
! e0 B8 s0 [# r6 o% n& @& ] - TIM_OCInitStructure. TIM_Pulse=100;" w6 Y. w$ n2 w( y% G9 Z8 S2 B. D
- TIM_OCInitStructure.TIM_OCPolarity= TIM_OCPolarity_High; //输出极性:TIM输出比较极性高//
% Q6 z8 w8 V8 { - TIM_OC2Init(TIM3,&TIM_OCInitStructure); //根据T指定的参数初始化外设TIM3 OC2//
7.6.2 设置比较值函数:
, f8 k9 W( n- A; V- A5 |- \4 K, u
: o; q- ]3 J! p0 D- R- void TIM_SetCompareX(TIM_TypeDef* TIMx, uint16_t Compare2);
& ^4 t9 `. p" Y m2 U7.6.3 使能输出比较预装载:( l) {- M6 v/ y) | @
8 q* s7 H: t5 t
- void TIM_OC2PreloadConfig(TIM_TypeDef* TIMx, uint16_t TIM_OCPreload);
7.6.4 使能自动重装载的预装载寄存器允许位:- void TIM_ARRPreloadConfig(TIM_TypeDef* TIMx, FunctionalState NewState);
2 q- V" X/ {- R3 ~ k6 |7.7 PWM输出配置步骤(以TIM3_CH2为例):5 c0 u* f l3 {; h
7.7.1
4 w' F- v+ }: u$ }; l使能定时器3和相关IO口时钟:4 U: K% S& y: N4 d3 A8 \- y2 K
使能定时器3时钟:& x* R& `: C- l2 A1 X" w
- void RCC_APB1PeriphClockCmd(uint32_t RCC_APB1Periph, FunctionalState NewState);
使能GPIOB时钟:
: F8 m0 |( i& g- |1 I, Y: S0 b0 e# ^- f; N4 G; u# f" q
- void RCC_APB2PeriphClockCmd(uint32_t RCC_APB2Periph, FunctionalState NewState);
7.7.2 初始化IO口为复用功能输出。函数:GPIO_Init();
9 e+ {( P2 c; e
6 {: V ?) S0 E$ N# G8 C- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP;
9 X) @1 |" A2 u! t6 J7.7.3 开启AFIO时钟(因为要把PB5(对应LED0)作定时器的PWM输出引脚,所以要重映射配置),同时设置重映射。: B n$ O. e1 P% \- o. Z" Y
; d* p- B6 e; F- I- RCC_APB2PeriphClockCmd(RCC_APB2Periph_AFIO,ENABLE);$ {' H5 h5 v0 T' A: B
- GPIO_PinRemapConfig(GPIO_PartialRemap_TIM3, ENABLE); //部分重映射,即TIM3_CH2对应PB5引脚//
7.7.4 初始化定时器,ARR,PSC等:% R/ |" i& X: P) r s. @4 E
8 @" M A9 v; Y+ o, u) Q- void TIM_TimeBaseInit(TIM3,&TIM_TimeBaseInitTypeStruct);
G$ n; U7 Z: b& ~7 E1 W - //TIM_TimeBaseInitTypeStruct结构体包括5个参数://% B1 H* V4 z6 P6 m& z" c
- //uint16_t TIM_Prescaler; 针对预分频器寄存器(TIMx_PSC),值范围在0x0000到0xFFFF之间//
; x; R" F4 o# X, F/ j5 _/ Q1 z9 \ - //uint16_t TIM_CounterMode; 计数模式,前面已讲//. v" J, @. H0 j q; n
- //uint16_t TIM_Period; 针对自动重装载寄存器(TIMx_ARR),确定脉宽调制信号的周期,前面已讲//' S1 ]5 \$ A8 `8 Z# g
- //uint16_t TIM_ClockDivision; 针对控制寄存器1(TIMx_CR1)的位[8:9],设定时钟分频因子CKD,输入捕获用//
7 V9 L, O3 F& s& M. u- A; U - //uint8_t TIM_RepetitionCounter。 重复计数寄存器(TIMx_RCR),只有高级定时器才有//
7.7.5 初始化输出比较参数:
. Y7 v* v; R! J" S7 a5 A/ W8 d
1 r# w S5 u7 b2 _; i- n. v$ Q# [- void TIM_OC2Init(TIM3,&TIM_OCInitTypeStruct);
1 a. O2 s6 [6 ?) A# e0 R7.7.6 使能预装载寄存器:
' v! c8 N k6 c+ L6 p& C5 T$ J3 \
u+ ` f/ ~+ }6 B J' }7 X3 [- TIM_OC2PreloadConfig(TIM3,TIM_OCPreload_Enable);
, c# i$ r9 T- E" j - //针对捕获/比较模式寄存器1(TIM3_CCMR1),位[11],设置OC2PE值//
设计preload register和shadow register的好处是,所有真正需要起作用的寄存器(shadow register)可以在同一个时间(发生更新事件时)被更新为所对应的preload register的内容,这样可以保证多个通道的操作能够准确地同步。如果没有shadow register,或者preload register和shadow register是直通的,即软件更新preload register时,同时更新了shadow register,因为软件不可能在一个相同的时刻同时更新多个寄存器,结果造成多个通道的时序不能同步,如果再加上其它因素(例如中断),多个通道的时序关系有可能是不可预知的。
8 Y, \) E0 k0 V r P7 ^- e
6 \* x! A3 A. k3 z r7.7.7 使能定时器:- void TIM_Cmd(TIM3, Enable);
7.7.8 不断改变比较值CCRx,达到不同的占空比效果:1 m0 T0 }, i2 m) T) d
# C0 M9 l0 m& i& B- void TIM_SetCompare2(TIM3, uint16_t Compare2); //针对捕获/比较寄存器2(TIM3_CCR2),位[0:15],设置捕获/比较2(CCR2)的值//
* T" O8 R$ F' i- {/ P7.8 定时器PWM输出实验部分代码解读$ C5 N# p0 X g, V3 \7 r
7.8.1 timer.h头文件代码解读1 ^: |& v' u- T+ }1 P
3 ~: M4 F% C+ z( W- #ifndef __TIMER_H
! y' r g) Q: u; P6 _- K - #define __TIMER_H
+ K" B, K& r' x6 l" U2 r; L% k, z - #include "sys.h"$ D- ^0 D2 e; P
- //申明一个定时器3 PWM初始化函数,入口参数包括16位的arr和psc//
/ W! ^6 r# y* {6 G. L W. Q) ^+ P1 s - void TIMER3_PWM_Init(u16 arr, u16 psc);
) @$ S) W7 J# ?! }4 b( Q - #endif
7.8.2 timer.c文件代码解读( g3 ~: r. _$ D4 L/ E3 I
" b+ i( b( l" K1 I6 E6 [# Y- #include "timer.h"& {% q9 v5 v0 y5 x1 t7 {
- #include "led.h"
7 t' m& Q' g6 ] - //编写定时器3 PWM初始化函数,入口参数包括16位的arr和psc//1 [/ G8 V+ b4 w5 K8 S
- void TIMER3_PWM_Init(u16 arr, u16 psc)( P4 s7 K7 I' M$ Q7 A1 g0 C
- {
. l7 g* {2 }" E& Y9 O$ L - //定义三个结构体//
$ T- Y# O( {2 I3 G4 O; c$ s' B& V - GPIO_InitTypeDef GPIO_InitTypeStruct;
8 B E$ e# u- p& h - TIM_TimeBaseInitTypeDef TIM_TimeBaseInitTypeStruct;
( [3 o: B# w+ w; y - TIM_OCInitTypeDef TIM_OCInitTypeStruct;. Q8 ?+ m4 i3 N# U8 H
- //使能TIM3时钟,使能GPIOB时钟,使能AFIO时钟//
, p3 Q# \/ j+ d& j$ i" A - RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM3,ENABLE);% [$ H5 }; M) k! J3 K
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB | RCC_APB2Periph_AFIO,ENABLE);
( ]' E, C0 \* v2 t) l - //初始化GPIOB5为复用推挽输出,50MHz//% B X+ ?+ Y+ c' v5 Z9 h
- GPIO_InitTypeStruct.GPIO_Pin=GPIO_Pin_5;
- B% N; C$ w O: l3 M" O - GPIO_InitTypeStruct.GPIO_Mode=GPIO_Mode_AF_PP;& L4 _3 W' }7 k- i8 A1 e6 b
- GPIO_InitTypeStruct.GPIO_Speed=GPIO_Speed_50MHz;
- [& F, z( ^8 k5 C; E - GPIO_Init(GPIOB,&GPIO_InitTypeStruct);# `. v+ u2 i/ J" n2 F% h- Z u
- //*使能TIM3部分重映射*//" O$ u- q" Z3 R! m1 x8 [
- GPIO_PinRemapConfig(GPIO_PartialRemap_TIM3, ENABLE);
, ?/ \9 }) S# R - //定时器3参数初始化//
; |2 H9 W7 y+ `. w- b - TIM_TimeBaseInitTypeStruct.TIM_Period=arr;9 ~+ Y; I/ T; D6 A x3 P X
- TIM_TimeBaseInitTypeStruct.TIM_Prescaler=psc;4 b# ^& n4 W( s5 c0 r. g, ^% u2 Q
- TIM_TimeBaseInitTypeStruct.TIM_CounterMode=TIM_CounterMode_Up;
5 U- B8 t$ S' h6 O0 G e - TIM_TimeBaseInitTypeStruct.TIM_ClockDivision=TIM_CKD_DIV1;
3 y1 {& s. W) g2 d3 x- P - //*下面这行代码可以不写,值取0x00~0xFF之间,仅对TIM1和TIM8有效*//
. C* |& B, |9 z) J+ h. u* @: k - TIM_TimeBaseInitTypeStruct.TIM_RepetitionCounter=0x55;
. h5 y. E+ o, R% @+ `+ X) X - TIM_TimeBaseInit(TIM3,&TIM_TimeBaseInitTypeStruct);$ f" j4 V( o4 ]+ l& q9 I7 U* M
- //初始化输出比较参数//. O2 h5 ~; z4 Y
- TIM_OCInitTypeStruct.TIM_OCMode=TIM_OCMode_PWM2;' O* [' S) ?0 r, o' U/ }
- TIM_OCInitTypeStruct.TIM_OutputState=TIM_OutputState_Enable;, E% }8 P7 S+ o$ W: S' _5 M5 {
- TIM_OCInitTypeStruct.TIM_Pulse=100;
& R; [" }2 j9 z' o" g - TIM_OCInitTypeStruct.TIM_OCPolarity=TIM_OCPolarity_High;, f$ O, i. q( j3 }: R B6 `3 h
- TIM_OC2Init(TIM3,&TIM_OCInitTypeStruct);9 w# \& u, b* n/ E$ ?% n
- //使能预装载寄存器//& c- v: }* Z) x! B/ t: h& _
- TIM_OC2PreloadConfig(TIM3, TIM_OCPreload_Enable);
" c7 r, ^* A9 f - //使能定时器3//
2 l, ]$ O7 u. o# O) i& R - TIM_Cmd(TIM3,ENABLE);$ G1 t/ Z( z+ t, \
- }
: C/ y) b3 I. d6 I# D" B# b. e
z3 {/ F( Y! _2 @7.8.3 main.c文件代码解读
& Q/ J- I. T; j% F4 h& C& ^
5 q" B3 J& Q: P9 o- a( G- #include "sys.h"6 @: X3 |2 ^7 E9 v
- #include "delay.h"
0 }. t0 _( h, h; f/ @" [, @ - #include "led.h"
3 a1 b, \ K: H) ?' O& l' w - #include "timer.h"& r7 _) Y$ q4 [9 y8 o2 s
- int main(void)* Y7 _' y8 t, [6 h. z
- { ; i* u4 A! ]/ B# n
- u16 led0pwmval=0;7 t' L- E; M/ b+ l- v
- u8 dir=1; 0 I* z5 ]! r' i( d4 Z/ Z4 n" Q0 `
- delay_init(); //延时函数初始化//
" k2 j/ W1 h# U+ Z - LED_Init(); //LED端口初始化//
3 Z. Z5 N) M: |3 m2 I+ | - TIMER3_PWM_Init(899,0); //不分频,PWM频率=72000000/900=80Khz//, Q2 _% i3 a0 ~( O4 t5 t, w
- while(1)
# g X8 i3 B, L& Y9 x: I; ] - {* P! o- N& p/ o2 E
- delay_ms(10); //延迟10ms//7 y0 j/ W2 N8 T& }2 X
- if(dir)led0pwmval++; //若dir为1,则led0pwmval加1//
# y! [; A/ i5 A. e! H1 J5 { - else led0pwmval--; //若dir不为1,则led0pwmval减1//
: O3 _' A5 C; {$ \ - if(led0pwmval>300)dir=0; //若led0pwmval大于300,则dir为0//8 r8 d( C0 Y: F/ Z# [8 e
- if(led0pwmval==0)dir=1; //若led0pwmval等于0,则dir为1// ) C4 U5 S1 Z( J" `0 j3 h
- TIM_SetCompare2(TIM3,led0pwmval); //设置定时器3比较值,该比较值先由0升至300,再降至0,不断重复//
; V# {# s' v7 h5 g9 e+ }0 k - }
# T; Z2 @ I1 d8 l; [! o+ S - }
1 F' U6 a# n2 j% Y8. 实验三:定时器输入捕获实验知识补充; @& c# n, q* E9 W6 I
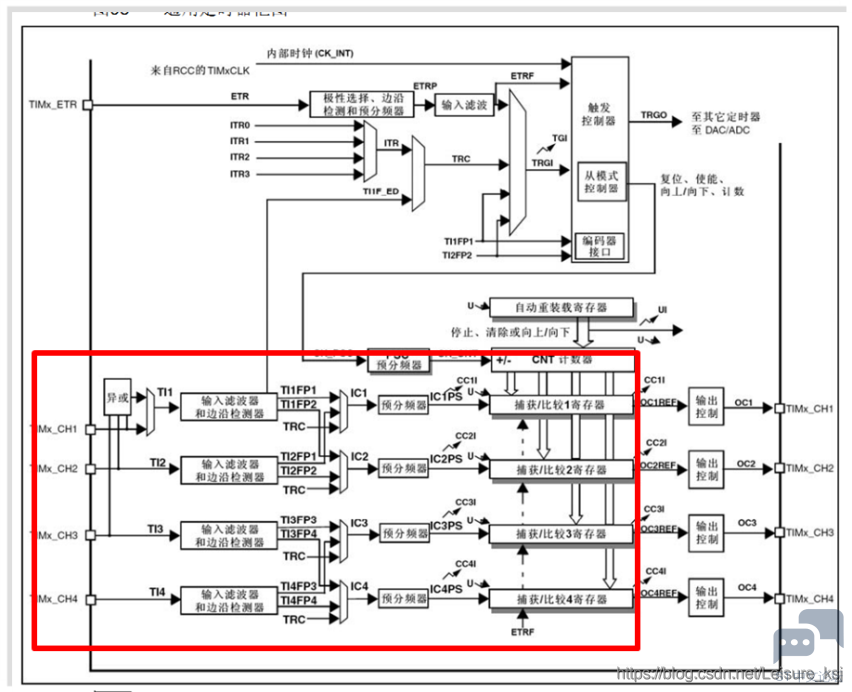
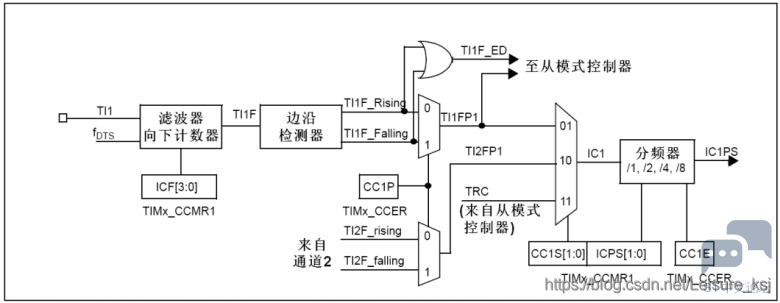
8.1 如下图,对应是左下部分内容。
5 A* z2 H! ], r8 q; |2 r# q7 a
& S# b" G0 m0 B/ h D( b3 f& e# _
 % x1 J5 [% H8 Y% u6 V1 T& @
& a: F6 t/ z. S" T上图红框部分细节展开:
* F$ B# ~0 d! s6 ]/ N% Z8 e
$ f( M# e5 u6 a3 [/ w2 d- L7 R: X
 8 f! J5 ?; b. X
: d9 t6 ^+ q6 s, p% ~1 P v以通道1为例:
0 L- Q% ^3 \: P2 G `一句话总结工作过程:通过检测TIMx_CHx上的边沿信号,在边沿信号发生跳变(比如上升沿/下降沿)的时候,将当前定时器的值(TIMx_CNT)存放到对应的捕获/比较寄存器(TIMx_CCRx)里面,完成一次捕获。
& F, p! ?* M# Q5 U0 q5 F( { y具体步骤为:
3 R3 A( r* K$ X! [8.1.1 设置输入捕获滤波器;
2 J8 l+ v% J. ]: D T+ I
2 J$ D- u) S2 _, G' G g3 t
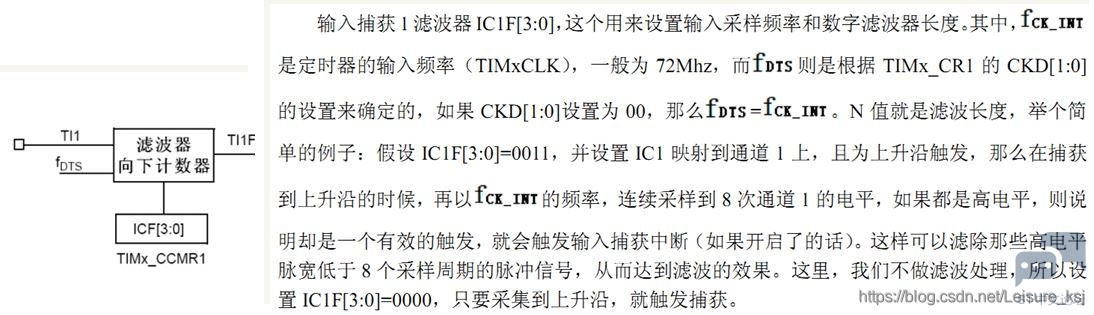 $ ~+ E J2 [4 D0 P* f4 n9 W! g; V
4 Y. |7 g& T- A4 r3 E涉及相关寄存器:1 N' G$ C3 M# z. J' f; `- B
TIMx_CR1控制寄存器1,[9:8]位CKD时钟分频因子确定fDTS频率;! U- o S+ z0 A! o
TIMx_CCMR1捕获/比较寄存器1,输入捕获模式下,[7:4]位的IC1F输入捕获1滤波器,确定采样频率及数字滤波器长度。4 |- v3 _2 F# {4 b) |( A' |
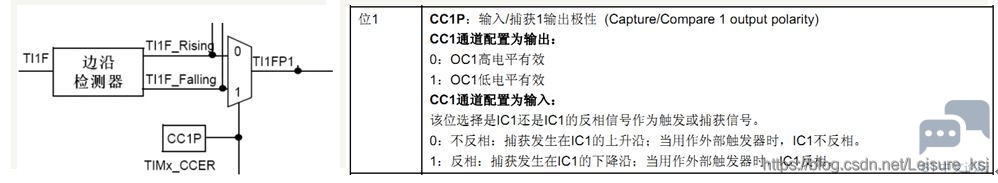
8.1.2 设置输入捕获极性;
7 i( p/ `3 |8 S' I$ w3 g- j
+ A5 m- m& k( C1 m Q0 b, @2 W
3 V" G0 b: g* Q8 E) q1 {7 B
* ^- T \ e W; d C) K涉及相关寄存器:
& t+ N, j2 W* |" gTIMx_CCER捕获/比较使能寄存器,输入捕获模式下,[1]位CC1P输入/捕获1输出极性,确定选择是IC1还是IC1的反相信号作为触发或捕获信号。
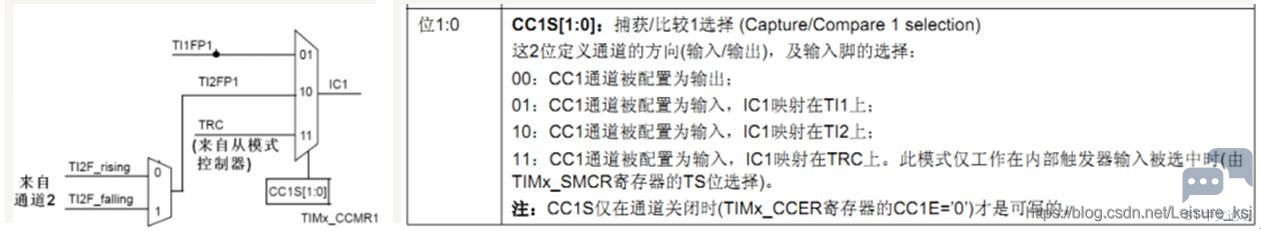
6 v6 V h* ]5 u' u" V8.1.3 设置输入捕获映射通道;6 @) ~& D% h4 T. Z v+ C$ w
- j; a1 H1 _2 U
$ L& b( l) [: A- z; e! D% f
! ^# H! {7 ^+ Z* q涉及相关寄存器:
! i# x! w3 Y. `9 P; m" JTIMx_CCMR1捕获/比较寄存器1,[1:0]位CC1S捕获/比较1选择,定义通道的方向及输入脚的选择。+ V+ j* ?& a3 }6 c/ c8 S
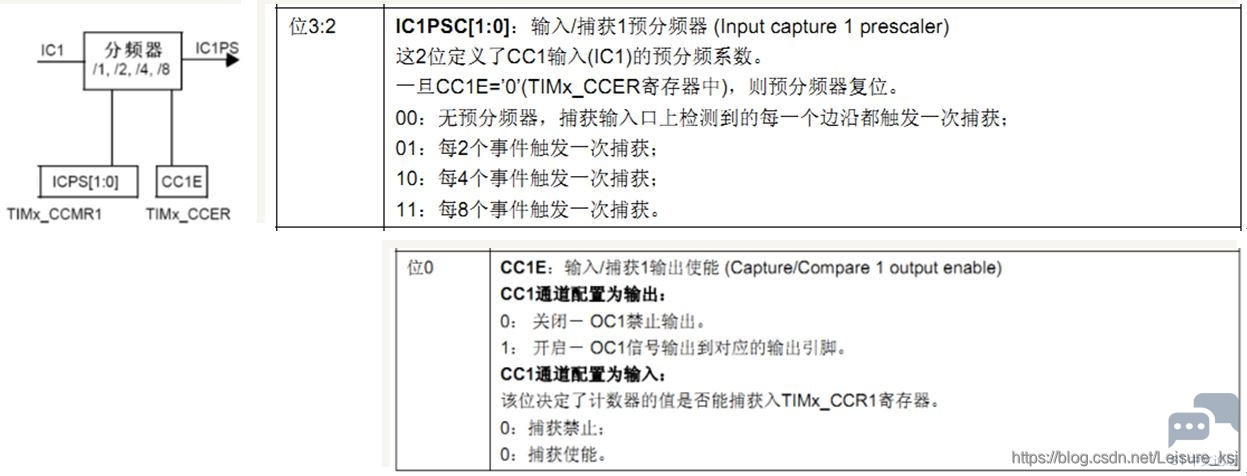
8.1.4 设置输入捕获分频器;2 }) t3 \1 O9 O
/ K$ \4 N% R3 Z8 n
1 ^7 c' f) I) h* ?1 K% p
! y5 d9 M9 v, J涉及相关寄存器:
# r! h0 N3 r/ O: }% H2 ~0 }& RTIMx_CCMR1捕获/比较寄存器1,输入捕获模式下,[3:2]位IC1PSC输入/捕获1预分频器,定义CC1输入(IC1)的预分频系数;2 i1 i2 Y1 D/ a. }# J
TIMx_CCER捕获/比较使能寄存器,输入捕获模式下,[0]位CC1E输入/捕获1输出使能,决定计数器的值是否能捕获TIMx_CCR1寄存器。
9 u. |- @9 S: d' v, p0 `
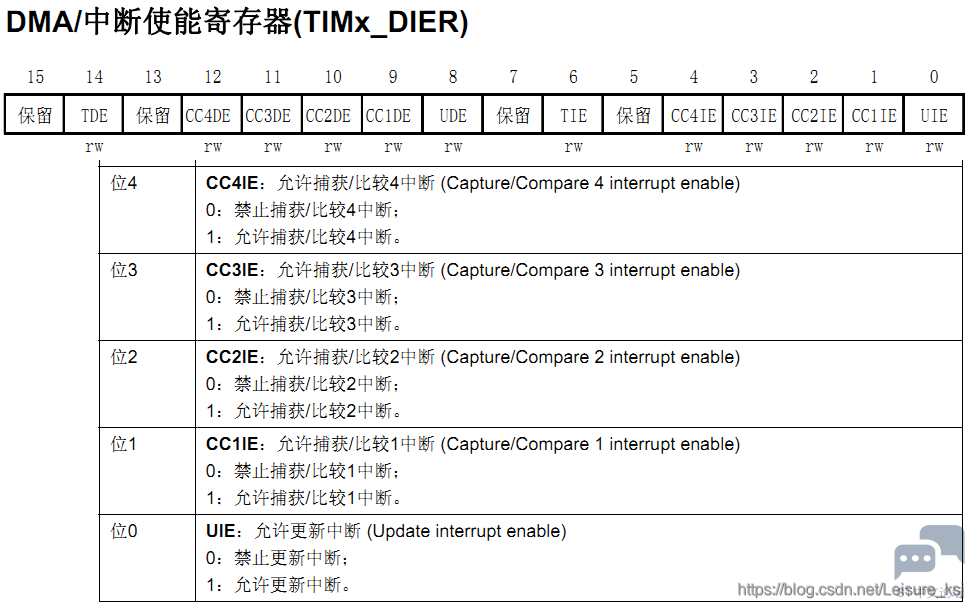
2 z% Y. n/ q( i; O- r# y! q8.1.5 捕获到有效信号可以开启中断;2 u) z+ A( ?+ `
* }# B+ e: Q$ w4 U' s
( I8 W' w7 D; ~0 W" k4 W- y6 ~# K2 ^1 m; ?4 [
涉及相关寄存器:
, C6 a# { X6 i+ wTIMx_DIER DMA/中断使能寄存器。, `; j X- h+ o% }8 q( S8 _' p+ q
$ W) d% H" O5 P9 i! E9 q4 J3 \
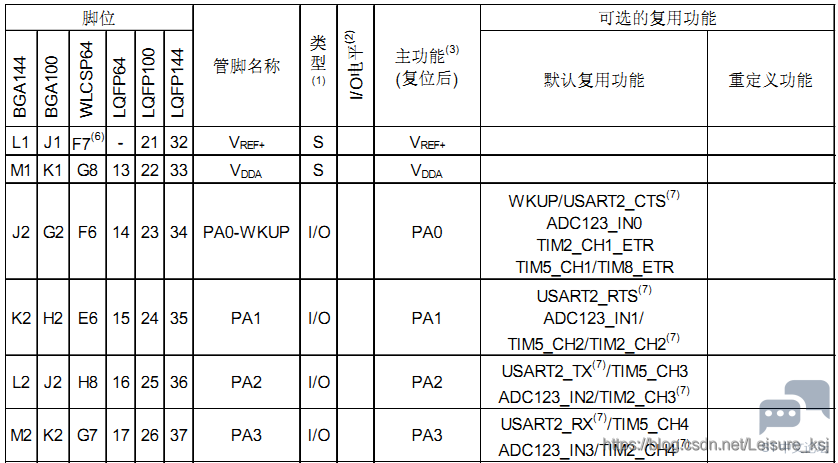
8.1.6 最后,看看定时器通道对应引脚TIM5为例。
# Z7 a& t" b. h4 e4 d% ]! ^! o$ D: [7 [& u" \$ H
4 B7 c/ A: L( h5 q% E: S* c F; k8 w9 J8 z4 K
8.2 相关库函数
+ s& s2 \+ d0 Q
- F& r$ ?8 ^ @1 h% X! J, w8.2.1 输入捕获通道初始化函数:
9 o1 j. L6 i! D% n0 e, y/ q( r3 S+ _) `' e! F
- void TIM_ICInit(TIM_TypeDef* TIMx, TIM_ICInitTypeDef* TIM_ICInitStruct);: c3 a5 u2 @) F7 d/ n* x$ U
- typedef struct+ Z8 `; l! |1 _ O
- {9 o& y5 s' ~* u" l6 q* j
- uint16_t TIM_Channel; //捕获通道1-4// $ w+ J6 ]0 n9 n7 P" D
- uint16_t TIM_ICPolarity; //捕获极性//7 q4 L& }8 J9 t3 N4 \
- uint16_t TIM_ICSelection; //映射关系//
! c7 k Q' q7 \ - uint16_t TIM_ICPrescaler; //分频系数//
. j# J9 E/ w& a6 ?& y) A e& \+ T - uint16_t TIM_ICFilter; //滤波器//
( n, R) u5 V# A8 S - }2 m9 P* A, \) X$ g) s
- TIM_ICInitTypeDef;
举例:
- s* T7 k! D- b2 K, \) Q) @2 M- {* F; _& G0 {
- TIM5_ICInitStructure.TIM_Channel = TIM_Channel_1; J4 B4 D/ b- o2 U9 g- b \( f
- TIM5_ICInitStructure.TIM_ICPolarity = TIM_ICPolarity_Rising;2 d$ S: j" m5 }6 @4 U+ f. V
- TIM5_ICInitStructure.TIM_ICSelection = TIM_ICSelection_DirectTI;
F( o) ^* _9 ?( Q' B - TIM5_ICInitStructure.TIM_ICPrescaler = TIM_ICPSC_DIV1;) c* Y, ]4 @$ T7 O
- TIM5_ICInitStructure.TIM_ICFilter = 0x00;
& s- q; l& K8 u4 c3 `5 P, Z9 ]# P' G - TIM_ICInit(TIM5, &TIM5_ICInitStructure);
8.2.2 通道极性设置独立函数:9 A" D$ I2 q$ O0 ]8 K
1 ]( p0 S) {+ z4 x
- void TIM_OCxPolarityConfig(TIM_TypeDef* TIMx, uint16_t TIM_OCPolarity);
U r3 ` d+ G7 _8.2.3 获取通道捕获值% c# c$ ]2 V5 k% p4 a2 R
k/ x8 x }" y# ^9 m# H4 Z- a& _* Z- uint32_t TIM_GetCapture1(TIM_TypeDef* TIMx);
K. n) W( d4 S8 B( E( |2 l8.3 输入捕获的一般配置步骤6 P1 Y' J+ n/ K v/ A& f
8.3.1 初始化定时器和通道对应IO的时钟;0 w9 ]: Z Q- ^# N) Y
8.3.2 初始化IO口,模式为输入,
3 f7 J* E4 N- j* s
- t# X8 f2 u3 E' B1 u+ B4 ?- void GPIO_Init(GPIO_TypeDef* GPIOx, GPIO_InitTypeDef* GPIO_InitStruct);
- {5 j5 w. d. Z0 `( a* ] - GPIO_InitStruct.GPIO_Mode = GPIO_Mode_IPD; //PA0 输入//
$ ~' P+ b5 U, e* A( o9 [7 I+ k8.3.3 初始化定时器,主要设置ARR,PSC的值:+ [. F- `8 s1 S4 E7 `
9 ~! `) A2 n1 w% ^% P2 c7 s# T5 f7 u
- void TIM_TimeBaseInit(TIM_TypeDef* TIMx, TIM_TimeBaseInitTypeDef* TIM_TimeBaseInitStruct);
8 E, S( ^9 x' t8.3.4 初始化输入捕获通道:# J: x9 r4 x% w2 I
0 v- t5 Q1 |/ |4 K
- void TIM_ICInit(TIM_TypeDef* TIMx, TIM_ICInitTypeDef* TIM_ICInitStruct);
9 s# d1 O5 B( G4 h# C# ~8.3.5 如果要开启捕获中断:
4 w% ~, Q' ^: R2 T d/ r$ u5 ?& {9 W. w
- void TIM_ITConfig(TIM_TypeDef* TIMx, uint16_t TIM_IT, FunctionalState NewState)
% J! E, O3 x3 U$ n5 n - void NVIC_Init(NVIC_InitTypeDef* NVIC_InitStruct);
" H& i$ D- v# a8.3.6 使能定时器:
* z% X, B# X1 r. n; x( a$ X8 E$ E- D. b( y2 X. ]/ \
- void TIM_Cmd(TIM_TypeDef* TIMx, FunctionalState NewState);
8.3.7 编写中断服务函数:
, t e, _7 m* [4 s m, i* n% L7 z
9 f/ g' b& g `6 g2 v9 o- s7 L- void TIMx_IRQHandler(void);
8.4 定时器输入捕获实验部分代码解读! U7 B! P, e6 c U
8.4.1 timer.h文件代码解读
5 W7 _8 m" z* f8 D1 W q
- ]5 y z( Q7 y% T) z! G' s- #ifndef __TIMER_H
$ X2 R% u/ u$ h4 e% i* U - #define __TIMER_H
8 ^' ~2 w* T4 p0 { - #include "sys.h": i/ b- g3 c W0 W% f4 T1 C
- //申明一个定时器5 输入捕获初始化函数,入口参数包括16位的arr和psc//* i* M* n* i9 c- W1 _2 Q
- void TIM5_Cap_Init(u16 arr,u16 psc);8 I! y q; f/ @ ^
- #endif
+ P# J2 v/ G5 i, C0 Q1 t8.4.2 timer.c文件代码解读,本代码将顺便解读库函数相关指令对应的寄存器操作。
$ c' _, u" R( S5 w% v. Y
1 e3 ^+ v2 f$ l) \. I( w$ e- #include "timer.h"% X2 r% v% I/ H
- //编写定时器5 输入捕获初始化函数,入口参数包括16位的arr和psc//7 D: X# X# M# {# m6 F$ d' k: U
- void TIM5_Cap_Init(u16 arr,u16 psc)1 O) G) f9 Q& }5 r4 s5 v# y
- { 6 u* @8 F1 d2 M: W
- //申明GPIO,定时器时基,定时器输入捕获和中断参数初始化四个结构体//. }! T) b# z: c2 W8 ~; _
- GPIO_InitTypeDef GPIO_InitStructure;
0 I S" s, K% N% y - TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure;4 w' W" ?9 _" N. a2 |
- TIM_ICInitTypeDef TIM5_ICInitStructure;
; {# z& A O$ h - NVIC_InitTypeDef NVIC_InitStructure; - |1 b0 u" K8 D6 ^
- //**********************************************************//* O4 @' S8 u& ~$ n" r
- //使能TIM5时钟,使能GPIOA时钟//
' m( ]+ O2 k; Q p% d$ o - //针对RCC_APB1ENR寄存器,[3]位,TIM5EN设为1,即定时器5时钟开启/// G8 A4 M* m1 P3 T# }
- RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM5, ENABLE);
. i1 {" s6 M6 h/ Q - //针对RCC_APB2ENR寄存器,[2]位,IOPAEN设为1,即IO端口A时钟开启//& }' h+ G1 O1 Q# d% G0 G# T2 Z
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA, ENABLE); 2 q4 p) l) e* U. S; \- e
- //**********************************************************// y0 Y+ H! J8 u, ~6 O2 v( m
- //初始化GPIOA,PA0,下拉输入模式//
" w: v4 I+ y4 \; c; n5 W - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_0; //选择引脚0
& y8 X( `! T) j. K" J - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IPD; //下拉输入
5 m. X. Z+ c: n/ V" K5 ^! G0 X: u- ^: D - //按照上述参数初始化GPIOA//
0 q( T' Y$ J3 \% h3 ~/ e: Z - GPIO_Init(GPIOA, &GPIO_InitStructure);+ f. o# z1 ]/ T. S
- //PA0至0,PA0对应WK_UP按键,按下给1电平,未按给0电平// # [( D! P* R' R: g% P
- GPIO_ResetBits(GPIOA,GPIO_Pin_0); % w4 o! x `% b" k
- //**************************************************************//2 ~( h' ~- }% i* b7 e! b, k
- //初始化定时器5的间基结构//
. A, i- H7 j: W8 d5 U - //针对TIM5_ARR寄存器,[0:15]位,取arr值,设定自动重装载寄存器的数值//
- ^1 P, z; c1 g - TIM_TimeBaseStructure.TIM_Period = arr;
5 D* m1 B+ [$ u0 X6 u# \: A( B6 v - //针对TIM5_PSC寄存器,[0:15]位,取psc值,设定预分频器的值//
! W. ^0 L7 K3 w6 c - TIM_TimeBaseStructure.TIM_Prescaler =psc;
1 v/ k9 L0 s) R2 T$ ` - //针对TIM5_CR1寄存器,[8:9]位,CKD设00,TDTS = Tck_tim//
$ D( a- Z; H0 _* _& f$ D - TIM_TimeBaseStructure.TIM_ClockDivision = TIM_CKD_DIV1; [9 F6 S- e) P8 C; H. A# K
- //针对TIM5_CR1寄存器,[4]位,DIR设0,向上技术模式;[5:6]位,CMS设00,数器依据方向位(DIR)向上或向下计数//& l* H& x( y& F! t q2 c; A7 k
- TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up;
& q: z" Q* X2 J/ v: n { - //按照上述参数初始化定时器5的时基结构//
: F' ~" f7 `; M. j - TIM_TimeBaseInit(TIM5, &TIM_TimeBaseStructure); " V% Z+ k6 ^! b j3 C
- //**************************************************************************************//0 @7 o9 D( l6 p. a& {, K2 x
- //初始化TIM5输入捕获参数//
3 i6 H/ s% G6 h+ ? - //选择通道1//" C7 f& T4 k' Z3 W1 ~7 W" E
- TIM5_ICInitStructure.TIM_Channel = TIM_Channel_1;
1 l; c; m3 b# K4 Z8 x8 s - //针对TIM5_CCMR1寄存器,输入模式下,[0:1]位,CC1S设为01,即CC1通道配置为输入,IC1映射到TI1上//
. ?" B( H- G. K7 J+ O. m. [8 C# T/ d - TIM5_ICInitStructure.TIM_ICSelection = TIM_ICSelection_DirectTI; 6 G: C9 ?7 _' g Q" J
- //针对TIM5_CCMR1寄存器,输入模式下,[4:7]位,IC1F设为0000,即IC1F设为无滤波器//
- x8 }& y& W. z2 E5 L - TIM5_ICInitStructure.TIM_ICFilter = 0x00; : ?6 m7 \7 U* H: J w4 o9 a$ Z/ q
- //针对TIM5_CCMR1寄存器,输入模式下,[2:3]位,IC1PSC设为00,不分频//% M$ k7 O% K* R% N/ u6 f
- TIM5_ICInitStructure.TIM_ICPrescaler = TIM_ICPSC_DIV1; 1 M( a8 @' O% @! k
- //针对TIM5_CCER寄存器,输入模式下,[1]位,CC1E设为0,即上升沿捕获//
; j1 @0 C+ t2 e/ N8 {1 d - TIM5_ICInitStructure.TIM_ICPolarity = TIM_ICPolarity_Rising; & H" A' h% ]& A5 S, p* S) d4 `
- //按照上述参数初始化TIM5输入捕获//% ~0 w$ r9 k4 s# y& L; b
- TIM_ICInit(TIM5, &TIM5_ICInitStructure);
) H! b6 [; ?2 [ - //*****************************************************************************//
j/ N8 A- t4 @ - //TIM5中断参数初始化//
U9 v$ N+ f m4 u* ] - NVIC_InitStructure.NVIC_IRQChannel = TIM5_IRQn; //选择TIM5中断//
: ^1 o# S' x: j& T0 U - NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 2; //抢占优先级2级//
* J0 c A7 A }/ c5 ?6 q2 m; A/ E - NVIC_InitStructure.NVIC_IRQChannelSubPriority = 0; //从优先级0级//9 l" R2 `- M# Z' ?1 j6 P
- NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE; //IRQ通道被使能//' F- T% Q1 O5 F z* V% }9 f% _
- NVIC_Init(&NVIC_InitStructure); # t0 ?2 T Q, z6 U. U0 O
- //****************************************************************************//
" k' }# i v! z8 \1 ^& o5 c - //开启捕获中断//
* V* o p8 Y& F$ F - //针对TIM5_DIER寄存器,[0]位,UIE至1,允许更新中断;[1]位,CC1IE至1,允许捕获/比较1中断//
- Y4 y9 o& K. i" q - TIM_ITConfig(TIM5,TIM_IT_Update|TIM_IT_CC1,ENABLE);
1 q R: d0 d" Y1 F1 L+ u - //针对TIM5_CR1寄存器,[0]位,CEN至1,定时器5使能// 6 `: Z4 z" A; i" D5 S8 I
- TIM_Cmd(TIM5,ENABLE ); ( i3 ?7 @/ M6 z$ m( F( H
- }# f, d% R8 Z* O$ u9 x5 A! U
- //****************************************************************************//% S a& s4 D2 q# L
- //下面开始编写定时器5中断服务函数//
9 H$ p/ I. o% {1 ^ - u8 TIM5CH1_CAPTURE_STA=0; //定义一个8位的输入捕获状态变量,初始化值为0000 0000//
9 H* X) q' k1 L8 U - u16 TIM5CH1_CAPTURE_VAL; //定义一个16位输入捕获变量//
! }1 P+ l, P; V+ S. D& N - void TIM5_IRQHandler(void)6 X6 ?: B! N0 a- g" {0 N- Z+ j
- {
% l5 E+ l, C+ B% Y8 H& } - //判断TIM5CH1_CAPTURE_STA的第7位值是否为0,即第7位为捕获完成标志//
( \7 X0 J1 A6 x: h: R( M5 k" { - //如果TIM5CH1_CAPTURE_STA的第7位值为0,则捕获未完成,if返回1,执行下述括号内代码,否则跳至最后一行代码//, U4 y+ _/ c1 L% G1 W# p
- if((TIM5CH1_CAPTURE_STA&0X80)==0)
% g |) T L& F - { - C7 }, V1 s ^. b) I c
- //更新中断函数代码,为计数器溢出时服务//- x3 ~0 P; ?; k. A6 l9 X
- //判断定时器5的更新中断是否发生//7 o1 k* P }* ~7 ^ E
- //针对TIM5_DIER寄存器,[0]位,获取UIE更新中断使能状态值;针对TIM5_SR寄存器,[0]位,获取UIF更新中断标记值//% u% f% b5 D% ?. t: V
- //当UIE为1,UIF为1,说明定时器5产生更新事件,if返回值为1,执行下述括号内代码,否则跳至捕获中断代码//
$ u- e2 o- |+ `% e: m' B6 s+ ? - if (TIM_GetITStatus(TIM5, TIM_IT_Update) != RESET) 0 s( {& \+ h# T2 ]! l* X5 d
- {
( b$ o7 L. X5 u3 u" a8 G' U" B - //判断TIM5CH1_CAPTURE_STA的第6位值是否为1,即发生更新中断之前,是否已捕获到上升沿了//
* `/ G4 A* T7 [' Z ]. ]! O - //如果TIM5CH1_CAPTURE_STA的第6位值为1,执行下述括号内代码,否则跳至捕获中断代码// & D# O5 f* L6 `3 w7 s
- if(TIM5CH1_CAPTURE_STA&0X40) 5 i6 \: u9 Y3 w8 p3 C
- { . j, @+ z9 t2 ]
- //判断TIM5CH1_CAPTURE_STA的第0~5位值是否为0x3F,即判断溢出次数是否达到上限//$ c: z$ f: b& Y: O
- //如果TIM5CH1_CAPTURE_STA的第0~5位值为0x3F,执行下述括号内代码,否则跳至下述else代码//* }$ t& }! Z: J$ T- J9 \$ A8 L5 r8 c( i
- if((TIM5CH1_CAPTURE_STA&0X3F)==0X3F) . K B* A9 p& S' j6 D) \$ y$ e
- {
% \; r' D+ w8 a: a - //强制输出捕获的最大时间//
* c( T2 I! {- ]+ a' N$ Q8 u$ J/ B - //将TIM5CH1_CAPTURE_STA的第7位值至1,将TIM5CH1_CAPTURE_VAL设为0xFFFF//
1 M% j2 z' P% T1 I5 [5 M* ^" f - TIM5CH1_CAPTURE_STA|=0X80;
! P" a U4 i7 g @9 t1 F - TIM5CH1_CAPTURE_VAL=0XFFFF;' {+ y7 Z0 _/ V, r E
- }9 k* Y* A, p6 N: K; _, K. D) G
- //如果TIM5CH1_CAPTURE_STA的第0~5位值不为0x3F,则执行下述else代码,TIM5CH1_CAPTURE_STA值加1//
0 x, u" H5 G5 U2 G, A" ^ - else TIM5CH1_CAPTURE_STA++;
8 w- P) \7 J+ ~+ G5 H8 g - }
2 e) \( R0 c% l& A - }
" x) t# X0 O, a: l7 k - //捕获中断函数代码,表示捕获到上升沿或下降沿//
9 G/ v# @# K) E4 [! h+ A - //判断定时器5的捕获1中断是否发生//1 ^' K# }6 M/ h, s4 O* P/ X5 B
- //针对TIM5_DIER寄存器,[1]位,获取CC1IE捕获/比较1使能状态值;针对TIM5_SR寄存器,[1]位,获取CC1IF捕获标记值//
8 C5 t. x* i; g9 o) U - //若捕获1发生捕获事件,即捕获1中断发生,则执行下述括号内代码,否则跳至最后一行代码//
3 H2 c$ N( n/ n) W. m - if (TIM_GetITStatus(TIM5, TIM_IT_CC1) != RESET)
- q% p9 @. v) }6 f0 B - {
& T2 u0 n, U$ a) s - //判断TIM5CH1_CAPTURE_STA的第6位值是否为1,即判断再此之前是否已捕获到上升沿了//) A2 \( k4 G2 O+ t" l% f- G
- //若TIM5CH1_CAPTURE_STA的第6位值为1,则之前以捕获到上升沿,本次是下降沿,即完成一次捕获// / G5 Q! f( f4 z. [( X0 d
- if(TIM5CH1_CAPTURE_STA&0X40) " z2 j: y; s8 X' G, t$ ?
- {
i! g( Q- @. |4 Q - //将TIM5CH1_CAPTURE_STA的第7位值至1//2 \8 E2 F% e. t+ x7 L1 m1 N6 U& t
- TIM5CH1_CAPTURE_STA|=0X80;
/ E4 @; I% T; E# ~: k6 A - //将TIM_GetCapture1(TIM5)函数的返回值赋给TIM5CH1_CAPTURE_VAL//
, K7 k' o+ p" s7 Q2 M6 H - //针对TIM5_CCR1,获取[0:15]位的值并传至TIM5CH1_CAPTURE_VAL//
- M A+ E: k' n$ L# w( v: a - TIM5CH1_CAPTURE_VAL=TIM_GetCapture1(TIM5);
+ O' o' T- y* | - //重新配置极性,为上升沿捕获// 4 h8 f$ L0 O$ K) Y3 ]2 p" E/ o4 S5 a
- TIM_OC1PolarityConfig(TIM5,TIM_ICPolarity_Rising); //CC1P=0 设置为上升沿捕获//
# t; j, b) }, y+ a2 @( n6 G9 A - }
! h& [2 s# F m - else //本次捕获的是上升沿//" `- _# r; P) K5 ^; q$ P. A0 b! r7 b9 V
- {
* W, B# _ B, \ U; g7 X - TIM5CH1_CAPTURE_STA=0;
: l4 v. U2 w1 v - TIM5CH1_CAPTURE_VAL=0;$ ?" n) J% I6 b" H5 l
- //针对TIM5_CNT计数器寄存器,[0:15]位,全设0//
" P. g. C4 P* j# d - TIM_SetCounter(TIM5,0);9 K0 C8 h- @' }/ s
- TIM5CH1_CAPTURE_STA|=0X40; //标记捕获到了上升沿//
9 O7 ^* m9 U: S9 o) x - TIM_OC1PolarityConfig(TIM5,TIM_ICPolarity_Falling); //CC1P=1 设置为下降沿捕获//
6 V/ y$ \4 W+ T6 W+ @; k7 ^2 z - }
; e- l; l$ E" g6 a0 D1 K8 f8 ^; c - }
E! O9 G& |1 |/ V" E# Q - } ' d& t) G' k% r( t! C' i- p
- TIM_ClearITPendingBit(TIM5, TIM_IT_CC1|TIM_IT_Update); //清除中断标志位. O5 _8 t' [. y* Z
- }
8.4.3 main.c文件代码解读
# o& [) n) w2 A4 }$ o1 b, G( s. U |, W. D7 u: N% N
- #include "led.h"
/ ?; w5 P1 h+ W+ n - #include "key.h"
3 y1 Z4 j6 p2 V* {; }; V5 ? - #include "timer.h"6 D. N; ?8 `. }
- #include "sys.h") X# I* b* K, s$ o4 p- X
- #include "delay.h"+ O# w, {# Y: m: p# J
- #include "usart.h"
6 ^. m2 K3 B D0 r - //下述两个变量已在timer.c文件中申明过// w( n5 M, H1 d( u& p1 h
- extern u8 TIM5CH1_CAPTURE_STA; //输入捕获状态 5 g+ n2 H L8 K8 T' Y6 Z
- extern u16 TIM5CH1_CAPTURE_VAL; //输入捕获值
! @" ]' v7 A0 h6 o& k - int main(void); e0 E" ?; H' O
- { ) N8 f' ?' t" }0 }
- u32 temp=0;
; r, o: u+ r! N0 P: u2 u9 U# h$ { - //设置NVIC中断分组2,即2位抢占优先级,2位响应优先级//
8 V& F" x' H2 S( _+ ~. x - NVIC_PriorityGroupConfig(NVIC_PriorityGroup_2);
7 L# J5 W6 `; h6 c) j5 a" t - delay_init(); //延时函数初始化
: x4 t1 R/ J2 j! a; {* v* _" J$ o - uart_init(115200); //串口初始化为115200' }# q$ x2 [% R# y7 s
- LED_Init(); //LED端口初始化 1 b6 m5 e$ Q* v5 _1 e
- //初始化TIM5_Cap_Init(u16 arr,u16 psc)函数,arr=0xFFFF,psc=71,即以1Mhz的频率进行计数//8 e5 |: q: m* |2 j* B
- //1Mhz计算来源:下述函数中,有针对TIM5_CR1寄存器[8:9]位的配置,即CKD设00,即CK_INT频率与CK_PSC频率一样//5 ^9 U9 [2 s0 s
- //CK_PSC频率除以psc+1=72,即获得CK_CNT=1Mhz,为什么+1请参考STM32中文参考手册,14.4.11预分频器TIMx_PSC//
2 X) b- {4 O* b4 n1 E - TIM5_Cap_Init(0XFFFF,72-1); 7 E2 V/ C1 Q& c1 a5 Z- C
- while(1)
# f2 E2 p/ ~$ L5 r$ Z( g - {
( ~5 m' Y+ e7 E7 M, p9 | - delay_ms(10); //延时10ms//
5 h: J- h0 i" h4 b: S: m1 E - //判断TIM5CH1_CAPTURE_STA的第7位值是否为0,0x80即0b1000 0000//
q3 h' ?$ x: X' @ - //如果TIM5CH1_CAPTURE_STA的第7位值为0,则if返回1,即成功捕获一次上升沿和一次下降沿,执行下述括号内代码// % w1 C) D/ v" y- b) r8 q
- if(TIM5CH1_CAPTURE_STA&0X80) ( `9 D Z: U+ t: a$ k! ]
- {
, ~' C& R& ^' s/ ~8 K8 s - //将TIM5CH1_CAPTURE_STA的第[0:5]位数据传至temp中//! t4 B: Q3 u2 A0 f5 |
- temp=TIM5CH1_CAPTURE_STA&0X3F;
3 l2 ^! o- e7 Z - temp*=65536; //temp的最小单位对应65536个计数时间总和//& b$ o4 v, f( ^; J6 F
- temp+=TIM5CH1_CAPTURE_VAL; //TIM5CH1_CAPTURE_VAL的最小单位对应1个计数时间//
4 }( [3 _8 a7 y8 ~! w) L - printf("HIGH:%d us\r\n",temp); //打印总的高电平时间//
0 }0 l2 W0 S& p0 q* V9 { - TIM5CH1_CAPTURE_STA=0; //开启下一次捕获//
3 P+ S+ k5 }8 h- u! t0 ^8 u2 ~ - }
& k* I/ ]" u4 g% I% @ v - }+ w8 S( Z7 s y! ]5 _/ Q2 |% t4 O
- }
% w6 `% R' I& P+ C' z% n8.5 定时器输入捕获实验代码缺点,从timer.c文件中也可以发现,每次捕获的上升沿至下降沿的时间间隔不能大于某个最大值(大概4秒多),否则将强制输出最大时间,并开始新一轮上升沿捕获。
4 I! Q0 r0 x* n6 [8 j9 L# k3 _$ z————————————————
- i/ Q2 y q6 H- c( r* g' q版权声明:天亮继续睡" ?3 ?8 R" n5 A9 c( F8 q
4 u1 I; ]+ r4 S4 A2 T
1 Q, N! e0 Y J8 J4 l5 ?
|





 STMCU小助手
发布时间:2022-11-21 18:00
 微信公众号
 手机版