|
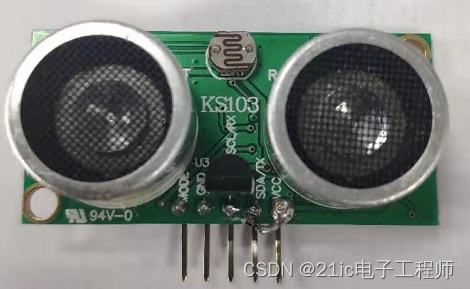
本文介绍基于STM32F407的KS103超声波模块的使用,包含使用注意事项以及代码配置,同时会附上本人在开发时遇到的问题以及解决方法。 . Q4 ?% b. O' y& C3 _5 x
 - G) E1 f8 x1 `/ }# V d
! d* w- r3 e6 Q: u, }2 c- q. j
6 |( e, s9 s1 [KS103模块使用串口/IIC接口与主机通信,自动响应主机的iic/串口控制指令。
$ {, z1 M- w& H( P6 D) F( t2 n包含温度补偿的距离探测,同时可以在1ms内检测光强。6 \& N# j! b- `, l; v' T
$ \: Q! h2 ~+ i. Z" e探测范围 1cm~800cm及 1cm~1000cm(10 米)' Z @& @4 [2 f) p5 A6 f# c. C* |
5s 未收到 I2C 控制指令自动进入 uA 级休眠,并可随时被主机 I2C 控制指令唤醒
Z( i" n& K, E; d* ^/ tTTL串口模式
3 X" |6 n* M9 _/ o9 g. j& j. _在 KS103 上连线引脚上标识有:VCC、SDA/TX、SCL/RX、GND 及 MODE。模块在上电之前,MODE 需要接 0V 地,上电后模块将工作于 TTL 串口模式。如果KS103在上电后再将 MODE 引脚接 0V 地,模块将仍然工作于 I2C 模式。因此,TTL 串口模式时需要 5 根线来控制,其中 VCC 用于连接+5V(3.0~5.5V 范围均可)电源(1),GND用于连接电源地,SDA/TX 连接 MCU 或 USB 转 TTL 模块的 RXD,SCL/RX 引脚连接 MCU 或USB 转 TTL 模块的 TXD 。+ }# a7 m/ d3 u( w% o9 D
. s. E4 r4 ^ E
在使用时最好使用5V标准电压,电压低会影响量程。- I0 |# s$ C* A- u/ T; o7 E
新到手的模块默认串口地址是0xE8,可修改。
2 U% F$ \/ p4 Z7 E0 y% G这里本人被坑了,因为我到手的模块是别人用过的,被修改了地址但是不和我说,就是调试不出来。0 o: b$ l) C( y" P8 Y. E; Y% P% u
当然也是我偷懒了,模块在上电的时候背面的LED会闪烁,告诉用户自身的地址,我没在意。上电后快闪两下是代表二进制的“1”,慢闪一下代表“0”,一共八位,盯着记录就能获得其地址。
$ s( O: u0 P, S0 A2 C& K串口模式很占用串口资源,我并没有使用该模式进行开发,仅仅使用了官方的上位机进行测试,鉴定模组的好坏。
- K8 f/ q: P9 l& z" u) ~1 `" Y 7 y0 f( x) \6 S F2 l) g6 _$ @ ^
; _; k3 O" q: V* ]. W! r' y
确认模组没问题,选用IIC接口进行开发,这样一条总线可以挂载多个模块,只需要总线寻址便可。
# H, n8 f, M* {5 H+ mI2C 模式( N# g5 t2 Z9 W( p2 F
在使用iic模式时,硬件需要注意几点:; q0 {7 f& m8 [1 S- W/ W
SCL 及 SDA 线均需要由主机接一个 4.7K(阻值 1~10K 均可)电阻到 VCC ;
* M+ h9 }' x; a% OI2C 通信速率建议不要高于 100kbit/s (因为模块的iic最大速率只有100K)。0 P n: Y/ |- p. C7 f6 a1 |8 P
直接从代码开始:, i, i4 R. | I* P: [. O
因为对速度要求不高,而且为了移植方便,采用软件模拟iic。其实为了偷懒,模拟简单呀。4 q2 |! ]1 ~5 Q9 w* Q# e
老规矩,初始化iic。
- void IIC_Init(void)5 F) H% p+ x4 h4 B( g+ u( r
- ! b. e) G: v2 G# k
- { 3 ^3 l; ~) @& ]7 t% X' U
- ' m8 p; `2 o" D z+ D H. n' N
- GPIO_InitTypeDef GPIO_InitStructure;
' Y1 Y) O0 j6 n -
@; i# d) h. e; X* h% A; a - ( J* k0 b' e- @+ }' P5 o: B
-
+ B/ f' ]3 K: p) R( `6 I - RCC_AHB1PeriphClockCmd(RCC_AHB1Periph_GPIOB, ENABLE);//使能GPIOB时钟$ k& Y+ r* G' m1 B1 y
- 9 X6 N6 }* @' |
- " q P, ]# ~6 o2 s/ c# R
-
9 U$ k1 N! j# v - //GPIOB8,B9初始化设置1 B3 R y# {1 G! G6 k4 \
-
4 Q- c8 ]4 R! M: @. o - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_6 | GPIO_Pin_7;' u- G0 Y$ n$ o6 v2 d; _) [
-
/ x4 h* o- V+ G2 @, w# T k; i - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_OUT;//普通输出模式
6 R- X/ B- N; B" X, h/ G -
* W. q# ~2 c$ r - GPIO_InitStructure.GPIO_OType = GPIO_OType_PP;//推挽输出
4 g$ e) f+ g% V6 {3 d - 9 Q2 `( a6 h( M7 @2 J
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_100MHz;//100MHz
! J: H" m. r- D5 o t9 M! X3 Z -
; B2 b& f `# n - GPIO_InitStructure.GPIO_PuPd = GPIO_PuPd_UP;//上拉1 g. {/ z4 u9 ]9 ~* U6 E3 h
- 8 M4 \# b2 M+ Q0 r; a
- GPIO_Init(GPIOB, &GPIO_InitStructure);//初始化
/ K( v4 e9 d6 K$ t* N/ Z+ X -
+ a2 ?# C) d9 a! Z - IIC_SCL=1;
8 s# k2 C- l, x3 f - $ D0 {. w$ y C2 t- E
- IIC_SDA=1;1 \1 V0 L# r. o8 h/ ]) b# L' v- g6 W
-
" A8 Z( G: Y3 H0 ^ - }

4 O' z7 i" Q- B1 A% K
. A+ B+ } f) ~4 f
写iic控制函数,老掉牙的东西,全网都有。 - //产生IIC起始信号
+ S9 P9 J7 \0 _ -
: C2 g8 p/ e9 W: n* T2 Z) ]# [ - void IIC_Start(void)6 _* X2 R; y0 U4 }
-
' H9 Q8 w* J8 W( l5 l - {1 d) r7 D8 Y$ v% `9 P
- 7 m) i5 ]+ Z. s+ j- u/ o
- SDA_OUT(); //sda线输出
' R0 ^+ t5 m2 |# M. k5 B- j - ' @( c) _/ P/ s# t4 K9 B0 ~$ p+ u, k
- IIC_SDA=1;
# D5 d0 g( m% m/ ^( }) u - 3 g3 Z' A5 H' [% N9 n3 [. u
- IIC_SCL=1;# `! N1 F- V% c' o* n* b
- 0 i& Q$ D2 ~ _
- delay_us(10);
! ^6 |8 t* p9 x: {$ E7 S& u" Z - 2 b8 x$ n: w& ?: p9 _
- IIC_SDA=0;//START:when CLK is high,DATA change form high to low
7 C! m! ~6 B; u: `* q( T+ W - ; E9 D3 ? `/ Q
- delay_us(10);6 @6 `# z+ E, e1 y7 P! n5 j
-
+ q3 o5 a+ k$ y) _. P2 { - IIC_SCL=0;//钳住I2C总线,准备发送或接收数据 8 w( b+ t+ A) x( ]# ^( e. `) i
-
0 i; B' e- w0 b( \. h - } / ?- T$ P4 t) q( ^
- + Q' u/ d2 z u+ N0 b' T
- //产生IIC停止信号
7 V" |3 Z' k9 o) g$ z' {: E -
6 j2 t+ r6 w$ U- P; w - void IIC_Stop(void)7 C0 L, C3 H. m4 o: x' }
-
6 A0 S. A9 d2 x7 j: N - {
. l6 j5 i. K4 I' Y - ) K# k9 N6 Z. {6 a; X& W6 U# k8 G
- SDA_OUT();//sda线输出/ d! E7 n4 q7 B/ ?1 m7 h6 X
- ( `! C+ o' ]8 o. {" U( J
- IIC_SCL=0;
% L$ B' y& ^7 d) g& Y0 e - 7 s! I% k) G) S7 }- T$ m; Z9 C
- IIC_SDA=0;//STOP:when CLK is high DATA change form low to high T: {/ @/ n( q X$ h1 p5 z. N& ~
- n) Q* _, J3 w5 X5 X' ]. `6 C
- delay_us(10);
1 s7 q: ?: c/ i$ A4 q& z -
" x6 o: Z4 E7 D; f1 ? A1 ? - IIC_SCL=1; * f% f9 h9 s; U7 z
- 9 ^. l5 v' t, T w$ h( H, [
- IIC_SDA=1;//发送I2C总线结束信号& _, M# q# p" M+ q/ [, u
- Q. g, w7 ?1 j, [9 g& q0 _
- delay_us(10);
' q9 V( U8 }2 J8 V* T -
/ Y9 K: p" K/ I1 W" {' P - }
$ L# q5 _: A$ U# Z5 a9 ] -
" U: E* G' B$ j/ J - //等待应答信号到来# j; m+ ^+ E6 i
- @. o3 A( N9 G! j
- //返回值:1,接收应答失败
1 G0 H& E K) \ -
) @" ~3 C6 U5 g T+ z4 G* R - // 0,接收应答成功
0 ~; [8 j8 X4 K4 d% r2 N -
4 \" F2 c \) j5 N1 {3 V - u8 IIC_Wait_Ack(void)# f+ g* v& j( K% M& P, c# C
-
3 o. a, p5 l' w& n - {
( k/ W2 D F* t - / J1 H; u) U- b1 p b# N
- u8 ucErrTime=0;+ G5 q, L) A/ \! |: `
-
, |! t; ?$ ^' i0 l4 S& Z# a - SDA_IN(); //SDA设置为输入 ' s5 R* ?% }/ p7 a, B* F
- ! o" h8 s/ C9 C3 C# f; B# u% i
- IIC_SDA=1;delay_us(6);
8 n* h. G( E/ P! H -
9 [' J0 Q# A$ t6 ^: j5 e) Z - IIC_SCL=1;delay_us(6); " Y" i& |# s$ k; l
- 1 o D# Z' g I2 o
- while(READ_SDA)& @& @1 q- ]1 [
-
4 K: @ K# X& W/ `; {, q - {% Z3 {5 S7 v) u. Y3 R9 p2 u, T
-
( X5 h6 }+ e p# q* v' e4 r - ucErrTime++;
9 o! w- w( H% |/ y -
# h3 t2 g/ A3 a8 s0 ~ - if(ucErrTime>250)3 m* h5 ^& `$ w1 _
- * d8 I' n1 ]* q( o
- {
! [7 I2 f& W1 J/ S" `' D7 z, y/ a1 ? - s7 n) o* z$ {1 q
- IIC_Stop();1 N( O4 G6 m% C
-
/ j6 f7 M; i+ m/ Q1 m' f - return 1;
! L: k. B- j. i: n -
: ]& Z3 n; f9 G, M/ h4 M - }! t# r6 i8 p; @* L" S( N8 O1 T
- . s+ ^; h$ m. g2 u- C
- }
! L |6 i$ ~. _/ C4 \7 ` -
. W# G& ^! H% G; n- \' u: s# j - IIC_SCL=0;//时钟输出0 ( ~* O3 i" X5 E: \
-
- n' y, N \" D& ]7 r - return 0;
- f9 }$ G; a, D6 r -
% `6 B+ w8 X3 ^ ` - }
S& x$ ^- s- H7 i2 ? - 4 J( U, V* o1 i4 f3 h+ p X
- //产生ACK应答
/ f! x1 ?( v6 x! o2 W5 q% t& z$ T -
# D/ Y; ^# J/ ~5 E - void IIC_Ack(void)7 g- p0 ?: F2 ~! O( k H8 g
- Z( n0 k( O4 a7 k
- {
1 O* `- @$ G' M* u- z" q- @ - # q9 Y, z3 S6 E" l/ O. p8 [
- IIC_SCL=0;/ w: W/ b5 z) N; m
- # V& Q- N- V, x2 V X j% R' {, L
- SDA_OUT();
3 x& o8 F k/ V4 d2 [( L2 ? - ; t' M, o- q/ z! ^& G4 }5 P- W
- IIC_SDA=0;5 ?! m( d! g0 F2 F3 u: K$ |
-
$ r, w/ E0 t% x( F" f& v, z - delay_us(10);8 C3 Y1 F+ V2 R. s3 |9 ]
- , X3 K2 T, a* `5 E# B7 \
- IIC_SCL=1;
$ p( t! s p, ] n; z -
8 P( ]" g2 \: Q6 F3 v - delay_us(10);7 X+ f! G- W/ _
-
6 i! [, r) U, Y, \ - IIC_SCL=0;
4 J: J& r5 i, J0 x - 0 A# r2 b2 k& i7 g6 D8 O
- }& g% C0 ]3 Y: z
- ( M3 x! @; z7 }- c) N
- //不产生ACK应答
+ @, n) Q6 R/ G' M+ j- I: ^* g -
( B2 j5 U; Q1 X - void IIC_NAck(void)5 q9 Z8 H2 w; A8 N7 ~% I
- 1 C, _3 w0 V3 B1 u
- {
. ?& p; Y% w* d0 v -
7 H" s' T7 ~" z. U7 X8 b3 j - IIC_SCL=0;
: j- \# X; `. \5 H# c) f - 6 ~' @. W ]+ F
- SDA_OUT();
# @: q1 u# b: c8 p: s/ `% [6 ~6 O% Z6 l - : [* X- G+ v0 }. e
- IIC_SDA=1;
% D8 e) I/ Z" G0 H4 A8 Y4 s -
2 O3 M# \5 J* B/ i+ e: z - delay_us(10);3 }+ q5 u: s( Y X- P& l
- 7 N$ \, I. M: D( H: p- Q3 E& q( H
- IIC_SCL=1;
' F) m/ [* F2 X# Q -
' l" H- H' H; \- j. Q - delay_us(10);8 ~" q* ?: H* A& B) Q; m8 U, T
- . r5 [/ r6 Y. b# L( B A6 N
- IIC_SCL=0;# h" a, I2 G, C$ Y/ o
- * k8 T' K& E7 M. ~) C: l
- }
- H( I- L0 B0 g+ L7 y, c0 }3 }9 a - # \$ ~8 G/ s; }+ ~0 m* v' @
- //IIC发送一个字节
, z2 B# h5 ^4 O! r. F -
5 Y+ g* f- i8 U) p, ^/ v1 u2 h - //返回从机有无应答
4 I) ]0 B% k# s: ?" L K - - f$ ~7 M$ W2 D: t
- //1,有应答
1 v4 Y5 t" ~) g2 b -
4 `/ C1 ]+ c) q3 e, \5 q4 ~7 v - //0,无应答
- ]9 h/ c4 i& b: S7 I - , D6 O6 r& t9 {5 c# `7 v
- void IIC_Send_Byte(u8 txd)- O' W2 ?7 h* z2 E, s5 a9 i
-
* m2 H# }$ n6 o: g$ c8 x0 `# \ - { 7 f" \! ~* J+ i6 _
- ' d8 q% \! O, ^" i% C. e1 w0 m: t
- u8 t; + R0 n4 [. U# Z# ~& w6 P( y
- + p( c- W0 r" e- \, B( D0 C
- SDA_OUT(); * d, ]% }. w T3 o L- A
-
/ a3 n3 Z* C. h' S, N - IIC_SCL=0;//拉低时钟开始数据传输
6 G+ O5 A9 b: Z* V -
0 `/ s6 e% g3 ^0 O - for(t=0;t<8;t++)
: h& Y, M- Q; r5 S - & N0 ]: j6 ~$ J* d; Y/ l4 s7 ~
- {
: j @ u. v' w' I -
' I6 `9 N) j& } `- x. H - IIC_SDA=(txd&0x80)>>7;
1 m! c* r- ?$ g5 t { - : D3 a9 A# k% o( J
- txd<<=1;
1 g6 ^1 s7 J) D6 P/ X - ; o: m# ?7 \" T( x* F3 b3 K; c, J
- delay_us(10); //对TEA5767这三个延时都是必须的
. N G; m+ X7 ^0 T3 [+ \0 v - / V& L- V2 w/ C" i; t) J/ I' G4 q
- IIC_SCL=1;8 G+ Q" L% ^& a3 m7 i5 U: S, t+ S: [
-
3 E# ]! s( w* q& {( |6 w - delay_us(10);
1 {! E0 m& F* Z0 U! Z - 6 E1 W" Q) V9 Q8 |# A, g
- IIC_SCL=0; $ k: ]6 N# |" ?' M- h
-
u' B, ~/ U# h - delay_us(10);
! T, Y% {0 M" q" r* o -
5 D" o) x# \8 v - }
+ q% z B* X3 a/ c# K9 x& u -
3 T3 q8 C* F% V0 P - } 7 d4 s+ D _4 @* S4 h
-
# S+ g, K1 i% I" j g - //读1个字节,ack=1时,发送ACK,ack=0,发送nACK 3 }1 m' [& i1 a1 V- k6 e/ T
- % X& l$ Y. |$ R6 {, G7 ^4 Y$ T7 J
- u8 IIC_Read_Byte(unsigned char ack)* p! `/ Z3 y; m/ ~
-
) N4 I$ _6 g3 P9 k - {
6 w- n( S' h, J& K- v% Z* F+ h0 z" V" \ -
9 ]* a7 G, X. j# C8 `$ N - unsigned char i,receive=0;8 ^+ n6 x/ l$ o, G
- 4 i6 h: K" _3 N' y1 B
- SDA_IN();//SDA设置为输入. U% s: ?3 K6 |% m. P
-
/ x: d$ f& h. S/ W9 h8 \7 J% g- r - for(i=0;i<8;i++ )! k4 M1 u1 M( ]# Z1 g; P0 T; b+ R
- 0 w% n& m: ]. n! `# V: x
- {. U* {1 g# d& L0 L, S5 s
- - L' O( `- ^; T, A# C6 D# K% [
- IIC_SCL=0; 1 e$ P4 r; Y3 A( I# S6 W6 k8 v
-
' k( [' [2 {. y, J, C; X( t - delay_us(10);
" }; `. C$ ?, y4 S1 u. B4 Z' @ - 8 [* p1 O5 s" \
- IIC_SCL=1;
. ~+ _6 i; \5 Z* k - 1 t: h7 C# F( K$ M( N
- receive<<=1;
/ l3 D. I' }& l' H -
% D5 K1 M& h" c4 E4 v, y - if(READ_SDA)receive++; 2 @( @* m: V2 ^# f* T& [
- R& d) Z+ e# D8 Z
- delay_us(5);
( N7 Q0 v7 p/ [/ {+ ~& B -
, X8 @4 U* ?4 c/ k9 s - } / [+ m+ p- h& n" w* {
-
. Z8 G. h& q! ]- Y: r+ t) E5 b - if (!ack)
" z- v4 U$ Q# d6 ]9 } L -
/ x: ^5 \1 I8 n) a8 N0 d - IIC_NAck();//发送nACK
7 K+ l- j( O! Q -
+ j, H1 `; }& v+ H- r - else( f, c7 {3 ]! o+ N
- - @2 w8 \" u! [& f
- IIC_Ack(); //发送ACK
y5 }: n) v, w$ w9 s - " U! |+ V& m0 g$ f5 }
- return receive;3 g3 W. a+ C& @" ?
- 2 P4 k) ]6 M7 L9 r% i0 P* i8 R
- }
2 L/ d* I" g& D) o; C
) n/ y) K1 |" z, V. K6 b1 [) G
写KS103的控制函数 - u8 KS103_ReadOneByte(u8 address, u8 reg)
6 ^) j9 y- X" `5 G) W -
6 j: v" p8 o# y2 P - { ; y0 X! |- ~( c9 Q4 }" Y; @* d
-
& Q* p1 ~" ~. |: F8 R/ M$ u" H - u8 temp=0; ! C5 `9 j. h. c3 ^8 j
- : U0 X9 l0 O) w6 H( {1 e9 |+ \
- IIC_Start(); " s* G8 v( M! g
- # d/ f8 z4 k) r; b6 T2 g
- IIC_Send_Byte(address); //发送低地址5 o% _9 y1 o* a$ o% ?
- ( Q1 c7 M& F, f% `3 E8 i
- IIC_Wait_Ack();
" N& I" X' b. ?+ g4 I, ^1 G -
6 p6 }& d# g: v - IIC_Send_Byte(reg); //发送低地址
U% F# |) R7 d6 V0 M7 A4 T - " F; H+ p/ h" V M" n( F: M$ Y
- IIC_Wait_Ack(); 2 Z0 q+ Y7 Q+ m! B1 N% a: g
-
4 P0 ~( |0 @5 G - IIC_Start();
3 Z4 c/ z+ r4 l: i' [ - / N0 f: r& r: T: T- Y7 o% M' ?: C
- IIC_Send_Byte(address + 1); //进入接收模式
* D/ z$ i( _2 I: N0 I% Z - 1 i: V& Z* \/ R& F8 o% x" f- U
- IIC_Wait_Ack();
" r/ ^# u" K1 k5 n v3 N' w -
, r/ l2 m! J) M% s- Y - 7 B! j4 @5 }2 j. V. v
- / d* K, U; D& i" F! P9 M' j
- delay_us(50); //增加此代码通信成功!!!2 x) @. ~0 A* i) _+ u
-
& m+ E* Z* Q, W3 u - temp=IIC_Read_Byte(0); //读寄存器3 $ F5 q% n9 A* x& T6 \
-
" P+ Z. \1 _4 F, H8 V - IIC_Stop();//产生一个停止条件
1 @& Z( A. }- b2 x% O0 h -
" X/ P: T' [* Q0 ? O - return temp;, O% T5 n @- @5 @. n: ?1 g: o
-
. P0 Q7 i4 [2 w. K1 f/ u - }
; _! {/ W# t) G3 d. O p- p -
. Y. t) q; w8 H - / U1 _7 I* ^$ v" \3 {8 E8 J
-
% R; W' h& R# o1 P, d6 ?' c -
( S8 m1 \7 c# H: k - $ \: f; G0 A: X
- void KS103_WriteOneByte(u8 address,u8 reg,u8 command)
' f0 u+ V! [# Y% X/ |: g -
+ S$ |6 E, s/ J3 d8 } - { " @: s8 z1 V/ L7 H! t5 E6 g
-
. h/ g5 r3 R& c/ ] - IIC_Start(); , e5 H% U+ X+ G' A2 H: {
- 9 B' a+ N+ i' ]
- IIC_Send_Byte(address); //发送写命令7 f4 `( ^% D% U% ?6 K$ X4 u% y2 E
- 1 n) b: i* i9 a# g5 d1 `9 D* g
- IIC_Wait_Ack();
. o" @( _2 h8 Q y4 R7 D% X1 B -
+ g9 C& p& f& q) E' P4 x - IIC_Send_Byte(reg);//发送高地址
- }" j- a- ~2 n7 u - + C" q( ], U; w( S
- IIC_Wait_Ack();
f4 s9 g. |" R9 f p5 @ -
$ E% Y- Y) ~! j2 m8 H - IIC_Send_Byte(command); //发送低地址" ?/ W- q3 F6 `2 y# r! Y
- 6 T: g. [ {) k/ I+ H
- IIC_Wait_Ack(); ( r: E9 ~9 s# d% ?( {
-
* Y N% e# T$ o6 { - IIC_Stop();//产生一个停止条件 $ L( K9 q" o. T8 _% K- I
-
" C( Y; G: X1 R* S8 C3 m# t8 q - }
# s0 n. S: L( \# a' q: J' C
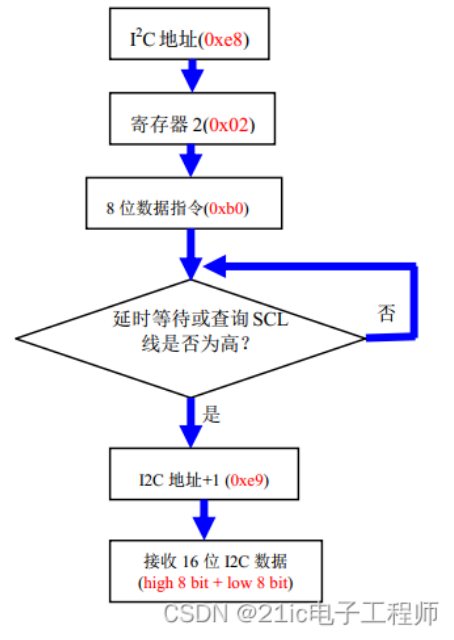
这里依照了模块的指令发送流程: 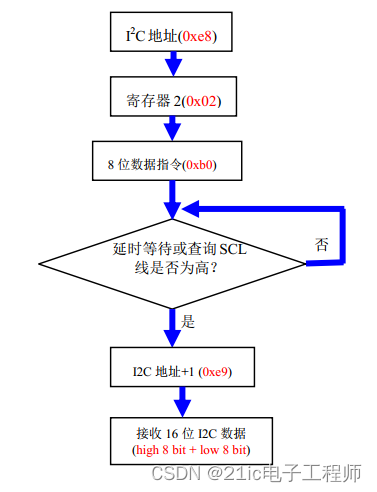 - @# i* k# d& G3 R$ K+ `
探测指令从 0x01 到 0x2f,数值越大,信号增益越大。8 U! P4 B5 z; J5 D
获取距离数据
- KS103_WriteOneByte(0XD2,0X02,0XB0); / \$ K! h1 X" }; W) N" Y. ]2 {
- : @' r/ X2 ?2 R k
- delay_ms(100);4 g* }. y5 [/ R
-
& t/ ~7 o \; h" [3 Z - range1 = KS103_ReadOneByte(0xD2, 0x02);" m! S2 n# t8 H
-
% Y+ t3 n; s: u+ z - range2 = KS103_ReadOneByte(0xD2, 0x03);
3 O n f3 J8 }+ u/ D0 J2 N) W 每一帧的探测指令格式为:
7 h) j; ~4 u4 R K d( U 9 D: f8 u, @$ h+ t7 Y& j# B
3 i" p; N0 l; m4 ^
KS103_WriteOneByte(0XD2,0X02,0XB0); 中,0xd2为模块的地址,02为寄存器地址,0xB0为控制命令。
* ^ P; f& d% Y/ ~ # a r. C3 r3 q' G, `3 W. Y2 }" P
9 i* {# G$ k* G- T) J/ z" _
在发送探测指令后需要等待一段时间才可通过iic总线获取数据,过早的查询总线会获得0XFF。在读取总线数据时除了需要发送模块iic的地址,还需要将模块iic的地址加1,而且在之后必须要等待,才能获取完整的数据。因为返回的是16位数据,所以这里我采用执行两次KS103_ReadOneByte()函数。7 H# _7 |, R3 C
在这些都处理完之后我将采集到的数据输出到串口,发现并不能成功,range1和range2的值并不变。最后发现我是用的是0xBC探测指令,最大耗时87MS,而我只延时50ms。通过修改探测指令和延时时间均可解决问题。
* \, ]5 I1 A7 K+ B0 c2 P1 ^后面附上产品手册,必须附录,没这个真不行。到处是坑。说到底也怪我粗心。下次一定,下次一定。
8 P/ N; z* @! X. L0 e _* `7 q& F) c! r2 g% k, X% Z5 F" ~) K/ k5 [
---------------------
! @& T; h/ s! J6 X( h作者:呐咯密密
5 p) b9 H' H: V6 m |





 STMCU小助手
发布时间:2022-12-11 15:29
 微信公众号
 手机版