STM32的高级定时器TIM1可以产生互补的PWM,并且可以通过相关寄存器的设置使能或关闭PWM的输出。在编写BLDC的驱动程序时,本人利用TIM1的channel1,2,3三个通道生成了三路互补的PWM波形,定时器驱动程序如下:
. f$ G3 c6 \6 `/ `9 G- void TIM1_Init(u16 arr, u16 psc)
2 K& S9 Y6 s m2 q. U - {
' J1 u3 I( S4 w6 `" `+ X8 Q) v% v - GPIO_InitTypeDef GPIO_InitStructure;+ o3 d) ~- Y7 M, I
- TIM_TimeBaseInitTypeDef TIM_TimeBaseInitStructure;
5 }1 }4 {$ `8 ^( K; U" c - TIM_OCInitTypeDef TIM_OCInitStructure;! Y9 k0 m- O3 T+ O) \. S
- TIM_BDTRInitTypeDef TIM_BDTRInitStructure;/ O) d; `) o% N! n
% i5 v1 Q2 u% f2 w- D- RCC_APB2PeriphClockCmd(RCC_APB2Periph_TIM1 | RCC_APB2Periph_GPIOA | RCC_APB2Periph_GPIOB,ENABLE);
* `- A+ h' I8 _% i - ( L5 o! e. O$ P& Q" n
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_8 | GPIO_Pin_9 | GPIO_Pin_10;3 w0 I; S/ ^' s5 n1 l( X* v
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; $ u( D0 h: P$ U8 @$ K
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
! j0 I) {2 t7 _( @$ Y - GPIO_Init(GPIOA,&GPIO_InitStructure);
: L2 O$ T- g0 o5 Z/ D* i( R- \
. R d% ~! x3 k3 J/ m- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_13 | GPIO_Pin_14 | GPIO_Pin_15;1 K; O" u& W0 C+ E( a2 S
- GPIO_Init(GPIOB,&GPIO_InitStructure);* P* v0 o5 ^" Y, c* c
1 K T' m0 D! I' G& H; M# C- TIM_DeInit(TIM1);) [* s, J0 s; I3 a: E
- TIM_TimeBaseInitStructure.TIM_Period = arr; / g5 n6 `& w9 E( Z
- TIM_TimeBaseInitStructure.TIM_Prescaler = psc; 9 A: s1 B& o* p, d" O' L; ?' X
- TIM_TimeBaseInitStructure.TIM_ClockDivision = TIM_CKD_DIV1;
' p9 G/ `2 J6 ~ - TIM_TimeBaseInitStructure.TIM_CounterMode = TIM_CounterMode_Up;
3 X8 I6 `0 A: `. v; c - TIM_TimeBaseInit(TIM1,&TIM_TimeBaseInitStructure);
9 I8 d/ |5 H p- _ - l2 [/ l2 O e+ ~6 _( C2 \
- TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_PWM1;0 q) m: C5 w3 P' b$ l
- TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable;
. N) n# Y& z6 O$ k - TIM_OCInitStructure.TIM_OutputNState = TIM_OutputNState_Enable;, j& G$ B. }! I& Q5 K; Z
- TIM_OCInitStructure.TIM_Pulse = 0;% g7 G/ A, F% M; e8 w/ k0 I
- TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_High;& l8 \9 D/ P2 V1 W
- TIM_OCInitStructure.TIM_OCNPolarity = TIM_OCNPolarity_High;
& a. D0 Q3 p7 S0 f. { - TIM_OCInitStructure.TIM_OCIdleState = TIM_OCIdleState_Reset; 9 r/ I$ V+ O6 g/ n
- TIM_OCInitStructure.TIM_OCNIdleState = TIM_OCIdleState_Reset;
0 P: l8 n% _7 s6 W - - K4 {' h6 z: t; g+ J- }, N
- TIM_OC1Init(TIM1, &TIM_OCInitStructure);
, Y0 M# Y$ Y" i, W! u% X! [ - TIM_OC2Init(TIM1, &TIM_OCInitStructure);
: @* J6 a0 U* w, b$ k' k - TIM_OC3Init(TIM1, &TIM_OCInitStructure);9 o, t$ ?5 S- Y @) j
' x& p9 B. d' K1 R' E+ _# X: R- TIM_OC1PreloadConfig(TIM1,TIM_OCPreload_Enable);
4 S- A* _1 c3 M) d% `% [- _# T - TIM_OC2PreloadConfig(TIM1,TIM_OCPreload_Enable);* p* x" E( ?/ B
- TIM_OC3PreloadConfig(TIM1,TIM_OCPreload_Enable);% ^4 ~/ A. X! r( @' |
- % }! I" Q/ p( J/ l( D( R
- TIM_BDTRInitStructure.TIM_OSSRState = TIM_OSSRState_Enable;
5 e+ q9 o) J, V' d! {% P - TIM_BDTRInitStructure.TIM_OSSIState = TIM_OSSIState_Enable; x7 f) G/ D T1 H8 @7 x0 a* C
- TIM_BDTRInitStructure.TIM_LOCKLevel = TIM_LOCKLevel_OFF;. p% C5 T# R$ c5 l2 |* f
- TIM_BDTRInitStructure.TIM_DeadTime = 0;3 S* n7 h5 W- x& o8 \
- TIM_BDTRInitStructure.TIM_Break = TIM_Break_Disable;
6 ?! m+ M" F! N5 s - TIM_BDTRInitStructure.TIM_BreakPolarity = TIM_BreakPolarity_Low; V% ^ H9 ?) Q; i' h
- TIM_BDTRInitStructure.TIM_AutomaticOutput = TIM_AutomaticOutput_Disable;
" v2 U- D9 @/ E8 A - TIM_BDTRConfig(TIM1, &TIM_BDTRInitStructure);6 u( o) @6 z, b6 H& u
- , o- j/ s( O$ @0 M* P( s
- TIM_Cmd(TIM1, ENABLE);) y; @: q, _7 c! K
- TIM_CCPreloadControl(TIM1,ENABLE);
: s7 r& t6 i+ K u: W; F - TIM_CtrlPWMOutputs(TIM1, ENABLE);' e3 w' X. y5 ]" m( J7 r7 @. N4 t
- }
* l5 I2 r4 Z+ S# W1 K0 d
该函数配置了PWM的GPIO,定时器以及死区控制等。产生的波形如图1所示
/ k) K* `) Z. w# _% n6 A) V" ]$ \9 K
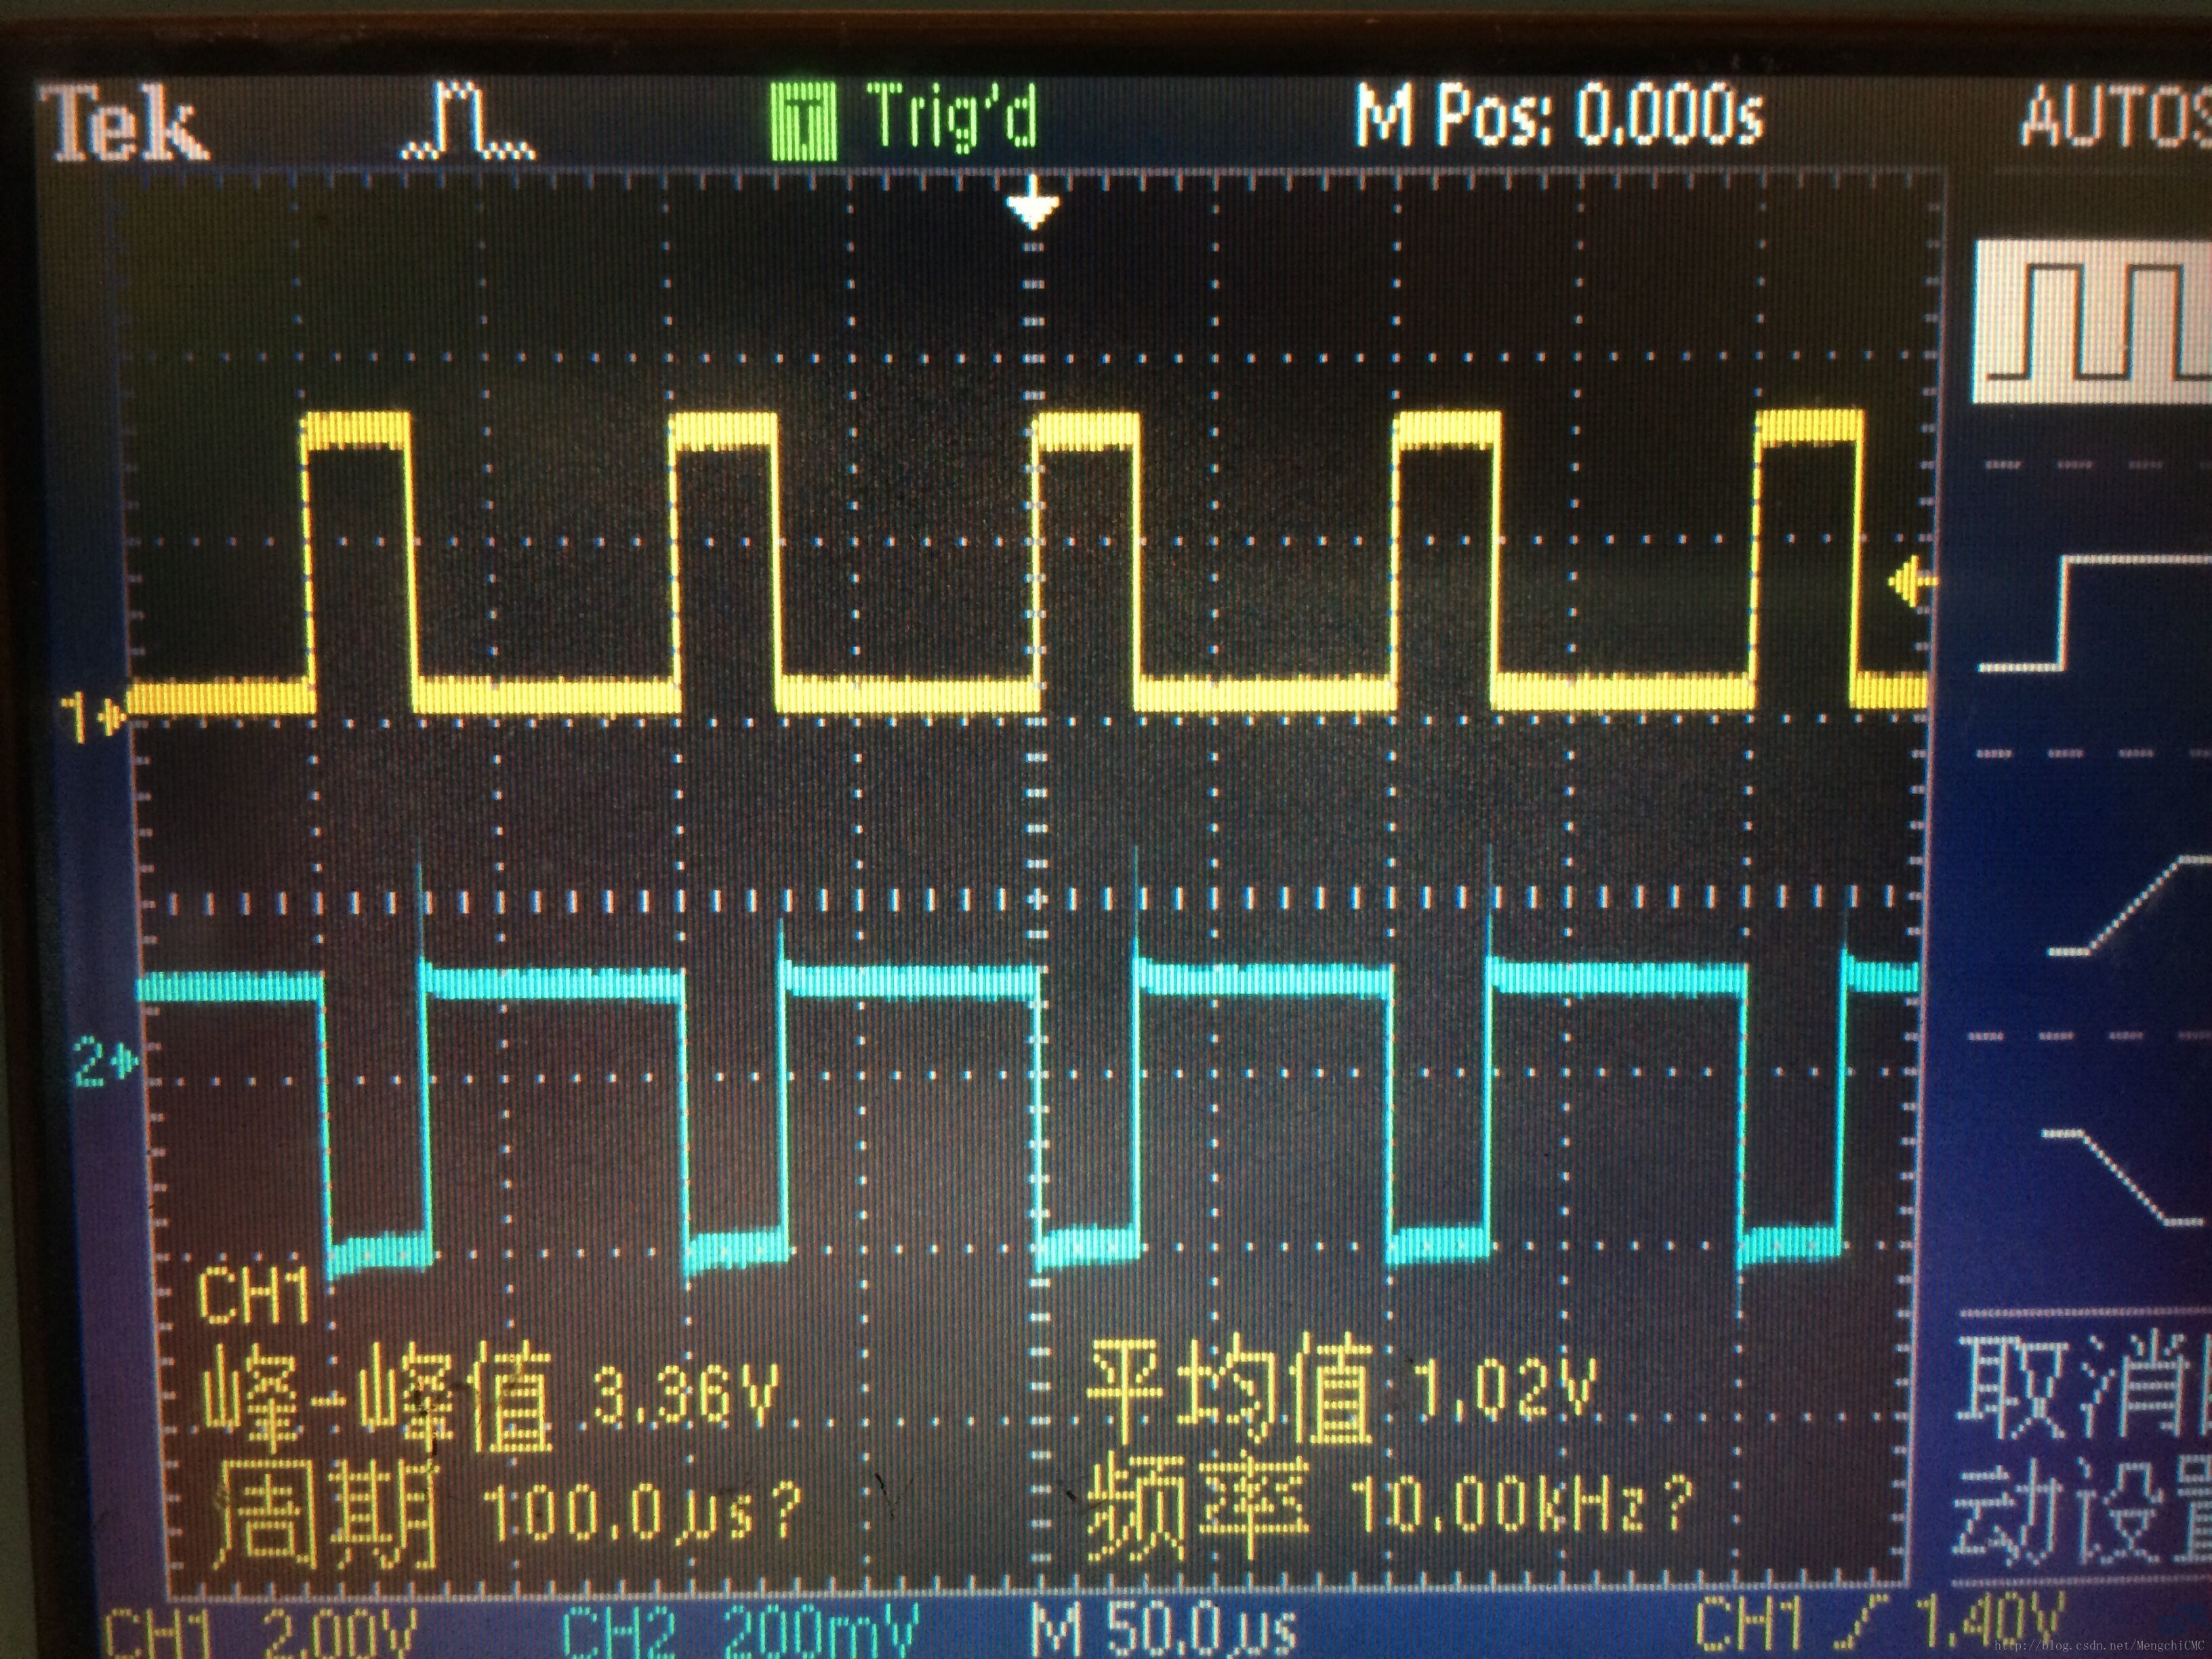 / i" j5 b3 }* \+ R
7 l a8 o+ B& l7 v6 D5 L' g( j
当我想要控制某些通道的输出(比如使能通道1的输出CH1,但是关闭其互补输出CH1N),利用下面两个函数发现TIM1依旧输出两路互补的PWM。这个函数最终操作的寄存器是捕获/比较使能寄存器TIMx->CCER。
; e3 m- m3 a0 e F- ]TIM_CCxCmd(TIM1, TIM_Channel_1, TIM_CCx_Enable);. U% m' R' g6 a# [
TIM_CCxNCmd(TIM1, TIM_Channel_1, TIM_CCxN_Disable);
) o# M8 ?# E( w5 u2 e9 B3 X! N0 |( s$ F1 J C8 v
经过调试发现在定时器初始化函数中一个函数的调用:TIM_CCPreloadControl(TIM1,ENABLE);( l& P" z2 t8 }4 a* M" i
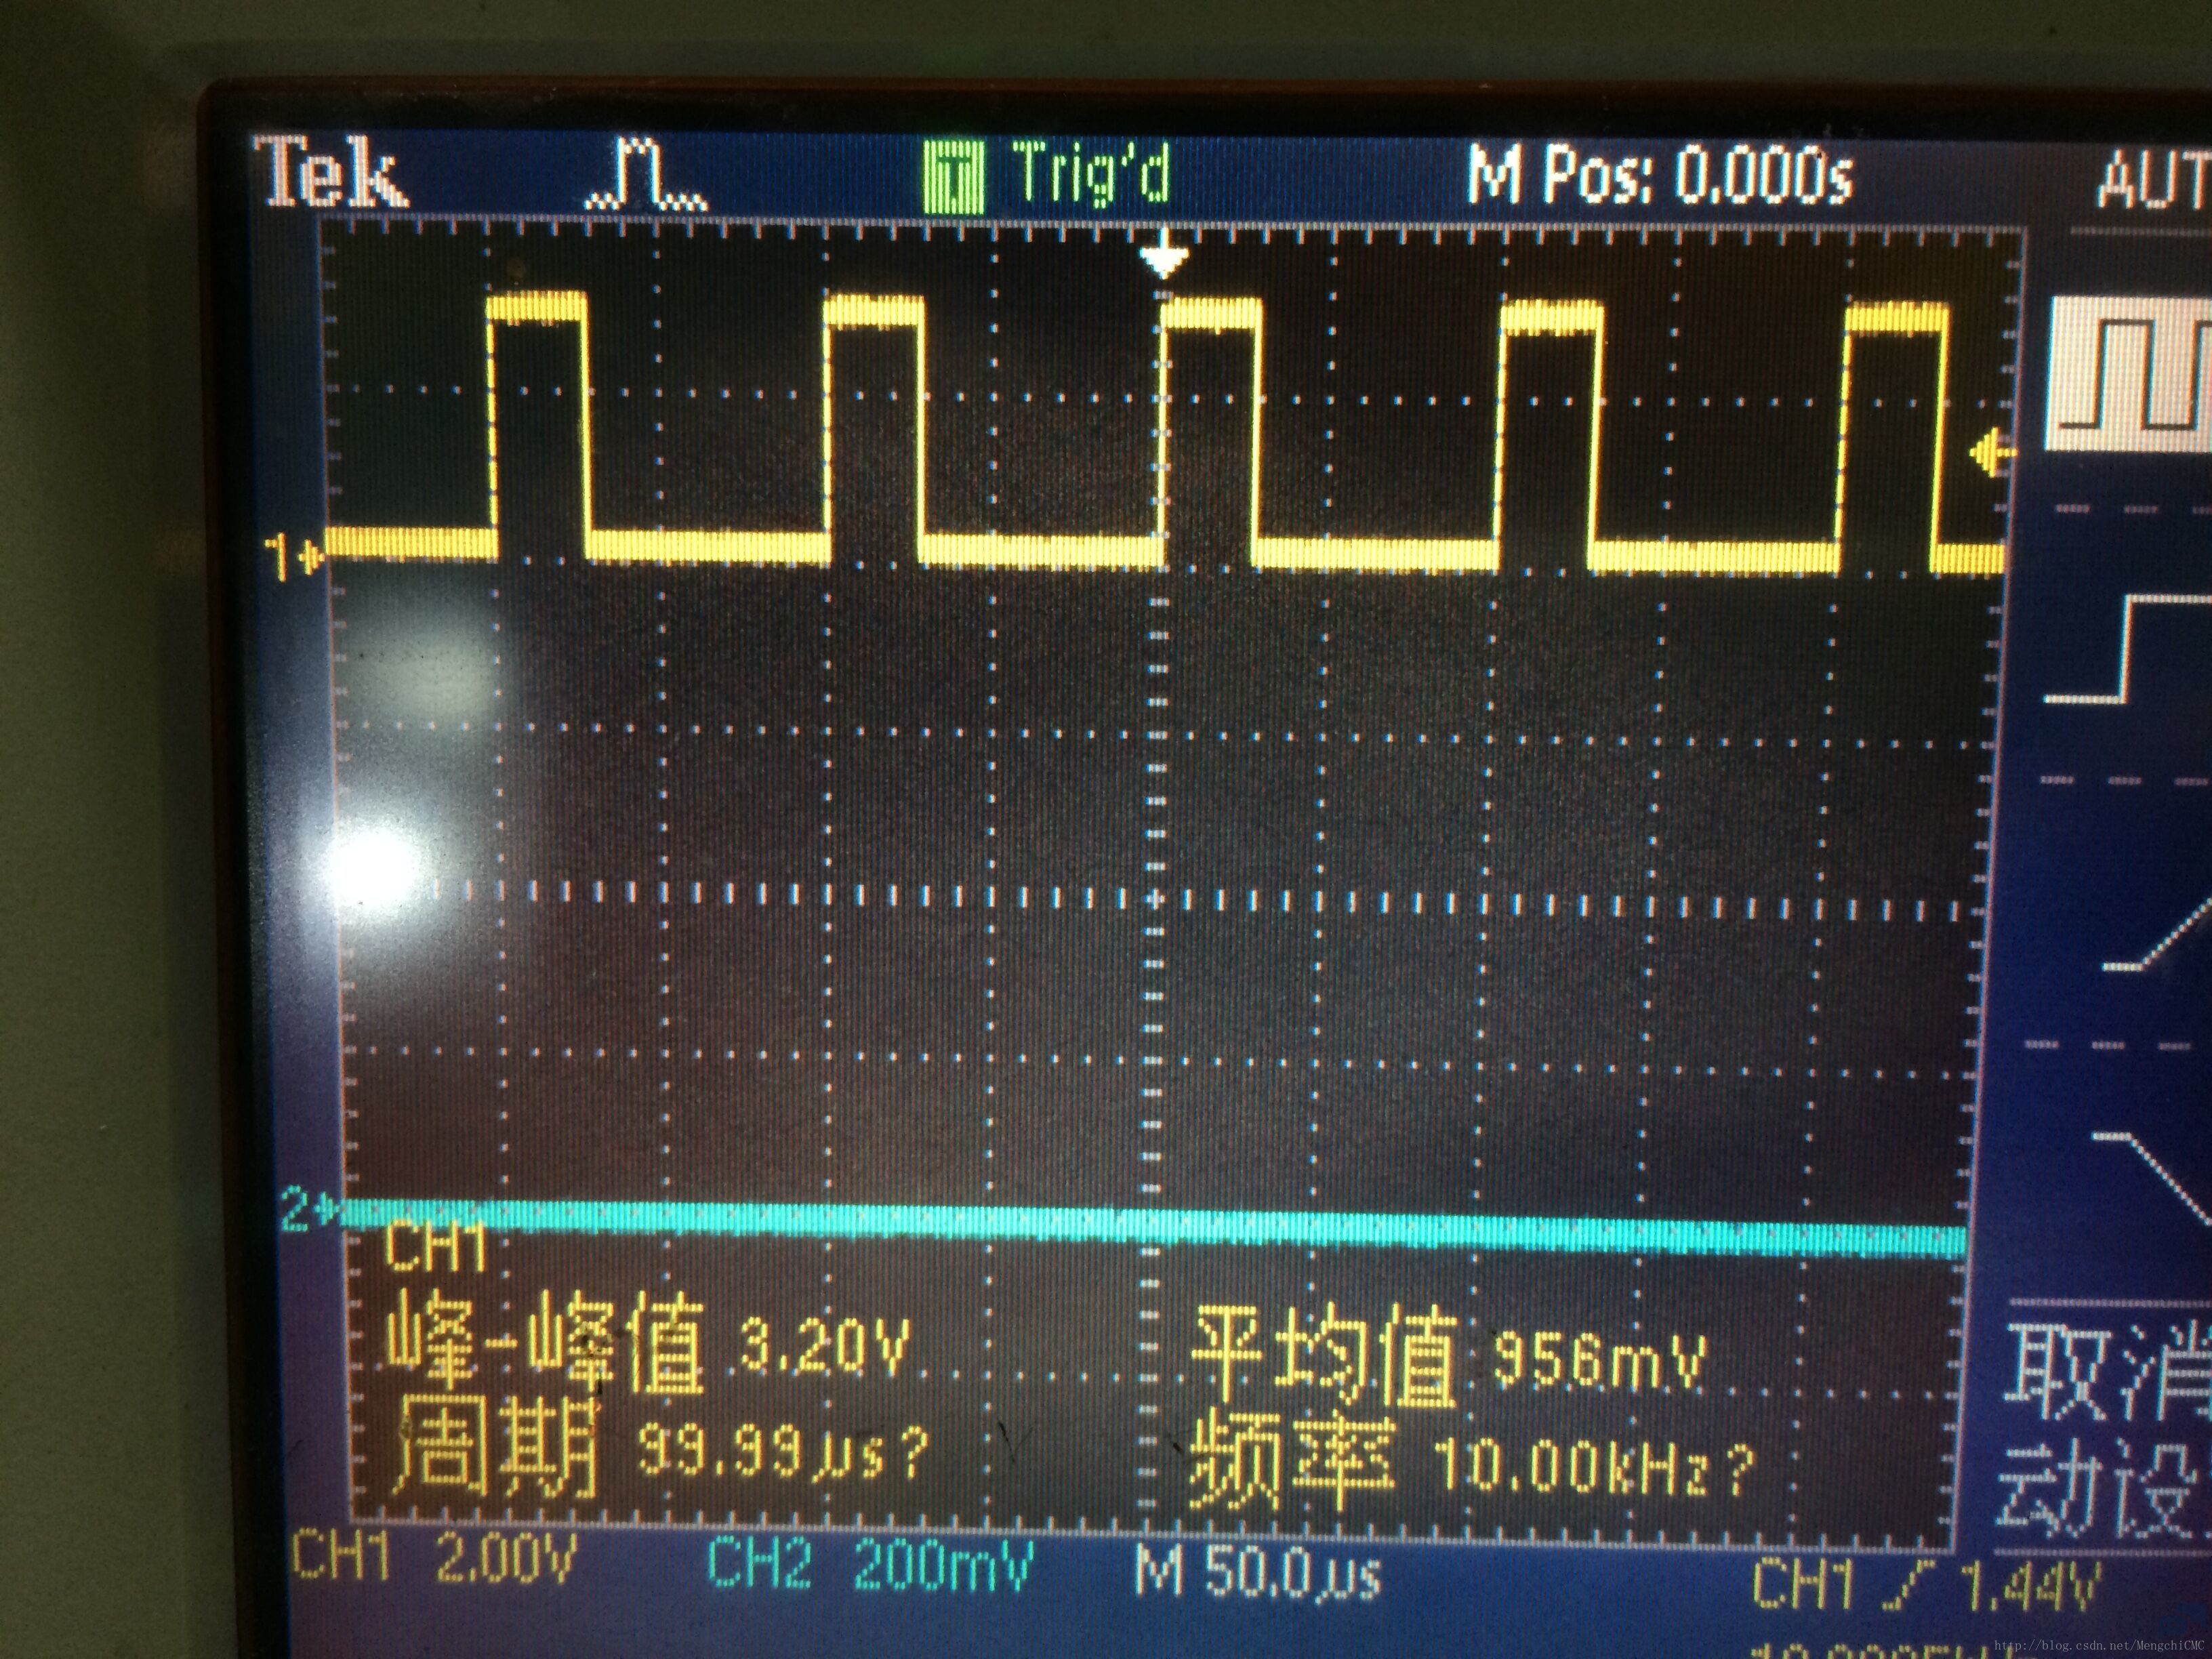
注释掉这句之后,或者将ENABLE改为DISABLE,才能实现关闭通道1的互补输出,如图2所示:5 k D# A2 \! w) c4 s+ L
# i6 Y r) O; @) |. @
 ( L+ i, w8 V4 n- X4 Y, b
) W6 R- ^# \/ D# ~& L s. W# v
此时通道1CH1输出PWM波形,其互补通道CH1N输出低电平。/ m. ^6 r' E: M+ p3 L
, J+ o6 M! d& D; I分析发现,TIM_CCPreloadControl()函数最终操作的是控制寄存器 2(TIMx_CR2)的第0位CCPC。查阅STM32的数据手册,描述如下:
4 i8 {; J- T1 l) q- R- NCCPC:捕获/比较预装载控制位 (Capture/compare preloaded control)
+ T# _2 W9 _. Q4 h& _7 [0: CCxE, CCxNE和OCxM位不是预装载的;/ Q- r8 A. i$ A) X; f- q5 K( Y
1: CCxE, CCxNE和OCxM位是预装载的;设置该位后,它们只在设置了COM位后被更新。
1 a+ x. M5 |; L! ^4 J$ b- ]注:该位只对具有互补输出的通道起作用。$ V: R1 M3 H" u x
# b g. g3 i+ R* H1 T1 m也就是说如果使能了预装载,只有在COM事件发生后值才能写入影子寄存器(影子寄存器才是真正起作用的寄存器),产生作用。同时该位只对互补输出起作用,因此对于普通定时器来说,无论该位是否被设置,都有可以通过TIM_CCxCmd()函数使能或者关闭PWM的输出。6 C5 p. l: o* B( F4 [! q$ A
' d |( [- Y) Y. ?& K9 K/ X1 a
想要让定时器的PWM输出低电平(高电平),也可以将相对的 寄存器TIMx->CCR1置零(大于arr),但是此时互补通道只能为高电平(低电平)。而通过关闭PWM的输出,可以让两个互补的通道输出更多的电压组合。
. s* F/ m1 v+ K7 S) {————————————————
; f' K( [0 Q; r1 d5 S版权声明:GroupHuang2 r$ n7 z1 ~4 ^- \, X) v
& |2 J# P7 ~; P! _( w- F
. ?4 V3 X& i9 z+ {1 n8 _ |





 STMCU小助手
发布时间:2023-1-6 16:29
 微信公众号
 手机版


