stm32控制直流电机, c4 K) W$ X: B3 Y
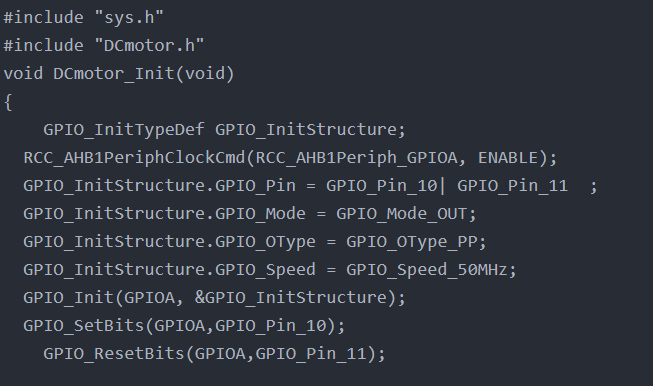
' R8 A+ B5 B8 v, w: Z! X- #include "sys.h"* U# Y0 b. y* a
- #include "DCmotor.h". p. N1 u0 I, {! }4 t9 D
- void DCmotor_Init(void)
; J4 d' l! m2 u4 t% V* C1 \ - {
$ S6 C. F! Q7 k - GPIO_InitTypeDef GPIO_InitStructure;% X0 I2 S- v% c* b0 E- j" U
- RCC_AHB1PeriphClockCmd(RCC_AHB1Periph_GPIOA, ENABLE);
* F L, N0 ?$ I( _. @, a" Z5 o - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_10| GPIO_Pin_11 ;0 G6 C$ v5 r; c
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_OUT;
) P2 k, E6 O2 [" w& ^ - GPIO_InitStructure.GPIO_OType = GPIO_OType_PP;6 ~7 A. B% P8 N: q- y2 U
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;. Q6 U$ L' U7 z1 V& G) G J3 b
- GPIO_Init(GPIOA, &GPIO_InitStructure);
" Q4 n/ P% o- C4 ^ - GPIO_SetBits(GPIOA,GPIO_Pin_10);
2 O9 I8 B/ ^( q' E: [" a' i - GPIO_ResetBits(GPIOA,GPIO_Pin_11);3 k5 E$ u p; k3 n( U6 F' d
- 6 A5 u# l' _4 v. C/ _6 u- Z5 d
-
2 O( k! h5 r4 ]0 g. l# q - 4 [; z6 `" G Q0 Z
- RCC_AHB1PeriphClockCmd(RCC_AHB1Periph_GPIOB, ENABLE);
) _& Z1 N3 C2 T- M5 b* G6 F& D) ] - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_8 ;, i0 G5 X3 x8 S% J& J" F
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_OUT;
! s0 l2 n1 W- ~7 m* l/ H" P% @ - GPIO_InitStructure.GPIO_OType = GPIO_OType_PP;
' ^% M9 W0 C& E; n q7 E( V0 a - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
+ W( g2 O* g3 C2 p - GPIO_Init(GPIOB, &GPIO_InitStructure);# I5 H& S0 B; z( g2 R& g* A
-
$ \4 e8 ~% g" D @" V! @ -
/ t( l9 r% U. \ - }. o" O" g0 T f2 L0 F" B7 ~6 U& E
- 9 e. o" E( m, d4 T0 c
' G5 p/ b1 K4 e# H6 ]- void TIM4_PWM_Init(u32 arr,u32 psc)
. \' b V1 L1 ?3 r - {
+ z" {0 S4 @8 }% v m" }$ ?4 H - //此部分需手动修改IO口设置
% g/ V7 c$ L+ W+ ^5 a4 }1 I -
. C' E& S% o7 k/ X4 X- Y - GPIO_InitTypeDef GPIO_InitStructure;
8 H h: E6 R0 b1 _: x - TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure;
, U! M! K6 L; q3 ^# M - TIM_OCInitTypeDef TIM_OCInitStructure;
* K9 x1 H$ T ^3 z2 n$ r/ N; o -
/ `4 G1 ?# ] J' j - RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM4,ENABLE); //TIM14时钟使能
* Z& N$ z' u( E# g# V, l P - RCC_AHB1PeriphClockCmd(RCC_AHB1Periph_GPIOD, ENABLE); //使能PORTF时钟
4 c6 i( W3 r% n. O& n) H -
4 n! |7 }( ^; _4 B- F - GPIO_PinAFConfig(GPIOD,GPIO_PinSource12,GPIO_AF_TIM4); //GPIOF9复用为定时器14+ o6 f6 _# C, C0 r) v' \
- / T$ o, N8 N" v, S y3 e8 N
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_12; //GPIOF96 f& \' Q# V0 } {; z
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF; //复用功能! A+ s6 p0 g* p: E9 u; D0 \
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_100MHz; //速度100MHz& f% Y1 N. O, M. \- G5 b2 y
- GPIO_InitStructure.GPIO_OType = GPIO_OType_PP; //推挽复用输出
9 _" _/ Q; Z1 j( _$ h - GPIO_InitStructure.GPIO_PuPd = GPIO_PuPd_UP; //上拉
- q4 k' K) |- q! X/ j - GPIO_Init(GPIOD,&GPIO_InitStructure); //初始化PF9
! j' ^6 u2 ]/ ?8 P6 U! f; t- o - 9 E" ~% D; B% m) ^' g- ~, @- a5 p6 R P
- TIM_TimeBaseStructure.TIM_Prescaler=psc; //定时器分频
0 L v2 _# M( p( B$ X - TIM_TimeBaseStructure.TIM_CounterMode=TIM_CounterMode_Up; //向上计数模式7 ]5 c# \$ j; B
- TIM_TimeBaseStructure.TIM_Period=arr; //自动重装载值1 e% A5 b% n& a. U5 W
- TIM_TimeBaseStructure.TIM_ClockDivision=TIM_CKD_DIV1; ! i! q4 j% D8 ?) o1 o+ w
- 6 V$ K9 y3 A4 C3 C8 ?* g
- TIM_TimeBaseInit(TIM4,&TIM_TimeBaseStructure);//初始化定时器14# [5 k; L; |+ H7 Y2 ]
- ; P& o: {( ]1 F2 Q- b- k% k
- //初始化TIM14 Channel1 PWM模式 0 I, m7 t: i& w. ]3 L6 r/ I
- TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_PWM1; //选择定时器模式:TIM脉冲宽度调制模式27 b1 H+ }& |7 r$ H" k8 N4 x
- TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable; //比较输出使能
' C; H% L4 t. Y/ H3 I) H - TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_Low; //输出极性:TIM输出比较极性低
& }% w! P6 A! J& h - TIM_OC1Init(TIM4, &TIM_OCInitStructure); //根据T指定的参数初始化外设TIM1 4OC1
3 L( y/ W4 {# n- A1 v$ r
* Z' g/ y1 D. C( J3 t' ]- `$ t$ X4 [! }- TIM_OC1PreloadConfig(TIM4, TIM_OCPreload_Enable); //使能TIM14在CCR1上的预装载寄存器8 @0 W* S3 [) b2 H/ H% d
- 8 B& a8 W' X" ?" f# Y
- TIM_ARRPreloadConfig(TIM4,ENABLE);//ARPE使能
8 W. l) Z, P3 w2 O \ - + Z9 `* V) u6 [" A3 J3 B
- TIM_Cmd(TIM4, ENABLE); //使能TIM140 U2 j; O; g' D- e) A3 T2 \
-
, K; L; M+ C% I$ s -
) ?2 s# k) l% w5 @0 j. R - } 9 H4 b* W1 |, K# E) G5 j
版权声明:地板不会说谎/ f6 C7 Y3 e `& K
) I' m- ^3 e0 ^5 h2 x' d" j
1 S6 X2 [6 | n. Y' b. [ |





 STMCU小助手
发布时间:2023-1-17 21:00
 微信公众号
 手机版