STMCU小助手
发布时间:2023-2-24 23:08
|
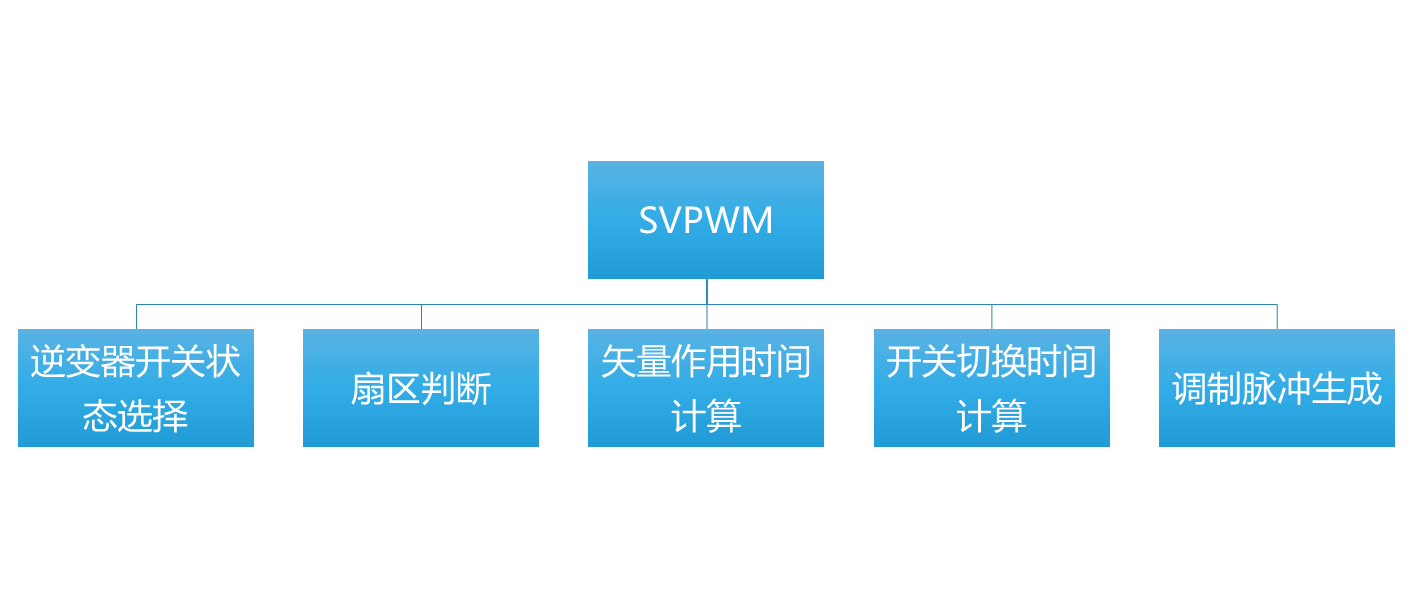
STM32G431+P-NUCLEO-IHM03开发套件调试3(p-nucleo-ihm03套件) FOC基础原理介绍$ k) N: G7 y p6 o4 e/ N! a 调试板子之前,有必要对FOC矢量控制进行梳理,方便后面调试时整理思路( G( r; [% k9 g: Y, y 9 x) U1 T8 K) R8 ~# ^ 一、SVPWM基础; h! U9 R7 U5 h) X% J 主要有分为以下几个部分) o# f( P- ^+ F+ |: v! F7 b+ k 1逆变器开关状态选择, K) ^- g, _* c! y2 e- F 2扇区判断4 n/ h; F; u" \; H2 j8 x. f 3矢量作用时间计算 W: p/ ~5 ^) ~ 4切换时间计算" i8 V4 k3 r1 [! Z" I 5调制脉冲生成 
, o. i* K4 Z9 ]1 l3 M 1.逆变器开关状态判断 X+ W. `3 h8 D! W+ |. s 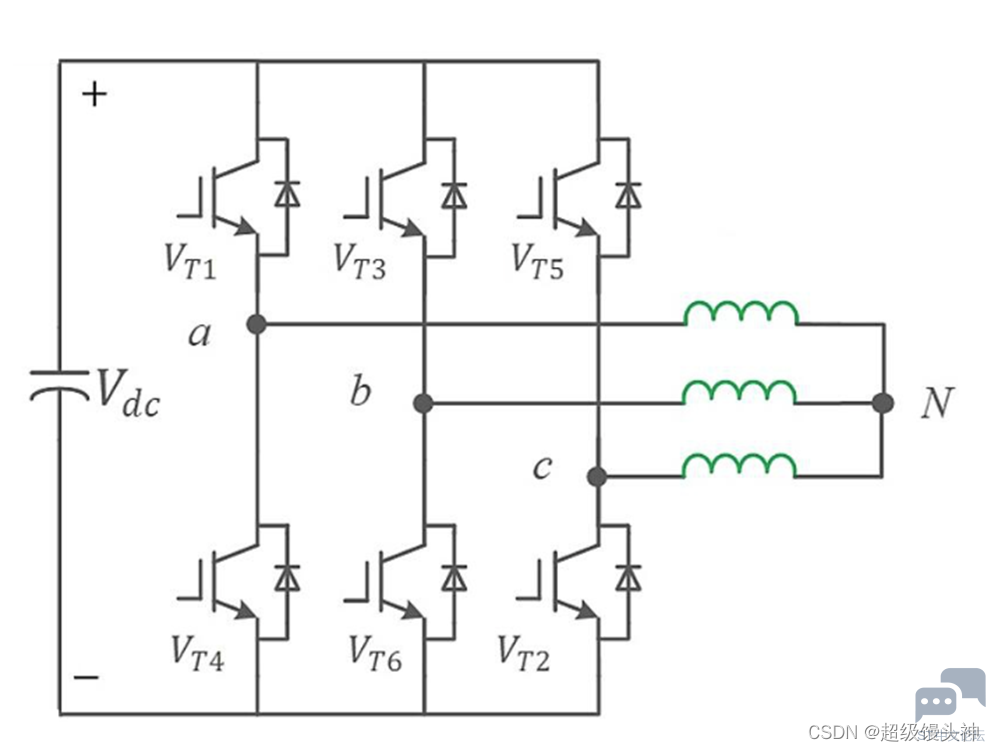
如图所示,为逆变器的基本硬件图,逆变器是电机控制的基础,为了达到控制电机的目的,必须有能力对输出电压的频率和幅值进行变化,那么我们就需要使用逆变器,一般来说,电机控制电源变化为*交流-直流-交流** ,将电网供给电压通过整流桥稳压成直流,然后在通过变频器变频控制成交流。图中逆变器连接电机三相,N为中性点,图中有a,b,c三个桥臂连接电机uvw三相,所以称作三相逆变器,每个桥臂有两个IGBT/MOSFET,分别控制每一相上桥臂和下桥臂的通断( r( r$ k( y) \* l& d) V 为什么不使用电网电压直接改变频率和幅值?主要有两个原因 `# d1 p& t5 o+ a6 S 1交流-交流变换需要使用矩阵变换器,控制复杂,硬件成本高 2交流-直流-交流变换中间存在稳定的直流源,相当于输入端由可变的交流电变为了稳定的直流电,控制难度低,且输入不受电网波动影响) C% G% s' A" k 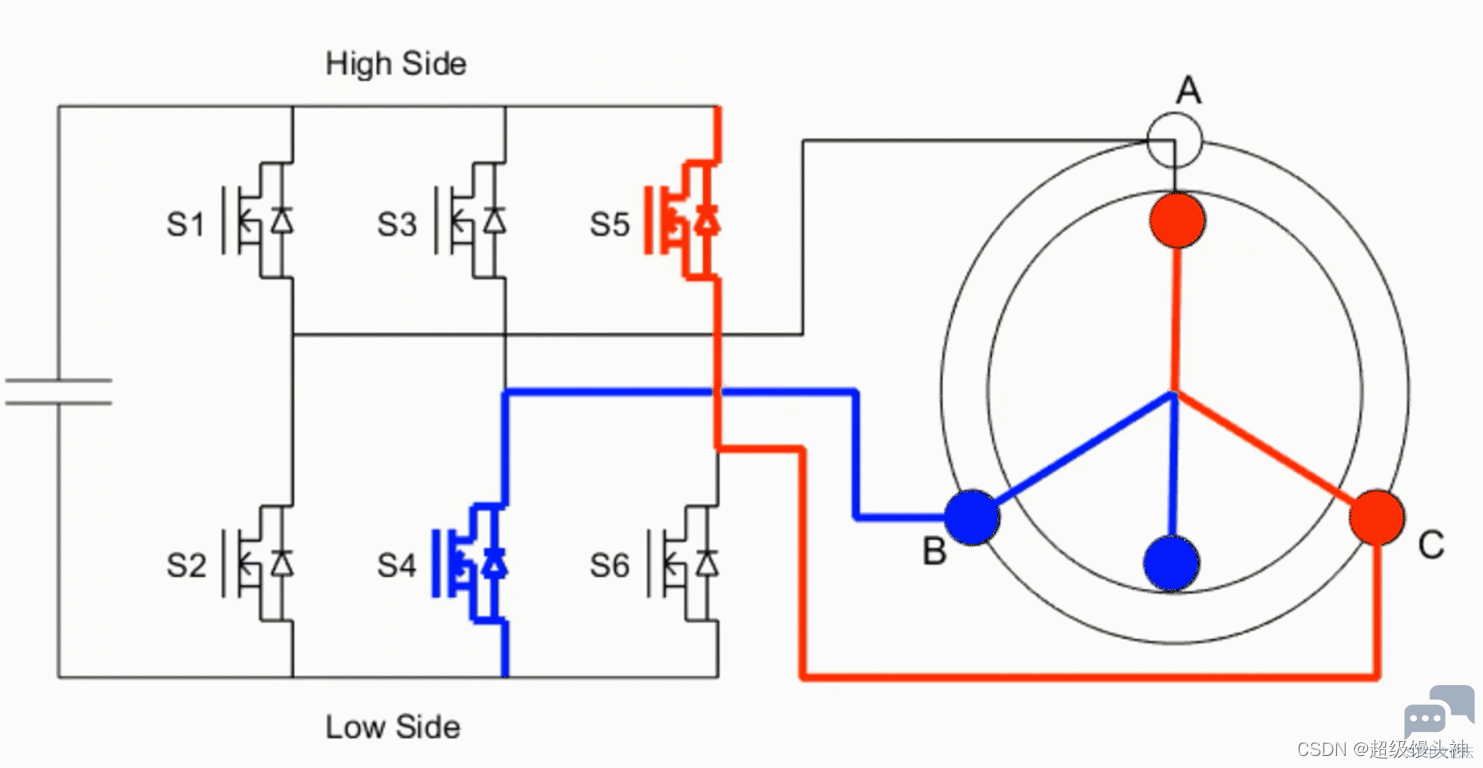
举例来说,如图所示,只要存在两相开关情况下,那么就可以形成旋转的磁场,如动图所示,那么随着开关旋转,旋转的磁场就能够构建出来,那么电机就会在电磁感应的作用下,旋转起来3 {! @- Y9 r Q' P7 W/ X( G * |; L- P# ?6 ~( G: L 如果把三个开关所有情况列下来,那么就有8种情况,如下表- c- g3 m0 R# ~4 a. d$ { " Y3 K2 L' c4 I$ Q% y: K$ f4 f 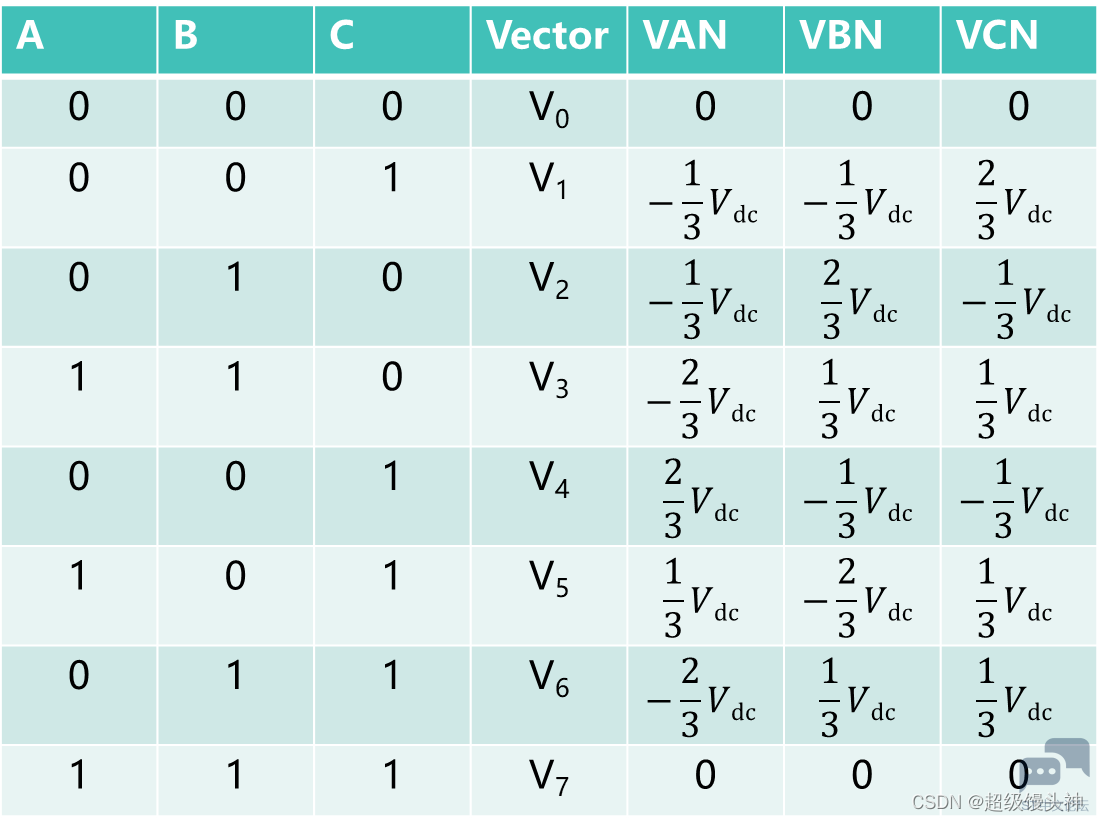
! U7 g v+ k/ V" O; M0 `5 z 一种8个矢量,从000-001一直到011 111表示,VAN,VBN,VCN为电路变化后中性点的电压,可以看出,每一个开关状态对应每一个电压矢量,那么相对应的,就可以用对应的电压矢量,组成空间中任意的电压。 $ e9 f, |" s \1 \" w' M 2.扇区判断 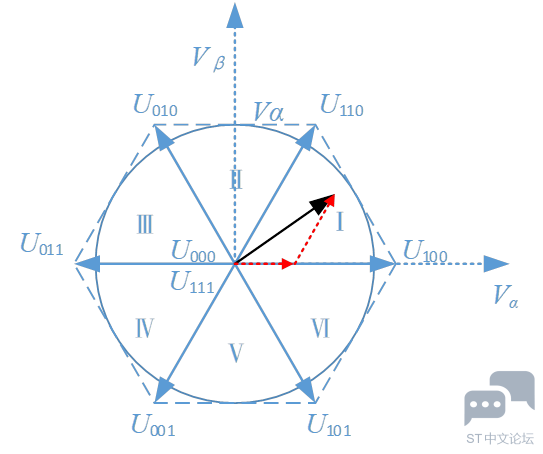
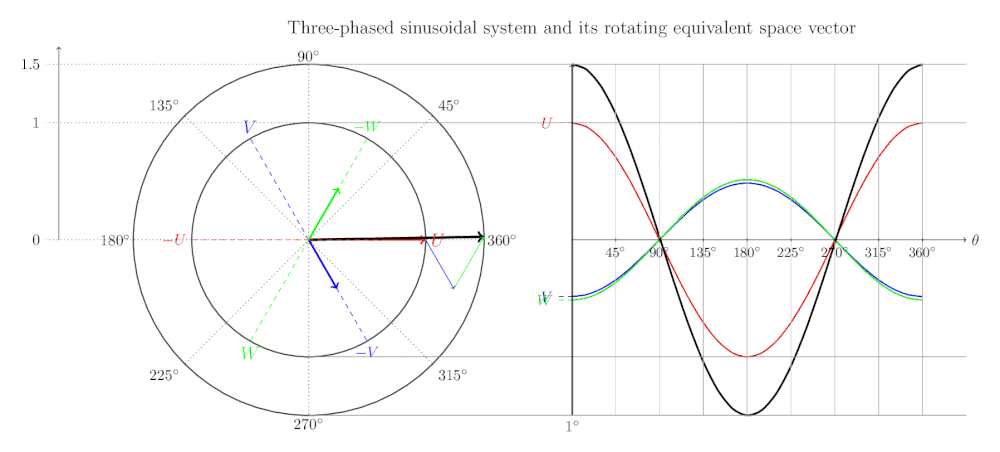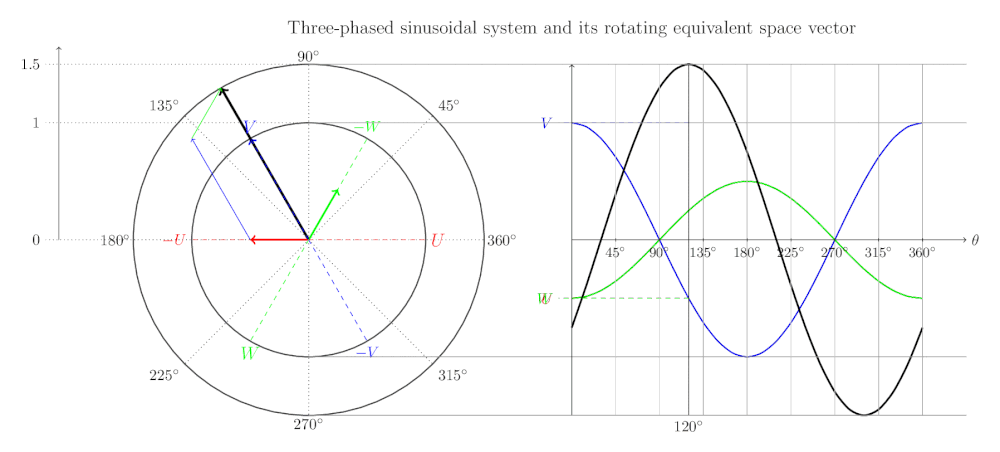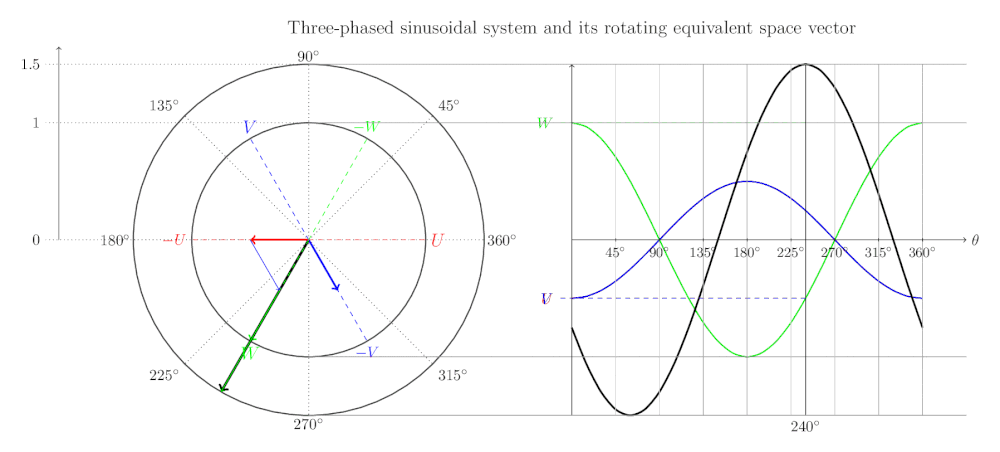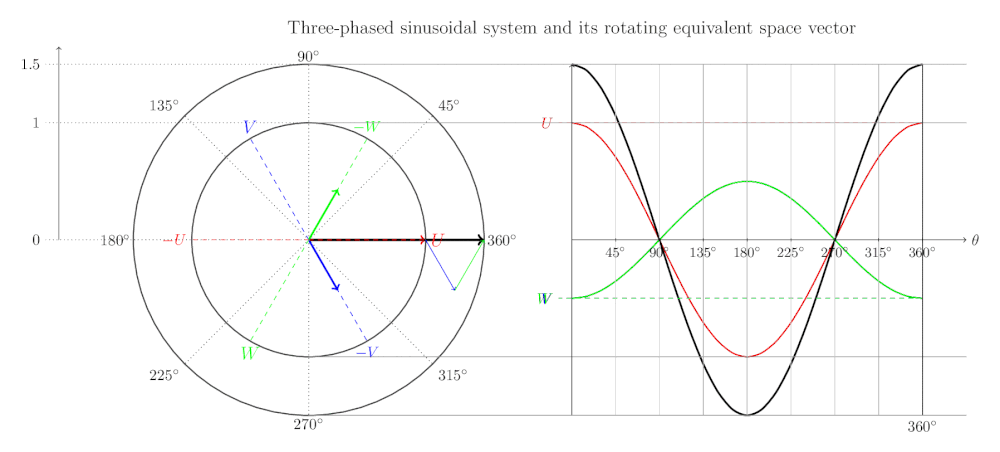
上边为空间矢量的合成图,下边为合成矢量在空间中旋转的变化动图: q% M) Z, f. {8 n8 z4 Y' t7 ] , s V/ O- \2 b$ ^+ I% e 先看上面,6个基本矢量能够在空间中表示,6个矢量将空间分为6个部分,SVPWM调制中称做扇区,他们的顶点相互连接组成六边形,,两个·10矢量由于没有数值,那么在空间中用一个点来表示,现在假设要输出一个空间矢量在1扇区,那么就可以用相邻的两个电压矢量110和100合成它,,只需要调整两个矢量的长度,也就是控制逆变器的开关状态和作用时间,那么就可以合成空间中任意一个矢量7 R4 r' M: e& P* ]. r4 N0 R 再看下面的动图,可以看出,随着合成的电压矢量在空间中旋转,三相电压的矢量不断变化。矢量在空间旋转后,三相电压的大小跟随改变形成正弦变化的波形,这就是三相电和电压矢量的关系 8 h z, k9 Q' ?$ ~2 g7 y3 x 3.矢量作用时间计算4 c- d* B! R% S* q# W ; a8 R# d9 @5 M7 i ^8 s+ Y& E 
如图所示,就能看出电压矢量和逆变器工作状态的关系,左上为空间矢量如何合成,下面为对应时刻的所需合成的两个逆变器的开关状态,可以看出随着电压矢量的变化,那么逆变器的开关状态和作用时间也就不断变化,右上角对应的是每相电压的输出占空比随着开关状态变化,开关状态改变导致输出电压矢量变化也就意味着三相交流电输出的变化3 }; g1 `! L1 Z! ^$ A; P / V, q: E; }- i/ q# p 6 e/ c" g I# L 4.切换时间计算9 C4 ~( [# y: l" L* S4 ~ 8 i- @2 o. R Q/ n% N: o 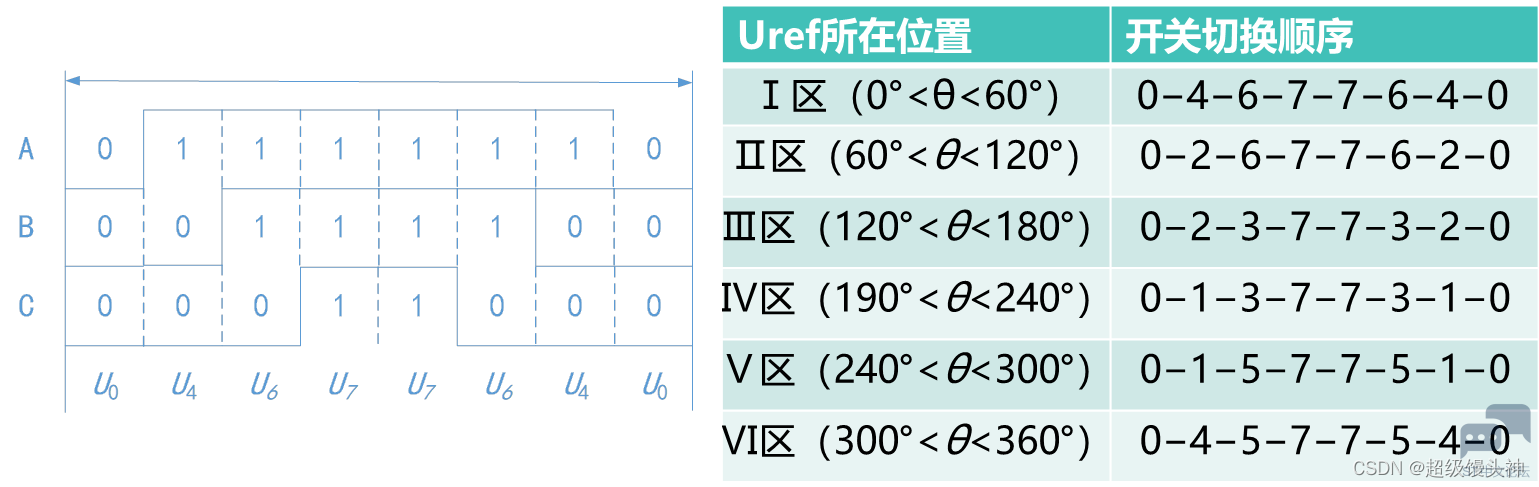
% }; [2 L( \% h 已经计算得到了每个电压矢量的作用时间后,需要产生实际的脉宽调制波形。在 SVPWM 调制方案中,零矢量的选择是最具灵活性的,适当选择零矢量,可最大限度地减少开关次数,尽可能避免在负载电流较大的时刻的开关动作,最大限度地减少开关损耗。。因此,我们以减少开关次数为目标,将基本矢量作用顺序的分配原则选定为:在每次开关状态转换时,只改变其中一相的开关状态。并且对零矢量在时间上进行了平均分配,以使产生的 PWM 对称,从而有效地降低 PWM 的谐波分量& m9 U3 \: A$ t8 O1 r+ { 5 W3 o j! S4 `+ n1 G; F' v 5.调制脉冲生成4 y% F( D8 g- @ 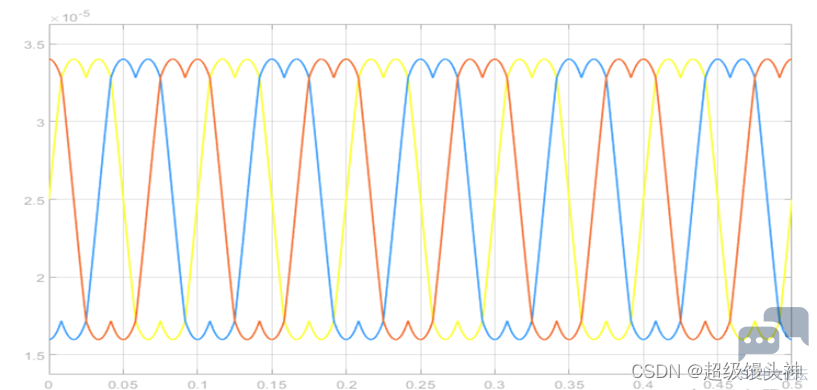
最终形成计算,通过仿真软件或者任何调试工具,最后计算得到马鞍波这样的波形,那么就说明你的计算是成功的 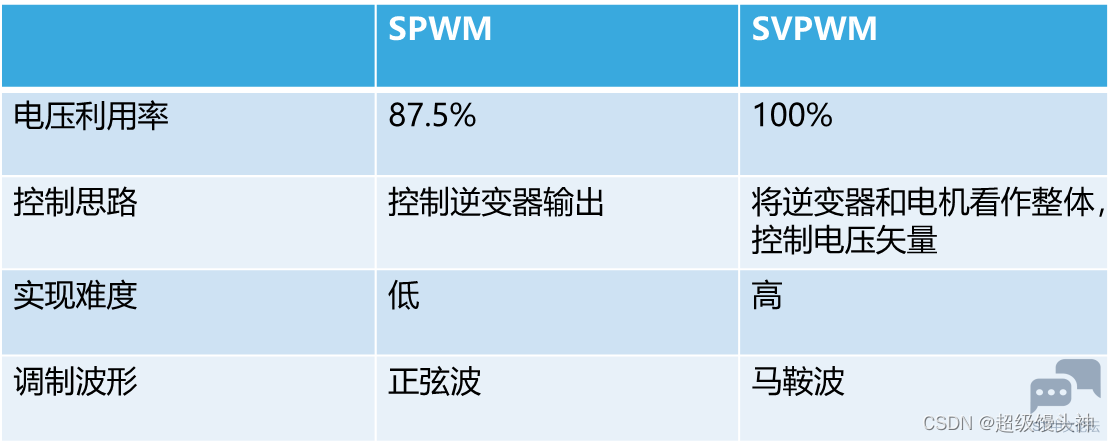
) [+ T2 u: d+ [; ~2 h O. v9 T 与SPWM相比,SVPWM电压利用率更高,控制思路是将逆变器和电机看作整体,控制电压矢量输入,实现难度更高,目前已成为主流控制方式。 0 \5 U& U; T% s6 n: U/ k 二、闭环调速系统; u( g' N5 n- ^+ G) R9 U7 u; ?6 l5 k. ^ 6 v, ~0 r& p5 d; O/ w+ T3 }9 ]9 ~ 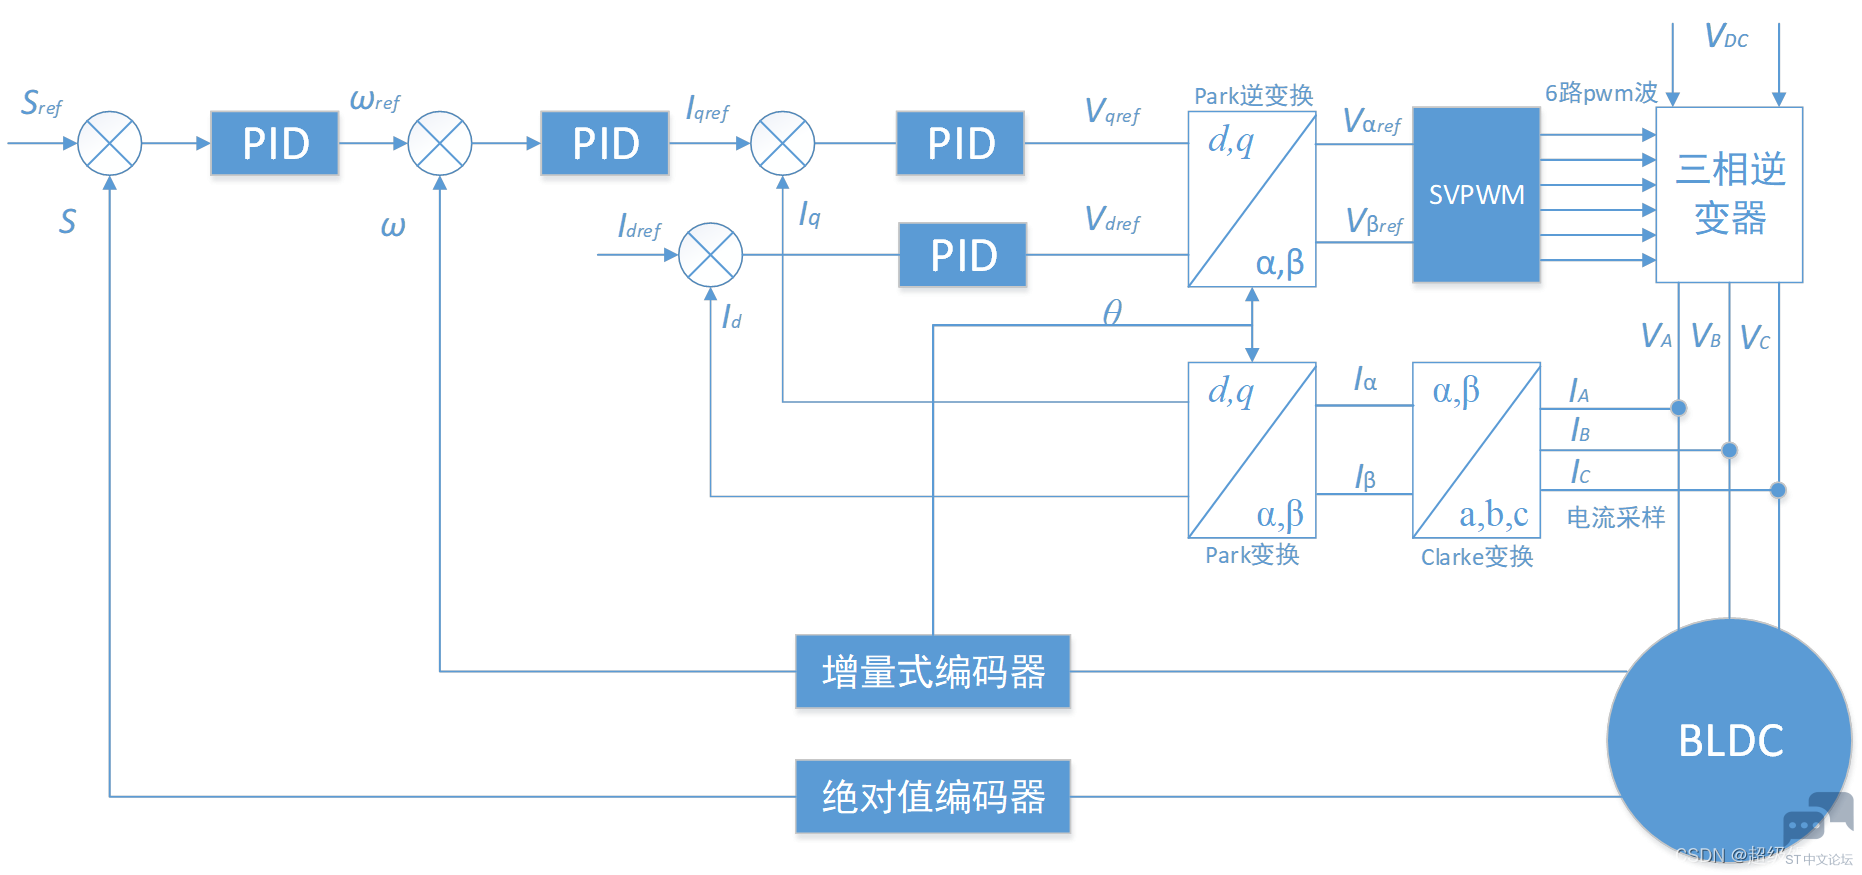
如图所示为三闭环调速系统,最外环为位置环,接中间为速度环,最内环为电流环,系统给定输出位置指令,与反馈位置做差,经过PID计算得到速度指令,再与反馈速度做差,经过PID计算得到电流指令,再与反馈速度做差,经过坐标变换计算得到电压值,经过SVPWM调制输除到三相逆变器,控制电机旋转。3 r' t) x6 R2 a$ N8 y1 m0 _, q ————————————————2 V* J% d {+ Z6 o" e 版权声明:超级馒头神6 a7 f' U9 N0 P# A 0 C; `. J4 `5 v* H i, _) P( J |
经验分享 | 基于STM32G4芯片TIM+SPI+DMA应用示例
STM32G47x 双 Bank 模式下在线升级
DMA 原理从 0 到 1:为什么它能解放 CPU?一文讲透 DMA 的工作流程
【经验分享】STM32G4之基本定时器
NUCLEO-G474RE 扩展 LSM6DSO 传感器数据融合实操演示全解析
经验分享 | STM32G474 高精度定时器同步功能全解析 从内部互联到多芯片协同的实现方案
经验分享 | STM32G4双BANK启动应用演示
STM32G4 LPTIM+DMAMUX 实现并行输出应用示例
实战经验 | LAT1578 SAU对NSC分区的影响
经验分享 | STM32G474 HRTIM Triggered-half模式实现两相交错电源180°相位同步方案
 微信公众号
 手机版