前言8 ^/ q( F# P. h! d# Z
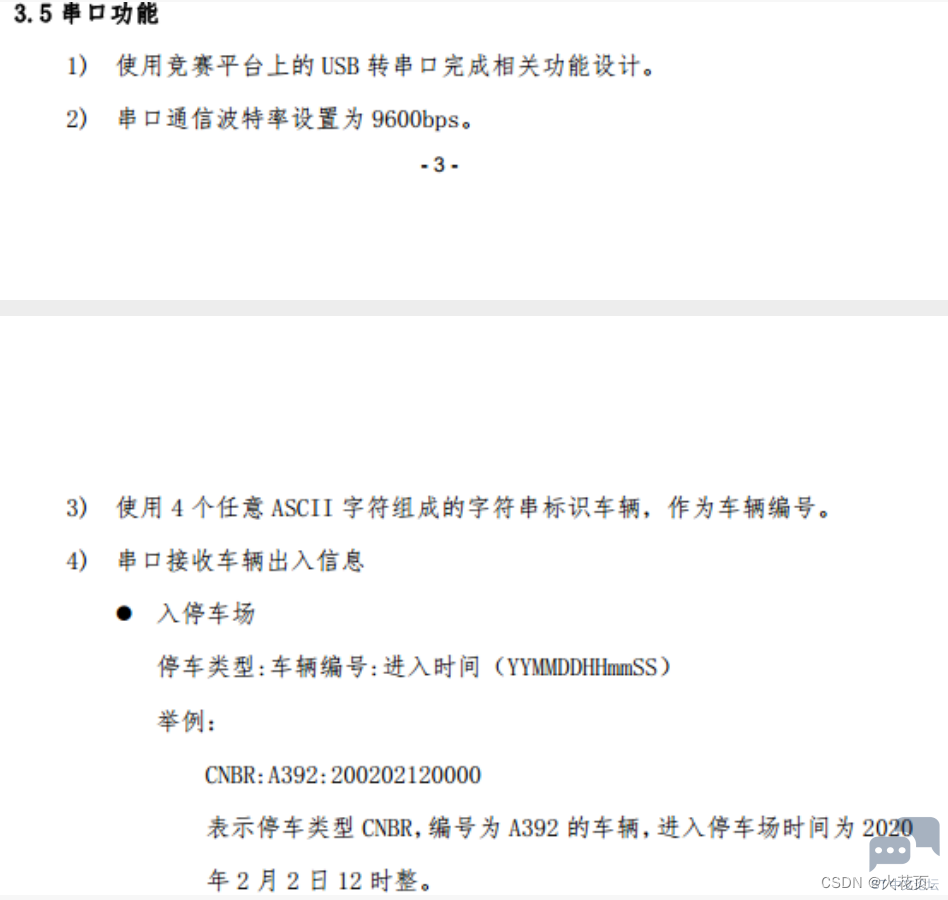
串口可以实现单片机和上位机之间的通信,是生活中常见的通讯接口,本篇文章将以十二届蓝桥杯嵌入式部分真题为例,实现串口通信。, J. A6 G0 ?0 v/ f f8 N3 H3 P( V
" l6 ?8 S" N- x1 ]
, x, |; _* t# {+ P: a
9 E1 `' N6 `& h' C* m
: ?/ m6 P3 h9 A' u# C6 SUART
' @1 {; m' C" z1.原理图以及配置元素+ B' g6 O8 S; I. z
4 d8 j) }9 L! V( ~9 s
: s* Z3 U6 @7 v6 p. c( [
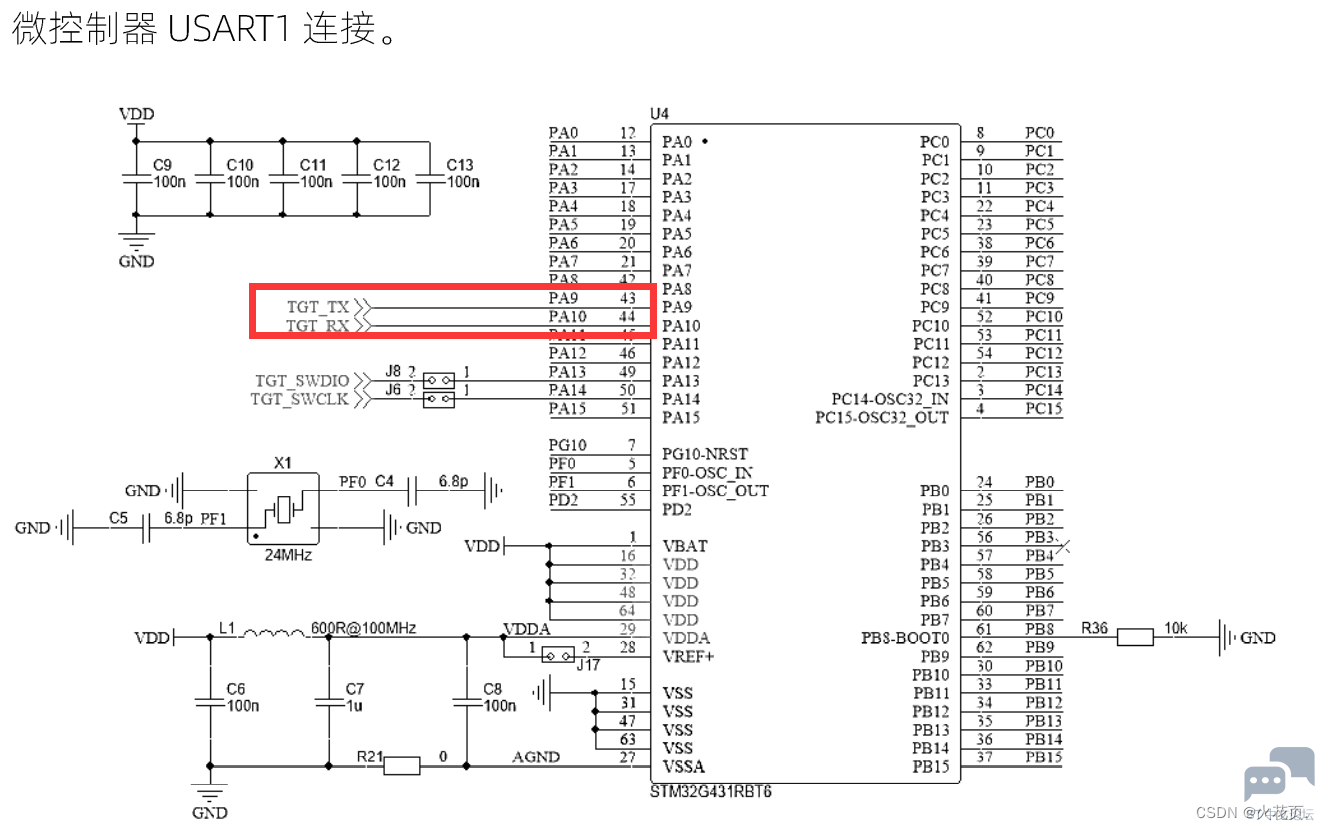
1 i6 Z; k1 g+ y# C4 H5 x7 m分析:由图可知PA9为串口的TX端,PA10为串口的RX端。
" u7 Q0 G& t. e) B# k8 {5 |, O% P* I& J! A2 q4 q# d/ V4 M, A
7 o0 h; k1 ^9 A# ]2.CubeMx的配置步骤
. x) i, F# _4 Q: W* f) O
t3 u) Z3 N$ V1 ?
 6 w) ]- `' c! |9 S+ |4 B( V0 R1 S
# T5 X7 G9 W; f; B( H* q1 r% H/ T
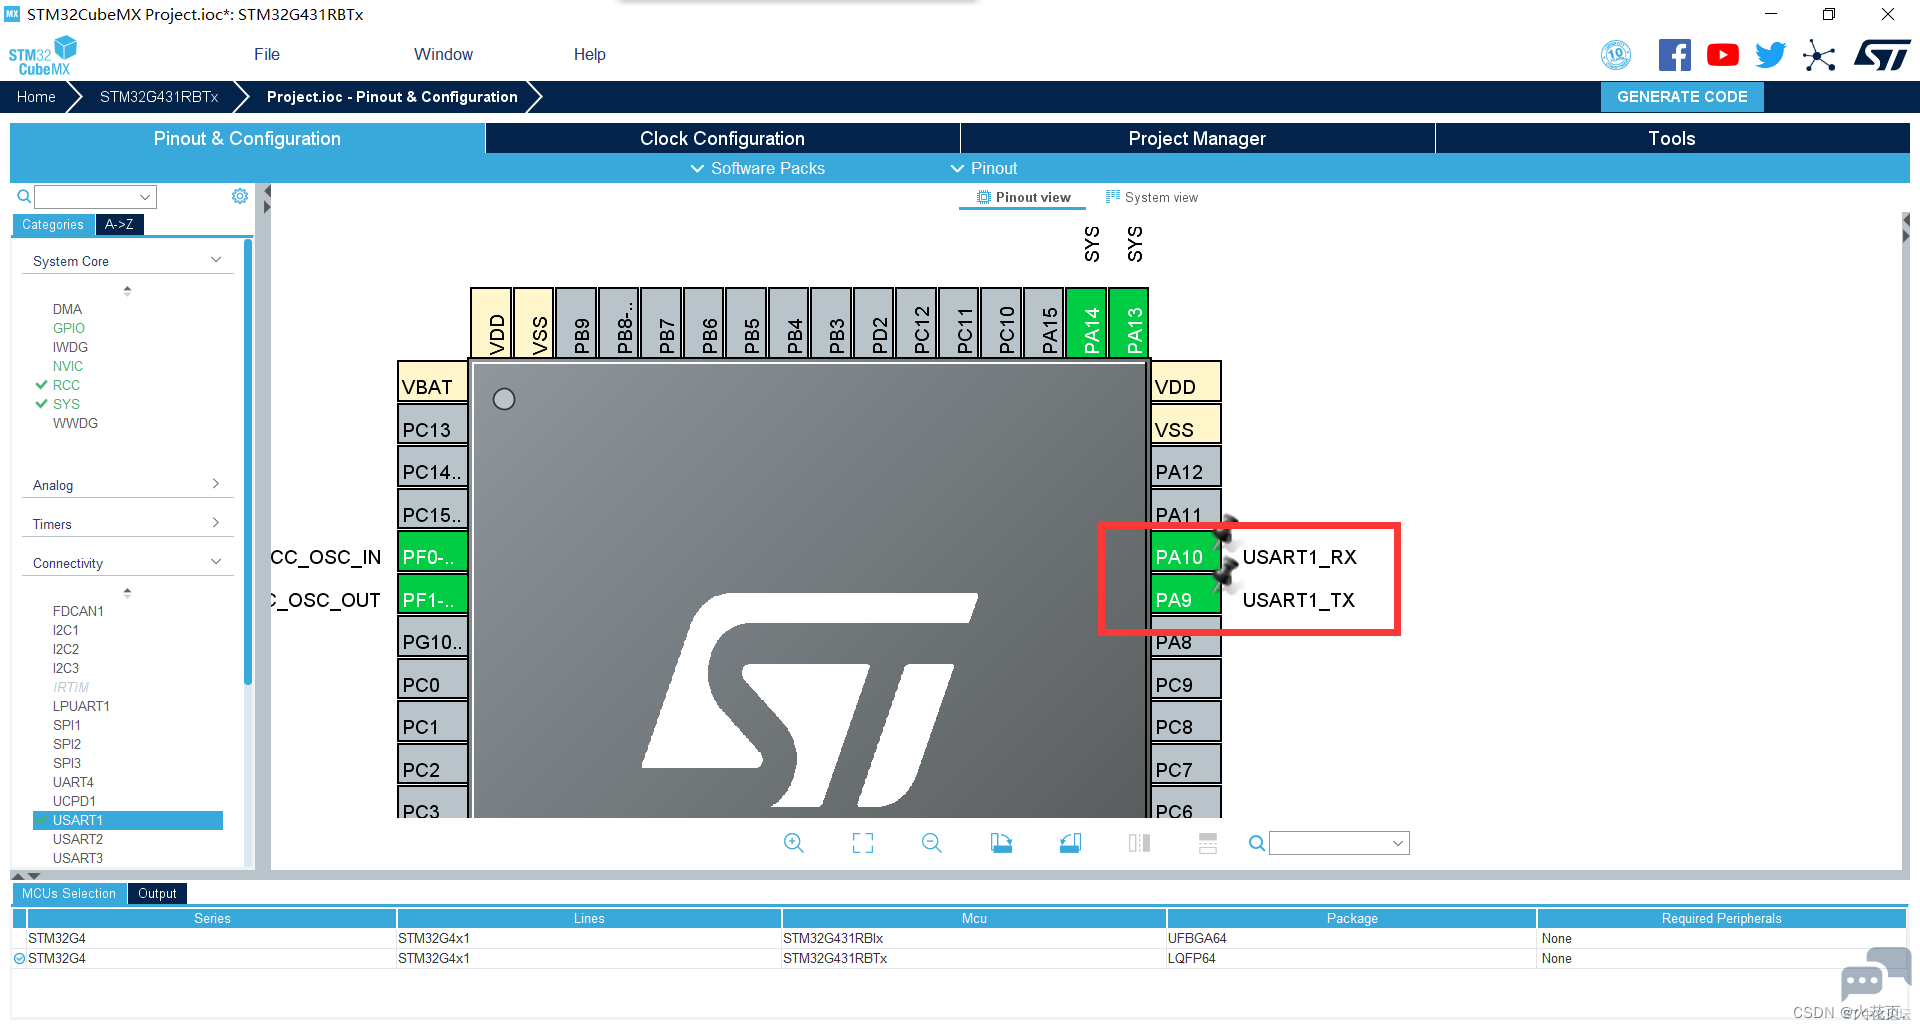
配置两个引脚为红框中的模式,一定要先配置引脚模式再激活串口1,否则当你没有选定PC4与PC5的模式时,串口1激活时会默认选中PC4和PC5为TX端和RX端。, _" v" H% k) V9 K# V& X- L; C$ H$ P
/ u J+ |3 A0 f, |7 y; L
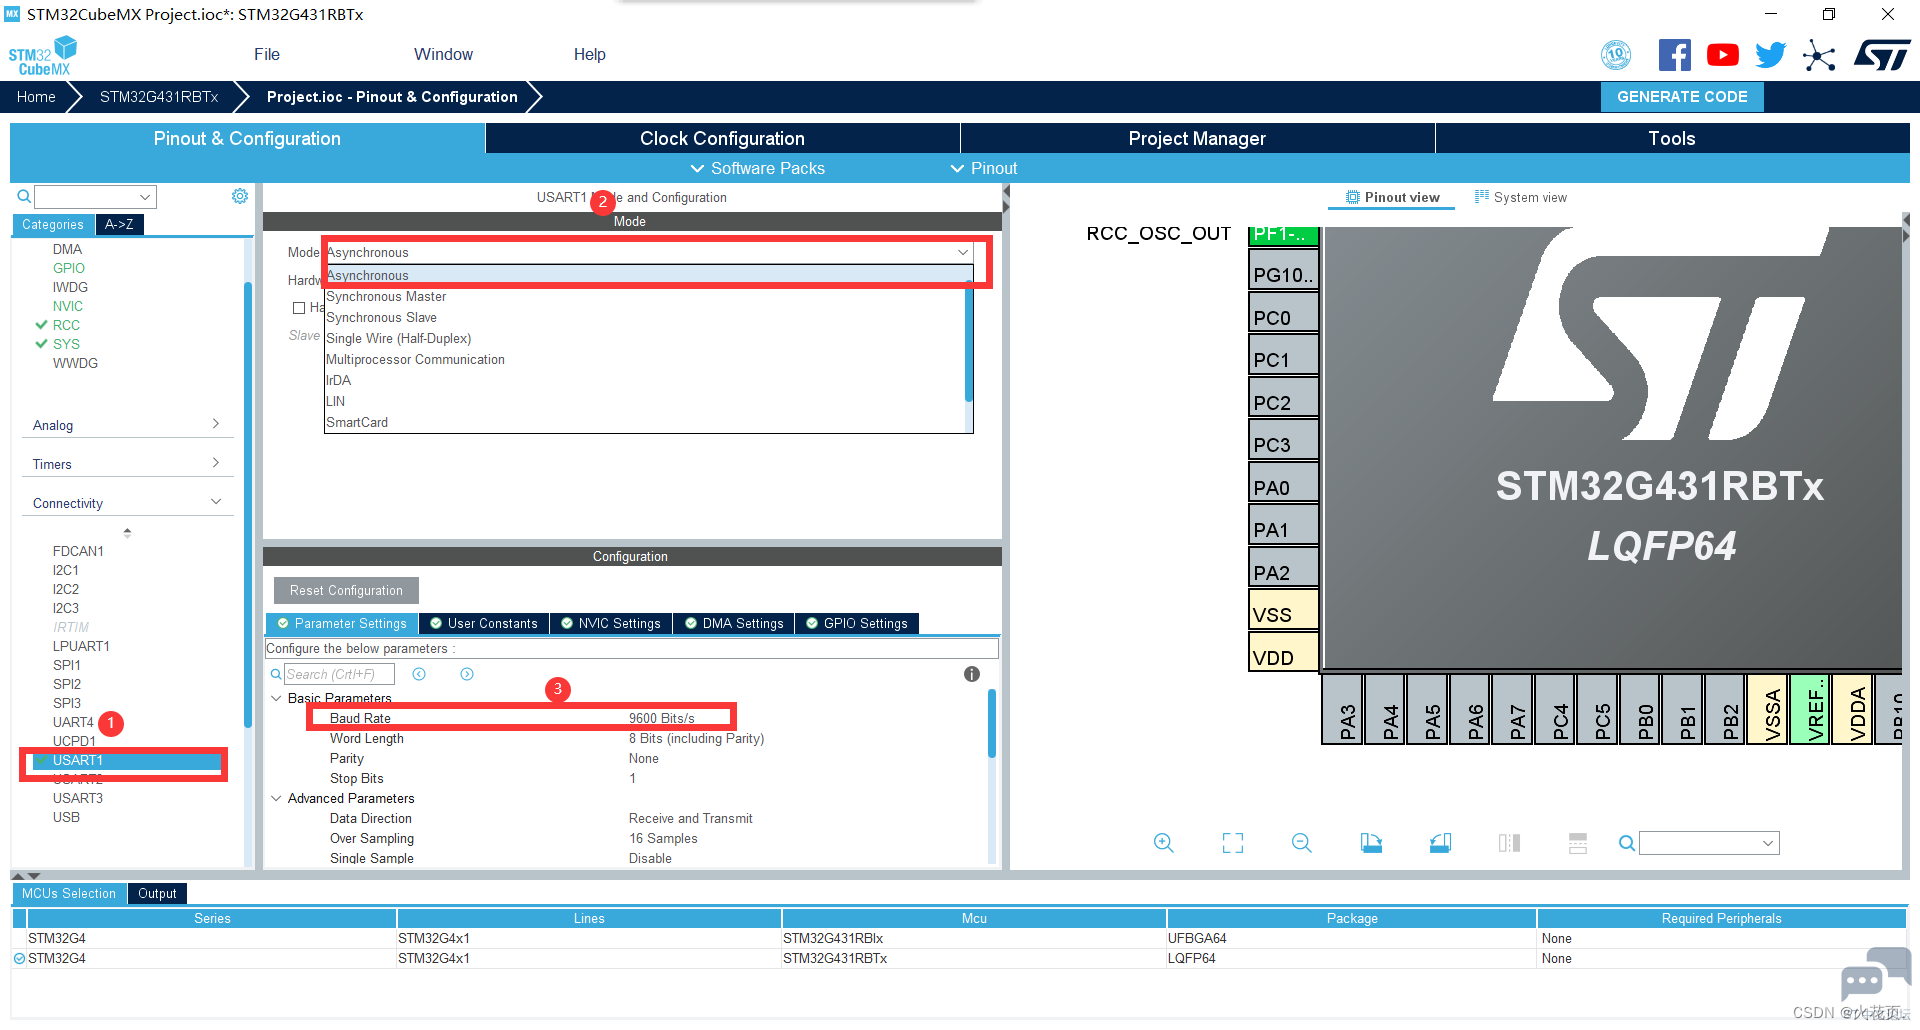
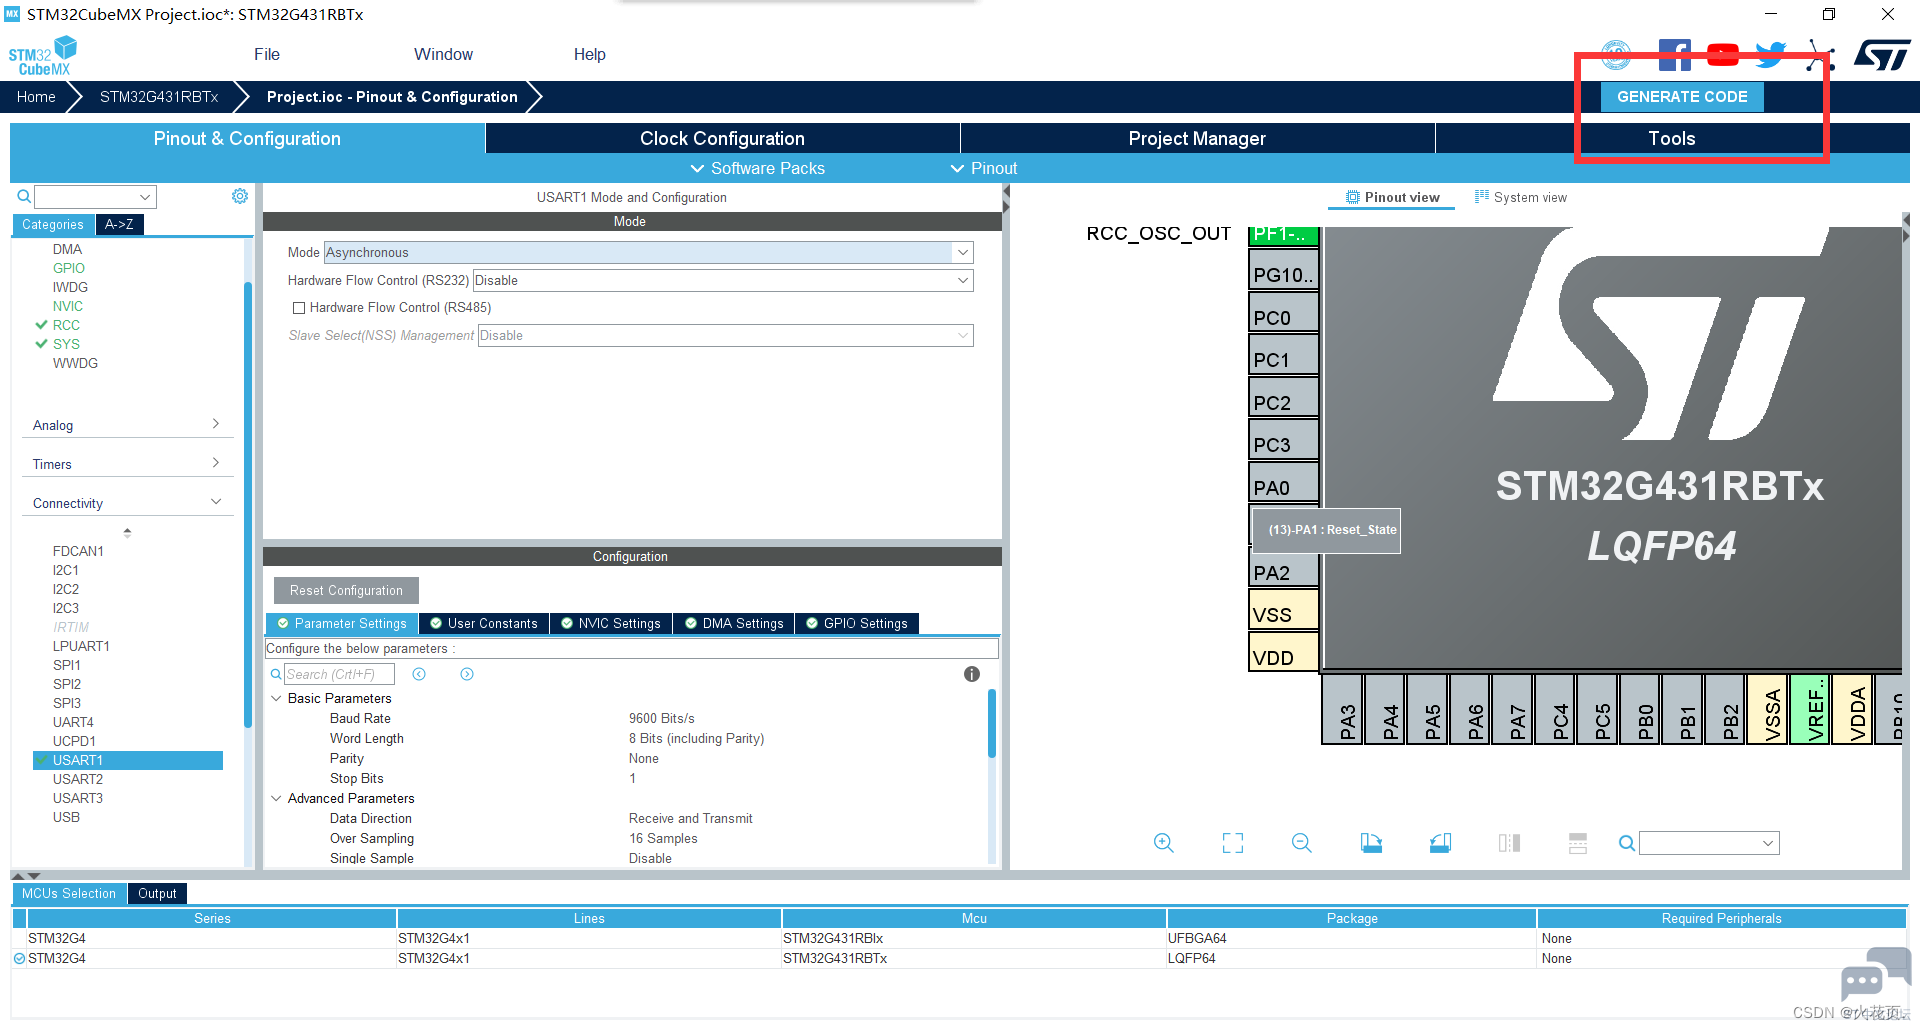
- ~- z1 H4 _; g' O b1 ?" S& a3 t配置号PA9和PA10之后,激活串口1(题目要求波特率为9600)。8 U' F; R4 p7 Q N( O* N/ @
' C! k/ A* |) U W6 w! }
: j& j' Q4 v% a" V/ ]
3.生成工程
6 e$ I3 ^6 B% Z5 t0 R点击GENERATE CODE生成代码后点击Open Project即可。
1 q( F" ?% I: P) x- U+ |8 N& G6 Y6 l( `; X8 [* B0 m; C6 l
 - M5 x8 p$ \& R! R3 ?: {) o
7 K0 ~0 w. b, \% @
4.测试代码
) M8 N% J+ Q" s; d/ \( W, R7 }interrupt.h:, c# w, I$ c; a( c" W; Y$ o/ w) Z
- #ifndef __INTERRUPT_H__! w3 A8 `# p8 E/ @6 m3 @1 f
- #define __INTERRUPT_H__
' j! }6 A9 s# |# G6 R
! D$ H0 e/ v7 N5 b" K$ T4 x" @- #include "main.h"
; x3 N3 o) i7 O. k! e" `
! L% C7 ^/ E0 v' ^; y) z5 m- void HAL_UART_RxCpltCallback(UART_HandleTypeDef *huart);% A m- o3 ? `% Y& r
9 k- t; ^; H- a* ^! w) g- #endif& \( q. G2 a0 _7 O
, e f1 o& F' c) u3 n t
8 Z; V# j5 a% qinterrupt.c6 u& h, ~# q7 Z1 B& d
- #include "interrupt.h"0 i" ]* x8 I" w( n8 s# [
- #include "usart.h"' c( f5 h6 G( s6 ?5 `
1 B2 j N4 q8 P- \- char RxBuffer[30];3 o, v) A4 g9 T/ B# W
- unsigned char BufIndex = 0;
8 n( I5 i. V5 @) t# _. m; ] - unsigned char Rxdat = 0;4 b3 m1 q: \# z* P( M: G
- - S) }0 g/ x6 x% d, b( D2 L0 y
- void HAL_UART_RxCpltCallback(UART_HandleTypeDef *huart)
7 E, I, a) Z" ` - {
3 L2 U# u' L5 o5 t - if(huart->Instance == USART1)
& h+ Q' I5 H2 i, u# B. u - {% f0 j# N- C3 J4 U8 W7 d
- RxBuffer[BufIndex++] = Rxdat;
0 H; U" s' G. u/ z - HAL_UART_Receive_IT(&huart1, &Rxdat, 1);
4 d1 O: P! C1 Y& Q$ ~+ s% p5 d* C - }
6 z; u& L8 t! c8 k- d+ ] - }
9 |, b, b2 f" \ - 5 V) E) L `; c. ~$ n
main.c:, v; r" h. J" Z' o/ z
- /* USER CODE BEGIN Header */
8 h! I6 B' R, o3 p3 S+ J1 z - /**
0 z7 W( `- I' y6 L! o1 K - ******************************************************************************0 q z) o; B: b
- * @file : main.c/ L! X- ?6 C! {# {
- * @brief : Main program body8 O8 h1 H2 b) o/ g: @
- ******************************************************************************
: E4 {% r7 |8 S6 x' P: l) u% Q7 j8 V - * @attention
" ?0 w" f8 M. |" L3 k. I. ^) e - *6 l2 M6 S% {5 D& B# u7 y
- * <h2><center>© Copyright (c) 2023 STMicroelectronics.8 h4 D) H. v% P& q N2 c5 Z
- * All rights reserved.</center></h2>
3 _3 h, N8 @* V) e - *
Y3 z1 ^/ X3 Y. I. A* I+ z0 g - * This software component is licensed by ST under BSD 3-Clause license,: r9 O0 A+ D; h
- * the "License"; You may not use this file except in compliance with the
$ \) e! W7 a- f, X# k - * License. You may obtain a copy of the License at:
# `* o+ M8 V C: J1 U! O; J - * opensource.org/licenses/BSD-3-Clause
( e& W( Z) \: o: z% C0 D, | - *
& C. `2 }4 b2 T) j6 ]" f - ******************************************************************************
7 v2 A0 i" L& ]- l, x4 [ - */0 B$ f# w W( \: F
- /* USER CODE END Header */6 v2 b2 {' @, T! n, i0 a
- /* Includes ------------------------------------------------------------------*/8 e$ [) V9 ?/ \% H' ^5 \
- #include "main.h"
# H4 O! d: A3 S6 T - #include "usart.h"
6 W2 h7 Z" y( G) V& [# t$ l - #include "gpio.h"$ l& K/ _) x# _0 V( r0 N+ ?5 v( Y
- ' }( W6 J4 o: g; X
- /* Private includes ----------------------------------------------------------*/
/ v* a, S( t! l - /* USER CODE BEGIN Includes */" @% j/ T6 Q% b
- #include "stdlib.h"
- C6 k+ n+ W# a, P1 B - #include "stdio.h"+ ^* K$ Q+ W' u; Z$ ]9 R
- #include "string.h"
5 G! g3 x. M6 |4 B) \0 m - #include "interrupt.h"
) g# ~5 i6 }# \6 p9 E+ k- }% O - #include "lcd.h"* p; x+ t( C' c- P
- /* USER CODE END Includes */' d" O$ w8 p# |' ~% ?* x" G
9 V) x' \: l* L g( c) Q( X9 k- /* Private typedef -----------------------------------------------------------*/
4 G" ^. O- O( T* p) p" \% X4 @9 d) \; m - /* USER CODE BEGIN PTD */
2 P/ r, a& v) l- B& C) T
! L5 V( F7 P$ i+ T- /* USER CODE END PTD */
. }9 F4 S/ |7 H& t - " n/ b4 @) s" {- o5 W4 B3 ^$ T
- /* Private define ------------------------------------------------------------*/% l j) s4 c6 F; m$ F
- /* USER CODE BEGIN PD */
: l( q3 h, p$ V' J - /* USER CODE END PD *// o% h: t$ _" d7 s# e3 N7 v0 U+ c
a) `7 S1 `: Y" }9 M* i* C- /* Private macro -------------------------------------------------------------*/$ k" L' x# E# f7 H/ S
- /* USER CODE BEGIN PM */' o5 R2 L" k- }, C
- 8 {$ U' J0 r& `" Q) O, F
- /* USER CODE END PM */
6 k/ H$ Y6 R9 x$ s) v* y - % J- o; {' Y' ^/ Y u
- /* Private variables ---------------------------------------------------------*/
! b+ S* n. G& [/ `; J8 T" X - 6 Q4 i# z) s9 H% V* a; y
- /* USER CODE BEGIN PV */- c$ h# b8 n2 p" U6 t5 u
- extern unsigned char BufIndex;
0 t# c, h2 D7 ]8 H% @. P. e - extern char RxBuffer[30];8 R5 o4 _8 s' H& `% b4 ]6 j# c
- extern unsigned char Rxdat;
/ c; y1 b* A; G! S - /* USER CODE END PV */
0 J# W8 \% R& Y" |3 A. l
) J2 ?# [; {; H* [# o2 r4 K- /* Private function prototypes -----------------------------------------------*/
2 @ h* S5 ^; y7 a+ X. Y$ j. A - void SystemClock_Config(void);
4 P, l- o* I( a) a7 @ - /* USER CODE BEGIN PFP */
# i' L4 I2 y: i( S - void Rx_Proc(void);
" i' u5 H9 A7 d) j4 O9 H) T- F/ C - /* USER CODE END PFP */& k7 ?4 R4 ?# G5 a
% o4 V |8 \; Q( ~- /* Private user code ---------------------------------------------------------*/
d, m; s+ l) f v: g/ ]- B# {/ r - /* USER CODE BEGIN 0 */
; H+ a h- l0 W3 q ]9 K+ C: M
4 _1 S; d& l9 B. n3 E& m/ A: d9 j- /* USER CODE END 0 */
/ I; g% @9 T9 V* c) a" ]% b - 7 ?7 D" q% N' O( ^! y. v% o
- /**! D a2 q4 M& e2 P3 y, C/ U9 n
- * @brief The application entry point.* a8 U. L2 s7 L5 l: H
- * @retval int- _7 j( |4 E! ?# N2 E
- */, i! Q' t9 j9 Z/ l, |, L: h
- int main(void)/ V7 P6 }+ u7 a
- {0 u( G2 e$ ~( I' |
- /* USER CODE BEGIN 1 */
* R4 h) x0 Q7 q8 L' O
- ]3 j2 h+ j; M. D: y" Q- /* USER CODE END 1 */% H9 B9 n$ d: L4 X; ]
- 2 L9 T H$ p+ }9 z
- /* MCU Configuration--------------------------------------------------------*/" B& o9 D; t" R- x
- 8 j4 o3 J1 x9 [, d& S9 Q4 A3 _
- /* Reset of all peripherals, Initializes the Flash interface and the Systick. */
/ e# J# v u& L - HAL_Init();
3 r' m" T: e' h# V- K; M$ P. \
1 H7 v% [6 Z# w- /* USER CODE BEGIN Init */3 v+ c) {& j8 q# K' K1 y
- 9 ]; S, B( Z, ~% Z6 x; f+ ]% ^* u
- /* USER CODE END Init */
2 g5 \! D8 ^) U) X/ ?% o - " _3 h' z9 E! T) b
- /* Configure the system clock */
/ i, |7 D1 l x! w3 I - SystemClock_Config();9 R! R* r5 }/ S+ T6 f& W
- 3 {; z) N; j* U3 u1 f
- /* USER CODE BEGIN SysInit */. d( i! r# v( [% v) [, B
. b: _ |2 ~( H8 h( S" e; `' X- /* USER CODE END SysInit */
' T) b3 S2 b7 z - ' y7 n* s7 h' _
- /* Initialize all configured peripherals */" W7 e9 d1 F! A# p
- MX_GPIO_Init();' ]8 D: u: y; Z9 H/ _3 f+ ]
- MX_USART1_UART_Init();
6 r9 `" ~1 m& c) C- L5 t - /* USER CODE BEGIN 2 */! G& k# ^2 Z! ?+ A, d
- LCD_Init();2 _* i9 W* B) q3 P+ J; p% D
- LCD_Clear(Black);
) f9 V5 Z" F/ a0 z4 M" n - LCD_SetBackColor(Black);/ N3 W- J3 p$ `) {; V
- LCD_SetTextColor(White);
" ^1 ]2 y$ O7 D9 i3 x! F - HAL_UART_Receive_IT(&huart1, &Rxdat, 1);5 j2 A: ?/ [' I7 t# y
- /* USER CODE END 2 */
6 e$ W8 d* z- Y: E+ F$ U2 q5 W - % |) G" R0 G7 u, |& H, @- n
- /* Infinite loop */8 P; T, k& W2 T
- /* USER CODE BEGIN WHILE */. t0 j. Y+ j; g
- while (1)9 i+ s: l: ^, R$ U- N; A/ h8 L
- {1 T& c6 O9 L8 i! S
- /* USER CODE END WHILE */
$ g; l- ?$ a5 e; u* I
4 h" }3 p- {+ e5 ~- /* USER CODE BEGIN 3 */$ E! N5 e3 e: H5 t- ]/ n
- if(BufIndex != 0)* d" }2 r, X. F+ t
- {6 q9 j. E' Y. C: }: D
- unsigned char temp = BufIndex;2 _" b* c7 P& t3 A: y9 F
- HAL_Delay(1);* C* X: v) Q2 C1 M- Q# j5 @
- if(BufIndex == temp)
1 W* x. F& W* w$ u$ { - Rx_Proc();8 k. c2 `! u8 _( }) i
- }8 h4 J0 z Q0 p& y' @! H
- }; o% a K& J# A/ j' n
- /* USER CODE END 3 */1 c t& [9 ~. L; m- q
- }
0 p1 G: Q4 e( U2 J. n
' r7 o m. D8 F7 P8 ~& s; I2 F% ~- /**
+ K4 ]' M1 d1 L* X. s* v - * @brief System Clock Configuration3 j% o* g1 V/ p
- * @retval None
" A# L Y7 R& W" }+ R7 L - */: L5 J9 G" l# K4 C: z b
- void SystemClock_Config(void)+ @" X( n" Q9 N% s& v
- {& E" a+ u5 D/ p) c* i( M
- RCC_OscInitTypeDef RCC_OscInitStruct = {0};
" V2 q0 g5 Q9 U! i1 L - RCC_ClkInitTypeDef RCC_ClkInitStruct = {0};, Y3 H( E$ p! K9 Z7 H1 E
- RCC_PeriphCLKInitTypeDef PeriphClkInit = {0};' h9 u+ k( l/ ~0 ~, s2 ^
5 }2 B# r/ ?. w) B3 a) X; _" O- /** Configure the main internal regulator output voltage
, {9 A$ f: \: U - */( o% H7 @5 Q: Q8 |# R
- HAL_PWREx_ControlVoltageScaling(PWR_REGULATOR_VOLTAGE_SCALE1);
% Y( a/ N+ R* b - /** Initializes the RCC Oscillators according to the specified parameters* x! J# g! I2 u2 g
- * in the RCC_OscInitTypeDef structure.6 d8 Q4 V" {; a, `
- */6 T- Z7 z1 K7 M
- RCC_OscInitStruct.OscillatorType = RCC_OSCILLATORTYPE_HSE;6 ? C' c4 O2 K4 ~" j3 P9 `
- RCC_OscInitStruct.HSEState = RCC_HSE_ON;) v) W p m4 W0 c& Z E: P' N
- RCC_OscInitStruct.PLL.PLLState = RCC_PLL_ON;# |- r$ g: y8 u: R5 F
- RCC_OscInitStruct.PLL.PLLSource = RCC_PLLSOURCE_HSE;4 ^) A. Q& C7 n9 E4 ~
- RCC_OscInitStruct.PLL.PLLM = RCC_PLLM_DIV3;
2 L( N7 k# \ L: E - RCC_OscInitStruct.PLL.PLLN = 20;
, {5 x8 C' h5 c2 B s+ s - RCC_OscInitStruct.PLL.PLLP = RCC_PLLP_DIV2;
, z9 W f. Q" C8 G Y! k - RCC_OscInitStruct.PLL.PLLQ = RCC_PLLQ_DIV2;
6 p) E/ Z% R6 p' d8 h- V2 r - RCC_OscInitStruct.PLL.PLLR = RCC_PLLR_DIV2;1 g( X+ p. X1 L' l9 e2 ^
- if (HAL_RCC_OscConfig(&RCC_OscInitStruct) != HAL_OK)% Q" F5 p9 _* }( w8 i z
- {2 ?* Q' I+ Z9 [0 ~
- Error_Handler();$ B3 e9 b9 b) M' L1 |
- }3 r, V' ?3 m% d
- /** Initializes the CPU, AHB and APB buses clocks
9 E9 |8 e4 u) p G! q$ o# P0 v - */
( y7 L9 {6 b {2 s2 @4 M - RCC_ClkInitStruct.ClockType = RCC_CLOCKTYPE_HCLK|RCC_CLOCKTYPE_SYSCLK# i6 ?9 n' F0 I7 z3 u4 l' [1 W$ @! X6 t
- |RCC_CLOCKTYPE_PCLK1|RCC_CLOCKTYPE_PCLK2;
: l3 H2 X1 C0 F& u g& \3 ` - RCC_ClkInitStruct.SYSCLKSource = RCC_SYSCLKSOURCE_PLLCLK;. k8 |2 s- R) [- M/ w7 k$ [* _
- RCC_ClkInitStruct.AHBCLKDivider = RCC_SYSCLK_DIV1;
! t! q. l$ X3 `! z/ P+ } - RCC_ClkInitStruct.APB1CLKDivider = RCC_HCLK_DIV1;0 {) d& K4 p6 C4 T" v6 Y4 N
- RCC_ClkInitStruct.APB2CLKDivider = RCC_HCLK_DIV1;
1 k1 q4 a7 x2 Q8 M
! Q3 I; ^, q1 F2 H4 w/ e; @# w- if (HAL_RCC_ClockConfig(&RCC_ClkInitStruct, FLASH_LATENCY_2) != HAL_OK)
3 C h* S3 Q2 Q1 k3 @' m. F - {
( n/ W4 ^9 m5 x Q4 J8 g - Error_Handler();
6 ]8 q* S3 m _# h: f' v - }
' E, M8 O, z/ b3 h3 u7 d3 Q - /** Initializes the peripherals clocks
" q9 ~1 Q! f3 ^6 Y+ k - */) v2 z U$ b0 S: ~; H# s
- PeriphClkInit.PeriphClockSelection = RCC_PERIPHCLK_USART1;8 u* G; L- _! I& _
- PeriphClkInit.Usart1ClockSelection = RCC_USART1CLKSOURCE_PCLK2;% `: B. J- I5 U. z. A4 c
- if (HAL_RCCEx_PeriphCLKConfig(&PeriphClkInit) != HAL_OK)# v2 _" y( M; O( x- M g
- {
( o* p$ N* K6 s+ V X! V1 {5 W - Error_Handler();+ b* ^' n6 r/ V+ T( m5 [% y$ o
- }
; l7 x+ N6 m2 x7 f* s - }
) c8 N1 U0 u6 {$ Y4 K" @( G
1 c, q! ]' y. a1 l" k2 R- /* USER CODE BEGIN 4 */; ?% g( R7 R. {$ F0 F* u
- int fputc(int ch, FILE *f)
6 ]; k4 y+ Z' v; w1 R - {
- q0 `1 r6 N& b. x; u5 H - HAL_UART_Transmit(&huart1, (unsigned char *)&ch, 1, HAL_MAX_DELAY);6 b0 n2 x$ D, L: l/ ^& N6 _/ \% ]
- return ch;
- S8 Y& G: o6 p' a8 ~& N5 v O - }" B% K- c% x/ z- G
- 7 e3 `% D5 Z3 f+ y7 x0 L
- void Rx_Proc(void)
. c+ u% w) Q) V& x+ W - {
/ Q3 N( r- X: p% F3 z! }; B - if(BufIndex == 22)
0 T& M1 t' ]3 e1 z# j - {9 A+ T6 y) H2 E/ d3 W" \
- char car_type[5];
- |6 \: P) _! `- D+ n0 E0 ^1 R - char car_data[5];; b; d: S- Q8 E9 _
- char car_time[13];5 t3 C2 e/ C# ^
- sscanf(RxBuffer, "%4s:%4s:%12s", car_type, car_data, car_time);
& ]1 s/ V, H2 D/ {! R) |3 Y - LCD_DisplayStringLine(Line0, (unsigned char*)car_type);+ Q- a- s8 R( P
- LCD_DisplayStringLine(Line1, (unsigned char*)car_data);
# {1 b+ K2 m, d0 M( @ - LCD_DisplayStringLine(Line2, (unsigned char*)car_time); @* x) i U4 \/ O
- }8 A+ C0 N" j' e2 C
- else
: ]0 q) W1 q! x5 n! k7 a8 r5 I - {: K% A2 |+ `. l7 U( _' n
- printf("Error\n"); y& t# ~; ?1 _3 y" ^
- }* `8 ~- S/ @) i- ?2 L% |
- BufIndex = 0;
- }* n: ]% Z+ N9 m9 e+ C' I - memset(RxBuffer, 0, 30);
/ f. Q( J: Y1 L% N& J8 o# H" n1 O% _ - }8 h$ |8 K' ^% q7 @* G' `
- /* USER CODE END 4 */
/ ^% c$ b* z' t0 r - : Z# _4 x: A! m. S$ m" X1 l+ m
- /**
8 N4 h. h& ?5 E; r9 C3 X6 o - * @brief This function is executed in case of error occurrence.2 `9 i& t3 s% @0 k. [3 \, o
- * @retval None
( q0 Y1 f A6 J5 U2 Y j - */
# s) e$ J% b- c; }8 T4 { - void Error_Handler(void)
* M/ K4 E/ A* a# S9 b) F Z - {/ X1 }1 c% g8 z' p3 F7 }$ Z
- /* USER CODE BEGIN Error_Handler_Debug */5 q0 @! t& H" x' L4 a
- /* User can add his own implementation to report the HAL error return state */* c" A3 |3 [8 d) S% b1 \
- __disable_irq();* d2 R7 e1 W) S8 C0 N: ?. R1 x
- while (1)
6 M, r7 a& x* U, O0 m( Q - {
2 p+ q: {2 a5 L - }+ d$ f0 _- \" [$ \$ Z
- /* USER CODE END Error_Handler_Debug */5 e) |8 v0 O0 Z3 s% ~/ m
- }$ E" y$ G4 N" j$ m( l# [$ A% c
+ l4 C" ?5 K1 D6 n% d8 ^- #ifdef USE_FULL_ASSERT
; H _: I, s2 |9 q0 \4 A- z - /**3 E2 ^; q- x6 u+ z+ @# s
- * @brief Reports the name of the source file and the source line number
4 J# y7 n- Q' P# U - * where the assert_param error has occurred.1 {& S& s6 H: q- r$ t2 u) T
- * @param file: pointer to the source file name
1 ?3 k8 n4 S% i - * @param line: assert_param error line source number# C% j% B8 q1 O$ _
- * @retval None
. `1 `! Z, ~+ p) K5 j( b - */
8 S* f0 y- I- ]5 ~3 s1 \ - void assert_failed(uint8_t *file, uint32_t line)% n. ]) {* ]" b- V
- {2 @6 p* M; O' J6 H6 q
- /* USER CODE BEGIN 6 */
$ L% a8 M. w' y - /* User can add his own implementation to report the file name and line number,4 S1 S, k" K' ^5 R" X& s) m
- ex: printf("Wrong parameters value: file %s on line %d\r\n", file, line) */
/ d @' A# s8 m* T1 u5 g - /* USER CODE END 6 */9 U7 M+ l9 q/ P
- }) C& T+ z; F- f1 P1 ^( e
- #endif /* USE_FULL_ASSERT */& M, r, A X, q# z, p
- 2 ^* \/ Q; P" V6 m7 ~
- /************************ (C) COPYRIGHT STMicroelectronics *****END OF FILE****/
+ A7 s; f( o/ m, S5 l
9 z! m+ T9 z: T v1 W2 O& Y/ }2 Z5 j9 W( {) p5 `0 U
% k* z# q! q( u1 g' O————————————————
/ I* h w" V5 X. e8 P% @0 L版权声明:火花页.
- D% s) W" H! X% g' |) Z ^1 u0 _9 M. K: J* o) O$ X
( w+ T# h- ^* n7 j
|





 STMCU小助手
发布时间:2023-3-1 21:21
 微信公众号
 手机版


