STMCU小助手
发布时间:2023-3-7 14:00
|
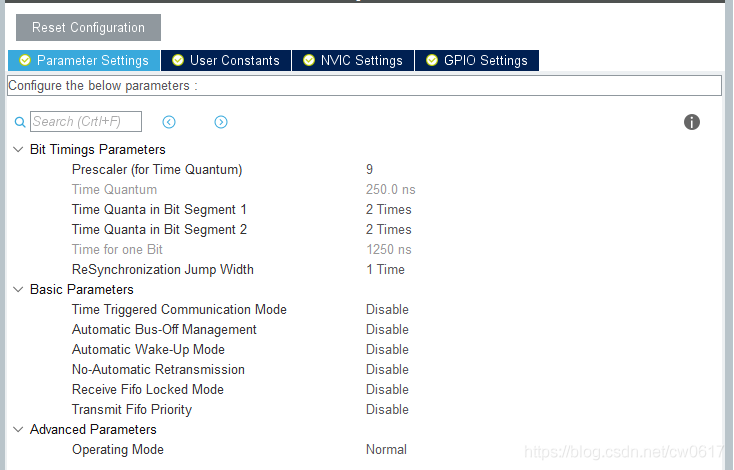
1、默认STM32CAN1就是主站。CAN2是从站 2、主站配置如下:参考时钟是72M/2=36M 波特率:36M/9/(2+2+1)=800K.所以通讯频率800K。 注意此处BUS-Off一定要enable。否则出现插上下载器两个站就不能同时发送的情况 
3、中断设置, N) q. p4 P! T4 w' |& ?+ \ # y, G. y1 c' b: i3 h 
# K- m) Z! J/ F4 [0 F O 7 U0 K G Z a3 n: g+ {8 e$ U( E 4、can开启函数: HAL_CAN_Start(&hcan1);6 G6 Z. ~( x% j( _ HAL_CAN_ActivateNotification(&hcan1,CAN_IT_RX_FIFO0_MSG_PENDING); can发送函数:; j! X2 \7 \1 w$ k( _ void CAN_TRANSMIT1(void) { TxMessage2.DLC=8; TxMessage2.StdId=0x314; TxMessage2.ExtId=0x00001314; d+ H5 |0 _- ?3 K. m$ n* z3 B6 F3 m TxMessage2.IDE=CAN_ID_EXT; TxMessage2.RTR=CAN_RTR_DATA;: E/ ^% b. m H( Y. m# e v: k uint8_t TR_BUF[8]=“22222222”;/ S% C. Y& J C; E$ m- V. H: l if(HAL_CAN_AddTxMessage(&hcan1,&TxMessage2,TR_BUF,(uint32_t*)CAN_TX_MAILBOX1)!=HAL_OK) { printf("???1");8 n" d2 @0 z6 r- l } } 5、can1配置 static void MX_CAN1_Init(void) {) A5 e) i- V3 h3 P) E8 K* X6 \5 N6 \ /* USER CODE BEGIN CAN1_Init 0 /. a# C$ }0 ?. v6 s, s* l: { CAN_FilterTypeDef sFilterConfig;4 l( v! y& Q# d, |* l / USER CODE END CAN1_Init 0 */ /* USER CODE BEGIN CAN1_Init 1 */ /* USER CODE END CAN1_Init 1 / hcan1.Instance = CAN1;$ V6 \# I5 X& X! {5 t# k hcan1.Init.Prescaler = 18; hcan1.Init.Mode = CAN_MODE_NORMAL;! {2 [& X% G& H! [' @0 I" X& ` hcan1.Init.SyncJumpWidth = CAN_SJW_1TQ; hcan1.Init.TimeSeg1 = CAN_BS1_2TQ; hcan1.Init.TimeSeg2 = CAN_BS2_1TQ;) R! h) a* r5 p, k8 c3 F+ S hcan1.Init.TimeTriggeredMode = DISABLE; hcan1.Init.AutoBusOff = ENABLE;7 }" b- d$ ^0 s( f hcan1.Init.AutoWakeUp = DISABLE;% K0 h5 j4 Q' L6 p hcan1.Init.AutoRetransmission = DISABLE; hcan1.Init.ReceiveFifoLocked = DISABLE; hcan1.Init.TransmitFifoPriority = DISABLE;/ h9 C, _! h/ L3 B if (HAL_CAN_Init(&hcan1) != HAL_OK)% Q4 u1 t" d8 w/ {# R) N { Error_Handler(); }5 y5 u6 T$ B& f: h3 L- Y# |" \% v / USER CODE BEGIN CAN1_Init 2 */ sFilterConfig.FilterBank = 0; sFilterConfig.FilterMode = CAN_FILTERMODE_IDMASK; sFilterConfig.FilterScale = CAN_FILTERSCALE_32BIT;! R( m+ a9 E9 I, O sFilterConfig.FilterIdHigh = 0x0000;1 ?3 i+ r: n& d+ y sFilterConfig.FilterIdLow = 0x0000; sFilterConfig.FilterMaskIdHigh = 0x0000; sFilterConfig.FilterMaskIdLow = 0x0000; T, V( t5 X- R" W& ~2 z sFilterConfig.FilterFIFOAssignment = CAN_RX_FIFO0; sFilterConfig.FilterActivation = ENABLE;$ i8 F0 O6 e/ N+ k( q7 v" M sFilterConfig.SlaveStartFilterBank = 14; if(HAL_CAN_ConfigFilter(&hcan1, &sFilterConfig)!=HAL_OK)8 s i& N+ o8 J" m { Error_Handler();9 b1 i) ~( ~! B/ N2 d, G% ^+ ` }3 I7 I" f( ~4 e1 y3 r) N( W /* USER CODE END CAN1_Init 2 */ , ]" n5 a' \% J+ \& a- v3 E1 w& Q }3 @; C; d; _: D+ g+ p 7 q, ?0 I; F5 v! S$ f- u& A& i7 c 2 \. S6 t. ~% Q' K 6、CAN1中断函数3 a9 H t. `+ k7 V. n7 [! R/ S/ i; B void CAN1_RX0_IRQHandler(void) {2 Y* Z% {/ O5 z |: ? /* USER CODE BEGIN CAN1_RX0_IRQn 0 */* {3 B( |: U- W. [# z HAL_CAN_GetRxMessage(&hcan1,CAN_RX_FIFO0,&RxMessage1,RXBUF);- U; A- N; X" T, X7 \. I /* USER CODE END CAN1_RX0_IRQn 0 // N( e2 V# a+ _5 A4 ` HAL_CAN_IRQHandler(&hcan1); / USER CODE BEGIN CAN1_RX0_IRQn 1 */ /* USER CODE END CAN1_RX0_IRQn 1 */# ^- q1 |3 t, L }# K) J, K, N1 H0 e2 U) L1 Y# @ : [& m' ^! C, \2 k& U3 @ 6 M* t- n$ p2 x0 r 7、CAN2配置. H5 v! S, [( M5 Q: U2 y static void MX_CAN2_Init(void) { + ^2 v( z' b ]2 {. y1 r /* USER CODE BEGIN CAN2_Init 0 /' Z2 \$ |' ]0 p8 I5 s CAN_FilterTypeDef sFilterConfig;) T* @* g7 [/ j) a / USER CODE END CAN2_Init 0 */ M9 x( S+ s2 M* P7 J/ N: ?$ _ $ u, G& p1 F" \. x4 Y$ o 6 Y. `1 o$ }- d7 Q, L /* USER CODE BEGIN CAN2_Init 1 */) Q. r( g( n/ o 7 N) j9 \5 A5 j0 g V' _ /* USER CODE END CAN2_Init 1 / hcan2.Instance = CAN2;" T* j$ Z/ ]& b hcan2.Init.Prescaler = 18; hcan2.Init.Mode = CAN_MODE_NORMAL; hcan2.Init.SyncJumpWidth = CAN_SJW_1TQ; hcan2.Init.TimeSeg1 = CAN_BS1_2TQ; hcan2.Init.TimeSeg2 = CAN_BS2_1TQ; hcan2.Init.TimeTriggeredMode = DISABLE;6 D1 K7 a3 y" n' q9 N) J" d hcan2.Init.AutoBusOff = ENABLE; hcan2.Init.AutoWakeUp = DISABLE; hcan2.Init.AutoRetransmission = DISABLE; hcan2.Init.ReceiveFifoLocked = DISABLE; hcan2.Init.TransmitFifoPriority = DISABLE;/ i! }3 t! T8 d% P5 Z) f( | if (HAL_CAN_Init(&hcan2) != HAL_OK) { Error_Handler(); }* ~! p4 [1 P' |4 u3 H# f. o& U7 o / USER CODE BEGIN CAN2_Init 2 */ 6 ^% s& t% i* J2 k sFilterConfig.FilterBank = 14; sFilterConfig.FilterMode = CAN_FILTERMODE_IDMASK; sFilterConfig.FilterScale = CAN_FILTERSCALE_32BIT; sFilterConfig.FilterIdHigh = 0x0000; sFilterConfig.FilterIdLow = 0x0000; sFilterConfig.FilterMaskIdHigh = 0x0000;4 j& g7 @ ?2 Z" G sFilterConfig.FilterMaskIdLow = 0x0000; sFilterConfig.FilterFIFOAssignment = CAN_RX_FIFO0; sFilterConfig.FilterActivation = ENABLE; sFilterConfig.SlaveStartFilterBank = 14;. V0 F+ y; T+ _* Y4 x$ {# H) C ' o3 u9 v: D$ } if(HAL_CAN_ConfigFilter(&hcan2, &sFilterConfig)!=HAL_OK) {1 T3 ]/ Z' u3 o Error_Handler();# g y' J) A. }0 E0 L$ P }# }3 s, o: K/ C. E' U% {8 I/ ~. ~ HAL_CAN_Start(&hcan2); HAL_CAN_ActivateNotification(&hcan2,CAN_IT_RX_FIFO0_MSG_PENDING); /* USER CODE END CAN2_Init 2 */1 i' y; Q' l( T; a, A/ ? $ D6 t8 |7 P. y+ B$ ? }; P4 b5 \5 K* `9 f3 U 8、CAN2中断函数& s3 W) L$ L5 a, ]# x( X. W# v# v9 y void CAN2_RX0_IRQHandler(void) {- o- n4 D8 f- E& [ d /* USER CODE BEGIN CAN2_RX0_IRQn 0 /; q4 j5 H. @7 e7 t HAL_CAN_GetRxMessage(&hcan2,CAN_RX_FIFO0,&RxMessage1,RXBUF);" M, w- K% g5 D* S$ C5 N, O / USER CODE END CAN2_RX0_IRQn 0 /, V9 ^ `6 V3 k5 y- P4 ] HAL_CAN_IRQHandler(&hcan2); / USER CODE BEGIN CAN2_RX0_IRQn 1 */3 \; S8 K( x7 S% Z1 ?4 `9 G 2 n3 |; ]2 A( e /* USER CODE END CAN2_RX0_IRQn 1 */ } 7 J# n7 U' l- M1 j# h( ] & b" e0 p1 S4 n 9、CAN2发送函数! O) ?; g5 {1 B void CAN_TRANSMIT1(void) { static uint8_t ll;" M4 n' E/ s: K% R2 z TxMessage2.DLC=8;$ m x7 M9 f Y: f5 G2 X TxMessage2.StdId=0x003;+ H+ E; J- g& S- @7 g/ w3 ^8 n. } TxMessage2.ExtId=0x00000003;5 P6 ?9 K9 b* s, H- K) j$ q TxMessage2.IDE=CAN_ID_EXT; TxMessage2.RTR=CAN_RTR_DATA; ll++;4 n) y" w" x$ S2 P; h! A4 ~ if(ll>100) {ll=0;} uint8_t TR_BUF[8]={0,1,2,3,4,5,6,ll};$ d6 }4 s, A* k/ n if(HAL_CAN_AddTxMessage(&hcan2,&TxMessage2,TR_BUF,9 C. Y" |/ ~+ o4 O( @* n/ N" B (uint32_t*)CAN_TX_MAILBOX1)!=HAL_OK) { // }& {. P3 W' e& N8 A) ~ } H% K E9 |# {- R, S% K7 h6 t ———————————————— 版权声明:冬麻麻 |
【STM32H5 评测】7、运行FreeRTOS+TrustZone工程
【STM32H5 评测】NUCLEO-H5E5ZJ 安全启动与安全固件更新性能测试
从 CubeMX 到 MX2:这些关键变化必须知道
【STM32H5 评测】ADC 电压表
STM32Cube嵌入式软件更新(2026年8月)
【STM32H5 评测】基础硬件加密与随机数性能 - STM32H5E5实测硬件AES加解密、HASH运算、TRNG真随机数输出速率与稳定性
【STM32H5 评测】NUCLEO-H5E5ZJ 使用 TrustZone 安全分区系统实践测试
【STM32H5 评测】CPU核心性能 - STM32H5E5跑 RTOS,观察任务切换速度、中断响应快慢
【STM32H5 评测】介绍、环境搭建、工程测试
#双节活动 1.在CubeMX中引用touchGFX出现的问题与解决
 微信公众号
 手机版