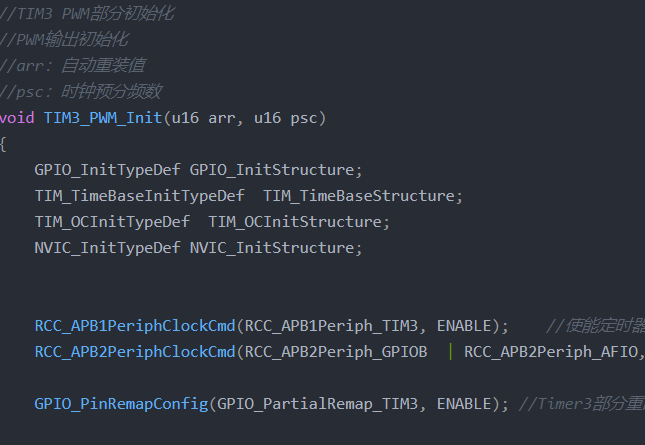
对于普通定时器如TIM2、TIM3、TIM4、TIM5,如下配置:
, B9 j4 q$ ` Y K% f* b8 |8 u- //TIM3 PWM部分初始化: @+ V3 p! x. _" y3 U
- //PWM输出初始化
8 b I1 k6 R5 F6 t - //arr:自动重装值1 ]' R: e, y; |
- //psc:时钟预分频数* }1 w: r7 f, _, i
- void TIM3_PWM_Init(u16 arr, u16 psc)7 _/ A/ j* q/ ~ E, X7 u8 ]* `
- {
3 B: l; h; L/ L# Y - GPIO_InitTypeDef GPIO_InitStructure;. S* G+ j5 t1 x/ z9 x9 o
- TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure;
2 k$ k" ~# A$ b/ R" l4 q0 Q( t - TIM_OCInitTypeDef TIM_OCInitStructure;" l6 k' G& y X
- NVIC_InitTypeDef NVIC_InitStructure;$ P4 d- H3 Y" c p3 }' |
- B7 W7 h4 j4 ]) j
- ' H8 Z" u9 ]' \8 |+ q+ B
- RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM3, ENABLE); //使能定时器3时钟% S7 v: V) T* }4 ]/ ?2 A
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB | RCC_APB2Periph_AFIO, ENABLE); //使能GPIO外设和AFIO复用功能模块时钟
3 J+ O" K4 m6 D' _% H1 \! A - 0 Q2 q9 g5 u: @5 j: G' }2 X6 N
- GPIO_PinRemapConfig(GPIO_PartialRemap_TIM3, ENABLE); //Timer3部分重映射 TIM3_CH2->PB5- F2 G: x0 ~' k8 W
& K2 k! v6 T* W! a: i- //设置该引脚为复用输出功能,输出TIM3 CH2的PWM脉冲波形 GPIOB.5# d5 A' ?, K* Q. r3 b9 [4 _
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_5; //TIM_CH2+ h( P7 k2 ~( \* ]# J, e
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; //复用推挽输出8 T5 S2 G/ \6 F3 E
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; U4 B* C7 X6 V
- GPIO_Init(GPIOB, &GPIO_InitStructure);//初始化GPIO
0 Y$ E2 y" V$ d4 o% h1 }: y8 Q$ X - : O; Q- u7 U8 Q2 a4 V' e) }
- //初始化TIM30 P# S) t0 g+ {) B4 B Q
- TIM_TimeBaseStructure.TIM_Period = arr; //设置在下一个更新事件装入活动的自动重装载寄存器周期的值
8 C9 f$ H# `' t: y& l8 F - TIM_TimeBaseStructure.TIM_Prescaler = psc; //设置用来作为TIMx时钟频率除数的预分频值
: T/ f3 b) n7 h3 f G; ~, \# ]4 a - TIM_TimeBaseStructure.TIM_ClockDivision = 0; //设置时钟分割:TDTS = Tck_tim
0 u" C* @! g2 j4 }& y - TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up; //TIM向上计数模式. @$ l2 |9 K8 w4 Z% p
- TIM_TimeBaseInit(TIM3, &TIM_TimeBaseStructure); //根据TIM_TimeBaseInitStruct中指定的参数初始化TIMx的时间基数单位$ h4 a4 b% R+ _$ ~1 l
1 y) Q8 l; Y3 N- TIM_ITConfig(TIM3, TIM_IT_Update, ENABLE ); //使能指定的TIM3中断,允许更新中断, g! w' {, k. G: ]
/ {/ W' K% l0 M7 A; }$ i- NVIC_InitStructure.NVIC_IRQChannel = TIM3_IRQn; //TIM3中断
9 k* E, _2 B2 D - NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 0; //先占优先级0级
& j5 w D5 `1 k! y4 c m - NVIC_InitStructure.NVIC_IRQChannelSubPriority = 3; //从优先级3级! o( Y5 N) Z, `7 \. Y1 a
- NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE; //IRQ通道被使能* w3 ^8 m) o9 n6 ~, G
- NVIC_Init(&NVIC_InitStructure); //根据NVIC_InitStruct中指定的参数初始化外设NVIC寄存器* @( p( U* i- W# Q
- / x4 k* W9 ^6 k/ ]# E4 ?$ V/ B
- //初始化TIM3 Channel2 PWM模式" ^% d/ I: |5 u
- TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_PWM2; //选择定时器模式:TIM脉冲宽度调制模式2
k, \3 x$ ~' {* K3 s' v. f a - TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable; //比较输出使能
1 z$ h$ f) N' q - TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_High; //输出极性:TIM输出比较极性高. f; n4 G! R3 U/ t. e
- TIM_OC2Init(TIM3, &TIM_OCInitStructure); //根据T指定的参数初始化外设TIM3 OC26 b8 L& j" O; ^. P) u
- 0 l- k* t! O, c" |* e
- TIM_OC2PreloadConfig(TIM3, TIM_OCPreload_Enable); //使能TIM3在CCR2上的预装载寄存器
7 r; N, B7 K x9 Z$ X( X$ r/ n+ s$ j
, N& K9 a9 c, K5 U# x' n- TIM_Cmd(TIM3, ENABLE); //使能TIM3
% j+ Q3 d; z% S. g+ g0 Q - $ G) n9 P1 F8 m5 i2 F
- }2 ~% {1 U q3 R, B `6 O4 [
- //定时器3中断服务程序' d _. M* q/ Z3 [- t1 x
- void TIM3_IRQHandler(void) //TIM3中断; I2 I$ \1 D- l; N J
- {
" h9 l, q* r" D% Q, { - if (TIM_GetITStatus(TIM3, TIM_IT_Update) != RESET) //检查指定的TIM中断发生与否:TIM 中断源+ o% K4 w$ d9 n' ~3 |( M6 D. U
- {
( Y2 S9 v* c( }9 [+ y1 P - TIM_ClearITPendingBit(TIM3, TIM_IT_Update ); //清除TIMx的中断待处理位:TIM 中断源: u: e+ C! i$ O7 U R( D
- LED1 = !LED1;8 M" Y: D. I- i9 P. J
- }9 | ]. S2 G: F- n( `8 y4 D
- }+ v) F& F* q$ u6 z* P; ~
. a: c" i/ J- U6 W1 g1 l: e- int main(void)2 M8 Q9 c9 K2 ^+ U
- {9 G8 S$ k9 C% T3 l, }( [3 z+ h+ K
- u16 led0pwmval = 0;6 c% c: Z% d- F) [# T% V% U
- u8 dir = 1;' @' a! v. K m0 K/ ~
- u8 keyval;
0 l6 B9 S+ _6 b/ r, r - delay_init(); //延时函数初始化9 S' \7 J& O' B5 e5 w- I9 z5 I
- NVIC_PriorityGroupConfig(NVIC_PriorityGroup_2); //设置NVIC中断分组2:2位抢占优先级,2位响应优先级
, A; U8 Z9 s( ^ o I% N - uart_init(115200); //串口初始化为115200
* y5 [! y0 o4 L! Q. \1 a" I9 ~ - LED_Init(); //LED端口初始化
- y$ B+ y$ ~! L) {2 f' L+ c; j - KEY_Init(); //初始化按键
5 m& t$ p) @& t - TIM3_PWM_Init(1000 - 1, 72 - 1); //不分频。PWM频率=72000000/900=80Khz. Y2 I2 R# Y n' @; J, T+ w
- while(1)' t. E* f# o' z- L$ _
- {
$ ?$ D; j0 x2 c0 L/ I; T - delay_ms(10);
' u/ h% Z8 v/ ~6 G3 m) S3 Q0 D - if(dir)led0pwmval++;
( j* k, e1 l8 m: b; p, ~9 z - else led0pwmval--;; `! n1 `( B! i5 h R: l E. o
. u' Z. d$ Z4 i6 ]3 G- if(led0pwmval > 300)dir = 0;7 L0 B# i: A M
- if(led0pwmval == 0)dir = 1; I# o8 s/ c6 ^7 r
- TIM_SetCompare2(TIM3, led0pwmval);- R! }. e( X1 ]; y v
-
& B& T$ g3 d, S9 g -
; X. H9 S; t7 B$ e% m' g1 S - keyval = KEY_Scan(0);# h$ f3 L9 O o& b
- if(keyval == KEY1_PRES)
- a8 n. C* Z, u4 U3 A4 A1 A - {
7 j n4 P4 B& X: u1 D - TIM_CCxCmd(TIM3, TIM_Channel_2, TIM_CCx_Disable);
3 K+ q" s$ P: l6 y -
+ J# [5 ]5 f& X5 V6 J- t - }
1 K% r; n: U6 V& d. v' X$ E - else if(keyval == KEY0_PRES)7 s6 ~ A" q" B
- {5 W1 o* W' x4 z% L" P
- TIM_CCxCmd(TIM3, TIM_Channel_2, TIM_CCx_Enable); n0 T; }2 p W' E; B
- }
5 y" T N- T k m3 I' q - }+ g/ r A+ v, x) U7 [% Y" Z3 F
- }; l' M) [, W' }' F3 q9 |7 J
- 2 O" `# ^- m* V# j
- % z1 Q$ a* a! N: B4 s- e0 U
通过TIM_CCxCmd(TIM3, TIM_Channel_2, TIM_CCx_Enable);启动PWM通道输出,TIM_CCxCmd(TIM3, TIM_Channel_2, TIM_CCx_Disable);停止PWM通道输出。
' U0 x( E# J! w; n. E对于高级定时器如TIM1、TIM8则参考原子的步进电机驱动程序:1 Z' b8 R& Y8 U. l: p- ^ }; Z
- void TIM8_OPM_RCR_Init(u16 arr,u16 psc)8 f6 x# n" t1 i& a/ L& F- K. i
- {
4 u- e; ^% d! P! @$ |; I( [! | - GPIO_InitTypeDef GPIO_InitStructure;9 a, q- u3 E; j3 y0 @. ?4 G
- TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure;" ?' A+ [' j/ w
- TIM_OCInitTypeDef TIM_OCInitStructure;' }: H" u8 ~% g7 x0 w# _+ U$ D) X4 E
- NVIC_InitTypeDef NVIC_InitStructure;" ^5 |( p8 u/ S
( a1 T3 R7 M3 r* A9 ~- RCC_APB2PeriphClockCmd(RCC_APB2Periph_TIM8, ENABLE); //TIM8时钟使能
! k9 Y5 Y8 ?9 t) z2 F# j - RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOC , ENABLE); //使能GPIOC外设时钟使能
" P- ]& M# S* \! j/ ` - : w D* W l" g9 }
- //设置该引脚为复用输出功能,输出TIM8 CH2的PWM脉冲波形& Y7 E, h$ L7 h9 K0 L
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_7; //TIM8_CH2* @2 y- D6 m8 I% n
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; //复用推挽输出% V( I0 ?3 b! d, k! m
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
0 T" L/ W: t+ k8 Y; R - GPIO_Init(GPIOC, &GPIO_InitStructure);+ I" j( a- f( @& |2 n
- & @7 N9 k: {/ T) w- n" _7 z. T/ Z
- TIM_TimeBaseStructInit(&TIM_TimeBaseStructure);
9 R+ E4 ]# R$ W! l, l1 k - 9 b) B7 w: C G8 U( G4 O. Z. |8 T
- TIM_TimeBaseStructure.TIM_Period = arr; //设置在下一个更新事件装入活动的自动重装载寄存器周期的值 7 c b$ L, v9 u# ^( T
- TIM_TimeBaseStructure.TIM_Prescaler =psc; //设置用来作为TIMx时钟频率除数的预分频值
. E. L1 Y4 E( v* X" Z/ z2 C - TIM_TimeBaseStructure.TIM_ClockDivision = 0; //设置时钟分割:TDTS = Tck_tim
0 ^+ f% L& t& _% ?4 a6 Z; \ - TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up; //TIM向上计数模式
Z5 q' U2 X w: i0 B5 @; ]. q2 i - TIM_TimeBaseInit(TIM8, &TIM_TimeBaseStructure); //根据TIM_TimeBaseInitStruct中指定的参数初始化TIMx的时间基数单位! j: F: T7 E5 g3 W% V! [
- TIM_ClearITPendingBit(TIM8,TIM_IT_Update);# ]0 R5 @4 W) ~9 j; F' |
9 z0 |; u7 I4 N4 S- TIM_UpdateRequestConfig(TIM8,TIM_UpdateSource_Regular); /********* 设置只有计数溢出作为更新中断 ********/
0 ]. X7 ?" X8 Q( l! \6 O; ^* q - TIM_SelectOnePulseMode(TIM8,TIM_OPMode_Single);/******* 单脉冲模式 **********/
# H8 Q/ C7 w! f" p- \ -
( k$ }9 C0 N8 s; h! P { - TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_PWM2; //选择定时器模式:TIM脉冲宽度调制模式2
! p4 s6 n. [: O. y$ W& e4 G* z - TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable; //比较输出2使能9 r7 }2 a7 M, } W# A" G
- TIM_OCInitStructure.TIM_OutputNState = TIM_OutputNState_Disable; /****** 比较输出2N失能 *******/9 P2 d* ` e' q" T+ r1 q- x! k
- TIM_OCInitStructure.TIM_Pulse = arr>>1; //设置待装入捕获比较寄存器的脉冲值
3 ^' [8 V9 d; j I: M R - TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_High; //输出极性:TIM输出比较极性高
/ n! \7 R% r8 S1 n, @8 O/ L% _ - TIM_OC2Init(TIM8, &TIM_OCInitStructure); //根据TIM_OCInitStruct中指定的参数初始化外设TIMx+ g4 V% H$ s* g5 V& S
- 1 L* j" q3 |! t4 t5 Z0 }
- TIM_OC2PreloadConfig(TIM8, TIM_OCPreload_Enable); //CH2预装载使能
& ?. K4 _( a3 f- q4 m - TIM_ARRPreloadConfig(TIM8, ENABLE); //使能TIMx在ARR上的预装载寄存器; o/ n8 Z' C) M1 P$ K* @# b' H
-
, F o8 I2 ]2 d k - TIM_ITConfig(TIM8, TIM_IT_Update ,ENABLE); //TIM8 使能或者失能指定的TIM中断
0 S3 [! O$ _, F0 r -
; V, j# V; ~* j9 y+ O$ \. [ - NVIC_InitStructure.NVIC_IRQChannel = TIM8_UP_IRQn; //TIM8中断
9 `& L% y- W z - NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 1; //先占优先级1级+ f; e; M* e) H# ?) M6 [
- NVIC_InitStructure.NVIC_IRQChannelSubPriority = 1; //从优先级1级2 c. y/ [8 R* L/ U
- NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE; //IRQ通道被使能
6 z( Y" l, W1 e4 | - NVIC_Init(&NVIC_InitStructure); //根据NVIC_InitStruct中指定的参数初始化外设NVIC寄存器
5 N* \/ _5 E+ { - * ^& a3 [& ~/ I
- TIM_ClearITPendingBit(TIM8, TIM_IT_Update); //清除TIMx的中断待处理位:TIM 中断源
" B% R2 e- g, ~1 k, \* h; x! r7 i' r - TIM_Cmd(TIM8, ENABLE); //使能TIM8 ' `7 o' p1 |3 v! {0 h
- }
! U2 W5 e6 I/ N4 j
: K- ]8 } p ~- p1 H, O# n$ f
1 c' @! N; o% f- void TIM8_UP_IRQHandler(void)
8 d- }( e3 ~$ [8 L, h - {
! f0 ]# X! w7 @) d# G. _ - if(TIM_GetITStatus(TIM8, TIM_FLAG_Update) != RESET) //更新中断, L9 e$ N6 N! X
- {
" [7 Q" v6 g" V) U, _! S - TIM_ClearITPendingBit(TIM8, TIM_FLAG_Update); //清除更新中断标志位) m9 T" ^& ~2 l, E% q! X( i9 p5 X, v
- if(is_rcr_finish == 0) //重复计数器未设置完成
, j( }7 h1 V1 I; u ^7 |3 @, ]# w$ u - {
! P5 E4 {' w% n - if(rcr_integer != 0) //整数部分脉冲还未发送完成1 l$ p& G- h9 A; D8 |. u9 ?1 U2 r
- {1 `9 |% v/ l' z \; J& Z2 \
- TIM8->RCR = RCR_VAL; //设置重复计数值2 n( C P9 q! f- x
- rcr_integer--;//减少RCR_VAL+1个脉冲
% f1 v" K( G! a - } else if(rcr_remainder != 0) //余数部分脉冲 不位08 r" H7 L3 {& y- S
- {
8 x4 O3 [0 J8 @3 z9 Q - TIM8->RCR = rcr_remainder - 1; //设置余数部分/ Z( {! R- J: J0 Q! w
- rcr_remainder = 0; //清零
5 v, L: U1 N- d ?7 x; [& V - is_rcr_finish = 1; //重复计数器设置完成
9 m1 p5 D* T: Q1 C& U - } else goto out; //rcr_remainder=0,直接退出
" e4 h. w( W, x" S% B7 s - TIM_GenerateEvent(TIM8, TIM_EventSource_Update); //产生一个更新事件 重新初始化计数器3 }. W) S3 g* k5 {: ]
- TIM_CtrlPWMOutputs(TIM8, ENABLE); //MOE 主输出使能 W: _. l' D9 t% S W
- TIM_Cmd(TIM8, ENABLE); //使能TIM80 \. _+ M* L$ f7 E5 x/ Z
- if(motor_dir == CW) //如果方向为顺时针7 l" ]2 U; D% h
- current_pos += (TIM8->RCR + 1); //加上重复计数值 p! ~8 M* R2 W* ^" y! P" K* f# y
- else //否则方向为逆时针9 M8 S0 b( B! Z) w$ T \) i- J& G6 |: {
- current_pos -= (TIM8->RCR + 1); //减去重复计数值5 |3 z3 A* |8 ?
- } else( j" M$ s$ U# P5 X
- {& P6 P3 `# R- ~: P$ U
- out:4 c$ \& n/ a, ~; R! l+ }# {( f
- is_rcr_finish = 1; //重复计数器设置完成7 l: z `) ^" p1 |% O8 m% K
- TIM_CtrlPWMOutputs(TIM8, DISABLE); //MOE 主输出关闭
/ S+ j. D: X+ J* S, q+ C/ n5 w. B - TIM_Cmd(TIM8, DISABLE); //关闭TIM8* }! J1 }5 m5 L! q% z& l& [
- printf("当前位置=%ld\r\n", current_pos); //打印输出
) |2 f7 o1 c0 j8 m2 f8 g - }: A) n# B& [# `/ z$ ]( C
- }& M1 V' M6 ^* |8 r9 l- O) ^, I
- }
0 o1 z1 [, O8 a1 q
: n7 G5 N" a6 e) Z* F% ~( x, P- 6 h2 W. g! k- f2 c
1 r! B1 I" R3 u5 E* l- int main(void)/ D4 @7 p- _) o, h }* E
- {4 }* j; _# y: k/ X% Y
- u8 i;
/ L$ l8 u7 z6 z - u8 keyval;
+ u" L; ]% v# M3 a3 o( J ? - delay_init(); //延时函数初始化. B. K9 @6 A+ A4 [
- NVIC_PriorityGroupConfig(NVIC_PriorityGroup_2); //设置NVIC中断分组2:2位抢占优先级,2位响应优先级
* H) O U* u, I - uart_init(115200); //串口初始化为115200
. p+ V. `, B7 X - usmart_dev.init(72); //初始化USMART
* V0 U4 X/ N2 r* `0 \% l* B - LED_Init(); //LED端口初始化4 j$ @4 i7 D9 r9 q0 G
- KEY_Init(); //初始化按键6 p6 w& w9 z$ y/ }
- Driver_Init(); //驱动器初始化& p1 M, a' |9 }0 [+ P" R& m6 K1 l
- TIM8_OPM_RCR_Init(999, 72 - 1); //1MHz计数频率 单脉冲+重复计数模式
1 _) J7 v% r. L9 V0 f' r* Q - while(1)' T9 L. C2 b2 V' I8 p3 J$ |& D. P
- {
+ i0 W1 `% Q0 U8 ]% p - keyval = KEY_Scan(0);& j$ [" |, |8 V0 |
- if(keyval == WKUP_PRES)
; @ A4 K& k" O [5 m: o - {
; P* c9 L% @' n `8 c' X - Locate_Abs(0, 500); //按下WKUP,回零点
( N6 t( k$ j+ t# c - } else if(keyval == KEY0_PRES): t( n& v( N& j* ~! M, P
- {2 V6 Z. C% j( `0 {
- Locate_Rle(200, 500, CW); //按下KEY0,以500Hz的频率 顺时针发200脉冲
1 F/ H8 b; C" S8 Z5 n/ K; d - } else if(keyval == KEY1_PRES)
+ ^7 f2 [6 N# E: w7 m0 } - {0 P8 x$ N) K: \- Q
- Locate_Rle(40000, 500, CCW); //按下KEY1,以500Hz的频率 逆时针发400脉冲# P, k/ ?* Y$ B5 J) \
- }: \" |8 L& @! W. V3 x
- delay_ms(10);
7 _" A4 p; ^$ a7 f x - i++;
0 e! t- M) e$ R. O; B/ n - if(i == 50)! U+ C7 G. y/ @+ H: z% S! Z
- {
' V' j" X' ?3 `& u7 V2 [' E, E - i = 0;% r' t* x: S5 b2 M1 E! L
- LED1 = !LED1;0 ?2 f4 y& `3 x# {
- }
+ Y4 w$ W. M T$ @4 p1 p - }5 ?" u# w6 N# }5 J) n6 B
- }
- p5 Q7 [, }. n* F( k+ L* L) o4 Q
& P; F0 f& f3 K F1 J4 V( j5 n
0 \. s# s- Q4 ]) a) P————————————————* b3 A) Q* d; w- k7 f/ \2 ]
版权声明:小盼你最萌哒% a6 {7 m; P1 {7 V. \
如有侵权请联系删除
; D+ Z& r* l3 F* Y! k: o |





 微信公众号
 手机版