一.前言
! x9 e" ]9 `3 v' m7 m% j2 ~6 {利用STM32的TIM3的通道1、通道2,输出俩路PWM信号,驱动MG996R舵机。
- x. Z6 e* \9 f( p: c% t涉及到:TIM定时器基本原理,TIM定时中断、TIM输出PWM信号、MG996R舵机驱动原理: W; y1 g2 ]" K& h! n
2 P. c1 ?: Y! y二.MG996R舵机简介
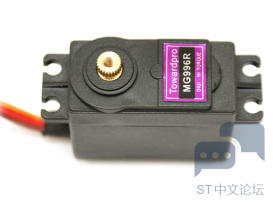
) M1 c+ e+ b! _ k/ g6 jMG996R舵机单线驱动,是一款360°舵机,180°舵机与360°舵机的区别就是:180°舵机可以直接控制舵机旋转的角度,但舵机只能够旋转180°;360°舵机无法直接控制其旋转角度,只能控制其转动方向和速度。
! x! a2 e& Q E& d5 |舵机的驱动信号由周期为20ms的脉冲来控制:
0 a8 z4 |3 \2 j, ?. u. J; S当高电平持续时间为0.5~1.5ms时,舵机正转,时间越小转动越快
% N( ?+ a" m4 s当高电平持续时间为1.5~2.5ms时,舵机反转,时间越大转动越快
! a3 h1 ^3 e4 M5 Y当高电平持续时间为1.5ms或者其他时间时,舵机停止转动
3 r% j# B# F. z/ l6 W: e H( W. A S3 Y( |; e1 [5 N, q N9 N
: [/ U9 b" H- ^$ i3 ?* e; M9 }' C7 z7 f2 L2 K2 ?
三.TIM定时器简介
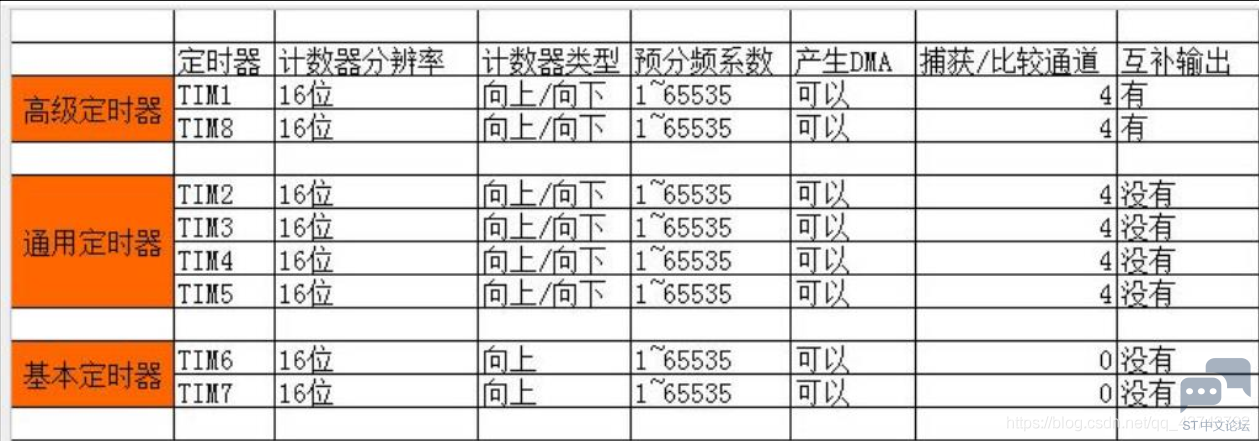
' m' c0 |! I& T+ ~STM32F1系列中,有8个定时器,分别为基本定时器(2个)、通用定时器(2个)、高级定时器(2个),如图:
) i. Q8 S% n& F2 ]4 p, i
' \$ G) r' D5 Z$ w1 @: R. p
 1 X% k! k7 V! h# U
3 k4 {2 M0 Z' u+ R8 r9 x a( @
这些定时器的相同点:7 R# C$ v% O; t' _4 I: y+ Q
1.计数器的分辨率都是16位;: x3 h- J/ |6 O$ ]# S) ?9 v) q/ b
2.预分频系数都是16位(2的16次方),1-65535;
5 i, V \4 B' m) c9 U6 j# V3.都可以产生DMA请求;; s& `8 B6 L9 J8 \5 q( u
各自的特点:2 G- C5 l* \4 q" q- X
1.基本定时器只可以向上计数,而通用定时器和高级定时器既可以向上计数也可以向下计数;0 i4 {7 i5 Z7 S/ O5 c7 @ {
2.基本定时器没有输入捕获、输出比较功能;) t' O4 {& ~& [$ B
3.高级定时器支持互补输出;5 ]5 t8 }' l O+ O
一般输出PWM信号只用通用定时器即可。+ ^: H8 n& {5 `) ~) V. z; Q
: X# b8 I& P! U# N! Z4 Y
! i5 a, Q; t; r" v& C四.通用定时器TIMx
% U" _' V0 m" V1.TIMx主要功能% q1 _, M Q/ W' T! A
通用TIMx定时器(TIM2、TIM3、TIM4和TIM5)功能主要包括如下:16位向上、向下、向上/向下自动装载计数器% h2 C3 y+ B7 h: }0 B
16位可编程(可以实时修改)预分频器,分频系数为1~65535四种独立通道功能:3 q: A m9 D: i% R+ g5 ^2 k
1.输入捕获5 W8 g: a5 V+ b7 s9 x7 d9 M
2.输出比较
3 B7 X& p' ^) B8 L5 P4 F" P0 d1 C3.PWM生成6 T5 j* K% M; r9 D
4.单脉冲输出
9 o9 K. t2 ]/ Q" f& O; S+ L使用外部信号控制定时器和定时器互连的同步电路
+ |6 }7 h, P! D5 R0 A可以由如下事件触发中断或者DMA:
8 ?4 F g% Q' _& X0 l0 t; w2 H" r9 ?1.更新,即计数器溢出,或者计数器初始化
, n. _! U; T# O/ ^( U' g! b2.特定的触发事件,比如:计数器启动、停止、初始化等等) \0 N) V+ j" b1 L
3.输入捕获
) _( {& }2 \; C( }4.输出比较9 p2 |( e' t# y7 @% x
支持针对定位的增量(正交)编码器和霍尔传感电路
1 p( Z# V& }; H- Z7 _2 z5 d触发输入作为外部时钟或者按周期的电流管理
" { g+ R! g- ?' N* f
6 m+ J* P1 R% H0 f, D看起来功能很多,实际做项目的时候都是一条龙服务,就是一套流水线操作就完成了TIMx的全部功能配置。/ F9 d/ Z9 a& ~' k- T
1 h+ f0 p) I# c6 G2 r$ u
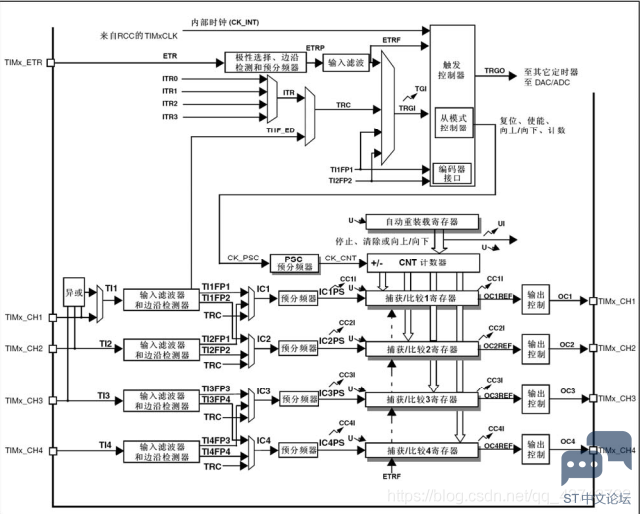
+ S$ { f2 l( |; x& F/ J7 O2.TIMx框图; W& w" x' N. T4 Y2 G! H3 k2 E1 S7 ?
TIMx的框图如下:
6 p! l2 e- M+ k- i8 N, }' y+ j: |) d0 ~% L1 [# A
 : _8 V" o/ J G, Y
) L8 X+ v. t& p$ @2 Z% m7 I
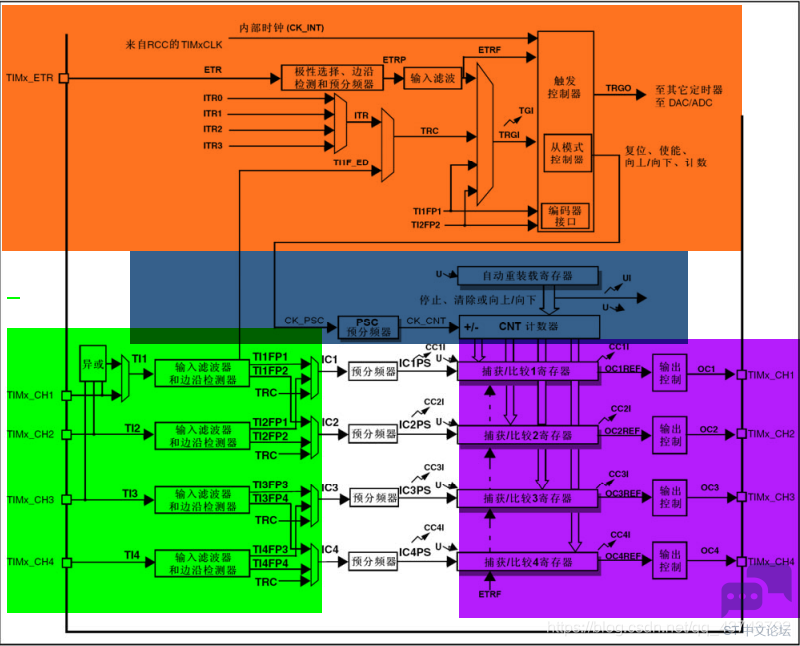
按照我个人的理解和实践中积累的经验,可以将框图从逻辑上分为四部分:+ G7 m8 a* i+ v
橙色:时基部分,负责选择时钟源
9 o0 C) `2 G6 L: L7 A, @蓝色:计数部分,负责根据预分频后的时钟进行计数、自动装载工作# h2 G1 h5 C, O0 c( p
绿色:输入捕获部分7 J1 r- }6 ^: |+ S" G5 F- E) I; l
紫色:输出比较部分
- y Q- I! V# k$ ^. |6 K7 I6 c2 K% p& S9 B
% O2 N& P W2 @& ^* s
: ~! ~" ]3 F. i' M( [1 e* b3 i' Z; B6 z* n9 M
3.计数单元% j/ q# J0 C( ^0 z9 y. s
可编程通用定时器的主要部分是一个16位计数器和其相关的自动装载寄存器,前面也说了,计数器可以向上、向下、双向计数。既然要计数,那就必须要知道计数的多少和每一次计数的时间。计数器的时钟由预分频器对时钟源分频得到。
" d5 I9 ^2 R) ? }) l0 c) L. U' ?( x. _0 r( A
时基单元包括:
7 d! J0 V6 Z- a; P g& W计数器寄存器(TIMx_CNT)2 z: G6 v1 H+ S, Q0 ^2 X
预分频器寄存器(TIMx_PSC)
: z5 Q7 T0 u4 y( i自动装载寄存器(TIMx_ARR)7 i- ~/ Z0 j" U9 a; G a' A& o
8 ^2 B$ {: c/ Y$ r: Q+ P计数器寄存器中存储的是当前计数的值,自动装载寄存器中存储的是目标计数值,当计数器溢出后,会重新装填目标计数值,而预分频器寄存器中的是对时钟的分频系数。& w. e/ T: M) i8 w: Z2 u9 k& g
: }6 n3 T& F; ^ |/ G
/ ~/ D7 n( c5 {9 }4.时钟选择
* T8 i1 ^, N6 m0 Q, v7 {5 c计数器的时钟可以由如下时钟源提供:
1 V3 @ F; w. I( L5 v8 l& s- O内部时钟(CK_INT)
9 [+ w# T' u9 X, B2 e外部时钟模式1:外部输入引脚(TIx)
# K4 U# |# r) ]2 }) V外部时钟模式2:外部触发输入(ETR)$ B9 g1 n/ _6 {) q
内部触发输入(ITRx):使用一个定时器作为另一个定时器的预分频器. H `- T- L( q: N4 I) i, _
( A4 J2 `' ^9 G. F. v7 P我们主要使用内部时钟CK_INT,CK_INT是从APB1倍频来的,当APB1的时钟分频数为1时(36MHz),TIMx的时钟就是APB1的2倍,即72MHz。
( @) x& {' m- Z0 n; C9 ~/ _
- O+ t8 Q8 F( e3 T* l v7 O# J5 M. D5 E! {
5.输出比较PWM+ h& U2 q. j; {
有专门的三个寄存器来控制PWM:
+ Z, a/ H' {# o9 v1 J! W捕获/比较模式寄存器(TIMx_CCMR1/2)6 c+ U, j) V7 l# ?" e) B" \" I& X
捕获/比较使能寄存器(TIMx_CCER)/ v, S* _+ J- Y/ i6 B
捕获/比较寄存器(TIMx_CCR1~4)
+ R, D2 Q* z7 g' x2 c% H: ?$ O3 K0 w( D( u \& y) u
五.TIM3输出双路PWM信号代码详解
0 i4 N( ]. a$ ~7 R, O9 l1.TIMx初始化结构体详解; f: _) D8 b8 D5 Y$ V7 j
输出PWM用到的TIMx初始化结构体有:
: l3 X5 ]* n) e# U1 u1.时基初始化结构体TIM_TimeBaseInitTypeDef
^. ?; q- B. @6 L( V8 L9 L2.输出比较初始化结构体TIM_OCInitTypeDef
4 [# w' ?9 D5 T7 E
( t8 u1 w1 i; @1.时基结构体TIM_TimeBaseInitTypeDef
( o% O% f0 K e( `/ f; e0 k& n9 N用于定时器基本参数的设置,使用void TIM_TimeBaseInit(TIM_TypeDef* TIMx, TIM_TimeBaseInitTypeDef* TIM_TimeBaseInitStruct)函数进行初始化:8 U$ L: u9 ?1 K* t* U
- typedef struct {
& G2 ^( {# ^4 V( q9 r, C2 f - uint16_t TIM_Prescaler; // 预分频器
. n ^" \/ p2 p L - uint16_t TIM_CounterMode; // 计数模式
$ T9 r5 n8 j- j: K9 {& ?: z - uint32_t TIM_Period; // 定时器周期
# w# U" `6 A! f" A0 X" ^" Y$ m - uint16_t TIM_ClockDivision; // 时钟分频4 m- t5 U; E/ {5 ~/ c
- uint8_t TIM_RepetitionCounter; // 重复计算器+ ~ J- A+ v/ {. P
- } TIM_TimeBaseInitTypeDef;
u# m2 L' `& r- G/ O! v$ i) A. g
- t4 r _2 I8 C6 T! gTIM_Prescaler:预分频器设置,只有经过预分频器后的时钟才是CK_CNT,计数器时钟频率 (fCK_CNT) 等于fCK_PSC / (PSC[15:0] + 1),可实现 1 至 65536 分频。( b6 T2 P" f! D- S" u( i! G
TIM_CounterMode:定时器计数模式,可设置向上计数、向下计数和中心对齐计数三种模式。3 S/ m% Y! V7 j$ i% o' k
TIM_Period:设置的是自动重装寄存器ARR的值,ARR为要装载到影子寄存器的值,可设置 1 至 65536 。. {3 _$ j7 ~" V( ^, `
TIM_ClockDivision:时钟分频,设置定时器时钟 CK_INT 频率与死区发生器以及数字滤波器采样时钟频率分频比。可以选择 1、 2、 4 分频。
7 I6 O# j1 ~) D1 v; S5 {TIM_RepetitionCounter:重复计数器,只有八位,只存在与高级定时器。
/ h! ~5 u7 x' T) k$ V# o L5 {) F+ i1 k0 p" a: ]4 t) ~
一般来讲,我们只需要设置
# m0 W* f0 Q) D3 x! w+ u- uint16_t TIM_Prescaler; // 预分频器
" H. _' D" B# D; B - uint16_t TIM_CounterMode; // 计数模式, [) q- J4 r* m T- k9 @: Q: u
- uint32_t TIM_Period; // 定时器周期7 Q- ]. x5 w0 k4 M
6 r3 W" T+ o( Y9 S这三个成员就可以实现定时器的基本参数设置。
2 q- `5 h; B" m$ R$ Q; o/ | P& ^: b& W$ L' Q+ ] ]( ^8 [
2.输出比较初始化结构体TIM_OCInitTypeDef
9 a& z7 R6 y* L使用输出比较模式时就需要配置此结构体,使用void TIM_OCxInit(TIM_TypeDef* TIMx, TIM_OCInitTypeDef* TIM_OCInitStruct)函数进行初始化:
# o# p! O# V+ F; i( D' S0 h+ I0 X4 G- typedef struct {
$ Z9 p ] q& u0 j2 j* C8 Q1 o" f - uint16_t TIM_OCMode; // 比较输出模式4 z5 t0 L+ r! n6 \, Z, W
- uint16_t TIM_OutputState; // 比较输出使能% z3 l% z5 I" B+ S0 _7 A% G! P
- uint16_t TIM_OutputNState; // 比较互补输出使能
( O/ @4 q# f0 Y" K - uint32_t TIM_Pulse; // 脉冲宽度
& h# ]. c9 g1 a, K' a0 T - uint16_t TIM_OCPolarity; // 输出极性
0 U! c6 v& P- N( ~' Q+ p P - uint16_t TIM_OCNPolarity; // 互补输出极性
# s9 q% w Y, T - uint16_t TIM_OCIdleState; // 空闲状态下比较输出状态* h. V X) m3 h3 T4 C$ C
- uint16_t TIM_OCNIdleState; // 空闲状态下比较互补输出状态+ I6 J% O& h# T' z1 y
- } TIM_OCInitTypeDef;
' P8 ]& G/ z6 `9 H
TIM_OCMode:比较输出模式选择,总共有八种,常用的为 PWM1/PWM2。它设定1 S. d5 g& p* V# x0 \
CCMRx 寄存器 OCxM[2:0]位的值。
8 }$ Q& Z- [5 u& O4 y" n! fTIM_OutputState:比较输出使能,决定最终的输出比较信号 OCx 是否通过外部引脚输
& @" P7 s, `; D5 z: c8 m1 P- G7 b出。它设定 TIMx_CCER 寄存器 CCxE/CCxNE 位的值。
6 v# D3 M! b' h' s! ITIM_OutputNState:比较互补输出使能,决定 OCx 的互补信号 OCxN 是否通过外部引脚+ s8 e0 J" K' l {3 m4 [ E
输出。它设定 CCER 寄存器 CCxNE 位的值。# U' n) ^# Z6 x+ b
TIM_Pulse:比较输出脉冲宽度,实际设定比较寄存器 CCR 的值,决定脉冲宽度。可% S0 n, ]; w% b0 ` U
设置范围为 0 至 65535。
& s" K) z' y% S2 ]% \* DTIM_OCPolarity:比较输出极性,可选 OCx 为高电平有效或低电平有效。它决定着定/ l" |/ p0 j% e! k9 W7 g+ V
时器通道有效电平。它设定 CCER 寄存器的 CCxP 位的值。/ f' Y) e' {" H8 n/ p6 j
TIM_OCNPolarity:比较互补输出极性,可选 OCxN 为高电平有效或低电平有效。它
: l! Z" M# k3 o! ^# n设定 TIMx_CCER 寄存器的 CCxNP 位的值。
6 D+ i( g. f" a" c# {TIM_OCIdleState:空闲状态时通道输出电平设置,可选输出 1 或输出 0,即在空闲状/ C# n+ q9 s+ Y" m3 S
态(BDTR_MOE 位为 0)时,经过死区时间后定时器通道输出高电平或低电平。它设定
8 `$ C* g6 _' UCR2 寄存器的 OISx 位的值。
. T6 S/ V2 a# G' ~( `+ yTIM_OCNIdleState:空闲状态时互补通道输出电平设置,可选输出 1 或输出 0,即在
" z2 i# q7 Y, ^空闲状态(BDTR_MOE 位为 0)时,经过死区时间后定时器互补通道输出高电平或低电
$ p0 s* W% i' M- |2 Z6 j* w平,设定值必须与 TIM_OCIdleState 相反。它设定是 CR2 寄存器的 OISxN 位的值。
) `9 \& `+ V$ ?4 e3 s' j7 v, F$ t9 S: n7 Y, ?' [5 x. [ A9 Q
当要输出PWM信号时只需要配置如下成员即可:+ `. K2 A1 s+ H4 t/ @' T A
- uint16_t TIM_OCMode; // 比较输出模式
' v7 j5 i: U: B" n - uint16_t TIM_OCPolarity; // 输出极性
5 ? C! ^. z4 R2 k$ p - uint16_t TIM_OutputState; // 比较输出使能% l+ S7 j! A5 O( V6 h
PWM的模式:
3 V6 K# e; j8 M; v1 j6 N: A CPWM1:向上计数时CNT<CCR 时为有效电平,向下计数时CNT>CCR 时为有效电平9 y T) L. Z: x9 r& ]
PWM2:向上计数时CNT<CCR 时为无效电平,向下计数时CNT>CCR 时为无效电平9 l3 @% x( b' i# Q
2 ?+ J9 m2 _! X" O* Y输出极性决定了有效电平是高电平还是低电平。' A7 P4 A: T# z. c3 t, |
5 S2 N t J' S q f
0 G/ l) l3 S, U& P% `$ v3 }/ |
2.TIM3输出俩路PWM初始化代码% Y' M2 \2 ^2 ]* f1 q5 u) y
- /* 利用TIM3通道2输出PWM PA6、PA7 输出极性高——高电平有效/ P6 @$ u6 H# [0 w
- ARR:预装载值(决定频率)
3 C# u6 w1 U0 m! y - CCR:设定的比较值(决定占空比)0 S3 ?2 x7 u5 g
- CNT:计数值
6 g9 i$ O* H2 `; y$ {5 ^7 V - PWM1:向上计数时CNT<CCR 时为有效电平,向下计数时CNT>CCR 时为有效电平% Y9 ?: w) L$ `6 `+ \3 n
- PWM2:向上计数时CNT<CCR 时为无效电平,向下计数时CNT>CCR 时为无效电平$ }1 L' x! @' F3 Z1 \4 w% c8 e
- psc:时钟预分频数
" K! d2 ]" r% C( I, v, h - */
, p* ~6 a, c$ w- O1 `0 Y3 l; f7 b4 F - void TIM3_PWM_Init( uint16_t arr,uint16_t psc )
( o& D* M& V/ M3 }; `* o+ ]2 b - {
2 _! \! ~+ ]2 d6 _0 j0 z - /* 初始化结构体 */
: G9 V; G5 U/ B+ v( K - TIM_OCInitTypeDef TIM_OCInitStruct;1 m# U" ]* @9 ^
- GPIO_InitTypeDef GPIO_InitStruct;
0 |) }9 T8 o! f2 O - TIM_TimeBaseInitTypeDef TIM_TimeBaseInitStruct;
. C/ j2 ~* {; K5 C" a - ! F% J8 L K- @. d3 E
- RCC_APB2PeriphClockCmd( RCC_APB2Periph_GPIOA, ENABLE );" j. D. j3 a/ F
- RCC_APB1PeriphClockCmd( RCC_APB1Periph_TIM3, ENABLE );
8 R6 l2 }$ b C4 t: `' r- } -
' e5 U, E" ^ K$ y) }7 ?1 q* R4 ~ -
! [ L5 z! \' n - /* PA7:复用推挽输出 */
0 v, v2 Z% e4 o - GPIO_InitStruct.GPIO_Mode = GPIO_Mode_AF_PP;
) w2 ~* r* n o: E; U$ {/ `# O - GPIO_InitStruct.GPIO_Pin = GPIO_Pin_7 ;
' _9 a4 G0 z1 v; p' | r - GPIO_InitStruct.GPIO_Speed = GPIO_Speed_50MHz;
% E5 Z3 r, \3 C. w - GPIO_Init( GPIOA, &GPIO_InitStruct );( z; H0 U! |* y0 e/ |8 ~( G
- /* PA6:复用推挽输出 */ $ }! Q" x6 ^* ^0 l
- GPIO_InitStruct.GPIO_Mode = GPIO_Mode_AF_PP;
, Q8 k4 ~7 B- z2 z1 O4 F4 H - GPIO_InitStruct.GPIO_Pin = GPIO_Pin_6 ;4 j& w/ R/ f2 H' z) d1 I
- GPIO_InitStruct.GPIO_Speed = GPIO_Speed_50MHz;
0 P3 X8 u' M6 ]- r+ y3 F - GPIO_Init( GPIOA, &GPIO_InitStruct );
8 Y7 W( d+ n: S0 g. \8 c0 K -
, j5 f0 W* }6 G" C/ c8 M - /* 初始化TIM3 基本配置 */3 `* Z4 I$ P7 t7 S7 v
- TIM_DeInit( TIM3 );) Q Q! M& X- y, n, Z
- TIM_TimeBaseInitStruct.TIM_Period = arr;! c/ t, A7 P1 N" r9 D1 [) U1 K* |- T# h
- TIM_TimeBaseInitStruct.TIM_Prescaler = psc;+ H( Y5 N- l* c" d9 a
- TIM_TimeBaseInitStruct.TIM_CounterMode = TIM_CounterMode_Up;8 x0 [9 p& G+ A. F! e5 ?% N
- TIM_TimeBaseInitStruct.TIM_ClockDivision = TIM_CKD_DIV1;4 \ \' U0 V+ |
- TIM_TimeBaseInit( TIM3, &TIM_TimeBaseInitStruct );
% B9 t. H+ {6 h+ H - 7 w1 U9 Q2 Y) N2 K7 U3 G* U
- /* 初始化TIM3通道2 PWM配置 */7 [& G' O( P- v8 P A
- /* TIM_OutputNState, TIM_OCNPolarity, TIM_OCIdleState 和 TIM_OCNIdleState 是
9 r. @- y2 `8 E% P$ o# m/ ` - 高级定时器 TIM1 和 TIM8 才用到的。 */
; r, w9 |& v" n( b8 e8 G$ ^- E - TIM_OCInitStruct.TIM_OCMode = TIM_OCMode_PWM1;//PWM模式1
, k# N4 V( c8 {" i, o' U9 ^ - TIM_OCInitStruct.TIM_OCPolarity = TIM_OCPolarity_High;//输出极性——高极性$ L, t8 D2 z, e+ w$ h
- TIM_OCInitStruct.TIM_OutputState = TIM_OutputState_Enable;//输出使能$ h3 H8 D" E0 i% F
- TIM_OCInitStruct.TIM_Pulse = 199;//比较值CCR,可以不用配置,因为后期肯定要该
/ y" U A2 V# }# p% ~ - TIM_OC2Init( TIM3, &TIM_OCInitStruct );//PA7' o! ^0 J7 i8 p1 I& c
- TIM_OC1Init( TIM3, &TIM_OCInitStruct );//PA6* f8 m N4 ]& ^) o1 k9 n) `
% y7 W' o- t1 P9 r6 D) r-
/ A1 s8 _( R f$ Y+ a - /* 使能预装载寄存器 */0 k" V( O% T! z& K3 {6 e
- TIM_OC2PreloadConfig( TIM3, TIM_OCPreload_Enable );
3 n" E% @" A3 O0 F6 t1 _ - TIM_OC1PreloadConfig( TIM3, TIM_OCPreload_Enable );% a; K' C+ v4 J2 V: c! w
- /* 使能自动装载的预装载寄存器 */
8 q: T" n' L. D& J8 y# a& _ @ - TIM_ARRPreloadConfig( TIM3, ENABLE );
5 L* \/ m E( u* z5 Q$ r. Q# B$ o -
. S. Q$ |& i9 z/ ? - /* 使能TIM3 */. G$ D3 c( w9 \* ^/ z
- TIM_Cmd( TIM3, ENABLE );
3 G. K2 A" r n$ X6 | -
A0 P! R& }6 D* e. ]# s+ A - /*1 W3 w+ \$ I- Z [+ R5 R
- 从这里开始TIM3已经开始输出PWM了
# i. ~. e5 z/ l o( q' A - 此时PWM输出的频率和占空比都是固定的,可以通过
8 k2 S% v8 q5 z3 _- C- J2 m. W' W - void TIM_SetCompare2(TIM_TypeDef* TIMx, uint16_t Compare2); m4 F1 d7 z# u7 |+ O
- 函数来调整比较值,从而调整占空比(通道2)
4 t/ O8 n. T6 }# S# {# G - */
! t& |9 d/ Q" W" R* u' A: ~ - }! P* Z+ R9 r+ N8 l/ b) i( s
) {! q7 G# Z4 r! k% U
3 N' l& W2 ]. G0 e M% [; T传入函数的参数uint16_t arr,uint16_t psc确定了PWM信号的周期,使用void TIM_SetCompare2(TIM_TypeDef* TIMx, uint16_t Compare2);函数改变ccr,从而改变PWM信号的占空比。* [ o6 N7 V( j4 j
4 s0 S9 b( Z+ X2 f( Y0 ?3.主函数6 E. m. l& a) x0 j" H3 w
- int main(void)! R" @ {' Q1 w+ C
- {' c2 I& s0 r; l! n3 c. f
- // uint8_t k=5; H. [, R# M0 f+ ]
- // NVIC_PriorityGroupConfig( NVIC_PriorityGroup_2 );
& u& b7 |) M* [ - // TIM4_Delay_Init( 9999,7199 );
7 a; D5 ^# f {& \7 _ - TIM3_PWM_Init( 199,7199 );// 频率为72000000/14400=5000Hz 20ms周期脉冲- A, i: }1 u5 _3 m* N% v1 l- E
- // USART1_Config();" m# t! \& x7 ?4 @
-
# b! V7 p" ~1 {& f* B% Y3 @; O" i - SysTick_Init();! `7 y* |3 @/ k% B0 Y$ `
- 4 u% \- f% y& s1 a1 I& [5 F( f
- 7 J$ V4 o/ g- z; q
- /* ' N6 R) O: V+ U
- 20ms脉冲 ' w$ G: k; |' l
- 5-14 正转,值越小,转的越快' \* \3 b- L$ t, V/ V) s$ P
- 16-25 反转,值越大,转的越快8 j8 s- b& S @& b/ X" p1 j
- */
% y) U; P; T+ q4 _7 a9 X% t( ` - TIM_SetCompare1( TIM3, 14 );" e2 P( e- }+ k( D3 k1 |
- TIM_SetCompare2( TIM3, 14 );6 f5 C8 r6 l! u6 \
- SysTick_Delay_Ms( 500);; U8 z1 G1 h" k8 U3 o4 X$ V! U( j
- TIM_SetCompare2( TIM3, 16 );
3 R" p0 n# X2 G/ A7 M- i! \% `! [! K% K - TIM_SetCompare2( TIM3, 16 );
6 o3 F( n" }3 E8 B; D7 H - SysTick_Delay_Ms( 500);7 i+ Q2 ~+ z( g) @1 j6 ^
- TIM_SetCompare1( TIM3, 50);9 {4 w4 a/ m' G/ d6 w+ o
- TIM_SetCompare2( TIM3, 50);
9 Z$ X/ W, V0 T" D+ w' c% {' G - ( U6 ^, i9 p' M3 r
- }: T; ?6 S& _/ y. z
) s, s6 r/ p2 Z; ?, d9 R
/ J1 T0 z- b' R* C7 n可以控制俩个舵机的转动,因为是360°舵机,所以我采用控制舵机转动的速度和转动的时间来控制转动的角度,
' ~) v5 g3 M9 [5 N————————————————. T' ^- r, _& @- c
版权声明:Aspirant-GQ/ p- u! F0 q0 B" d, ]
如有侵权请联系删除/ M7 {. u0 I$ b9 ]3 a/ e5 Y
4 y$ M1 x3 X, Z m, ^: R( P5 u; p0 D
" P0 V+ o" v" ?1 Z. w
8 ^* ?7 ` f6 ~4 x. s8 M' `
- |; l1 v, W; z% u: L. h" Z |





 微信公众号
 手机版


